क्या लेन ट्रैकिंग सिस्टम गार्डरेल को लाइन समझ लेता है?
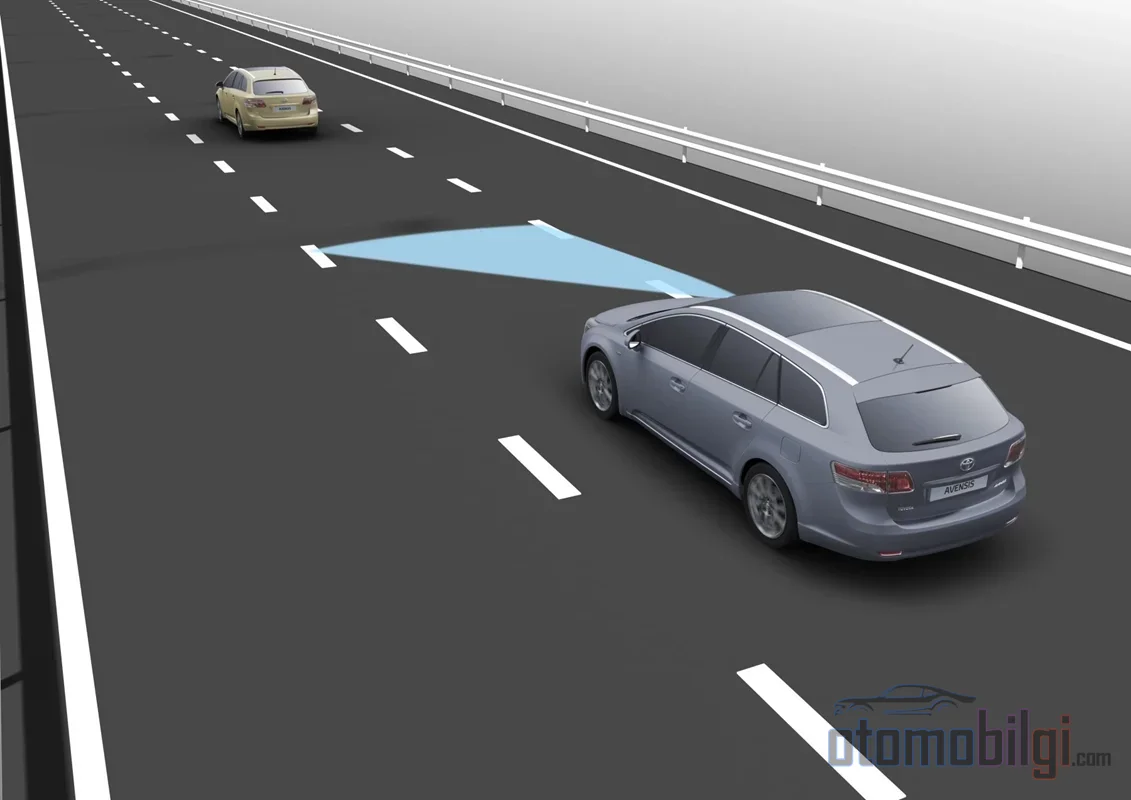
आप पुल पर दाखिल हुए, स्टीयरिंग हल्के से दाईं ओर खिंच रही है और आपने कुछ नहीं किया। डरावना अहसास है, है ना? उस क्षण जो ड्राइवर जानता है कि क्या हो रहा है, वह घबराता नहीं; और जो नहीं जानता, वह सिस्टम से निराश होकर फिर कभी उसे चालू नहीं करता। इसी लेख में हम बात करेंगे कि लेन ट्रैकिंग असिस्टेंट सड़क किनारे के गार्डरेल, कंक्रीट बैरियर और टोल कतार की लाइनों को कभी-कभी असली लेन लाइन क्यों समझ सकता है। संक्षिप्त जवाब: हाँ, ऐसा हो सकता है, लेकिन इसका एक तकनीकी स्पष्टीकरण भी है और आपके हाथ में एक स्पष्ट समाधान भी।
लेन ट्रैकिंग असिस्टेंट लाइन कैसे ढूंढता है?
पहले समझते हैं कि सिस्टम कैसे "देखता" है, क्योंकि गड़बड़ी ठीक यहीं से शुरू होती है। लेन ट्रैकिंग असिस्टेंट (LKA) विंडशील्ड की स्तर पर लगे कैमरे से आई तस्वीर में कंट्रास्ट परिवर्तन के बिंदुओं को खोजता है। असफाल्ट और पेंट लाइन के बीच का चमक अंतर ही वह सुराग है जिसका पीछा सिस्टम करता है। ये बिंदु मिलने पर एक गणितीय रूपांतरण से अनुमान लगाया जाता है कि इनमें से कौन सी असली लाइन है, और निर्धारित लेन के भीतर बने रहने के लिए वाहन इलेक्ट्रिक पावर स्टीयरिंग के जरिए हल्का टॉर्क लगाता है।
यानी सिस्टम वास्तव में "लाइन" नाम की कोई वस्तु पहचानता नहीं; वह बस इतना कहता है कि "यहाँ एक तेज किनारा है"। बिल्कुल वैसे जैसे क्लास में कोई दोस्त बोर्ड पर लिखी चीज़ को रबर से नकल करता है: आकार सही है लेकिन उसे नहीं पता कि क्या लिखा है। जब कैमरे के सामने कोई दीवार, गार्डरेल या कंक्रीट बैरियर आता है, तो उन पर मौजूद पैटर्न और खुरदरे किनारे भी तेज किनारों के रूप में चिह्नित हो सकते हैं।
गार्डरेल लाइन क्यों दिखता है?
गार्डरेल का ऊपरी किनारा असफाल्ट पर गहरी पृष्ठभूमि पर निरंतर, सीधी और कंट्रास्टी रेखा बनाता है। लेन लाइन की सारी भौतिक विशेषताएँ, तकनीकी रूप से, वहीं मौजूद हैं: लंबी, सीधी, समानांतर। अगर सिस्टम इस रेखा को लेन लाइन समझ ले, तो लेन की स्थिति गलत अनुमानित होती है और वाहन को वहाँ नहीं रखा जाने की कोशिश की जाती जहाँ उसे होना चाहिए, बल्कि सड़क किनारे के अधिक पास की स्थिति में। रडार-सहायता प्राप्त समाधानों में सड़क किनारे की स्थिर वस्तुओं की स्थिति भी मापी जाती है; अगर किनारे की संरचना और अनुमानित लाइन के बीच की चौड़ाई किसी वैध लेन के लिए भौतिक रूप से संभव से अधिक संकरी है, तो सिस्टम इसे "गार्डरेल समझने की संभावना अधिक" के रूप में आँककर लक्ष्य स्थिति को लेन के केंद्र से दूर खिसका देता है।
मुख्य बातें
- गार्डरेल, कंक्रीट बैरियर और टोल कतार की लाइनें कैमरे द्वारा लेन लाइन समझी जा सकती हैं।
- निर्माता मैनुअल गार्डरेल की छाया, मीडियन और नॉइज़ बैरियर जैसी परिस्थितियों में गलत काम करने की संभावना को आधिकारिक रूप से दर्ज करते हैं।
- आधुनिक प्रोटोटाइप सिस्टमों में गलत चेतावनी की दर 1.18% तक गिर जाती है; रिपोर्ट की गई ADAS समस्याओं में से 73% लेन सहायता सिस्टमों से संबंधित थीं।
- अगर वाहन को किनारे धकेलें और स्टीयरिंग पर स्पष्ट विपरीत टॉर्क लगाएँ, तो सिस्टम नियंत्रण छोड़ देता है।
- कोई भी लेवल 2 सिस्टम ड्राइवर की जिम्मेदारी नहीं लेता; हाथ स्टीयरिंग पर, आँखें सड़क पर।
किन सड़क प्रकारों में अधिक बार दिखता है?
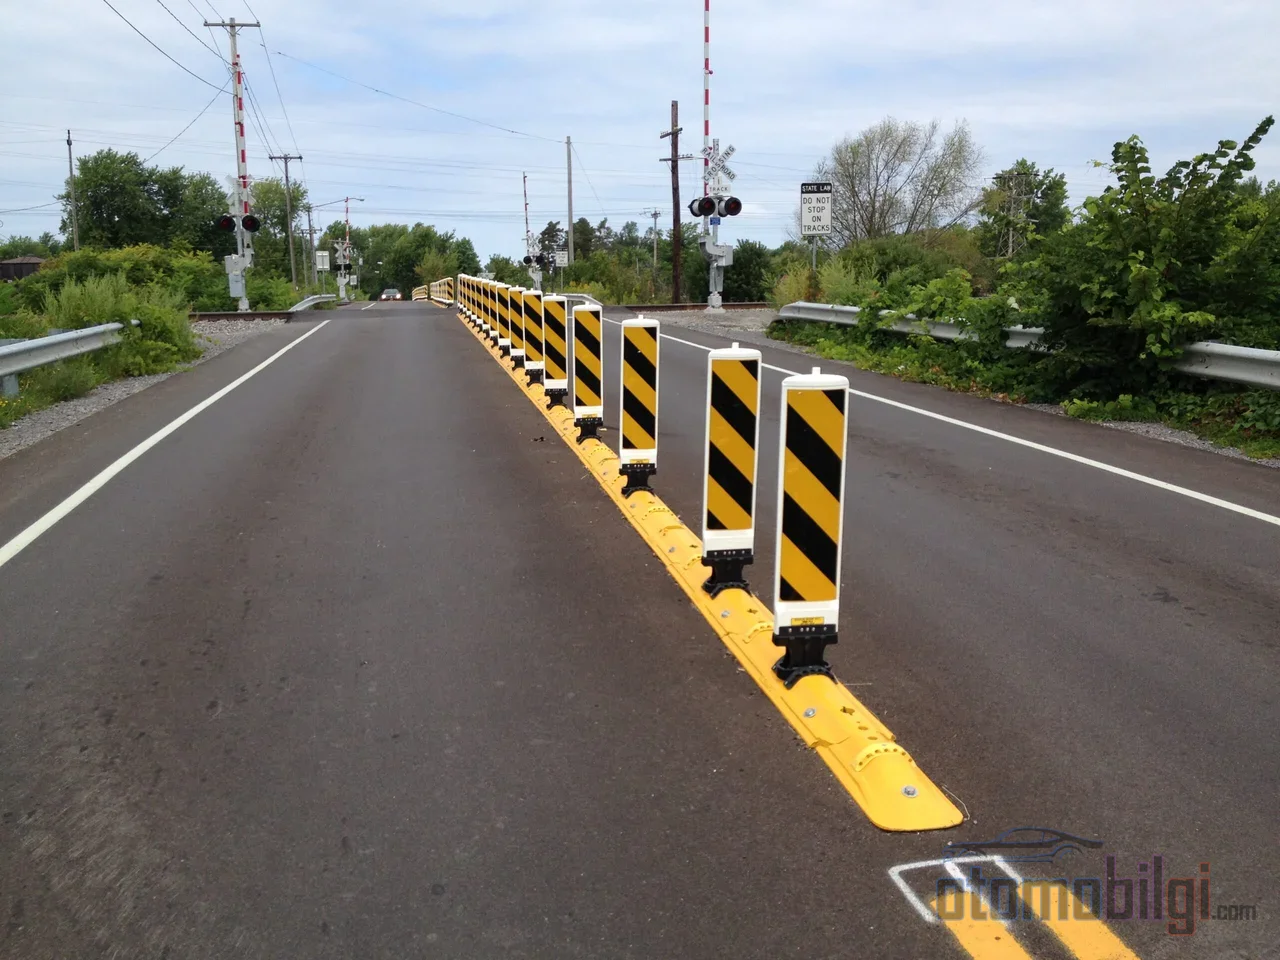
यह समस्या हर जगह एक ही दर से नहीं होती; कुछ सड़क प्रकार तो सचमुच सिस्टम के उलझने का भूलभुलैया हैं। उपयोगकर्ता अनुभव और आधिकारिक मैनुअल कुछ क्लासिक बिंदुओं पर एक होते हैं।
- पुल: पुल की रेलिंग और बैरियर का उपयोग तब संदर्भ के रूप में किया जा सकता है जब लेन की लाइनें फीकी या अनुपस्थित हों। उपयोगकर्ता फोरमों में पुल के बैरियर को लेन संदर्भ के रूप में लेने के अनुभव साझा किए गए।
- टोल गेट: टोल की कतारों में दिशा-निर्देश देने वाली लाइनें घनी और जटिल होती हैं; आधिकारिक गाइड स्पष्ट रूप से बताते हैं कि टोल गेट, फुटपाथ और किनारे जैसी सीमा संरचनाओं वाले स्थानों पर सिस्टम अपेक्षा के अनुसार काम नहीं कर सकता। कुछ उपयोगकर्ता बता रहे हैं कि टोल गेट पर ड्राइवर असिस्टेंस सिस्टम पूरी तरह अक्षम हो जाता है।
- संकरी और बिना लाइन वाली लेन: संकरी सड़कों पर सिस्टम की लेन उल्लंघन चेतावनियाँ लगभग लगातार हो सकती हैं। अगर लाइन नहीं है तो सिस्टम एस्फल्ट के दिखाई देने वाले किनारों को खोजता है; जिससे गलत किनारा चुनने का जोखिम पैदा होता है।
- मध्य बैरियर वाले संकरे हिस्से: संकरी सड़कों पर मध्य बैरियर लगाने से इन हिस्सों में दुर्घटनाएँ काफी कम होती हैं (घातक और गंभीर चोटों में 63% की कमी, चोटों में 28% की कमी), जो ड्राइवरों के लिए अच्छी खबर है, लेकिन यह LKA कैमरों के लिए बैरियर से टकराव की आवृत्ति बढ़ा देता है।
और छायाएँ भी हैं। गर्मियों की दोपहर में पेड़ों की कतार या ध्वनि बैरियर की एस्फल्ट पर पड़ने वाली छाया कैमरे की नजर में आसानी से दूसरी "लाइन" बन जाती है। आधिकारिक गाइड रिफ्यूज, पेड़, रेलिंग और ध्वनि बैरियर की छाया लाइन पर पड़ने वाली स्थितियों को सिस्टम सीमाओं के रूप में गिनते हैं।
अगर सिस्टम आपको किनारे की ओर धकेल रहा है तो क्या करना चाहिए?
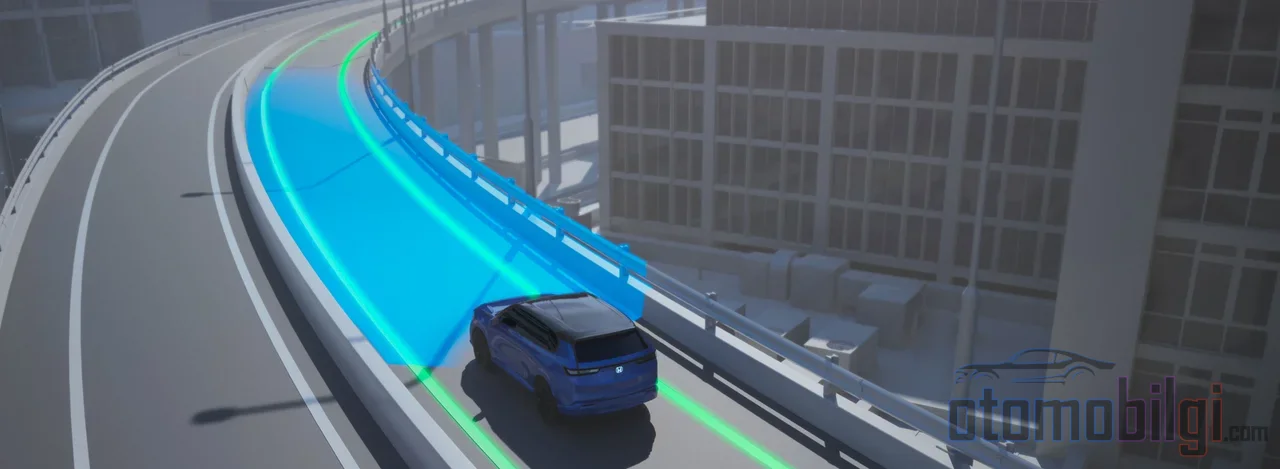
अब सबसे महत्वपूर्ण हिस्सा: उस क्षण आप क्या करेंगे? घबराहट नहीं, बुद्धिमत्ता है। जब सिस्टम गलत लेन अनुमान लगाकर वाहन को अनुचित स्थिति में रखता है, तो ड्राइवर के लिए स्टीयरिंग को वास्तविक लेन के केंद्र की ओर घुमाना पर्याप्त है। स्टीयरिंग मोटर में परिवर्तन टॉर्क एक निश्चित सीमा से अधिक होने पर सिस्टम स्वयं ही LKA नियंत्रण रद्द कर देता है। यानी आपकी मांसपेशियाँ सॉफ्टवेयर से अधिक शक्तिशाली हैं; लेकिन केवल तभी जब आप दृढ़ रहें।
- स्टीयरिंग को अपनी इच्छित दिशा में स्पष्ट और दृढ़ रूप से घुमाएँ; हल्के स्पर्श सिस्टम द्वारा ठीक किए जा सकते हैं।
- सुरक्षित क्षण में देखें कि सिस्टम क्यों अटक गया: रेलिंग, टोल गेट की लाइन, या छाया?
- अगर आप ट्रेलर खींच रहे हैं तो गाइड सुरक्षा कारणों से LKA को बंद करने की सलाह देते हैं।
- स्टीयरिंग पर लटकती वस्तुएँ या पहनी हुई हार जैसी चीजें रखने से बचें; यह सहायता के सही काम करने में बाधा डाल सकती है।
यह भी न भूलें कि शोर भरे वातावरण में आप चेतावनी की आवाज़ नहीं सुन सकते; दृश्य चेतावनियों का पालन करने की आदत डालना आपको बचा लेगा।
समस्या कितनी व्यापक है और निर्माता क्या कर रहे हैं?
आँकड़े देखें, क्योंकि कहानी के दो पहलू हैं। एक ओर यह डेटा है कि रिपोर्ट की गई ADAS प्रदर्शन समस्याओं में से 73% में लेन सहायता सिस्टम शामिल हैं; यह एक व्यवस्थित समस्या का संकेत है। दूसरी ओर, एक उन्नत प्रोटोटाइप लेन उल्लंघन चेतावनी सिस्टम इस स्तर तक पहुँच चुका है जहाँ ड्राइवरों को दी गई चेतावनियों में से लगभग 92% वैध थीं और गलत चेतावनी दर केवल 1.18% (4,000 चेतावनियों में से 47) थी। ये दोनों आँकड़े एक-दूसरे का खंडन नहीं करते; वे विभिन्न सिस्टम पीढ़ियों और परिस्थितियों को दर्शाते हैं। दूसरे शब्दों में, तकनीक तेज़ी से सुधर रही है, लेकिन कैमरा-आधारित पहचान के स्वभाव के कारण यह अभी शून्य त्रुटि तक नहीं पहुंची है। छवि पहचान तकनीक की स्वाभाविक सीमाओं के कारण लेन की लाइनों का कभी-कभी पता न लगना या गलत व्याख्या होना एक ऐसी स्थिति है जो सर्विस बुलेटिन में भी आधिकारिक रूप से स्वीकार की गई है।
तकनीकी पक्ष से समाधान की दिशा स्पष्ट है: रडार एकीकरण और ज्यामितीय विश्वास कैलिब्रेशन। कैमरा अकेले "संदर्भ" के मामले में कमजोर है; उच्च कंट्रास्ट वाले तारकोल से भरे हुए दरारों को भी आधिकारिक लाइन समझा जा सकता है, और यह दृष्टि की त्रुटि से कहीं अधिक संदर्भ की त्रुटि है। रडार के सक्रिय होने पर किनारे की स्थिर वस्तुओं की वास्तविक दूरी मापी जाती है, चौड़ाई की सीमाएं सक्रिय होती हैं और गलत लक्ष्य चयन को रोका जाता है। वर्तमान अकादमिक अध्ययन भी पहचान विश्वसनीयता को मापने वाले मापदंडों के साथ गलत सकारात्मक (false positive) को कम करने का लक्ष्य रखते हैं।
क्या सिस्टम गार्डरेल को लाइन समझता है? स्पष्ट उत्तर
हां, लेन असिस्टेंट सड़क किनारे के गार्डरेल, कंक्रीट की बैरियर और टोल प्लाज़ा की कतार की लाइनों को गलती से लेन की लाइन के रूप में समझ सकता है और हल्के स्टियरिंग सुधार कर सकता है। यह कोई खराबी नहीं, बल्कि कैमरा-आधारित छवि पहचान की एक ज्ञात सीमा है; निर्माता के मैनुअल इन शर्तों को स्पष्ट रूप से सूचीबद्ध करते हैं। ड्राइवर के रूप में आपका काम सिस्टम के हर निर्णय की पुष्टि करना नहीं, बल्कि हर पल नियंत्रण लेने के लिए तैयार रहना है।
यहां रुककर इस सच्चाई को स्पष्ट कर लें: Level 2 ऑटोमेशन कहे जाने वाले ये सिस्टम, चाहे lane keeping के जरिए हों या Adaptive Cruise Control के, आंशिक ड्राइविंग सिस्टम हैं। सभी वाणिज्यिक Level 2 प्लेटफॉर्म पर ड्राइवर सौ प्रतिशत कानूनी और भौतिक रूप से जिम्मेदार होता है; हाथ मुक्त होने का मतलब बिना ड्राइवर के नहीं है। निर्माता के मैनुअल भी कहते हैं कि केवल लेन असिस्टेंट पर भरोसा करके खतरनाक ड्राइविंग नहीं की जानी चाहिए। जब सिस्टम सुधार करता है और आप प्रतिक्रिया नहीं देते, तो गलत अनुमान एक वास्तविक पार्श्व विचलन में बदल सकता है।
क्या मुझे सिस्टम बंद कर देना चाहिए, या समझकर इस्तेमाल करना चाहिए?
कुछ ड्राइवर अजीब अनुभवों के बाद सिस्टम को पूरी तरह बंद करने के पक्ष में होते हैं। लेकिन मेरे विचार में यह खेल से नफरत करके गेंद जला देने जैसा है: यह समस्या को हल नहीं करता, टालता भी नहीं है। सही दृष्टिकोण सिस्टम के स्वभाव को पहचानना है। जब आप लेन के बीच से हल्के से खिसकना चाहते हैं तो सिस्टम का "बिल्कुल केंद्र में रहो" वाला ज़िद आपको किनारे के बहुत करीब महसूस करा सकती है; यह अधिकांश ड्राइवरों की शिकायत वाला एक अंतर्निहित व्यवहार है। इसके अलावा बारिश, बर्फ, गंदगी और तेल से ढकी लाइनों पर, धुंधले या क्षतिग्रस्त निशानों पर और उन सतहों पर जहां लाइन का रंग सड़क से अलग नहीं किया जा सकता, प्रदर्शन गिर जाता है।
व्यावहारिक सारांश यह है: अगर कैमरे की दृष्टि स्पष्ट है, लाइनें साफ हैं और मौसम अच्छा है, तो सिस्टम एक शानदार सड़क साथी है। अगर आप पुल के पास जा रहे हैं, टोल की कतार में घुस रहे हैं या किनारे पर लंबी कंक्रीट बैरियर है, तो स्टियरिंग को थोड़ा और मजबूती से पकड़ें और सिस्टम को चौंकाने न दें। इसे एक सड़क साथी की तरह नहीं, बल्कि कभी-कभी ध्यान भटकाने वाले एक ट्रेनी की तरह संभालें; यह सक्षम है लेकिन निगरानी चाहता है। स्टियरिंग पर हाथ हमेशा आपका हाथ है, और जिम्मेदारी भी हमेशा आपकी है।
स्रोत
- DE112017004456B4 - ड्राइविंग सहायता उपकरण
- लेन कीपिंग असिस्ट की सीमाएं - Kia EV9 मैनुअल
- लेन कीपिंग असिस्ट की खराबी और सीमाएं - Hyundai स्वामी मैनुअल
- लेन कीपिंग असिस्ट - Renault उपयोगकर्ता मैनुअल
- VW लेन असिस्ट TSB - NHTSA MC-10158729-0001
- LDW TSB - NHTSA MC-10208816-0001
- ITS KRS - यूएस परिवहन विभाग
- लेन कीपिंग की यातायात सुरक्षा क्षमता और प्रभावशीलता - Chalmers विश्वविद्यालय
- उन्नत चालक सहायता प्रणालियां - NTSB
- निर्माण क्षेत्रों और खराब मौसम में आपकी कार का ADAS क्यों विफल होता है - Car-News.ca