सड़क निर्माण कार्यों में लेन असिस्ट सिस्टम किसे लेन समझता है?
इस पेज को साझा करें
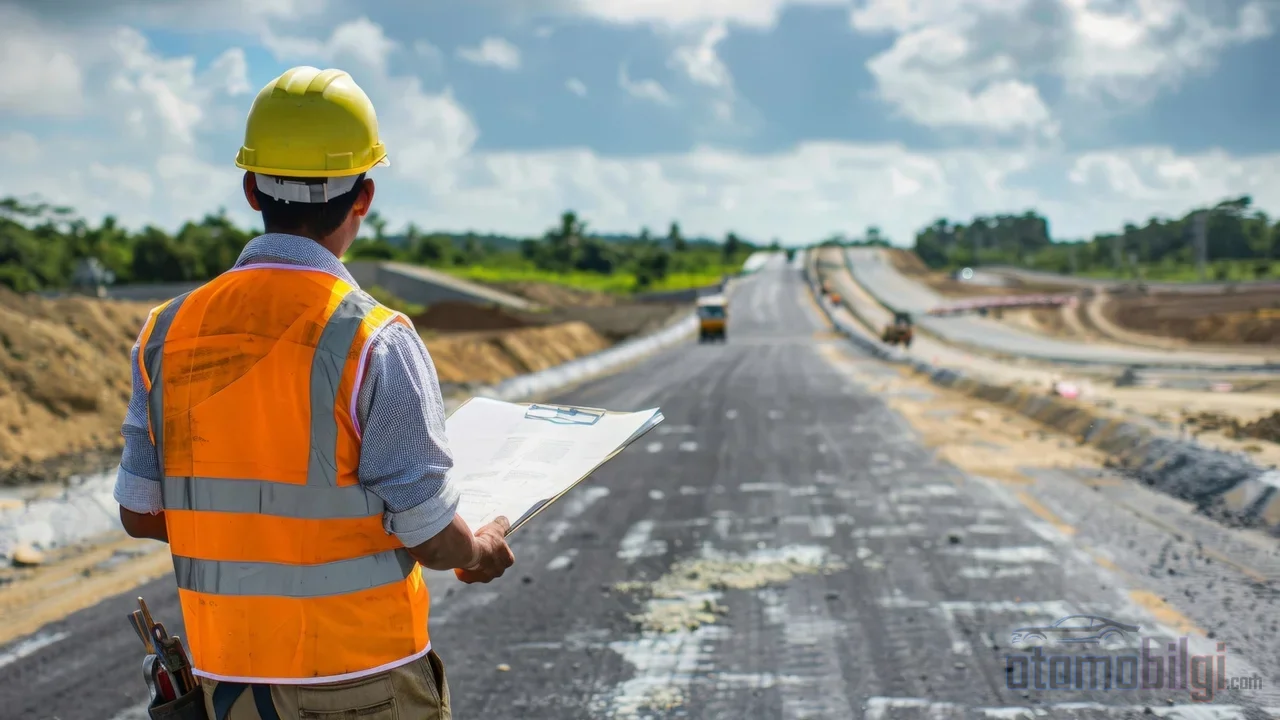
सड़क निर्माण कार्यों में लेन ट्रैकिंग सिस्टम कैमरे से पेंट की गई लाइनों को देखता है; अस्थायी पीली लाइनें, बंद न हुई पुरानी लाइनें, कोन और बिना पेंट वाला नया अस्फाल्ट जैसी स्थितियों में सिस्टम को किस चीज़ को लेन समझना है, यह कोई नहीं गारंटी दे सकता। इसीलिए लेन असिस्टेंट सड़क खुदाई, कार्य क्षेत्र और लेन संकरण वाले स्थानों पर आसानी से भ्रमित हो जाता है, और हर हाल में ड्राइवर के हाथ स्टीयरिंग पर ही रहते हैं।
मुख्य बातें
- 2023 मॉडल वर्ष के वाहनों में से 86,3% में लेन कीपिंग असिस्टेंट मानक या वैकल्पिक है।
- लेन से बाहर निकलने के हादसे अमेरिका के हादसों में से लगभग 37% हैं; LKA इन हादसों में 24% की कमी लाता है।
- रिपोर्ट की गई ड्राइवर असिस्टेंस सिस्टम समस्याओं में से 73% लेन असिस्टेंट से संबंधित हैं।
- तेज़ मोड़ पर सिस्टम 1,2 मीटर तक विचलन कर सकते हैं।
- सड़क निर्माण क्षेत्र वे स्थान हैं जहाँ लेन असिस्टेंट की त्रुटियाँ सबसे अधिक बार होती हैं।
कैमरा दरअसल क्या देखता है? जिसे लेन समझा जाता है, वह क्या है?
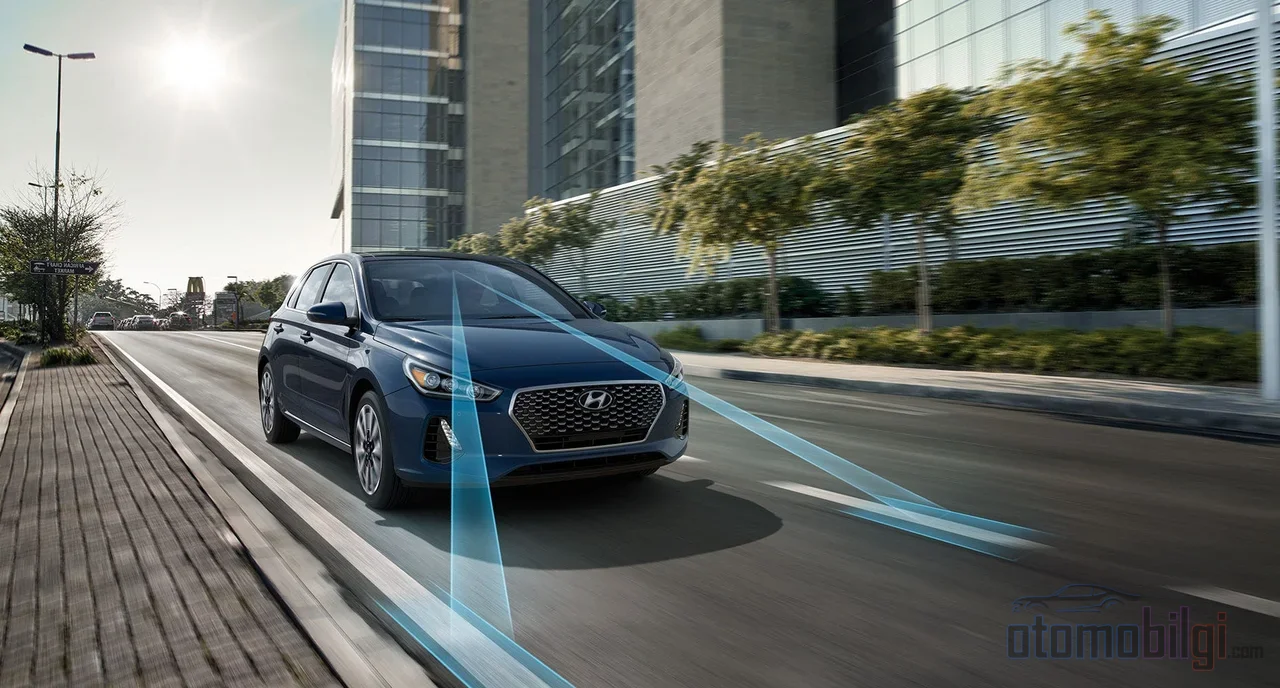
पहले इसे स्पष्ट कर लें: लेन ट्रैकिंग असिस्टेंट सड़क के बीच में जाकर "यही लेन है" नहीं कहता। वाहन के विंडशील्ड के पीछे छिपा हुआ एक कैमरा ज़मीन पर पेंट की गई लाइनों के उच्च कंट्रास्ट वाले पैटर्न खोजता है। जब वह सफ़ेद या पीले रंग की पेंट और अस्फाल्ट के बीच रंग का अंतर पकड़ता है, तो कहता है "लेन यहाँ है" और इसके अनुसार स्टीयरिंग में छोटे-छोटे सुधार लागू करता है। इसे आप अंधेरे कमरे में टॉर्च से दीवार पर बनी लाइन को फॉलो करने जैसा समझ सकते हैं: टॉर्च केवल चमकने वाली चीज़ पर लॉक होती है, उसे दीवार की सच्चाई का पता नहीं होता।
दो अलग-अलग प्रकार के सिस्टम हैं और इन्हें मिलाना नहीं चाहिए। Lane Keeping Assist (LKA) प्रतिक्रियात्मक है: जब वाहन लेन से बाहर जाने लगता है तो आपको चेतावनी देता है या हल्का सुधार करता है। Lane centering यानी लेन सेंटरिंग सक्रिय प्रकृति का है: यह लगातार स्टीयरिंग इनपुट के साथ वाहन को लेन के ठीक बीच में रखने की कोशिश करता है और अक्सर अनुकूली क्रूज़ कंट्रोल के सक्रिय होने की मांग करता है। यह अंतर सड़क निर्माण कार्य में महत्वपूर्ण है, क्योंकि यदि सेंटरिंग सिस्टम गलत लाइन पर लॉक हो जाता है, तो इसका मतलब है कि वह पल-पल गलत जगह की ओर खिसक रहा है।
तो आखिर यह इतनी आसानी से क्यों गलत समझ जाता है? क्योंकि कैमरा दरअसल कैमरे की तरह काम करता है: वह ग्रेडिएंट, रंग और पैटर्न को देखता है। इसमें कोई बुद्धि नहीं है जो यह जान सके कि कोई लाइन वास्तव में "प्रचलित" है या "रद्द"। जो कुछ वह देखता है, उसी पर विश्वास करता है। और सड़क निर्माण क्षेत्र इस सरल विश्वास प्रणाली के ठीक सामने खड़े अराजकता के दृश्य हैं।
सड़क निर्माण कार्य में लेन असिस्टेंट क्यों गलत समझता है?
अब चलिए इस मामले के मज़ेदार लेकिन उतने ही परेशान करने वाले हिस्से की ओर बढ़ें। सड़क खुदाई क्षेत्र एक लेन ट्रैकिंग सिस्टम के लिए वास्तव में गलती करने की प्रतियोगिता जैसा है। क्यों? क्योंकि वहाँ एक ही समय पर पुराने और नए दोनों चिह्न होते हैं, कोन भी होते हैं और आपस में उलझे हुए अस्थायी व्यवस्थाएँ भी। उत्पादन वाहनों के साथ किए गए व्यापक क्षेत्र परीक्षण लेन असिस्टेंट की त्रुटियों को तीन श्रेणियों में बाँटते हैं: धारणा, योजना और नियंत्रण। सड़क निर्माण तीनों में एक साथ त्रुटि उत्पन्न करता है।
अस्थायी पीली लाइनें और बंद न हुई पुरानी लाइनें
सड़क पर काम पूरा होने के बाद पहले खिंची लाइनें तुरंत मिटाई नहीं जातीं; समय के साथ घिसकर वे गायब हो जाती हैं। इस दौरान कैमरे के सामने दो विकल्प आ जाते हैं: पुरानी लाइन या नई लाइन? सिस्टम को इन दोनों में से "चुनाव" करना पड़ता है और यह चुनाव हमेशा सही नहीं होता। कुछ राज्य सड़क प्रबंधन विभाग अमान्य निशानों को ढकने के लिए पानी और रेत के छिड़काव जैसे तरीकों का भी इस्तेमाल करते हैं; लेकिन वे ढकने के निशान, यानी सड़क की सतह पर बने "घाव", कुछ मामलों में लाइन समझकर गलत व्याख्या किए जा सकते हैं। इसके अलावा, ऐतिहासिक अध्ययनों में देखा गया है कि कार्यक्षेत्रों में अस्थायी पीली लाइन का पता लगाना बहुत कम प्रभावशीलता दर तक गिर जाता है - यानी समस्या नई नहीं है।
कोन और खुदाई वाले क्षेत्र
अब मैं तुमसे सवाल पूछता हूँ: कोन नारंगी, चमकीला और आसानी से दिखाई देता है; तो सिस्टम उसे लेन क्यों नहीं मानता? जवाब सरल है पर अजीब तरह का: कैमरे रंगीन लाइनों को आधार मानते हैं। काश कोन को भौतिक बाधा के रूप में पहचाना जाता - लेकिन लेन-सेंटरिंग सॉफ्टवेयर कोनों को लेन का किनारा नहीं मानता। यानी खुदाई वाले क्षेत्र में जब ट्रैफिक कोनों और दोबारा खिंची लाइनों से निर्देशित हो रहा होता है, तब सिस्टम पुरानी रंगीन लाइन और नई खिंची लेन के बीच उड़ता है। इससे ड्राइवर के लिए खतरनाक परिणाम पैदा होता है: सिस्टम तुम्हें कोन की ओर तो नहीं, लेकिन गलत रंगी लाइन की ओर निर्देशित कर सकता है। क्या यह उलझन भरा लगा? संक्षेप में: कोन न लेन है और न ही बाधा; सिस्टम के लिए यह एक अदृश्य वस्तु है।
बिना रंगा नया एस्फल्ट
नया एस्फल्ट यानी बिना रंगा एस्फल्ट। अंधेरी, चिकनी और पूरी तरह बिना लाइन वाली सतह पर कैमरा लाइन नहीं देख सकता; पहचान का भरोसा गिर जाता है और सिस्टम चेतावनी के बिना बंद हो सकता है। इसे इस तरह समझो कि जिस किताब को तुम पढ़ने की कोशिश कर रहे हो, उसका पन्ना खाली हो: सबसे अच्छा पाठक भी खाली पन्ने पर शब्द नहीं ढूंढ सकता। वही तर्क घिसी हुई और फीकी लाइनों पर भी लागू होता है; कम कंट्रास्ट सिस्टम का दिमाग उलझा देता है। कुछ क्षेत्रों में लाइन की दृश्यता बढ़ाने के लिए काले कंट्रास्ट वाली सड़क पेंट का इस्तेमाल शुरू हुआ है - जब लाइन के किनारे काली पट्टी खिंचती है तो कैमरा सफेद-काला संक्रमण बहुत ज्यादा स्पष्ट देखता है।
गलत लेन में लॉक होने का खतरा: क्या यह वाकई होता है?
हाँ, होता है। यह सिर्फ एक सैद्धांतिक परिदृश्य नहीं है। फील्ड टेस्ट में देखा गया है कि संगम और रैंप क्षेत्रों में कुछ वाहन सही लाइन नहीं ढूंढ पाते और गलत लेन लाइन का पता लगाते हैं। एक मॉडल संगम क्षेत्र में 0.4 मीटर बाईं ओर भटककर सिस्टम से पूरी तरह अलग हो गया; जबकि एक और मॉडल बदलते सड़क निशानों के बावजूद बाईं ओर लॉक होकर अपनी लेन में बने रहने की कोशिश करता रहा। इस तरह का लॉक होना इसलिए होता है कि सिस्टम उस लाइन के प्रति वफादार रहता है जिसे वह देखता है - उसे पता नहीं चलता कि सड़क का वह हिस्सा वास्तव में सड़क पर काम का क्षेत्र है।
इसके अलावा नियंत्रण की सीमाएं भी हैं। सिस्टम के स्टीयरिंग पर लगाए जा सकने वाले टॉर्क और कोण की सीमा तेज मोड़ों में काफी नहीं होती। परीक्षणों में एक वाहन तेज बाएं मोड़ पर 1.2 मीटर दाईं ओर भटक गया - और इसका मतलब यह है: लेन का आधे से ज्यादा हिस्सा। इसके ऊपर, लेन-सेंटरिंग सिस्टम मोड़ में सीधी रणनीति अपनाते हैं; विचलन मोड़ के घुमाव के समानुपाती रूप से बढ़ता है और वाहन मोड़ के बाहर की ओर खिंच जाता है। मानव चालक मोड़ में घुसते समय हल्का अंदर की ओर खिसककर (एपेक्स लेकर) यह त्रुटि स्वाभाविक रूप से रोकते हैं; सॉफ्टवेयर बस सीधा रखने की कोशिश करता है। शोधों में 0.25 मीटर से अधिक विचलन को "एनॉमली", 0.65 मीटर से अधिक या पूरी तरह टूट को "गंभीर दोष" के रूप में वर्गीकृत किया जाता है - यानी सड़क निर्माण क्षेत्र में होने वाली घटनाएं अक्सर इन सीमाओं को पार कर जाती हैं।
सिस्टम की मजबूत विशेषता: क्या यह सच में काम करता है?
अब न्याय करते हैं: लेन असिस्टेंट पूरी तरह बेकार खिलौना नहीं है। यह पहली बार 2003 में एक Honda Inspire में सामने आया और आज अमेरिका में 2023 मॉडल वर्ष के वाहनों में से 86.3% में उपलब्ध है। यूरोपीय संघ में जुलाई 2024 से सभी नए वाहनों में यह अनिवार्य है। दुर्घटनाओं पर इसका प्रभाव भी एक अमूर्त दावा नहीं है: अनजाने में लेन से बाहर निकलने से होने वाली दुर्घटनाओं में LKA वाले वाहन 24% कम शामिल होते हैं। लेन से बाहर निकलने की दुर्घटनाएं पहले से ही कुल दुर्घटनाओं का लगभग 37% हिस्सा हैं, यानी प्राप्त होने वाला सुधार एक गंभीर अंतर है। चेतावनी सिस्टम संस्करण lane departure warning भी संबंधित दुर्घटनाओं को 11% से 21% तक कम करता है। यूरोपीय आयोग अनुमान लगाता है कि LKA सहित सुरक्षा सिस्टम 2038 तक 25,000 से अधिक मौतों को रोकेंगे।
लेकिन सिक्के का दूसरा पहलू भी सच है: ड्राइवर सपोर्ट सिस्टम की समस्याओं में से 73% लेन असिस्टेंट से संबंधित हैं। चालक औसतन हर 8 मील पर एक नकारात्मक अनुभव का सामना करते हैं। यानी "जब काम करता है तो अच्छा काम करता है लेकिन लगातार काम नहीं करता" का सारांश देना अतिशयोक्ति नहीं होगी। खाली चेतावनियां, अनावश्यक स्टीयरिंग सुधार और भ्रमित करने वाले बंद होने इस दर के एक महत्वपूर्ण हिस्से को बनाते हैं। कई चालक इसी कारण सिस्टम को पूरी तरह बंद कर देते हैं; कुछ मॉडलों में LKA और सेंटरिंग एक ही बटन से जुड़े होने के कारण उन्हें दोनों को एक साथ बंद करना पड़ता है।
सड़क निर्माण क्षेत्र में चालक को क्या करना चाहिए?
अब सबसे महत्वपूर्ण हिस्से की बारी है: तुम क्या करोगे? छोटा जवाब - हमेशा का जवाब - हाथ स्टीयरिंग पर होंगे। लेकिन इस बार और भी सख्ती से। लेन असिस्टेंट स्वायत्त ड्राइविंग नहीं है; यह जागते, संयत और सतर्क चालक के लिए डिज़ाइन किया गया एक सहायक है। चालक हमेशा वाहन के पूर्ण नियंत्रण के लिए जिम्मेदार होता है और लेवल 2 सिस्टम में कानूनी रूप से जिम्मेदार ऑपरेटर भी चालक ही है।
- सड़क निर्माण का साइन देखने पर सिस्टम बंद करने पर विचार करें: अधिकांश वाहनों में यह एक बटन से बंद हो जाता है।
- अपने हाथ कभी स्टीयरिंग से न हटाएं; अगर तुम्हारे हाथ स्टीयरिंग पर नहीं हैं तो सिस्टम वैसे भी खुद को निष्क्रिय कर देता है।
- चेतावनियों या अनावश्यक स्टीयरिंग सुधारों पर अचानक प्रतिक्रिया न दें; स्टीयरिंग को तेजी से खींचना काम को और बिगाड़ देता है।
- अपनी गति कम करें और अपनी आंखों से लेन का पीछा करें; सिस्टम के दृष्टिकोण पर नहीं, अपनी नजर पर भरोसा करें।
- पेंट की गई लाइनों के बजाय कोन व्यवस्था का पालन करने वाले वास्तविक ट्रैफिक का अनुसरण करें।
जिस बिंदु पर यह जरूरी हो जाता है कि सिस्टम तुम्हारा नहीं, बल्कि सड़क तुम्हारे अनुरूप हो, वहां तुम्हारे हाथ स्टीयरिंग पर होने चाहिए और निर्णय तुम्हारा होना चाहिए। क्योंकि जब सिस्टम खराब होता है तो उसकी जिम्मेदारी तुम्हारी होती है। यदि सिस्टम गलत तरीके से काम करके दुर्घटना करा दे, तो दोष साबित होने पर उत्पाद दायित्व के तहत निर्माता पर मुकदमा चलाया जा सकता है; लेकिन अगर फोन से व्यस्त, चेतावनियों को नजरअंदाज करने वाला या नशे में धुत्त ड्राइवर दुर्घटना में शामिल होता है, तो जिम्मेदारी पूरी तरह ड्राइवर पर होगी। इस मामले में निर्माता भी स्पष्ट हैं: सिस्टम केवल हल्का स्टीयरिंग इनपुट देता है, ड्राइवर के पूर्ण ध्यान की जगह कभी नहीं ले सकता।
सड़क चिह्न पीछे छूट गए, वाहन आगे निकल गए?
इस पूरे मामले का दिलचस्प पक्ष यह है: वाहन इतनी तेजी से विकसित हो रहे हैं कि सड़क अवसंरचना उनके साथ नहीं टिक पा रही है। वाहन कार्यक्षमता पर केंद्रित अंतरराष्ट्रीय नियम सड़क चिह्न मानकों को पीछे छोड़ चुके हैं। शोधकर्ता उच्च कंट्रास्ट वाले, रेट्रो-परावर्तक चिह्न और लेन ट्रैकिंग सिस्टम के अनुकूल सड़क ज्यामिति मानकों के लिए आवाज उठा रहे हैं। यानी कुछ समय और, सड़क के काम को देखते ही लेन असिस्टेंट आपसे पूछेगा "कौन सी लेन?" और उस सवाल का जवाब सिस्टम नहीं, बल्कि आप ही देंगे।
क्या यह आपको भी थोड़ा विडंबनापूर्ण नहीं लगता? नवीनतम तकनीक से भरी कार में, कोन का एक डिब्बा लेन ट्रैकिंग सिस्टम को बेकार कर देता है। अगर आपने कभी सड़क कार्य वाले क्षेत्र में अपनी कार के लेन असिस्टेंट को आजमाया है, तो मुझे जिज्ञासा है कि वह कैसे व्यवहार करता है - चुपचाप हार मान लेता है, या आपको गलत लाइन में खींच लेता है? अपना अनुभव टिप्पणियों में बताएं, मैं उत्सुकता से पढ़ूंगा।
स्रोत
- आधुनिक उत्पादन वाहनों पर लेन कीपिंग असिस्ट का आनुभविक प्रदर्शन मूल्यांकन (arXiv)
- लेन-कीप असिस्ट की विफलताएं: ड्राइवर और निर्माता जिम्मेदारी को समझना (Clean Fleet Report)
- लेन कीपिंग असिस्ट (mycardoeswhat.org)
- लेन कीपिंग असिस्ट सिस्टम की प्रभावशीलता का अनुमान (NHTSA / crashstats)
- बचे हुए लेन चिह्न भ्रम पैदा कर सकते हैं (Star Tribune)
- लेन मार्किंग तकनीक समीक्षा (ROSAP / FHWA)
- क्या आधा सफेद और आधा काला लेन लाइन जानबूझकर है? (Denver7)
- लेन सेंटरिंग - इसे विश्वसनीय रूप से क्यों नहीं किया जा सकता? (SunnyPilot Community)
- लेन कीप असिस्ट में मदद (Subaru Ascent Forums)