در جادهسازیها، سیستم تعقیب خط چه چیزی را خط فرض میکند؟
این صفحه را به اشتراک بگذارید
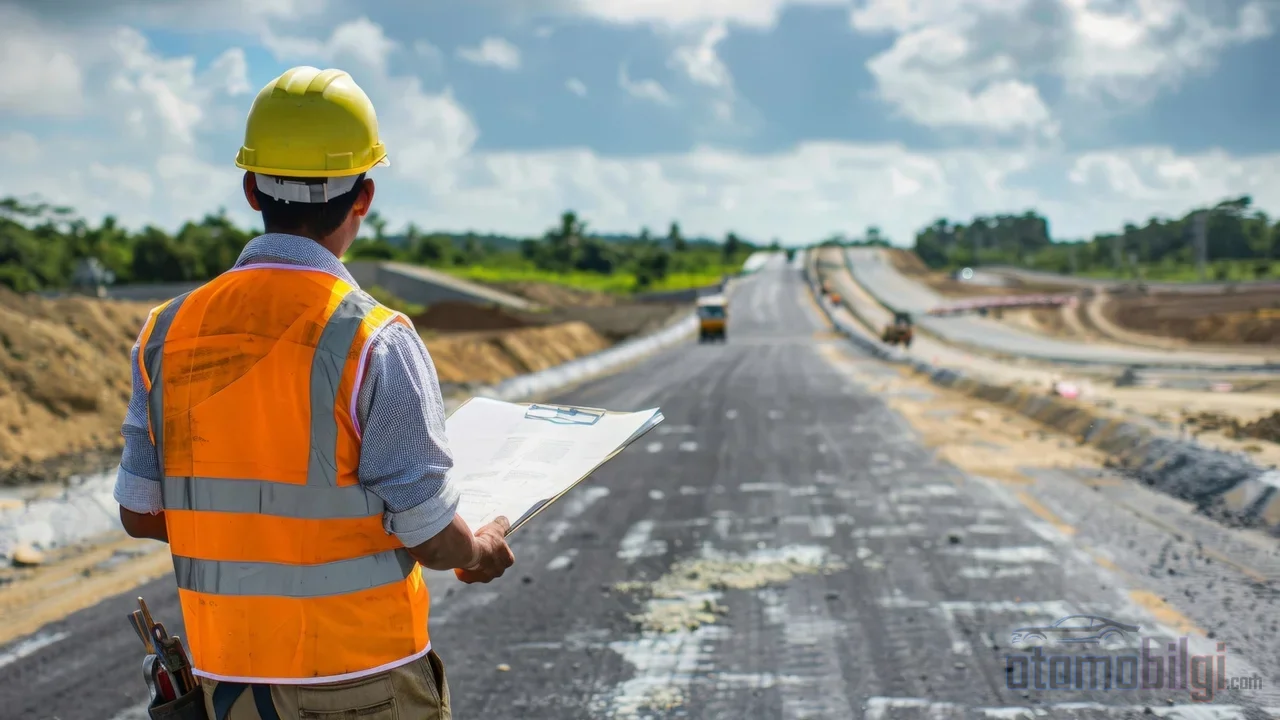
در کارهای راهسازی، سامانه تعقیب خط به خطوط رنگی که دوربین میبیند تکیه میکند؛ در مواردی مثل خطوط زرد موقت، خطوط قدیمی که پاک نشدهاند، مخروطها و آسفالت جدید بدون رنگ، هیچکس نمیتواند تضمین کند سامانه چه چیزی را خط فرض خواهد کرد. به همین دلیل دستیار خط در نقاطی که گودبرداری جاده، منطقه اصلاح و باریک شدن خط وجود دارد بهراحتی دچار اشتباه میشود و دستهای راننده در هر شرایطی باید روی فرمان بماند.
نکات برجسته
- در مدل سال 2023، 86.3 درصد خودروها دارای دستیار ماندن در خط بهصورت استاندارد یا اختیاری هستند.
- تصادفات خروج از خط حدود 37 درصد از تصادفات آمریکا را تشکیل میدهد؛ LKA در این تصادفات کاهش 24 درصدی ایجاد میکند.
- 73 درصد از مشکلات گزارششده سامانههای کمکراننده مربوط به دستیارهای خط است.
- این سامانهها در پیچهای تند میتوانند تا 1.2 متر انحراف ایجاد کنند.
- مناطق کار راهسازی در صدر مناطقی قرار دارد که خطاهای دستیار خط بیشترین بسامد را در آنها فعال میشود.
دوربین در واقع چه چیزی را میبیند؟ چیزی که خط فرض میشود واقعاً چیست؟
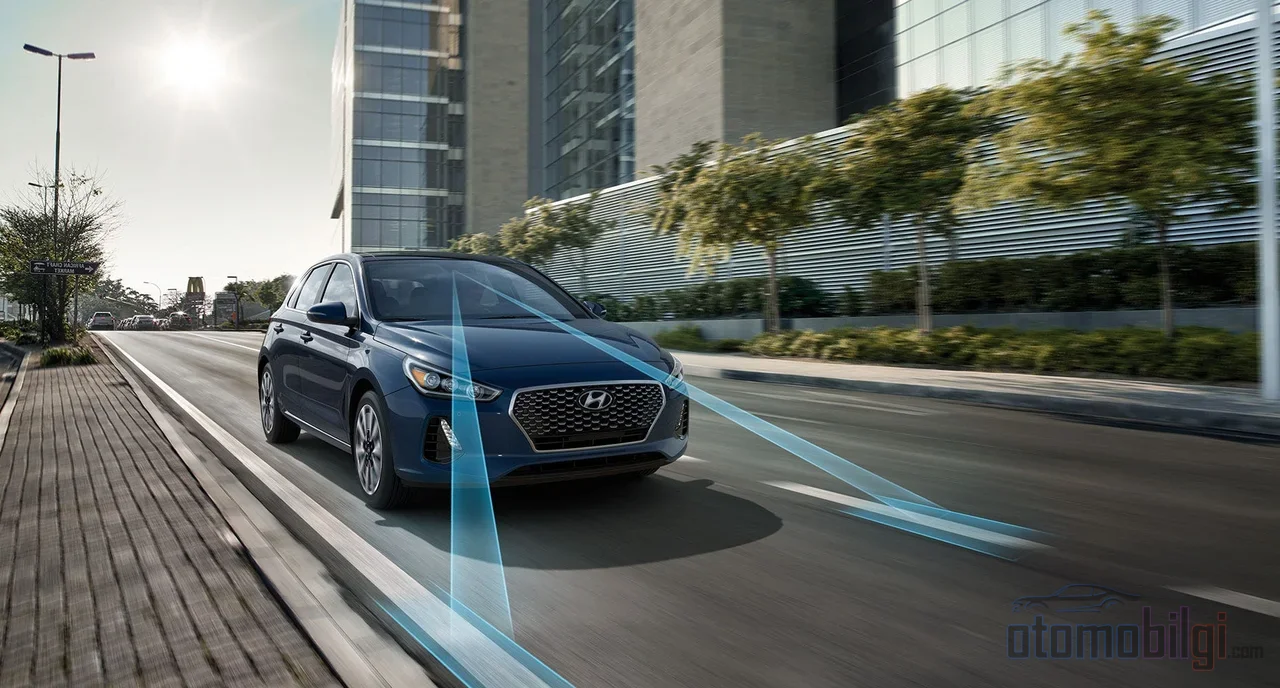
اول این را روشن کنیم: دستیار تعقیب خط به وسط جاده نمیآید که بگوید «این همان خط است». یک دوربین که پشت شیشه جلوی خودرو پنهان شده، بهدنبال الگوهای با کنتراست بالای خطوط رنگآمیزیشده روی زمین میگردد. وقتی تفاوت رنگی میان رنگ سفید یا زرد و آسفالت را تشخیص میدهد، میگوید «خط اینجاست» و بر اساس آن اصلاحات کوچکی روی فرمان اعمال میکند. میتوانید این را به دنبال کردن خط روی دیوار با چراغقوه در یک اتاق تاریک تشبیه کنید: چراغقوه فقط به چیز درخشان قفل میشود و واقعیت دیوار را نمیداند.
دو نوع سامانه متفاوت وجود دارد و نباید آنها را با هم اشتباه گرفت. Lane Keeping Assist (LKA) واکنشی است: وقتی خودرو شروع به خروج از خط میکند، به شما هشدار میدهد یا کمی اصلاح میکند. Lane centering یعنی مرکزگذاری در خط پیشکننده است: با ورودی پیوسته فرمان تلاش میکند خودرو را دقیقاً وسط خط نگه دارد و اغلب فعال بودن کروز کنترل تطبیقی را الزامی میداند. این تمایز در کار راهسازی حیاتی است، چون اگر سامانه مرکزگذاری به خط اشتباهی قفل شود، یعنی ثانیهبهثانیه بهسوی مکان اشتباه کشیده میشود.
پس چرا اینقدر راحت دچار اشتباه میشود؟ چون دوربین در واقع مثل دوربین عکاسی کار میکند: به گرادیان، رنگ و الگوها نگاه میکند. هیچ هوشی ندارد که بداند یک خط در واقع «معتبر» است یا «لغوشده». به هر چه میبیند ایمان دارد. و مناطق کار راهسازی، صحنه آشوبی هستند که دقیقاً مقابل این سامانه باور ساده میایستند.
چرا دستیار خط در کار راهسازی اشتباه میکند؟
حالا برویم سراغ بخشی از ماجرا که هم سرگرمکننده است و هم به همان اندازه اعصابخردکن. منطقه گودبرداری جاده، برای یک سامانه تعقیب خط، عملاً یک مسابقه اشتباه کردن است. چرا؟ چون همزمان هم نشانههای قدیمی و هم جدید وجود دارند، هم مخروطها هستند و هم تنظیمات موقتی درهمریخته. آزمایشهای میدانی گسترده با خودروهای تولیدی، خطاهای دستیار خط را به سه دسته تقسیم میکنند: ادراک، برنامهریزی و کنترل. کار راهسازی هر سه خطا را همزمان تولید میکند.
خطوط زرد موقت و خطوط قدیمی پاکنشده
وقتی کار جادهای تمام میشود، خطوط قبلاً کشیدهشده بلافاصله پاک نمیشوند؛ به مرور زمان فرسوده شده و محو میشوند. در این فرآیند، دوربین با دو گزینه روبهرو میشود: خط قدیمی یا خط جدید؟ سیستم مجبور است میان این دو "انتخاب" کند و این انتخاب همیشه درست نیست. برخی مدیریتهای جادههای ایالتی حتی از روشهایی مانند پاشیدن آب و ماسه برای پوشاندن علائم نامعتبر استفاده میکنند؛ اما آثار این پوشاندن، یعنی "زخمهای" روی سطح جاده، در برخی موارد ممکن است بهعنوان خط اشتباه گرفته شده و تفسیر غلط شوند. افزون بر این، در مطالعات تاریخی دیده شده که نرخ کارایی تشخیص خط زرد موقت در مناطق کارگاهی بسیار پایین میرود - یعنی مشکل تازه نیست.
مخروطها و مناطق آسفالتریزی
حالا از تو میپرسم: مخروط نارنجی است، براق است و بهراحتی دیده میشود؛ پس چرا سیستم به مخروط نمیگوید خط؟ پاسخ ساده است اما دیوانهوار: دوربینها خطوط نقاشیشده را مبنای کار قرار میدهند. کاش مخروط بهعنوان یک مانع فیزیکی تشخیص داده میشد - اما نرمافزار مرکزگذاری در خط، مخروطها را لبه خط تفسیر نمیکند. یعنی در حالی که در منطقه آسفالتریزی، ترافیک با مخروطها و خطوط بازکشیدهشده هدایت میشود، سیستم بین خطوط نقاشیشده قدیمی و خط بازکشیدهشده جدید سرگردان است. این موضوع نتیجه خطرناکی برای راننده به همراه دارد: سیستم ممکن است تو را به سمت مخروط هدایت نکند، اما به سمت خط نقاشیشده اشتباه هدایت کند. گیجکننده بود؟ به اختصار: مخروط نه خط است و نه مانع؛ برای سیستم یک شیء نامرئی است.
آسفالت جدید و نقاشینشده
آسفالت جدید یعنی آسفالت بدون رنگ. روی سطحی تاریک، صاف و کاملاً بدون خط، دوربین خطی نمیبیند؛ اعتماد ادراکی کاهش مییابد و سیستم ممکن است بدون هشدار خاموش شود. این را به خالی بودن صفحه کتابی که میخواهی بخوانی تشبیه کن: حتی بهترین خواننده هم در صفحه خالی کلمهای پیدا نمیکند. همین منطق در خطوط فرسوده و کمرنگ هم صادق است؛ کنتراست پایین، ذهن سیستم را گیج میکند. در برخی مناطق برای افزایش وضوح خطوط، از رنگ جاده با کنتراست سیاه استفاده شروع شده است - وقتی نوار سیاهی در لبه خط کشیده میشود، دوربین گذار سفید-سیاه را بسیار واضحتر میبیند.
خطر قفلشدن در خط اشتباه: واقعاً اتفاق میافتد؟
بله، اتفاق میافتد. فقط یک سناریوی تئوری نیست. در تستهای میدانی مشاهده شده که برخی خودروها در مناطق ادغام و رمپ نتوانستهاند خط درست را پیدا کنند و خط اشتباه را تشخیص دادهاند. یک مدل در منطقه ادغام 0.4 متر به چپ منحرف شده و کاملاً از سیستم جدا شده است؛ مدل دیگر با وجود تغییر علائم جاده، به چپ قفل شده و تلاش کرده در خط خود بماند. چنین قفلشدنی به این دلیل رخ میدهد که سیستم به خطی که فکر میکند میبیند وفادار میماند - و متوجه نمیشود که جاده واقعاً منطقه کار جادهای است.
یک مسئله دیگر هم محدودیتهای کنترل است. حد گشتاور و زاویهای که سیستم میتواند روی فرمان اعمال کند، در پیچهای تند کافی نیست. در تستها یک خودرو در پیچ تند چپ 1.2 متر به راست منحرف شد - و این یعنی چه: بیش از نیمی از خط. افزون بر این، سیستمهای مرکزگذاری در خط در پیچها استراتژی مستقیمی را دنبال میکنند؛ انحراف به تناسب پیچ جاده افزایش مییابد و خودرو به سمت بیرون پیچ کشیده میشود. رانندگان انسانی هنگام ورود به پیچ با لغزش اندک به سمت داخل (آپکسگیری) بهطور طبیعی از این خطا جلوگیری میکنند؛ اما نرمافزار صرفاً تلاش میکند خودرو را کاملاً صاف نگه دارد. در پژوهشها انحراف بیش از 0.25 متر «ناهنجاری» و انحراف بیش از 0.65 متر یا قطع کامل «خرابی بحرانی» طبقهبندی میشود - یعنی آنچه در مناطق کار جاده رخ میدهد اغلب از این آستانهها فراتر میرود.
نقطه قوت سیستم: واقعاً کار میکند؟
حالا منصف باشیم: دستیار خطوط یک اسباببازی کاملاً بیهوده نیست. برای نخستین بار در سال 2003 در یک Honda Inspire ظاهر شد و امروز در آمریکا در 86.3 درصد خودروهای سال مدل 2023 موجود است. در اتحادیه اروپا از ژوئیه 2024 در تمام خودروهای جدید الزامی است. تأثیر آن بر تصادفات هم ادعایی انتزاعی نیست: خودروهای مجهز به LKA در تصادفات ناشی از خروج ناخواسته از خط 24 درصد کمتر درگیر میشوند. تصادفات خروج از خط از قبل حدود 37 درصد کل تصادفات را تشکیل میدهد، پس بهبود حاصل تفاوتی جدی است. حتی نسخه هشداردهنده آن یعنی هشدار خروج از خط (lane departure warning) نیز تصادفات مربوطه را 11 تا 21 درصد کاهش میدهد. کمیسیون اروپا پیشبینی میکند سیستمهای ایمنی از جمله LKA تا سال 2038 بیش از 25,000 جان را نجات خواهند داد.
اما روی دیگر سکه هم واقعیت دارد: 73 درصد مشکلات سیستمهای کمکراننده به دستیارهای خطوط مربوط میشود. رانندگان بهطور میانگین در هر 8 مایل یک تجربه نامطلوب دارند. پس خلاصه اینکه «سیستم وقتی کار میکند مفید است، اما همیشه کار نمیکند» اغراقآمیز به نظر نمیرسد. هشدارهای بیهوده، اصلاحات فرمان غیرضروری و خاموشیهای گیجکننده بخش عمدهای از این نرخ را تشکیل میدهند. بسیاری از رانندگان به همین دلیل سیستم را کاملاً خاموش میکنند؛ در برخی مدلها چون LKA و مرکزنگه داشتن در خط به یک دکمه متصل است، ناچار هر دو را با هم خاموش میکنند.
راننده در منطقه کار جاده چه باید بکند؟
نوبت به مهمترین بخش رسید: تو چه میکنی؟ پاسخ کوتاه - همان پاسخ همیشگی - این است که دستانت روی فرمان باشد. اما این بار با سختگیری بیشتری. دستیار خطوط رانندگی خودکار نیست؛ کمکی است که برای راننده بیدار، هوشیار و توجه طراحی شده است. راننده همواره مسئول کنترل کامل خودروست و در سیستمهای سطح 2، اپراتور مسئول از نظر حقوقی نیز راننده است.
- وقتی تابلوی کار جاده دیدی، به خاموش کردن سیستم فکر کن؛ در بیشتر خودروها با یک دکمه خاموش میشود.
- هرگز دستانت را از روی فرمان برندار؛ اگر دستانت روی فرمان نباشد، سیستم از قبل خودش غیرفعال میشود.
- به هشدارها یا اصلاحات غیرضروری فرمان واکنش شدید نشان نده؛ کشیدن ناگهانی و محکم فرمان کار را بدتر میکند.
- سرعتت را کم کن و با چشم خودت خط را دنبال کن؛ به دید خودت اعتماد کن، نه دید سیستم.
- به جای خطوط رنگی، ترافیک واقعی که چیدمان مخروطها را دنبال میکند را زیر نظر داشته باش.
در جایی که سیستم باید با تو و جاده سازگار شود نه برعکس، دستانت باید روی فرمان باشد و تصمیم با تو. چون خرابی سیستم، مسئولیتش با توست. اگر سیستم اشتباه کار کند و باعث تصادف شود و نقص قابل اثبات باشد، میتوان علیه تولیدکننده تحت مسئولیت محصول شکایت کرد؛ اما اگر رانندهای که با تلفن سر و کار دارد، هشدارها را نادیده میگیرد یا الکلی است، در تصادف دخیل شود، مسئولیت کاملاً بر عهده راننده است. در این زمینه حتی خود تولیدکنندگان هم صریح هستند: سیستم فقط ورودی فرمان ملایمی ارائه میدهد و هرگز جایگزین توجه کامل راننده نمیشود.
خطوط جاده عقب ماندهاند یا خودروها جلوترند؟
نکته جالب ماجرا این است: خودروها آنقدر سریع پیشرفت میکنند که زیرساخت جادهای نمیتواند با آنها همقدم شود. مقررات بینالمللی که بر عملکرد خودرو تمرکز دارند، استانداردهای علائم جادهای را پشت سر گذاشتهاند. پژوهشگران خواستار علائم با کنتراست بالا، بازتابنده (retro-reflective) و استانداردهای هندسه جاده سازگار با سیستمهای تعقیب خط هستند. یعنی هنوز مدتی طول میکشد که هر وقت شاهد کار جادهای بودی، دستیار خط از تو بپرسد «کدام خط؟». و پاسخدهنده به آن سؤال، سیستم نخواهد بود، بلکه خودت خواهی بود.
مگر کمی طنزآمیز نیست؟ در خودرویی مملو از جدیدترین فناوریها، یک باکس نارنجی سیستم تعقیب خط را زمینگیر کند. اگر تا به حال دستیار خط خودرویت را در منطقه کار جادهای امتحان کردهای، کنجکاوم بدانم چطور رفتار کرد - بیسروصدا رها کرد یا تو را به سمت خط اشتباه کشید؟ تجربهات را در نظرات تعریف کن، با کنجکاو میخوانم.
منابع
- ارزیابی تجربی عملکرد دستیار ماندن در خط در خودروهای تولیدی مدرن (arXiv)
- خرابیهای دستیار ماندن در خط: درک مسئولیت راننده و سازنده (Clean Fleet Report)
- سیستم کمکی حفظ لاین (mycardoeswhat.org)
- برآورد اثربخشی سیستمهای دستیار ماندن در خط (NHTSA / crashstats)
- خطوط باقیمانده لاین میتوانند باعث سردرگمی شوند (Star Tribune)
- مرور فناوری خطوطکشی جاده (ROSAP / FHWA)
- آیا خطوط لاین که نیمی سفید و نیمی سیاه هستند عمدی هستند؟ (Denver7)
- مرکزمحوری لاین - چرا نمیتوان آن را بهطور قابل اعتماد انجام داد؟ (SunnyPilot Community)
- کمک برای سیستم کمکی حفظ لاین (Subaru Ascent Forums)