WRC에서 액티브 디퍼런셜은 어떻게 작동했고 왜 금지되었나
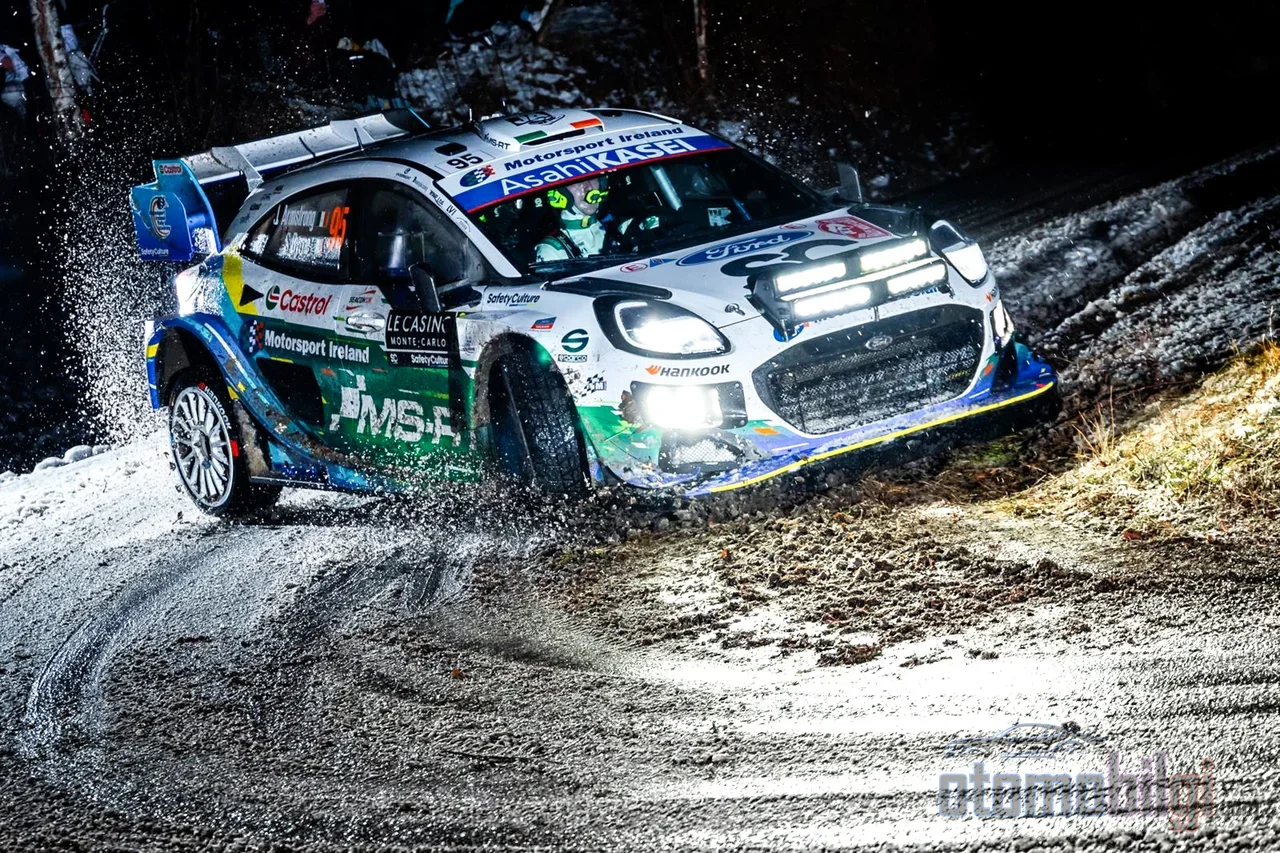
WRC 차량이 어떻게 그렇게 빠르게 코너를 빠져나가는지 보면서 한번 스스로에게 물어본 적이 있나요? 타이어가 자갈 위에서 미끄러지며 차량의 앞부분이 클리핑 포인트로 끌려가듯 움직이다가, 어느 순간 확 튀어나가듯 달려나갑니다. 마치 차 자체가 무엇을 하고 있는지 알고 있는 것 같죠. 자, 고백하겠습니다: 한동안 저도 그 비결이 전적으로 드라이버에게 있다고 믿었습니다. 하지만 실제로는 코너의 매 순간, 드라이버의 손가락이 액셀 위에 있는 동안, 차 안의 컴퓨터가 전방, 후방, 센터 디퍼렌셜을 하나하나 조정하고 있었습니다. 밀리초 단위로 이루어지는 이 춤을 액티브 디퍼렌셜이라고 부르며, 랠리 역사상 가장 지능적인 기계 부품 중 하나였습니다.
이 페이지에서는 WRC 차량에서 액티브 디퍼렌셜이 어떻게 작동하는지, 코너 진입부터 탈출까지 구동력이 어떻게 분배되는지, 그리고 이 기술이 왜 금지되었다가 다시 허용되었다가 결국 완전히 제거되었는지 설명하겠습니다. 네, 제대로 읽으셨습니다: 이 이야기에는 한 기술의 탄생, 정점 그리고 몰락이 담겨 있습니다.
액티브 디퍼렌셜이란 무엇인가, 쉽게 설명해 드리겠습니다
먼저 간단한 비유로 개념을 잡아봅시다. 일반 디퍼렌셜은 코너에서 안쪽 바퀴가 바깥쪽 바퀴보다 덜 회전할 수 있게 해주는 균형 장치입니다; 두 바퀴가 서로 다른 궤적을 그리기 때문에 어쩔 수 없습니다. 문제는 다음과 같습니다: 표준 오픈 디퍼렌셜은 토크를 항상 가장 적은 저항을 받는 곳, 즉 가장 많이 미끄러지는 바퀴로 보냅니다. 얼음 위에서 한 바퀴가 헛돌면 엔진의 모든 출력이 그 빈번하는 바퀴로 흘러갑니다. 랠리카에게 있어 이는 용납할 수 없는 시나리오입니다.
액티브 디퍼렌셜은 이 문제를 해결하는 답입니다: 기존 디퍼렌셜 내부에 클러치 팩이 장착됩니다. ECU가 이 클러치를 유압 펌프나 전류로 단계적으로 조입니다; 클러치가 완전히 닫히면 디퍼렌셜은 마치 없는 것처럼 잠기고, 완전히 열리면 표준 오픈 디퍼렌셜처럼 작동합니다. 그 사이의 모든 값, 즉 잠김의 정도는 컴퓨터가 결정합니다. 잠겨 있을 때 엔진 토크는 그립이 있는 곳으로 향합니다; 뒷바퀴가 얼음 위에 있더라도 앞바퀴가 붙어 있다면 출력은 여전히 쓸모가 있습니다.
세 개의 디퍼렌셜, 하나의 두뇌
사륜구동 랠리카에는 세 개의 디퍼렌셜이 있습니다. 전방과 후방 디퍼렌셜은 각자 자신의 액슬 내 좌우 바퀴 사이의 속도 차이를 관리하고, 센터 디퍼렌셜은 전방 액슬과 후방 액슬 사이의 관계를 관리합니다; 코너에서 전방과 후방 액슬이 서로 다른 궤적을 그리기 때문에 회전수가 달라야만 합니다. 액티브 디퍼렌셜 시대에는 이 세 유닛이 모두 하나의 메인 ECU에 연결되어 있었고, 차량의 네 모서리에 있는 바퀴 미끄러짐이 개별적으로 모니터링되었습니다. 토크는 좌우 방향과 전후 방향 모두로 유도될 수 있었습니다; 경주차에서 본 가장 진보된 유닛들이었습니다.
시스템은 어떻게 결정을 내렸을까요? ECU는 스로틀 위치, 엔진 회전수, 속도, 브레이크 페달, 핸드브레이크, 조향 각도 같은 센서 데이터를 읽어 들여 이것을 3차원 맵으로 해석하고, 그 순간의 주행 조건에 맞는 잠김량을 계산했습니다. 각각의 디퍼렌셜은 사실상 엔진 ECU처럼 매핑되었고, 파일럿들은 계기판의 컨트롤러로 여러 가지 맵 사이를 전환할 수 있었습니다. 예를 들어 센터 디퍼렌셜은 코너 전체 구간에서 어느 정도의 록을 적용할지 결정하기 위해 스로틀과 스티어링 센서를 사용했습니다. 전류가 흐르지 않는 상태, 즉 록률 0%일 때 센터 디퍼렌셜은 기계적 토크 배분이 일부 차량에서 뒤 65% - 앞 35%, 일부에서는 60% - 40%인 오픈 디퍼렌셜처럼 작동했습니다.
하이라이트
- 액티브 디퍼렌셜은 ECU가 제어하는 클러치 팩으로 록 양을 주행 조건에 따라 밀리초 단위로 조정했습니다.
- 2006년에 액티브 전륜 및 후륜 디퍼렌셜이, 2010년에는 액티브 센터 디퍼렌셜이 비용 문제로 금지되었습니다.
- 2017년 규정은 기계식 록드 센터 디퍼렌셜을 허용했습니다; Rally1에서는 센터 디퍼렌셜이 아예 없습니다.
- 미쓰비시는 랠리에서 파생된 액티브 센터 디퍼렌셜(ACD)을 Lancer Ralliart 모델에 일반 도로용으로 탑재했습니다.
코너 진입과 출구에서 구동력은 어떻게 배분될까?
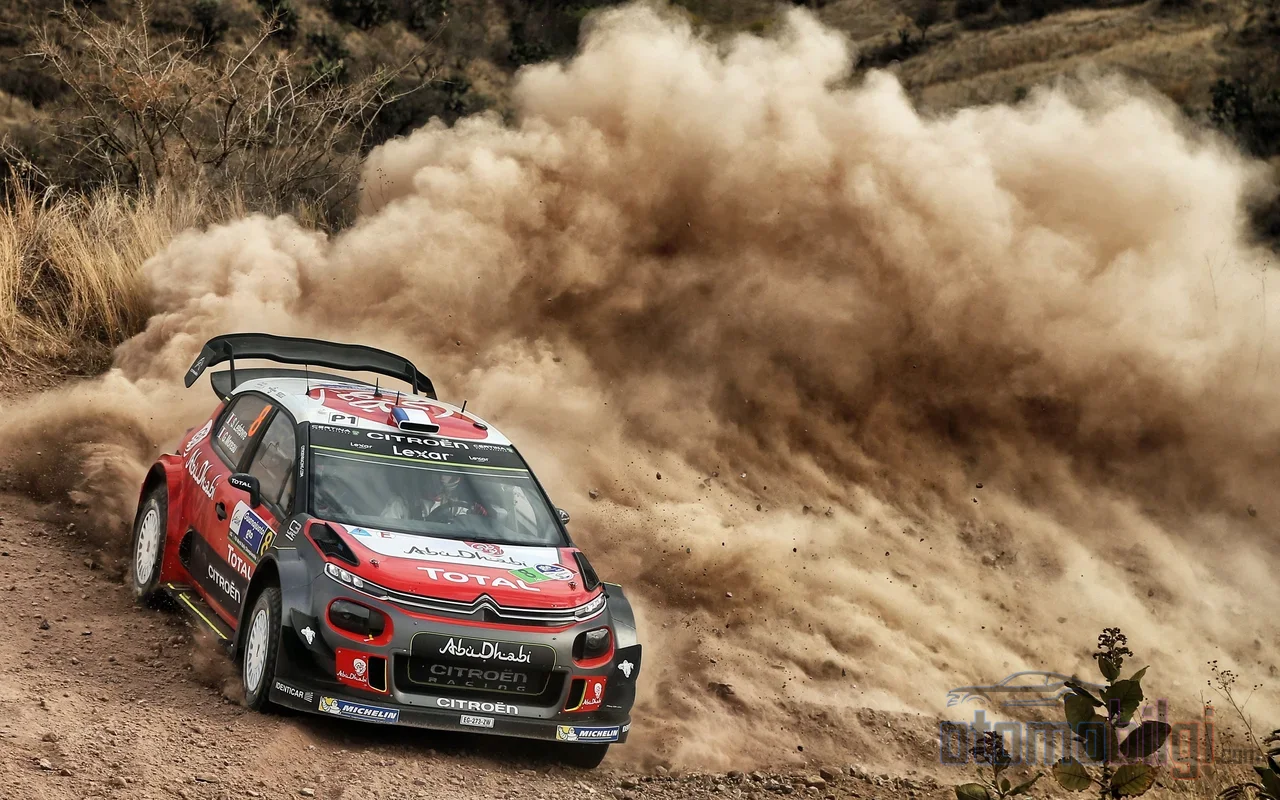
이 기술의 진짜 매력은 바로 여기에 있습니다. 코너를 단계별로 살펴봅시다. 액티브 디퍼렌셜은 각 단계에서 서로 다른 역할을 담당했기 때문입니다.
코너에 접근해 브레이크를 밟을 때, 디퍼렌셜은 처음에 완전히 잠겼습니다. 이는 네 바퀴가 브레이킹 순간 함께 작동하는 매우 안정적인 플랫폼을 의미했습니다. 하지만 파일럿이 스티어링을 돌리고 여전히 브레이크를 밟고 있을 때, 시스템은 언더스티어, 즉 차가 직진하려는 성향을 막기 위해 록을 줄였습니다. 같은 장치가 브레이킹의 안정화 장치에서 코너 출구의 해방 장치로 변신했습니다.
파일럿이 액셀을 밟으면 세 개의 디퍼렌셜 사이에서 하나의 무용이 시작되었습니다. 전륜 디퍼렌셜은 뚜렷하게 잠기며 차를 아펙스, 즉 코너 안쪽 지점으로 끌어당겼습니다. 센터 디퍼렌셜이 차의 균형을 중립으로 유지하는 동안, 후륜 디퍼렌셜은 구동력을 지원하기 위해 점진적으로 압력을 높였습니다; 하지만 오버스티어를 일으킬 정도, 즉 뒷부분을 미끄러뜨릴 정도로 과하지는 않았습니다. 스로틀 위치와 디퍼렌셜 거동 사이의 이러한 관계는 파일럿들이 코너 내내 차가 어떻게 움직일지 예측할 수 있다는 점에서 매우 중요했습니다.
헤어핀(hairpin)이라 불리는 급격한 회전에서도 해결책은 준비되어 있었습니다: 일부 구동계는 변속기에 과부하가 걸리는 것을 막기 위해 후륜 액스 구동을 완전히 분리할 수 있었습니다. 또한 외부에서 조절 가능한 프리로드, 즉 예압 덕분에 파일럿과 정비사들은 코너 안쪽과 바깥쪽의 슬립 한계를 자신의 주행 스타일에 맞게 변경할 수 있었습니다.
왜 금지되었을까? 컴퓨터에 부과된 비용의 대가
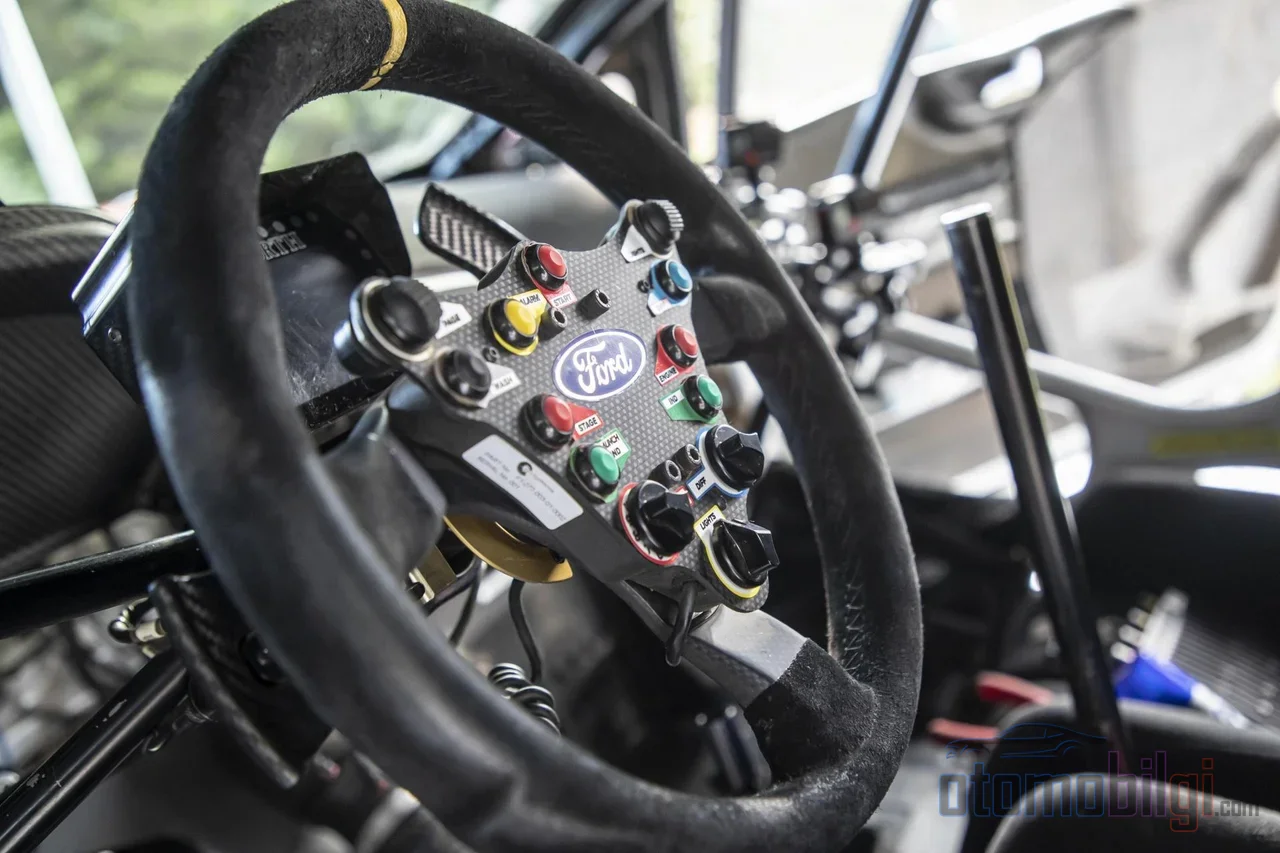
그렇게 똑똑한 시스템은 왜 역사 속으로 사라졌을까요? 답은 짧고 다소 씁쓸합니다: 돈입니다. 자유로운 기술 개발은 큰 예산을 의미했고, WRC는 지출을 줄이는 방향으로 나아가고 있었습니다. 2006년에 나온 새 규정은 먼저 전자 제어 전륜 및 후륜 디퍼렌셜을 금지했고; 2010년에는 액티브 센터 디퍼렌셜의 차례였습니다. 같은 시기에 변속기도 6단에서 5단으로 낮춰졌습니다. 센터 액티브 디퍼렌셜 삭제 이유에는 비용 절감이 명백히 포함되어 있었다.
금지 이후 허용된 구성은 다음과 같았다: 전륜 및 후륜 기계식 디퍼렌셜에 더해, 후방 샤프트를 차단하여 핸드브레이크로 코너 진입을 시작할 수 있게 하는 수동 센터 클러치. 규정은 비스코스 및 하이브리드 비스코스-플레이트 디퍼렌셜도 금지했다; 정의에 따르면 기계식 제한 슬립 디퍼렌셜이란 유압이나 전기 시스템의 도움 없이 완전히 기계적으로 작동하는 시스템을 말했다. 결과적으로 차량은 랠리 내내 단 하나의 절충 세팅으로 준비되어야 했다. 아스팔트에 완벽한 세팅이 자갈에서는 동일한 성능을 내지 못할 수 있었다.
2017년 짧은 회귀, Rally1에서의 완전한 종말
이야기는 여기서 끝나지 않는다. 2017 World Rally Car 규정은 전자 제어 디퍼렌셜을 폐지하고 기계식 디퍼렌셜로 전환했지만, 기계적으로 잠기는 센터 디퍼렌셜은 다시 허용했다. 당시 드라이버들의 평가는 분명했다: 액티브 센터 디퍼렌셜은 특히 코너 진입과 출구에서 주행성에 도움을 주었고, 드라이버가 코너를 더 부드럽게 통과하고 빠져나갈 수 있게 했으며, 도로 표면에 맞춰 차량의 거동을 조정하는 것이 훨씬 쉬웠다.
그런 다음 Rally1 시대가 도래했고, 선은 한 번 더 단단해졌다. Rally1 차량에서는 센터 디퍼렌셜이 완전히 금지되어 있다; 전자 제어만 제거된 것이 아니라, 유닛 자체가 차량 안에 더 이상 존재하지 않는다. 핸드브레이크를 당기면 후륜으로 가는 동력이 차단된다. 즉, 오늘날의 WRC 차량은 수십 년 전의 기술적 정점에서 의도적으로 멀어진 상태다. 시기별로 규정을 정리해 볼 필요가 있다: 2006년 이전에는 세 개의 디퍼렌셜 모두 완전히 액티브였고, 2017년에서 2021년 사이에는 기계식 잠금 센터 디퍼렌셜이 돌아왔으며, Rally1에서는 센터 디퍼렌셜이 전혀 없다.
| 시기 | 전륜 디퍼렌셜 | 후륜 디퍼렌셜 | 센터 디퍼렌셜 |
|---|---|---|---|
| 2006년 이전 | 액티브 (전자식) | 액티브 (전자식) | 액티브 (전자식) |
| 2006 - 2010 | 기계식 | 기계식 | 액티브 (전자식) |
| 2010 - 2016 | 기계식 | 기계식 | 수동 센터 클러치 |
| 2017 - 2021 | 기계식 | 기계식 | 기계식 잠금 |
| Rally1 (2022 - ) | 기계식 | 기계식 | 없음 |
Ford Focus RS WRC 06: 액티브 디퍼렌셜의 정점
이론의 구체적인 사례를 보고 싶은가? Ford Focus RS WRC 06은 바로 이 시기의 산물이다. M-Sport와 Ricardo가 함께 횡배치 5단 변속기를 개발했다; 그 안에는 전륜과 후륜 액셀 간의 동력 분배를 관리하는 액티브 센터 디퍼렌셜이 있었다. 유압 제어 시스템은 최고의 스테이지 기록에 결정적인 빠른 동력 전달 기어 변속을 지원했다. 외부 장착식 클러치는 자갈과 점프 착지로 인한 갑작스러운 토크 부하에 대비해 빠른 정비와 교체가 가능하게 했다.
결과는 스스로 말해준다: 이 차량은 2005 시즌의 마지막 레이스인 호주에서 공개되었고, 2006년 첫 라운드인 몬테카를로에서 우승으로 시즌을 시작했으며, 같은 시즌 8승을 거두며 Ford는 1979년 이후 처음으로 제조사 챔피언십을 29점 차이로 차지했습니다. 다음 해에도 챔피언십은 다시 한번 Ford의 것이 되었습니다. Ricardo 기술이 적용된 이 구동계 부품들은 2010년 규정 변경 때까지 계속해서 레이스에 출전했습니다.
드라이버 차이는 어떻게 알 수 있을까: 관람 가이드
그럼 영상에서 디퍼렌셜의 영향을 볼 수 있을까요? 부분적으로는 가능합니다. 주목할 점은 명확합니다: 코너 출구에서 바퀴가 미끄러지는지, 차가 레인을 유지할 수 있는지 살펴보되, 코너 진입 시의 거동은 액셀을 밟은 상태에서의 거동과 별도로 평가하세요. 노면이 바뀌면 같은 차도 다르게 반응할 수 있다는 점을 기억하고, 단 한 번의 코너로 확정적인 결론을 내리지 마세요. 또한 다음 사실도 알아둘 필요가 있습니다: 토크 분배와 트랙션은 같은 개념이 아닙니다. 한 축에 더 많은 토크가 간다고 해서 자동으로 더 큰 접지력이 생기는 것은 아닙니다; 토크 분배는 엔진의 힘이 구동계에서 나뉘어 배분되는 것이고, 트랙션은 타이어가 그 힘을 도로에 전달하는 효율성입니다. 더 강한 로킹이 모든 조건에서 자동으로 더 나은 구동력을 의미하는 것도 아닙니다; 세팅은 차의 전후 반응과 레인 유지 능력을 근본적으로 바꿉니다.
한 가지 디테일이 더 있습니다: WRC 차량을 보면서 파워트레인이 맥박처럼 뛰는 것을 알아차린 사람들이 있었습니다. 이 효과는 엔진이 아니라 디퍼렌셜이 접지력을 찾으며 잠겼다 풀리는 과정에서 비롯된 것일 수 있습니다.
일반 도로 자동차로 확산된 기술
그럼 이 기술은 완전히 묻혀버린 걸까요? 전혀 그렇지 않습니다. Mitsubishi는 Lancer Ralliart와 Lancer Sportback Ralliart 모델을 레이스에서 파생된 액티브 센터 디퍼렌셜(ACD)과 함께 선보였습니다: 주행 조건에 따라 전후 바퀴 사이에 토크를 분배하는, 전자 제어식 멀티 플레이트 클러치 방식의 센터 디퍼렌셜이었습니다. 이 시스템은 차의 전체 구동력 관리를 담당하는 AWC가 제어했습니다.
좀 더 넓은 시각에서 보면, 디퍼렌셜은 이미 승용차와 랠리카 역사상 가장 중요한 기술 중 하나로 꼽힙니다; 바퀴들이 서로 다른 속도로 회전해야 한다는 요구와 구동력 전달 사이의 모순, 즉 코너링의 딜레마를 해결했기 때문입니다. 전자식 한계 미끄럼 디퍼렌셜(eLSD)의 승용차 도입은 Formula 1에서 영감을 받았습니다; 1992년 Williams FW14B가 eLSD를 사용한 최초의 F1 차량이었습니다. 오늘날 토크 벡터링, 즉 토크를 바퀴마다 개별적으로 보내는 시대에는, 전기 모터를 밀리초 단위로 개별 제어할 수 있어 액티브 디퍼렌셜을 갖춘 내연기관 시스템보다 뚜렷하게 더 빠른 반응을 제공합니다. 랠리 스테이지에서 태어난 아이디어는 전기 시대에 새로운 몸을 얻었습니다.
간단한 답변: 액티브 디퍼렌셜은 어떻게 작동했을까?
정리해 보겠습니다. 액티브 디퍼렌셜은 디퍼렌셜 내부에 장착된 클러치 패키지를, 액셀, 브레이크, 스티어링 및 속도 센서에서 정보를 받는 ECU가 유압 또는 전기로 제어하는 방식이었습니다. 시스템은 매 순간 정확한 잠김 비율을 계산하여, 브레이킹 시에는 완전 잠김으로 안정성을, 코너에서는 잠김을 줄여 민첩성을, 액셀을 밟을 때는 균형 잡힌 배분으로 최대 트랙션을 제공했습니다. 파일럿는 계기판의 컨트롤러로 서로 다른 맵 중에서 선택할 수 있었습니다. 2006년부터 비용 문제로 부분적으로 금지되었고, Rally1에서는 센터 디퍼렌셜이 완전히 제거되었으며, 그 유산은 오늘날 승용차의 전자식 트랙션 시스템에서 이어지고 있습니다. 다음 WRC 영상을 볼 때는 디퍼렌셜을 생각하지 않을 수 없을 겁니다; 미리 경고해 두었으니까요.
출처
- WRC differentials
- WRC rally transmissions
- WRC Center Differential: How Rally Cars Manage Traction
- Ford Focus RS WRC 06 50 Years of Motorsport
- WRC - The 2017 World Rally Car - Technical Issues
- Knowledge Is Power. WRC Dictionary
- How a World Rally Car's Enormously Complex Center Differential Works
- Mitsubishi Lancer Ralliart ACD 보도자료