WRC มีระบบดิฟเฟอเรนเชียลแบบแอคทีฟทำงานอย่างไรและทำไมจึงถูกห้ามใช้
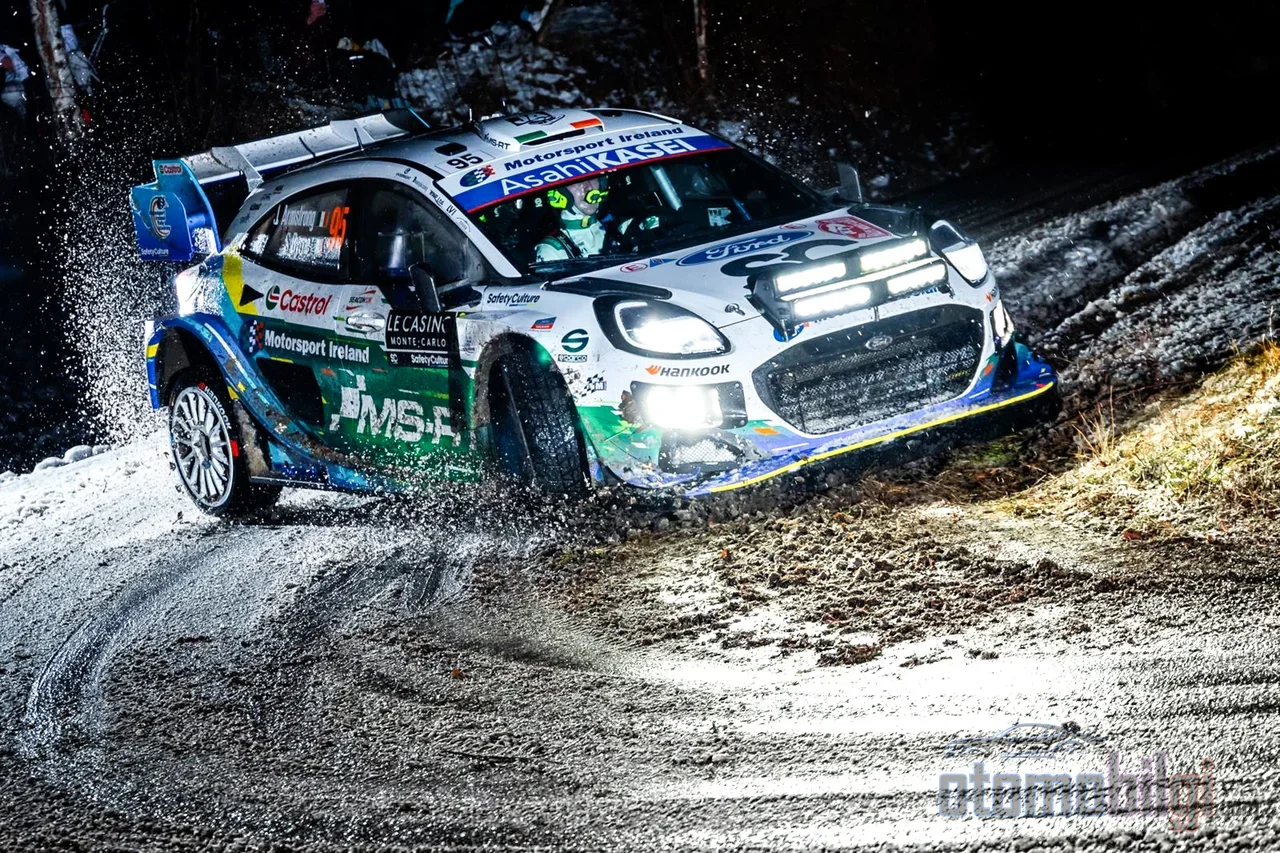
เคยสงสัยไหมว่าทำไมรถ WRC ถึงออกจากโค้งได้เร็วขนาดนั้น ยางไถไปบนกรวด ด้านหน้าของรถเหมือนถูกดูดเข้าหา apex แล้วพุ่งทะยานออกไปในพริบตา เหมือนกับว่าตัวรถรู้เองว่ากำลังทำอะไรอยู่ นี่แหละ ขอสารภาพเลย: สักระยะหนึ่งผมก็เคยคิดว่าความลับนี้อยู่ที่ตัวนักขับล้วน ๆ แต่ความจริงแล้วในทุกช่วงของโค้ง ขณะที่เท้านักขับยังวางอยู่บนคันเร่ง คอมพิวเตอร์ในรถกำลังปรับดิฟเฟอเรนเชียลหน้า หลัง และกลางทีละชิ้นอยู่ การเต้นรำที่ใช้เวลาเพียงมิลลิวินาทีนี้เรียกว่า active differential และมันคือหนึ่งในชิ้นส่วนกลไกที่ฉลาดที่สุดในประวัติศาสตร์ราลลี่
ในหน้านี้ผมจะเล่าให้ฟังว่า active differential ในรถ WRC ทำงานอย่างไร แรงขับถูกแจกจ่ายอย่างไรตั้งแต่เข้าโค้งจะถึงออกโค้ง และเทคโนโลยีนี้ทำไมถึงถูกห้าม จากนั้นทำไมถึงได้รับอนุญาตอีกครั้งและสุดท้ายถูกถอดออกอย่างสมบูรณ์ ใช่แล้ว คุณอ่านไม่ผิด: เรื่องราวนี้มีทั้งการถือกำเนิด จุดสูงสุด และการล่มสลายของเทคโนโลยีหนึ่งชิ้น
Active Differential คืออะไร เล่าแบบเข้าใจง่าย
ก่อนอื่นมาเข้าใจเรื่องนี้ด้วยการเปรียบเทียบง่าย ๆ ก่อน ดิฟเฟอเรนเชียลธรรมดาคือตัวถ่วงดุลที่อนุญาตให้ล้อด้านในหมุนช้ากว่าล้อด้านนอกในโค้ง ซึ่งเป็นสิ่งจำเป็น เพราะล้อทั้งสองวิ่งตามเส้นทางที่ต่างกัน ปัญหาคือ: ดิฟเฟอเรนเชียลแบบเปิดมาตรฐานจะส่งทอร์กไปที่จุดที่ต้านทานน้อยที่สุดเสมอ นั่นคือล้อที่ลื่นไถมากที่สุด ถ้าล้อข้างหนึ่งของคุณหมุนวนบนน้ำแข็ง กำลังทั้งหมดของเครื่องยนต์จะไหลไปที่ล้อหมุนเปล่านั้น สำหรับรถราลลี่แล้ว นี่คือสถานการณ์ที่ยอมรับไม่ได้
Active differential คือคำตอบที่แก้ปัญหานี้: โดยการติดตั้งชุดครัตช์ (clutch) เข้าไปในดิฟเฟอเรนเชียลแบบเดิม ECU จะบีบครัตช์นี้ให้แน่นขึ้นทีละระดับด้วยปั๊มไฮดรอลิกหรือกระแสไฟฟ้า ถ้าครัตช์ปิดสนิท ดิฟเฟอเรนเชียลจะล็อกเหมือนไม่มีอยู่เลย ถ้าเปิดสนิทก็จะทำงานเหมือนดิฟเฟอเรนเชียลแบบเปิดมาตรฐาน ส่วนค่าระหว่างนั้นทั้งหมด นั่นคือเปอร์เซ็นต์การล็อก เป็นการตัดสินใจของคอมพิวเตอร์ ขณะล็อกอยู่ ทอร์กของเครื่องยนต์จะไปที่จุดที่มีการยึดเกาะ แม้ล้อหลังจะอยู่บนน้ำแข็ง แต่ถ้าล้อหน้ายังเกาะถนนอยู่ กำลังก็ยังทำงานได้
สามดิฟเฟอเรนเชียล หนึ่งสมอง
รถราลลี่ขับเคลื่อนสี่ล้อมีดิฟเฟอเรนเชียลสามตัว ดิฟเฟอเรนเชียลหน้าและหลังจัดการความต่างของความเร็วระหว่างล้อซ้าย-ขวาในเพลาของตัวเอง ส่วนดิฟเฟอเรนเชียลกลางจัดการความสัมพันธ์ระหว่างเพลาหน้ากับเพลาหลัง เพราะในโค้ง เพลาหน้าและเพลาหลังวิ่งตามเส้นทางที่ต่างกัน รอบการหมุนจึงต้องต่างกัน ในยุคของ active differential ทั้งสามหน่วยนี้เชื่อมต่อกับ ECU หลักตัวเดียว และการลื่นไถของล้อทั้งสี่มุมของรถถูกติดตามแยกกัน ทอร์กสามารถถูกส่งไปทั้งในแนวซ้าย-ขวาและหน้า-หลัง สิ่งเหล่านี้คือหนึ่งในหน่วยที่ล้ำสมัยที่สุดเท่าที่เคยปรากฏในรถแข่ง
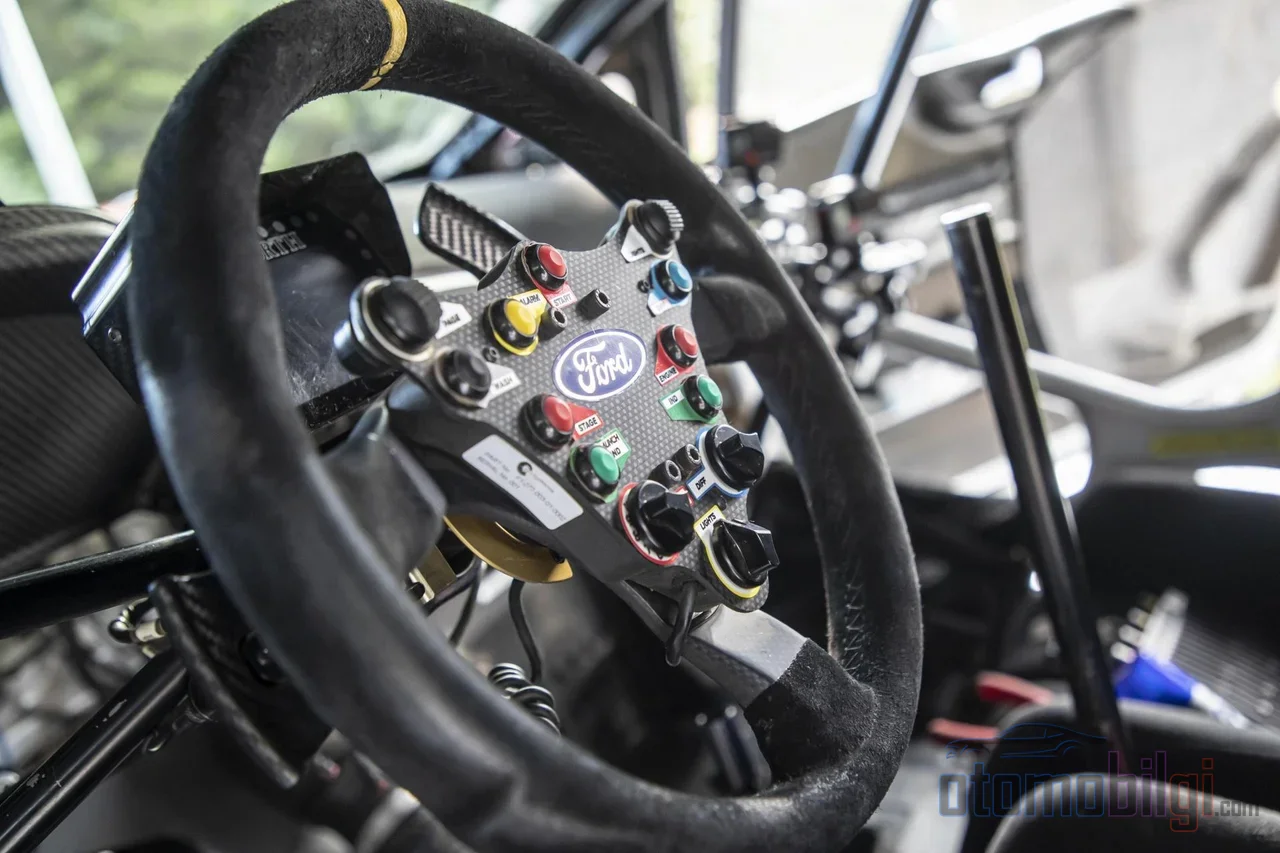
ระบบตัดสินใจอย่างไร? ECU อ่านข้อมูลจากเซนเซอร์ต่าง ๆ เช่น ตำแหน่งคันเร่ง รอบเครื่องยนต์ ความเร็ว แป้นเบรก เบรกมือ และมุมพวงมาลัย แล้วแปลความหมายเหล่านั้นบนแผนที่สามมิติ และคำนวณปริมาณการล็อกที่เหมาะสมกับสภาพการขับขี่ในขณะนั้น ดิฟเฟอเรนเชียลแต่ละตัวถูกแมปเหมือน ECU ของเครื่องยนต์โดยแท้ และนักขับสามารถสลับระหว่างแมปต่างๆ หลายแบบได้จากปุ่มควบคุมบนแผงหน้าปัด ดิฟเฟอเรนเชียลกลางตัวอย่างเช่น ใช้เซนเซอร์คันเร่งและพวงมาลัยเพื่อกำหนดว่าจะล็อกมากน้อยเพียงใดตลอดทั้งโค้ง ในสภาวะไร้กระแส นั่นคือล็อกศูนย์เปอร์เซ็นต์ ดิฟเฟอเรนเชียลกลางทำงานเหมือนดิฟเฟอเรนเชียลแบบเปิดที่มีการกระจายแรงบิดเชิงกลในบางรุ่นที่ 65 เปอร์เซ็นต์ด้านหลัง - 35 เปอร์เซ็นต์ด้านหน้า และบางรุ่นที่ 60 - 40 เปอร์เซ็นต์
ไฮไลต์เด่น
- ดิฟเฟอเรนเชียลแบบแอคทีฟปรับระดับการล็อกตามเงื่อนไขการขับขี่ภายในไม่กี่มิลลิวินาทีด้วยชุดครัชที่อยู่ภายใต้การควบคุมของ ECU
- ดิฟเฟอเรนเชียลหน้าและหลังแบบแอคทีฟถูกห้ามในปี 2006 และ ในปี 2010 ดิฟเฟอเรนเชียลกลางแบบแอคทีฟก็ถูกห้ามเช่นกันเนื่องจากค่าใช้จ่าย
- กติกาปี 2017 อนุญาตให้ใช้ดิฟเฟอเรนเชียลกลางแบบล็อกด้วยกลไก ส่วนใน Rally1 ดิฟเฟอเรนเชียลกลางถูกตัดออกไปโดยสิ้นเชิง
- Mitsubishi นำดิฟเฟอเรนเชียลกลางแบบแอคทีฟ (ACD) ที่พัฒนามาจากการแข่งขันออกสู่ถนนพร้อมรุ่น Lancer Ralliart
แรงฉุดลากถูกกระจายอย่างไรในช่วงเข้าและออกจากโค้ง?
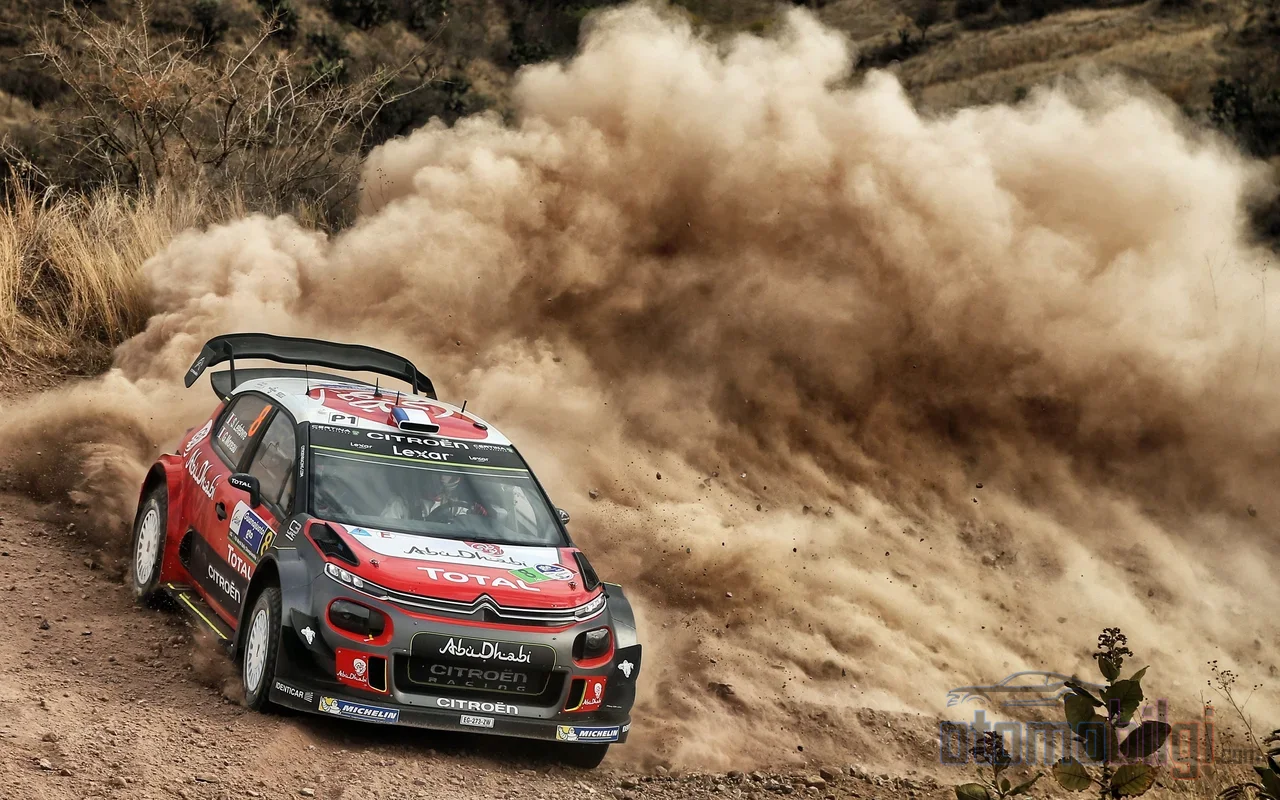
ความมหัศจรรย์ของเรื่องนี้อยู่ตรงนี้เอง มาติดตามโค้งทีละช่วงกัน เพราะดิฟเฟอเรนเชียลแบบแอคทีฟทำหน้าที่แตกต่างกันในแต่ละขั้นตอน
ขณะเข้าใกล้โค้งและเบรก ดิฟเฟอเรนเชียลทั้งหมดจะล็อกสนิทในตอนแรก หมายความว่าเป็นแพลตฟอร์มที่มั่นคงมากซึ่งล้อทั้งสี่ทำงานร่วมกันในช่วงเบรก แต่เมื่อนักขับบิดพวงมาลัยขณะยังเบรกอยู่ ระบบจะลดการล็อกลงเพื่อป้องกันภาวะใต้พวงมาลัย (understeer) นั่นคือแนวโน้มที่รถจะวิ่งตรงไป อุปกรณ์เดียวกันนี้เปลี่ยนบทบาทจากผู้ประสานการเบรกมาเป็นผู้ปลดปล่อยในโค้ง
เมื่อนักขับเหยียบคันเร่ง การเต้นรำระหว่างดิฟเฟอเรนเชียลทั้งสามตัวก็เริ่มขึ้น ดิฟเฟอเรนเชียลหน้าล็อกอย่างชัดเจน และแทบจะดึงรถเข้าหาจุด apex ซึ่งเป็นจุดในสุดของโค้ง ขณะที่ดิฟเฟอเรนเชียลกลางรักษาสมดุลของรถให้เป็นกลาง ดิฟเฟอเรนเชียลหลังก็เพิ่มแรงดันอย่างค่อยเป็นค่อยไปเพื่อช่วยเสริมแรงฉุดลาก แต่ไม่มากเกินไปจนสร้างภาวะหลังปัด (oversteer) นั่นคือท้ายปัดออก ความสัมพันธ์ระหว่างตำแหน่งคันเร่งกับพฤติกรรมของดิฟเฟอเรนเชียลนี้ มีความสำคัญอย่างยิ่งในแง่ที่นักขับสามารถคาดการณ์ได้ว่ารถจะทำงานอย่างไรตลอดทั้งโค้ง
แม้แต่ในโค้งหักเฉียงแคบที่รู้จักกันในชื่อ hairpin ก็มีทางแก้พร้อมอยู่เสมอ: ระบบส่งกำลังบางรุ่นสามารถถอดการขับเคลื่อนเพลาหลังออกทั้งหมดเพื่อป้องกันไม่ให้เกียร์ถูกบรรทุกมากเกินไป นอกจากนี้ ด้วย preload หรือแรงกดล่วงหน้าที่ปรับได้จากภายนอก นักขับและช่างสามารถปรับระดับการลื่นไถลในโค้งและออกโค้งให้เหมาะกับสไตล์การขับขี่ของตนเองได้
ทำไมจึงถูกห้าม? ราคาที่ต้องจ่ายให้กับคอมพิวเตอร์
แล้วระบบที่ฉลาดฉกาจเช่นนี้ทำไมจึงต้องจากไปในประวัติศาสตร์? คำตอบสั้นและเจ็บปวดนิดหน่อย: เงิน การพัฒนาทางเทคนิคแบบไร้ขอบเขตหมายถึงงบประมาณมหาศาล และ WRC กำลังแสวงหาการลดรายจ่าย กฎระเบียบใหม่ที่ออกในปี 2006 ห้ามดิฟเฟอเรนเชียลหน้าและหลังแบบควบคุมด้วยอิเล็กทรอนิกส์ก่อนเป็นอันดับแรก และในปี 2010 ก็ถึงตาคิวของดิฟเฟอเรนเชียลกลางแบบแอคทีฟ ในช่วงเวลาเดียวกัน เกียร์ก็ถูกลดลงจาก 6 สปีดเหลือ 5 สปีด ในเหตุผลของการยกเลิกดิฟเฟอเรนเชียลกลางแบบแอกทีฟ มีการประหยัดต้นทุนปรากฏอย่างชัดเจน
หลังจากข้อห้ามมีผล ระบบที่อนุญาตให้ใช้มีดังนี้: ดิฟเฟอเรนเชียลกลไกหน้าและหลัง บวกกับคลัตช์กลางแบบใช้มือที่ใช้สำหรับปิดการทำงานของเพลาหลัง เพื่อเริ่มเข้าโค้งด้วยเบรกมือ กติกายังห้ามดิฟเฟอเรนเชียลแบบวิสคัสและแบบวิสคัส-จานผสมด้วย ตามนิยาม ดิฟเฟอเรนเชียลจำกัดสลิปแบบกลไก คือระบบใดๆ ที่ทำงานด้วยกลไกล้วนๆ โดยไม่มีความช่วยเหลือจากระบบไฮดรอลิกหรือไฟฟ้า ผลลัพธ์คือรถต้องถูกตั้งค่าด้วยการประนีประนอมเพียงค่าเดียวตลอดทั้งการแข่งขันแรลลี การตั้งค่าที่สมบูรณ์แบบสำหรับพื้นผิวยางมะตอย อาจไม่ให้ประสิทธิภาพเท่าเดิมบนพื้นกรวด
การกลับมาช่วงสั้นๆ ในปี 2017 และการปิดสนิทในยุค Rally1
เรื่องราวยังไม่จบแค่นี้ กติกา World Rally Car ปี 2017 ยกเลิกดิฟเฟอเรนเชียลแบบควบคุมด้วยอิเล็กทรอนิกส์และเปลี่ยนมาใช้ดิฟเฟอเรนเชียลแบบกลไก แต่อนุญาตให้ใช้ดิฟเฟอเรนเชียลกลางแบบล็อกด้วยกลไกอีกครั้ง การประเมินจากนักขับในยุคนั้นชัดเจน: ดิฟเฟอเรนเชียลกลางแบบแอกทีฟช่วยเรื่องการควบคุมรถโดยเฉพาะตอนเข้าและออกโค้ง ทำให้นักขับผ่านโค้งได้ราบรื่นขึ้นและออกจากโค้งได้ดีขึ้น และการปรับพฤติกรรมของรถให้เข้ากับพื้นผิวถนนก็ทำได้ง่ายขึ้นมาก
จากนั้นยุค Rally1 ก็มาถึง และเส้นแบ่งก็เข้มงวดขึ้นอีกครั้ง ในรถ Rally1 ดิฟเฟอเรนเชียลกลางถูกห้ามใช้ทั้งหมด ไม่ใช่แค่ระบบควบคุมอิเล็กทรอนิกส์ที่ถูกเอาออก แต่ตัวชุดอุปกรณ์เองก็ไม่มีอยู่ในรถอีกต่อไปแล้ว เมื่อดึงเบรกมือ กำลังที่ส่งไปยังล้อหลังจะถูกตัด นั่นหมายความว่ารถ WRC ยุคปัจจุบันได้ห่างไกลอย่างมีเจตนาจากจุดสูงสุดทางเทคโนโลยีของหลายสิบปีก่อน ควรทำความเข้าใจข้อกำหนดในแต่ละยุคให้ชัดเจน: ก่อนปี 2006 ดิฟเฟอเรนเชียลทั้งสามเป็นแบบแอกทีฟเต็มรูปแบบ ระหว่างปี 2017 ถึง 2021 กลับมาใช้ดิฟเฟอเรนเชียลกลางแบบล็อกด้วยกลไก และในยุค Rally1 ไม่มีดิฟเฟอเรนเชียลกลางเลย
| ยุค | ดิฟเฟอเรนเชียลหน้า | ดิฟเฟอเรนเชียลหลัง | ดิฟเฟอเรนเชียลกลาง |
|---|---|---|---|
| ก่อนปี 2006 | แอกทีฟ (อิเล็กทรอนิกส์) | แอกทีฟ (อิเล็กทรอนิกส์) | แอกทีฟ (อิเล็กทรอนิกส์) |
| 2006 - 2010 | กลไก | กลไก | แอกทีฟ (อิเล็กทรอนิกส์) |
| 2010 - 2016 | กลไก | กลไก | คลัตช์กลางแบบใช้มือ |
| 2017 - 2021 | กลไก | กลไก | ล็อกด้วยกลไก |
| Rally1 (2022 - ) | กลไก | กลไก | ไม่มี |
Ford Focus RS WRC 06: จุดสูงสุดของดิฟเฟอเรนเชียลแบบแอกทีฟ
อยากเห็นตัวอย่างที่จับต้องได้ของทฤษฎีหรือไม่? Ford Focus RS WRC 06 คือผลผลิตของยุคสมัยนี้โดยตรง M-Sport และ Ricardo ร่วมกันพัฒนาเกียร์ 5 สปีดแบบวางขวาง ภายในมีดิฟเฟอเรนเชียลกลางแบบแอกทีฟที่บริหารการแบ่งกำลังระหว่างเพลาหน้าและเพลาหลัง ระบบควบคุมไฮดรอลิกช่วยสนับสนุนการเปลี่ยนเกียร์ที่รวดเร็ว ซึ่งเป็นสิ่งสำคัญต่อเวลาเอทต่อสเตจที่ดีที่สุด ส่วนคลัตช์ที่ติดตั้งภายนอกช่วยให้ซ่อมบำรุงและเปลี่ยนได้รวดเร็ว เพื่อรับมือกับแรงบิดกระชากที่เกิดจากหินกรวดและแรงกระแทกตอนลงจากการกระโดด
ผลลัพธ์พูดแทนตัวเองได้: รถคันนี้เปิดตัวในการแข่งขันรอบสุดท้ายของฤดูกาล 2005 ที่ออสเตรเลีย เปิดฉากฤดูกาล 2006 ด้วยชัยชนะที่มอนเตคาร์โล และในฤดูกาลเดียวกันนั้น Ford คว้าแชมป์ผู้ผลิตครั้งแรกตั้งแต่ปี 1979 ด้วยชัยชนะ 8 สนาม และชนะด้วยช่องว่าง 29 แต้ม ปีถัดมาแชมป์ตกเป็นของ Ford อีกครั้ง ระบบส่งกำลังที่ใช้เทคโนโลยี Ricardo นี้ยังคงแข่งขันต่อไปจนถึงการเปลี่ยนแปลงกฎระเบียบในปี 2010
จะเห็นความแตกต่างของนักขับได้อย่างไร: คู่มือการดูวิดีโอ
แล้วเราจะเห็นผลของดิฟเฟอเรนเชียลในวิดีโอได้หรือไม่? ได้บางส่วน สิ่งที่ต้องมองนั้นชัดเจน: ดูล้อหมุนสัมผัสพื้นตอนออกโค้งและว่ารถควบคุมวิถีได้หรือไม่ แต่ให้ประเมินพฤติกรรมตอนเข้าโค้งแยกจากพฤติกรรมตอนกดคันเร่ง จำไว้ว่ารถคันเดียวกันอาจตอบสนองแตกต่างกันเมื่อพื้นผิวเปลี่ยน และอย่าสรุปผลเด็ดขาดจากโค้งเดียว นอกจากนี้ยังต้องรู้อีกว่า: การกระจายแรงบิดกับแรงฉุดลากไม่ใช่เรื่องเดียวกัน แรงบิดที่มากขึ้นในเพลาใดเพลาหนึ่งไม่ได้สร้างการยึดเกาะที่มากขึ้นโดยอัตโนมัติ การกระจายแรงบิดคือการแบ่งแรงของเครื่องยนต์ในระบบส่งกำลัง ส่วนแรงฉุดลากคือประสิทธิภาพในการถ่ายทอดแรงนั้นจากยางไปสู่พื้นถนน การล็อกที่มากขึ้นก็ไม่ได้แปลว่าการยึดถนนดีขึ้นโดยอัตโนมัติในทุกสภาวะ การตั้งค่าเปลี่ยนการตอบสนองหน้า-หลังและการควบคุมวิถีของรถได้อย่างสิ้นเชิง
รายละเอียดอีกอย่างหนึ่ง: มีผู้สังเกตเห็นว่าเวลาดูรถ WRC ระบบส่งกำลังทำงานเต้นเหมือนชีพจร ผลกระทบนี้อาจไม่ได้มาจากเครื่องยนต์ แต่มาจากดิฟเฟอเรนเชียลที่ค้นหาการยึดเกาะแล้วล็อกและปลดล็อก
เทคโนโลยีที่กระโดดข้ามมาสู่รถยนต์ใช้ถนน
แล้วเทคโนโลยีนี้ถูกฝังกลบไปหมดแล้วหรือไม่? ไม่อย่างแน่นอน Mitsubishi เปิดตัวรุ่น Lancer Ralliart และ Lancer Sportback Ralliart พร้อมดิฟเฟอเรนเชียลกลางแบบแอคทีฟ (ACD) ที่มาจากการแข่งขัน: ดิฟเฟอเรนเชียลกลางแบบคลัตช์มาติสฟอยล์ควบคุมด้วยไฟฟ้า ที่กระจายแรงบิดระหว่างล้อหน้าและล้อหลังตามสภาพการขับขี่ ระบบ AWC เป็นผู้ควบคุมระบบนี้ โดยดูแลการจัดการแรงขับเคลื่อนทั้งหมดของรถ
หากมองในมุมกว้างกว่านั้น ดิฟเฟอเรนเชียลถือเป็นหนึ่งในเทคโนโลยีที่สำคัญที่สุดในประวัติศาสตร์ของรถยนต์ใช้ถนนและรถแรลลี่อยู่แล้ว เพราะมันแก้ปัญหาของการเลี้ยวโค้ง นั่นคือความขัดแย้งระหว่างความจำเป็นที่ล้อต้องหมุนด้วยความเร็วต่างกันกับการส่งกำลัง การเข้ามาของดิฟเฟอเรนเชียลลิมิเต็ดสลิปแบบอิเล็กทรอนิกส์ (eLSD) ในรถยนต์ผู้โดยสารได้รับแรงบันดาลใจจาก Formula 1; Williams FW14B ปี 1992 เป็นรถ F1 คันแรกที่ใช้ eLSD ปัจจุบันในยุคของ torque vectoring คือการส่งแรงบิดไปยังล้อแต่ละข้างแยกกัน การควบคุมมอเตอร์ไฟฟ้าได้อย่างอิสระภายในไม่กี่มิลลิวินาที ให้การตอบสนองที่เร็วกว่าระบบเครื่องยนต์สันดาปภายในที่ใช้ดิฟเฟอเรนเชียลแอคทีฟอย่างชัดเจน ไอเดียที่เกิดบนสนามแรลลี่ได้พบร่างใหม่ในยุคไฟฟ้าแล้ว
คำตอบสั้น: ดิฟเฟอเรนเชียลแอคทีฟทำงานอย่างไร?
มาสรุปกัน ดิฟเฟอเรนเชียลแอคทีฟคือการที่ชุดคลัตช์ที่ติดตั้งอยู่ภายในดิฟเฟอเรนเชียลถูกควบคุมด้วยไฮดรอลิกหรือไฟฟ้าโดย ECU ที่ได้รับข้อมูลจากเซนเซอร์คันเร่ง เบรก พวงมาลัย และความเร็ว ระบบคำนวณเปอร์เซ็นต์การล็อกที่ถูกต้องสำหรับทุกสถานการณ์ ระหว่างการเบรกการล็อกเต็มที่ให้ความเสถียร ในโค้งการล็อกที่ลดลงให้ความคล่องตัว และระหว่างการเร่งการกระจายที่สมดุลให้การยึดเกาะสูงสุด นักขับยังสามารถเลือกระหว่างแผนที่ต่างๆ ได้ด้วยปุ่มควบคุมบนแผงหน้าปัด ตั้งแต่ปี 2006 ถูกห้ามใช้ทีละส่วนเนื่องจากค่าใช้จ่าย ใน Rally1 ดิฟเฟอเรนเชียลกลางถูกยกเลิกไปทั้งหมด และมรดกของมันยังมีชีวิตอยู่ในระบบขับเคลื่อนอิเล็กทรอนิกส์ของรถยนต์บนถนนวันนี้ ครั้งต่อไปที่ดูวิดีโอ WRC คุณคงต้องนึกถึงดิฟเฟอเรนเชียลขึ้นมา; ฉันเตือนคุณแล้ว
แหล่งข้อมูล
- WRC differentials
- WRC rally transmissions
- WRC Center Differential: How Rally Cars Manage Traction
- Ford Focus RS WRC 06 50 Years of Motorsport
- WRC - The 2017 World Rally Car - Technical Issues
- Knowledge Is Power. WRC Dictionary
- How a World Rally Car's Enormously Complex Center Differential Works
- ข่าวแจ้งสื่อ Mitsubishi Lancer Ralliart ACD