Hogyan működött az aktív differenciálmű a WRC-ben, és miért tiltották be
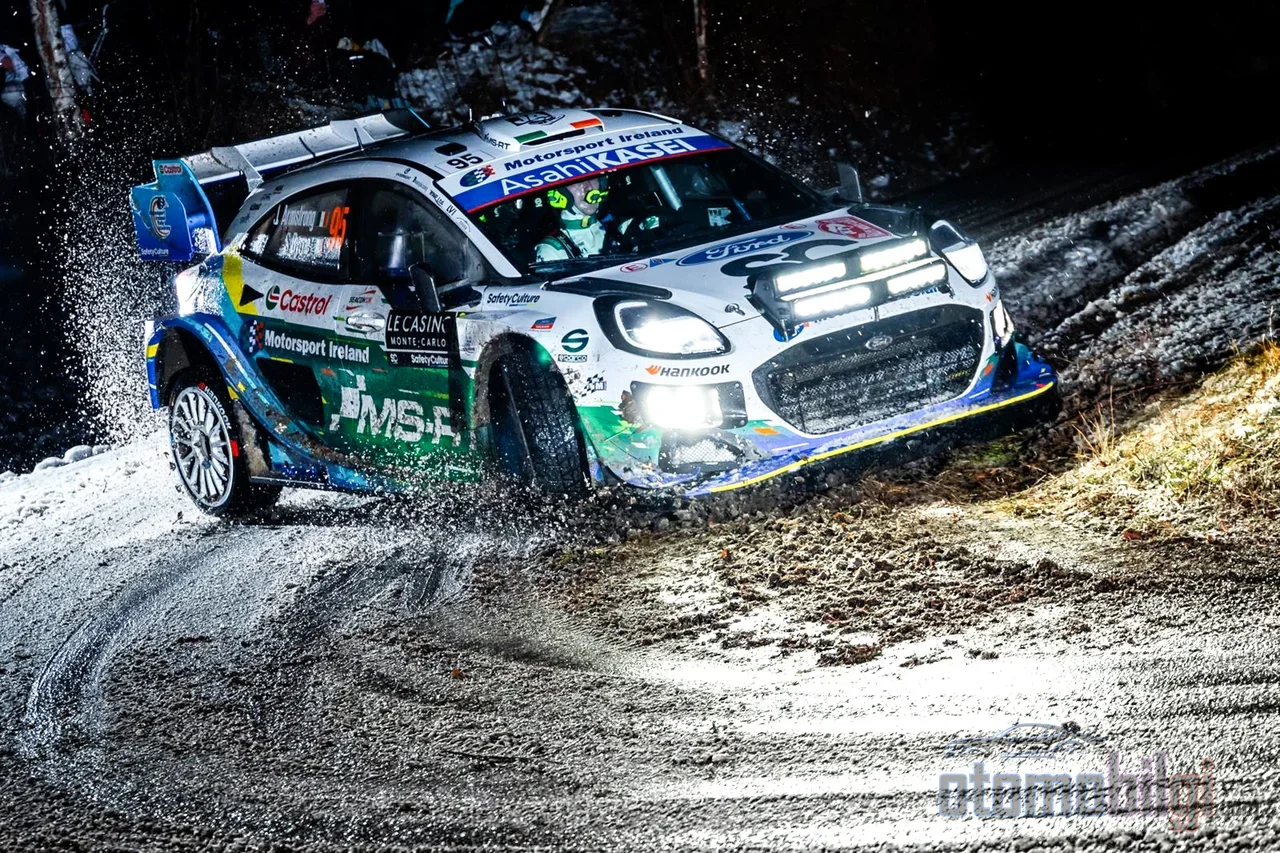
Néztél már valaha egy WRC-es autót, és azon tűnődtél, hogyan tud ilyen gyorsan kijönni a kanyarból? Míg a gumiabroncsok kavicsot hánynak, az autó orra mintha beszívódna az csúcspont felé, majd hirtelen kirobban és eltűnik. Mintha maga a jármű tudná, mit csinál. Így bevallom: egyre ideig én is azt hittem, hogy a titok teljes mértékben a pilótákon áll. De a valóságban a kanyar minden pillanatában, miközben a pilóta ujja a gázon volt, az autóban lévő számítógép egyesével állította az első, hátsó és központi differenciálműveket. Ennek a milliszekundumokig tartó táncnak az aktív differenciálmű a neve, és a rally történetének egyik legintelligensebb mechanikai alkatrésze volt.
Ezen az oldalon elmondom, hogyan működik az aktív differenciálmű a WRC autókban, hogyan oszlik el a vonóerő a kanyarba lépéstől a kijövetelig, és miért tiltották be ezt a technológiát, majd miért engedélyezték újra, és végül miért távolították el teljesen. Igen, jól olvastad: ebben a történetben egy technológia születése, csúcsa és bukása van.
Mi az aktív differenciálmű, egyszerűen elmagyarázom
Először egy egyszerű analógiával fogjuk fel a dolgot. Egy normál differenciálmű egy kiegyensúlyozó, amely lehetővé teszi, hogy kanyarban a belső kerék kevesebbet forduljon, mint a külső; ez azért kötelező, mert a két kerék eltérő ívet ír le. A gond a következő: egy standard nyitott differenciálmű a nyomatékot mindig oda küldi, ahol a legkisebb az ellenállás, vagyis ahhoz a kerékhez, amelyik a legtöbbet csúszik. Ha egy kereked forog a jégen, a motor teljes ereje ahhoz az üresen forogó kerékhez áramlik. Egy rally autó számára ez elfogadhatatlan forgatókönyv.
Az aktív differenciálmű erre a problémára adott válasz: a klasszikus differenciálműbe egy kuplakészletet helyeznek el. Egy ECU hidraulikus pumpával vagy elektromos árammal fokozatosan szorítja össze a kuplungot; ha a kuplung teljesen zárva van, a differenciálmű úgy záródik, mintha egyáltalán nem is létezne, ha pedig teljesen nyitva van, úgy viselkedik, mint egy standard nyitott differenciálmű. Minden köztes érték, vagyis a zárolás százaléka, a számítógép döntése. Zárt állapotban a motor nyomatéka oda megy, ahol tapadás van; ha a hátsó kerekek jégen vannak, de az elöl tapadnak, akkor is hasznos a teljesítmény.
Három differenciálmű, egyetlen agy
Egy négykerék-meghajtású rally autóban három differenciálmű van. Az első és a hátsó differenciálmű az adott tengelyükön lévő bal-jobb kerekek közötti sebességkülönbséget, a központi differenciálmű pedig az első és a hátsó tengely közötti viszonyt szabályozza; mivel kanyarban az első és a hátsó tengely eltérő íveket ír le, fordulatszámuk eltérő kell legyen. Az aktív differenciálmű korszakában mindhárom egység egyetlen fő ECU-hoz csatlakozott, és az autó négy sarkában lévő kerékcsúszást egyenként lehetett figyelni. A nyomaték bal-jobb és elöl-hátul irányban is irányítható volt; ezek voltak a versenyautókban valaha látott egyik legfejlettebb egységek.
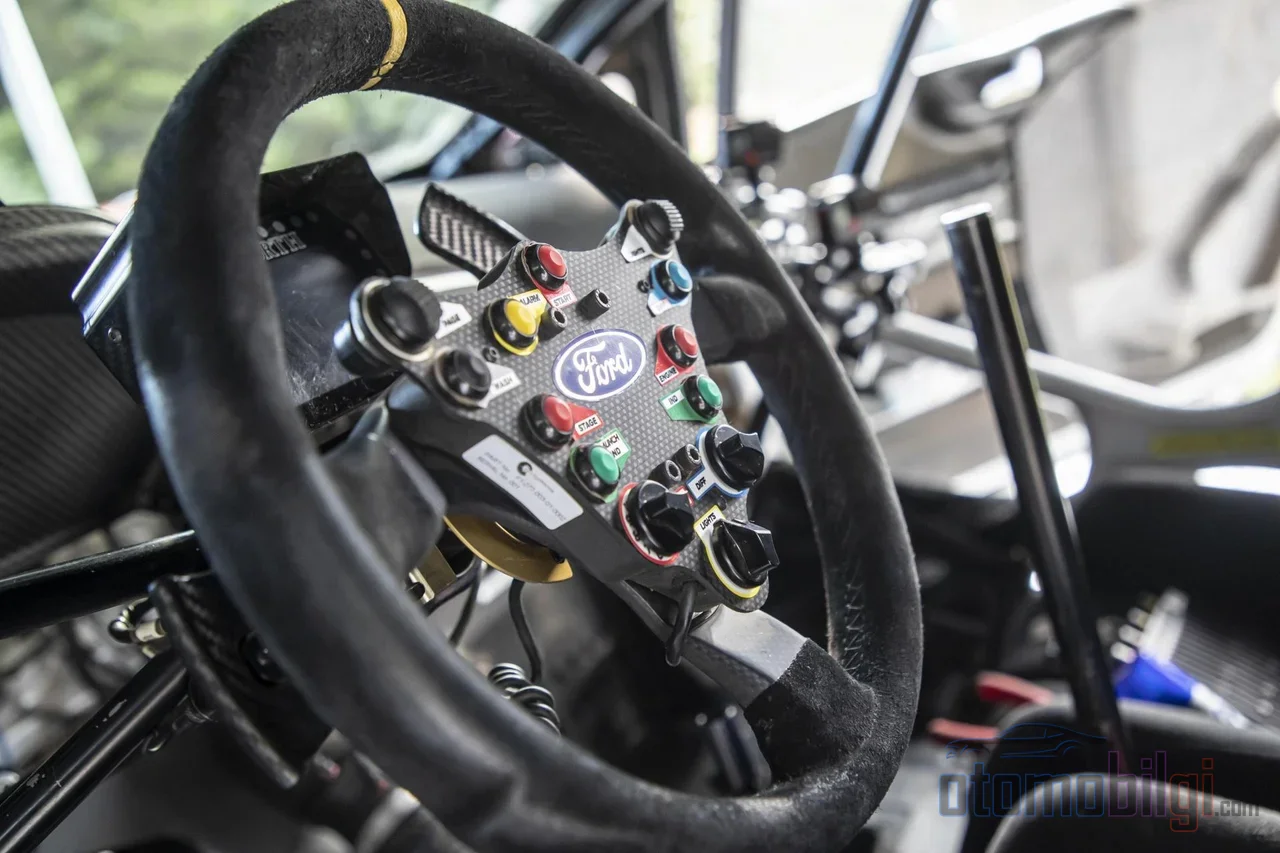
Hogyan döntött a rendszer? Az ECU olvasa a fojtószelep pozíciójára, a motorfordulatszámra, a sebességre, a fékpedálra, a kézifékre és a kormányszögre vonatkozó érzékelői adatokat, ezeket háromdimenziós térképre értelmezte, és kiszámolta az aktuális vezetési feltételeknek megfelelő zárolási mennyiséget. Minden diferenciál gyakorlatilag egy motor ECU-hoz hasonlóan volt feltérképezve, és a pilóták a műszerfal irányítójáról több különböző térkép között válthattak. A központi diferenciál például a gáz- és kormányérzékelőket használta annak meghatározására, hogy mennyi zárat alkalmazzon a kanyar teljes hosszán. Áram nélküli állapotban, vagyis nulla százalékos zárnál a központi diferenciál mechanikai nyomatékelosztása egy nyílt diferenciálként működött, amely egyes járművekben 65% hátsó - 35% első, másokban 60% - 40% arányú volt.
Kiemelt pontok
- Az aktív differenciál az ECU által vezérelt tengelykapcsoló-csomaggal a záródás mértékét a vezetési körülményeknek megfelelően ezredmásodpercek alatt állította be.
- 2006-ban az aktív első és hátsó differenciálokat, 2010-ben az aktív központi differenciált tiltották be költségokok miatt.
- A 2017-es szabályok engedélyezték a mechanikusan zárt központi differenciált; a Rally1-ben viszont a központi differenciál teljesen hiányzik.
- A Mitsubishi a versenyből származtatott aktív központi differenciált (ACD) a Lancer Ralliart modellekkel vitte az utakra.
Hogyan oszlik el a vonóerő a kanyarba lépéskor és kilépéskor?
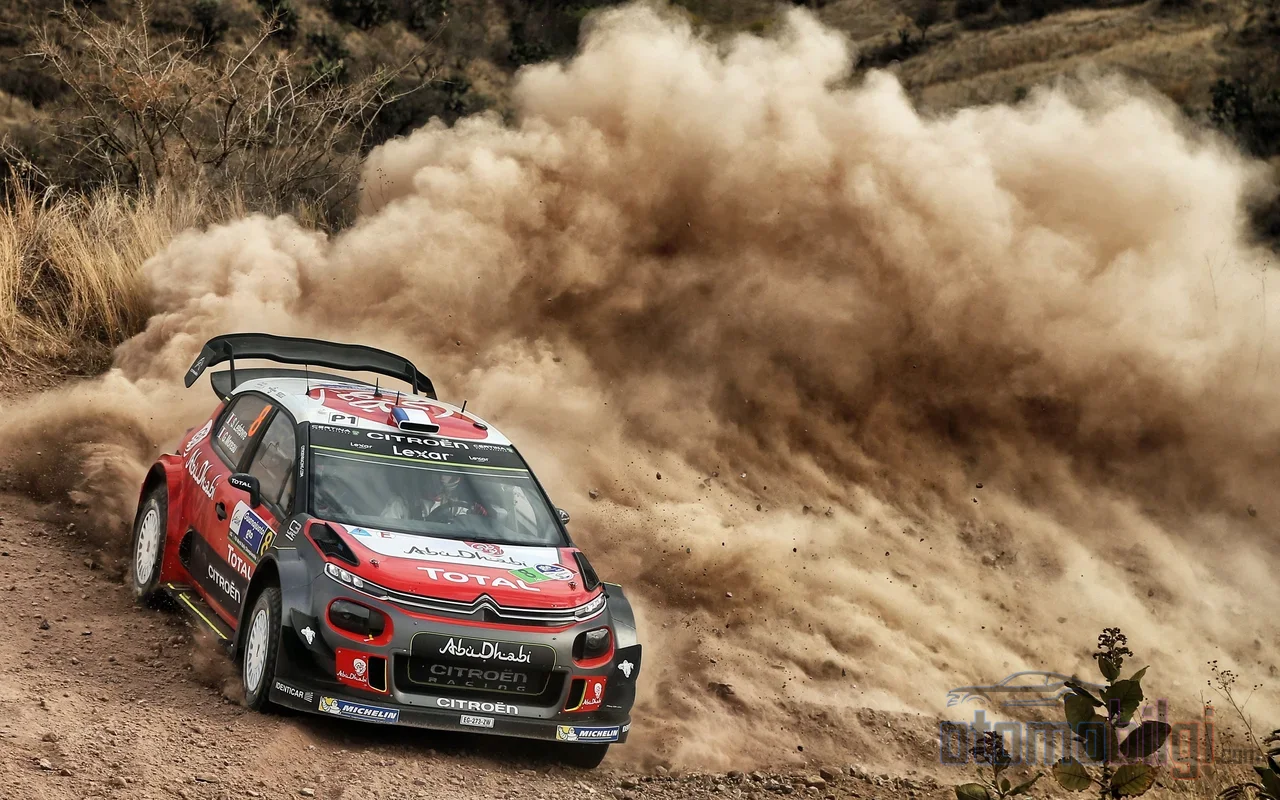
A varázslat igazából itt kezdődik. Nézzük végig a kanyart darabonként, mert az aktív differenciál minden fázisban más feladatot látott el.
A kanyarhoz közeledve, fékezés közben a differenciálok kezdetben teljesen bezáródtak. Ez azt jelentette, hogy a négy kerék a fékezés pillanatában együttműködött, ami nagyon stabil platformot eredményezett. De amikor a pilóta elfordította a kormányt, és még fékezett, a rendszer csökkentette a zárást, hogy megakadályozza az alulkormányzottságot, vagyis a jármű egyenesen haladási hajlamát. Ugyanaz az eszköz a fékezés stabilizátorából a kanyar kiengedőjévé alakult át.
Amikor a pilóta gázra váltott, tánc kezdődött a három differenciál között. Az első differenciál határozottan bezáródott, és a járművet gyakorlatilag az apex, a kanyar belső pontja felé húzta. Míg a központi differenciál a jármű egyensúlyát semlegesen tartotta, a hátsó differenciál fokozatosan nyomást növelt, hogy támogassa a vonóerőt; de nem annyira, hogy túlkormányzottságot okozzon, vagyis a hátsót kitépje. A gázállás és a differenciál viselkedése közötti kapcsolat létfontosságú volt a pilóták számára, hogy előre láthassák, hogyan fog viselkedni a jármű a kanyar során.
Még a hajtűknek nevezett éles kanyaroknál is készen volt a megoldás: egyes hajtáslánc-elemek teljesen le tudtak kapcsolni a hátsó tengelyhajtást, hogy megakadályozzák a váltó túlterhelését. Ráadásul a kívülről állítható előfeszítés, vagyis az előtöltés, lehetővé tette a pilóták és a mechanikusok számára, hogy a kanyaron belüli és kanyaron kívüli csúszási tűréshatárokat a saját vezetési stílusukhoz igazítsák.
Miért tiltották be? A költség ára a számítógépen
De miért tűnt el a történelembe egy ennyire okos rendszer? A válasz rövid és kissé keserű: pénz. A nyílt végű technikai fejlesztés nagy büdzsét jelentett, és a WRC a kiadások csökkentésére törekedett. A 2006-ban bevezetett új szabályozások először az elektronikusan vezérelt első és hátsó differenciálokat tiltották be; 2010-ben az aktív központi differenciál került sorra. Ugyanebben az időszakban a váltót is 6 fokozatról 5 fokozatra csökkentették. A központi aktív differenciálmű eltávolításának indoklásában egyértelműen a költségmegtakarítás szerepelt.
A tilalom után engedélyezett megoldás a következő volt: első és hátsó mechanikus differenciálművek, plusz egy manuális központi tengelykapcsoló, amely a hátsó tengely kikapcsolásával kézifékkel tette lehetővé a kanyarba lépést. A szabályok a viszkóz és a hibrid viszkóz-lemezes differenciálműveket is tiltották; a definíció szerint mechanikus korlátozott csúszású differenciálműnek minden olyan rendszer számított, amely hidraulikus vagy elektromos rendszer segítsége nélkül teljesen mechanikusan működött. Ennek eredményeként az autót a rali során egyetlen kompromisszumos beállítással kellett felszerelni. Az aszfalthoz tökéletes beállítás a kavicsos szakaszon nem feltétlenül adott ugyanolyan teljesítményt.
Rövid visszatérés 2017-ben, teljes bezárás a Rally1-ben
A történet itt nem ér véget. A 2017-es World Rally Car szabályok eltávolították az elektronikus vezérlésű differenciálműveket, és mechanikus differenciálművekre váltottak, de újra engedélyezték a mechanikusan záródó központi differenciálművet. A pilóták akkori értékelése egyértelmű volt: az aktív központi differenciálmű különösen a kanyarba lépésnél és kijáratnál segítette a vezethetőséget, lehetővé tette a pilóta számára, hogy fluidabban haladjon át és jöjjön ki a kanyarból, és sokkal könnyebb volt az autó viselkedését az útburkolathoz igazítani.
Majd eljött a Rally1-korszak, és a vonal ismét keményebb lett. A Rally1 autókban a központi differenciálmű teljesen tiltott; nemcsak az elektronikus vezérlést távolították el, maga az egység sem található már az autóban. A kézifék meghúzásakor megszakad a hátsó kerekekhez menő teljesítmény. Vagyis a mai WRC autók tudatosan távolodtak el a évtizedekkel korábbi technológiai csúcstól. Érdemes időszakonként tisztázni a szabályozásokat: 2006 előtt mindhárom differenciálmű teljesen aktív volt, 2017 és 2021 között mechanikus záródó központi differenciálmű tért vissza, a Rally1-ben pedig egyáltalán nincs központi differenciálmű.
| Időszak | Első differenciálmű | Hátsó differenciálmű | Központi differenciálmű |
|---|---|---|---|
| 2006 előtt | Aktív (elektronikus) | Aktív (elektronikus) | Aktív (elektronikus) |
| 2006 - 2010 | Mechanikus | Mechanikus | Aktív (elektronikus) |
| 2010 - 2016 | Mechanikus | Mechanikus | Manuális központi tengelykapcsoló |
| 2017 - 2021 | Mechanikus | Mechanikus | Mechanikus záródó |
| Rally1 (2022 - ) | Mechanikus | Mechanikus | Nincs |
Ford Focus RS WRC 06: Az aktív differenciálmű csúcsa
Szeretnéd látni az elmélet kézzelfogható példáját? A Ford Focus RS WRC 06 pontosan ennek a korszaknak a terméke. Az M-Sport és a Ricardo együtt fejlesztett ki egy keresztbe helyezett 5 fokozatú váltót; benne egy aktív központi differenciálmű volt, amely az első és hátsó tengelyek közötti teljesítményelosztást kezelte. A hidraulikus vezérlőrendszer támogatta a legjobb szakaszidőkhöz kritikus, gyors teljesítményű váltásokat. A külsőre szerelt tengelykapcsoló pedig gyors szervizelési és cserélési lehetőséget biztosított a kavicskövek és az ugrások landolásának hirtelen nyomatékterhelései ellen.
Az eredmények önmagukért beszélnek: a járművet a 2005-ös szezon utolsó futamán, Ausztráliában mutatták be, a 2006-os évad első futamát Monte Carlóban győzelemmel nyitotta, és ugyanebben a szezonban 8 győzelemmel a Ford 29 pontos előnnyel szerezte meg az első konstruktőri bajnoki címét 1979 óta. A következő évben ismét a Ford lett a bajnok. Ezek a Ricardo technológiás hajtáslánc-elemek a 2010-as szabálymódosításig versenyeztek tovább.
Hogyan ismerhető fel a pilóta különbsége: Figyelési útmutató
De láthatjuk-e a videókban a differenciálmű hatását? Részben igen. Amit figyelni kell, az egyértelmű: figyeld a kerék csúszását kijáratnál és azt, hogy az autó tartja-e a vonalát, de a kanyarba lépés viselkedését értékeld külön a gáz alatt mutatott viselkedéstől. Tartsd szem előtt, hogy talajváltozáskor ugyanaz az autó másképp reagálhat, és egyetlen kanyarból ne vonj le biztos következtetést. Emellett azt is tudni kell: a nyomatékelosztás és a vonóerő nem ugyanaz. Több nyomaték egy tengelyen nem automatikusan több tapadást jelent; a nyomatékelosztás a motor erejének megosztása a hajtásláncban, a vonóerő pedig a gumi ennek az erőnek az útra való átadásának hatékonysága. A nagyobb zárás sem jelenti automatikusan a jobb tapadást minden körülmények között; a beállítás gyökeresen megváltoztatja az autó első-hátsó reakcióját és vonaltartását.
Még egy részlet: akadnak, akik a WRC-autók figyelésekor észrevették, hogy a hajtás úgy lüktet, mint egy pulzus. Ez a hatás nem a motortól, hanem valószínűleg a differenciálművek tapadáskereső zárástól és nyitásától eredhet.
Az utcai autókba átörökített technológia
De ez a technológia teljesen eltemettetett? Természetesen nem. A Mitsubishi a Lancer Ralliart és a Lancer Sportback Ralliart modelleket a versenyből származtatott aktív központi differenciálművel (ACD) mutatta be: egy elektronikusan vezérelt, többlapos tengelykapcsolós központi differenciálművel, amely a vezetési körülményeknek megfelelően osztja el a nyomatékot az első és hátsó kerekek között. A rendszert az AWC irányította, amely az autó teljes vonóerő-kezelését felügyelte.
Tágabb perspektívából nézve a differenciálmű az utca- és raliautók történetének egyik legfontosabb technológiájának számít; mert megoldotta a kanyarvétel dilemmáját, vagyis a kerekek eltérő sebességgel való forgásának kötelezettsége és a hajtás közötti ellentmondást. Az elektronikus korlátozott csúszású differenciálműveknek (eLSD) a személyautókba való bekerülése a Formula 1-től kapott ihletet; az 1992-es Williams FW14B volt az első eLSD-t használó F1-es autó. Ma, a torque vectoring, azaz a nyomaték kerekenkénti külön irányításának korában az elektromotorok ezredmásodperceken belüli egyenkénti vezérlése markánsan gyorsabb reakciót kínál, mint az aktív differenciálműves belső égésű rendszerek. A rali pályán született ötlet az elektromos korban új testet talált magának.
Rövid válasz: Hogyan működött az aktív differenciálmű?
Foglaljuk össze. Az aktív differenciálmű lényege az volt, hogy a differenciálműbe épített tengelykapcsoló-csomagot egy ECU irányította hidraulikusan vagy elektromosan, amelyet a gáz-, fék-, kormány- és sebességérzékelők láttak el adatokkal. A rendszer minden pillanatban a helyes záródási százalékot számolta ki: fékezéskor teljes zárás a stabilitásért, kanyarban csökkenő zárás az agilitásért, gázadás alatt kiegyensúlyozott elosztással maximális tapadás. A pilóta a műszerfal konzoljáról különböző térképek közül választhatott. 2006-tól kezdve költségokból fokozatosan betiltották, a Rally1-ben a központi differenciálművet teljesen eltávolították, és öröksége ma az úti autók elektronikus vonóerő-rendszereiben él tovább. Szerintem legközelebb, amikor egy WRC-videót nézel, muszáj lesz a differenciálművekre gondolnod; én szóltam.
Források
- WRC differentials
- WRC rally transmissions
- WRC Center Differential: How Rally Cars Manage Traction
- Ford Focus RS WRC 06 50 Years of Motorsport
- WRC - The 2017 World Rally Car - Technical Issues
- Knowledge Is Power. WRC Dictionary
- How a World Rally Car's Enormously Complex Center Differential Works
- Mitsubishi Lancer Ralliart ACD sajtóközlemény