So funktionierten aktive Differenziale in der WRC und warum sie verboten wurden
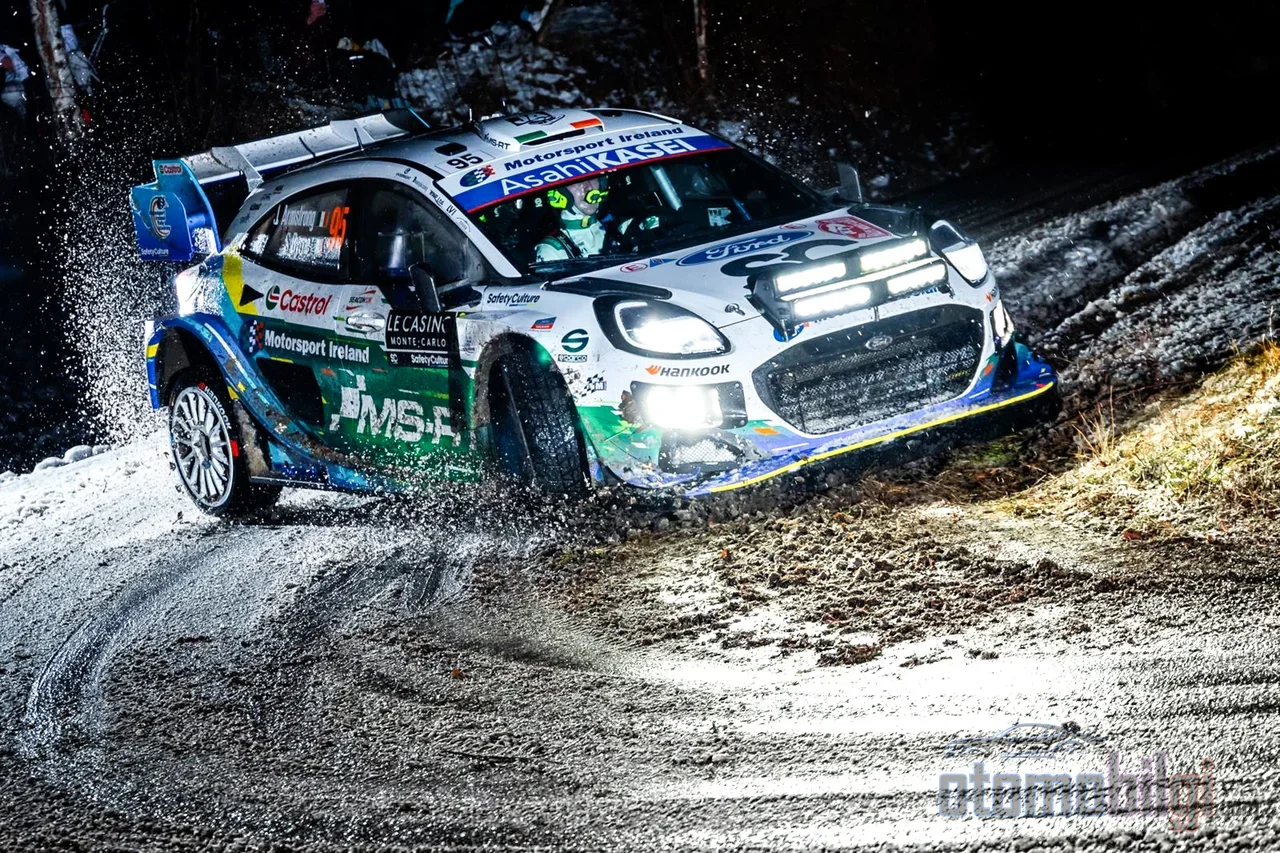
Hast du dir beim Ansehen jemals die Frage gestellt, wie ein WRC-Auto so schnell aus Kurven herausbeschleunigen kann? Während die Reifen im Schotter durchdrehen, scheint die Front des Autos förmlich in den Scheitelpunkt hineingezogen zu werden, dann schießt es plötzlich davon. Als wüsste das Auto selbst, was es tut. Nun, ich gebe zu: eine Zeit lang glaubte auch ich, dass das Geheimnis allein bei den Piloten lag. Doch in Wirklichkeit stellte ein Computer im Auto, während der Finger des Piloten auf dem Gas war, in jedem Augenblick der Kurve die vorderen, hinteren und mittleren Differenziale einzeln ein. Dieser nur Millisekunden dauernde Tanz heißt aktives Differenzial und war eines der intelligentesten mechanischen Bauteile der Rallye-Geschichte.
Auf dieser Seite werde ich erklären, wie das aktive Differenzial in WRC-Autos funktioniert, wie die Kraft von Kurveneinfahrt bis -ausgang verteilt wird, warum diese Technologie verboten wurde, dann wieder erlaubt und schließlich ganz abgeschafft wurde. Ja, du hast richtig gelesen: in dieser Geschichte geht es um die Geburt, den Höhepunkt und den Fall einer Technologie.
Was ist ein aktives Differenzial? Einfach erklärt
Zuerst verschaffen wir uns mit einer einfachen Analogie ein Verständnis der Sache. Ein normales Differenzial ist ein Ausgleichsgetriebe, das dem inneren Rad in der Kurve erlaubt, sich langsamer zu drehen als das äußere; es muss das tun, denn die beiden Räder beschreiben unterschiedliche Bögen. Das Problem ist Folgendes: ein standardmäßiges offenes Differenzial leitet das Drehmoment immer dorthin, wo es auf den geringsten Widerstand stößt, also zu dem Rad, das am stärksten durchdreht. Wenn auf Eis ein Rad durchdreht, fließt die gesamte Motorleistung in dieses sich leer drehende Rad. Für ein Rallye-Auto ist das ein unakzeptables Szenario.
Das aktive Differenzial ist die Antwort, die dieses Problem löst: in das klassische Differenzial wird ein Kupplungspaket (clutch) eingebaut. Ein ECU drückt diese Kupplung mithilfe einer Hydraulikpumpe oder eines elektrischen Stroms stufenweise zusammen; ist die Kupplung vollständig geschlossen, blockiert das Differenzial, als gäbe es keins, ist sie vollständig offen, verhält es sich wie ein standardmäßiges offenes Differenzial. Jeder Wert dazwischen, also der Prozentsatz der Blockierung, ist eine Entscheidung des Computers. Im blockierten Zustand fließt das Motordrehmoment dorthin, wo Traktion vorhanden ist; sind die Hinterräder auch auf Eis, aber die Vorderräder greifen, bleibt die Kraft dennoch nutzbar.
Drei Differenziale, ein Gehirn
Ein allradgetriebenes Rallye-Auto hat drei Differenziale. Die vorderen und hinteren Differenziale regeln den Drehzahlunterschied zwischen den linken und rechten Rädern ihrer eigenen Achsen, das mittlere Differenzial verwaltet das Verhältnis zwischen Vorder- und Hinterachse; in der Kurve beschreiben Vorder- und Hinterachse unterschiedliche Bögen, daher müssen ihre Drehzahlen unterschiedlich sein. In der Ära des aktiven Differenzials waren alle drei Einheiten an eine zentrale ECU angeschlossen, und der Radschlupf an allen vier Ecken des Autos konnte einzeln überwacht werden. Das Drehmoment konnte sowohl links-rechts als auch vorne-hinten verteilt werden; das waren einige der fortschrittlichsten Einheiten, die je in einem Rennfahrzeug verbaut wurden.
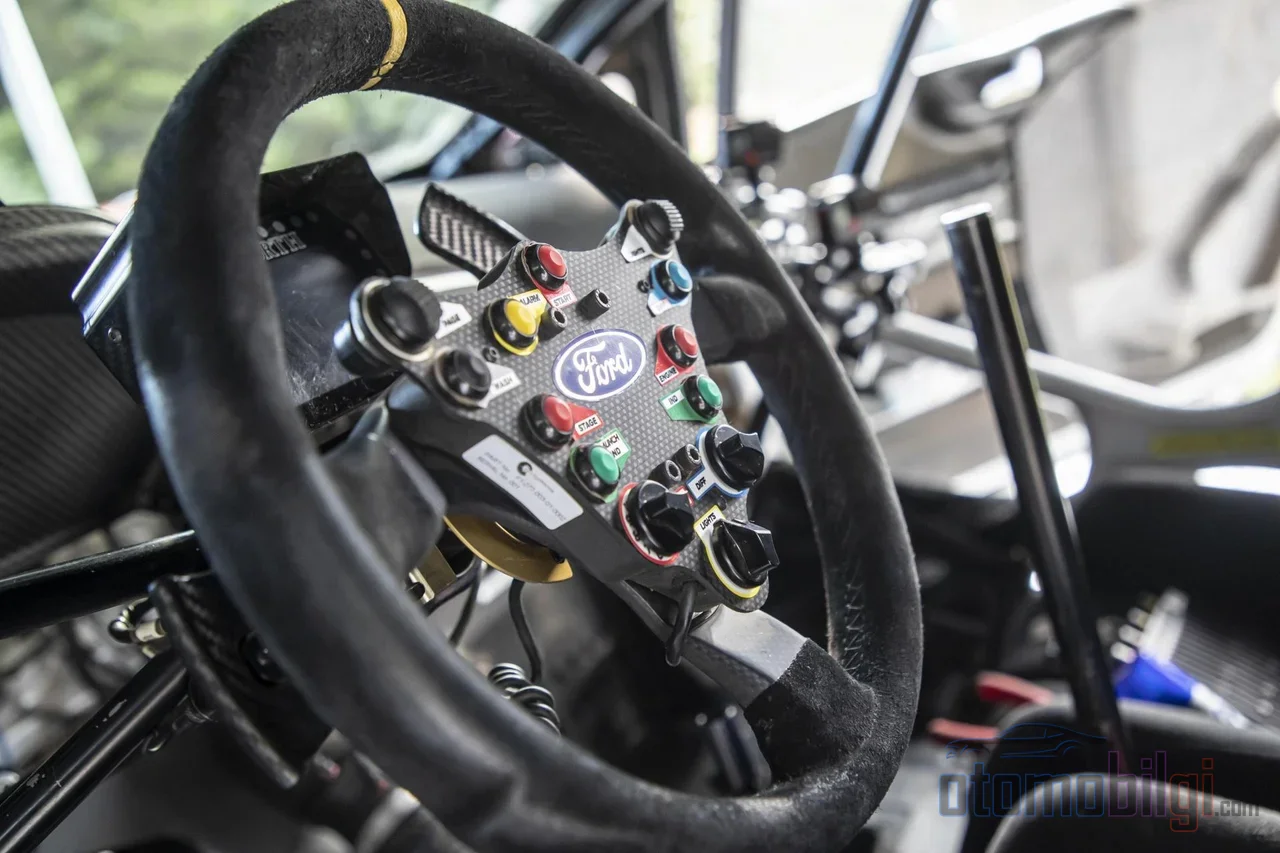
Wie traf das System seine Entscheidungen? Die ECU; sie las Sensordaten wie Gaspedalposition, Motordrehzahl, Geschwindigkeit, Bremspedal, Handbremse und Lenkwinkel, interpretierte diese in einer dreidimensionalen Karte und berechnete das für die jeweilige Fahrsituation geeignete Blockierungsmaß. Jedes Differential wurde praktisch wie eine Motor-ECU mit Kennfeldern versehen, und die Piloten konnten über die Bedieneinheit am Armaturenbrett zwischen mehreren verschiedenen Kennfeldern umschalten. Das Mitteldifferential verwendete beispielsweise die Gas- und Lenksensoren, um zu bestimmen, wie stark es über die gesamte Kurve hinweg sperren sollte. Im stromlosen Zustand, also bei null Prozent Sperrwirkung, arbeitete das Mitteldifferential wie ein offenes Differential, dessen mechanische Momentenverteilung bei manchen Fahrzeugen 65 Prozent hinten - 35 Prozent vorne, bei anderen 60 - 40 Prozent betrug.
Die Highlights
- Das aktive Differential stellte die Sperrmenge mit dem unter ECU-Kontrolle stehenden Kupplungspaket je nach Fahrbedingungen innerhalb von Millisekunden ein.
- 2006 wurden die aktiven Front- und Heckdifferenziale, 2010 das aktive Mitteldifferential aus Kostengründen verboten.
- Die Regeln von 2017 erlaubten wieder ein mechanisch gesperrtes Mitteldifferential; in Rally1 gibt es das Mitteldifferential hingegen überhaupt nicht.
- Mitsubishi brachte das aus dem Rennsport abgeleitete aktive Mitteldifferential (ACD) mit den Lancer-Ralliart-Modellen auf die Straße.
Wie wird die Traktion in Kurveneingang und Kurvenausgang verteilt?
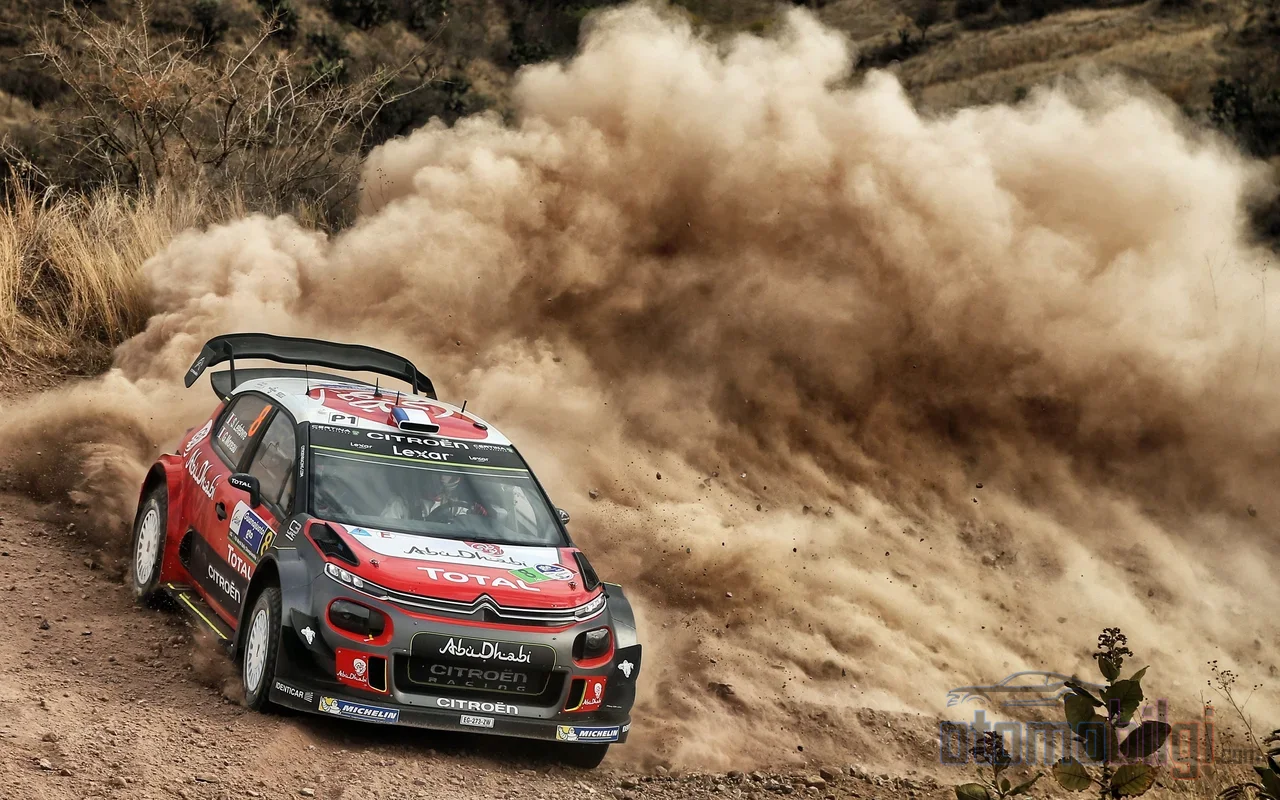
Hier liegt der eigentliche Zauber. Lassen wir eine Kurve Schritt für Schritt Revue passieren, denn das aktive Differential übernahm in jeder Phase eine andere Aufgabe.
Bei der Annäherung an die Kurve, während des Bremsens, wurden die Differentiale zunächst vollständig gesperrt. Das bedeutete eine sehr stabile Plattform, bei der alle vier Räder im Bremsmoment zusammenarbeiteten. Doch sobald der Pilot einschlag und noch unter Bremsung war, reduzierte das System die Sperrwirkung, um Untersteuern zu verhindern, also den Drang des Fahrzeugs, geradeaus zu laufen. Dasselbe Gerät verwandelte sich vom Stabilisator der Bremsung in den Freigebiger der Kurve.
Wenn der Pilot aufs Gas ging, begann ein Tanz zwischen den drei Differentialen. Das Frontdifferential sperrte deutlich und zog das Fahrzeug regelrecht in Richtung Scheitelpunkt, den inneren Punkt der Kurve. Während das Mitteldifferential das Gleichgewicht des Fahrzeugs neutral hielt, erhöhte das Heckdifferential schrittweise den Druck, um die Traktion zu unterstützen; aber nicht so viel, dass es Übersteuern erzeugte, also das Heck ausbrechen ließ. Diese Beziehung zwischen der Gaspedalstellung und dem Differentialverhalten war von entscheidender Bedeutung, damit die Piloten vorhersagen konnten, wie sich das Fahrzeug über die gesamte Kurve verhalten würde.
Selbst in den als Spitzkehren (Hairpins) bekannten scharfen Kurven stand die Lösung bereit: manche Antriebseinheiten konnten den Hinterachsantrieb vollständig abkoppeln, um eine Überlastung des Getriebes zu verhindern. Dank des von außen einstellbaren Preloads, also der Vorspannung, konnten Piloten und Mechaniker die Schlupftoleranzen innerhalb und außerhalb der Kurven an ihren eigenen Fahrstil anpassen.
Warum wurde es verboten? Der Preis des Computers
Warum verschwand ein so cleveres System in der Versenkung der Geschichte? Die Antwort ist kurz und ein wenig bitter: Geld. Eine offene technische Entwicklung bedeutete ein großes Budget, und die WRC war auf Ausgabenkürzungen aus. Die 2006 erlassenen neuen Bestimmungen verboten zunächst die elektronisch geregelten Front- und Heckdifferenziale; 2010 war das aktive Mitteldifferential an der Reihe. In derselben Zeit wurde auch das Getriebe von 6 auf 5 Gänge reduziert. In der Begründung für den Verzicht auf das aktive Mitteldifferenzial wurde ausdrücklich Kostenersparnis genannt.
Nach dem Verbot war die erlaubte Anordnung wie folgt: mechanische Differenziale vorne und hinten, plus eine manuelle Mittellamellenkupplung, die durch Deaktivieren der Hinterachse einen Handbremsen-Einlenken in Kurven ermöglichte. Die Regeln verboten auch viskose und hybride viskose-plattenbasierte Differenziale; laut Definition war ein mechanisches Sperrdifferenzial jedes System, das vollständig mechanisch ohne Hilfe eines Hydraulik- oder Elektriksystems arbeitete. Folglich musste das Auto während der gesamten Rallye mit einer einzigen Kompromisseinstellung auskommen. Die perfekte Einstellung für Asphalt lieferte auf Schotter möglicherweise nicht dieselbe Performance.
2017 eine kurze Rückkehr, in Rally1 endgültig Schluss
Die Geschichte endet hier nicht. Die World-Rally-Car-Regeln von 2017 schafften die elektronisch gesteuerten Differenziale ab und stellten auf mechanische Differenziale um, erlaubten jedoch wieder ein mechanisch sperrendes Mitteldifferenzial. Die Bewertung der Piloten aus dieser Zeit war eindeutig: das aktive Mitteldifferenzial hilft insbesondere bei Kurveneintritt und -ausgang bei der Fahrbarkeit, ermöglichte es dem Piloten, Kurven flüssiger zu durchfahren, und das Anpassen des Fahrverhaltens ans Streckenprofil war deutlich einfacher.
Dann kam die Rally1-Ära, und die Linie wurde erneut schärfer gezogen. Bei Rally1-Fahrzeugen ist das Mitteldifferenzial vollständig verboten; nicht nur die elektronische Steuerung wurde entfernt, die Einheit selbst ist im Fahrzeug gar nicht mehr vorhanden. Beim Ziehen der Handbremse wird die Kraftübertragung zu den Hinterrädern unterbrochen. Die heutigen WRC-Fahrzeuge haben sich also bewusst vom technologischen Höhepunkt vergangener Jahrzehnte entfernt. Es lohnt sich, die Regelungen per Zeitspanne zu verdeutlichen: Vor 2006 waren alle drei Differenziale voll aktiv, zwischen 2017 und 2021 gab es ein mechanisch sperrendes Mitteldifferenzial, in Rally1 gibt es gar kein Mitteldifferenzial mehr.
| Zeitraum | Vorderdifferenzial | Hinterrdifferenzial | Mitteldifferenzial |
|---|---|---|---|
| Vor 2006 | Aktiv (elektronisch) | Aktiv (elektronisch) | Aktiv (elektronisch) |
| 2006 - 2010 | Mechanisch | Mechanisch | Aktiv (elektronisch) |
| 2010 - 2016 | Mechanisch | Mechanisch | Manuelle Mittellamellenkupplung |
| 2017 - 2021 | Mechanisch | Mechanisch | Mechanisch sperrend |
| Rally1 (2022 - ) | Mechanisch | Mechanisch | Keines |
Ford Focus RS WRC 06: Der Höhepunkt des aktiven Differenzials
Möchtest du ein konkretes Beispiel für die Theorie sehen? Der Ford Focus RS WRC 06 ist genau ein Produkt dieser Ära. M-Sport und Ricardo entwickelten gemeinsam ein längs eingebautes 5-Gang-Getriebe; darin befand sich ein aktives Mitteldifferenzial, das die Kraftverteilung zwischen Vorder- und Hinterachse regelte. Das hydraulische Steuerungssystem unterstützte schnelle Kraftwechselvorgänge, die für beste Etappenzeiten entscheidend waren. Die extern montierte Kupplung ermöglichte schnellen Service und Austausch gegen die plötzlichen Drehmomentlasten durch Schottersteine und harte Landungen nach Sprüngen.
Die Ergebnisse sprechen für sich: Das Fahrzeug wurde im letzten Rennen der Saison 2005 in Australien vorgestellt, die erste Etappe 2006 in Monte Carlo wurde mit einem Sieg eröffnet, und im selben Jahr gewann Ford mit 8 Siegen und einem Vorsprung von 29 Punkten seine erste Herstellermeisterschaft seit 1979. Im darauffolgenden Jahr ging der Meistertitel erneut an Ford. Diese Getriebekomponenten mit Ricardo-Technologie wurden bis zur Regeländerung 2010 im Rennsport eingesetzt.
Worin zeigt sich der Pilotenunterschied: Beobachtungsleitfaden
Aber kann man in Videos die Wirkung des Differenzials erkennen? Teilweise ja. Die zu beobachtenden Punkte sind klar: Achte im Kurvenausgang auf den Rad schlupf und darauf, ob das Fahrzeug die Linie halten kann, aber bewerte das Verhalten am Kurveneingang getrennt vom Verhalten unter Gas. Behalte im Hinterkopf, dass dasselbe Fahrzeug bei sich ändernden Streckenverhältnissen unterschiedlich reagieren kann, und ziehe aus einer einzelnen Kurve keine endgültigen Schlüsse. Man sollte außerdem wissen: Momentenverteilung und Traktion sind nicht dasselbe. Mehr Drehmoment auf einer Achse erzeugt nicht automatisch mehr Haftung; Die Momentenverteilung ist die Aufteilung der Motorkraft im Antriebsstrang, während Traktion die Effizienz ist, mit der der Reifen diese Kraft auf die Straße überträgt. Mehr Sperrung bedeutet auch nicht unter allen Umständen automatisch bessere Traktion; Die Abstimmung verändert das reaction Verhalten des Fahrzeugs an Vorder- und Hinterachse sowie die Linienhaltung grundlegend.
Noch ein Detail: Manche haben beim Beobachten von WRC-Fahrzeugen festgestellt, dass der Kraftübertragung wie ein Puls schlägt. Dieser Effekt kann nicht vom Motor stammen, sondern daher rühren, dass die Differenziale nach Haftung suchen und sperren und öffnen.
Technologie, die auf Straßenautos überspringt
Aber wurde diese Technologie vollständig begraben? Auf keinen Fall. Mitsubishi stellte die Modelle Lancer Ralliart und Lancer Sportback Ralliart mit einem rennsportabgeleiteten aktiven Mittendifferenzial (ACD) vor: Ein elektronisch gesteuertes Lamellenkupplungs-Mittendifferenzial, das je nach Fahrbedingungen das Drehmoment zwischen Vorder- und Hinterrädern verteilt. Das System steuerte das AWC, das die gesamte Traktionssteuerung des Fahrzeugs übernahm.
In einer breiteren Perspektive betrachtet, zählt das Differenzial bereits zu den bedeutendsten Technologien in der Geschichte von Straßen- und Rallyefahrzeugen; Weil es das Kurvenfahrdilemma löste, also den Widerspruch zwischen dem Zwischenrädern mit unterschiedlichen Geschwindigkeiten drehen und der Kraftübertragung. Der Einzug elektronischer Sperrdifferenziale (eLSD) in Pkw war wiederum von der Formel 1 inspiriert; Der Williams FW14B von 1992 war das erste F1-Fahrzeug mit eLSD. Heute, im Zeitalter von Torque Vectoring, also der gezielten Verteilung des Drehmoments auf die einzelnen Räder, bieten elektrische Motoren, die in Millisekunden individuell steuerbar sind, eine deutlich schnellere Reaktion als Systeme mit Verbrennungsmotor und aktivem Differenzial. Die im Rallyesport geborene Idee hat im Zeitalter der Elektrifizierung einen neuen Körper gefunden.
Kurzantwort: Wie funktionierte das aktive Differenzial?
Fassen wir zusammen. Das aktive Differenzial bestand darin, dass ein im Differenzial eingebautes Kupplungspaket von einem ECU, der auf Gas-, Brems-, Lenk- und Geschwindigkeitssensoren zugriff, hydraulisch oder elektrisch gesteuert wurde. Das System berechnete für jeden Moment den richtigen Sperrwert: Bei Bremsungen sorgte die volle Sperrung für Stabilität, in Kurven sorgte die abnehmende Sperrung für Agilität, und unter Gas bot die ausgewogene Verteilung maximalen Vortrieb. Der Fahrer konnte über die Bedieneinheit am Armaturenbrett zwischen verschiedenen Kennlinien wählen. Ab 2006 wurde es aus Kostengründen nach und nach verboten, im Rally1 wurde das Zentraldifferenzial vollständig abgeschafft, und sein Erbe lebt heute in den elektronischen Traktionssystemen von Straßenautos weiter. Du wirst beim nächsten WRC-Video zwangsläufig über Differenziale nachdenken müssen; ich habe dich gewarnt.
Quellen
- WRC differentials
- WRC rally transmissions
- WRC Center Differential: How Rally Cars Manage Traction
- Ford Focus RS WRC 06 50 Years of Motorsport
- WRC - The 2017 World Rally Car - Technical Issues
- Knowledge Is Power. WRC Dictionary
- How a World Rally Car's Enormously Complex Center Differential Works
- Mitsubishi Lancer Ralliart ACD Pressemitteilung