アダプティブクルーズコントロールはなぜ渋滞中に不要なブレーキをかけるのか?
このページを共有する
アダプティブクルーズコントロールが不要なブレーキをかける最も一般的な原因は、レーダーとカメラがあらゆる状況で交通を正確に捉えられないことです: 隣の車線に急に割り込んだ車の発見が遅れる、カーブで前方の車を見失う、そして時には存在しない障害物のために減速してしまうことです.つまりこのシステムは、あなたに代わって速度と車間距離を維持しようとするアシスタントにすぎず、判断と責任は常にドライバーにあります.
注目ポイント
- レーダーセンサーは 160メートルを超える 測定範囲を持ち、1秒間に 10〜20回 データを処理します
- 追従車間距離は車体間の距離ではなく、 時間間隔 として設定されます(約1.5〜3秒)
- カーブ、坂道、トンネル入口、車線変更する車両はシステムの弱点です
- 一部のシステムは前方の停止車両に対して減速はしても停止しない場合があります
- システムは人間や動物に対してブレーキをかけません; 責任は常にドライバーにあります
高速道路でくつろいで座り、音楽が流れ、アクセルペダルには一切触れず、車が自ら前方の車に追従している.すると突然、理由もなく見えるブレーキ... 心拍数は上がり、後ろの運転手はクラクションを鳴らし、あなたは「おい、何してるんだ?」と言う.聞き覚えがあるでしょう? あなたは一人ではありません; この現象は英語圏の資料で phantom braking、つまり「幻のブレーキ」と呼ばれており、アダプティブクルーズコントロール(ACC)で最も議論される弱点です.
アダプティブクルーズコントロールは前方の車をどう認識するのか?
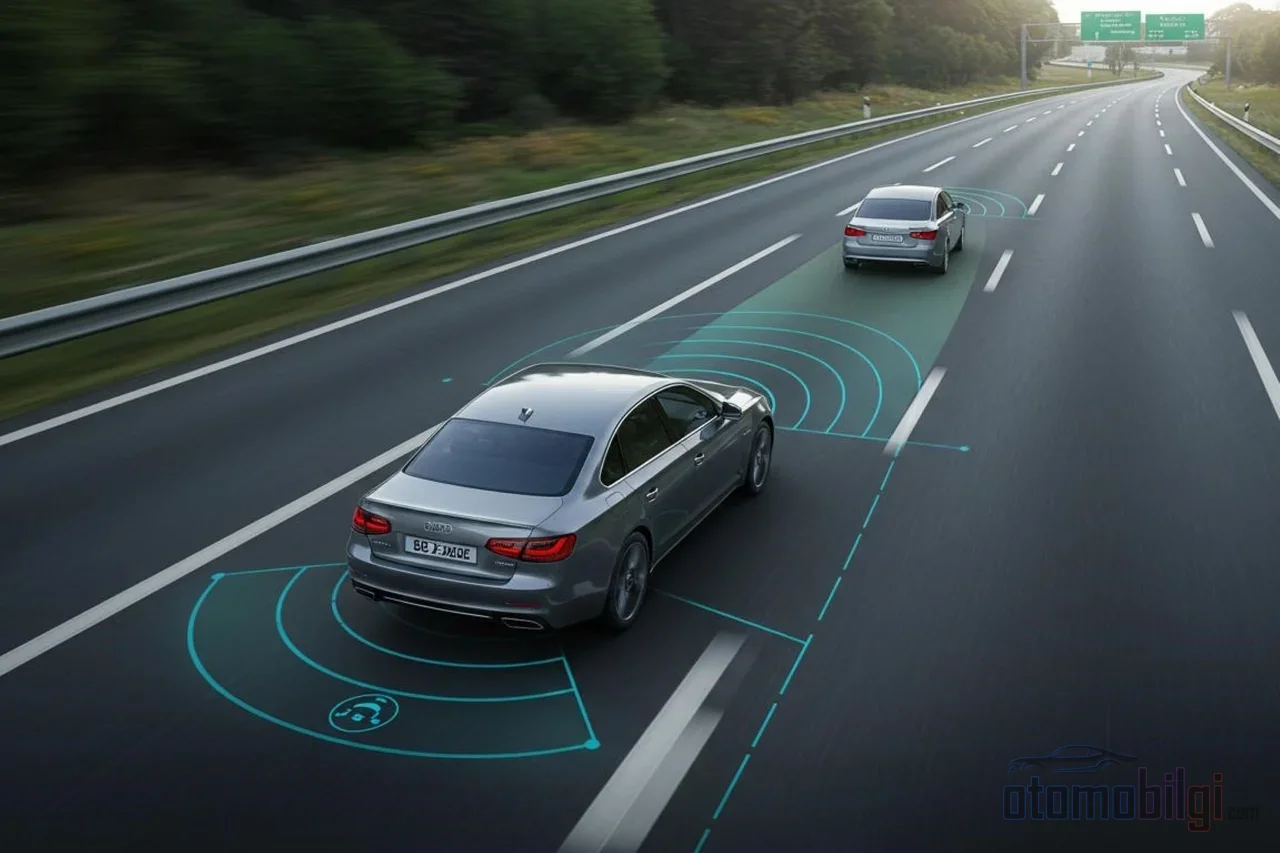
まず機械をよく見てみましょう.幻影に騙されるのはこの「目」だからです.ACCは前方の状況を把握するためにレーダー、ライダー、またはカメラを使用しています.レーダーセンサーは24 GHzまたは77 GHzの周波数で電波を送信し、波が戻ってくるまでの時間から距離を計算します.測定範囲は驚くほど優れています: 160メートル以上 の測定が可能で、システムはこのデータを1秒間に10〜20回処理しています.つまり怠け者のシステムではなく、むしろ非常に勤勉です.しかし、勤勉であることは常に正確であることを意味するわけではありません.
代わりにカメラで動作する車両もあります.例えばステレオカメラを使用するシステムは、物体の大きさと動きの手がかりから距離を推定しています.人間の目が行う作業をソフトウェアで模倣しようとするようなものです: 見分けやすい一方で、状況によっては誤認しやすくなります.最も信頼できるアプローチは、レーダーとカメラを併用するハイブリッドシステムで、片方が疑うともう一方が確認します.
ここでの重要な点は次のとおりです: ACCは SAE Level 1 のドライバー支援システムです.ステアリングも操作する車線中央維持機能と組み合わさるとLevel 2になりますが、レベルが上がっても概念は変わりません.これらのシステムはあなたに代わって運転するのではなく、速度と車間距離の管理においてあなたを支援するだけです.
隣の車線に割り込んだ車はなぜ発見が遅れるのか?
最も典型的なシナリオはこうです:右側の車線を走行していると、ある車がウインカーを出さずに(あるいは出しても極めて短時間で)あなたの車線に割り込んでくる.システムの検知には数秒かかります.レーダーは狭い角度で真っ直ぐ前方を見ており、その車が車線に完全に収まるまで、別の車線の物体として分類し続けるからです.この短い時間帯に接近速度が増し、システムはパニックモードに陥って強いブレーキをかけます.メーカーもこのことを認識しており、取扱説明書では運転者が安全な車間距離を維持する義務があることを明確に述べています.
逆の現象も起こります:レーダーが、まだ自分の車線にいるように見えるが、実際には隣の車線へ移動して遠ざかりつつある車にロックオンしてしまうのです.その車はすでに車線を外れているにもかかわらず、センサーはしばらくの間それを「前方の車両」と認識し続け、車は不必要に減速します.運転者たちがマニュアルの警告を真剣に受け止めるべきだと言うのはまさにこのためです:急に車線変更する車に対してはまずシステムが減速し、接近速度がさらに増せば自動緊急ブレーキが作動します.
カーブ、坂道、トンネルでACCが奇妙な動作をする理由は?
センサーの最大の敵は幾何学です.レーダーは真っ直ぐ前方を見ているため、鋭いカーブに進入すると前方の車が視界の角度の外に出てしまいます.システムは「前方の車がいなくなった」と判断して加速を始めます.カーブを抜けると車が再び視界に入り、今度は接近速度が急に上がるため、強いブレーキがかかります.カーブ脱出時に前方車両の検知が遅れる可能性があること、そしてシステムが不適切なブレーキや警告を生成する可能性があることは、メーカー自身のマニュアルにも明記されています.フォードのマニュアルでは、カーブや坂道で交通が見えなくなることが予期しない加速やブレーキにつながる可能性があると述べています.
同じ話の坂道版はさらにイライラさせられます:坂の向こう側の交通はセンサーから完全に隠れており、坂を越えた瞬間に突然現れます.トンネル入口も同様に知覚を混乱させる可能性があります.光の条件が急に変わると、カメラベースのシステムは苦戦します.
さらに損傷とアライメントの問題もあります.フロントバンパーへの小さな衝撃でも、レーダーの視野領域が変わることがあります.センサーが数度横にずれていると、システムは車両を早くまたは遅く認識し、ブレーキ警告が極端に早く、あるいは極端に遅く来ます.バンパーを修理した後にACCの動作がおかしくなった場合、原因はおそらくアライメントがずれたレーダーです.サービスでキャリブレーションを受ける必要があります.
Stop & Go渋滞でACCは信頼できるのか?
Stop & go渋滞はACCが輝く場面のように見えます:アクセルを踏み、ブレーキをかけ、停止し、発進する...このルーチンをシステムが代わりに行い、長距離運転の疲労を本当に軽減してくれます.しかし、そこには落とし穴があります.研究とユーザー体験が示しているのはこうです:減速する車を追従することは、システムが最も得意とする動作です.それに対して 前方の車がすでに停止している場合 一部のシステムは十分に減速して停止できないことがあり、これはモデルによって大きく異なります.つまり、「前方を見る目があるのだから事故は起きない」というのは誤った安心感を生む可能性があるのです.
さらに、システムの制動能力には限界がある.完全に停止するまで減速するものもあれば、大半は一定速度を下回ると制御をドライバーに任せたり停止したりする.交差点、信号、対向車線から来る車両はシステムの対象範囲から完全に外れている.「信号が赤だから止まれ」とレーダーに言ってくれる人はいない.
車間距離設定は何のためにある? どれがいつ理にかなう?
さて、ここでポイントの1つに触れよう.ACCの車間距離はメートルで測られておらず、 時間間隔 として定義されている.システムが2秒の間隔を求める場合、50 km/hでは短い距離だが、110 km/hではまったく異なる、はるかに長い距離を意味する.速度が上がるにつれて車両間の実際の間隔は自動的に広がる.多くの人が車間距離を「何台分」と考えてしまうのは、まさにそのためだ.
ほとんどのシステムは3~4段階の設定を提供しており、マニュアルでは近い設定が約 1.5秒、遠い設定が約 3秒 と定義されている.どの段階がいつ理にかなうのか? 実用的な目安がこちらだ:
| 状況 | 推奨設定 | 理由 |
|---|---|---|
| 流れの良い高速道路の交通 | 遠い(約3秒) | 急ブレーキが必要なときに余分な反応時間を確保できる |
| ストップ&ゴーの市街地交通 | 中間 | 頻繁な発進・停止で妥当なバランスを保てる |
| 激しい雨、雪、霧 | 遠い | センサーが性能を発揮しにくく、制動距離も伸びる |
| 急カーブの多い道路 | 遠い | カーブでの検知遅れに備えた余裕を残せる |
| 後方から詰まっている交通 | 近い | 交通の流れを妨げないために好まれるが、注意が必要 |
悪天候については特に強調しておきたい.激しい雨、雪、霧はセンサーを盲目にすることがある.特にレーザーベースのシステムは水粒子のせいで光を失い、汚れた前走車を追従するのが困難になる.晴天では十分に正常に動作していたシステムが、豪雨の中で突然混乱してしまうのだ.
ドライバーはいつ介入すべきか?
これこそが本記事の背骨だ: ACCの唯一の目的は、あなたをハンドルから遠ざけることではなく、道路上に留めておくことだ. メーカーの公式マニュアルはこれを冷酷なまでにはっきりと述べている.システムが前方車両を検知できない場合、常にドライバーに責任があり、介入しなければならない.さらに、システムは人や動物に対してブレーキをかけない.歩行者センサーとして販売されているACCは存在しない.
実用的なルールはこうだ.システムが緊急事態を単独で処理できないと判断したとき、音声と視覚の警告をあなたに出す.その信号は「気をつけてね」ではなく、「今すぐ引き継げ」という呼びかけだ.手をハンドルに置き、足をブレーキの上に乗せた姿勢は、警告から反応までのその1~2秒を命を救うものにする.
危険な心理もある.これらのシステムを使うドライバーがより速く運転するという知見があり、ある研究ではACC作動中にドライバーが 24%多く 速度を出していたことが示された.システムを過信するドライバーは注意が散漫になり、突発的な状況への反応が遅れる.つまり危険の多くは、車のソフトウェアではなく、ドライバーの頭の中にあるのだ.
一方で公正を期そう:ACCが完全に無意味な技術だというわけでもない.長距離走行での疲労を軽減し、一定の車間距離を保つことで、状況によっては追突を減らすという研究結果や、何千人もの満足したユーザーが存在する.燃費への貢献もおまけだ.問題は技術そのものではなく、運転を任せたつもりでいることにある.
不要なブレーキを減らすための実践的チェックリスト
- 交通が混雑してきたら車間距離を一段広げ、システムに呼吸の余地を与えよう.
- 急なカーブに入る前には、ACCを一時的に解除することを検討しよう.カーブの出口で強いブレーキに驚かされないためだ.
- 横の車が自分の車線に入ってきそうなら、足をブレーキの上に置いていつでも備えよう.
- にわか雨、雪、濃霧のときはシステムへの信頼を抑え、車間距離を広く取ろう.
- フロントバンパーにぶつけたことがあれば、レーダーのキャリブレーションを点検してもらおう.誤検知の原因はセンサーの位置ズレかもしれない.
- 前の車がとっくに停止しているからといって、車が勝手に止まると想定してはいけない.自分の責任として、早めのブレーキに備えよう.
締めくくりはこうだ:ACCは素晴らしいアシスタントだが、ハンドルを握っている大人はまだあなた自身だ.システムは運転を丸ごと任せているのではなく、ペダル操作の一部を分担しているだけ.その盲点を知ることが、幽霊ブレーキからも不要な不安からも解放される最短の道だ.車が何を見えて、何を見えないのかを知ることこそ、クルマを使う上で一番かっこいい姿だと思わないかい?
参考文献
- Adaptive cruise control - Wikipedia
- アダプティブクルーズコントロール: 概要, 仕組み, 費用 - iDriveCertified
- アダプティブクルーズコントロールの使い方 - Ford取扱説明書
- Stop and Goアダプティブクルーズコントロール - Renault取扱説明書
- アダプティブクルーズコントロールの制限 - Polestarマニュアル
- アダプティブクルーズコントロールの車間距離設定 - Ford
- アダプティブクルーズコントロール - MyCarDoesWhat
- アダプティブクルーズコントロールのドライバーの使用と理解 - Larsson 2012, ScienceDirect
- ACCがスピード違反運転を増加させるという研究結果 - Salvi, Maher
- クルーズコントロール使用のメリットとデメリット - NPHM
- アダプティブクルーズコントロールで停止中の交通に接近する - Lucidオーナーズフォーラム