電気モーターはどの回転数範囲で最も効率的に動作するか?
このページを共有する
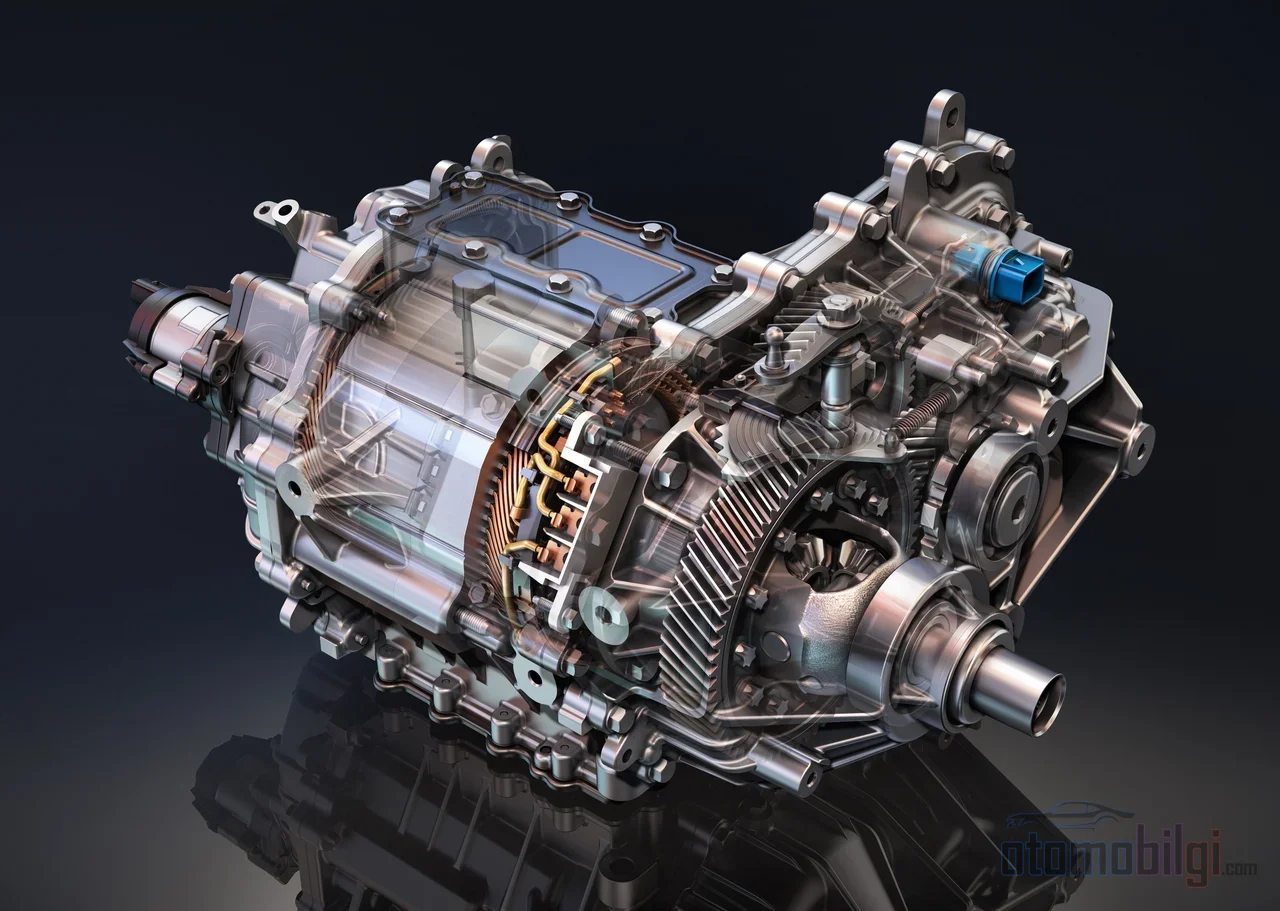
電動モーターは、最高効率に単一の点ではなく、トルク-回転数平面の特定の領域で到達します.最新の設計の多くでは、この領域は低-中回転数および中トルク範囲に相当します.つまり、この問いへの短い答えは次のとおりです.モーターは、全開走行や停車中ではなく、車両が日常使用の大部分で占める中負荷帯において最も効率よく動作します.効率マップと呼ばれるグラフは、まさにこの領域を示しています.
注目ポイント
- 効率マップとは、トルク軸と回転数軸の上に効率の等高線を描いたグラフです.
- 永久磁石同期モーターの例では、効率の高い領域は 4,000 rpm未満 かつ 250 Nm未満 に集中します.
- EPAによると、EVは電力から得たエネルギーの約 87~91%を タイヤまで利用できるとしています.
- 効率マップに基づくトルク配分により、デュアルモーター車で 最大8.94%の エネルギー節約が示されています.
- あるインバーターの例では、ピーク効率は 99.57%、負荷5%では 98.5% と測定されています.
効率マップの読み方
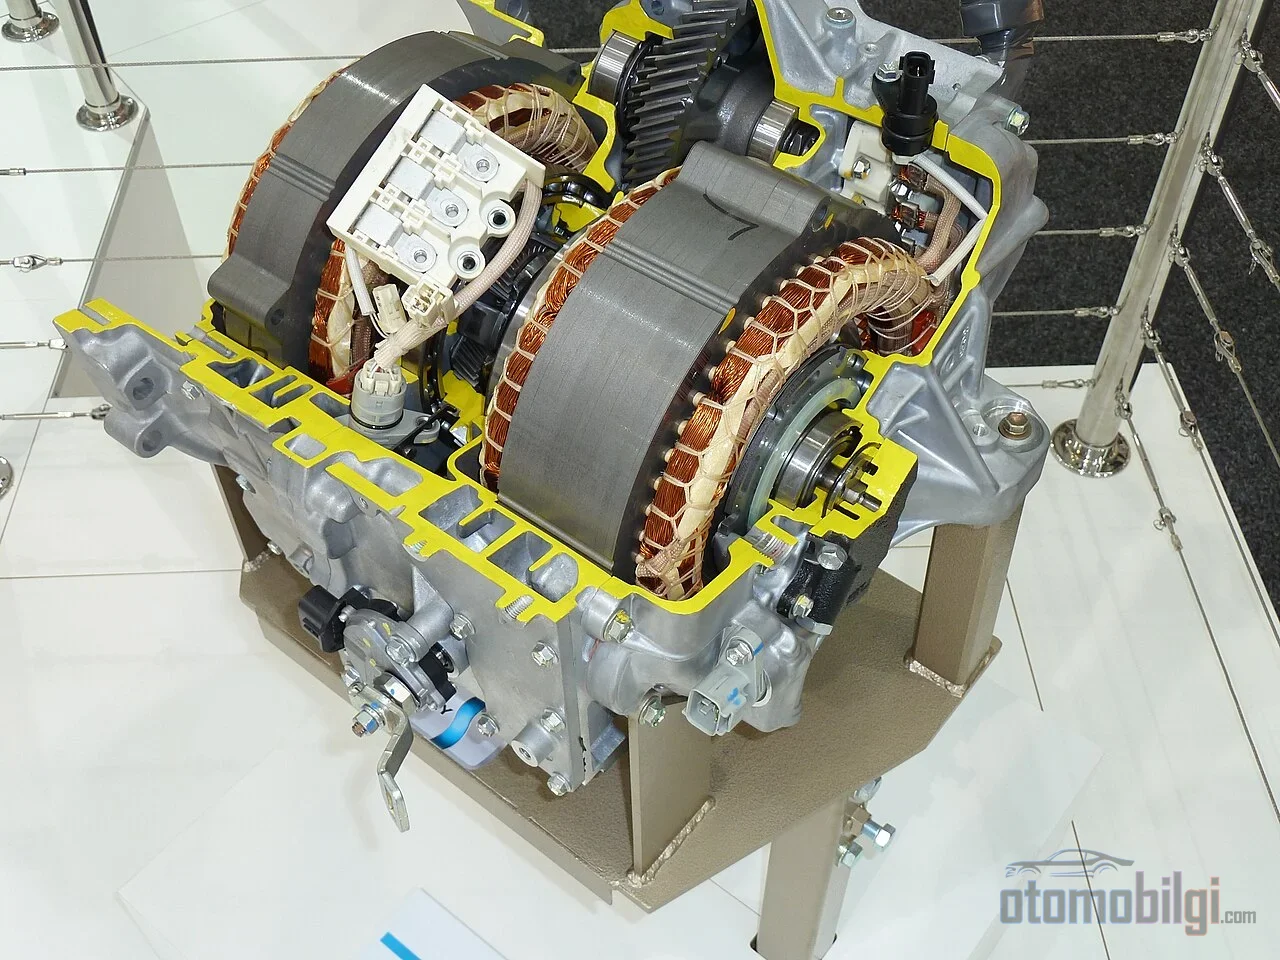
効率マップとは、モーターの動作範囲全体を一つの四角形の中に示したグラフです.横軸に回転数(rpm)、縦軸にトルク(Nm)が取られ、その上に電気エネルギーを機械エネルギーに変換する割合が等高線として描かれます.液体の水位マップに似たこれらの等高線の最も内側の領域が、モーターの効率アイランドです.モーターがそのアイランドで動作する時間が長いほど、バッテリーから引き出されたエネルギーのより多くがタイヤに届きます.
読み方を具体的にしてみましょう.公開された内蔵永久磁石(IPM)モーターのマップでは、モーターは 4,000 rpm未満かつ250 Nm未満のトルク範囲で 最も効率の高い領域で動作しています.これはモーターが弱いことを意味するのではなく、電気エネルギーが最も損失なく機械エネルギーに変換される動作点がそこにあることを示しています.同じ解析では、マップとともに電流マップや損失マップも作成されます.損失マップはジュール損失、鉄損、機械損および付加損失をそれぞれ個別に示します.エンジニアが効率アイランドを最適化する際、実際にはこれらの損失を一つずつ圧縮しているのです.
マップを理解するには、二つの動作領域を知る必要があります.基底速度まで、モーターは定トルク領域で動作します.ピークトルクを回転数ゼロから発生できるため、電気自動車の発進加速があれほど急峻になるのです.基底速度を超えると定電力領域が始まり、弱め磁束制御(field weakening)が作動して、トルクはほぼ回転数に反比例して低下します.電力はトルクと回転数の積であるため、トルク曲線と電力曲線は互いに鏡像の関係にあります.
モーター方式別の効率アイランドはどこにあるのか?
すべてのモーターには効率マップが同じではありません.島の位置はモーターの種類によって直接異なります.永久磁石モーターは回転子を誘導ではなく自らの磁石で励磁するため、一般に高い効率とトルク密度を提供します.全負荷時の効率は誘導モーターを上回ります.その代償は回転子に埋め込まれた磁石のコストです.誘導モーターの特徴は正反対です.高回転・高トルクでは効率をよりよく維持しますが、低速度・低負荷では弱く、部分負荷では効率が顕著に低下する可能性があります.
| 特徴 | 永久磁石式 (IPM) | 誘導式 |
|---|---|---|
| 効率の高い領域 | 低速度、低~中トルク | 高速度、高トルク |
| 低負荷時の挙動 | 効率は高く保たれる | 効率は低下する |
| トルク特性 | 広くフラットな定トルク帯 | すべりを生じ、始動トルクは定格トルクの約150-200% |
| トルク密度 | 高い | より低い |
| コスト | 回転子磁石のため高い | 磁石不要で、より低い |
この2つのマップの違いは単なる選好ではなく、設計の領域です.都市中心の使用では車のモーターは時間の大半を低回転・低トルクで動かすことになり、まさに永久磁石モーターの島がある場所です.一方、高速度の長距離走行では誘導モーターの効率は速度の上昇とともに崩れません.一部のメーカーは、主となる後輪モーターに永久磁石式を、前部の小型モーターに誘導式を選択するのはまさにこの相補性のためです.誘導モーターが非効率となる低負荷条件では無料の利益は生まれませんが、必要に応じて作動します.
市街地か高速道路か: モーターはどの領域で作動しているのか
電気自動車における効率と速度の関係はガソリン車とは異なります.内燃機関は高速道路の速度では温まって効率よく動作しますが、市街地の停車・発進では悪い効率しか出せません.EVではこの図式が逆になります.空気抵抗は速度とともに劇的に増加するため、電気自動車の高速道路での消費は上昇し、多くのモデルで市街地の数値は高速道路の数値を上回ります.実世界での航続距離テストもこれを裏付けています.EVの実際の高速道路航続距離は、高速道路が最も効率的な運転領域ではないため、通常は公式の複合値を下回ります.
モーター自体は全体像の中で最も優れた部分です.EPAの示す数値によれば、EVは電気から得られるエネルギーの約 87-91%を 車輪まで活用できることが示されています.内燃機関とは比較にならない完全性です.この効率のうちどれだけがモーターによるものか、どれだけがパワーエレクトロニクスによるものかを区別する必要があります.モーター効率は作動速度、トルク、制御戦略によって変化します.ハードウェアの限界が決めますが、実際の運用は制御戦略が描きます.ベクトル制御 (FOC) は、ステーター電流をトルク成分と磁束成分に分解し、両者を独立に管理することでモーターを効率の島の中に保持する役割を果たす手法です.インバーターもこの連鎖の弱点ではありません.200 kW クラスの設計では、ピークで99.57%、5%負荷で98.5%の効率が測定されています.つまり、車が市街地で効率的であるのは、 largelyモーターのマップが市街地の運転モードと一致していることの結果なのです.
シングルギアとギア比: マップを現実の道に変換する
電気自動車の圧倒的大多数はシングルギアです.モーターはゼロ回転から広い速度範囲までトルクを発生できるため、ギアチェンジが必要となる狭い回転帯域が存在しないからです.しかしその代償は次の通りです.固定のギア比のため、変化する車輪速度とトルク需要に対して、モーターはマップ上の異なるポイントへと押し込まれます.ギア比の選択はトルク伝達とモーターの動作条件に大きく影響し、異なる比率は加速とエネルギー消費の両方を変化させます.比率を一方向に回せば市街地レンジを効率アイランドに載せられますが、高速道路回転をアイランドの外へ追いやります.逆にすれば結果も逆になります.
この緊張関係は現代のエンジニアリングにおける議論テーマです.大型商用車では、モーター効率はあらゆる速度-トルクの組み合わせについて効率マップから計算され、ギアボックスの効率もトルク、速度、駆動ギアによって変化するため、システム全体の最適化はモーターマップだけでは完結しません.シングルギアの効率領域境界への解決策として、2速トランスミッションと駆動モーターサイズの最適化が研究されており、その目的はモーターがより多くの時間を効率アイランド内で過ごせるようにすることです.大型車両においてギア比は、モーター動作の4つの重要な要素に同時に影響します.トルク、速度、効率、そして積載能力です.要するにギア比とは、効率マップを現実世界の道路プロファイルと一致させる最後の調整ネジなのです.
デュアルモーターアーキテクチャ: 2つのマップを同時に活用する
2モーター車では各モーターがそれぞれの効率マップを持ち、それらは同一である必要はありません.メインのリアモーターと小型フロントモーターのアーキテクチャでは、総エネルギー消費はトルクが2つのアクスル間でどのように配分されるかによって変化します.単純な50/50の配分は両方のモーターをマップ上の同じポイントで動作させます.一方、最適なトルク配分アルゴリズムは、駆動および制動トルクを、その瞬間にどちらのモーターがどの効率領域にいるかに基づいて配分します.片方のモーターがアイランドの中心で、もう片方が端で動作するような配分は、両方のモーターを端へ押しやる対称的な配分よりも少ないエネルギーを消費することがあります.
このアーキテクチャでは、配分がバッテリーの電力配分を通じて電子的に管理されており、その利得は抽象的なエンジニアリング目標ではありません.効率マップに基づくトルク配分戦略によって、 最大8.94%のエネルギー節約 が実証されています.バッテリーからこれほど多くを回収できれば、それは航続距離に直接反映されます.同じ論理は制動時にも機能します.停止時にどのモーターがどれだけの回生トルクを発生するかは、その瞬間の速度とトルクポイントにおける効率がどこにあるかによって選択されます.
回生制動: マップの負の領域
回生ブレーキは、モーターを逆方向に回転させ、ブレーキ時に熱として失われる運動エネルギーをバッテリーに回収する仕組みであり、EVのエネルギー効率における目に見えない第二のモーターです.しかし、モーターがジェネレーターとして動作する際にも効率マップが存在し、回収エネルギーのうち実際にバッテリーに届く割合は、ブレーキ時にモーターがマップのどの領域に入るかによって決まります.そのため、回生そのものに対して個別のマッピングが行われます.つまり、異なるブレーキ条件におけるエネルギー回収効率のグラフを作成し、制御戦略はそれに基づいて段階的に調整されます.
ここで繊細なのは低速域です.車両がほぼ停止する瞬間に回収できるエネルギーは少なく、回生が効率の悪い領域で動作しても意味がありません.最新の研究では、低速閾値は走行条件に応じて最大5%まで引き下げ可能であることが示されており、つまりシステムは回生をより低い速度まで効率的に拡張できるのです.多段回生制御戦略もダイナミックレスポンスを大幅に改善します.四輪独立モーターの車両では、マップベースの省エネルギー制御により、ブレーキトルクをホイールごとの効率マップに従って配分し、走行時とブレーキ時それぞれで最適化が行われます.ユーザーにとっての結論はシンプルです.適切に調整された回生は、同じ交通状況でより長い航続距離を意味します.
効率マップは実用上何を教えてくれるのか?
何ページもの等高線グラフを読み終えた後にドライバーに残される要約は、次の3つの文章です.第一に、あなたのEVが市街地や中速域で消費が低いのは偶然ではなく、モーターの効率アイランドがその領域に位置している結果であり、高速道路での消費増加はモーターではなく空力のせいです.第二に、クルーズコントロールは長距離走行時に車両のトルク要求を滑らかに保ち、急激な高トルク要求によってモーターがマップの外に押し出されるのを防ぎます.滑らかな要求とは、アイランドにとどまるということです.第三に、ツインモーター車ではシステムがあなたが気づかないうちに2つのマップを常時比較し、より効率的なモーターに仕事を割り当てようとしています.回生時にも同じ比較が行われ、回収エネルギーが増大します.
効率マップは、エンドユーザーのために隠されたエンジニアリングファイルであり続ける必要はありません.あなたの車がどの速度・トルク帯で快適に動くかを知ることで、運転習慣を測定可能な基盤に置くことができます.モーターをアイランドの中に保つ運転は、消費と熱負荷の両方を減らします.機械エンジニアの目で見れば、効率マップは電気自動車の性格を1枚の図で語る最も正直な資料なのです.
参考文献
- 電気モーターの効率マップをわかりやすく解説 - Ansys
- 効率マップ - モーター - Altairドキュメント
- 電気モーターのトルク曲線をマスターする
- 電気自動車に関する誤解 | 米国EPA
- 電気自動車の実走行距離の比較 - Consumer Reports
- 電気自動車で効率を最大化する方法 - Recurrent Auto
- シングルスピード駆動系の効率的なギヤ比選定 - MDPI
- 2速トランスミッションによるトラクションモーターのサイズ最適化 - McMaster
- 電気自動車には何段の変速比が必要か? 一つの事例 - Gear Technology
- 独立デュアルモーターEVのトルク配分戦略の比較 - IEEE
- 電気自動車のエネルギー消費の最適化 - DiVA portal
- 回生ブレーキ - Wikipedia
- モーター効率マップに基づく電気自動車の省エネルギー制御 - SAGE
- 回生ブレーキのためのエネルギー効率改善フレームワーク - ミネソタ大学
- 電気モーター制御: EV効率の向上 - EMobility Engineering
- 誘導モーター vs. 永久磁石モーター - Horizon Technology
- モーターの回転速度、トルク、制御戦略が効率に与える影響 - Charged EVs