ইলেকট্রিক মোটর কোন আরপিএম রেঞ্জে বেশি দক্ষতার সাথে কাজ করে?
এই পেজটি শেয়ার করুন
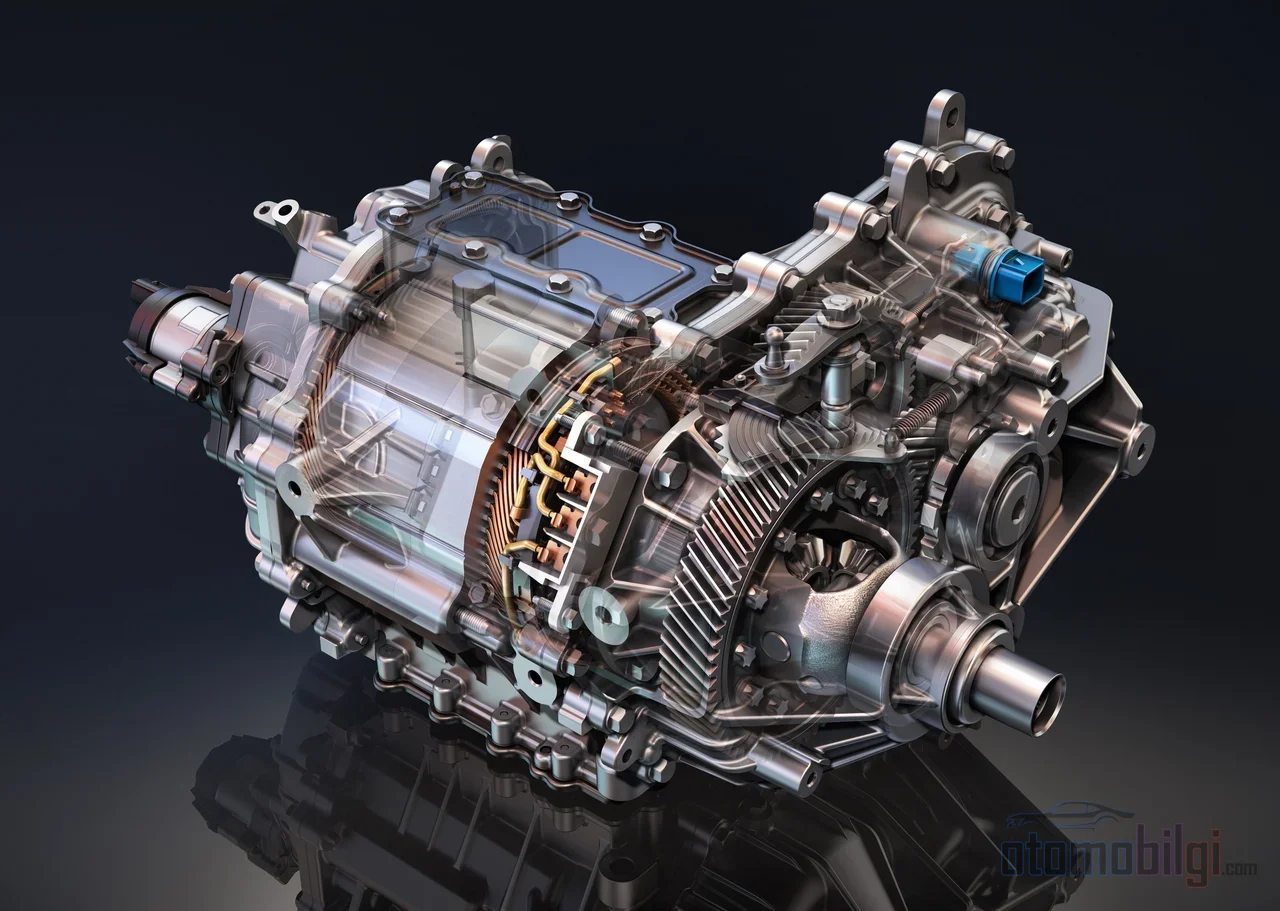
তড়িৎ মোটর তার সর্বোচ্চ দক্ষতায় পৌঁছায় একটি একক বিন্দুতে নয়, বরং টর্ক-আরপিএম সমতলের একটি নির্দিষ্ট অঞ্চলে; বেশিরভাগ সাম্প্রতিক ডিজাইনে এই অঞ্চলটি কম-মাঝারি আরপিএম এবং মাঝারি টর্ক পরিসরের সাথে মিলে যায়। অর্থাৎ প্রশ্নটির সংক্ষিপ্ত উত্তর হলো: পুরো গ্যাস বা সম্পূর্ণ থামার অবস্থা ছাড়াই, গাড়ি দৈনন্দিন ব্যবহারের বড় অংশে যে মাঝারি লোড পরিসরে থাকে, সেখানেই মোটর সবচেয়ে দক্ষভাবে কাজ করে। দক্ষতা ম্যাপ নামে পরিচিত গ্রাফটিও ঠিক এই অঞ্চলটিই দেখায়।
উল্লেখযোগ্য বিষয়সমূহ
- দক্ষতা ম্যাপ হলো এমন একটি গ্রাফ যেখানে টর্ক এবং আরপিএম অক্ষের উপর দক্ষতার কন্টুর আঁকা হয়।
- একটি স্থায়ী চুম্বক মোটরের উদাহরণে দক্ষ অঞ্চলটি 4.000 rpm-এর নিচে এবং 250 Nm-এর নিচে কেন্দ্রীভূত হয়।
- EPA উল্লেখ করে যে EV-গুলো বিদ্যুৎ থেকে প্রাপ্ত শক্তির প্রায় 87-91% চাকা পর্যন্ত ব্যবহার করে।
- দক্ষতা ম্যাপ-ভিত্তিক টর্ক বণ্টনের মাধ্যমে দুই-মোটরযুক্ত গাড়িতে 8,94% পর্যন্ত শক্তি সাশ্রয় দেখানো হয়েছে।
- একটি ইনভার্টারের উদাহরণে সর্বোচ্চ দক্ষতা 99,57% এবং 5% লোডে 98,5% পরিমাপ করা হয়েছে।
দক্ষতা ম্যাপ কীভাবে পড়বেন?
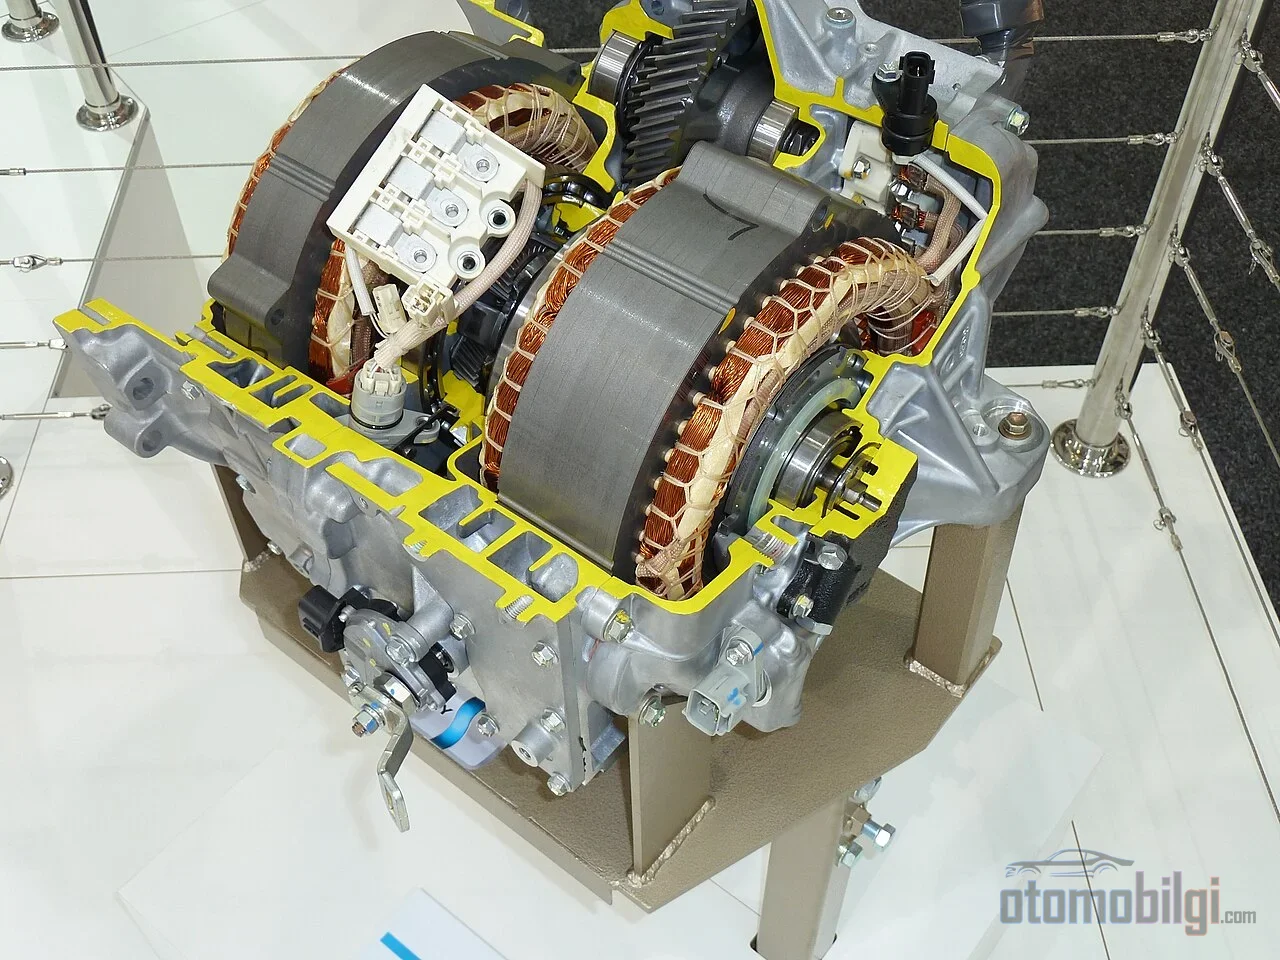
দক্ষতা ম্যাপ হলো এমন একটি গ্রাফ যা মোটরের সম্পূর্ণ কার্যকরী পরিসরকে একটি একক চিত্রে দেখায়। অনুভূমিক অক্ষে আরপিএম (rpm), উল্লম্ব অক্ষে টর্ক (Nm) থাকে; আর এর উপরে বৈদ্যুতিক শক্তিকে যান্ত্রিক শক্তিতে রূপান্তরের শতাংশ কন্টুর হিসেবে আঁকা হয়। তরল স্তরের ম্যাপের মতো দেখতে এই কন্টুরগুলোর সবচেয়ে ভেতরের অঞ্চলটিই হলো মোটরের দক্ষতা দ্বীপ: মোটর যত বেশি সময় সেই দ্বীপে কাজ করে, ব্যাটারি থেকে নেওয়া শক্তির তত বেশি অংশ চাকায় পৌঁছায়।
পড়াটিকে বাস্তব উদাহরণে রূপ দিই। প্রকাশিত একটি অভ্যন্তরীণ স্থায়ী চুম্বক (IPM) মোটর ম্যাপে মোটরটি 4.000 rpm-এর নিচে এবং 250 Nm-এর নিচের টর্কে তার সবচেয়ে দক্ষ অঞ্চলে কাজ করছে। এর অর্থ মোটরটি দুর্বল নয়; এটি শুধু নির্দেশ করে যে বৈদ্যুতিক শক্তি যান্ত্রিক শক্তিতে সবচেয়ে ক্ষতিহীনভাবে রূপান্তরিত হয় এমন কার্যকরী বিন্দুটি সেখানে রয়েছে। একই বিশ্লেষণে ম্যাপের পাশাপাশি কারেন্ট ম্যাপ এবং ক্ষতি ম্যাপও তৈরি করা হয়; ক্ষতি ম্যাপ জুল ক্ষতি, লোহার ক্ষতি, যান্ত্রিক এবং অতিরিক্ত ক্ষতিগুলো আলাদাভাবে দেখায়। প্রকৌশলী দক্ষতা দ্বীপটি অপ্টিমাইজ করার সময় আসলে এই ক্ষতিগুলোকে একে একে সংকুচিত করেন।
ম্যাপটি বুঝতে হলে দুটি কার্যকরী অঞ্চল জানা প্রয়োজন। বেস স্পিড পর্যন্ত মোটর স্থির টর্ক অঞ্চলে কাজ করে: এটি শূন্য থেকেই সর্বোচ্চ টর্ক দিতে পারে, এ কারণেই বৈদ্যুতিক গাড়ির ত্বরণ এত তাৎক্ষণিক হয়। বেস স্পিডের উপরে স্থির শক্তি অঞ্চল শুরু হয়; ফিল্ড উইকেনিং (field weakening) নিয়ন্ত্রণ কার্যকর হয় এবং টর্ক আনুমানিকভাবে গতির বিপরীত অনুপাতে কমে যায়। যেহেতু শক্তি হলো টর্ক ও গতির গুণফল, তাই টর্ক রেখা এবং শক্তি রেখা একে অপরের দর্পণ প্রতিবিম্ব।
মোটরের ধরন অনুযায়ী দক্ষতা দ্বীপ কোথায় থাকে?
প্রতিটি মোটরের দক্ষতা ম্যাপ একই নয়; দ্বীপের অবস্থান সরাসরি মোটরের ধরনের সাথে পরিবর্তিত হয়। স্থায়ী চুম্বক মোটরগুলো তাদের রোটরকে ইনডাকশনে নয় বরং নিজেদের চুম্বক দিয়ে উদ্দীপিত করে বলে সাধারণত বেশি দক্ষতা এবং টর্ক ঘনত্ব প্রদান করে; সম্পূর্ণ লোডে এদের দক্ষতা অ্যাসিনক্রোনাস মোটরের চেয়ে বেশি। এর বিনিময়ে হলো রোটরের ভেতরে পোঁতা চুম্বকের খরচ। অ্যাসিনক্রোনাস মোটরের চরিত্র সম্পূর্ণ বিপরীত: উচ্চ ঘূর্ণন গতি ও উচ্চ টর্কে এর দক্ষতা আরও ভালোভাবে ধরে রাখে, তবে কম গতি ও কম লোডে দুর্বল; আংশিক লোডে এর দক্ষতা উল্লেখযোগ্যভাবে কমে যেতে পারে।
| বৈশিষ্ট্য | স্থায়ী চুম্বকযুক্ত (IPM) | অ্যাসিনক্রোনাস |
|---|---|---|
| দক্ষ অঞ্চল | কম গতি, কম-মধ্যম টর্ক | উচ্চ গতি, উচ্চ টর্ক |
| কম লোডে আচরণ | দক্ষতা উচ্চই থাকে | দক্ষতা কমে যায় |
| টর্কের চরিত্র | প্রশস্ত ও সমতল ধ্রুবক টর্ক ব্যান্ড | স্লিপ দেখায়, যাত্রা শুরুর টর্ক রেটেড টর্কের প্রায় %150-200 |
| টর্ক ঘনত্ব | উচ্চ | তুলনামূলকভাবে কম |
| ব্যয় | রোটর চুম্বকের কারণে বেশি | চুম্বকহীন, কম |
এই দুই মানচিত্রের পার্থক্য এককভাবে কোনো পছন্দ নয়, বরং একটি নকশার ক্ষেত্র। শহরকেন্দ্রিক ব্যবহার গাড়ির মোটরকে বেশিরভাগ সময় কম ঘূর্ণন গতি ও কম টর্কে রাখে; ঠিক সেখানেই স্থায়ী চুম্বকযুক্ত মোটরের দক্ষতার দ্বীপ অবস্থিত। উচ্চ গতির দীর্ঘ ভ্রমণে অ্যাসিনক্রোনাস মোটরের দক্ষতা গতি বাড়লেও ভেঙে পড়ে না। কিছু নির্মাতা পেছনের অ্যাক্সেলের প্রধান মোটরে স্থায়ী চুম্বকযুক্ত এবং সামনের ছোট মোটরে অ্যাসিনক্রোনাস সমাধান ঠিক এই পরিপূরকতার জন্যই বেছে নেয়: অ্যাসিনক্রোনাস মোটর যেখানে অদক্ষ, অর্থাৎ কম লোডের পরিস্থিতিতে অকেজো সুবিধা হিসেবে ঝুলে থাকে না, প্রয়োজনে যুক্ত হয়।
শহরের ভেতরে না মহাসড়কে: মোটর কোন অঞ্চলে কাজ করছে?
বৈদ্যুতিক গাড়িতে দক্ষতা ও গতির সম্পর্ক পেট্রোলচালিত গাড়ির থেকে আলাদা। অভ্যন্তরীণ দহন ইঞ্জিন মহাসড়কের গতিতে উষ্ণ ও দক্ষভাবে চলে, আর শহরের স্টপ-অ্যান্ড-গোতে খারাপ দক্ষতা দেখায়; EV-তে চিত্রটি উল্টো। বায়ুগতীয় বাধা গতির সাথে নাটকীয়ভাবে বাড়ায় বৈদ্যুতিক গাড়ির মহাসড়কে খরচ বেড়ে যায়, বেশিরভাগ মডেলে শহরের ভেতরের সংখ্যা মহাসড়কের চেয়ে কম। বাস্তব পৃথিবীর রেঞ্জ পরীক্ষাগুলিও এটি নিশ্চিত করে: EV-গুলোর প্রকৃত মহাসড়ক রেঞ্জ সাধারণত সম্মিলিত সরকারি মানের চেয়ে পিছিয়ে থাকে, কারণ মহাসড়ক সবচেয়ে দক্ষ পরিসর নয়।
মোটর নিজে হলো ছবির সবচেয়ে ভালো দিক। EPA-র দেওয়া সংখ্যা দেখায়, EV-গুলো বিদ্যুৎ থেকে প্রাপ্ত শক্তির প্রায় %87-91 চাকা পর্যন্ত ব্যবহার করতে পারে; অভ্যন্তরীণ দহন ইঞ্জিনের সাথে তুলনাতীত এক দক্ষতা। এই দক্ষতার কতটা মোটরের এবং কতটা পাওয়ার ইলেকট্রনিক্সের অবদান, তা আলাদা করে দেখা দরকার। মোটরের দক্ষতা কাজের গতি, টর্ক ও নিয়ন্ত্রণ কৌশলের উপর নির্ভর করে; হার্ডওয়্যার সীমা নির্ধারণ করে, কিন্তু মাঠে ব্যবহারের রূপ আঁকে নিয়ন্ত্রণ কৌশল। ফিল্ড-ওরিয়েন্টেড কন্ট্রোল (FOC) হলো স্টেটর কারেন্টকে টর্ক ও ফ্লাক্স উপাংশে বিভক্ত করে দুটিকে স্বাধীনভাবে পরিচালনার মাধ্যমে মোটরকে দক্ষতার দ্বীপের ভেতরে ধরে রাখার পদ্ধতি। ইনভার্টারও চেইনের দুর্বল কণা নয়: 200 kW শ্রেণির একটি নকশায় শীর্ষে %99.57 এবং %5 লোডে %98.5 দক্ষতা মাপা গেছে। অর্থাৎ শহরে গাড়ির দক্ষ হওয়া মূলত মোটরের মানচিত্র শহরের পরিসরের সাথে মিলে যাওয়ার ফল।
একক গিয়ার ও গিয়ার অনুপাত: মানচিত্রকে প্রকৃত রাস্তায় রূপান্তর করা
বৈদ্যুতিক গাড়ির সিংহভাগই একক গিয়ারে আসে, কারণ মোটর শূন্য ঘূর্ণন থেকে প্রশস্ত গতির পরিসর পর্যন্ত টর্ক তৈরি করতে পারে; গিয়ার পরিবর্তনের প্রয়োজন হবে এমন সংকীর্ণ কোনো ব্যান্ড নেই। এর মূল্য হলো: sabit dişli oranı nedeniyle, পরিবর্তনশীল চাকার গতি এবং টর্কের চাহিদার মুখে ইঞ্জিন ম্যাপে ভিন্ন বিন্দুতে ঠেলে যাওয়া হয়। গিয়ার অনুপাত নির্বাচন টর্ক সঞ্চার এবং ইঞ্জিনের কাজের অবস্থাকে উল্লেখযোগ্যভাবে প্রভাবিত করে; বিভিন্ন অনুপাত ত্বরণ এবং শক্তি খরচ দুটোই বদলে দেয়। অনুপাতটি এক দিকে ঘুরিয়ে দিলে শহরের ভেতরের চালনাকে দক্ষতার দ্বীপে বসিয়ে দেয়, কিন্তু মহাসড়কের আরপিএমকে দ্বীপের বাইরে ঠেলে দেয়; উল্টোটা করলে ফলাফলও উল্টে যায়।
এই দ্বন্দ্ব আজকের একটি প্রকৌশল আলোচনার বিষয়। ভারী যানবাহনে ইঞ্জিনের দক্ষতা সব গতি-টর্ক সংমিশ্রণের জন্য দক্ষতা ম্যাপ থেকে হিসাব করা হয় এবং গিয়ারবক্সের দক্ষতাও টর্ক, গতি ও ড্রাইভ গিয়ারের ওপর নির্ভর করে বদলায়, তাই পুরো চেইনের অপ্টিমাইজেশন শুধু ইঞ্জিন ম্যাপ দিয়ে শেষ হয় না। এক গিয়ারের দক্ষতা অঞ্চলের সীমার সমাধান হিসেবে দুই-গিয়ারের ট্রান্সমিশনের সঙ্গে ট্র্যাকশন মোটরের আকার অপ্টিমাইজেশন নিয়ে গবেষণা চলছে; লক্ষ্য, ইঞ্জিন যেন সময়ের বড় অংশটা দক্ষতার দ্বীপে কাটায়। ভারী যানবাহনে গিয়ার অনুপাত একসঙ্গে ইঞ্জিনের আচরণের চারটি গুরুত্বপূর্ণ বিষয়কে প্রভাবিত করে: টর্ক, গতি, দক্ষতা এবং বোঝা বহনের ক্ষমতা। সংক্ষেপে বললে, গিয়ার অনুপাত হলো সেই শেষ সমন্বয়ের স্ক্রু, যা দক্ষতা ম্যাপকে বাস্তব জগতের রাস্তার প্রোফাইলের সঙ্গে মেলায়।
দুই মোটরের স্থাপত্য: দুটি ম্যাপ একসঙ্গে ব্যবহার করা
দুই মোটরের একটি গাড়িতে প্রতিটি মোটরের নিজের দক্ষতা ম্যাপ থাকে এবং এগুলো এক হতেই হবে না। প্রধান পেছনের মোটর ও ছোট সামনের মোটরের স্থাপত্যে মোট শক্তি খরচ নির্ভর করে টর্ক দুই অ্যাক্সেলের মধ্যে কীভাবে ভাগ হচ্ছে তার ওপর। সহজ ৫০/৫০ ভাগাভাগি দুটি মোটরকেই ম্যাপে একই বিন্দুতে চালায়; অথচ অপ্টিমাল টর্ক বিভাজন অ্যালগরিদম ড্রাইভিং ও ব্রেকিং টর্ককে প্রতি মুহূর্তে দেখে দেখে বিতরণ করে যে কোন মোটর কোন দক্ষতা অঞ্চলে আছে। একটি মোটর দ্বীপের কেন্দ্রে, অন্যটি ধারে চললে সেই বণ্টন দুটি মোটরকেই ধারে ঠেলে দেওয়া প্রতিসম বণ্টনের চেয়ে কম শক্তি খরচ করতে পারে।
এই স্থাপত্যে ভাগাভাগি ইলেকট্রনিকভাবে, ব্যাটারির পাওয়ার বিতরণের মাধ্যমে পরিচালিত হয় বলে এখানকার লাভ বিমূর্ত কোনো প্রকৌশল লক্ষ্য নয়। দক্ষতা ম্যাপভিত্তিক একটি টর্ক বণ্টন কৌশলের সঙ্গে ৮,৯৪% পর্যন্ত শক্তি সাশ্রয় দেখানো হয়েছে; একটি ব্যাটারি থেকে এতটা বেশি ফেরত পাওয়া সরাসরি রেঞ্জে লেখা হয়। একই যুক্তি ব্রেকিংয়েও কাজ করে: থামার সময় কোন মোটর কতটা রিজেনারেটিভ টর্ক তৈরি করবে, তা নির্বাচন করা হয় সেই মুহূর্তের গতি ও টর্ক বিন্দুতে দক্ষতা কোথায় আছে তার ওপর ভিত্তি করে।
রিজেনারেটিভ ব্রেকিং: ম্যাপের ঋণাত্মক অর্ধেক
রিজেনারেটিভ ব্রেকিং হলো এমন একটি প্রক্রিয়া যেখানে মোটরকে বিপরীত দিকে চালিয়ে ব্রেকিংয়ে তাপ হিসেবে হারিয়ে যেতে পারত এমন গতিশক্তি ব্যাটারিতে ফেরত আনা হয় এবং এটি ইভির শক্তি দক্ষতার অদৃশ্য দ্বিতীয় মোটর। কিন্তু মোটর জেনারেটর হিসেবে কাজ করার সময়েও একটি দক্ষতা ম্যাপ থাকে; কতটা পুনরুদ্ধার সত্যিই ব্যাটারিতে পৌঁছায়, তা নির্ভর করে ব্রেকিংয়ের মুহূর্তে মোটর ম্যাপের কোন অঞ্চলে পড়ে তার ওপর। তাই রিজেনারেশনের জন্য নিজস্ব আলাদা ম্যাপিং করা হয়: বিভিন্ন ব্রেকিং অবস্থায় শক্তি পুনরুদ্ধারের দক্ষতার গ্রাফ তৈরি করা হয় এবং নিয়ন্ত্রণ কৌশল সেই অনুযায়ী স্তরবিন্যস্ত করা হয়।
এখানে সংবেদনশীল বিষয়টি হলো কম গতি: গাড়ি প্রায় থেমে যাওয়ার মুহূর্তে পুনরুদ্ধার করার মতো শক্তি কম থাকে এবং অদক্ষ অঞ্চলে রিজেনারেশন চলা অর্থহীন হয়ে যায়। সাম্প্রতিক গবেষণাগুলো দেখাচ্ছে যে ক্ষতি হ্রাসের কম গতির সীমা ড্রাইভিং অবস্থার উপর নির্ভর করে 5% পর্যন্ত কমানো যেতে পারে; অর্থাৎ সিস্টেমটি রিজেনারেশনকে আরও কম গতি পর্যন্ত দক্ষভাবে বাড়াতে পারে। বহু-স্তরের রিজেনারেটিভ নিয়ন্ত্রণ কৌশলও গতিশীল প্রতিক্রিয়াকে উল্লেখযোগ্যভাবে উন্নত করছে। চার চাকায় স্বাধীন মোটরযুক্ত গাড়িতে, ম্যাপ-ভিত্তিক শক্তি সাশ্রয়ী নিয়ন্ত্রণ ব্রেকিং টর্ককে চাকা প্রতি দক্ষতা ম্যাপ অনুযায়ী বিতরণ করে ড্রাইভিং এবং ব্রেকিং স্তরে আলাদাভাবে অপটিমাইজ করা হয়। ব্যবহারকারীর দৃষ্টিতে ফলাফলটি সহজ: ভালোভাবে টিউন করা রিজেনারেশন একই ট্রাফিকে বেশি রেঞ্জের অর্থ।
দক্ষতা ম্যাপ বাস্তবে কী বলছে?
কয়েক পৃষ্ঠা কনট্যুর গ্রাফ পড়ার পর চালকের জন্য অবশিষ্ট সারসংক্ষেপটি হলো এই তিনটি বাক্য। প্রথমত, আপনার EV-এর শহরে এবং মাঝারি গতিতে কম খরচ হওয়া কোনো কাকতালীয় বিষয় নয়, বরং মোটরের দক্ষতা দ্বীপের সেই অঞ্চলে অবস্থানের ফলাফল; হাইওয়েতে খরচ বৃদ্ধি মোটরের নয়, অ্যারোডাইনামিক্সের দায়িত্ব। দ্বিতীয়ত, ক্রুজ কন্ট্রোল দীর্ঘ যাত্রায় গাড়ির টর্ক চাহিদাকে মসৃণ রাখে এবং হঠাৎ উচ্চ টর্কের চাহিদায় মোটরকে ম্যাপের বাইরে ঠেলে যাওয়া থেকে রক্ষা করে; মসৃণ চাহিদা মানে দ্বীপের মধ্যে থাকা। তৃতীয়ত, দ্বৈত মোটরযুক্ত গাড়িতে সিস্টেমটি আপনি বুঝতে না পেরেই ক্রমাগত দুটি ম্যাপ তুলনা করে প্রতিটি মুহূর্তে বেশি দক্ষ মোটরকে কাজটি দেওয়ার চেষ্টা করছে; রিজেনারেশনেও একই তুলনা পুনরুদ্ধার করা শক্তিকে বাড়িয়ে তোলে।
দক্ষতা ম্যাপকে শেষ ব্যবহারকারীর জন্য লুকানো একটি ইঞ্জিনিয়ারিং ফাইল হিসেবে থাকতে হবে না। আপনার গাড়ি কোন গতি ও টর্ক ব্যান্ডে স্বাচ্ছন্দ্য বোধ করে তা জানা আপনার ড্রাইভিং অভ্যাসকে একটি পরিমাপযোগ্য ভিত্তিতে স্থাপন করতে সাহায্য করে: মোটরকে দ্বীপের মধ্যে রাখা ড্রাইভিং খরচ এবং তাপীয় চাপ দুটোই কমায়। একজন মেকানিক্যাল ইঞ্জিনিয়ারের চোখে দেখলে দক্ষতা ম্যাপ হলো একটি ছবিতেই ইলেকট্রিক গাড়ির চরিত্র বর্ণনাকারী সবচেয়ে সৎ নথি।
তথ্যসূত্র
- Efficiency Maps for Electric Motors Made Easy - Ansys
- Efficiency map - Motor - Altair documentation
- Mastering Torque Curves for Electric Motors
- Electric Vehicle Myths | US EPA
- Real-World Electric Car Range Comparison - Consumer Reports
- How to game efficiency in your electric car - Recurrent Auto
- Efficient Gear Ratio Selection of a Single-Speed Drivetrain - MDPI
- Traction Motor Size Optimization with Two-Speed Transmission - McMaster
- How Many Speed Ratios for Electric Cars? One Example - Gear Technology
- Comparison of torque-split strategies for an independent dual-motor EV - IEEE
- Energy Consumption Optimization of Electric Vehicles - DiVA portal
- রিজেনারেটিভ ব্রেকিং - উইকিপিডিয়া
- ইলেকট্রিক যানবাহনের জন্য মোটর দক্ষতা ম্যাপের ভিত্তিতে শক্তি সাশ্রয় নিয়ন্ত্রণ - SAGE
- রিজেনারেটিভ ব্রেকিংয়ের জন্য শক্তি দক্ষতা উন্নয়ন কাঠামো - ইউনিভার্সিটি অফ মিনেসোটা
- ইলেকট্রিক মোটর নিয়ন্ত্রণ: EV দক্ষতা বৃদ্ধি - EMobility Engineering
- ইন্ডাকশন বনাম পার্মানেন্ট ম্যাগনেট মোটর - Horizon Technology
- মোটরের অপারেটিং গতি, টর্ক এবং নিয়ন্ত্রণ কৌশল কীভাবে এর দক্ষতাকে প্রভাবিত করে - Charged EVs