موتور الکتریکی در چه محدوده دورانی کارآمدتر است؟
این صفحه را به اشتراک بگذارید
موتور الکتریکی به بالاترین بازدهی خود نه در یک نقطه، بلکه در یک ناحیه مشخص از صفحه گشتاور-دور میرسد؛ در بیشتر طرحهای فعلی این ناحیه معادل دورهای پایین-متوسط و محدوده گشتاور متوسط است. پس پاسخ کوتاه به سؤال این است: موتور بدون گاز کامل یا توقف-حرکت، در همان نوار بارگذاری متوسطی که خودرو بخش عمده استفاده روزمره را در آن میگذراند، کارآمدترین عملکرد را دارد. نموداری که نقشه بازدهی نامیده میشود دقیقاً همین ناحیه را نشان میدهد.
نکات برجسته
- نقشه بازدهی نموداری است که روی محورهای گشتاور و دور، خطوط تراز بازدهی رسم میشود.
- در یک نمونه موتور آهنربای دائم، ناحیه پربازده زیر 4000 دور در دقیقه و زیر 250 نیوتنمتر متمرکز است.
- EPA اعلام میکند خودروهای الکتریکی حدود 87-91 درصد از انرژی دریافتی برق را تا چرخها به کار میگیرند.
- با توزیع گشتاور مبتنی بر نقشه بازدهی در خودروهای دوموتوره تا 8.94 درصد صرفهجویی انرژی نشان داده شده است.
- در یک نمونه اینورتر، بازدهی اوج 99.57 درصد و در بار 5 درصدی 98.5 درصد اندازهگیری شده است.
نقشه بازدهی چگونه خوانده میشود؟
نقشه بازدهی نموداری است که کل محدوده کاری موتور را در یک قاب نشان میدهد. روی محور افقی دور موتور (rpm) و روی محور عمودی گشتاور (Nm) قرار دارد و روی آن نیز درصد تبدیل توان الکتریکی به توان مکانیکی به صورت خطوط تراز رسم میشود. این خطوط تراز که شبیه نقشه سطح مایع هستند، داخلیترین ناحیه آنها جزیره بازدهی موتور است: هرچه موتور بیشتر در آن جزیره کار کند، انرژی بیشتری از باتری به چرخها میرسد.
خواندن را ملموستر کنیم. در نقشه منتشرشده یک موتور آهنربای دائم داخلی (IPM)، موتور در دورهای زیر 4000 rpm و گشتاورهای زیر 250 نیوتنمتر در کارآمدترین ناحیه خود کار میکند. این به معنای ضعیف بودن موتور نیست؛ فقط نشان میدهد نقطه کاری که در آن انرژی الکتریکی کمترین اتلاف را در تبدیل به انرژی مکانیکی دارد، آنجاست. در همان تحلیل، در کنار نقشه بازدهی، نقشه جریان و نقشه اتلاف نیز تولید میشود؛ نقشه اتلاف، تلفات ژول، تلفات آهن، تلفات مکانیکی و اتلافات اضافی را جداگانه نشان میدهد. مهندس هنگام بهینهسازی جزیره بازدهی، در واقع این اتلافها را یکییکی فشرده میکند.
برای فهم نقشه باید دو ناحیه کاری را شناخت. تا سرعت پایه، موتور در ناحیه گشتاور ثابت کار میکند: گشتاور اوج خود را از صفر میتواند ارائه دهد و به همین دلیل شتاب استارت خودروهای الکتریکی اینقدر ناگهانی است. بالاتر از سرعت پایه، ناحیه توان ثابت آغاز میشود؛ کنترل تضعیف میدان (field weakening) وارد عمل میشود و گشتاور تقریباً متناسب معکوس با سرعت کاهش مییابد. چون توان حاصلضرب گشتاور در سرعت است، منحنی گشتاور و منحنی توان آینه یکدیگرند.
جزیره بازدهی بسته به نوع موتور کجا قرار میگیرد؟
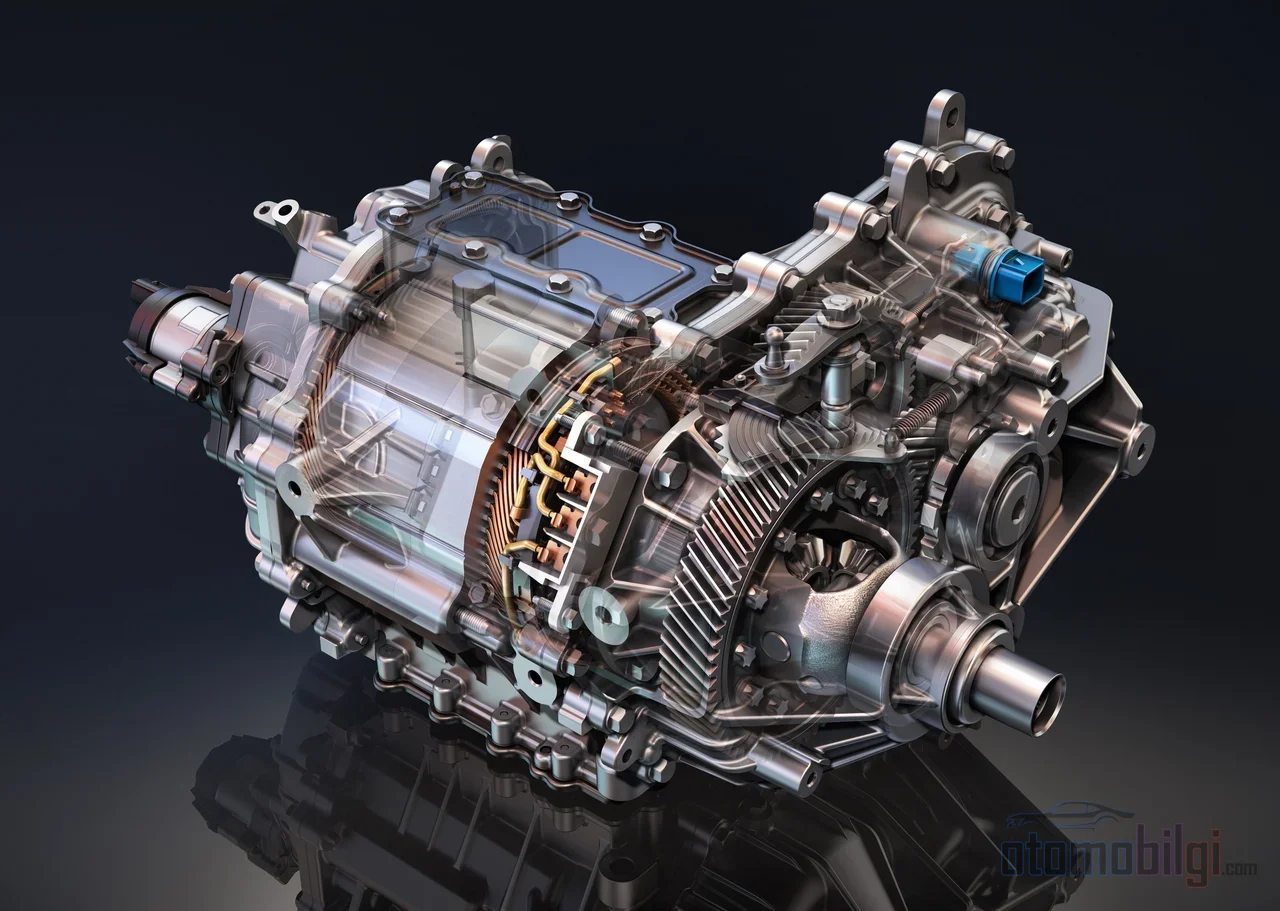
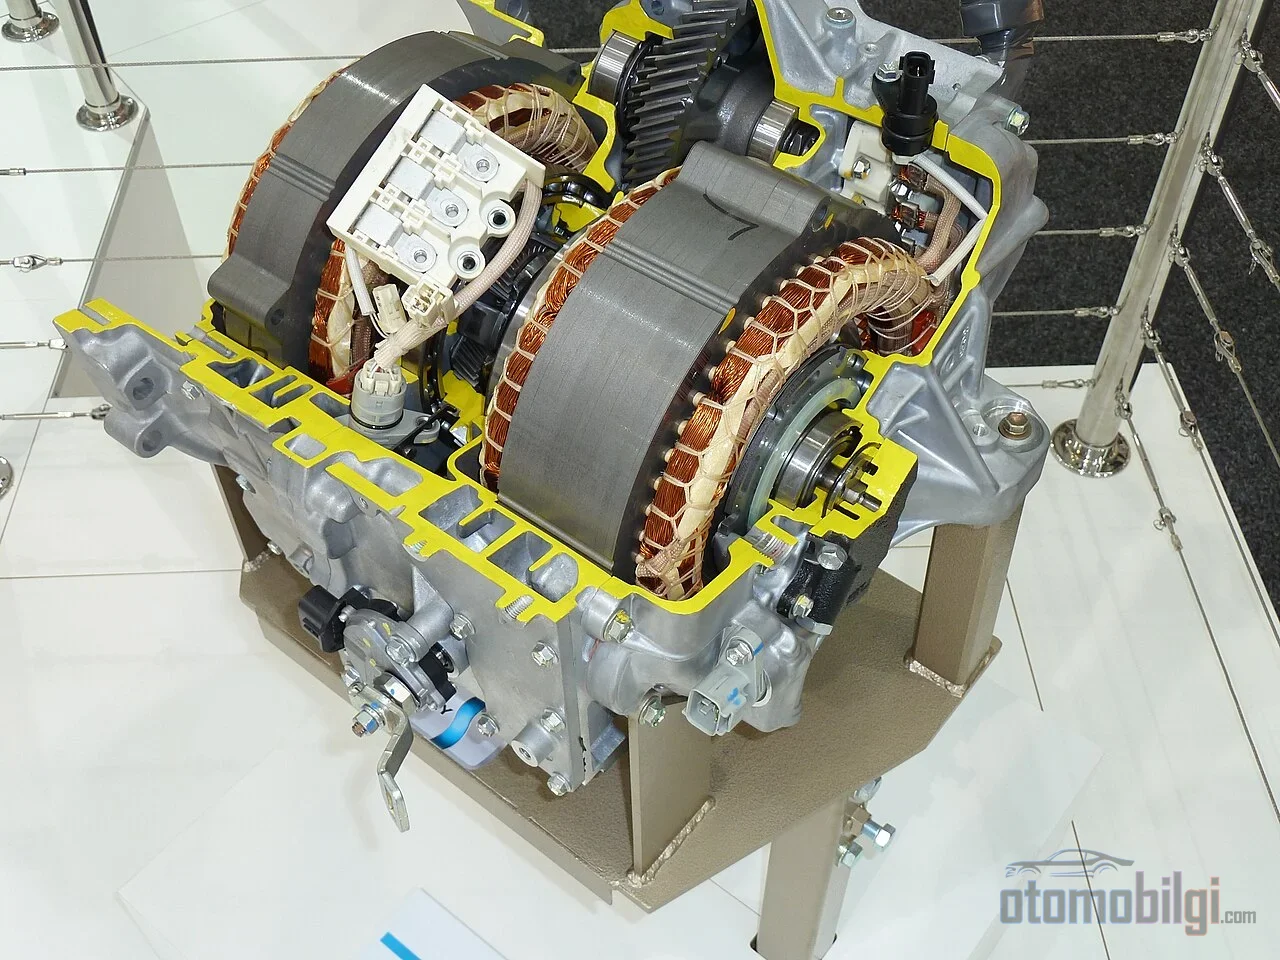
نقشه کارایی هر موتور یکسان نیست؛ محل جزیره کارایی مستقیماً با نوع موتور تغییر میکند. موتورهای آهنربای دائم چون روتور خود را با القا تحریک نمیکنند بلکه با آهنرباهای خود تحریک میکنند، معمولاً کارایی و چگالی گشتاور بالاتری ارائه میدهند؛ کارایی آنها در بار کامل از موتورهای آسنکرون بیشتر است. بهای این موضوع، هزینه آهنرباهای تعبیهشده در روتور است. شخصیت موتور آسنکرون کاملاً برعکس است: در دور بالا و گشتاور بالا کارایی خود را بهتر حفظ میکند، اما در سرعت کم و بار کم ضعیف است؛ در بار جزئی کارایی آن میتواند بهطور محسوسی کاهش یابد.
| ویژگی | آهنربای دائم (IPM) | آسنکرون |
|---|---|---|
| ناحیه کارآمد | سرعت کم، گشتاور کم تا متوسط | سرعت بالا، گشتاور بالا |
| رفتار در بار کم | کارایی بالا باقی میماند | کارایی کاهش مییابد |
| شخصیت گشتاور | باند گشتاور ثابت پهن و صاف | لغزش نشان میدهد؛ گشتاور راهاندازی حدود 150 تا 200 درصد گشتاور نامی |
| چگالی گشتاور | بالا | پایینتر |
| هزینه | بالا به دلیل آهنرباهای روتور | بدون آهنربا، پایینتر |
تفاوت این دو نقشه بهخودیخود یک ترجیح نیست، بلکه یک فضای طراحی است. استفاده شهری موتور خودرو را در بیشتر زمانها در دور کم و گشتاور کم نگه میدارد؛ دقیقاً همان جایی که جزیره موتور آهنربای دائم قرار دارد. اما در سفرهای طولانی با سرعت بالا، کارایی موتور آسنکرون با افزایش سرعت فرو نمیریزد. برخی تولیدکنندگان دقیقاً بهخاطر همین مکمل بودن، موتور اصلی در محور عقب را آهنربای دائم و موتور کوچک جلویی را آسنکرون انتخاب میکنند: موتور آسنکرون در شرایط بار کم که ناکارآمد است سودی نمیدهد، و در صورت نیاز وارد مدار میشود.
شهری یا بزرگراهی: موتور در کدام ناحیه کار میکند؟
رابطه کارایی با سرعت در خودروی برقی با خودروی بنزینی متفاوت است. موتور احتراق داخلی در سرعتهای بزرگراهی گرم و کارآمد کار میکند اما در رفتوآمدهای شهری با توقفهای مکرر کارایی بدی دارد؛ در خودروی برقی این وضعیت برعکس است. چون مقاومت آیرودینامیکی بهطور چشمگیری با سرعت افزایش مییابد، مصرف خودروی برقی در بزرگراه بالا میرود و در بیشتر مدلها رقم مصرف شهری کمتر از بزرگراه است. تستهای واقعی برد نیز این را تأیید میکنند: برد واقعی بزرگراهی خودروهای برقی معمولاً از مقادیر رسمی ترکیبی عقبتر است، چون بزرگراه کارآمدترین رژیم نیست.
خود موتور بهترین بخش این تصویر است. رقمی که EPA ارائه میدهد نشان میدهد خودروهای برقی میتوانند حدود 87 تا 91 درصد انرژی حاصل از برق را تا چرخها به کار گیرند؛ یکپارچگیای که با موتور احتراق داخلی اصلاً قابل مقایسه نیست. باید تفکیک کرد چه مقدار از این کارایی سهم موتور است و چه مقدار سهم الکترونیک قدرت. کارایی موتور بسته به سرعت کاری، گشتاور و راهبرد کنترل تغییر میکند؛ محدودیتهای سختافزاری تعیینکنندهاند اما نحوه استفاده در میدان را راهبرد کنترل ترسیم میکند. کنترل بردار میدان (FOC) روشی است که جریان استاتور را به اجزای گشتاور و شار تجزیه میکند و این دو را مستقل مدیریت کرده و موتور را درون جزیره کارایی نگه میدارد. اینورتر هم حلقه ضعیف زنجیره نیست: در طراحی کلاس 200 کیلووات در نقطه اوج کارایی 99.57 درصد و در بار 5 درصد کارایی 98.5 درصد اندازهگیری شده است. یعنی کارآمد بودن خودرو در شهر تا حد زیادی نتیجه همپوشانی نقشه موتور با رژیم شهری است.
تکدنده و نسبت دنده: تبدیل نقشه به جاده واقعی
اکثر قریب به اتفاق خودروهای برقی تکدنده عرضه میشوند، زیرا موتور میتواند از صفر دور تا بازه سرعت گستردهای گشتاور تولید کند؛ نیازی به باند باریکی که تغییر دنده را الزامی کند وجود ندارد. اما هزینه این موضوع چنین است: به دلیل نسبت دنده ثابت، در برابر تقاضاهای متغیر سرعت چرخ و گشتاور، موتور به نقاط مختلفی از نقشه رانده میشود. انتخاب نسبت دنده بر انتقال گشتاور و شرایط کاری موتور تأثیر قابل توجهی دارد؛ نسبتهای مختلف هم شتابگیری و هم مصرف انرژی را تغییر میدهند. اگر نسبت را به یک سو بچرخانید، رژیم شهری را روی جزیره بازده مینشانید اما دور اتوبان را به بیرون جزیره میرانید؛ اگر برعکس عمل کنید، نتیجه معکوس میشود.
این تنش، موضوع بحث مهندسی روز است. در خودروهای سنگین، بازده موتور برای تمام ترکیبهای دور-گشتاور از نقشه بازده محاسبه میشود و چون بازده گیربکس نیز تابع گشتاور، سرعت و دنده محرک است، بهینهسازی کل زنجیره تنها با نقشه موتور به پایان نمیرسد. به عنوان راهکاری برای محدودیت ناحیه بازده تکدنده، جعبهدنده دو دنده همراه با بهینهسازی اندازه موتور احتراقی در حال پژوهش است؛ هدف، گذراندن سهم بزرگتری از زمان توسط موتور در جزیره بازده است. در خودروهای سنگین، نسبت دنده به طور همزمان بر چهار عامل حیاتی رفتار موتور اثر میگذارد: گشتاور، سرعت، بازده و ظرفیت حمل بار. به طور خلاصه، نسبت دنده آخرین پیچ تنظیمی است که نقشه بازده را با پروفیل جاده در دنیای واقعی تطبیق میدهد.
معماری دوموتوری: استفاده همزمان از دو نقشه
در خودرویی با دو موتور، هر موتور نقشه بازده خود را دارد و این نقشهها لزوماً یکسان نیستند. در معماری موتور اصلی عقب و موتور کوچک جلو، مصرف کل انرژی بسته به نحوه تقسیم گشتاور بین دو محور تغییر میکند. تقسیم ساده 50/50 هر دو موتور را در نقطه یکسانی از نقشه به کار میاندازد؛ در حالی که الگوریتمهای بهینه توزیع گشتاور، گشتاور رانش و ترمز را با توجه به این که در هر لحظه هر موتور در کدام ناحیه بازده قرار دارد، توزیع میکنند. توزیعی که در آن یک موتور در مرکز جزیره و دیگری در لبه آن کار میکند، میتواند انرژی کمتری نسبت به توزیع متقارن مصرف کند، در حالی که هر دو موتور را به لبه میراند.
در این معماری که تقسیم به صورت الکترونیکی و از طریق توزیع توان باتری مدیریت میشود، دستاورد صرفاً یک هدف مهندسی انتزاعی نیست. با راهبرد توزیع گشتاور مبتنی بر نقشه بازده، صرفهجویی انرژی تا 8.94 درصد نشان داده شده است؛ بازپسگیری اینهمه انرژی از یک باتری، مستقیماً در برد ثبت میشود. همین منطق در ترمز نیز کار میکند: این که هنگام توقف هر موتور چه مقدار گشتاور احیاکننده تولید کند، بر اساس موقعیت بازده در نقطه سرعت و گشتاور آن لحظه انتخاب میشود.
ترمز احیاکننده: نیمه منفی نقشه
ترمز بازیابی، مکانیزمی است که موتور را در جهت معکوس به کار میگیرد و انرژی جنبشیای را که در ترمزگیری به صورت گرما از دست میرفت به باتری بازمیگرداند؛ این همان موتور نامرئی دوم در بهرهوری انرژی خودروی برقی (EV) است. اما وقتی موتور به عنوان ژنراتور کار میکند نیز دارای نقشه بازدهی است؛ اینکه چه مقدار از انرژی بازیافتشده واقعاً به باتری میرسد، به این بستگی دارد که در لحظه ترمزگیری موتور در کدام ناحیه از آن نقشه قرار گیرد. به همین دلیل برای خود بازیابی نقشهبرداری جداگانهای انجام میشود: نمودار بازده بازیابی انرژی در شرایط مختلف ترمزگیری ترسیم میشود و استراتژی کنترل بر اساس آن مرحلهبندی میگردد.
نقطه حساس در اینجا سرعت پایین است: در لحظهای که خودرو تقریباً متوقف میشود، انرژی قابل بازیابی کم است و کارکرد بازیابی در ناحیه کمبازده بیمعنا میشود. پژوهشهای اخیر نشان میدهند که آستانه سرعت پایین برای کاهش تلفات، بسته به شرایط رانندگی، تا 5 درصد قابل کاهش است؛ یعنی سیستم میتواند بازیابی را تا سرعتهای پایینتر به شکل بهینه ادامه دهد. استراتژیهای کنترل ترمز بازیابی چندمرحلهای نیز پاسخ دینامیکی را بهطور محسوسی بهبود میبخشند. در خودروهای دارای موتور مستقل برای هر چهار چرخ، کنترل صرفهجویی انرژی مبتنی بر نقشه، گشتاور ترمز را چرخ به چرخ بر اساس نقشه بازده توزیع میکند و در سطوح رانندگی و ترمزگیری بهطور جداگانه بهینهسازی میشود. از دید کاربر نتیجه ساده است: بازیابی خوب تنظیمشده، یعنی برد بیشتر در همان ترافیک.
نقشه بازده در عمل چه میگوید؟
خلاصهای که پس از خواندن صفها نمودار خط تراز برای راننده باقی میماند، در همین سه جمله است. اول، اینکه مصرف خودروی برقی شما در شهر و سرعتهای متوسط پایین است تصادفی نیست، بلکه نتیجه قرارگیری جزیره بازده موتور در آن ناحیه است؛ افزایش مصرف در بزرگراه نیز بیل موتور نیست، بلکه به حساب آیرودینامیک گذاشته میشود. دوم، کروز کنترل در رانندگی مسافت طولانی، تقاضای گشتاور خودرو را نرم نگه میدارد و از راندهشدن موتور به خارج از نقشه به دلیل درخواستهای ناگهانی گشتاور بالا جلوگیری میکند؛ تقاضای نرم، یعنی ماندن در جزیره. سوم، در خودروهای دوموتوره، سیستم بدون آنکه شما متوجه شوید دو نقشه را دائماً مقایسه میکند و تلاش میدهد کار را در هر لحظه به موتور بهینهتر بسپارد؛ در بازیابی نیز همین مقایسه، انرژی بازیافتشده را افزایش میدهد.
نقشه بازده لازم نیست برای کاربر نهایی به شکل یک پرونده مهندسی پنهان باقی بماند. دانستن اینکه خودروی شما در کدام بازه سرعت و گشتاور راحت است، این امکان را میدهد که عادتهای رانندگی خود را بر مبنایی قابل اندازهگیری قرار دهید: رانندگیای که موتور را در جزیره نگه میدارد، هم مصرف و هم بار حرارتی را کاهش میدهد. از نگاه یک مهندس مکانیک، نقشه بازده صادقانهترین سندی است که شخصیت خودروی برقی را در یک قاب روایت میکند.
منابع
- نقشههای راندمان موتورهای الکتریکی به زبان ساده - Ansys
- نقشه راندمان - موتور - مستندات Altair
- تسلط بر منحنیهای گشتاور موتورهای الکتریکی
- افسانههای خودروی الکتریکی | US EPA
- مقایسه برد واقعی خودروهای الکتریکی - Consumer Reports
- چگونه راندمان خودروی الکتریکی خود را بهینه کنیم - Recurrent Auto
- انتخاب نسبت دنده بهینه برای سیستم انتقال قدرت تکسرعته - MDPI
- بهینهسازی اندازه موتور کشش با گیربکس دوروضعیت - McMaster
- چند نسبت دنده برای خودروهای الکتریکی لازم است؟ یک مثال - Gear Technology
- مقایسه استراتژیهای تقسیم گشتاور برای خودروی الکتریکی مستقل دوموتوره - IEEE
- بهینهسازی مصرف انرژی خودروهای الکتریکی - DiVA portal
- ترمز احیاکننده - Wikipedia
- کنترل صرفهجویی در انرژی مبتنی بر نقشه راندمان موتور برای خودروهای الکتریکی - SAGE
- چارچوب بهبود بهرهوری انرژی برای ترمز احیاکننده - University of Minnesota
- کنترل موتور الکتریکی: افزایش راندمان خودروهای برقی - EMobility Engineering
- مقایسه موتورهای القایی و آهنربای دائم - Horizon Technology
- نحوه تأثیر سرعت کارکرد، گشتاور و استراتژی کنترل موتور بر راندمان آن - Charged EVs