انتخاب موتور در خودروی برقی: سنکرون، آسنکرون و آهنربای دائم
این صفحه را به اشتراک بگذارید
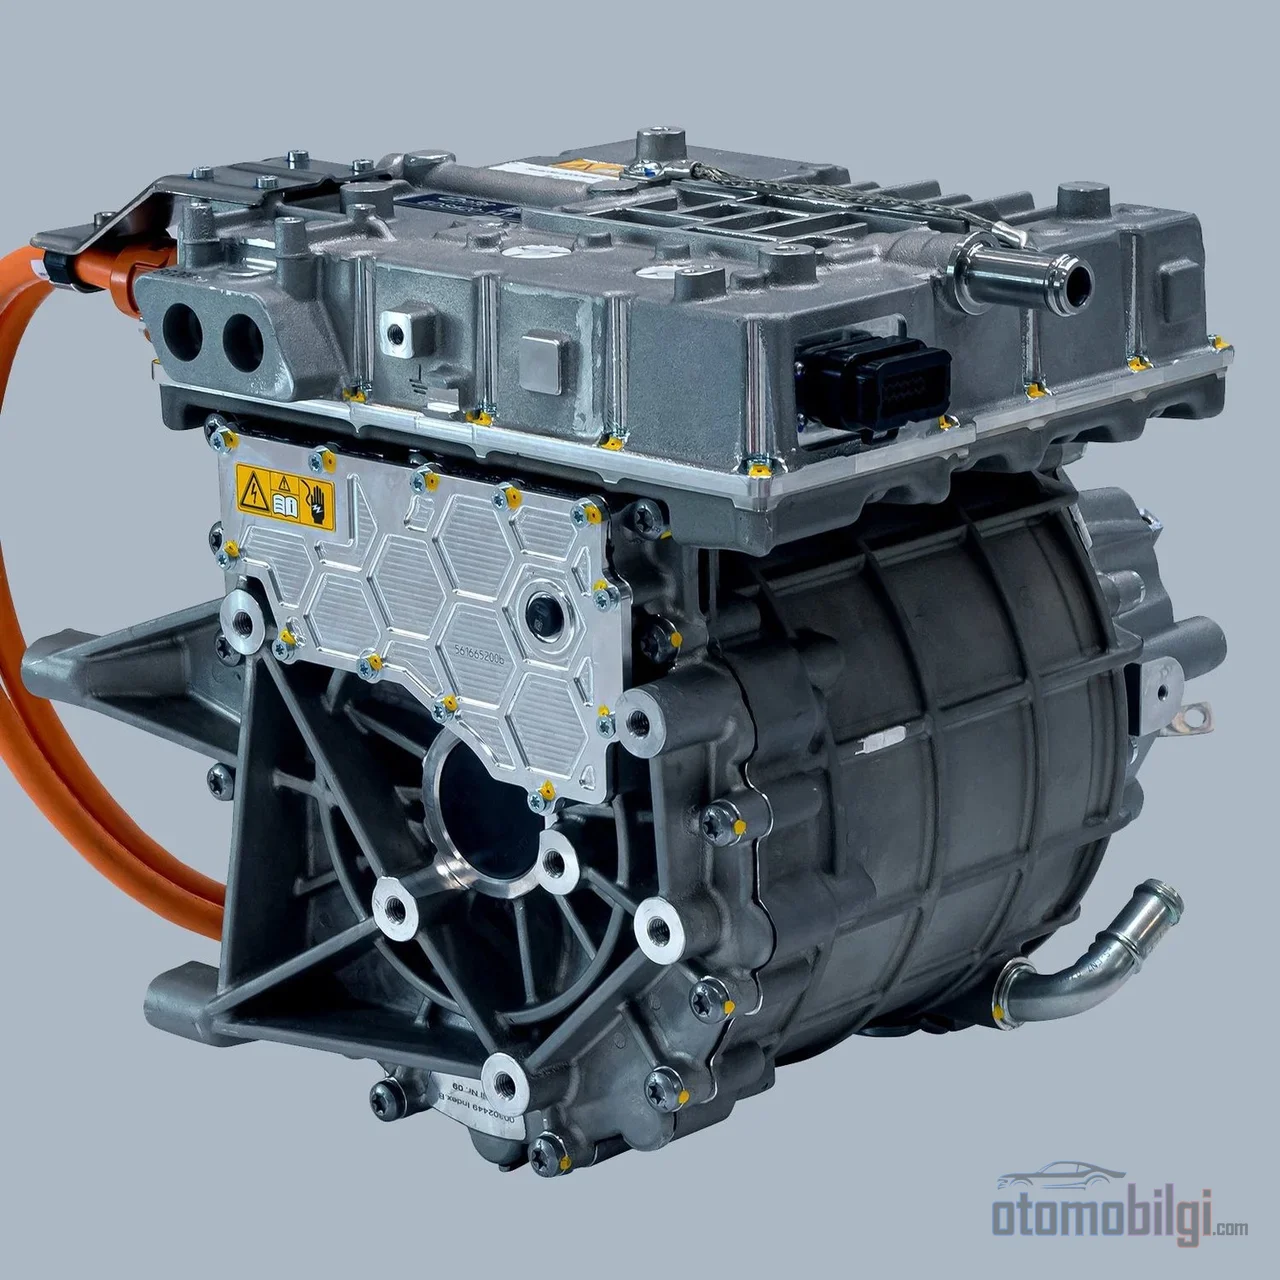
در خودروهای برقی سه نوع موتور اصلی استفاده میشود: موتور سنکرون آهنربای دائم (PMSM)، موتور القایی (آسنکرون) و موتور سنکرون تحریک خارجی (EESM). PMSM بالاترین بازده و چگالی توان را ارائه میدهد، موتور آسنکرون به استحکام و نبود آهنربا شهرت دارد و EESM با کنترل دقیق گشتاور برجسته است؛ انتخاب میان آنها یک تصمیم مهندسی بین بازده، هزینه و وابستگی به عناصر خاکی کمیاب است.
نکات برجسته
- بازده اوج PMSM 95% تا 97%است؛ موتور آسنکرون در محدوده 90% تا 93% کار میکند.
- اختلاف بازدهی که 5% تا 7% به نظر میرسد، وقتی به اندازه باتری منعکس شود، اختلاف هزینه را بزرگتر میکند.
- رایجترین موتور در خودروهای برقی مدرن، موتور سنکرون آهنربای دائم است.
- در Tesla Model 3 و Model Y از طراحی هیبریدی که گشتاور رلوکتانس را با گشتاور آهنربایی ترکیب میکند استفاده شده است.
- تولیدکنندگان به سرعت در حال توسعه جایگزینهای موتوری هستند که استفاده از فلزات خاکی کمیاب را کاهش میدهند.
فیزیک موتور: میدان مغناطیسی دوار چگونه گشتاور تولید میکند؟
همه موتورهای کششی بر یک اصل فیزیکی مشترک استوارند. یک رسانا که جریان از آن میگذرد، میدان مغناطیسی تولید میکند؛ تغییر در این میدان، جریان جدیدی در رسانای مجاور القا میکند. نیروی لورنتس که به بخش دوار وارد میشود، در جهت عمود بر میدان مغناطیسی و جهت حرکت عمل میکند و روتور را میچرخاند. تفاوت میان انواع موتورها در این است که این میدان مغناطیسی از کجا میآید و روتور چگونه با میدان دوار ارتباط برقرار میکند.
هر موتور دو جزء اساسی دارد: استاتور ثابت که با جریان متناوب سهفاز تغذیه میشود و استاتور همراه با بخش دوار، یعنی روتور. استاتور یک میدان مغناطیسی دوار تولید میکند که فرکانس آن توسط اینورتر تعیین میشود. اینکه روتور با این میدان سنکرون باشد یا کمی عقب بماند، کلاس موتور را مشخص میکند.
موتور آسنکرون (القایی): مقاوم، ارزان، بدون آهنربا
روتور موتور آسنکرون از ساختار «قفس سنجابی» تشکیل شده که میلههای آلومینیومی یا مسی در ورقهای آهنی جاسازی شدهاند. میدان دوار استاتور در میلههای روتور ولتاژ و جریان القا میکند؛ میدان مغناطیسی خاصی که این جریانها تولید میکنند، با میدان استاتور برهمکنش کرده و گشتاور ایجاد میکند. روتور هرگز نمیتواند به میدان دوار برسد: سرعت آن همیشه کمی پایینتر است و به این اختلاف، لغزش میگویند. بدون لغزش، نه القایی وجود دارد و نه گشتاور.
نقاط قوت این ساختار ملموس است: آهنربای دائم وجود ندارد، تماس لغزان وجود ندارد، بنابراین نیاز به تعمیر و نگهداری پایین است و هزینه تولید معقول است. موتور مقاوم و بادوام است. در مقابل، بازده بهویژه در بار جزئی و سرعت پایین از طرحهای سنکرون عقب میماند؛ القای جریان روی روتور به معنای اتلاف مداوم انرژی است. کنترل سرعت نیز دقت کمتری دارد و برای کنترل موتور حتماً به یک مبدل فرکانس نیاز است.
مدلهای قدیمی تسلا یعنی Model S و Model X با موتور آسنکرون شناخته میشوند؛ در برخی نسخههای قدیمی، موتور آسنکرون روی محور جلو و موتور آهنربای دائم روی محور عقب استفاده شده است. در کل صنعت، به دلیل افزایش قیمت مس و افت بازده، سهم موتور آسنکرون بهآرامی اما پیوسته در حال واگذاری به طرحهای سنکرون است.
موتورهای سنکرون: روتور همراه با میدان میچرخد
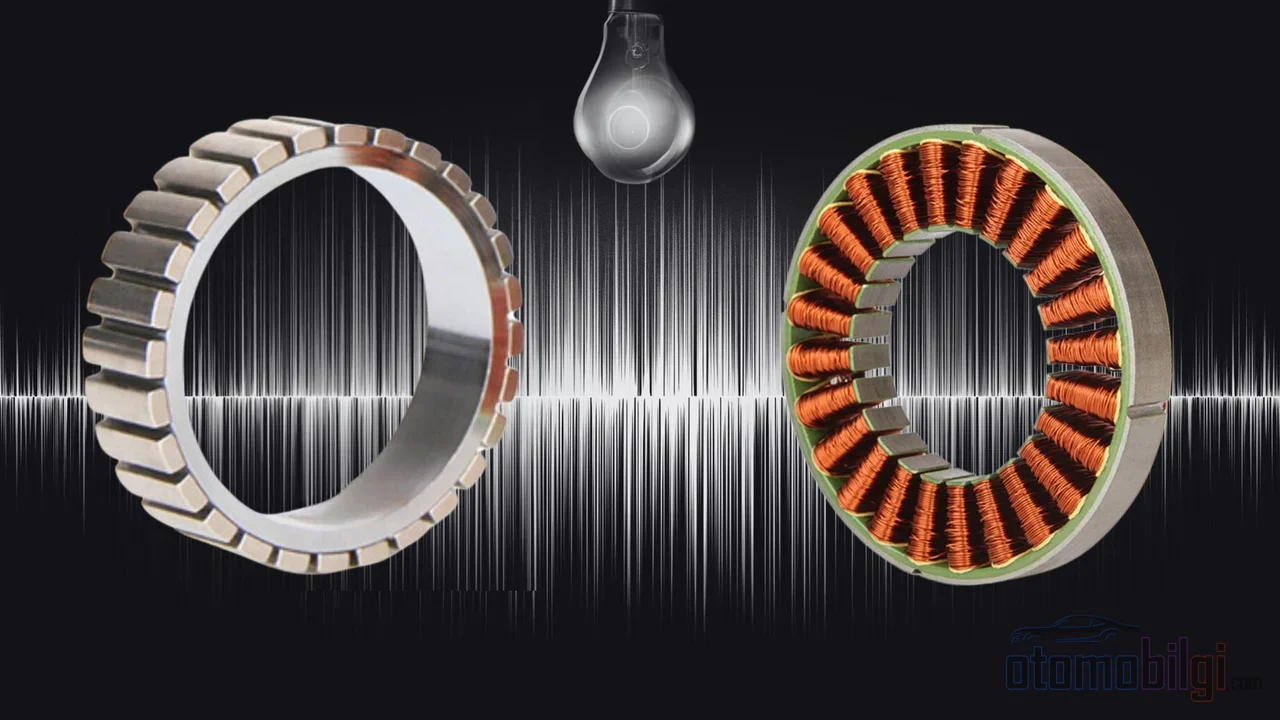
در موتور سنکرون، روتور با همان سرعت میدان دوار استاتور میچرخد؛ دور موتور مستقیماً به فرکانس جریان استاتور بستگی دارد. این قفلشدگی بازده بالا، چگالی توان بالا، کنترل دقیق سرعت و رفتار دینامیکی خوبی فراهم میکند. پلتفرم MEB فولکسواگن و مدلهایی مانند آئودی، Škoda و پورشه تایکان از خانواده موتورهای سنکرون بهره میبرند. اما «سنکرون» یک طراحی واحد نیست؛ بسته به اینکه میدان مغناطیسی را از کجا میگیرد، به دو دسته تقسیم میشود.
موتور سنکرون آهنربای دائم (PMSM): چرا فناوری غالب؟
در PMSM آهنرباهای دائم جاسازیشده در روتور، بدون نیاز به تحریک خارجی، میدان مغناطیسی ثابت و قوی تولید میکنند. چون نیازی به القای جریان در روتور نیست، پتانسیل بازده بالاست؛ بازده اوج در بازه گزارششده 93 تا 95 درصد تا 95 تا 98 درصد قرار میگیرد. تفاوت مقادیر ناشی از اختلاف در اندازهگیری و تعریف است: اینکه کدام نقطه سرعت و بار «اوج» محسوب شود، از سازندهای به سازنده دیگر متفاوت است. نکته مهم، مقدار اوج نیست، بلکه توانایی PMSM در ماندن در ناحیه بازده بالا در بیشتر شرایط معمول استفاده از خودروست - در سرعتهای پایین و متوسط، هم بازده و هم چگالی توان بهطور محسوسی برتر است.
این مزیت هزینهای دارد: آهنرباهای فلزات کمیاب عامل اصلی هزینه PMSM هستند. همچنین در دمای بالا خطر دمغناطیسشدن دارد؛ به همین دلیل مدیریت حرارت در طراحی موضوعی حیاتی است. BMW i3، VW ID.3 و ID.4 و مدلهای جدید نیسان لیف نمونههای شناختهشده استفاده از PMSM هستند.
طراحی قطب داخلی (IPM): چرا آهنرباها داخل روتور هستند؟
در موتورهای IPM آهنرباها نه روی سطح روتور، بلکه درون روتور جاسازی میشوند. این چیدمان امکان استفاده بهتر از شار مغناطیسی را فراهم میکند، چگالی توان را افزایش میدهد، محدوده سرعت قابل استفاده را گسترش میدهد و حساسیت به دمغناطیسشدن را کاهش میدهد. در عوض، ساخت روتور پیچیده است. محور عقب پورشه تایکان و آئودی e-tron GT نمونههای کاربردی این طراحی در جاده هستند.
موتور سنکرون با تحریک خارجی (EESM): راهکار سنکرون بدون آهنربا
در EESM میدان مغناطیسی روتور بهجای آهنربای دائم، با یک سیمپیچ جداگانه و منبع تغذیه اضافی تولید میشود. این موضوع فضای مانور بزرگی به مهندس میدهد: شدت میدان روتور بر اساس شرایط کاری قابل تنظیم است، کنترل گشتاور-سرعت بسیار خوب است و در ناحیه تضعیف میدان (field weakening) محدوده سرعت وسیعی به دست میآید. بازده آن کمی پایینتر از PMSM است و طراحی پیچیدهتری دارد؛ در کاربرد کلاسیک به حلقه لغزان یا جاروبک نیاز دارد. از آنجا که وابستگی به فلزات کمیاب را حذف میکند، امروزه معماریای است که دوباره مورد توجه قرار گرفته است.
موتورهای رلوکتانس: روتور بدون سیمپیچ و بدون آهنربا
در موتورهای رلوکتانس، گشتاور از یک گرایش بسیار بنیادیتر ناشی میشود: شار مغناطیسی همیشه مسیری را انتخاب میکند که کمترین مقاومت مغناطیسی (رلوکتانس) را دنبال کند. روتور میکشد به سمت این موقعیت کممقاومت بچرخد و گشتاور پدیدار میشود. در روتور نه سیمپیچی هست و نه آهنربایی - بنابراین نه فلز کمیابی در کار است و نه تلفات روتور. دو نوع اصلی دارد: موتور رلوکتانس سوئیچشونده (SRM) و موتور سنکرون رلوکتانس (SynRM).
هزینه کنترل بر عهده آن است: الکترونیک کنترل پیچیده است و در SRM نویز و نوسان گشتاور محسوس است. با این حال، مزیت هزینه و پایداری آن جدی است؛ با پیشرفت الکترونیک کنترل، گسترش این موتورها انتظار میرود. یک بررسی دانشگاهی تأکید میکند که SRM با وزن کم، قابلیت اطمینان بالا و تحمل خطا، برای خودروی برقی مناسب است.
جالبترین کاربرد میدانی رویکرد هیبریدی است: Tesla Model 3 و Model Yگشتاور آهنربای دائم را با گشتاور رلوکتانس ترکیب میکند. Hyundai Kona Electric نیز بر فناوری رلوکتانس متکی است. طراحی SRIPM که رلوکتانس را با آهنربای قطب داخلی ترکیب میکند، با استفاده از آهنربای کمتری نسبت به PMSM، هزینه و وابستگی به عناصر خاکی کمیاب را کاهش میدهد؛ در حالی که PMSM در بازده اوج و سرعت بالا پیشتاز است، SRIPM در شرایط کاری مختلف متعادل، مقاوم و مقرونبهصرفه است.
بازده و عملکرد: مقایسه با اعداد
اعداد بازده بهتنهایی گمراهکنندهاند؛ پرسش اصلی این است که موتور در محدوده سرعت پایین تا متوسط، که پروفایل استفاده واقعی خودرو است، چقدر کارآمد است. جدول زیر شخصیت سه نوع اصلی موتور را خلاصه میکند.
| ویژگی | آسنکرون | PMSM | EESM |
|---|---|---|---|
| بازده اوج | 90-93% (در برخی اندازهگیریها 90-95%) | بین 93-98%، معمولاً 95-97% | کمی پایینتر از PMSM |
| منبع میدان روتور | جریان القایی | آهنرباهای دائم | سیمپیچ خارجی |
| عناصر خاکی کمیاب | لازم نیست | لازم است (نئودیمیم، دیسپروزیم) | لازم نیست |
| استحکام / نگهداری | بسیار مقاوم، نگهداری کم | خوب؛ حساسیت دمایی دارد | طراحی پیچیده |
| نقطه ضعف | افت بازده در بار جزئی | هزینه، ریسک دمغ شدن | طراحی پیچیده، حلقههای لغزان |
باید مقیاس اعداد را درست در نظر گرفت: تفاوت بازدهی که 5-7% به نظر میرسد، وقتی به اندازه باتری لازم برای حفظ همان برد منعکس شود، بزرگتر میشود. مثالی ملموس نشان میدهد PMSM این کار را چقدر خوب انجام میدهد - Model 3با موتور هیبریدی آهنربا-رلوکتانس، 75 kWh با باتری، بردی معادل 100 kWh با ظرفیت Model S 100Dفراهم کرده است. در مقابل، موتور آسنکرون نیز نقش بازدهی منحصربهفرد خود را دارد: موتور آسنکرون در محور جلوی Model 3دیفرانسیل کامل، زمانی که نیازی به فعال شدن نیست، میتواند عملاً بدون مصرف برق آزادانه بچرخد، که این مزیت بردی غیرمنتظرهای به خودروی تمامچرخ محرک میدهد.
وابستگی به عناصر خاکی کمیاب: مسئلهای که صنعت را دوباره شکل میدهد
سلطه بازار PMSM با جغرافیای مواد درهمتنیده است. عرضه عناصر خاکی کمیاب عمدتاً در دست یک کشور است؛ این وابستگی تولیدکنندگان را به دو جهت حرکت داد. رویکرد نخست که IEEE Spectrum ترسیم کرده، توسعه آهنرباهای دائم بدون عناصر خاکی کمیاب (مثلاً جایگزینهای مبتنی بر آهن) است؛ رویکرد دوم، گرایش کامل به انواع موتور بدون آهنربا - آسنکرون یا رلوکتانس - است.
نمونهها چشمگیرند: Tesla در سال 2017 به موتورهای مبتنی بر عناصر خاکی کمیاب روی آورده بود، اما اعلام کرد نسل جدید موتورهایش دوباره بدون عناصر خاکی کمیاب خواهد بود. Toyota، با نگرانی از کمبود عرضه، تا 50% موتورهایی با موادی کمیاب خاکی کمتر توسعه میدهند. هند در برابر محدودیتهای صادراتی چین، آزمایشهای موتورهای رلوکتانس با چگالی بالا را که به جای آهنربا با کلافهای فلزی تنگپیچیده نیروی مغناطیسی تولید میکنند، سرعت بخشیده است. نکته جالب این است که در این کشمکش میان راندمان و هزینه مواد، بازار همچنان به سرمایهگذاری روی موتورهای آهنربای دائم ادامه میدهد: چگالی توان و گشتاور بالا فعلاً به اندازه کافی ارزشمند است که هزینه را جبران کند.
اینورتر و الکترونیک قدرت: چه چیزی واقعاً شخصیت موتور را تعیین میکند؟
باتری جریان مستقیم (DC) میدهد، اما موتور کشش با جریان متناوب (AC) تغذیه میشود. تبدیل بین این دو را اینورتر انجام میدهد؛ با PWM (مدولاسیون پهنای پالس) یک خروجی AC یکنواخت تولید میشود و کارآمدی موتور به کیفیت این خروجی بستگی دارد. هر پیشرفت در اینورتر مستقیماً بر برد، عملکرد و هزینه اثر میگذارد. صدای تیز با فرکانس بالایی که هنگام رانندگی شنیده میشود نیز دقیقاً از همین کلیدزنی با فرکانس بالا میآید.
اینورتر همچنین در خودروهای چندموتوره بردار کردن گشتاور را ممکن میسازد: هر موتور با یک اینورتر جداگانه کنترل میشود و گشتاور به شکل دقیقی بین محورها توزیع میشود. الکترونیک قدرت مبتنی بر SiC (کربید سیلیسیم) و GaN (نیترید گالیوم) فرکانس کلیدزنی بالاتر، تلفات کمتر و راندمان بالاتری فراهم میکند. از سوی دیگر، معماریهای ولتاژ بالا در سمت موتور هم هزینه دارند: موتورهایی که با 800 ولت و بالاتر کار میکنند بیشتر در معرض تخلیه جزئی قرار میگیرند و این میتواند به عایق سیمپیچها آسیب بزند. مسیر صنعت یکپارچهسازی است - سیمپیچهای هیرپین، خنککاری روغنی و واحدهای محرکه یکپارچهای که موتور، گیربکس و الکترونیک قدرت را در یک واحد واحد ترکیب میکنند.
کدام موتور در کدام خودرو: چگونه تصمیم انتخاب گرفته میشود؟
انتخاب موتور جستجوی یک «بهترین» واحد نیست، بلکه مسئله اولویتبندی است:
- وسایل با اولویت برد و بازدهی: PMSM یا IPM؛ بازدهی برتر در محدوده سرعت کم تا متوسط هزینه باتری را جبران میکند.
- وسایل با اولویت عملکرد و کنترل دقیق: خانواده سنکرون؛ چگالی توان بالا و رفتار دینامیکی خوب تعیینکننده است.
- وسایل AWD چندموتوره: ترکیب موتور مغناطیسی در محور عقب و آسنکرون در محور جلو؛ در سرعت کم تا متوسط بازدهی از موتور مغناطیسی و تقریباً صفر درگ از موتور آسنکرون بلااستفاده.
- تولیدکنندگانی که ریسک زنجیره تامین دارند: طراحیهای EESM یا با وزنه راکتانس؛ وابستگی به عناصر خاکی کمیاب را از بین میبرد.
نتیجه یک توازن مهندسی روشن است: PMSM امروز چون در بازدهی و جمعوجور بودن در قله است، حاکم است؛ موتور آسنکرون به لطف استحکام و بینیازی از آهنربا در نقشهای مشخصی به حیات خود ادامه میدهد و طراحیهای EESM و راکتانس به دلیل دلایل هم عملکردی و هم امنیت تامین در حال صعود هستند. هنگام نگاه کردن به خطکش برد یک خودروی برقی، پرسیدن نوع موتور به اندازه پرسیدن ظرفیت باتری معنادار است.
منابع
- Electric motors in electric vehicles: An overview
- Powerful and Efficient Electric Motor Technology
- Review of Traction Motors for Electric Vehicle Application
- PMSM vs Induction Motor: 3 Decisions That Save Your EV
- PMSM vs Induction Motor Performance for EV
- China's rare-earth dominance keeps EV makers dependent
- India revs up alternate EV motor tests as China curbs rare earths
- Developing electric motors less dependable on rare earth magnets
- How to Build EV Motors Without Rare Earth Elements
- The EV Market Doubles Down on Permanent Magnets
- What Is an Inverter in an Electric Vehicle?
- EV Inverter Technology: Latest Advances and Trends
- Two Types of Tesla Model 3 Motors
- Permanent Magnet Motor in Model 3 Tesla