Elektromos autó motorválasztás: szinkron, aszinkron és permanent mágneses
Az oldal megosztása
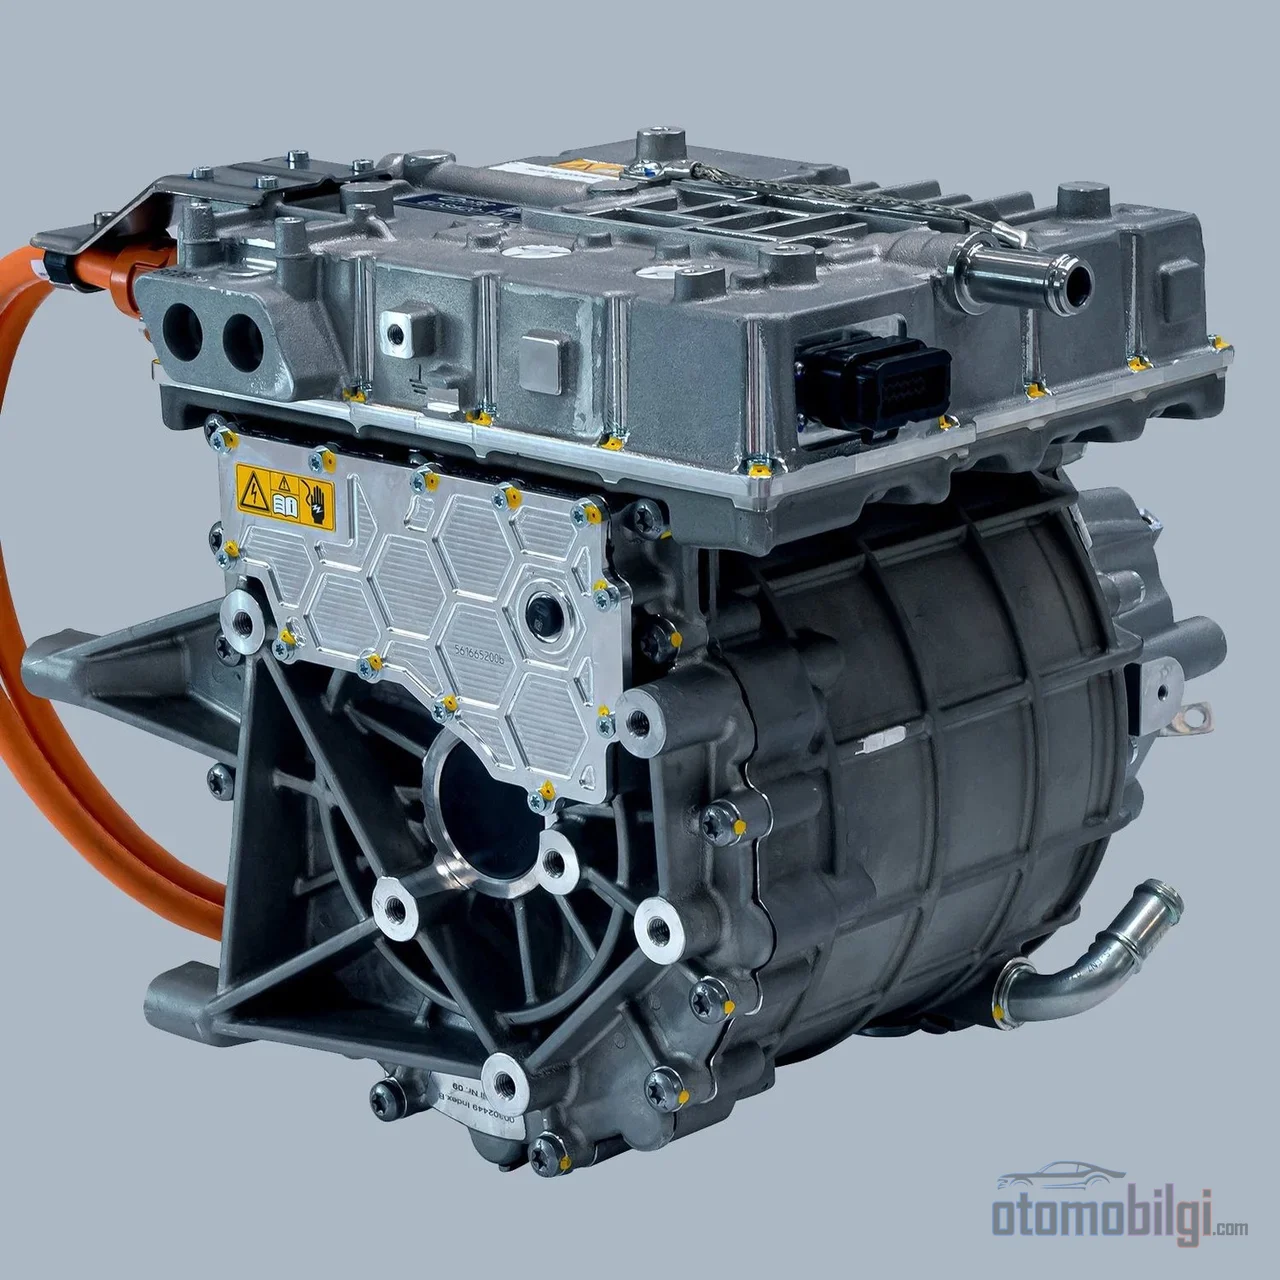
Az elektromos autókban három fő motortípus használatos: állandó mágneses szinkronmotor (PMSM), aszinkron (indukciós) motor és külső gerjesztésű szinkronmotor (EESM). A PMSM a legmagasabb hatásfokot és teljesítménysűrűséget kínálja, az aszinkron motor a robosztusságával és mágnesmentességével, az EESM pedig a precíz nyomatékszabályozásával tűnik ki; a választás egy mérnöki döntés a hatásfok, a költség és a ritkaföldfém-függőség között.
Kiemelt szempontok
- A PMSM csúcshatásfoka 95-97%; az aszinkron motor 90-93% tartományban működik.
- A látszólagos 5-7%-os hatásfokkülönbség az akkumulátor méretére átviveta jelentős költségkülönbséget eredményez.
- A modern elektromos autókban a leggyakoribb motor az állandó mágneses szinkronmotor.
- A Tesla Model 3 és Model Y típusokban hibrid kialakítást használnak, amely a reluktancia-nyomatékot egyesíti a mágneses nyomatékkal.
- A gyártók gyorsan fejlesztik a ritkaföldfém-felhasználást csökkentő motoralternatívákat.
A motor fizikája: hogyan termel nyomatékot a forgó mágneses mező?
Minden hajtómotor ugyanazon fizikai elven alapul. Az áramot vezető vezető mágneses mezőt hoz létre; e mező változása a közeli vezetőben új áramot indukál. A forgó részre ható Lorentz-erő a mágneses mezőre és a mozgás irányára merőlegesen hat, és forgatja a rotort. A motortípusok közötti különbség abban rejlik, hogy honnan származik ez a mágneses mező, és hogyan viszonyul a rotor a forgó mezőhöz.
Minden motornak két alapvető eleme van: az álló, háromfázisú váltakozó árammal táplált sztátor valamint a forgó rotor. A sztátor forgó mágneses mezőt hoz létre, amelynek frekvenciáját az inverter határozza meg. Az, hogy a rotor szinkronban marad-e ezzel a mezővel, vagy kissé lemarad mögötte, meghatározza a motor osztályát.
Aszinkron (indukciós) motor: robusztus, olcsó, mágnesmentes
Az aszinkron motor rotora "mókuskalibra" felépítésű, amely vaslemezekbe ágyazott alumínium vagy réz rudakból áll. A sztátor forgó mezője feszültséget és áramot indukál a rotorrudakban; e áramok által keltett saját mágneses mező a sztátormezővel kölcsönhatva nyomatékot hoz létre. A rotor soha nem éri utol a forgó mezőt: fordulatszáma mindig valamivel alacsonyabb, és ezt a különbséget csúszásnak (slippage) nevezzük. Csúszás nélkül sem indukció, sem nyomaték nincs.
Ennek a felépítésnek az erősségei kézzelfoghatóak: nincs állandó mágnes, nincs csúszó érintkezés, ezért a karbantartási igény alacsony, a gyártási költség pedig elfogadható. A motor robusztus. Ezzel szemben a hatásfok, különösen részterhelésnél és alacsony fordulatszámon, elmarad a szinkron kialakításoktól; az indukált áram a rotoron folyamatos veszteséget jelent. A sebességszabályozás is kevésbé precíz, és a motor vezérléséhez feltétlenül frekvenciaváltóra van szükség.
A Tesla korábbi Model S és Model X modelljei aszinkron motorjukról ismertek; egyes régebbi verziókban az első tengelyen aszinkron, a hátsó tengelyen állandó mágneses motort használtak. Az iparág egészében azonban a rézárak emelkedése és a hatásfokhátrány miatt az aszinkron motor részesedése lassan, de következetesen a szinkron kialakításokra száll át.
Szinkronmotorok: a rotor együtt forog a mezővel
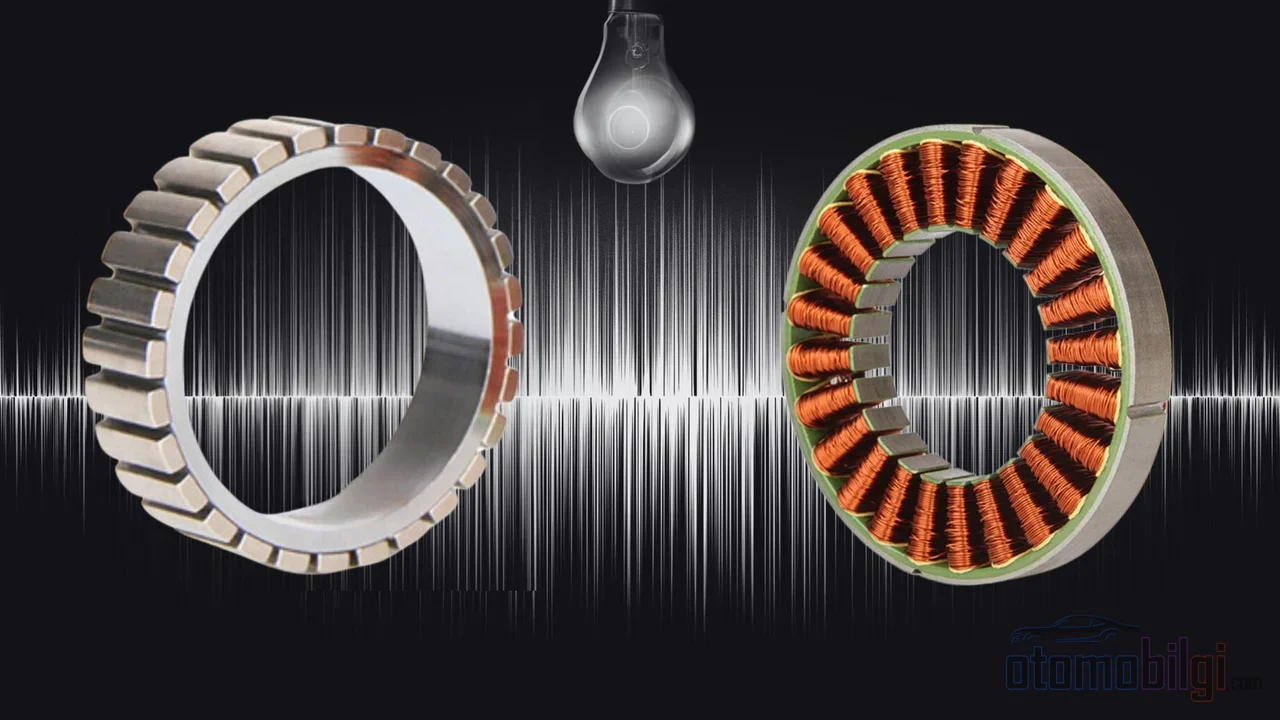
Szinkronmotornál a rotor a státor forgó mezőjével azonos sebességgel forog; a motor fordulatszáma közvetlenül a státoráram frekvenciájától függ. Ez a rögzítés magas hatásfokot, nagy teljesítménysűrűséget, precíz fordulatszám-szabályozást és jó dinamikus viselkedést biztosít. A VW MEB platformja, az Audi, Škoda és a Porsche Taycan modelljei a szinkronmotortáplálják. A "szinkron" azonban nem egyetlen konstrukciót jelent; a mágneses mező forrásától függően két típusra oszlik.
Állandó Mágneses Szinkronmotor (PMSM): Miért a Meghatározó Technológia?
A PMSM-ben a rotorba ágyazott állandó mágnesek külső gerjesztés nélkül állítanak elő állandó és erős mágneses mezőt. Mivel nem szükséges rotoráramot indukálni, a hatásfok-potenciál magas; a csúcshatásfok a beszámolt 93-95% és 95-98% közötti tartományba esik. A különböző értékek mérési és definíciós különbségekből erednek: azt, hogy melyik fordulatszám- és terheléspont számít "csúcsnak", gyártónként eltérően értelmezik. A lényeg nem a csúcsérték, hanem az, hogy a PMSM a jármű tipikus használati körülményeinek nagy részében a magas hatásfokú tartományban maradhat - alacsony és közepes fordulatszámon mind a hatásfok, mind a teljesítménysűrűség kifejezetten kiemelkedő.
A költség megszólal: a ritkaföldfém-mágnesek a PMSM fő költségtételei. Emellett magas hőmérsékleten demagnetizáció veszélyét hordozza; ezért a hőkezelés kritikus tervezési kérdés. A BMW i3, a VW ID.3 és ID.4, valamint az új Nissan Leaf modellek a PMSM-t alkalmazó ismert példák.
Belső Pólusú (IPM) Kivitel: Miért Van a Mágnes a Rotor Belsejében?
Az IPM motoroknál a mágnesek nem a rotor felszínére, hanem a rotor belsejébe vannak ágyazva. Ez az elrendezés jobb mágneses fluxus-kihasználást tesz lehetővé, növeli a teljesítménysűrűséget, kibővíti a használható fordulatszámtartományt és csökkenti a demagnetizációra való érzékenységet. Cserébe a rotor gyártása bonyolult. A Porsche Taycan hátsó tengelye és az Audi e-tron GT e kivitel közúti alkalmazásai.
Külső Gerjesztésű Szinkronmotor (EESM): Mágnes Nélküli Szinkron Megoldás
Az EESM-ben a rotor mágneses mezőjét állandó mágnes helyett külön tekercs, további tápegység állítja elő. Ez nagy manőverezési teret ad a mérnöknek: a rotor mezőjének erőssége a munkakörülményekhez igazítható, a nyomaték-fordulatszám szabályozás nagyon jó, és a gyengített mező (field weakening) tartományában széles fordulatszámtartomány érhető el. A hatásfoka valamivel a PMSM mögött marad, a kivitel pedig bonyolultabb; a klasszikus megoldásban csúszógyűrűt vagy kefét igényel. Mivel megszünteti a ritkaföldfémektől való függőséget, napjainkban újra érdeklődésre számot tartó architektúra.
Reluktanciamotorok: Tekercs Nélküli, Mágnes Nélküli Rotor
A reluktanciamotoroknál a nyomaték egy sokkal alapvetőbb tendenciából születik: a mágneses fluxus mindig a legalacsonyabb mágneses ellenállású (reluktanciájú) utat választja. A rotor e alacsony ellenállású helyzet felé próbál elfordulni, és létrejön a nyomaték. A rotornak sincs tekercse, sem mágnesa - így sem ritkaföldfémről, sem rotorveszteségről nincs szó. Két fő típusa létezik: a kapcsolt reluktanciamotor (SRM) és a szinkronreluktanciamotor (SynRM).
A költség a vezérlés oldalán van: a vezérlőelektronika bonyolult, és az SRM-ben a zaj és a nyomatékingadozás jelentős. Ennek ellenére a költség- és fenntarthatósági előnye komoly; a fejlődő vezérlőelektronikával e motorok elterjedése várható. Egy tudományos elemzés kiemeli, hogy az SRM alacsony tömege, magas megbízhatósága és hibatűrése miatt alkalmas az EV-ekhez.
A terepen a legérdekesebb alkalmazás a hibrid megközelítés: a Tesla Model 3 és Model Ytípusokban a permanens mágneses nyomatékot a reluctance nyomatékkal egyesítik. A Hyundai Kona Electric szintén reluctance technológián alapul. A reluctance-ot belső pólusú mágnessel egyesítő SRIPM kialakítás kevesebb mágnest használ, mint a PMSM, ezáltal csökkentve a költséget és a ritkaföldfém-függőséget; míg a PMSM a csúcshatásfoknál és magas fordulatszáznál van előnyben, az SRIPM különböző üzemi körülmények között kiegyensúlyozott, robusztus és költséghatékony.
Hatásfok és teljesítmény: összehasonlítás számokkal
A hatásfok számok önmagukban félrevezetőek; a valódi kérdés az, hogy a motor mennyire hatékony a jármű valós használati profilját jelentő alacsony-közepes sebességtartományban. Az alábbi táblázat a három fő motortípus jellemzőit foglalja össze.
| Tulajdonság | Aszinkron | PMSM | EESM |
|---|---|---|---|
| Csúcshatásfok | 90-93% (egyes mérésekben 90-95%) | 93-98% között, jellemzően 95-97% | Kicsivel a PMSM alatt |
| Rótor mező forrása | Indukált áram | Permanens mágnesek | Külső tekercs |
| Ritkaföldfém | Nem szükséges | Szükséges (neodímium, diszprózium) | Nem szükséges |
| Robusztusság / karbantartás | Nagyon robusztus, alacsony karbantartásigényű | Jó; hőmérséklet-érzékeny | Bonyolult kialakítás |
| Gyengesége | Részterhelésnél a hatásfok csökken | Költség, demagnetizáció kockázata | Bonyolult kialakítás, csúszógyűrű |
A számok léptékét helyesen kell megállapítani: az 5-7%-nak tűnő hatásfok-különbség megnő, amikor a ugyanazon hatótáv megtartásához szükséges akkumulátorméretre vonatkoztatjuk. Egy konkrét példa jól szemlélteti, mennyire jól teszi ezt a PMSM - a Model 3mágnes-reluctance hibrid motorja 75 kWh akkumulátorral 100 kWh kapacitású Model S 100D-vel egyenértékű hatótávot biztosított. Ezzel szemben az aszinkron motornak is megvan a maga sajátos hatásfokszerepe: az AWD Model 3első tengelyén lévő aszinkron motor szabadon foroghat anélkül, hogy ténylegesen áramot fogyasztana, amikor arra nincs szükség, ami váratlan hatótáv-előnyt biztosít egy összkerékhajtású járműnek.
Ritkaföldfém-függőség: az iparágat átformáló probléma
A PMSM piaci dominanciája szorosan összefonódik az anyagok földrajzával. A ritkaföldfém elemek ellátása nagyrészt egyetlen ország kezében van; ez a függőség két irányba mozgósította a gyártókat. Az IEEE Spectrum által körvonalazott első megközelítés a ritkaföldfémentes permanens mágnesek (például vasalapú alternatívák) fejlesztése; a második pedig a teljesen mágnes nélküli motortípusok - aszinkron vagy reluctance - felé fordulás.
A példák figyelemre méltóak: a Tesla 2017-ben átállt ritkaföldfém-alapú motorokra, de bejelentette, hogy új generációs motorjai ismét ritkaföldfém-mentesek lesznek. A Toyota az ellátási hiány miatti aggodalom miatt akár 50%-ig kevesebb ritkaföldfémtartalmú motorokat fejlesztenek. India felgyorsította a nagy sűrűségű reluktanciamotorok tesztjeit, amelyek mágnes helyett szorosan tekercselt fémtekercsekkel állítanak elő mágneses erőt, Kína exportkorlátozásaira reagálva. Érdekes, hogy ebben a feszültségben a hatásfok és az anyagköltség között a piac továbbra is az állandó mágneses motorokba fektet: a nagy teljesítmény- és nyomatéksűrűség egyelőre annyira értékes, hogy ellensúlyozza a költséget.
Inverter és teljesítményelektronika: Mi határozza meg valójában a motor jellegét?
Az akkumulátor egyenáramot (DC) ad, a hajtómotor pedig váltakozó árammal (AC) működik. A köztes átalakítást az inverter végzi; PWM (impulzusszélesség-moduláció) segítségével sima AC kimenet állítódik elő, és a motor hatékony működése ettől a kimenettől a minőségétől függ. Az inverter minden fejlesztése közvetlenül a hatótávolságban, a teljesítményben és a költségekben mutatkozik meg. A vezetés során hallható magas frekvenciájú csivitelés is pontosan ebből a magas frekvenciájú kapcsolásból származik.
Az inverter egyúttal többmotoros járműveknél lehetővé teszi a nyomatékvektorolást is: minden motort külön inverter vezérel, és a nyomaték precízen oszlik el a tengelyek között. A SiC (szilícium-karbid) és GaN (gallium-nitrid) alapú teljesítményelektronika magasabb kapcsolási frekvenciát, alacsonyabb veszteséget és nagyobb hatásfokot biztosít. Másrészt a magas feszültségű architektúráknak a motor oldalán is megvan az ára: a 800 V-on és felette működő motorok hajlamosabbak a részleges kisülésre, és ez ronthatja a tekercselés szigetelését. Az iparág iránya az integráció - hajtű tekercselés, olajhűtés, valamint a motort, a sebességváltót és a teljesítményelektronikát egyetlen egységbe foglaló integrált hajtóegységek.
Melyik motor melyik járműben: hogyan születik meg a választás döntése?
A motorválasztás nem egyetlen "legjobb" keresése, hanem prioritások kérdése:
- Távolság- és hatékonyság-központú járművek: PMSM vagy IPM; az alacsony-közepes sebességtartományban nyújtott kiemelkedő hatékonyság kompenzálja az akkumulátor költségét.
- Teljesítmény- és precíz szabályozás-központú járművek: A szinkron család; a nagy teljesítménysűrűség és a jó dinamikus viselkedés a meghatározó.
- Többmotoros AWD járművek: Mágneses hátsó és aszinkron első tengely kombinációja; alacsony-közepes sebességnél hatékonyság a mágneses motorból, szinte nulla húzás a nem használt aszinkron motorból.
- Ellátási lánc kockázatot hordozó gyártók: EESM vagy reluktancia túlsúlyú tervek; megszüntetik a ritkaföldfémektől való függést.
Az eredmény egy világos mérnöki egyensúly: a PMSM ma a hatékonyság és a kompakt méret csúcsán uralkodik, az aszinkron motor a robusztussága és mágnesmentessége révén bizonyos szerepekben tovább él, az EESM és a reluktancia tervek pedig teljesítményi és ellátásbiztonsági okokból egyaránt felemelkedőben vannak. Amikor egy elektromos jármű hatótávolságát nézzük, a motor típusáról kérdezni ugyanolyan értelmes, mint az akkumulátor kapacitásáról.
Források
- Electric motors in electric vehicles: An overview
- Powerful and Efficient Electric Motor Technology
- Review of Traction Motors for Electric Vehicle Application
- PMSM vs Induction Motor: 3 Decisions That Save Your EV
- PMSM vs Induction Motor Performance for EV
- China's rare-earth dominance keeps EV makers dependent
- India revs up alternate EV motor tests as China curbs rare earths
- Developing electric motors less dependable on rare earth magnets
- How to Build EV Motors Without Rare Earth Elements
- The EV Market Doubles Down on Permanent Magnets
- What Is an Inverter in an Electric Vehicle?
- EV Inverter Technology: Latest Advances and Trends
- Two Types of Tesla Model 3 Motors
- Permanent Magnet Motor in Model 3 Tesla