Milyen fordulatszámtartományban működik hatékonyabban az elektromos motor?
Az oldal megosztása
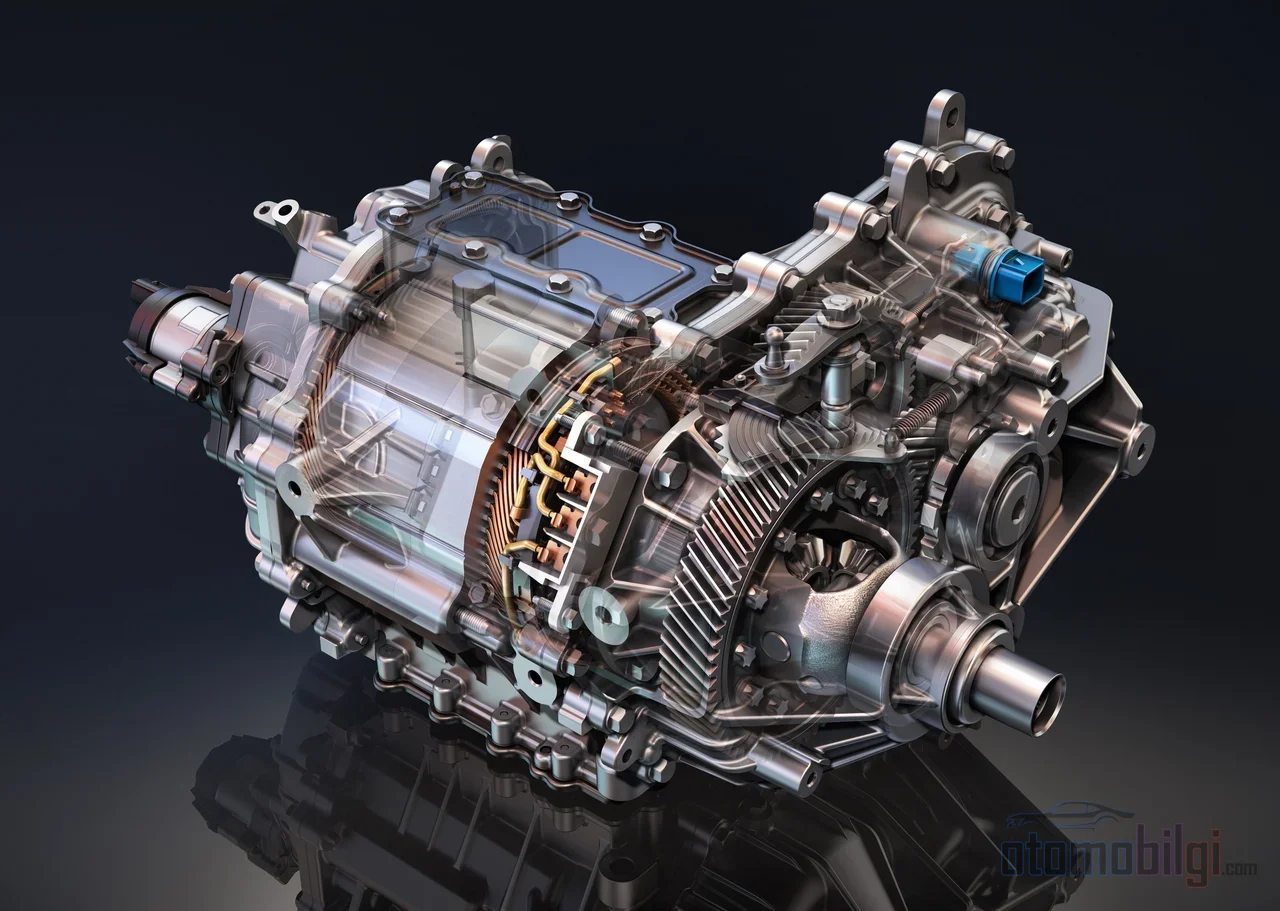
Az elektromotor a legnagyobb hatékonyságát nem egyetlen ponton, hanem a nyomaték-fordulatszám sík egy meghatározott tartományában éri el; a legtöbb jelenlegi tervezésben ez a tartomány az alacsony-közepes fordulatszám és a közepes nyomaték tartományára esik. Vagyis a kérdés rövid válasza ez: a motor nem teljes gázzal vagy fék-gáz játékkal, hanem abban a közepes terhelési sávban működik a leghatékonyabban, amelyben a jármű a mindennapi használat nagy részében tartózkodik. A hatásfoktérképnek nevezett grafikon pontosan ezt a tartományt mutatja.
Kiemeltek
- A hatásfoktérkép egy grafikon, amelyen a nyomaték és a fordulatszám tengelyekre hatásfok-kontúrokat rajzolnak.
- Egy állandó mágneses motor példájában a hatékony tartomány 4000 rpm alatt és 250 Nm alatt sűrűsödik.
- Az EPA szerint az elektromos autók az elektromos energiájuk mintegy 87-91%-át használják fel egészen a kerekekig.
- Hatásfoktérképen alapuló nyomatékelosztással kéthajtóműves járművekben akár 8,94%-os energiamegtakarítást mutattak ki.
- Egy inverter példájában a csúcshatásfok 99,57%, 5%-os terhelésnél pedig 98,5% volt mérve.
Hogyan olvassuk el a hatásfoktérképet?
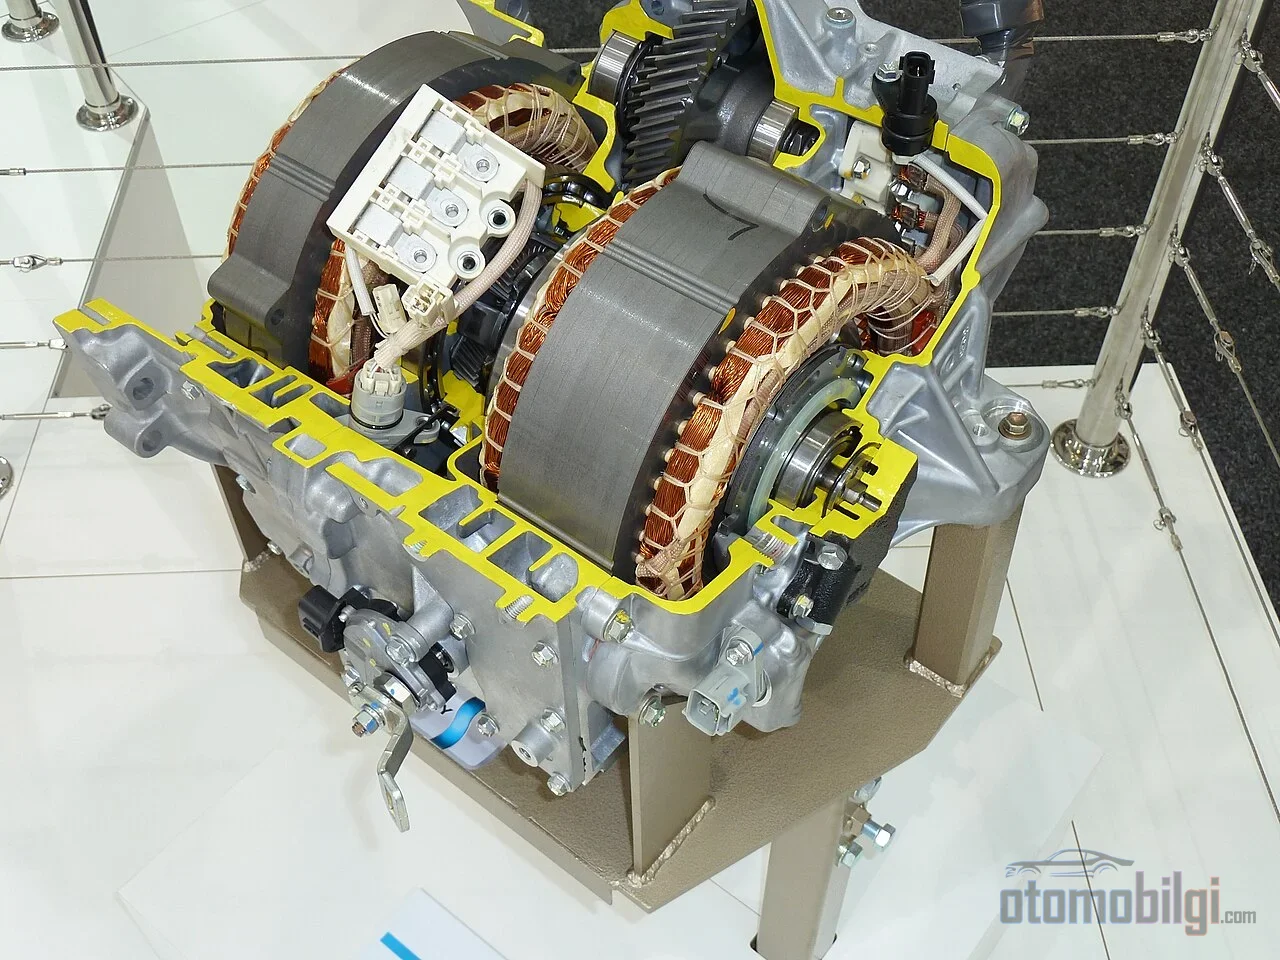
A hatásfoktérkép egy grafikon, amely a motor teljes üzemi tartományát egyetlen négyzetben mutatja. A vízszintes tengelyen a fordulatszám (rpm), a függőleges tengelyen a nyomaték (Nm) található; erre rajzolják kontúrként az elektromos teljesítmény mechanikai teljesítménnyé alakításának százalékát. A folyadékszint-térképhez hasonló kontúrok legbelső régiója a motor hatásfok-szigete: minél többet működik a motor ezen a szigeten, annál több energia jut el az akkumulátorból a kerékig.
Változtassuk konkréttá az olvasást. Egy publikált belső állandó mágneses (IPM) motor térképén a motor 4000 rpm alatt és 250 Nm alatti nyomatékoknál a leghatékonyabb tartományában működik. Ez nem azt jelenti, hogy a motor gyenge; csak arra utal, hogy az az üzemi pont, ahol az elektromos energia a legkisebb veszteséggel alakul mechanikai energiává, ott található. Ugyanebben az elemzésben a térkép mellett áramtérképet és veszteségtérképet is készítenek; a veszteségtérkép külön-külön mutatja a Joule-veszteségeket, a vasveszteségeket, valamint a mechanikai és többletveszteségeket. Amikor a mérnök optimalizálja a hatásfok-szigetet, valójában ezeket a veszteségeket sűríti egyesével.
A térkép megértéséhez két üzemi tartományt kell ismerni. Az alapfordulatszámig a motor állandó nyomatékú tartományban működik: csúcnyomatékát nulláról kezdve tudja leadni, ezért olyan hirtelen az elektromos autók elindulási gyorsulása. Az alapfordulatszám fölött pedig az állandó teljesítményű tartomány kezdődik; bekapcsol a mezőgyengítés (field weakening) vezérlés, és a nyomaték nagyjából fordítottan arányosan csökken a sebességgel. Mivel a teljesítmény a nyomaték és a sebesség szorzata, a nyomatékgörbe és a teljesítménygörbe egymás tükörképe.
Hol található a hatásfok-sziget a motor típusától függően?
Minden motornak eltérő a hatásfoktérképe; a sziget helyzete közvetlenül a motor típusától függ. A permanentmágneses motorok a rotort indukció helyett saját mágnesükkel gerjesztik, ezért általában magasabb hatásfokot és nyomatéksűrűséget kínálnak; teljes terhelésű hatásfokuk magasabb, mint az aszinkron motoroké. Ennek ára a rotorba épített mágnesek költsége. Az aszinkron motor jellege éppen az ellenkezője: magas fordulaton és magas nyomatéknál jobban megőrzi hatásfokát, azonban alacsony sebességnél és alacsony terhelésnél gyenge; részterhelésnél a hatásfoka jelentősen leeshet.
| Jellemző | Permanentmágneses (IPM) | Aszinkron |
|---|---|---|
| Hatékony tartomány | Alacsony sebesség, alacsony-közepes nyomaték | Magas sebesség, magas nyomaték |
| Alacsony terhelésű viselkedés | A hatásfok magas marad | A hatásfok csökken |
| Nyomatékjellemző | Széles és lapos állandó nyomatéktartomány | Csúszást mutat, az indító nyomaték a névleges nyomaték kb. 150-200%-a |
| Nyomatéksűrűség | Magas | Alacsonyabb |
| Költség | A rotor mágnesek miatt magas | Mágnes nélküli, alacsonyabb |
A két térkép különbözősége önmagában nem választás kérdése, hanem egy tervezési terület. A városi használat a jármű motorját az idő nagy részében alacsony fordulaton és alacsony nyomatékon tartja; éppen ott, ahol a permanentmágneses motor szigete található. Nagy sebességű hosszú utakon viszont az aszinkron motor hatásfoka a sebesség növekedésével nem omlik össze. Egyes gyártók éppen ezért a komplementaritás miatt választják azt a megoldást, hogy a hátsó tengely fő motorja permanentmágneses, az elülső kicsi motor pedig aszinkron: az aszinkron motor nem nyújt ingyenes hasznot azokban az alacsony terhelésű körülményekben, amikor kevésbé hatékony, hanem csak szükség esetén kapcsolódik be.
Város vagy autópálya: melyik tartományban dolgozik a motor?
A villamos járműben a hatásfok és a sebesség kapcsolata eltér a benzinmotorétól. A belső égésű motor autópályai sebességnél melegen és hatékonyan működik, míg a városi stop-start közlekedésben rossz hatásfokot nyújt; az EV-nél a kép éppen fordított. Mivel az aerodinamikai ellenállás a sebességgel drámaian növekszik, a villamos jármű autópályai fogyasztása emelkedik, a városi érték pedig a legtöbb modellnél magasabb, mint az autópályai. A valós világbeli hatótáv-tesztek is ezt igazolják: az EV-k valós autópályai hatótávja általában elmarad az egyesített hivatalos értékek mögött, mert az autópálya nem a leghatékonyabb üzemmód.
Maga a motor a kép legjobb oldala. Az EPA által megadott szám azt mutatja, hogy az EV-k az elektromos energiájuk mintegy 87-91%-át képesek eljuttatni egészen a kerekekig; ez a belső égésű motorral össze nem hasonlítható integritás. Ebből a hatásfokból meg kell különíteni, mennyi a motor, és mennyi a teljesítményelektronika hozzájárulása. A motor hatásfoka a működési sebességtől, a nyomatéktól és a vezérlési stratégiától függ; a hardverkorlátok meghatározzák, de a tényleges használatot a vezérlési stratégia rajzolja meg. A mezőorientált vezérlés (FOC) az a módszer, amely az állórész áramát nyomaték- és fluxuskomponensekre bontja, és a kettőt egymástól függetlenül kezelve a motort a hatásfokszigeten belül tartja. Az inverter sem a lánc gyenge láncszeme: egy 200 kW-os kategóriás konstrukciónál a csúcson 99,57%, 5%-os terhelésnél 98,5%-os hatásfokot mértek. Vagyis az autó városi hatékonysága nagyrészt annak az eredménye, hogy a motor térképe egybeesik a városi üzemmóddal.
Egyfokozatú váltó és fogaskerék-áttétel: A térkép valódi úttá alakítása
Az elektromos autók túlnyomó többsége egyfokozatú váltóval készül, mert a motor nulláról indulva széles sebességtartományban képes nyomatékot leadni; nincs olyan szűk sáv, amelyben fokozatváltásra lenne szükség. Ennek ára viszont az, hogy a fix fogaskerék-áttétel miatt a változó keréksebesség és nyomatéki igénybevétel hatására a motor a térkép különböző pontjaira tolódik. Az áttétel megválasztása jelentősen befolyásolja a nyomatékátvitelt és a motor üzemi körülményeit; a különböző arányok egyszerre változtatják meg a gyorsulást és az energiafogyasztást. Ha az arányt az egyik irányba forgatod, a városi üzemmód a hatékonyságszigetre kerül, de az autópályás fordulatszát a szigeten kívülre tolja; ha az ellenkezőjét teszed, az eredmény megfordul.
Ez a feszültség aktualitással bíró mérnöki vitatéma. Nehézgépjárműveknél a motor hatásfokát minden sebesség-nyomaték kombinációra kiszámítják a hatásfoktérképből, és mivel a sebességváltó hatásfoka is változik a nyomaték, a fordulatszám és a hajtáskar selonként, a teljes lánc optimalizálása nem ér véget a motortérképnél. Az egyfokozatú váltó hatásfokzóna-határának megoldásaként kétfokozatú sebességváltókkal és a villanymotor méretének optimalizálásával kapcsolatos kutatások folynak; a cél, hogy a motor az idő nagyobb részét a hatásfokszigeten töltse. Nehézjárműveknél a fogaskerék-áttétel egyszerre négy kritikus tényezőt befolyásol a motor viselkedésében: a nyomatékot, a fordulatszámot, a hatásfokot és a terhelhetőséget. Röviden: a fogaskerék-áttétel az az utolsó finomhangoló csavar, amely a hatásfoktérképet a valós világ útprofiljához rendeli.
Kétmotoros architektúra: Két térkép együttes használata
Egy kétmotoros járműben minden motornak megvan a saját hatásfoktérképe, és ezeknek nem kell azonosnak lenniük. A fő hátsó motorral és a kicsi első motorral felépített architektúrában a teljes energiafogyasztás attól függ, hogyan oszlik el a nyomaték a két tengely között. Egy egyszerű 50/50-es megosztás mindkét motort a térkép ugyanazon pontján működteti; az optimális nyomatékelosztó algoritmusok ezzel szemben a menet- és fékezési nyomatékot úgy osztják el, hogy minden pillanatban azt nézik, melyik motor melyik hatásfokzónában van. Egy olyan elosztás, ahol az egyik motor a sziget közepén, a másik a szélén működik, kevesebb energiát emészthet fel, mint amennyit a szimmetrikus elosztás, amely mindkét motort a szélre tolja.
Ebben az architektúrában, ahol az elosztást elektronikusan, az akkumulátor teljesítményelosztásán keresztül kezelik, a nyereség nem absztrakt mérnöki cél. Hatásfoktérképen alapuló nyomatékelosztási stratégiával akár 8,94%-os energia-megtakarítás mutatható ki; ennyi plusz energiát visszanyerni egy akkumulátortól közvetlenül a hatótávolságban mutatkozik meg. Ugyanez a logika a fékezésnél is érvényesül: megálláskor azt, hogy melyik motor mennyi rekuperációs nyomatékot termel, mindig aszerint választják meg, hogy az adott fordulatszám- és nyomatékponton hol van a legjobb hatásfok.
Rekuperatív fékezés: A térkép negatív fele
A regeneratív fékezés olyan mechanizmus, amely a motort ellentétes irányban működtetve a fékezéskor hőként elveszne mozgási energiát visszanyeri az akkumulátorba, és az EV energiahatékonyságának láthatatlan második motorja. A motor generátorként történő működésekor azonban szintén rendelkezik hatásfoktérképpel; a visszanyert energia mekkora része jut el ténylegesen az akkumulátorba, attól függ, hogy fékezéskor a motor a térkép melyik tartományába esik. Ezért magára a regenerációra külön térképezést végeznek: különböző fékezési feltételek mellett feltérképezik az energiavisszanyerés hatásfokát, és ennek megfelelően fokozatosítják a vezérlési stratégiát.
Az érzékeny pont itt az alacsony sebesség: amikor a jármű már-már megáll, a visszanyerhető energia csekély, és értelmetlenné válik, hogy a regeneráció hatástalan tartományban működjön. A jelenlegi kutatások azt mutatják, hogy a veszteségcsökkentés alacsony sebességi küszöbe a vezetési körülményektől függően akár 5%-kal lejjebb húzható; vagyis a rendszer a regenerációt hatékonyan képes kiterjeszteni még alacsonyabb sebességekre is. A többlépcsős regeneratív vezérlési stratégiák szintén jelentősen javítják a dinamikus reakciót. A négy kerék egyenkénti motoros járműveknél a térképalapú energiatakarékos vezérlés a fékezési nyomatékot kerékenként a hatásfoktérkép alapján osztja el, így a vezetés és a fékezés szintjeit külön-külön optimalizálja. A felhasználó szemszögéből az eredmény egyszerű: jól beállított regeneráció ugyanabban a forgalomban hosszabb hatótávot jelent.
Mit Mond a Hatásfoktérkép a Gyakorlatban?
A kontúrdiagramok oldalakon át történő elolvasása után a vezetőnek három mondatban összegezhető a tanulság. Először is, az nem véletlen, hogy az EV-fogyasztása városban és közepes sebességnél alacsony; ez annak eredménye, hogy a motor hatásfok-szigete ebben a tartományban helyezkedik el, míg az autópálya-fogyasztás növekedése nem a motor, hanem az aerodinamika számlájára írandó. Másodszor, a tempomat hosszú utakon simán tartja a jármű nyomatékigényét, és megvédi a motort attól, hogy a hirtelen magas nyomatékkérések a térképen kívülre taszítsák; a sima igénybevétel azt jelenti, hogy a motor a szigeten marad. Harmadrészt, a kéthajtómotoros járműveknél a rendszer észrevétlenül folyamatosan összehasonlítja a két térképet, és igyekszik a feladatot minden pillanatban a hatékonyabb motornak átadni; a regenerációnál is ugyanez az összehasonlítás növeli a visszanyert energiát.
A hatásfoktérképnek nem kell a végfelhasználó számára rejtett mérnöki dokumentumként maradnia. Ha tudja, hogy járműve milyen sebesség- és nyomatéktartományban érzi magát kényelmesen, vezetési szokásait mérhető alapokra helyezheti: a motort a szigetén belül tartó vezetés mind a fogyasztást, mind a hőterhelést csökkenti. Gépészmérnöki szemmel nézve a hatásfoktérkép a legőszintébb dokumentum, amely egyetlen képen mutatja be az elektromos jármű karakterét.
Források
- Villanymotorok hatásfoktérképei egyszerűen - Ansys
- Hatásfoktérkép - Motor - Altair dokumentáció
- Villanymotorok nyomatékgörbéinek elsajátítása
- Elektromos autókkal kapcsolatos mítoszok | US EPA
- Elektromos autók valós hatótáv-összehasonlítása - Consumer Reports
- Hogyan játszhatsz hatékonyan az elektromos autóddal - Recurrent Auto
- Egyfokozatú hajtáslánc hatékony áttételi arányának kiválasztása - MDPI
- Vontatómotor méretoptimalizálása kétfokozatú sebességváltóval - McMaster
- Hány fokozat kell az elektromos autóknak? Egy példa - Gear Technology
- Nyomatékelosztási stratégiák összehasonlítása független kettős motoros elektromos járműnél - IEEE
- Elektromos járművek energiafogyasztásának optimalizálása - DiVA portál
- Regeneratív fékezés - Wikipédia
- Motorhatásfok-térképre épülő energiamegtakarítási vezérlés elektromos járművekhez - SAGE
- Energihatékonyság-javítási keretrendszer a regeneratív fékezéshez - University of Minnesota
- Villanymotor-vezérlés: az elektromos autók hatásfokának növelése - EMobility Engineering
- Aszinkron vs. permanentmágneses motorok - Horizon Technology
- Hogyan befolyásolja a motor üzemeltetési sebessége, nyomatéka és vezérlési stratégiája a hatásfokát - Charged EVs