منطق EV دومیلفه: چرا جلو موتور آهنربای دائم و عقب موتور آسنکرون استفاده میشود؟
این صفحه را به اشتراک بگذارید
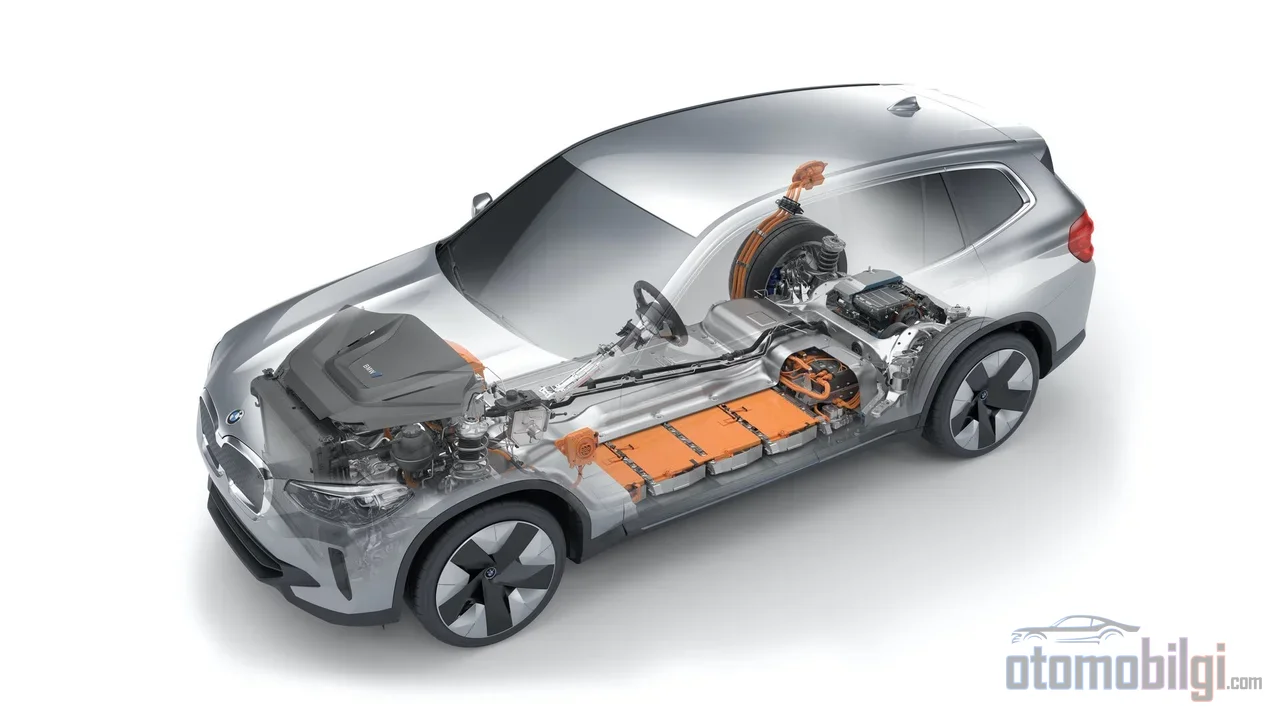
در خودروهای الکتریکی دوموتوره، دلیل استفاده از دو نوع موتور متفاوت در محور جلو و عقب، یک تعادل مهندسی ساده است: موتور سنکرون آهنربای دائم به دلیل راندمان اوج بالا در محور دائماً تحت بار قرار میگیرد، و موتور آسنکرون به این دلیل که هنگام قطع تغذیه تقریباً بدون تلفات آزاد میچرخد، در محور پشتیبان کار میکند. به این ترتیب یک EV با AWD هم در حالت کروز کارآمد باقی میماند و هم هنگام نیاز به گشتاور، انعطاف مصرف توان از هر چهار چرخ را دارد.
نکات برجسته
- موتورهای آهنربای دائم به راندمان اوج %95–97 میرسند؛ موتورهای آسنکرون معمولاً در محدوده %90–93 باقی میمانند.
- وقتی تغذیه استاتور موتور آسنکرون قطع شود، روتور آزاد میچرخد؛ این ویژگی آن را به یک محور پشتیبان ایدهآل در چیدمان دوموتوره تبدیل میکند.
- یک موتور آسنکرون با توان معادل 45–60 کیلوگرم وزن دارد، در حالی که PMSM حدود 22 کیلوگرم است؛ چگالی گشتاور آن ۲ تا ۳ برابر بیشتر است.
- Tesla Model 3 Dual Motor در محور جلو از موتور القایی و در عقب از موتور آهنربای دائم داخلی (IPM) استفاده میکند؛ مدلهای Mercedes-Benz EQ برعکس این را ترجیح میدهند.
چرا دو موتور با یک طراحی ساخته نمیشوند؟
مجهز کردن هر دو محور به موتور آهنربای دائم روی کاغذ منطقی به نظر میرسد: موتوری در نهایت کارآمدتر، سبکتر و فشردهتر. مشکل این است که میدان مغناطیسی موتور PM هرگز خاموش نمیشود. آهنرباهای روی روتور این موتورها در هر لحظه میدان تولید میکنند؛ حتی وقتی خودرو در حالت کruise است، یعنی توان موتور قطع شده، روتور مغناطیسی چرخان در سیمپیچهای استاتور جریانهای ناخواسته و تلفات هسته ایجاد میکند. به بیان ساده، موتور PM را نمیتوان واقعاً «خواباند».
اما در موتور آسنکرون (القایی)، جریان روتور به طور غیرمستقیم توسط استاتور القا میشود. وقتی تغذیه استاتور قطع میشود، روتور بدون میدان مغناطیسی از نظر مکانیکی آزاد میماند و تلفات پسارفتن به سطحی نزدیک به صفر میرسد. همین یک ویژگی، منطق بنیادین معماری دوموتوره را توضیح میدهد: محور بلااستفاده باید مجانی بچرخد، و موتوری که این را ممکن میکند، موتور آسنکرون است.
شخصیت دو نوع موتور: راندمان، وزن، چگالی گشتاور
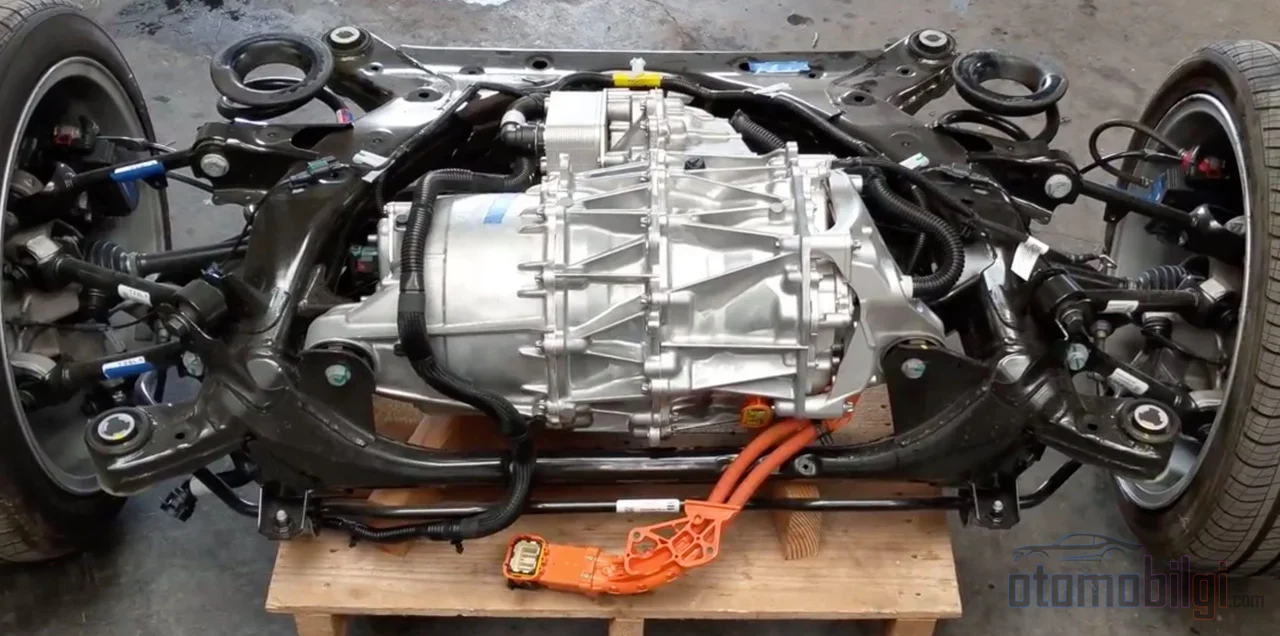
برتری موتور سنکرون آهنربای دائم (PMSM) فقط در راندمان اوج نیست، بلکه در توزیع راندمان است. چون تلفات جریان روتور وجود ندارد، در بازه وسیعی از سرعت و گشتاور کارآمد باقی میماند؛ این در استفاده روزمره اغلب ارزشمندتر از راندمان اوج در یک نقطه ثابت است. در موتور آسنکرون بخشی از تلفات کاملاً ساختاری است: هرچه روتور به اندازه اختلاف سرعت (لغزش) از میدان استاتور عقب بماند، در روتور جریان و در نتیجه گرما تولید میشود. برای تولید شار یکسان، موتور آسنکرون به آهن و مس بیشتری نیاز دارد - یک موتور آسنکرون 50 کیلوواتی 45–60 کیلوگرم وزن دارد در حالی که PMSM معادل 22 کیلوگرم است. چگالی گشتاور موتور PM نیز ۲ تا ۳ برابر بیشتر است، یعنی همان عملکرد در بستهای فشردهتر جا میگیرد.
| ویژگی | سنکرون آهنربای دائم (PMSM) | آسنکرون (القایی) |
|---|---|---|
| راندمان اوج | %95–97 | %90–93 |
| تلفات چرخش آزاد | کم اما صفر نیست (میدان آهنربایی دائمی) | بسیار کم، عملاً آزاد میچرخد |
| جرم موتور 50 کیلوواتی | حدود 22 کیلوگرم | 45–60 کیلوگرم |
| چگالی گشتاور | بالا (۲ تا ۳ برابر) | کمتر |
| راندمان در بازه بار | بازده بالا در دامنه گسترده | در بار متغیر سریعتر افت میکند |
| نیاز به آهنربا | به عناصر خاکی کمیاب نیاز دارد | نیاز ندارد |
| نقش معمول | محور با بار دائمی | محور کمکی / توان اضافی |
منطق تطبیق روی نقشه بازده
هر موتور الکتریکی یک نقشه بازده دارد: نمودار کانتوری که در صفحه دورگشتور نشان میدهد در کدام ناحیه چقدر بازده دارد. تلفات از سه گروه اصلی میآیند - تلفات اهمی ناشی از مقاومت سیمپیچها، تلفات آهن ناشی از شار متغیر در آهن، و در موتورهای PM تلفات اضافی که خود آهنرباها ایجاد میکنند. یک چیدمان دومیوتور خوب، کارآمدترین نواحی این نقشهها را با نقاطی که وسیله نقلیه در پروفایل استفاده معمول بیشترین زمان را در آنها میگذراند منطبق میکند.
استراتژی چنین کار میکند: در حین حرکت با سرعت ثابت (کروز) فقط موتور PM کار میکند و ابعاد آن دقیقاً طوری انتخاب شده که در این سناریوی بار پایین روی کارآمدترین جزیره نقشه بازده بنشیند. موتور آسنکرون با فرمان یک اینورتر خاموش میشود؛ روتور آزادانه میچرخد و درگ تقریباً صفر است. با فعال شدن شتاب، شیب یا فقدان کشش، موتور دوم تولید گشتاور را آغاز میکند. نرمافزار خودرو توزیع گشتاور بین محور جلو و عقب را در هر لحظه بهگونهای تنظیم میکند که مصرف بهینه شود؛ این الگوریتمهای تخصیص گشتاور در عین حال زیرساخت بردار گشتاور پایه را نیز فراهم میکنند و سعی میکنند ظرفیت نیروی جانبی هر محور را متعادل کنند.
در ترمز بازتولیدی نیز عدمتقارن وجود دارد: موتور PM بهطور طبیعی به حالت ژنراتور میرود زیرا میدان آن همیشه آماده است. استفاده از موتور آسنکرون بهعنوان ژنراتور کمی پیچیدهتر است؛ چون میدان روتور با تحریک غیرمستقیم ایجاد میشود، لایه کنترل باید ابتدا این میدان را برقرار کند. با این حال در خودروهای دومیوتور مدرن هر دو محور میتوانند در بازیابی انرژی مشارکت کنند.
تولیدکنندگان چرا و کدام تطبیق را انتخاب میکنند؟
Tesla: جلو القایی، عقب IPM
Tesla Model 3 Dual Motor، برجستهترین نمونه بحثبرانگیز این معماری است: در محور جلو موتور القایی سهفاز چهارقطب؛ در محور عقب موتور سهفاز ششقطب با آهنربای دائم داخلی (IPM). منحنی تاریخی شرکت نیز آموزنده است - Roadster اولیه و Model S کاملاً القایی بودند؛ با Model 3 و Y واحد محرکه اصلی به پلتفرم PMSM منتقل شد. دلیل روشن است: هزینه بالاتر موتور PM، در ازای بهبود بازدهی که فراهم میکند ارزش دارد. Tesla همچنین آهنرباهای دائم را با طراحی رلوکتانس (گشتاور مقاومت مغناطیسی) ترکیب میکند و بازده را یک پله جلوتر میبرد. در این نسل از موتورها که PMSR نامیده میشوند، نشانههای معماری هیبریدی IPM-SynRM دیده میشود.
Mercedes-Benz: تصویر آینهای
مدلهای Mercedes-Benz EQ همین منطق را برعکس اعمال میکنند: در محور عقب موتور سنکرون با تحریک دائم، در محور جلو موتور القایی. این نشان میدهد که برای پرسش «PM باید روی کدام محور باشد» پاسخ درست واحدی وجود ندارد؛ تصمیم بر اساس توزیع وزن خودرو، بار رانندگی معمول و معماری مدیریت حرارت گرفته میشود. از آنجا که محور عقب در بیشتر EVها توان دائمی بالاتری حمل میکند، قرار دادن موتور PM در عقب باعث میشود بار کروز روی کارآمدترین موتور بیفتد - در Tesla نیز اساساً همین منطق حاکم است.
وضعیت عمومی صنعت
برندهایی مانند BYD، تویوتا، هیوندای و فولکسواگن به دلیل چگالی گشتاور بالا و بازده در محدوده سرعت گسترده، عمدتاً بر سیستمهای PMSM تکیه دارند. اکثریت قریب به اتفاق خودروهای BEV از موتور آهنربای دائمی استفاده میکنند؛ رنو زوئی و تسلا مدل S قدیمی استثناهای شناختهشده این قاعده هستند. پژوهشهای صنعتی میگویند موتورهای PM در آینده قابل پیشبینی بهعنوان نوع غالب موتور باقی خواهند ماند؛ بوش، غول قطعات، نیز نسل جدیدی از خانواده موتورهای الکتریکی سنکرون آهنربای دائمی تولید انبوه را معرفی کرده است.
آیا PM در هر شرایطی برتر است؟ حوزههایی که موتور آسنکرون هنوز در آنها برنده است
مقایسه یکطرفه نیست. موتور آسنکرون سه مزیت ملموس دارد: چون آهنربای دائمی ندارد، وابستگی به عناصر خاک کمیاب ندارد؛ هزینه موتور معمولاً 20 تا 30 درصد کمتر است؛ و در برابر دمغناطیسشدن آهنربا مقاوم است - حتی در محیطهای بالای 120°C مشکل از دست رفتن میدان وجود ندارد. در موتورهای PM اما دمای بالا باید بهعنوان ریسک مادامالعمر آهنرباها لحاظ شود. همچنین چرخش روتور PM ولتاژی مخالف ولتاژ اعمالشده (back-EMF) تولید میکند؛ این موضوع باعث میشود موتور جریان مورد نیاز بار خود را بکشد، اما در دورهای بالا مدیریت ولتاژ و تلفات به موضوع حیاتی طراحی تبدیل میشود.
اندازه اختلاف بازده نیز مطلق نیست: اگرچه باندی حدود 5 تا 7 درصد بهطور کلی پذیرفته شده است، اما این اختلاف بسته به نقطه بار، باریکتر و بازتر میشود. مزیت PM بهویژه در بارهای متغیر آشکار است؛ در بار پیوسته و ثابت، اختلاف بهطور قابلتوجهی کوچک میشود. موتور سنکرون با تحریک الکتریکی (EESM) نیز بهعنوان گزینه روی میز است: آهنربا ندارد و قابلیت تحریک، انعطاف کنترلی میدهد، اما بازده بار جزئی معمولاً پایینتر از PMSM است، زیرا به جریان تحریکی نیاز دارد که میدان روتور را بهطور پیوسته تغذیه کند.
سؤالات متداول: آیا موتور دوقلو برد را افزایش میدهد؟
پاسخ این سؤال به موتور بستگی دارد. هنگام مقایسه یک خودرو با یک موتور PM تنها با خودرویی AWD با ترکیب PM + آسنکرون، آرایش دو موتوره برد را از دست نمیدهد - زیرا محور آسنکرونِ بلااستفاده آزاد میچرخد و تقریباً هیچ تأثیری بر بازدهی ندارد. سود اما از توزیع گشتاور به سمت محور مورد نیاز و کار کردن هر موتور در کارآمدترین ناحیه نقشه بازدهی خودش به دست میآید. اگر هر دو محور آهنربای دائمی داشتند، تلفات هستهای که بهطور پیوسته در مقصد جریان دارد، برد را واقعاً میبلعید؛ ترکیب دقیقاً برای حذف همین تلفات وجود دارد.
پس چرا همه خودروسازان از آرایش یکسان استفاده نمیکنند؟ موقعیت محور PM بسته به مدل و خودروساز متفاوت است؛ برخی ارزیابیها موتور جلو را بهعنوان PM کارآمدتر توصیف میکنند، در حالی که تحلیلهای جداسازی بدنه در مدل 3/Y تأیید میکند که موتور عقب در بارهای رانندگی معمول از نوع PM کارآمدتر است. آنچه ثابت است قاعده نیست، اصل است: بار کروز باید توسط کارآمدترین موتور حمل شود و دیگری تا زمان نیاز خواب باشد.
نتیجهگیری: یک عدم تقارن آگاهانه
چیدمان آهنربای دائم در جلو و القایی (آسنکرون) در عقب (یا برعکس) اعلان برتری یکی از فناوریهای موتور بر دیگری نیست، بلکه تقسیم کار دو شخصیت متفاوت است. موتور PM با بازدهی 95 تا 97 درصدی خود در بازه بار گسترده، بار پیوسته را بر دوش میکشد و موتور آسنکرون با توان چرخش آزاد، محور کمکی را بدون اتلاف انرژی نگه میدارد. عواملی مانند هزینه آهنربا، مقاومت حرارتی و استقلال از عناصر خاکی کمیاب، این جفتسازی را از نظر اقتصادی نیز مستحکم میکنند. برای مهندسی که بدون افت برد، traction چهار چرخ را میخواهد، این عدم تقارن همچنان متعادلترین پاسخ فناوری موجود است.
منابع
- موتور PSM در مقابل موتور القایی: 3 تصمیم که ساخت خودروی برقی شما را نجات میدهد
- مقایسه موتورهای القایی در مقابل موتورهای آهنربای دائم برای خودروهای برقی
- موتور القایی در مقابل موتور آهنربای دائم | بازده و گشتاور
- در یک Tesla Model 3 چهارچرخ محرک، چرا موتور جلو و عقب متفاوت است؟
- Tesla Model Y در مقابل Model 3: مقایسه فناوری موتور برقی
- تلفات در نقشههای بازده خودروهای برقی: یک مرور کلی
- ترمز احیاکننده: نگاهی دقیقتر به روشها و محدودیتهای بازیابی انرژی
- موتورهای القایی در نیروپیشرانه خودروهای برقی
- موتورهای برقی برای خودروهای برقی 2026-2036
- موتورهای برقی نسل بعد آهنربای دائم Bosch