Lógica de EV com Motor Duplo: Por que Usar Motor de Ímã Permanente na Dianteira e Motor Assíncrono na Traseira?
Partilhe Esta Página
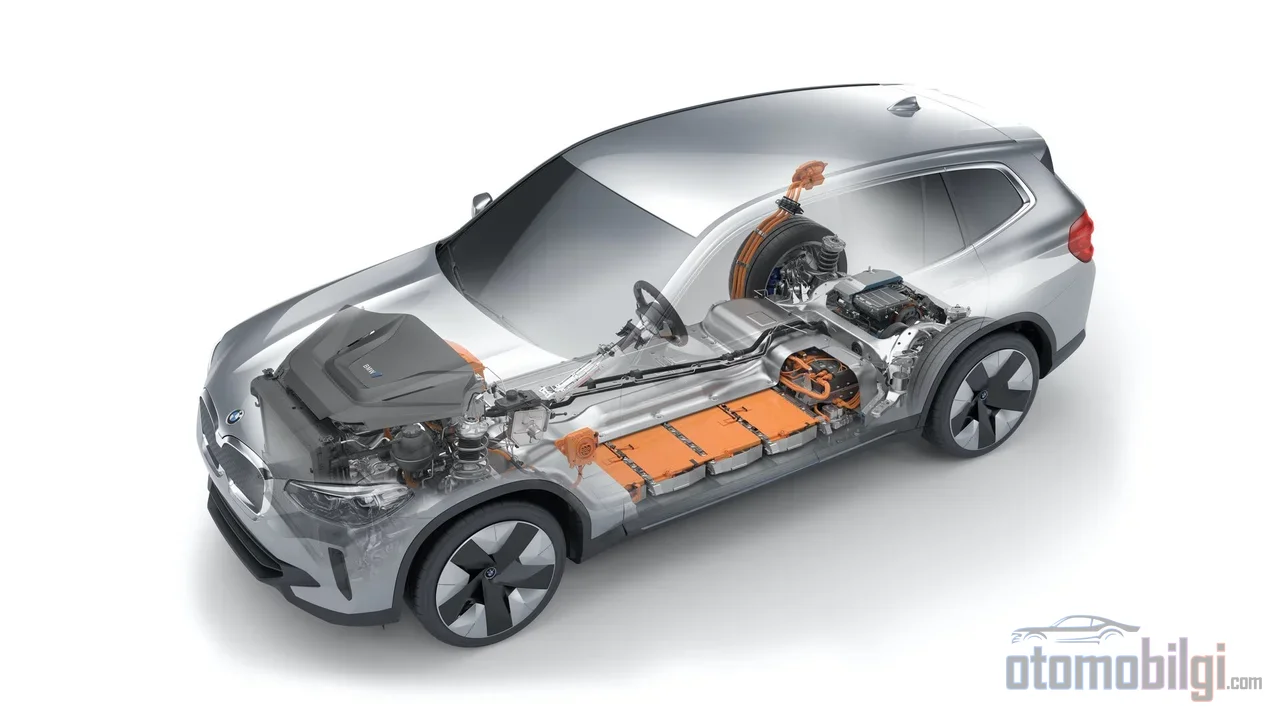
Em veículos elétricos com motor duplo, o motivo de se usarem dois tipos de motor diferentes no eixo dianteiro e no eixo traseiro é um simples equilíbrio de engenharia: o motor síncrono de ímãs permanentes trabalha no eixo sob carga contínua, pois tem alto rendimento de pico, enquanto o motor assíncrono atua no eixo auxiliar, pois gira praticamente sem perdas quando não é alimentado. Um EV AWD assim se mantém eficiente no modo cruise e também ganha a flexibilidade de consumir potência das quatro rodas quando o torque for necessário.
Destaques
- Motores de ímãs permanentes 95%–97% atingem o rendimento de pico; motores assíncronos tipicamente ficam na faixa de 90%–93% .
- Quando a alimentação do estator do motor assíncrono é cortada, o rotor gira livremente; isso o torna um eixo auxiliar ideal em configurações de motor duplo.
- Um motor assíncrono de potência equivalente pesa 45–60 kg , enquanto um PMSM pesa cerca de 22 kg; a densidade de torque é 2–3 vezes maior.
- No Tesla Model 3 Dual Motor, o eixo dianteiro usa um motor de indução e o traseiro um motor de ímã permanente interno (IPM); os modelos Mercedes-Benz EQ preferem o oposto.
Por que os dois motores não são feitos com o mesmo design?
Equipar ambos os eixos com motores de ímãs permanentes parece lógico no papel: afinal, um motor mais eficiente, mais leve e mais compacto. O problema é que o campo magnético do motor PM nunca se desliga. Os ímãs no rotor desses motores geram campo o tempo todo; mesmo quando o carro está em modo inércia, ou seja, com a potência do motor cortada, o rotor magnetizado em rotação cria correntes indesejadas e perdas no núcleo nos enrolamentos do estator. Resumindo, o motor PM não pode ser literalmente "adormecido".
No motor assíncrono (de indução), por sua vez, a corrente do rotor é induzida indiretamente pelo estator. Quando a alimentação do estator é cortada, o rotor fica sem campo magnético, mecanicamente livre, e a perda por arraste cai para um nível próximo de zero. Essa única característica explica a lógica fundamental da arquitetura de motor duplo: o eixo não utilizado deve girar de graça, e o motor que permite isso é o assíncrono.
O caráter dos dois tipos de motor: rendimento, peso, densidade de torque
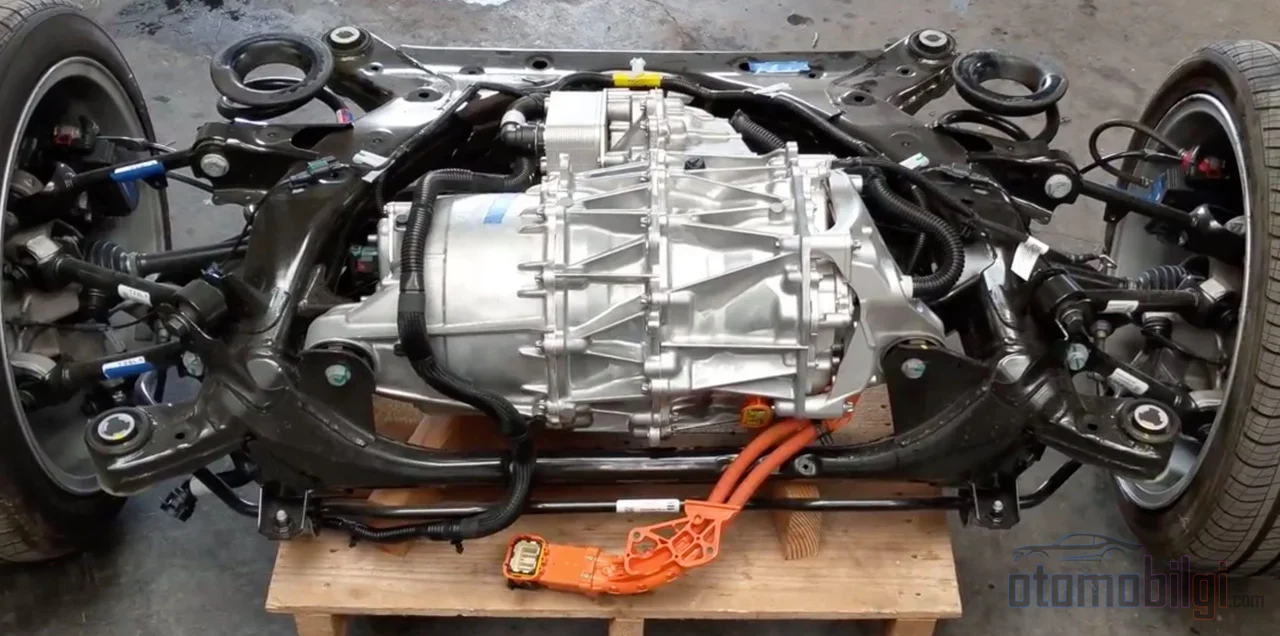
A superioridade do motor síncrono de ímãs permanentes (PMSM) não está apenas no rendimento de pico, mas na distribuição desse rendimento. Como não há perda de corrente no rotor, ele permanece eficiente em uma ampla faixa de velocidade e torque; isso vale, no uso diário, muitas vezes mais do que um rendimento de pico em um ponto fixo. No motor assíncrono, parte das perdas é totalmente estrutural: quanto mais o rotor fica atrás do campo do estator pela diferença de velocidade (escorregamento), mais corrente - e, portanto, calor - surge no rotor. Para produzir o mesmo fluxo, o motor assíncrono exige mais ferro e cobre - um motor assíncrono de 50 kW pesa 45–60 kg, enquanto um PMSM equivalente pesa 22 kg. A densidade de torque do motor PM também é 2–3 vezes maior, ou seja, o mesmo desempenho cabe em um pacote mais compacto.
| Característica | Síncrono de ímãs permanentes (PMSM) | Assíncrono (indução) |
|---|---|---|
| Rendimento de pico | 95%–97% | 90%–93% |
| Perda em rotação livre | Baixa, mas não zero (campo magnético constante) | Muito baixa, na prática gira livremente |
| Massa de um motor de 50 kW | Cerca de 22 kg | 45–60 kg |
| Densidade de torque | Alta (2–3 vezes) | Mais baixa |
| Rendimento na faixa de carga | Eficiência em faixa ampla | Cai mais rápido em carga variável |
| Requisito de ímã | Requer elementos de terras raras | Não requer |
| Papel típico | Eixo de carga contínua | Eixo auxiliar / potência adicional |
Lógica de pareamento no mapa de eficiência
Todo motor elétrico tem um mapa de eficiência: um diagrama de contorno que mostra quão eficiente ele é em cada região do plano velocidade-torque. As perdas vêm de três grupos principais - perdas ôhmicas devido à resistência dos enrolamentos, perdas no ferro decorrentes do fluxo variável no núcleo e, nos motores PM, as perdas adicionais criadas pelos próprios ímãs. Um bom sistema de motor duplo alinha as regiões mais eficientes desses mapas aos pontos onde o veículo passa mais tempo em seu perfil típico de uso.
A estratégia funciona assim: quando o veículo está em velocidade constante (cruise), apenas o motor PM opera, e suas dimensões são escolhidas exatamente para que, nesse cenário de baixa carga, ele se situe na ilha mais eficiente do mapa de eficiência. O motor assíncrono é desligado por um comando do inversor; o rotor gira livremente, com arrasto quase zero. Ao entrar uma aceleração, rampa ou perda de tração, o segundo motor começa a produzir torque. O software do veículo ajusta a distribuição de torque entre os eixos dianteiro e traseiro a cada instante para otimizar o consumo; esses algoritmos de alocação de torque também estabelecem a infraestrutura do torque vetorial básico e buscam equilibrar a capacidade de força lateral de cada eixo.
Há assimetria também na frenagem regenerativa: o motor PM transita naturalmente para o modo gerador porque seu campo está sempre pronto. Usar o motor assíncrono como gerador é um pouco mais complexo; como o campo do rotor se forma por indução indireta, a camada de controle precisa primeiro estabelecer esse campo. Ainda assim, nos veículos modernos de motor duplo, ambos os eixos podem participar da recuperação de energia.
Por que os fabricantes escolhem cada pareamento?
Tesla: indução na frente, IPM atrás
Tesla Model 3 O Dual Motor é o exemplo mais debatido dessa arquitetura: no eixo dianteiro, um motor de indução trifásico de quatro polos; no eixo traseiro, um motor trifásico de seis polos com ímãs permanentes internos (IPM). A trajetória histórica da empresa também é instrutiva - o primeiro Roadster e o Model S eram totalmente de indução; com o Model 3 e o Y, a unidade de tração principal migrou para a base PMSM. O motivo é claro: o custo mais alto do motor PM compensa o ganho de eficiência que ele proporciona. A Tesla ainda combina os ímãs permanentes com um projeto de relutância (torque de relutância magnética), levando a eficiência um passo adiante. Nesses motores da geração chamada PMSR, percebem-se traços da arquitetura híbrida IPM-SynRM.
Mercedes-Benz: imagem espelhada
Os modelos Mercedes-Benz EQ aplicam a mesma lógica ao contrário: motor síncrono de excitação permanente no eixo traseiro, motor de indução no eixo dianteiro. Isso mostra que não existe uma única resposta correta para a pergunta "em qual eixo deve ficar o PM"; a decisão é tomada conforme a distribuição de peso do veículo, a carga típica de condução e a arquitetura de gestão térmica. Como o eixo traseiro carrega maior potência contínua na maioria dos EVs, colocar o motor PM atrás garante que a carga de cruise recaia sobre o motor mais eficiente - na Tesla, essencialmente a mesma lógica atua.
Panorama geral do setor
Marcas como BYD, Toyota, Hyundai e Volkswagen dependem principalmente de sistemas PMSM devido à alta densidade de torque e à eficiência em uma ampla faixa de rotações. A grande maioria dos BEVs usa motor de ímã permanente; o Renault Zoe e o antigo Tesla Model S são as exceções conhecidas a essa regra. Pesquisas do setor indicam que os motores PM continuarão sendo o tipo dominante de motor em um futuro previsível; a gigante de componentes Bosch também já apresentou sua nova família de e-motores síncronos de ímã permanente para produção em série.
O PM é superior em todos os casos? Áreas em que o assíncrono ainda vence
A comparação não é unilateral. O motor assíncrono traz três vantagens concretas: por não ter ímãs permanentes, não depende de elementos de terras raras; o custo do motor é tipicamente 20-30% menor; e é resistente à desmagnetização dos ímãs - não há problema de perda de campo mesmo em ambientes acima de 120°C. Nos motores PM, por outro lado, a alta temperatura deve ser considerada como risco vitalício para os ímãs. Além disso, a rotação do rotor PM gera uma tensão oposta à tensão aplicada (back-EMF); isso permite que o motor consuma a corrente exigida por sua carga, mas em rotações elevadas o gerenciamento de tensão e perdas torna-se um tema crítico do projeto.
A magnitude da diferença de eficiência também não é absoluta: embora uma faixa de 5-7% seja considerada regra geral, a diferença se estreita e se abre conforme o ponto de carga. A vantagem do PM é especialmente evidente em cargas variáveis; em carga contínua e constante, a diferença diminui consideravelmente. Também está na mesa, como candidata, o motor síncrono de excitação elétrica (EESM): é isento de ímãs e sua excitabilidade oferece flexibilidade de controle, mas a eficiência em carga parcial fica tipicamente abaixo da do PMSM, pois exige uma corrente de excitação que alimenta continuamente o campo do rotor.
Perguntas frequentes: o motor duplo aumenta a autonomia?
A resposta à pergunta depende do motor. Ao comparar um veículo com um único motor PM e um veículo AWD com combinação PM + assíncrono, a configuração de motor duplo não faz perder autonomia - porque o eixo assíncrono não utilizado gira livremente e quase não afeta a eficiência. O ganho vem da distribuição do torque para o eixo que precisa dele e da operação de cada motor na região mais eficiente do seu próprio mapa de eficiência. Se ambos os eixos tivessem ímãs permanentes, as perdas no núcleo, fluindo continuamente, realmente consumiriam a autonomia; a combinação existe justamente para eliminar essa perda.
Então por que todos os fabricantes não usam o mesmo arranjo? A posição do eixo PM varia conforme o modelo e o fabricante; algumas avaliações identificam o motor dianteiro como o PM mais eficiente, enquanto análises de desmontagem da carroceria confirmam que, no Model 3/Y, o motor traseiro é o tipo PM mais eficiente em cargas típicas de condução. O que é fixo não é a regra, mas o princípio: a carga de cruzeiro deve ser levada pelo motor mais eficiente, e o outro deve permanecer inativo a menos que seja necessário.
Conclusão: uma assimetria consciente
Na frente com ímãs permanentes, atrás assíncrono (ou o contrário): essa configuração não é uma declaração de superioridade de uma tecnologia de motor sobre a outra, mas uma divisão de trabalho entre dois caracteres distintos. O motor PM, com sua eficiência de 95-97% em uma ampla faixa de carga, carrega a carga contínua, enquanto o motor assíncrono mantém o eixo reserva sem perdas graças à sua capacidade de rotação livre. Fatores como o custo dos ímãs, a resistência térmica e a independência de terras raras consolidam essa combinação também do ponto de vista econômico. Para um engenheiro que deseja tração nas quatro rodas sem perder autonomia, essa assimetria continua sendo a resposta mais equilibrada da tecnologia atual.
Fontes
- Motor PMSM vs Motor de Indução: 3 Decisões que Salvam a Construção do Seu VE
- Comparação, Motores de Indução vs. PM para VEs
- Motor de Indução vs. Motor de Ímã Permanente | Eficiência e Torque
- Num Tesla Model 3 AWD, por que o motor da frente e o de trás são diferentes
- Tesla Model Y vs Model 3: Comparação da Tecnologia de Motores Elétricos
- Perdas nos Mapas de Eficiência de Veículos Elétricos: Uma Visão Geral
- Frenagem regenerativa: Um olhar mais atento aos métodos e limites da regeneração
- Motores de Indução em Powertrains de VEs
- Motores Elétricos para Veículos Elétricos 2026-2036
- Motores elétricos de ímã permanente da próxima geração da Bosch