Logika dwusilnikowego EV: dlaczego z przodu stosuje się silnik z magnesami trwałymi, a z tyłu silnik asynchroniczny?
Udostępnij tę stronę
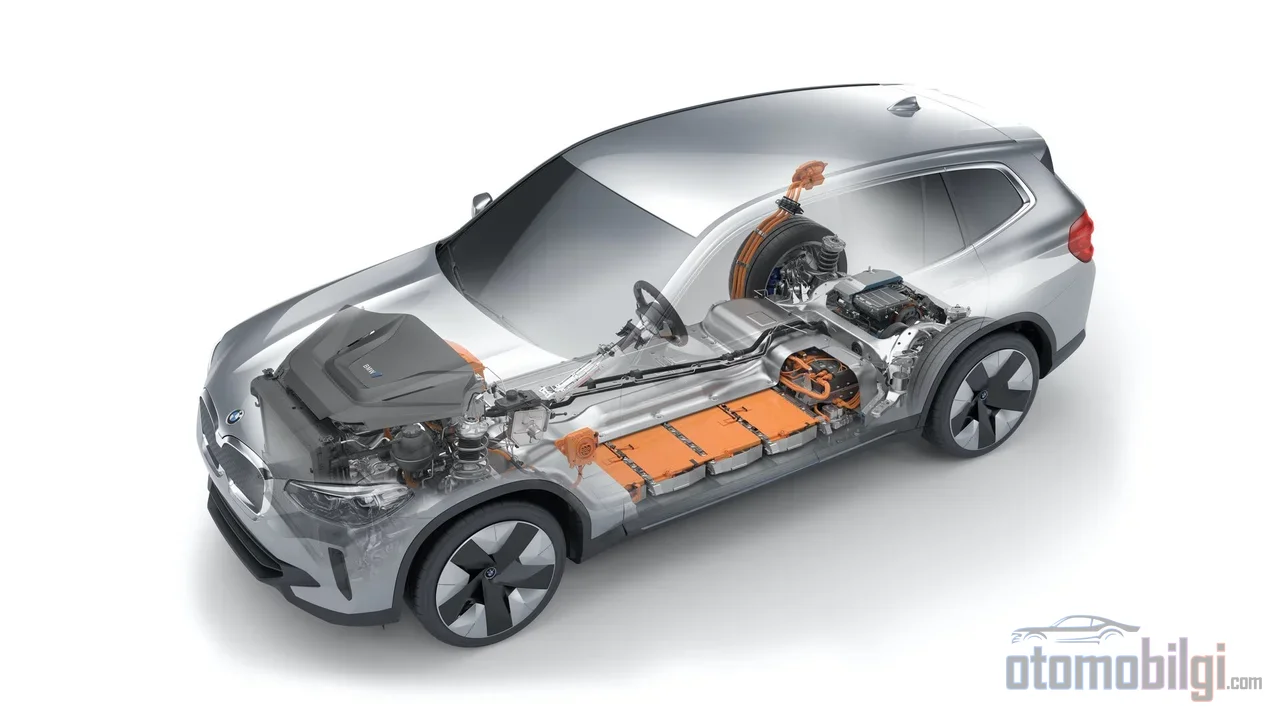
W elektrycznych samochodach z dwoma silnikami powodem stosowania różnych typów silników na osi przedniej i tylnej jest prosta równowaga inżynieryjna: silnik synchroniczny z magnesami trwałymi, dzięki wysokiej sprawności szczytowej, pracuje na osi stale obciążonej, natomiast silnik asynchroniczny, który przy odłączonym zasilaniu obraca się niemal bezstratnie, pełni rolę osi rezerwowej. Dzięki temu AWD w pojeździe elektrycznym pozostaje wydajny w trybie cruising, a jednocześnie ma elastyczność pobierania mocy z czterech kół, gdy potrzebny jest moment obrotowy.
Najważniejsze informacje
- Silniki z magnesami trwałymi osiągają sprawność szczytową 95–97%; silniki asynchroniczne zwykle mieszczą się w zakresie 90–93%.
- Gdy zasilanie stojana silnika asynchronicznego zostanie odcięte, wirnik obraca się swobodnie; to czyni go idealną osią rezerwową w układzie dwusilnikowym.
- Silnik asynchroniczny o równoważnej mocy waży 45–60 kg, podczas gdy PMSM około 22 kg; gęstość momentu obrotowego jest 2–3 razy wyższa.
- W Tesli Model 3 Dual Motor na osi przedniej używany jest silnik indukcyjny, a z tyłu silnik z wbudowanymi magnesami trwałymi (IPM); modegle Mercedes-Benz EQ wybierają odwrotny układ.
Dlaczego nie stosuje się dwóch silników o tej samej konstrukcji?
Wyposażenie obu osi w silniki z magnesami trwałymi wydaje się logiczne na papierze: w końcu to silnik bardziej wydajny, lżejszy i bardziej kompaktowy. Problem polega na tym, że pole magnetyczne silnika PM nigdy się nie wyłącza. Magnesy w wirniku tych silników generują pole w każdej chwili; nawet gdy samochód jest w trybie wolnego toczenia, czyli gdy zasilanie silnika jest odcięte, obracający się wirnik z magnesami wzbudza w uzwojeniach stojana niepożądane prądy i straty w rdzeniu. Krótko mówiąc, silnika PM nie da się dosłownie „uśpić”.
W silniku asynchronicznym (indukcyjnym) prąd w wirniku jest wzbudzany pośrednio przez stojan. Gdy zasilanie stojana zostanie odcięte, wirnik pozostaje bez pola magnetycznego, mechanicznie swobodny, a straty oporowe spadają do poziomu bliskiego zeru. Ta jedna cecha wyjaśnia podstawową logikę architektury dwusilnikowej: niewykorzystywana oś powinna obracać się za darmo, a silnikiem, który to zapewnia, jest silnik asynchroniczny.
Charakterystyka dwóch typów silników: sprawność, masa, gęstość momentu obrotowego
Przewaga silnika synchronicznego z magnesami trwałymi (PMSM) nie polega tylko na sprawności szczytowej, lecz na rozkładzie sprawności. Ponieważ nie ma strat na prąd wirnika, pozostaje wydajny w szerokim zakresie prędkości i momentu obrotowego; w codziennej eksploatacji jest to cenniejsze niż sprawność szczytowa w jednym punkcie pracy. W silniku asynchronicznym część strat jest całkowicie strukturalna: wirnik pozostaje w tyle za polem stojana o wartość poślizgu (slip), a im większy poślizg, tym większy prąd, a więc i straty w wirniku. Aby wygenerować ten sam strumień, silnik asynchroniczny wymaga więcej żelaza i miedzi - silnik asynchroniczny o mocy 50 kW waży 45–60 kg, podczas gdy równoważny PMSM 22 kg. Gęstość momentu obrotowego silnika PM jest również 2–3 razy wyższa, co oznacza, że ta sama wydajność mieści się w bardziej kompaktowej obudowie.
| Cecha | Synchroniczny z magnesami trwałymi (PMSM) | Asynchroniczny (indukcyjny) |
|---|---|---|
| Sprawność szczytowa | 95–97% | 90–93% |
| Straty swobodnego obrotu | Niskie, ale nie zerowe (stałe pole magnetyczne) | Bardzo niskie, w praktyce obraca się swobodnie |
| Masa silnika 50 kW | Około 22 kg | 45–60 kg |
| Gęstość momentu obrotowego | Wysoka (2-3 razy) | Niższa |
| Sprawność w zakresie obciążenia | Sprawna w szerokim zakresie | Przy zmiennym obciążeniu spada szybciej |
| Wymóg magnesów | Wymaga pierwiastków z grupy ziem rzadkich | Nie są wymagane |
| Typowa rola | Oś obciążona w sposób ciągły | Oś pomocnicza / dodatkowa moc |
Logika dopasowania na mapie sprawności
Każdy silnik elektryczny ma swoją mapę sprawności: diagram konturowy pokazujący, jak sprawny jest dany obszar na płaszczyźnie prędkość-moment. Straty pochodzą z trzech głównych grup - straty omowe wynikające z rezystancji uzwojeń, straty w żelazie wynikające ze zmiennego strumienia magnetycznego oraz straty z tytułu błędów tworzone przez same magnesy w silnikach PM. Dobry układ dwusilnikowy dopasowuje najbardziej wydajne obszary tych map do punktów, w których pojazd spędza najwięcej czasu w typowym profilu użytkowania.
Strategia działa tak: podczas jazdy ze stałą prędkością (cruise) pracuje tylko silnik PM, a jego wymiary są dobrane tak, aby w tym właśnie scenariuszu niskiego obciążenia osiadał na najwydajniejszej wyspie mapy sprawności. Silnik asynchroniczny jest wyłączany jednym poleceniem falownika; wirnik obraca się swobodnie, opór jest praktycznie zerowy. Gdy do akcji wchodzi przyspieszanie, wznoszenie lub utrata przyczepności, drugi silnik zaczyna wytwarzać moment obrotowy. Oprogramowanie pojazdu w każdym momencie ustawia podział momentu obrotowego między przednią i tylną osią tak, aby zoptymalizować zużycie; te algorytmy alokacji momentu stanowią jednocześnie infrastrukturę podstawowej wektoryzacji momentu i starają się równoważyć obciążenie każdej osi.
Asymetria występuje również w hamowaniu odzyskowym: Silnik PM naturalnie przechodzi w tryb generatora, ponieważ jego pole jest zawsze gotowe. Użycie silnika asynchronicznego jako generatora jest nieco bardziej skomplikowane; ponieważ pole wirnika powstaje przez indukcję pośrednią, warstwa sterowania musi najpierw to pole zbudować. Mimo to we współczesnych pojazdach dwusilnikowych obie osie mogą uczestniczyć w odzysku energii.
Dlaczego producenci wybierają takie dopasowanie?
Tesla: z przodu indukcja, z tyłu IPM
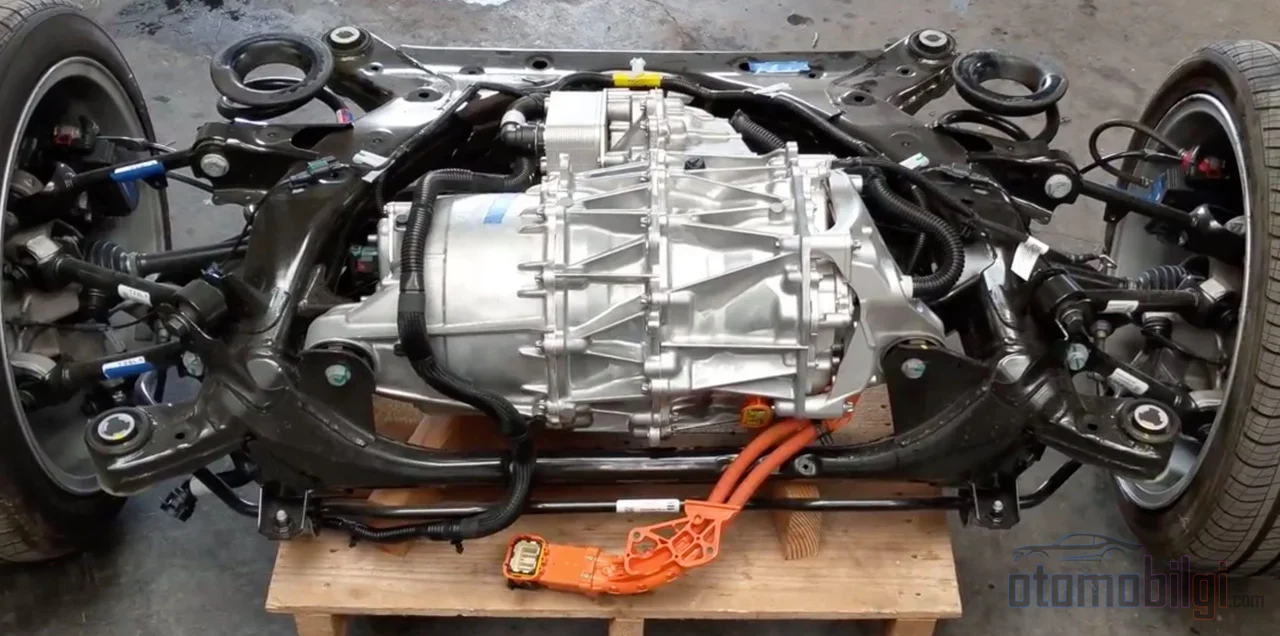
Tesla Model 3 Dual Motor to najbardziej dyskutowany przykład tej architektury: oś przednia - trójfazowy, czterobiegunowy silnik indukcyjny; oś tylna - trójfazowy, sześciobiegunowy silnik z wbudowanymi magnesami trwałymi (IPM). Historyczna krzywa firmy jest również pouczająca - pierwszy Roadster i Model S były w całości indukcyjne; wraz z Modelem 3 i Y główny układ napędowy przeszedł na bazę PMSM. Powód jest jasny: wyższy koszt silnika PM jest wart zysku w sprawności, jaki zapewnia. Tesla dodatkowo łączy magnesy trwałe z projektem reluktancyjnym (moment oporu magnetycznego), przesuwając sprawność o krok dalej. W silnikach tej generacji, nazywanych PMSR, widać ślady hybrydowej architektury IPM-SynRM.
Mercedes-Benz: obraz lustrzany
Modele Mercedes-Benz EQ stosują tę samą logikę odwrotnie: na osi tylnej silnik synchroniczny z magnesami trwałymi, na osi przedniej silnik indukcyjny. Pokazuje to, że na pytanie "na której osi powinien być PM" nie ma jednej poprawnej odpowiedzi; decyzja zapada w zależności od rozkładu masy pojazdu, typowego obciążenia podczas jazdy i architektury zarządzania cieplną. Ponieważ tylna oś w większości aut elektrycznych przenosi wyższą moc ciągłą, umieszczenie silnika PM z tyłu sprawia, że obciążenie podczas jazdy fazą cruise trafia na najbardziej wydajny silnik - u Tesli działa w zasadzie ta sama logika.
Cały sektor
Marki takie jak BYD, Toyota, Hyundai i Volkswagen opierają się głównie na układach PMSM ze względu na wysoką gęstość momentu obrotowego i wydajność w szerokim zakresie prędkości. Zdecydowana większość pojazdów BEV używa silników z magnesami trwałymi; Renault Zoe i stary Tesla Model S to znane wyjątki od tej reguły. Badania branżowe wskazują, że silniki PM pozostaną dominującym typem silników w przewidywalnej przyszłości; nawet gigant komponentów Bosch wprowadził właśnie nową generację rodziny synchronicznych silników elektrycznych z magnesami trwałymi do produkcji seryjnej.
Czy PM jest zawsze lepszy? Obszary, w których nadal wygrywa silnik asynchroniczny
Porównanie nie jest jednostronne. Silnik asynchroniczny ma trzy konkretne zalety: niezależność od metali ziem rzadkich dzięki braku magnesów trwałych, typowo o 20-30% niższy koszt silnika oraz odporność na demagnetyzację magnesów - nawet w środowiskach powyżej 120°C nie ma problemu z utratą strumienia. W silnikach PM wysoka temperatura musi być natomiast uwzględniana jako ryzyko dla trwałości magnesów. Ponadto obrót wirnika silnika PM generuje napięcie przeciwne do przyłożonego (back-EMF); pozwala to silnikowi pobierać prąd wymagany przez jego obciążenie, ale przy wysokich obrotach zarządzanie napięciem i stratami staje się kluczową kwestią konstrukcyjną.
Skala różnicy w sprawności również nie jest bezwzględna: choć zakres 5-7% uchodzi za ogólnie obowiązujący, różnica zwęża się i rozszerza w zależności od punktu obciążenia. Przewaga PM jest szczególnie wyraźna przy zmiennych obciążeniach; przy obciążeniu ciągłym i stałym różnica znacząco maleje. Na stole jest też kandydat: synchroniczny silnik o wzbudzeniu elektrycznym (EESM): nie ma magnesów, a możliwość wzbudzenia daje elastyczność sterowania, ale sprawność przy częściowym obciążeniu jest typowo niższa niż w PMSM, ponieważ wymaga prądu wzbudzenia stale zasilającego pole wirnika.
Często zadawane pytania: czy podwójny silnik zwiększa zasięg?
Odpowiedź zależy od silnika. Gdy porównamy pojazd z pojedynczym silnikiem PM z autem AWD z układem PM + asynchroniczny, konfiguracja dwusilnikowa nie powoduje utraty zasięgu - ponieważ nieużywana oś asynchroniczna obraca się swobodnie i niemal w ogóle nie narusza efektywności. Zysk polega zaś na rozłożeniu momentu obrotowego na oś, która go potrzebuje, i na pracy każdego silnika w najbardziej wydajnym obszarze jego własnej mapy mocy. Gdyby obie osie miały magnesy trwałe, ciągłe straty w rdzeniu przy przechodzeniu przez zero rzeczywiście zjadałyby zasięg; układ mieszany istnieje właśnie po to, aby tę stratę wyeliminować.
Skoro tak, dlaczego nie wszyscy producenci stosują tę samą konfigurację? Pozycja osi PM różni się w zależności od modelu i producenta; niektóre analizy opisują przedni silnik jako wydajniejszy PM, natomiast analizy z rozbiórki nadwozi potwierdzają, że w Modelu 3/Y tylny silnik to typ PM wydajniejszy przy typowych obciążeniach w jeździe. Stała jest nie reguła, lecz zasada: obciążenie w fazie cruise powinien nieść najwydajniejszy silnik, a drugi powinien pozostawać uśpiony, dopóki nie będzie potrzebny.
Podsumowanie: świadoma asymetria
Z przodu silnik z magnesami trwałymi, z tyłu asynchroniczny (lub odwrotnie); nie jest to ogłoszenie wyższości jednej technologii silników nad drugą, lecz podział ról między dwoma różnymi charakterami. Silnik PM przenosi obciążenie ciągłe sprawnością 95–97% w szerokim zakresie obciążeń, a silnik asynchroniczny dzięki zdolności do swobodnego obrotu utrzymuje oś zapasową bez strat. Czynniki takie jak koszt magnesów, odporność termiczna i niezależność od metali ziem rzadkich umacniają to dopasowanie także pod względem ekonomicznym. Dla inżyniera, który chce uzyskać napęd na cztery koła bez utraty zasięgu, ta asymetria pozostaje najbardziej zrównoważoną odpowiedzią w obecnej technologii.
Źródła
- PMSM vs Induction Motor: 3 Decisions That Save Your EV Build
- Comparison, Induction Vs. PM Motors for EVs
- Induction vs. Permanent Magnet Motors | Efficiency & Torque
- In a AWD Tesla Model 3, why is the front and back motor different
- Tesla Model Y vs Model 3: Electric Motor Tech Comparison
- akcier in Efficiency Maps of Electric Vehicles: An Overview
- Regenerative braking: A closer look at regen and its limits
- Induction Motors in EV Powertrains
- Electric Motors for Electric Vehicles 2026-2036
- Bosch next-generation permanent-magnet e-motors