Логика двухмоторных электромобилей: почему спереди используется двигатель с постоянными магнитами, а сзади - асинхронный?
Поделиться этой страницей
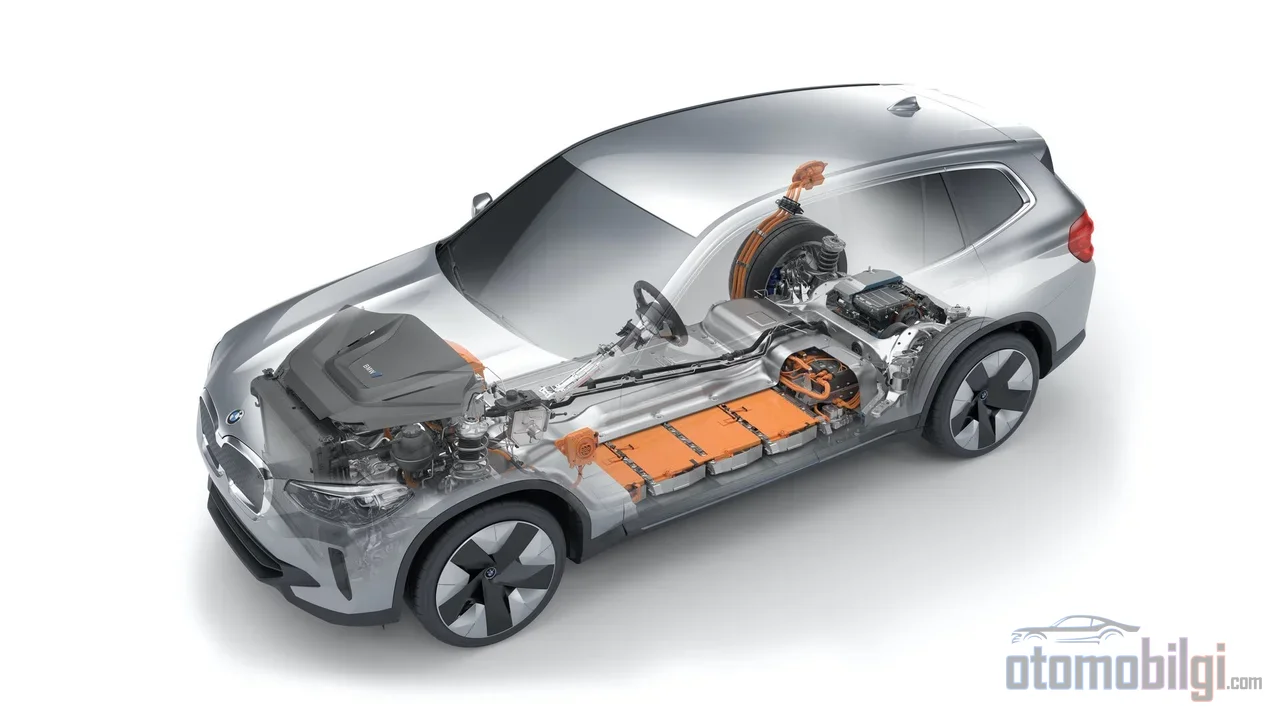
В двухмоторных электромобилях причина использования двух разных типов двигателей на передней и задней оси - простая инженерная балансировка: синхронный двигатель с постоянными магнитами работает на постоянно нагруженной оси, поскольку имеет высокий пиковый КПД, а асинхронный двигатель - на резервной оси, так как при отключении питания он может свободно вращаться почти без потерь. Таким образом, полноприводный EV остаётся эффективным в режиме крейсерской езды и при этом обладает гибкостью расходовать мощность всех четырёх колёс, когда требуется крутящий момент.
Основные моменты
- Двигатели с постоянными магнитами достигают пикового КПД %95–97; асинхронные двигатели обычно остаются в диапазоне %90–93 .
- Когда питание статора асинхронного двигателя отключено, ротор вращается свободно; это делает его идеальным резервной осью в двухмоторной схеме.
- Асинхронный двигатель эквивалентной мощности весит 45–60 кг, тогда как PMSM - около 22 кг; плотность крутящего момента в 2–3 раза выше.
- Tesla Model 3 Dual Motor использует индукционный двигатель на передней оси и двигатель с внутренними постоянными магнитами (IPM) на задней; модели Mercedes-Benz EQ предпочитают обратную схему.
Почему оба двигателя не делают по одной конструкции?
Оснастить обе оси двигателями с постоянными магнитами выглядит логично на бумаге: в конечном итоге это более эффективный, более лёгкий и более компактный двигатель. Проблема в том, что магнитное поле PM-двигателя никогда не отключается. Магниты в роторе этих двигателей создают поле постоянно; даже когда автомобиль движется накатом, то есть питание двигателя отключено, вращающийся магнитный ротор создаёт нежелательные токи и потери в сердечнике в обмотках статора. Короче говоря, PM-двигатель буквально нельзя «усыпить».
В асинхронном (индукционном) двигателе ток в роторе индуцируется статором косвенно. Когда питание статора отключено, ротор остаётся без магнитного поля, механически свободным, а потери на трение снижаются почти до нуля. Именно эта особенность объясняет основную логику двухмоторной архитектуры: неиспользуемая ось должна вращаться бесплатно, а двигатель, способный это обеспечить, - асинхронный.
Характеристики двух типов двигателей: КПД, вес, плотность крутящего момента
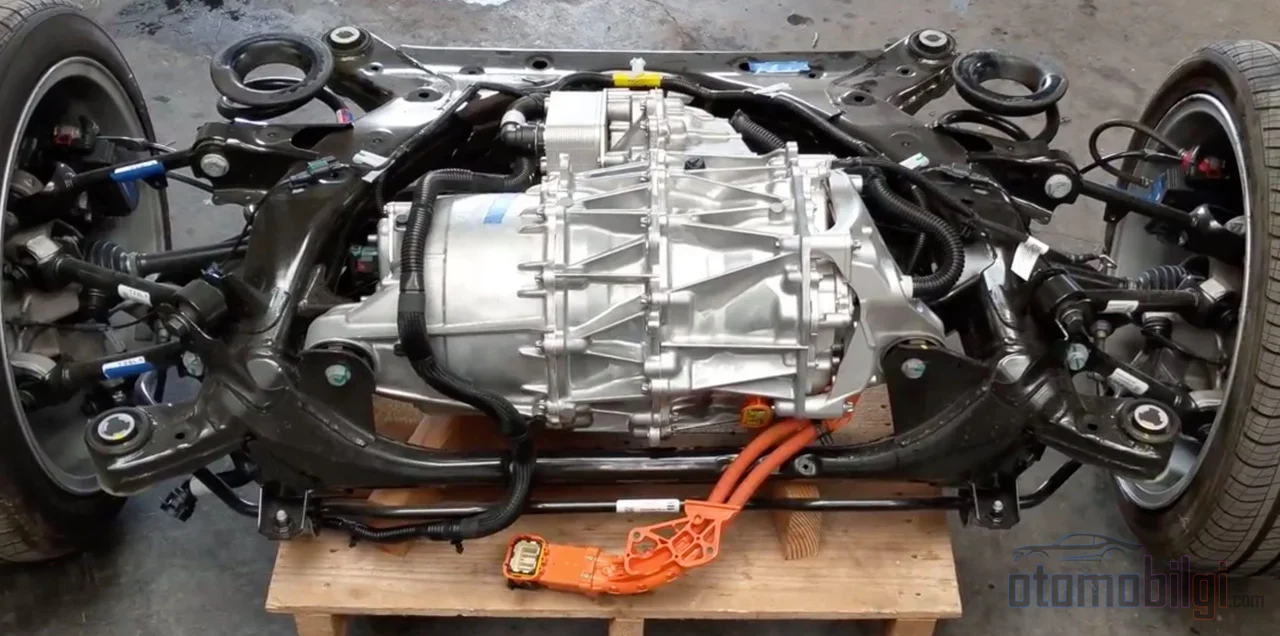
Преимущество синхронного двигателя с постоянными магнитами (PMSM) заключается не только в пиковом КПД, но и в распределении эффективности. Поскольку нет потерь на ток ротора, он остаётся эффективным в широком диапазоне скоростей и крутящих моментов; в повседневной эксплуатации это зачастую ценнее пикового КПД в одной фиксированной точке. В асинхронном двигателе часть потерь полностью конструктивна: чем больше ротор отстаёт от поля статора по скорости (скольжение), тем больше в роторе возникает тока, а значит, и тепла. Для создания того же магнитного потока асинхронному двигателю требуется больше железа и меди - асинхронный двигатель мощностью 50 кВт весит 45–60 кг, тогда как эквивалентный PMSM - 22 кг. Плотность крутящего момента PM-двигателя также в 2–3 раза выше, то есть та же производительность умещается в более компактном корпусе.
| Характеристика | Синхронный с постоянными магнитами (PMSM) | Асинхронный (индукционный) |
|---|---|---|
| Пиковый КПД | %95–97 | %90–93 |
| Потери при свободном вращении | Низкие, но не нулевые (постоянное магнитное поле) | Очень низкие, практически свободно вращается |
| Масса двигателя 50 кВт | Около 22 кг | 45–60 кг |
| Плотность крутящего момента | Высокая (в 2–3 раза) | Ниже |
| КПД в диапазоне нагрузки | Высокая эффективность в широком диапазоне | Быстрее падает при переменной нагрузке |
| Потребность в магнитах | Требуются редкоземельные элементы | Не требуются |
| Типичная роль | Ось с постоянной нагрузкой | Вспомогательная ось / дополнительная мощность |
Логика согласования на карте эффективности
У каждого электродвигателя есть карта эффективности: контурная диаграмма, показывающая, насколько он эффективен в разных областях плоскости скорость-момент. Потери делятся на три основные группы - омические потери, вызванные сопротивлением обмотки, потери в железе, возникающие из-за переменного магнитного потока в сердечнике, и дополнительные потери от самих магнитов в двигателях с постоянными магнитами (PM). Хорошая двухмоторная схема совмещает самые эффективные зоны этих карт с точками типичного эксплуатационного профиля автомобиля, где он проводит больше всего времени.
Стратегия работает так: при движении с постоянной скоростью (круиз) работает только PM-двигатель, причём его размеры подобраны именно так, чтобы в этом сценарии с низкой нагрузкой он попадал на самый эффективный «остров» карты эффективности. Асинхронный двигатель отключается командой инвертора; ротор свободно вращается, сопротивление практически нулевое. При ускорении, подъёме или потере сцепления второй двигатель начинает создавать крутящий момент. Программное обеспечение автомобиля постоянно настраивает распределение крутящего момента между передней и задней осями для оптимизации расхода; эти алгоритмы распределения момента одновременно создают основу базового векторирования момента и стараются сбалансировать боковую силу каждой оси.
При рекуперативном торможении тоже есть асимметрия: PM-двигатель естественным образом переходит в генераторный режим, потому что его магнитное поле всегда готово. Использовать асинхронный двигатель в качестве генератора несколько сложнее: поскольку поле ротора создаётся косвенным возбуждением, слой управления должен сначала это поле сформировать. Тем не менее в современных двухмоторных автомобилях обе оси могут участвовать в рекуперации энергии.
Почему производители выбирают ту или иную комбинацию?
Tesla: индукционный спереди, IPM сзади
Tesla Model 3 Dual Motor - самый обсуждаемый пример этой архитектуры: на передней оси трёхфазный четырёхполюсный асинхронный двигатель; на задней оси трёхфазный шестиполюсный синхронный двигатель с встроенными постоянными магнитами (IPM). Историческая траектория компании также показательна - первый Roadster и Model S были полностью на асинхронных двигателях; с Model 3 и Y основной силовой агрегат перешёл на базу PMSM. Причина ясна: более высокая стоимость PM-двигателя оправдывает получаемый выигрыш в эффективности. Tesla также сочетает постоянные магниты с реактивным дизайном (реактивный момент от сопротивления магнитному потоку), поднимая эффективность ещё на ступень. В двигателях этого поколения, называемых PMSR, видны черты гибридной архитектуры IPM-SynRM.
Mercedes-Benz: зеркальное отражение
Модели Mercedes-Benz EQ применяют ту же логику наоборот: на задней оси синхронный двигатель с постоянным возбуждением, на передней оси асинхронный двигатель. Это показывает, что на вопрос «на какой оси должен стоять PM-двигатель» нет единственно правильного ответа; решение принимается в зависимости от распределения массы автомобиля, типичной нагрузки при движении и архитектуры управления температурой. Поскольку на задней оси большинства EV приходится более высокая постоянная мощность, размещение PM-двигателя сзади обеспечивает работу в круизе на самом эффективном двигателе - у Tesla работает, по сути, та же логика.
Общепромышленный подход
Такие бренды, как BYD, Toyota, Hyundai и Volkswagen, делают ставку в основном на системы PMSM из-за высокой плотности крутящего момента и эффективности в широком диапазоне оборотов. Подавляющее большинство BEV используют двигатели с постоянными магнитами; Renault Zoe и старая Tesla Model S - известные исключения из этого правила. Отраслевые исследования говорят, что в обозримом будущем двигатели с постоянными магнитами останутся доминирующим типом; гигант компонентов Bosch также представил новое семейство серийных синхронных электродвигателей с постоянными магнитами.
Всегда ли PM превосходит? Области, где асинхронный двигатель всё ещё выигрывает
Сравнение не одностороннее. Асинхронный двигатель имеет три конкретных преимущества: поскольку у него нет постоянных магнитов, он не зависит от редкоземельных элементов, стоимость двигателя обычно на 20-30% ниже и он устойчив к размагничиванию магнитов - даже при температуре выше 120°C нет проблемы потери поля. В двигателях PM высокая температура должна учитываться как риск для магнитов на весь срок службы. Кроме того, вращение ротора PM создаёт напряжение, противоположное приложенному (back-EMF); это позволяет двигателю потреблять ток, необходимый для его нагрузки, но на высоких оборотах управление напряжением и потерями становится критическим вопросом конструкции.
Величина разницы в эффективности тоже не абсолютна: хотя диапазон в 5-7% считается общепринятым, разница сужается и расширяется в зависимости от точки нагрузки. Преимущество PM особенно заметно при переменных нагрузках; при постоянной и фиксированной нагрузке разница существенно сокращается. В качестве кандидата на столе также синхронный двигатель с электрическим возбуждением (EESM): он без магнитов и возможность возбуждения даёт гибкость управления, но эффективность при частичной нагрузке обычно ниже, чем у PMSM, поскольку требует тока возбуждения, постоянно питающего поле ротора.
Часто задаваемые вопросы: увеличивает ли два двигателя запас хода?
Ответ на вопрос зависит от двигателя. При сравнении автомобиля с одним двигателем PM и полноприводного (AWD) автомобиля с комбинацией PM + асинхронный, двухмоторная схема не теряет запас хода - потому что неиспользуемая асинхронная ось вращается свободно и почти не затрагивает эффективность. Выигрыш же достигается за счёт распределения крутящего момента к нужной оси и работы каждого двигателя в самой эффективной зоне его карты эффективности. Если бы обе оси были с постоянными магнитами, постоянно текущие потери в сердечнике действительно съедали бы запас хода; комбинация существует именно для устранения этих потерь.
Так почему не все производители используют одинаковую схему? Расположение оси PM меняется в зависимости от модели и производителя; некоторые оценки описывают передний двигатель как более эффективный PM, тогда как анализы разборки кузова подтверждают, что у Model 3/Y задний двигатель при типичных нагрузках движения - более эффективный тип PM. Неизменна не догма, а принцип: нагрузку круиза должен нести самый эффективный двигатель, а другой должен спать, пока не понадобится.
Заключение: осознанная асимметрия
Спереди - двигатель на постоянных магнитах, сзади - асинхронный (или наоборот); это не объявление превосходства одной технологии двигателя над другой, а разделение труда между двумя разными характерами. PM-двигатель с КПД 95–97% в широком диапазоне нагрузок несёт постоянную нагрузку, а асинхронный двигатель благодаря способности свободно вращаться без потерь держит свободную ось. Такие факторы, как стоимость магнитов, термическая стойкость и независимость от редкоземельных металлов, делают эту комбинацию устойчивой и с экономической точки зрения. Для инженера, желающего получить полный привод без потери запаса хода, эта асимметрия остаётся самым сбалансированным решением среди существующих технологий.
Источники
- PMSM против асинхронного двигателя: 3 решения, которые сэкономят сборку вашего электромобиля
- Сравнение асинхронных и синхронных двигателей с постоянными магнитами для электромобилей
- Асинхронные двигатели против двигателей с постоянными магнитами | Эффективность и крутящий момент
- Почему в полноприводной Tesla Model 3 передний и задний двигатели разные
- Tesla Model Y против Model 3: сравнение технологий электродвигателей
- Потери на картах эффективности электромобилей: обзор
- Рекуперативное торможение: подробный взгляд на методы и ограничения рекуперации
- Асинхронные двигатели в силовых установках электромобилей
- Электродвигатели для электромобилей 2026-2036
- Электродвигатели Bosch нового поколения с постоянными магнитами