Logique des EV bi-moteurs : pourquoi un moteur à aimants permanents à l'avant et un moteur asynchrone à l'arrière ?
Partagez cette page
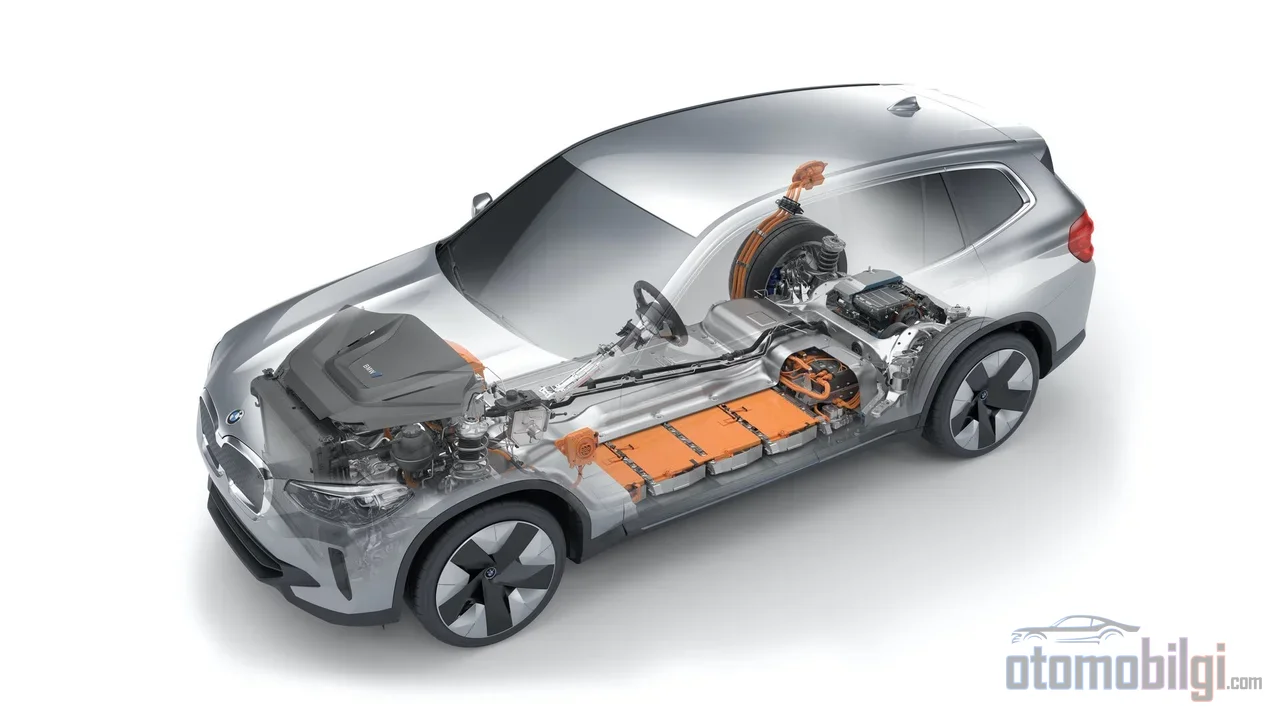
Dans les véhicules électriques à double moteur, la raison de l'utilisation de deux types de moteurs différents sur les essieux avant et arrière est un simple équilibre d'ingénierie : le moteur synchrone à aimants permanents travaille sur l'essieu constamment sollicité car son rendement de pointe est élevé, tandis que le moteur asynchrone fonctionne sur l'essieu de secours car il peut tourner librement presque sans perte lorsqu'il n'est pas alimenté. Un VE AWD reste ainsi efficace en mode croisière tout en ayant la flexibilité de consommer la puissance des quatre roues lorsque le couple est nécessaire.
Points clés
- Les moteurs à aimants permanents atteignent 95 à 97 % de rendement de pointe ; les moteurs asynchrones restent typiquement dans la plage de 90 à 93 %. reste dans la plage.
- Lorsque l'alimentation du stator du moteur asynchrone est coupée, le rotor tourne librement ; cela en fait un essieu de secours idéal dans une configuration à double moteur.
- Un moteur asynchrone de puissance équivalente pèse 45 à 60 kg tandis qu'un PMSM pèse environ 22 kg ; sa densité de couple est 2 à 3 fois supérieure.
- La Tesla Model 3 Dual Motor utilise un moteur à induction sur l'essieu avant et un moteur à aimants permanents intégrés (IPM) à l'arrière ; les modèles Mercedes-Benz EQ préfèrent l'inverse.
Pourquoi ne pas fabriquer les deux moteurs avec le même design ?
Équiper les deux essieux de moteurs à aimants permanents semble logique sur le papier : au final, un moteur plus efficace, plus léger et plus compact. Le problème, c'est que le champ magnétique du moteur PM ne s'éteint jamais. Les aimants du rotor de ces moteurs produisent un champ en permanence ; même lorsque le véhicule est en roue libre, c'est-à-dire lorsque la puissance du moteur est coupée, le rotor aimanté en rotation crée des courants indésirables et des pertes dans le noyau dans les enroulements du stator. En bref, un moteur PM ne peut absolument pas être "mis en veille".
Dans un moteur asynchrone (à induction), en revanche, le courant du rotor est induit indirectement par le stator. Lorsque l'alimentation du stator est coupée, le rotor se retrouve sans champ magnétique, mécaniquement libre, et les pertes de traînée tombent à un niveau proche de zéro. Cette seule caractéristique explique la logique fondamentale de l'architecture à double moteur : l'essieu inutilisé doit tourner gratuitement, et le moteur capable d'y parvenir est le moteur asynchrone.
Caractère des deux types de moteurs : rendement, poids, densité de couple
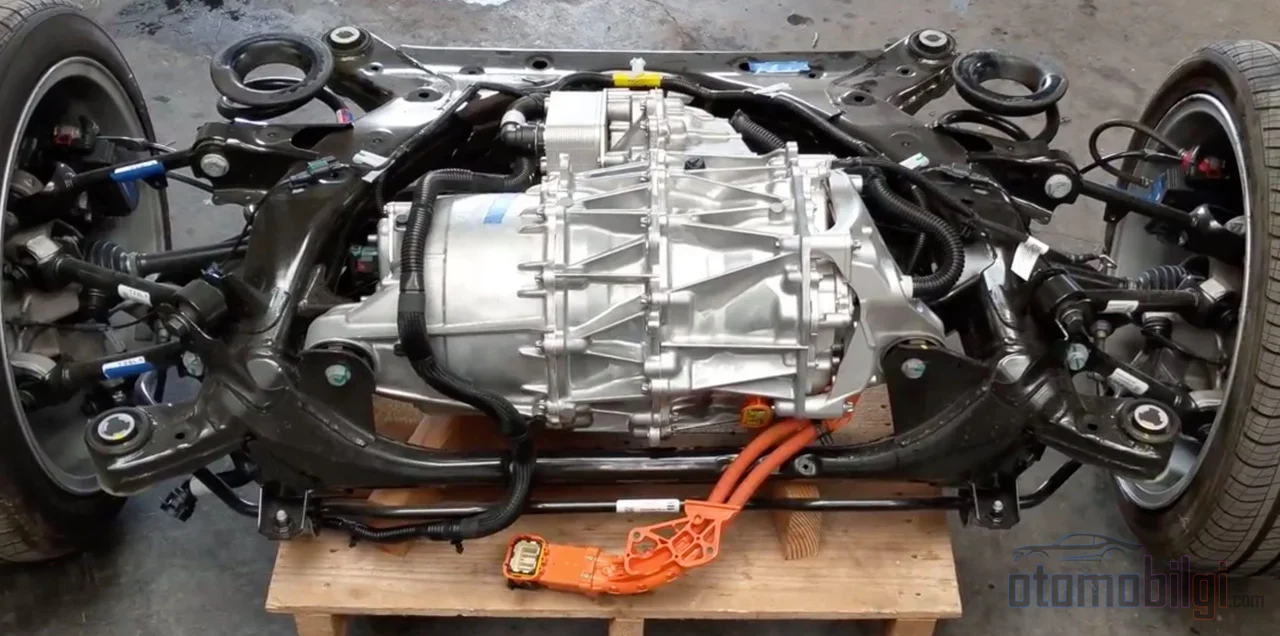
La supériorité du moteur synchrone à aimants permanents (PMSM) ne réside pas seulement dans le rendement de pointe, mais dans la répartition du rendement. Comme il n'y a pas de perte de courant dans le rotor, il reste efficace sur une large plage de vitesses et de couples ; cela vaut souvent plus en usage quotidien qu'un rendement de pointe à un point fixe. Dans un moteur asynchrone, une partie des pertes est purement structurelle : plus le rotor est en retard sur le champ du stator (glissement), plus il y a du courant et donc de la chaleur dans le rotor. Pour produire le même flux, un moteur asynchrone demande plus de fer et de cuivre - un moteur asynchrone de 50 kW pèse 45 à 60 kg tandis qu'un PMSM équivalent pèse 22 kg. La densité de couple du moteur PM est également 2 à 3 fois supérieure, c'est-à-dire que la même performance tient dans un package plus compact.
| Caractéristique | Synchrone à aimants permanents (PMSM) | Asynchrone (à induction) |
|---|---|---|
| Rendement de pointe | 95 à 97 % | 90 à 93 % |
| Perte en rotation libre | Faible mais pas nulle (champ magnétique constant) | Très faible, tourne pratiquement librement |
| Masse d'un moteur de 50 kW | Environ 22 kg | 45 à 60 kg |
| Densité de couple | Élevée (2 à 3 fois) | Plus faible |
| Rendement dans la plage de charge | Efficace sur une large plage | Chute plus rapide sous charge variable |
| Besoin en aimants | Nécessite des terres rares | Non nécessaire |
| Rôle typique | Essieu sous charge continue | Essieu secondaire / puissance additionnelle |
Logique d'appariement sur la carte d'efficacité
Chaque moteur électrique possède une carte d'efficacité : un diagramme de contours qui montre, dans le plan vitesse-couple, le niveau d'efficacité dans chaque zone. Les pertes proviennent de trois groupes principaux - les pertes ohmiques dues à la résistance des enroulements, les pertes fer causées par le flux variable dans le fer, et, dans les moteurs PM, les pertes supplémentaires créées par les aimants eux-mêmes. Une bonne configuration bi-moteur fait correspondre les zones les plus efficaces de ces cartes aux points où le véhicule passe le plus de temps dans son profil d'utilisation typique.
La stratégie fonctionne ainsi : lorsque le véhicule roule à vitesse constante (croisière), seul le moteur PM fonctionne et ses dimensions sont choisies précisément pour se situer dans l'îlot le plus efficace de la carte d'efficacité dans ce scénario de faible charge. Le moteur asynchrone est coupé sur commande de l'onduleur ; le rotor tourne librement, la traînée est quasi nulle. Dès qu'une accélération, une côte ou une perte de traction survient, le second moteur commence à produire du couple. Le logiciel du véhicule ajuste en permanence la répartition du couple entre les essieux avant et arrière afin d'optimiser la consommation ; ces algorithmes d'allocation de couple jettent aussi les bases du vectorisation de couple élémentaire et s'efforcent d'équilibrer la capacité de force latérale de chaque essieu.
Le freinage régénératif comporte lui aussi une asymétrie : le moteur PM passe naturellement en mode générateur car son champ est toujours prêt. Utiliser le moteur asynchrone comme générateur est un peu plus complexe ; le champ du rotor étant créé par excitation indirecte, la couche de contrôle doit d'abord établir ce champ. Cela dit, dans les véhicules bi-moteurs modernes, les deux essieux peuvent participer à la récupération d'énergie.
Pourquoi les constructeurs choisissent-ils tel ou tel appariement ?
Tesla : induction à l'avant, IPM à l'arrière
Tesla Model 3 La Dual Motor est l'exemple le plus discuté de cette architecture : à l'essieu avant, un moteur asynchrone triphasé à quatre pôles ; à l'essieu arrière, un moteur triphasé à six pôles à aimants permanents internes (IPM). La trajectoire historique de l'entreprise est également instructive - la première Roadster et la Model S étaient entièrement à induction ; avec la Model 3 et la Y, le groupe motopropulseur principal est passé à la technologie PMSM. La raison est claire : le coût plus élevé du moteur PM vaut le gain d'efficacité qu'il procure. Tesla va aussi un pas plus loin en combinant les aimants permanents avec une conception à réluctance (couple de résistance magnétique). Dans ces moteurs de nouvelle génération appelés PMSR, on retrouve les traces de l'architecture hybride IPM-SynRM.
Mercedes-Benz : image miroir
Les modèles Mercedes-Benz EQ appliquent la même logique à l'inverse : moteur synchrone à excitation permanente à l'essieu arrière, moteur asynchrone à l'essieu avant. Cela montre qu'il n'existe pas de réponse unique à la question « sur quel essieu le moteur PM doit-il se trouver » ; la décision se prend selon la répartition des masses du véhicule, la charge de conduite typique et l'architecture de gestion thermique. Comme l'essieu arrière supporte une puissance continue plus élevée sur la plupart des VE, placer le moteur PM à l'arrière garantit que la charge de croisière repose sur le moteur le plus efficace - essentiellement la même logique que chez Tesla.
Vue d'ensemble du secteur
Des marques comme BYD, Toyota, Hyundai et Volkswagen s'appuient principalement sur des systèmes PMSM en raison de leur densité de couple élevée et de leur rendement sur une large plage de régimes. La grande majorité des BEV utilise des moteurs à aimants permanents ; la Renault Zoe et l'ancienne Tesla Model S sont les exceptions connues à cette règle. Les études sectorielles indiquent que les moteurs PM resteront le type de moteur dominant dans un avenir prévisible ; le géant des équipementiers Bosch a d'ailleurs présenté une nouvelle famille de e-moteurs synchrones à aimants permanents de production en série.
Le PM est-il supérieur en toutes circonstances ? Les domaines où l'asynchrone garde l'avantage
La comparaison n'est pas à sens unique. Le moteur asynchrone présente trois avantages concrets : il ne dépend pas des terres rares puisqu'il n'utilise pas d'aimants permanents, son coût est typiquement 20 à 30 % plus bas et il résiste à la démagnétisation des aimants - pas de problème de perte de champ même au-dessus de 120 °C. Dans les moteurs PM en revanche, la haute température doit être prise en compte comme un risque à vie pour les aimants. De plus, la rotation du rotor PM génère une tension opposée à la tension appliquée (force contre-électromotrice) ; cela permet au moteur de prélever le courant exigé par sa charge, mais à haut régime, la gestion de la tension et des pertes devient un enjeu critique de la conception.
L'ampleur de l'écart de rendement n'est pas absolue non plus : si une fourchette de 5 à 7 % est généralement admise, l'écart se resserre et s'élargit selon le point de charge. L'avantage du PM est particulièrement marqué aux charges variables ; en charge continue et constante, l'écart se réduit sensiblement. Le moteur synchrone à excitation électrique (EESM) est aussi sur la table comme candidate : sans aimants, son excitabilité offre une flexibilité de contrôle, mais son rendement en charge partielle reste typiquement inférieur à celui du PMSM car il exige un courant d'excitation alimentant en continu le champ du rotor.
Questions fréquentes : le double moteur augmente-t-il l'autonomie ?
La réponse dépend du moteur. Comparé à un véhicule à un seul moteur PM, un véhicule AWD avec un appariement PM + asynchrone ne perd pas d'autonomie - car l'axe asynchrone inutilisé tourne librement et ne touche quasiment pas au rendement. Le gain provient de la répartition du couple vers l'axe qui en a besoin et du fait que chaque moteur fonctionne dans la zone la plus efficace de sa propre carte de rendement. Si les deux axes avaient été à aimants permanents, les pertes fer circulant en continu glisseraient réellement l'autonomie ; l'appariement existe précisément pour éliminer cette perte.
Alors pourquoi tous les constructeurs n'utilisent-ils pas la même configuration ? La position de l'axe PM varie selon le modèle et le constructeur ; certaines évaluations décrivent le moteur avant comme le PM le plus efficace, tandis que les analyses de démontage confirment que sur les Model 3/Y, le moteur arrière est du type PM plus efficace aux charges de conduite typiques. Ce n'est pas la règle qui est fixe, mais le principe : la charge de croisière doit être portée par le moteur le plus efficace, l'autre restant en veille sauf nécessité.
Conclusion : une asymétrie délibérée
Permanent magnétique à l'avant, asynchrone à l'arrière (ou l'inverse) : cette configuration n'est pas la proclamation de la supériorité d'une technologie de moteur sur l'autre, mais une répartition du travail entre deux caractères différents. Le moteur PM assure la charge continue avec son rendement de 95 à 97 % sur une large plage de charge, tandis que le moteur asynchrone maintient l'axe de secours sans perte grâce à sa capacité de rotation libre. Des facteurs tels que le coût des aimants, la résistance thermique et l'indépendance vis-à-vis des terres rares consolident également cet appariement sur le plan économique. Pour un ingénieur souhaitant obtenir une transmission intégrale sans perte d'autonomie, cette asymétrie demeure la réponse la plus équilibrée des technologies actuelles.
Sources
- Moteur PMSM vs moteur à induction : 3 décisions qui sauvent la construction de votre VE
- Comparaison, moteurs à induction vs à aimants permanents pour les VE
- Moteurs à induction vs à aimants permanents | Efficacité et couple
- Dans une Tesla Model 3 AWD, pourquoi le moteur avant et arrière est-il différent
- Tesla Model Y vs Model 3 : comparaison de la technologie des moteurs électriques
- Pertes dans les cartes d'efficacité des véhicules électriques : un aperçu
- Freinage régénératif : examen approfondi des méthodes et des limites de la récupération
- Moteurs à induction dans les chaînes de traction des VE
- Moteurs électriques pour véhicules électriques 2026-2036
- Moteurs électriques à aimants permanents de nouvelle génération de Bosch