Lógica del EV de doble motor: ¿por qué se usa un motor de imanes permanentes delante y un motor asíncrono detrás?
Comparte esta página
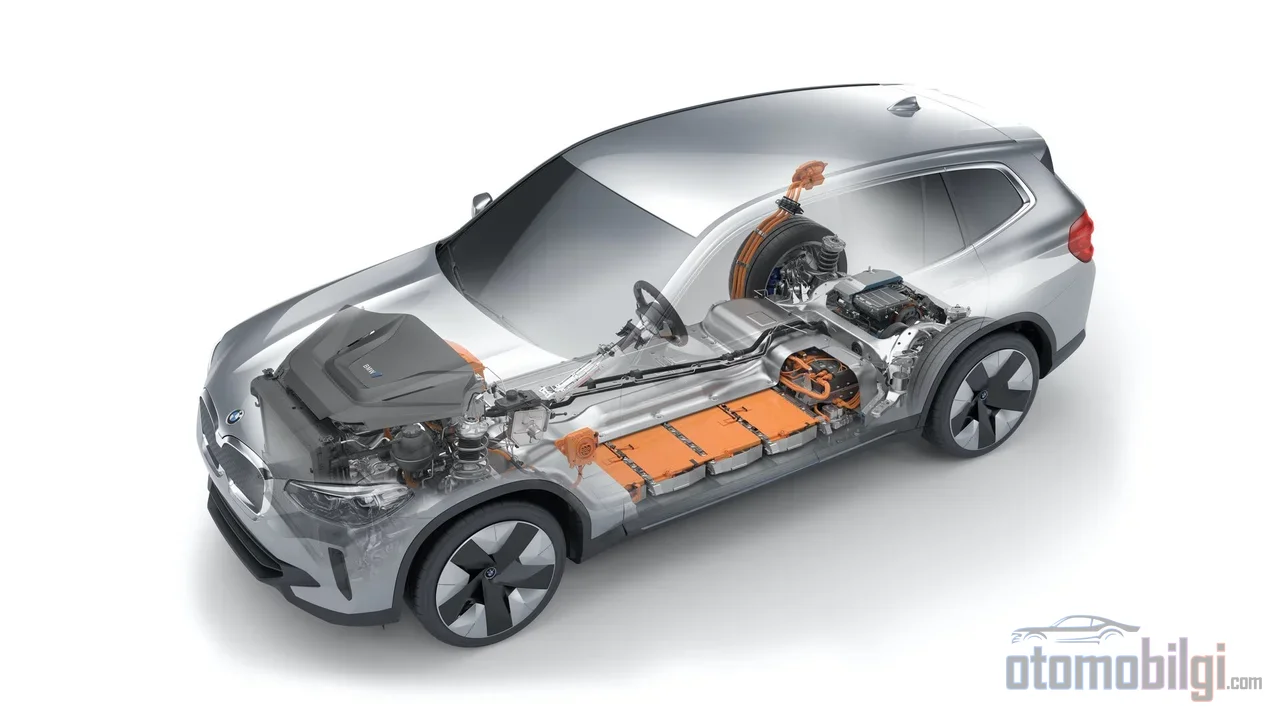
En vehículos eléctricos de doble motor, la razón de usar dos tipos diferentes de motor en los ejes delantero y trasero es un simple equilibrio de ingeniería: el motor síncrono de imanes permanentes trabaja en el eje sometido a carga continua, ya que su rendimiento máximo es alto, mientras que el motor asíncrono trabaja en el eje de respaldo, ya que puede girar libremente casi sin pérdidas cuando no recibe alimentación. Un EV AWD así se mantiene eficiente en modo crucero y, al mismo tiempo, tiene la flexibilidad de consumir potencia de las cuatro ruedas cuando se requiere par.
Puntos destacados
- Los motores de imanes permanentes alcanzan un rendimiento máximo de 95%-97%; los motores asíncronos normalmente se quedan en la banda de 90%-93%.
- Cuando se corta la alimentación del estator del motor asíncrono, el rotor gira libremente; esto lo convierte en un eje de respaldo ideal en configuraciones de doble motor.
- Un motor asíncrono de potencia equivalente pesa 45-60 kg, mientras que un PMSM ronda los 22 kg; su densidad de par es 2-3 veces mayor.
- El Tesla Model 3 Dual Motor usa un motor de inducción en el eje delantero y uno de imanes permanentes internos (IPM) en el trasero; los modelos Mercedes-Benz EQ prefieren lo contrario.
¿Por qué no se fabrican ambos motores con el mismo diseño?
Equipar ambos ejes con motores de imanes permanentes parece lógico sobre el papel: un motor al final más eficiente, más ligero y más compacto. El problema es que el campo magnético del motor PM nunca se apaga. Los imanes del rotor de estos motores generan campo en todo momento; incluso cuando el vehículo está en modo inercia, es decir, con la potencia del motor cortada, el rotor magnético giratorio produce corrientes no deseadas y pérdidas en el núcleo en los devanados del estator. En resumen, un motor PM no se puede "dormir" en absoluto.
En el motor asíncrono (de inducción), en cambio, la corriente del rotor es inducida indirectamente por el estator. Cuando se corta la alimentación del estator, el rotor queda sin campo magnético y mecánicamente libre, y la pérdida por arrastre cae a un nivel cercano a cero. Esta única característica explica la lógica fundamental de la arquitectura de doble motor: el eje que no se usa debe girar gratis, y el motor que lo permite es el asíncrono.
El carácter de los dos tipos de motor: rendimiento, peso, densidad de par
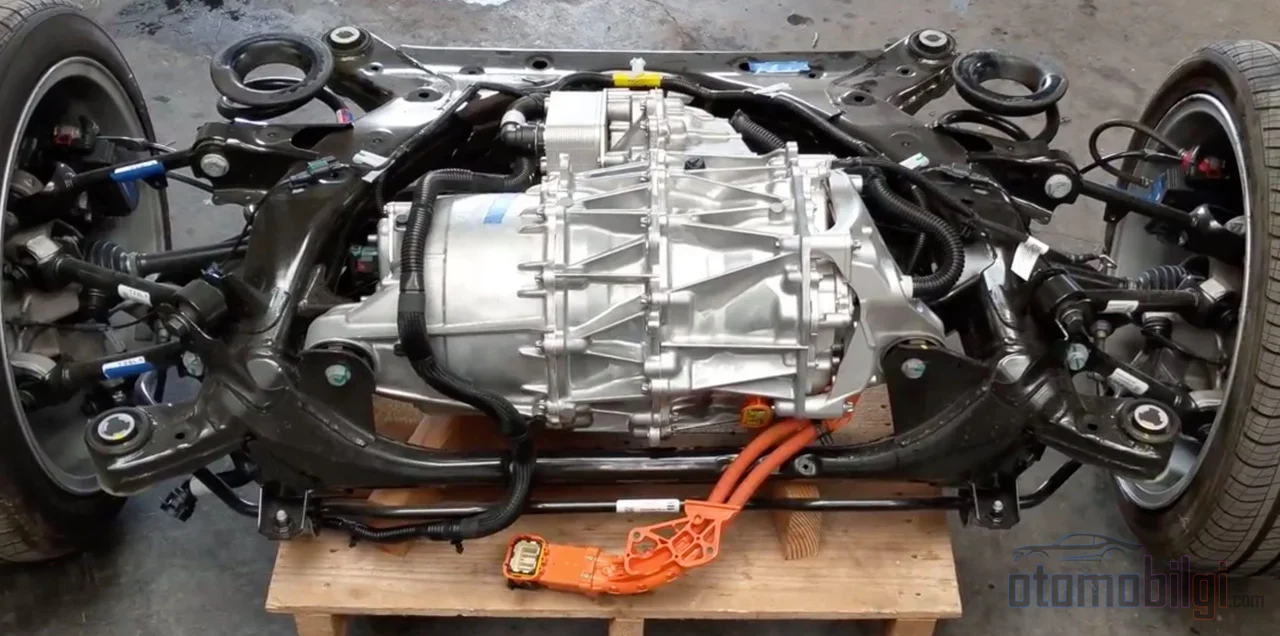
La ventaja del motor síncrono de imanes permanentes (PMSM) no reside solo en el rendimiento máximo, sino en la distribución del rendimiento. Al no existir pérdida de corriente en el rotor, se mantiene eficiente en un amplio rango de velocidad y par; esto vale, en el uso diario, más que un rendimiento máximo en un punto fijo. En el motor asíncrono, parte de las pérdidas son totalmente estructurales: a medida que el rotor se queda atrás del campo del estator por la diferencia de velocidad (deslizamiento), se generan corriente y, por tanto, calor en el rotor. Para producir el mismo flujo, el motor asíncrono exige más hierro y cobre: un motor asíncrono de 50 kW pesa 45-60 kg, mientras que un PMSM equivalente pesa 22 kg. La densidad de par del motor PM también es 2-3 veces mayor, es decir, el mismo rendimiento cabe en un paquete más compacto.
| Característica | Síncrono de imanes permanentes (PMSM) | Asíncrono (inducción) |
|---|---|---|
| Rendimiento máximo | 95%-97% | 90%-93% |
| Pérdida en giro libre | Baja pero no cero (campo magnético constante) | Muy baja, en la práctica gira libre |
| Masa del motor de 50 kW | Aproximadamente 22 kg | 45-60 kg |
| Densidad de par | Alta (2-3 veces) | Menor |
| Rendimiento en el rango de carga | Eficiente en un rango amplio | Cae más rápido con carga variable |
| Requisito de imanes | Requiere tierras raras | No las requiere |
| Rol típico | Eje de carga continua | Eje secundario / potencia adicional |
Lógica de emparejamiento sobre el mapa de eficiencia
Todo motor eléctrico tiene un mapa de eficiencia: un diagrama de contornos que muestra en qué zona del plano velocidad-par es más eficiente. Las pérdidas provienen de tres grupos principales: las pérdidas óhmicas causadas por la resistencia de los devanados, las pérdidas en el hierro debidas al flujo variable en el núcleo y, en los motores PM, las pérdidas adicionales que generan los propios imanes. Un buen esquema de doble motor hace coincidir las zonas más eficientes de estos mapas con los puntos donde el vehículo pasa más tiempo en su perfil de uso típico.
La estrategia funciona así: cuando el vehículo circula a velocidad constante (crucero), solo el motor PM está activo y su tamaño se elige precisamente para que se asiente en la isla más eficiente del mapa en ese escenario de baja carga. El motor asíncrono se desconecta con una orden del inversor; el rotor gira libremente y el arrastre es casi cero. Al entrar en acción una aceleración, una rampa o una pérdida de tracción, el segundo motor comienza a producir par. El software del vehículo ajusta en todo momento el reparto de par entre el eje delantero y el trasero para optimizar el consumo; estos algoritmos de asignación de par también sientan las bases del vectorizado básico de par y buscan equilibrar la capacidad de fuerza lateral de cada eje.
En la frenada regenerativa también hay asimetría: el motor PM pasa de forma natural a modo generador porque su campo siempre está listo. Usar el motor asíncrono como generador es algo más complejo; como el campo del rotor se forma por excitación indirecta, la capa de control primero debe construir ese campo. Aun así, en los vehículos modernos de doble motor ambos ejes pueden participar en la recuperación de energía.
¿Por qué eligen los fabricantes cada emparejamiento?
Tesla: inducción delante, IPM detrás
Tesla Model 3 El Dual Motor es el ejemplo más debatido de esta arquitectura: en el eje delantero, un motor de inducción trifásico de cuatro polos; en el eje trasero, un motor trifásico de seis polos con imanes permanentes internos (IPM). La curva histórica de la compañía también es reveladora: el primer Roadster y el Model S eran totalmente de inducción; con el Model 3 y el Y, la unidad de tracción principal pasó a la base PMSM. La razón es clara: el mayor coste del motor PM se ve compensado por la ganancia de eficiencia que aporta. Tesla, además, combina los imanes permanentes con un diseño de reluctancia (par de reluctancia magnética), llevando la eficiencia un paso más allá. En estos motores de nueva generación, llamados PMSR, se aprecian huellas de la arquitectura híbrida IPM-SynRM.
Mercedes-Benz: imagen especular
Los modelos Mercedes-Benz EQ aplican la misma lógica a la inversa: motor síncrono de excitación permanente en el eje trasero y motor de inducción en el eje delantero. Esto demuestra que la pregunta de "en qué eje debe ir el PM" no tiene una única respuesta correcta; la decisión se toma según la distribución de peso del vehículo, la carga típica de conducción y la arquitectura de gestión térmica. Como el eje trasero soporta una mayor potencia continua en la mayoría de los EV, colocar el motor PM atrás hace que la carga de crucero recaiga en el motor más eficiente; en Tesla funciona esencialmente la misma lógica.
Panorama general del sector
Marcas como BYD, Toyota, Hyundai y Volkswagen se basan principalmente en sistemas PMSM debido a su alta densidad de par y su eficiencia en un amplio rango de velocidades. La gran mayoría de los BEV utilizan motores de imanes permanentes; el Renault Zoe y el antiguo Tesla Model S son las excepciones conocidas a esta regla. Las investigaciones del sector indican que los motores PM seguirán siendo el tipo de motor dominante en un futuro previsible; incluso el gigante de componentes Bosch ha presentado su nueva familia de e-motores síncronos de imanes permanentes de producción en serie de nueva generación.
¿Es el PM superior en todos los casos? Ámbitos en los que el asíncrono aún gana
La comparación no es unidireccional. El motor asíncrono presenta tres ventajas concretas: al no tener imanes permanentes, no depende de elementos de tierras raras, su coste de motor es típicamente un 20-30% más bajo y es resistente a la desmagnetización de los imanes: no hay problema de pérdida de campo incluso en entornos por encima de 120°C. En los motores PM, en cambio, la alta temperatura debe tenerse en cuenta como un riesgo de por vida para los imanes. Además, la rotación del rotor PM genera una tensión opuesta a la aplicada (back-EMF); esto permite que el motor extraiga la corriente que exige su carga, pero a régimen alto la gestión de la tensión y las pérdidas se convierte en un asunto crítico del diseño.
La magnitud de la diferencia de eficiencia tampoco es absoluta: aunque una banda del 5-7% se considera generalmente válida, la diferencia se estrecha y se abre según el punto de carga. La ventaja del PM es especialmente notable con cargas variables; con carga continua y constante, la diferencia se reduce considerablemente. También está sobre la mesa el motor síncrono de excitación eléctrica (EESM) como candidato: carece de imanes y su excitabilidad aporta flexibilidad de control, pero su eficiencia a carga parcial es típicamente inferior a la del PMSM, ya que requiere una corriente de excitación que alimente continuamente el campo del rotor.
Preguntas frecuentes: ¿el doble motor aumenta la autonomía?
La respuesta a la pregunta depende del motor. Al comparar un vehículo con un único motor PM y un vehículo AWD con combinación PM + asíncrono, la configuración de doble motor no pierde autonomía, porque el eje asíncrono no utilizado gira libremente y apenas afecta a la eficiencia. La ganancia proviene de distribuir el par hacia el eje que lo necesita y de hacer funcionar cada motor en la región más eficiente de su propio mapa de eficiencia. Si ambos ejes fueran de imanes permanentes, las pérdidas en el núcleo que fluyen constantemente sí consumirían realmente la autonomía; la combinación existe precisamente para eliminar esa pérdida.
Entonces, ¿por qué no todos los fabricantes usan la misma configuración? La posición del eje PM varía según el modelo y el fabricante; mientras algunas evaluaciones describen el motor delantero como el PM más eficiente, los análisis de despiece de la carrocería confirman que en el Model 3/Y el motor trasero es del tipo PM, más eficiente en cargas de conducción típicas. Lo que es fijo no es la regla, sino el principio: la carga de crucero debe soportarla el motor más eficiente, y el otro debe entrar en acción solo cuando sea necesario.
Conclusión: una asimetría deliberada
Delante un motor síncrono de imanes permanentes, atrás uno asíncrono (o al revés); esta disposición no es una declaración de superioridad de una tecnología de motor sobre la otra, sino una división del trabajo entre dos caracteres distintos. El motor PM, con su eficiencia del 95–97 % en un amplio rango de carga, soporta la carga continua, mientras que el motor asíncrono mantiene el eje secundario sin pérdidas gracias a su capacidad de giro libre. Factores como el coste de los imanes, la resistencia térmica y la independencia de las tierras raras consolidan también económicamente esta combinación. Para un ingeniero que desea tracción en las cuatro ruedas sin perder autonomía, esta asimetría sigue siendo la respuesta más equilibrada de la tecnología actual.
Fuentes
- Motor PMSM vs Motor de Inducción: 3 Decisiones que Salvan tu Construcción de EV
- Comparación, Motores de Inducción vs. PM para EVs
- Inducción vs. Motores de Imán Permanente | Eficiencia y Par
- En un Tesla Model 3 AWD, ¿por qué el motor delantero y trasero son diferentes?
- Tesla Model Y vs Model 3: Comparación de Tecnología de Motor Eléctrico
- Pérdidas en Mapas de Eficiencia de Vehículos Eléctricos: Una Visión General
- Frenado regenerativo: Un análisis más detenido de los métodos y límites de la regeneración
- Motores de Inducción en Transmisiones de EV
- Motores Eléctricos para Vehículos Eléctricos 2026-2036
- Motores eléctricos de imán permanente de próxima generación de Bosch