Çift Motorlu EV Mantığı: Neden Önde Kalıcı Mıknatıslı, Arkada Asenkron Motor Kullanılıyor?
Bu Sayfayı Paylaşın
Çift motorlu elektrikli araçlarda ön ve arka eksende iki farklı motor tipi kullanılmasının sebebi basit bir mühendislik dengesidir: kalıcı mıknatıslı senkron motor tepe verimi yüksek olduğu için sürekli yüklü eksende, asenkron motor ise beslenmediğinde neredeyse kayıpsız serbest dönebildiği için yedek eksende çalışır. AWD bir EV böylece hem cruise modunda verimli kalır hem de tork gerektiğinde dört tekerden gücü tüketecek esnekliğe sahip olur.
Öne Çıkanlar
- Kalıcı mıknatıslı motorlar %95–97 tepe verime ulaşır; asenkron motorlar tipik olarak %90–93 bandında kalır.
- Asenkron motor stator beslemesi kesildiğinde rotor serbest döner; bu, onu çift motorlu düzende ideal bir yedek eksen yapar.
- Eşdeğer güçte bir asenkron motor 45–60 kg iken PMSM yaklaşık 22 kg'dır; tork yoğunluğu 2–3 kat yüksektir.
- Tesla Model 3 Dual Motor'da ön eksende indüksiyon, arkada dahili kalıcı mıknatıslı (IPM) motor kullanır; Mercedes-Benz EQ modelleri ise tersini tercih eder.
Neden iki motor aynı tasarımla yapılmıyor?
İki ekseni de kalıcı mıknatıslı motorla donatmak kağıt üzerinde mantıklı görünür: nihayetinde daha verimli, daha hafif ve daha kompakt bir motor. Sorun, PM motorun manyetik alanının hiç kapanmaması. Bu motorların rotorundaki mıknatıslar her an alan üretir; araç kıyı modundayken, yani motor gücü kesilmişken bile dönen mıknatıslı rotor stator sargılarında istenmeyen akımlar ve çekirdek kayıpları oluşturur. Kısacası PM motor tam anlamıyla "uyutulamaz".
Asenkron (indüksiyon) motorda ise rotor akımı stator tarafından dolaylı olarak uyarılır. Stator beslemesi kesildiğinde rotor manyetik alansız, mekanik olarak serbest kalır ve sürüklenme kaybı sıfıra yakın seviyeye düşer. Bu tek özellik, çift motorlu mimarinin temel mantığını açıklar: kullanılmayan eksen bedava dönmelidir, bunu sağlayabilen motor ise asenkron motordur.
İki motor tipinin karakteri: verim, ağırlık, tork yoğunluğu
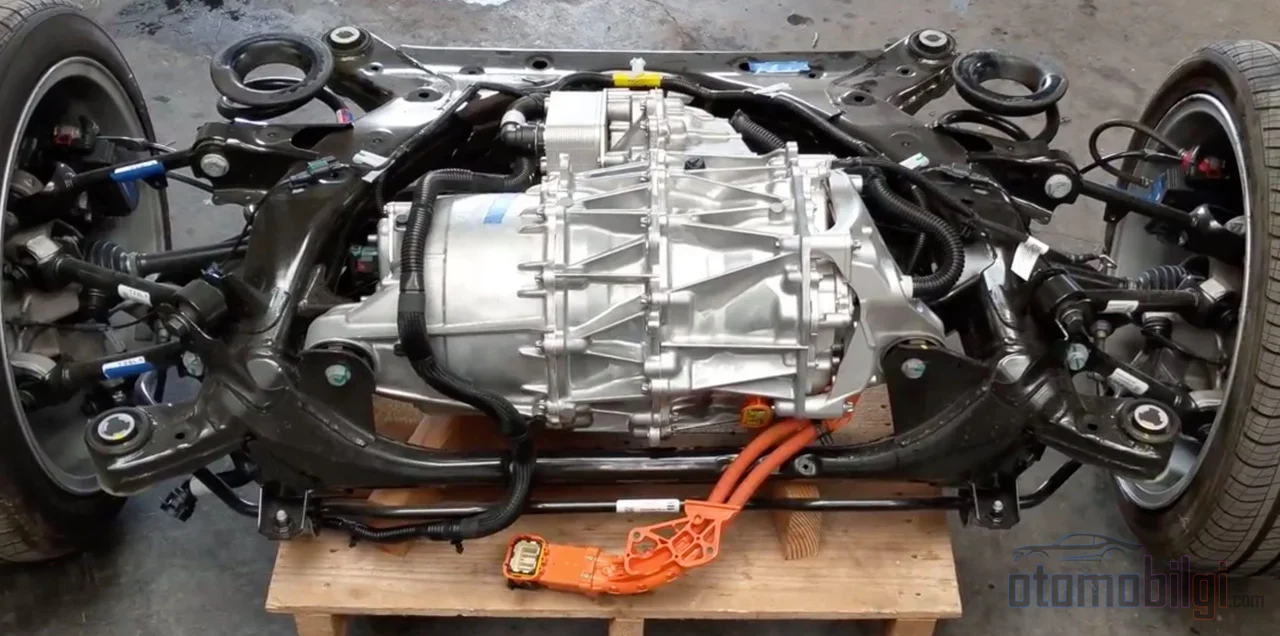
Kalıcı mıknatıslı senkron motorun (PMSM) üstünlüğü sadece tepe verimde değil, verimin dağılımındadır. Rotor akımı kaybı olmadığı için geniş hız ve tork aralığında verimli kalır; bu, günlük kullanımda çoğu zaman sabit bir noktadaki tepe verimden daha değerlidir. Asenkron motorda kayıpların bir kısmı tamamen yapısaldır: rotor, stator alanından hız farkı (slip) kadar geride kaldıkça rotorda akım ve dolayısıyla ısı oluşur. Aynı akıyı üretmek için asenkron motor daha fazla demir ve bakır ister - 50 kW'lık bir asenkron motor 45–60 kg gelirken eşdeğer PMSM 22 kg'dır. PM motorun tork yoğunluğu da 2–3 kat yüksektir, yani aynı performans daha kompakt bir pakete sığar.
| Özellik | Kalıcı mıknatıslı senkron (PMSM) | Asenkron (indüksiyon) |
|---|---|---|
| Tepe verim | %95–97 | %90–93 |
| Serbest dönüş kaybı | Düşük ama sıfır değil (sabit mıknatıs alanı) | Çok düşük, pratikte serbest döner |
| 50 kW motor kütlesi | Yaklaşık 22 kg | 45–60 kg |
| Tork yoğunluğu | Yüksek (2–3 kat) | Daha düşük |
| Yük aralığında verim | Geniş aralıkta verimli | Değişken yükte daha hızlı düşer |
| Mıknatıs gereksinimi | Nadir toprak elementleri gerekir | Gerekmez |
| Tipik rol | Sürekli yüklü eksen | Yedek eksen / ek güç |
Verim haritası üzerinde eşleştirme mantığı
Her elektrik motorunun bir verim haritası vardır: hız-tork düzleminde hangi bölgede ne kadar verimli olduğunu gösteren bir kontur diyagramı. Kayıplar üç ana gruptan gelir - sargı direncinden kaynaklanan ohmik kayıplar, demirdeki değişen akıdan doğan demir kayıpları ve PM motorlarda mıknatısların kendisinin yarattığı ilave kayıplar. İyi bir çift motorlu düzen, bu haritaların en verimli bölgelerini araç tipik kullanım profilinde en çok vakit geçirdiği noktalara denk getirir.
Strateji şöyle işler: araçta sabit hızda seyredilirken (cruise) yalnızca PM motor çalışır ve boyutları tam da bu düşük-yük senaryosunda verim haritasının en verimli adasına oturacak şekilde seçilir. Asenkron motor bir invertör komutuyla kapatılır; rotor serbestçe döner, drag neredeyse sıfırdır. Hızlanma, rampa veya çekiş kaybı devreye girince ikinci motor tork üretmeye başlar. Araç yazılımı, ön ve arka aks arasındaki tork bölüşümünü her an tüketimi optimize edecek şekilde ayarlar; bu tork tahsis algoritmaları aynı zamanda temel tork vektörlemesinin de altyapısını kurar ve her aksın yanal kuvvet kapasitesini dengelemeye çalışır.
Rejeneratif frenlemede de asimetri var: PM motor jeneratör moduna doğal geçiş yapar çünkü alanı hep hazırdır. Asenkron motoru jeneratör olarak kullanmak biraz daha karmaşıktır; rotor alanı dolaylı uyarımla oluştuğu için kontrol katmanı önce bu alanı kurmak zorundadır. Yine de modern çift motorlu araçlarda her iki eksen de enerji geri kazanımına katılabilir.
Üreticiler hangi eşleştirmeyi neden seçiyor?
Tesla: önde indüksiyon, arkada IPM
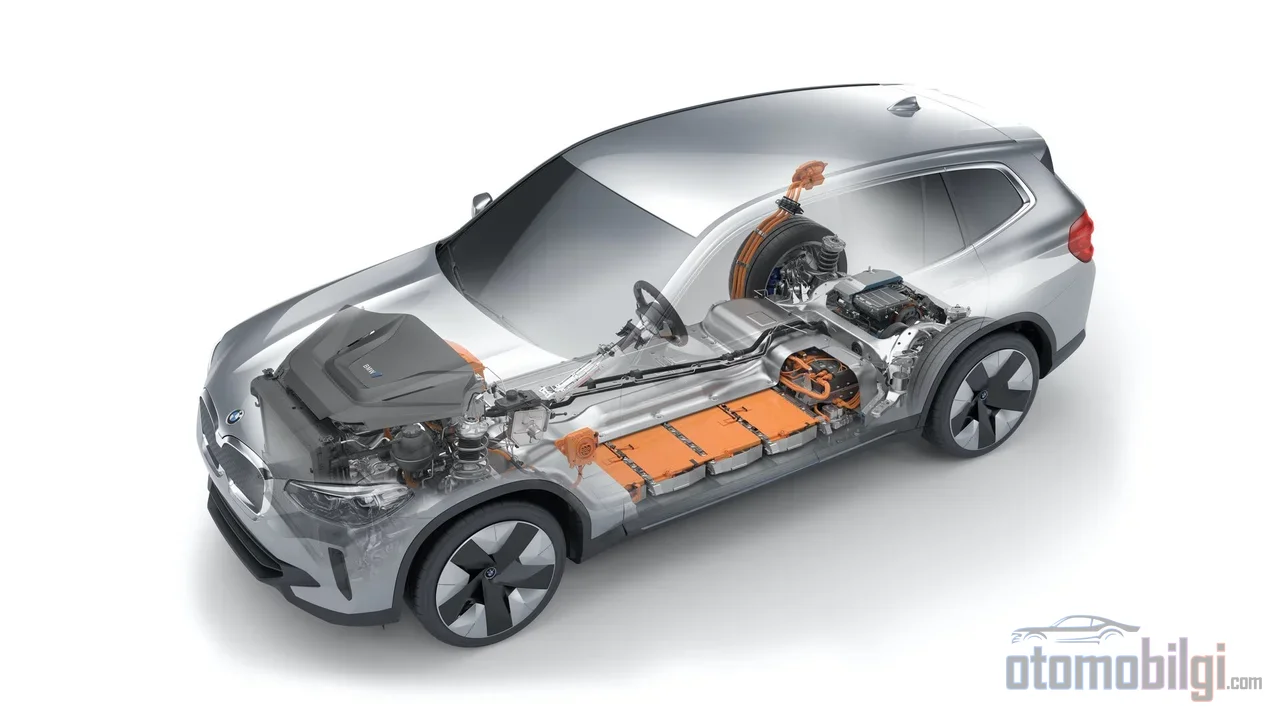
Tesla Model 3 Dual Motor, bu mimarinin en çok tartışılan örneğidir: ön eksende üç fazlı, dört kutuplu indüksiyon motor; arka eksende üç fazlı, altı kutuplu dahili kalıcı mıknatıslı (IPM) motor. Şirketin tarihsel eğrisi de öğreticidir - ilk Roadster ve Model S tamamen indüksiyonluydu; Model 3 ve Y ile birlikte ana tahrik ünitesi PMSM tabanına geçti. Sebep net: PM motorun daha yüksek maliyeti, sağladığı verim kazancına değer. Tesla ayrıca kalıcı mıknatısları relüktans (mıknatıs direnç torku) tasarımıyla birleştirerek verimi bir adım daha ileri taşıyor. PMSR adı verilen bu nesil motorlarda IPM-SynRM hibrit mimarisinin izleri görülür.
Mercedes-Benz: ayna görüntüsü
Mercedes-Benz EQ modelleri aynı mantığı tersten uygular: arka eksende kalıcı uyarmalı senkron motor, ön eksende indüksiyon motor. Bu, "PM hangi eksende olmalı" sorusunun tek doğru cevabının olmadığını gösterir; karar, aracın ağırlık dağılımına, tipik sürüş yüküne ve ısı yönetimi mimarisine göre verilir. Arka eksen çoğu EV'de daha yüksek sürekli güç taşıdığı için PM motoru arkaya koymak, cruise yükünün en verimli motora binmesini sağlar - Tesla'da da esasen aynı mantık işler.
Sektör geneli
BYD, Toyota, Hyundai ve Volkswagen gibi markalar yüksek tork yoğunluğu ve geniş hız aralığındaki verim nedeniyle ağırlıklı olarak PMSM sistemlerine dayanıyor. BEV'lerin büyük çoğunluğu kalıcı mıknatıslı motor kullanıyor; Renault Zoe ve eski Tesla Model S bu kuralın bilinen istisnaları. Sektör araştırmaları, PM motorların öngörülebilir gelecekte baskın motor tipi olarak kalacağını söylüyor; bileşen devlerinden Bosch da yeni nesil seri üretim kalıcı mıknatıslı senkron e-motor ailesini tanıtmış durumda.
PM her durumda üstün mü? Asenkronun hâlâ kazandığı alanlar
Karşılaştırma tek yönlü değil. Asenkron motor üç somut avantaj taşıyor: kalıcı mıknatıssız olduğu için nadir toprak elementlerine bağımlılığı yok, motor maliyeti tipik olarak %20–30 daha düşük ve mıknatıs demanyetizasyonuna karşı dayanıklı - 120°C üzeri ortamlarda bile alan kaybı sorunu yok. PM motorlarda ise yüksek sıcaklık, mıknatısların ömür boyu riski olarak hesaba katılmalıdır. Ayrıca PM rotorun dönüşü, uygulanan gerilime zıt bir gerilim (back-EMF) üretir; bu, motorun yükünün gerektirdiği akımı çekmesini sağlar ama yüksek devirlerde gerilim ve kayıp yönetimi tasarımın kritik konusu haline gelir.
Verim farkının büyüklüğü de mutlak değil: %5–7 gibi bir bant genel geçer olsa da fark, yük noktasına göre daralır ve açılır. PM'nin avantajı özellikle değişken yüklerde belirgindir; sürekli ve sabit yükte fark önemli ölçüde küçülür. Aday olarak elektrik uyarmalı senkron motor (EESM) da masada: mıknatıssızdır ve uyarılabilirliği kontrol esnekliği verir, ama kısmi yük verimi tipik olarak PMSM'nin altında kalır çünkü rotor alanını sürekli besleyen bir uyarma akımı ister.
Sık sorulan sorular: çift motor menzili artırır mı?
Sorunun cevabı motora bağlı. Tek PM motorlu bir araçla, PM + asenkron eşleştirmeli bir AWD aracı karşılaştırıldığında, çift motorlu düzen menzil kaybettirmez - çünkü kullanılmayan asenkron eksen serbest döner ve verimliliğe neredeyse hiç dokunmaz. Kazanç ise torkun ihtiyaç duyulan eksene doğru dağıtılmasıyla, her motorun kendi verim haritasının en verimli bölgesinde çalıştırılmasıyla gelir. Eğer her iki eksen de kalıcı mıknatıslı olsaydı, kıyıda sürekli akan çekirdek kayıpları menzili gerçekten yedirirdi; eşleştirme tam olarak bu kaybı ortadan kaldırmak için var.
Peki neden tüm üreticiler aynı dizilimi kullanmıyor? PM ekseninin konumu modele ve üreticiye göre değişiyor; bazı değerlendirmeler öndeki motoru daha verimli PM olarak tanımlarken, gövde söküm analizleri Model 3/Y'de arka motorun tipik sürüş yüklerinde daha verimli PM tipi olduğunu doğruluyor. Sabit olan kural değil, ilke: seyir yükünü en verimli motor taşımalı, diğeri gerekmedikçe uyumalı.
Sonuç: bilinçli bir asimetri
Önde kalıcı mıknatıslı, arkada asenkron (veya tersi) düzen; motor teknolojilerinden birinin diğerine üstünlük ilanı değil, iki farklı karakterin iş bölümüdür. PM motor geniş yük aralığındaki %95–97 verimiyle sürekli yükü taşır, asenkron motor serbest dönüş yeteneğiyle yedek ekseni kayıpsız tutar. Mıknatıs maliyeti, termal dayanıklılık ve nadir toprak bağımsızlığı gibi faktörler bu eşleştirmeyi ekonomik açıdan da sağlamlaştırıyor. Menzil kaybı yaşamadan dört tekerden çekiş almak isteyen bir mühendis için bu asimetri, mevcut teknolojide en dengeli cevap olmayı sürdürüyor.
Kaynaklar
- PMSM vs Induction Motor: 3 Decisions That Save Your EV Build
- Comparison, Induction Vs. PM Motors for EVs
- Induction vs. Permanent Magnet Motors | Efficiency & Torque
- In a AWD Tesla Model 3, why is the front and back motor different
- Tesla Model Y vs Model 3: Electric Motor Tech Comparison
- Losses in Efficiency Maps of Electric Vehicles: An Overview
- Regenerative braking: A closer look at the methods and limits of regen
- Induction Motors in EV Powertrains
- Electric Motors for Electric Vehicles 2026-2036
- Bosch next-generation permanent-magnet e-motors