デュアルモーターEVのロジック:なぜ前輪には永久磁石モーター、後輪には誘導モーターが使われるのか?
このページを共有する
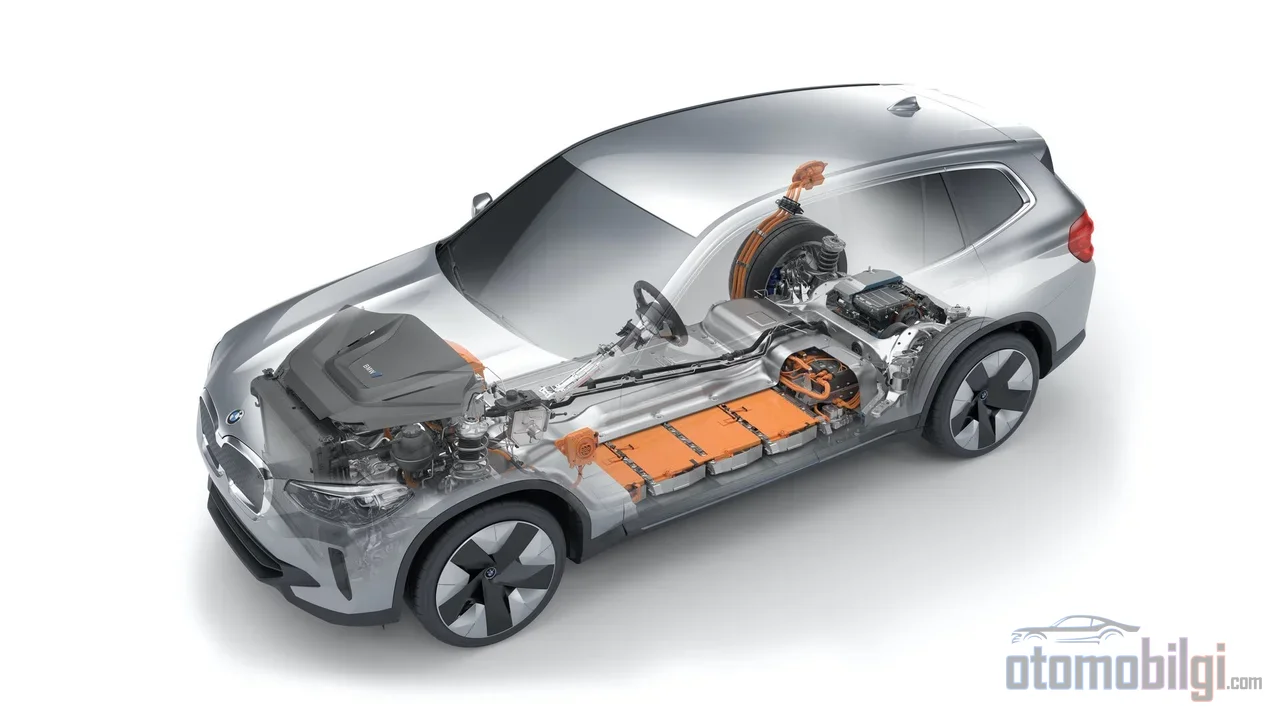
デュアルモーター式電気自動車において前後の車軸に2つの 異なる モーター形式を使う理由は、シンプルな工学上のバランスにあります.永久磁石同期モーターはピーク効率が高いため常に駆動する車軸に、誘導モーター(非同期モーター)は給電されていない状態でほぼ損失なく自由に回転できるため、予備の車軸に使われます.こうしてAWDのEVは、クルーズモートでは高効率を保ちながら、必要な時には4輪すべてでトルクを使える柔軟性を持ちます.
注目ポイント
- 永久磁石モーター 95~97% のピーク効率に達します.一方、誘導モーターは通常 90~93% の範囲にとどまります.
- 誘導モーターは固定子への給電が遮断されると回転子が自由に回ります.これにより、デュアルモーター構成において理想的な 予備車軸 となります.
- 同等出力の誘導モーターが 45~60 kg であるのに対し、PMSMは約 22 kgです.トルク密度は2~3倍高くなります.
- Tesla Model 3 Dual Motorは前軸に誘導モーター、後軸に埋め込み式永久磁石(IPM)モーターを使用し、Mercedes-BenzのEQモデルはその逆を選択しています.
なぜ2つのモーターを同じ設計にしないのか?
両方の車軸に永久磁石モーターを搭載するのは、紙の上では理にかなっています.より効率的で、より軽く、よりコンパクトなモーターだからです.問題は、PMモーターの磁場が決して消えないことです.これらのモーターの回転子にある磁石は常に磁場を発生させます.車両がコーストモード、つまりモーターへの電力が遮断されている状態でも、回転する磁石付き回転子が固定子巻線に不要な電流と鉄損を生じさせます.要するに、PMモーターは完全に「眠らせる」ことができないのです.
一方、誘導(非同期)モーターでは、回転子電流は固定子によって間接的に誘導されます.固定子への給電が遮断されると、回転子は磁場を持たない機械的に自由な状態となり、引きずり損失はほぼゼロまで低下します.この特性こそが、デュアルモーターアーキテクチャの基本的な論理を説明しています. 使っていない車軸はタダで回転すべきであり、それを実現できるモーターは誘導モーターです.
2つのモーター形式の性格:効率、重量、トルク密度
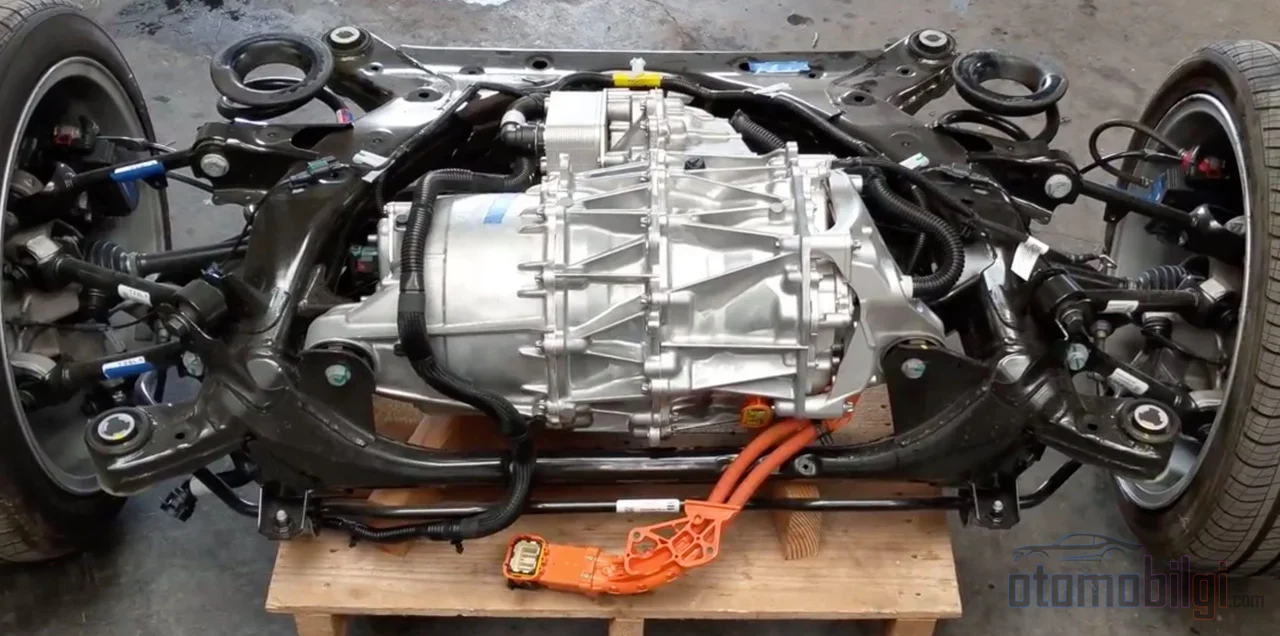
永久磁石同期モーター(PMSM)の優位性は、ピーク効率だけでなく、効率の分布にあります.回転子電流による損失がないため、広い速度とトルクの範囲で高効率を維持できます.これは日常使用において、特定の一点でのピーク効率よりもはるかに価値があります.誘導モーターでは損失の一部は完全に構造上のものです.回転子が固定子の磁場に対して速度差(スリップ)だけ遅れるほど、回転子に電流が流れ、それに伴って熱が発生します.同じ磁束を生み出すには、誘導モーターはより多くの鉄と銅を必要とします.50 kWの誘導モーターは45~60 kgであるのに対し、同等のPMSMは22 kgです.PMモーターのトルク密度も2~3倍高く、つまり同じ性能をよりコンパクトなパッケージに収めることができます.
| 特性 | 永久磁石同期(PMSM) | 誘導(非同期) |
|---|---|---|
| ピーク効率 | 95~97% | 90~93% |
| 自由回転損失 | 低いがゼロではない(常時磁場あり) | 非常に低く、実質的に自由回転 |
| 50 kWモーターの質量 | 約22 kg | 45~60 kg |
| トルク密度 | 高い(2~3倍) | より低い |
| 負荷範囲での効率 | 広い範囲で効率的 | 可変負荷ではより速く低下する |
| 磁石の必要性 | レアアース元素が必要 | 不要 |
| 典型的な役割 | 継続して負荷がかかる車軸 | 補助車軸 / 追加出力 |
効率マップ上でのマッチングの論理
すべての電気モーターには効率マップがあります.速度-トルク平面上のどの領域がどれだけ効率的かを示す等高線図です.損失は主に3つのグループから生じます.巻線抵抗によるオーム損、鉄心内の変動磁束に起因する鉄損、そしてPMモーターでは磁石自体が生じる追加損失です.優れたデュアルモーター構成は、これらのマップの最も効率的な領域を、車両が典型的な使用プロファイルで最も多くの時間を過ごすポイントに一致させます.
戦略は次のように機能します.車両が一定速度で走行中(クルーズ)のときはPMモーターのみが作動し、そのサイズはまさにこの低負荷シナリオで効率マップの最も効率的な島に収まるよう選定されています.非同期モーターはインバーターの指令で停止され、ローターは自由に回転し、ドラッグはほぼゼロです.加速、上り坂、または牽引の喪失が生じると、2つ目のモーターがトルクの発生を開始します.車両のソフトウェアは、前後の車軸間のトルク配分を常に消費を最適化するように調整します.このトルク配分アルゴリズムは、基本的なトルクベクタリングの基盤も構築し、各車軸の横方向の力容量のバランスを取ろうとします.
回生ブレーキにも非対称性があります.PMモーターは常に磁界が準備されているため、発電モードに自然に移行します.非同期モーターを発電機として使用するのはやや複雑で、ローター磁界が間接誘導によって生じるため、制御層はまずこの磁界を確立しなければなりません.それでも現代のデュアルモーター車両では、両方の車軸がエネルギー回収に参加できます.
メーカーはなぜどのマッチングを選ぶのか?
Tesla: 前部に誘導モーター、後部にIPM
Tesla Model 3 デュアルモーターは、このアーキテクチャの最も議論された例です.前車軸に三相4極の誘導モーター、後車軸に三相6極の内部永久磁石(IPM)モーターを搭載します.同社の歴史的な歩みも示唆的です.初期のRoadsterとModel Sは完全に誘導式でしたが、Model 3とYから主力駆動ユニットはPMSMベースに移行しました.理由は明快です.PMモーターの高いコストは、それがもたらす効率向上の価値があるのです.Teslaはさらに、永久磁石をリラクタンス(磁気抵抗トルク)設計と組み合わせることで、効率を一歩先へ進めています.PMSRと呼ばれるこの世代のモーターには、IPM-SynRMハイブリッドアーキテクチャの痕跡が見られます.
Mercedes-Benz: 鏡像
Mercedes-Benz EQモデルは同じ論理を逆に適用します.後車軸に永久磁石同期モーター、前車軸に誘導モーターです.これは、「PMはどの車軸にあるべきか」という問いに唯一の正解がないことを示しています.決定は、車両の重量配分、典型的な走行負荷、および熱管理アーキテクチャに基づいて行われます.多くのEVでは後車軸がより高い連続出力を担うため、PMモーターを後部に置くことで、クルーズ負荷が最も効率的なモーターにかかることになります.Teslaでも本質的に同じ論理が機能しています.
業界全体
BYD、トヨタ、ヒュンダイ、フォルクスワーゲンといったブランドは、高トルク密度と広い速度範囲での効率の高さから、主にPMSMシステムを採用しています.BEVの大多数は永久磁石モーターを使用しており、ルノー・ゾーと旧型テスラ・モデルSはこの規則のよく知られた例外です.業界調査によれば、PMモーターは予見できる将来において支配的なモータータイプであり続けるといわれており、部品大手のボッシュも次世代の量産用永久磁石同期eモーターファミリーを発表しています.
PMは常に優れているのか? 依然として非同期モーターが勝る領域
比較は一方向的ではありません.非同期モーターには3つの具体的な利点があります.永久磁石を使用しないため希土類元素への依存がなく、モーターコストは通常20~30%低く、磁石の減磁に対して耐性があり、120°Cを超える環境でも磁束損失の問題がありません.一方、PMモーターでは高温が磁石の寿命リスクとして考慮される必要があります.さらに、PMローターの回転は印加電圧と逆方向の電圧(逆起電力)を生成します.これによりモーターは負荷に必要な電流を引き込めますが、高回転域では電圧と損失の管理が設計上の重要課題となります.
効率差の大きさも絶対的なものではありません.5~7%という幅が一般的に言われていますが、差は負荷ポイントに応じて狭まったり広がったりします.PMの利点は特に変動負荷において顕著で、連続的かつ一定の負荷では差は大幅に小さくなります.候補としては電気励磁同期モーター(EESM)もあります.磁石を使用せず、励磁を制御できる柔軟性をもたらしますが、部分負荷効率は通常PMSMを下回ります.これはローター磁束を常に供給する励磁電流が必要なためです.
よくある質問: デュアルモーターは航続距離を伸ばすのか?
この問いの答えはモーター構成によります.PMモーター単体の車両と、PM+非同期の組み合わせによるAWD車両を比較すると、デュアルモーター構成は航続距離を損ないません.使用されていない非同期アクスルは自由に回転し、効率にほとんど影響しないからです.利得は、トルクを必要とされるアクスルへ配分し、各モーターをそれぞれの効率マップの最も効率的な領域で動作させることによって得られます.もし両アクスルが永久磁石式であれば、常に流れるコア損失が航続距離を実際に食いつぶすことになります.この組み合わせはまさにこの損失を排除するために存在しているのです.
では、なぜすべてのメーカーが同じ構成を使わないのでしょうか? PMアクスルの位置はモデルやメーカーによって異なります.一部の評価では前輪モーターがより効率的なPM型とされていますが、車体分解解析ではモデル3/Yのリアモーターが典型的な走行負荷においてより効率的なPM型であることが確認されています.固定されているのはルールではなく原則です.巡航負荷は最も効率的なモーターが担い、必要でなければもう一方は休むべきなのです.
結論: 意図的な非対称性
前輪に永久磁石モーター、後輪に誘導モーター(あるいはその逆)という構成は、どちらかのモーター技術が他方に優れているという宣言ではなく、二つの異なる特性を持つ技術の役割分担である.PMモーターは広い負荷範囲で95〜97%という効率により常用負荷を担い、誘導モーターは自由回転能力によって従動軸をロスなく保持する.磁石コスト、耐熱性、レアアースからの独立といった要素が、この組み合わせを経済的にも強固なものにしている.航続距離を犠牲にせず四輪駆動を実現したいエンジニアにとって、この非対称性は現行技術における最もバランスの取れた答えであり続けている.