Logika EV Dua Motor: Mengapa Motor Magnet Permanen Digunakan di Depan dan Motor Asinkron di Belakang?
Bagikan Halaman Ini
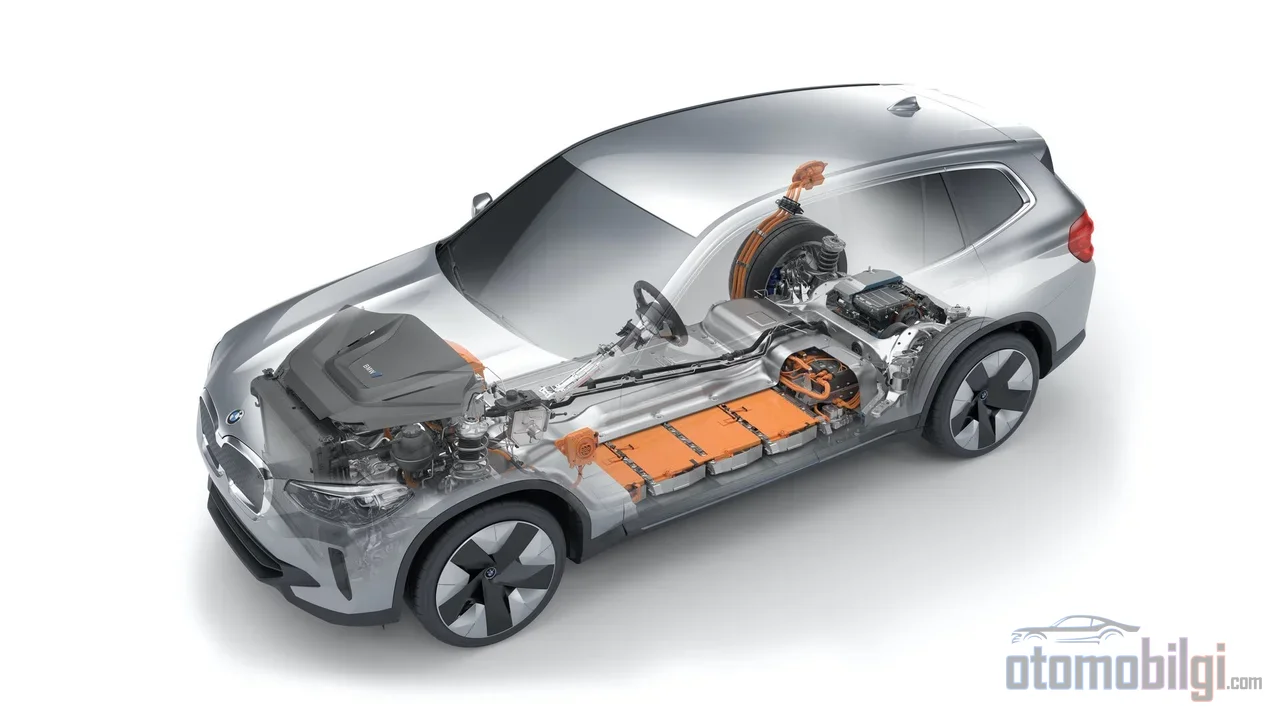
Alasan penggunaan dua jenis motor yang berbeda di poros depan dan belakang pada kendaraan listrik bermotor ganda adalah keseimbangan rekayasa yang sederhana: sementara maulat permanent magnet mencapai efisiensi puncaknya tinggi sehingga bekerja pada poros yang selalu termuat, sedangkan motor asinkron bekerja pada poros cadangan karena dapat berputar bebas hampir tanpa kehilangan saat tidak diberi daya. motor sinkron magnet permanen bekerja di poros yang selalu termuat karena efisiensi puncaknya tinggi, sedangkan motor asinkron bekerja di poros cadangan karena dapat berputar bebas hampir tanpa kehilangan saat tidak diberi daya.
Sorotan
- Motor magnet permanen mencapai efisiensi puncak 95–97%; motor asinkron biasanya berada pada kisaran 90–93%.
- Ketika suplai stator motor asinkron diputus, rotor berputar bebas; ini menjadikannya poros cadangan yang ideal dalam susunan motor ganda.
- Motor asinkron dengan daya setara memiliki bobot 45–60 kg, sedangkan PMSM sekitar 22 kg; densitas torsi 2–3 kali lebih tinggi.
- densitas torsinya 2-3 kali lebih tinggi. Sementara itu, model Mercedes-Benz EQ memilih sebaliknya.
Mengapa kedua motor tidak dibuat dengan desain yang sama?
Membekali kedua poros dengan motor magnet permanen memang terlihat masuk akal di atas kertas: Melengkapi kedua poros dengan motor magnet permanen memang terlihat masuk akal di atas kertas: motornya lebih efisien, lebih ringan, dan lebih kompak. Masalahnya, medan magnet motor PM tidak pernah mati. Magnet pada rotor motor ini menghasilkan medan setiap saat; bahkan saat kendaraan dalam mode coast, yaitu ketika daya motor diputus, rotor bermagnet yang berputar menimbulkan arus tak diinginkan dan kehilangan inti pada gulungan stator.
Singkatnya, motor PM benar-benar tidak bisa "ditidurkan". Pada motor asinkron (induksi), arus rotor diinduksi secara tidak langsung oleh stator. Saat suplai stator diputus, rotor bebas tanpa medan magnet secara mekanis dan kehilangan hambatan turun mendekati nol. sumbu yang tidak digunakan harus berputar bebas, dan motor yang mampu melakukannya adalah motor asinkron.
Karakter dua jenis motor tersebut: efisiensi, berat, densitas torsi
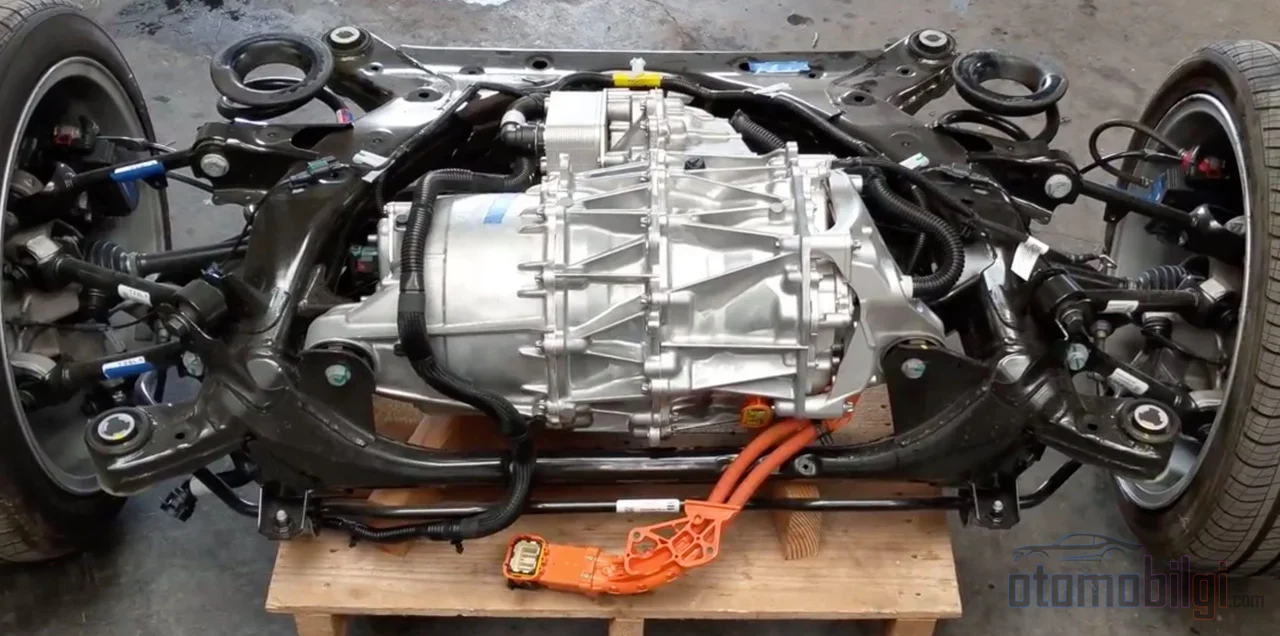
Keunggulan motor sinkron magnet permanen (PMSM) bukan hanya terletak pada efisiensi puncaknya, melainkan pada distribusi efisiensinya. Keunggulan motor sinkron magnet permanen (PMSM) bukan hanya pada efisiensi puncak, melainkan pada distribusi efisiensinya. Karena tidak ada kehilangan arus rotor, motor ini tetap efisien pada rentang kecepatan dan torsi yang luas; hal ini dalam penggunaan sehari-hari lebih berharga daripada efisiensi puncak pada satu titik tetap. Pada motor asinkron, sebagian kehilangan bersifat sepenuhnya struktural: saat rotor tertinggal dari medan stator sebesar selisih kecepatan (slip), timbul arus dan akibatnya panas pada rotor. Untuk menghasilkan fluks yang sama, motor asinkron membutuhkan lebih banyak besi dan tembaga - motor asinkron 50 kW berbobot 45-60 kg, sedangkan PMSM setara hanya 22 kg.
| Fitur | Sinkron magnet permanen (PMSM) | Asinkron (induksi) |
|---|---|---|
| Asinkron (induksi) | Efisiensi puncak | 95-97% |
| 90-93% | Kehilangan putaran bebas | Rendah tapi tidak nol (medan magnet tetap) |
| Sangat rendah, praktis berputar bebas | Massa motor 50 kW | Sekitar 22 kg |
| Kepekatan torsi | Tinggi (2-3 kali lipat) | Lebih rendah |
| Efisiensi pada rentang beban | Efisien pada rentang yang luas | Turun lebih cepat pada beban variabel |
| Kebutuhan magnet | Memerlukan unsur tanah jarang | Tidak diperlukan |
| Peran tipikal | Sumbu yang selalu terbebani | Sumbu cadangan / tenaga tambahan |
Logika pencocokan pada peta efisiensi
Setiap motor listrik memiliki peta efisiensi: sebuah diagram kontur yang menunjukkan seberapa efisien di setiap wilayah pada bidang kecepatan-torsi. Kerugian berasal dari tiga kelompok utama - kerugian ohmik akibat resistansi lilitan, kerugian besi akibat fluks yang berubah pada besi, dan kerugian tambahan yang ditimbulkan oleh magnet itu sendiri pada motor PM. Susunan dua motor yang baik menyelaraskan wilayah paling efisien dari peta-peta ini dengan titik-titik tempat kendaraan paling banyak menghabiskan waktu dalam profil penggunaan tipikalnya.
Strateginya bekerja seperti ini: saat kendaraan melaju dengan kecepatan tetap (cruise), hanya motor PM yang bekerja, dan ukurannya dipilih tepat agar berada di pulau paling efisien dari peta efisiensi pada skenario beban rendah ini. Motor asinkron dimatikan dengan satu perintah dari inverter; rotor berputar bebas, drag hampir nol. Saat akselerasi, tanjakan, atau hilangnya daya cengkeraman terjadi, motor kedua mulai menghasilkan torsi. Perangkat lunak kendaraan mengatur pembagian torsi antara poros depan dan belakang setiap saat untuk mengoptimalkan konsumsi; algoritma alokasi torsi ini sekaligus membangun infrastruktur vektorisasi torsi dasar dan berusaha menyeimbangkan kapasitas gaya lateral setiap poros.
Pada pengereman regeneratif juga ada asimetri: motor PM secara alami bertransisi ke mode generator karena medannya selalu siap. Menggunakan motor asinkron sebagai generator sedikit lebih rumit; karena medan rotor terbentuk melalui eksitasi tidak langsung, lapisan kontrol harus membangun medan ini terlebih dahulu. Meski demikian, pada kendaraan bermotor ganda modern, kedua poros dapat berpartisipasi dalam pemulihan energi.
Mengapa produsen memilih pencocokan tertentu?
Tesla: induksi di depan, IPM di belakang
Tesla Model 3 Dual Motor adalah contoh yang paling banyak diperdebatkan dari arsitektur ini: motor induksi tiga fase, empat kutub pada poros depan; motor magnet permanen internal (IPM) tiga fase, enam kutub pada poros belakang. Kurva historis perusahaan juga mengedukasi - Roadster pertama dan Model S sepenuhnya menggunakan induksi; bersama Model 3 dan Y, unit penggerak utama beralih ke basis PMSM. Alasannya jelas: biaya motor PM yang lebih tinggi sepadan dengan peningkatan efisiensi yang diberikannya. Tesla juga menggabungkan magnet permanen dengan desain reluktansi (torsi resistansi magnet) untuk membawa efisiensi selangkah lebih maju. Pada motor generasi yang disebut PMSR ini terlihat jejak arsitektur hibrida IPM-SynRM.
Mercedes-Benz: citra cermin
Model Mercedes-Benz EQ menerapkan logika yang sama secara terbalik: motor sinkron eksitasi permanen pada poros belakang, motor induksi pada poros depan. Hal ini menunjukkan bahwa tidak ada satu jawaban benar tunggal untuk pertanyaan "di poros mana PM seharusnya berada"; keputusan diambil berdasarkan distribusi bobot kendaraan, beban berkendara tipikal, dan arsitektur manajemen panas. Karena poros belakang pada sebagian besar EV membawa daya berkelanjutan yang lebih tinggi, menempatkan motor PM di belakang memastikan beban cruise jatuh pada motor yang paling efisien - pada Tesla pun pada dasarnya logika yang sama berlaku.
Secara keseluruhan industri
Merek-merek seperti BYD, Toyota, Hyundai, dan Volkswagen mengandalkan sistem PMSM terutama karena densitas torsi yang tinggi dan efisiensi pada rentang putaran yang lebar. Sebagian besar BEV menggunakan motor magnet permanen; Renault Zoe dan Tesla Model S generasi lama adalah pengecualian yang dikenal dari aturan ini. Riset industri menyatakan bahwa motor PM akan tetap menjadi tipe motor yang dominan dalam masa depan yang dapat diprediksi; bahkan raksasa komponen Bosch pun telah memperkenalkan keluarga e-motor sinkron magnet permanen generasi baru untuk produksi massal.
Apakah PM selalu unggul? Bidang-bidang di mana asinkron masih menang
Perbandingan ini tidak searah. Motor asinkron membawa tiga keunggulan nyata: karena tidak memiliki magnet permanen, ia tidak bergantung pada elemen tanah jarang, biaya motornya biasanya 20-30% lebih rendah, dan ia tahan terhadap demagnetisasi magnet - bahkan di lingkungan di atas 120°C tidak ada masalah kehilangan medan. Pada motor PM, suhu tinggi harus diperhitungkan sebagai risiko seumur hidup bagi magnet. Selain itu, rotasi rotor PM menghasilkan tegangan yang berlawanan dengan tegangan yang diterapkan (back-EMF); ini membuat motor menarik arus sesuai kebutuhan bebannya, tetapi pada putaran tinggi, pengelolaan tegangan dan kehilangan menjadi isu kritis dalam desain.
Besarnya perbedaan efisiensi juga tidak mutlak: Meskipun kisaran sekitar 5-7% berlaku umum, perbedaan itu menyempit dan melebar tergantung titik beban. Keunggulan PM sangat jelas terutama pada beban yang berubah-ubah; pada beban yang terus-menerus dan tetap, perbedaannya mengecil secara signifikan. Motor sinkron eksitasi listrik (EESM) juga masuk sebagai kandidat: ia bebas magnet dan kemampuan eksitasinya memberikan fleksibilitas kontrol, tetapi efisiensi beban parsialnya biasanya berada di bawah PMSM karena ia membutuhkan arus eksitasi yang terus-menerus memberi medan pada rotor.
Pertanyaan yang sering diajukan: apakah motor ganda menambah jangkauan?
Jawaban atas pertanyaan ini bergantung pada motornya. Saat dibandingkan dengan kendaraan bermotor PM tunggal dan kendaraan AWD dengan kombinasi PM + asinkron, konfigurasi motor ganda tidak mengurangi jangkauan - karena poros asinkron yang tidak digunakan berputar bebas dan hampir tidak menyentuh efisiensi. Keuntungannya datang dari distribusi torsi ke poros yang membutuhkan, serta mengoperasikan setiap motor di wilayah yang paling efisien pada peta efisiensinya masing-masing. Jika kedua poros sama-sama bermagnet permanen, kehilangan inti yang terus mengalir memang benar-benar memakan jangkauan; kombinasi ini ada justru untuk menghilangkan kehilangan tersebut.
Lalu mengapa tidak semua produsen menggunakan susunan yang sama? Posisi poros PM berbeda-beda tergantung model dan produsennya; beberapa penilaian menyebut motor depan sebagai PM yang lebih efisien, namun analisis pembongkaran bodi pada Model 3/Y mengonfirmasi bahwa motor belakanglah yang bertipe PM lebih efisien pada beban pengendalian tipikal. Yang tetap bukanlah aturan, melainkan prinsip: beban cruising harus ditanggung motor yang paling efisien, sementara yang lain diam bila tidak diperlukan.
Kesimpulan: asimetri yang disengaja
Konfigurasi magnet permanen di depan, asinkron di belakang (atau sebaliknya); bukan pernyataan keunggulan salah satu teknologi motor atas yang lain, melainkan pembagian tugas antara dua karakter yang berbeda. Motor PM menanggung beban terus-menerus dengan efisiensi 95-97% pada rentang beban yang luas, sementara motor asinkron mempertahankan poros cadangan tanpa kehilangan berkat kemampuan putar bebasnya. Faktor-faktor seperti biaya magnet, ketahanan termal, dan independensi dari tanah jarang turut memperkuat pasangan ini secara ekonomis. Bagi seorang insinyur yang menginginkan traksi empat roda tanpa mengorbankan jangkauan, asimetri ini tetap menjadi jawaban paling seimbang dalam teknologi yang tersedia saat ini.
Sumber
- PMSM vs Induction Motor: 3 Decisions That Save Your EV Build
- Comparison, Induction Vs. PM Motors for EVs
- Induction vs. Permanent Magnet Motors | Efficiency & Torque
- In a AWD Tesla Model 3, why is the front and back motor different
- Tesla Model Y vs Model 3: Electric Motor Tech Comparison
- Losses in Efficiency Maps of Electric Vehicles: An Overview
- Regenerative braking: A closer look at the methods and limits of regen
- Induction Motors in EV Powertrains
- Electric Motors for Electric Vehicles 2026-2036
- Bosch next-generation permanent-magnet e-motors