Apa Itu Resolver? Dari Mana Motor Listrik Mengetahui Posisinya Sendiri?
Bagikan Halaman Ini
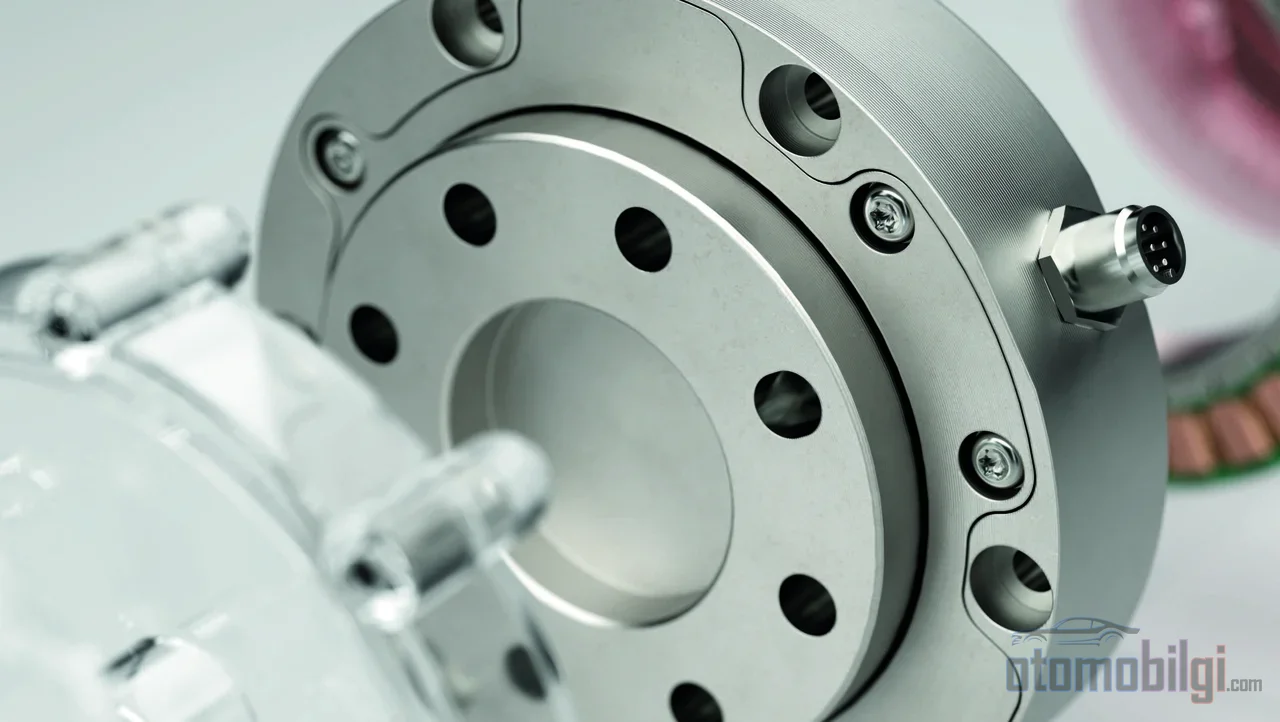
Resolver adalah sensor posisi induktif yang bekerja dengan prinsip trafo, yang mengukur posisi sudut sesaat dari rotor motor listrik. Inverter dapat menghasilkan torsi dengan menjaga medan magnet stator 90 derajat di depan rotor; untuk itu, ia harus mengetahui posisi rotor, dan resolver menyediakan data ini. Ia melakukan fungsi yang sama dengan sensor Hall dan encoder, tetapi ketahanannya terhadap suhu dan getaran menjadikannya pilihan standar untuk motor kendaraan listrik.
Sorotan
- Resolver adalah sensor posisi analog yang bekerja dengan prinsip induktif yang sama dengan trafo.
- Frekuensi eksitasi tipikalnya sekitar 2 kHz; dalam aplikasi penerbangan mencapai hingga 10 kHz.
- Resolver dapat bekerja hingga 210 °C; encoder umumnya terbatas pada 120 °C.
- Resolver dua kutub dapat mencapai akurasi sudut ±5 menit.
- Gejala kerusakan: tidak adanya torsi meskipun pedal gas ditekan, fluktuasi kecepatan, dan getaran abnormal.
Apa Itu Resolver dan Bagaimana Cara Kerjanya?
Pada dasarnya, resolver adalah trafo listrik yang berputar. Ia dipasang langsung pada poros sebuah motor listrik; posisi rotor dalam resolver berhubungan langsung dengan posisi sudutnya di motor. Fisikanya tidak berbeda dari trafo di rumah Anda: sinyal eksitasi sinusoidal frekuensi tinggi diterapkan pada lilitan primer di stator, dan sinyal ini ditransfer ke rotor metal yang berputar melalui kopling induktif. Titik kritisnya adalah kopling induktif antara lilitan dan rotor metal yang telah dikerjakan berubah sesuai sudut rotor.
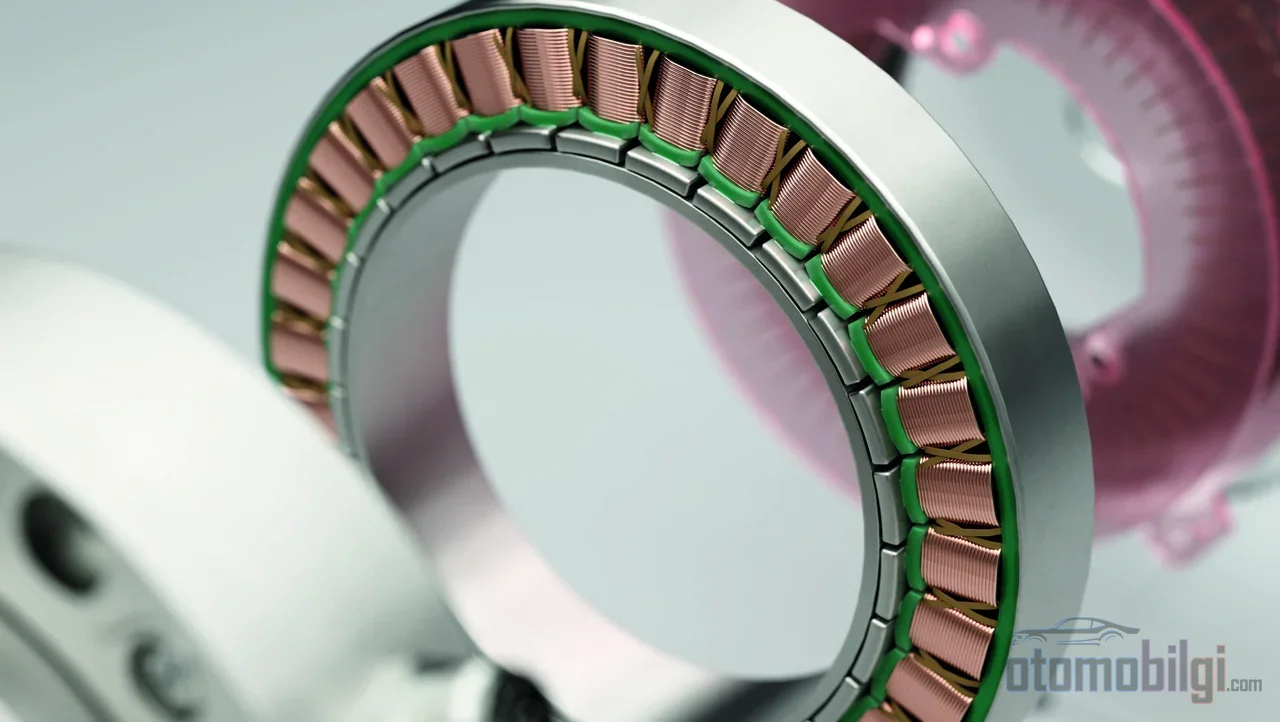
Pada tipe umum - resolver transmitter brushless - terdapat tiga lilitan pada stator: satu lilitan eksitasi dan dua lilitan yang dipisahkan oleh sudut 90 derajat. Kedua lilitan sekunder ini menginduksi tegangan dengan besaran berbeda sesuai posisi rotor; dari salah satu keluar sinyal umpan balik dengan karakter sinus, dan dari yang lain dengan karakter kosinus. Kontroler menghitung sudut rotor terhadap stator dengan membandingkan besaran relatif dari kedua sinyal ini. Dalam satu putaran penuh, sinyal mengulang bentuk gelombangnya, sehingga informasi sudut diperbarui pada setiap putaran.
Sinyal eksitasi dan pemrosesan sinyal
Sinyal eksitasi adalah referensi waktu untuk seluruh rantai sinyal; setiap distorsi dalam referensi ini terbaca langsung sebagai kesalahan posisi. Dalam aplikasi darat dipilih 50-60 Hz, dalam penerbangan dan kelautan 400 Hz, sedangkan dalam sistem kontrol dipilih frekuensi tinggi seperti 5 kHz. Daya yang menyuplai lilitan tidak menghasilkan kerja nyata, sehingga tegangannya rendah: di bawah 24 VAC.
Sinyal sinus dan kosinus tidak dapat digunakan langsung oleh kontroler; digunakan konverter resolver-to-digital (R/D) yang mengubahnya menjadi data posisi digital 10-16 bit. Sisi akurasi juga didukung oleh data: resolver dua kutub (kecepatan tunggal) memberikan posisi sudut absolut dalam satu putaran dan mencapai akurasi sudut sekitar ±5 menit. Desain multi-kutub mendorong batas ini - pada solusi 16 kutub presisi hingga 10 detik, dan pada solusi 128 kutub hingga 1 detik dimungkinkan.
Mengapa Inverter Harus Mengetahui Posisi Rotor?
Pada motor sinkron magnet permanen di kendaraan listrik, torsi muncul dari interaksi antara medan magnet berputar pada stator dengan medan magnet milik rotor itu sendiri. Tujuan komutasi yang efisien adalah mempertahankan sudut 90 derajat antara kedua medan ini. Pada motor bersedang (brushed), penentuan waktu ini dilakukan oleh komutator mekanis; sedangkan pada motor tanpa sikat (brushless), tidak ada elemen mekanis yang menjalankan tugas ini. Pengaliran arus antar fase stator dilakukan oleh inverter, dan untuk itu inverter membaca posisi rotor dari sebuah sensor.
Inti dari kontrol berorientasi medan (FOC) justru adalah hal ini: mengetahui sudut listrik rotor secara langsung. Pada penggerakan PMSM, posisi rotor (θr) dideteksi secara berkelanjutan; FOC memungkinkan pengelolaan kecepatan dan torsi secara halus, presisi, dan saling independen. Jika timing-nya meleset, akibatnya langsung terlihat: jika komutasi dilakukan terlalu dini atau terlambat, medan stator dan posisi rotor menjadi tidak sinkron dan torsi menurun. Artinya, secanggih apa pun perangkat lunak inverter, jika data posisi yang diberikan salah, outputnya pun salah.
Perbandingan Resolver, Enkoder, dan Sensor Hall
Ketiga sensor melakukan pekerjaan yang sama: mengubah gerakan putaran mekanis menjadi sinyal listrik dan menghasilkan data posisi serta kecepatan. Perbedaannya terletak pada sifat sinyal dan profil ketahanannya. Enkoder menghasilkan rangkaian pulsa digital atau kata digital; resolver menawarkan hubungan induktif analog sinus/kosinus. Sensor Hall memberikan posisi rotor mutlak tetapi dengan resolusi kasar: bekerja dengan langkah 60 derajat listrik dan cukup untuk skema kontrol sederhana seperti penggerakan enam langkah (six-step). Batas suhu pun menjadi tambahan persoalannya.
Berkat resolusi tingginya, enkoder merupakan pilihan tipis untuk aplikasi servo presisi; namun ia memberikan posisi relatif. Resolusi enkoder putar optik dan magnetik juga dibatasi oleh diameter cakram dan lebar garis. Sebagai ringkasan kasar: enkoder itu antara tahan lama atau murah, keduanya sekaligus jarang terjadi; sedangkan resolver, meski tampak mahal, adalah yang tetap bertahan di lingkungan paling ekstrem.
| Fitur | Resolver | Enkoder | Sensor Hall |
|---|---|---|---|
| Jenis sinyal | Analog sinus/kosinus | Pulsa/kata digital | Digital |
| Informasi posisi | Mutlak (dalam satu putaran) | Relatif | Mutlak |
| Resolusi | Sangat tinggi (bertambah dengan jumlah kutub) | Tinggi, terbatas pada cakram | 60 derajat listrik |
| Ketahanan suhu | Hingga 210 °C | Hingga 120 °C | Terbatas oleh suhu |
| Ketahanan getaran | Sangat tinggi | Sedang | Sedang |
| Perangkat keras tambahan | Penggerak eksitasi + konverter R/D | Umumnya tidak diperlukan | Tidak diperlukan |
Titik lemah resolver itu sendiri
Supaya adil, resolver juga tidak sempurna. Ia membutuhkan penggerak eksitasi terpisah dan konverter R/D; selain itu, karena output sinus dan kosinus juga nol saat tegangan penggerakan mendekati nol, ia buta selama sebagian siklus listrik. Untuk menutupi celah ini digunakan konverter R/D tipe pelacak (tracking) - namun hal ini juga dapat berdampak negatif pada porsi fasa.
Solusi generasi baru sedang menafsirkan ulas batas fisik ini. Enkoder induktif yang menggunakan papan sirkuit cetak sebagai pengganti lilitan tembaga menerapkan prinsip yang sama dengan resolver dengan cara yang lebih murah, ringan, dan kompak. Pendekatan yang lebih menarik adalah desain yang menanamkan koil pendeteksi langsung ke dalam motor itu sendiri: Dalam solusi ini yang menghasilkan sinyal sinus/kosinus dari sinyal PWM, terukur resolusi 32.000 hitungan/putaran, derau latar belakang RMS 1,6 hitungan, dan pengambilan sampel posisi setiap 40 µs (25 kHz) pada rentang 0–4.000 rpm.
Mengapa Kendaraan Listrik Memilih Resolver?
Mudah untuk menggambarkan lingkungan tempat motor traksi bekerja: Suhu antara -40 °C hingga 150 °C, getaran terus-menerus, kelembapan, kontak dengan oli dan cairan pendingin. Resolver berbahan logam penuh ini secara alami tahan terhadap profil seperti itu. Jika dilihat dari angka-angkanya, perbedaannya menjadi jelas: resolver dapat bekerja pada suhu 210 °C sementara enkoder biasanya terbatas pada 120 °C; resolver juga dapat menahan getaran sekitar 5 kali lebih tinggi dibandingkan enkoder. Karena itu aturan praktis pemilihannya sederhana: Resolver lebih unggul dalam setiap aplikasi yang membutuhkan suhu di atas 110 °C, getaran berat, kontak dengan oli atau cairan pendingin, atau umur servis yang panjang.
Kekokohan pada sisi getaran bukanlah kebetulan. Sensor posisi motor traksi saat ini dirancang untuk memproses dan menyaring sinyal yang salah akibat getaran. Singkatnya, preferensi produsen kendaraan listrik terhadap resolver bukan pilihan keanggunan; melainkan keharusan rekayasa yang dipaksakan oleh realitas termal dan mekanik di ruang mesin. Pada aplikasi yang kritis terhadap keselamatan, resolver juga merupakan pilihan standar de facto karena umpan balik posisi harus bersifat mutlak dan berkelanjutan.
Bagaimana Kerusakan Resolver Terlihat Saat Berkendara?
Kerusakan resolver berdampak langsung pada berkendara meskipun motor itu sendiri masih utuh; karena inverter tidak lagi "melihat" rotor. Gejala yang khas adalah sebagai berikut:
- Pembacaan kecepatan motor yang salah pada instrumen saat kendaraan diam - terlihat suatu nilai padahal kecepatan sebenarnya nol.
- Motor tidak menghasilkan output kecepatan meskipun tegangan tinggi normal dan pedal gas ditekan.
- Kerusakan arus berlebih dan kerusakan modul IGBT pada perangkat tiga fasa.
- Fluktuasi kecepatan motor, macet (stalling), getaran, atau derau abnormal.
Petunjuk paling mencerahkan dalam diagnosis adalah kurva kecepatan. Dalam kondisi normal, kecepatan motor berubah secara halus dan linier; sedangkan kerusakan resolver menghasilkan kurva kecepatan yang lancip, bergerigi, dan tidak teratur. Diketahui bahwa dalam satu kasus, suara ketukan abnormal dan pembacaan kecepatan negatif yang terdeteksi dalam uji NVH bersumber dari desain harness kabel resolver yang salah - bukan sensornya sendiri, koneksinya pun bisa menjadi sumber kerusakan.
Harness enam kabel dan metode pengukuran
Harness kabel resolver biasanya berisi enam kabel: ref± (eksitasi), sin± dan cos±. Kerusakan dapat dideteksi dengan mengukur resistansi dari tiga pasang sinyal pada pengendali motor atau konektor motor. Pengukuran kontinuitas dapat dilakukan dengan melepas konektor; jika impedansnya normal tetapi ada dugaan sambungan longgar, kabel dilindik dan fluktuasi kecepatan pada speedometer diamati. Setelah penggantian sensor, dilakukan proses yang disebut kalibrasi titik nol: offset sudut antara posisi nol resolver dan posisi nol motor ditentukan. Pada kendaraan modern, pendekatan diagnosis berbasis model juga terus berkembang; metode berbasis data dan berbasis model bertujuan mengidentifikasi kerusakan resolver melalui dua jenis kerusakan tipikal.
Apakah Sensor Itu Wajib Ada? Kedudukan Kontrol Tanpa Sensor
Alternatifnya memang benar-benar ada: kontrol motor tanpa sensor (sensorless) adalah teknik yang menyediakan kontrol kecepatan dan posisi loop tertutup tanpa sensor posisi fisik. Tidak adanya sensor kecepatan mekanis pada penggerak motor menjanjikan biaya rendah dan keandalan tinggi; kecepatan dan posisi poros dapat dipantau dalam skenario beban yang bervariasi. Oleh karena itu, perdebatan FOC dengan sensor atau tanpa sensor pada sistem penggerak kendaraan listrik juga menjadi topik hangat - beberapa pendekatan yang diusulkan berupaya lebih kompak dan kompetitif secara biaya sambil menawarkan ketahanan setara resolver.
Meski demikian, posisi resolver tampak aman. Sifat absolut informasi posisi pada kecepatan nol dan kecepatan sangat rendah tetap menjadi dasar paling aman untuk pengoperasian mulus dan kontrol torsi presisi pada motor sinkron magnet permanen. Perkembangan kontrol tanpa sensor adalah persoalan teknik yang patut dipantau; tetapi hari ini ketika Anda membuka motor sebuah kendaraan listrik, kemungkinan besar di ujung porosnya masih terus berputar transformer tembaga berlilitan senyap ini.
Sumber
- Resolver (electrical)
- How a Resolver Works | Zettlex | Celera Motion
- Resolver | Function and use in an electric motor
- Rotational Measurements with Resolvers
- EV Motor Resolver Common Faults
- A new option for motor-position feedback: Built-in resolver design
- Feedback Devices: Exploring Hall-Effect Sensors and Resolvers
- Resolvers vs. Encoders: Choosing the Right Sensor for Motion Control
- Resolver vs Encoder Technical Comparison of Position Feedback
- EV Traction Motor Requirements and Speed Sensor Solutions
- Resolvers Vs Encoders for Motion Control
- Sensorless Motor Control: Choosing the Algorithm
- What is Sensorless Closed Loop?