Che cos'è un resolver? Come fa il motore elettrico a conoscere la propria posizione?
Condividi questa pagina
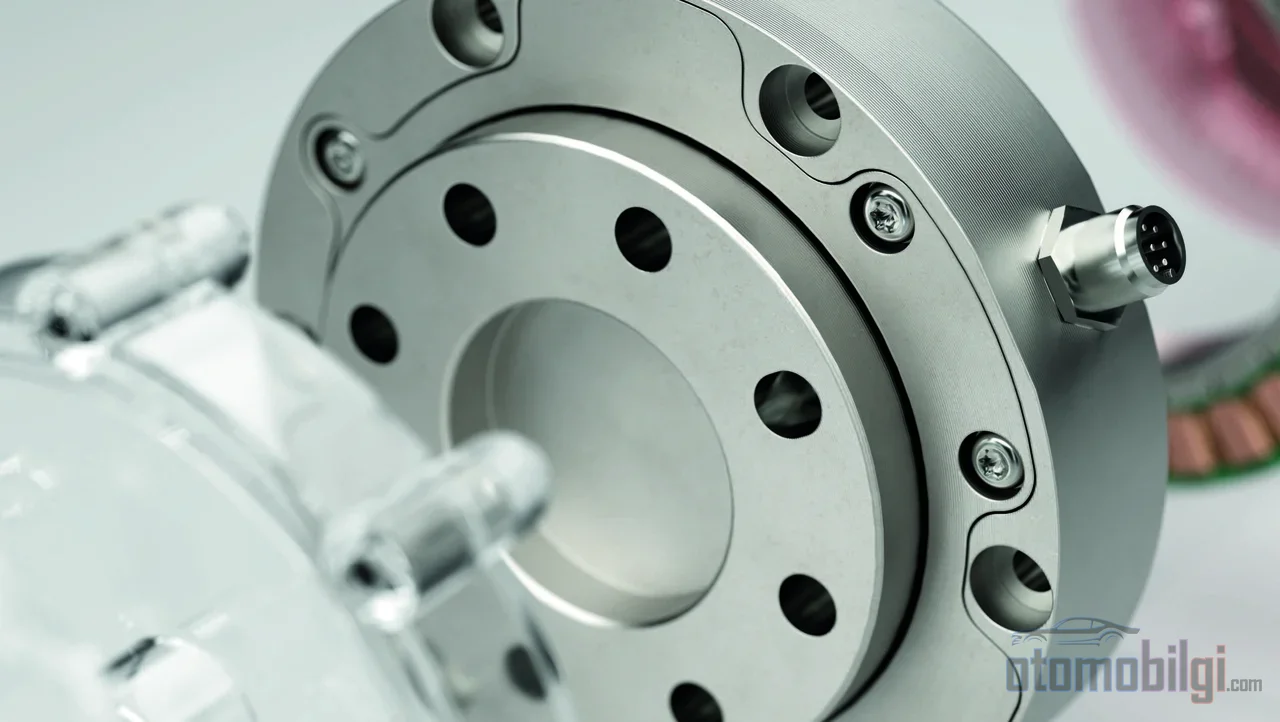
Il resolver è un sensore di posizione induttivo che funziona secondo il principio del trasformatore e misura la posizione angolare istantanea del rotore del motore elettrico. L'inverter può generare coppia mantenendo il campo magnetico dello statore 90 gradi avanti al rotore; per farlo deve necessariamente sapere dove si trova il rotore, e il resolver fornisce questi dati. Svolge lo stesso compito del sensore Hall e dell'encoder, ma la sua resistenza a temperatura e vibrazioni lo rende la scelta predefinita per i motori dei veicoli elettrici.
In evidenza
- Il resolver è un sensore di posizione analogico che funziona secondo lo stesso principio induttivo del trasformatore.
- Frequenza di eccitazione tipica 2 kHz circa; nelle applicazioni aeronautiche 10 kHz può arrivare fino a
- Resolver 210 °C può funzionare fino a; gli encoder sono generalmente limitati a 120 °C .
- Un resolver a due poli ±5 minuti può raggiungere una precisione angolare di
- Sintomi di guasto: assenza di coppia nonostante la pressione dell'acceleratore, fluttuazioni di velocità e vibrazioni anomale.
Che cos'è il resolver e come funziona?
Il resolver è, in sostanza, un trasformatore elettrico rotante. Viene montato direttamente sull'albero di un motore elettrico; la posizione del rotore nel resolver corrisponde esattamente alla sua posizione angolare nel motore. La fisica non è diversa da quella di un trasformatore domestico: un segnale di eccitazione sinusoidale ad alta frequenza viene applicato a un avvolgimento primario nello statore e questo segnale viene trasmesso, tramite accoppiamento induttivo, al rotore metallico rotante. Il punto critico è che il legame induttivo tra gli avvolgimenti e il rotore metallico lavorato varia in funzione dell'angolo del rotore.
Nel tipo comune - resolver a trasmettitore brushless (senza spazzole) - lo statore contiene tre avvolgimenti: un avvolgimento di eccitazione e due avvolgimenti sfalsati di 90 gradi tra loro. Questi due avvolgimenti secondari inducono tensioni di magnitudine diversa a seconda della posizione del rotore; da uno si ottiene un segnale di retroazione di tipo seno, dall'altro di tipo coseno. Il controllore confronta le magnitudini relative di questi due segnali e calcola l'angolo del rotore rispetto allo statore. In un giro completo i segnali ripetono le loro forme d'onda, quindi l'informazione angolare viene rinnovata a ogni rotazione.
Segnale di eccitazione ed elaborazione del segnale
Il segnale di eccitazione è il riferimento temporale dell'intera catena di segnale; ogni distorsione in questo riferimento viene letta direttamente come errore di posizione. Nelle applicazioni terrestri si preferiscono 50-60 Hz, in quello marittimo e aeronautico 400 Hz, mentre nei sistemi di controllo si prediligono alte frequenze come 5 kHz. La potenza che alimenta gli avvolgimenti non produce lavoro reale, quindi le tensioni sono basse: inferiori a 24 VAC.
I segnali seno e coseno non sono direttamente utilizzabili dal controllore; si utilizzano convertitori resolver-to-digital (R/D) che li trasformano in dati di posizione digitali a 10-16 bit. Anche la precisione si basa sui dati: un resolver a due poli (monogiro) fornisce la posizione angolare assoluta entro un giro e raggiunge una precisione angolare di circa ±5 minuti. I progetti multipolari superano questo limite - nelle soluzioni a 16 poli è possibile una precisione fino a 10 secondi, e in quelle a 128 poli fino a 1 secondo.
Perché l'inverter deve necessariamente conoscere la posizione del rotore?
Nel motore sincrono a magneti permanenti di un veicolo elettrico, la coppia nasce dall'interazione tra il campo magnetico rotante dello statore e il campo magnetico proprio del rotore. L'obiettivo di una commutazione efficiente è mantenere tra questi due campi un angolo di 90 gradi. Nei motori con spazzole questa sincronizzazione è affidata al commutatore meccanico; in un motore brushless nessun elemento meccanico svolge questo compito. Il passaggio della corrente tra le fasi dello statore è realizzato dall'inverter, che per farlo legge la posizione del rotore da un sensore.
È esattamente questo il cuore del controllo orientato al campo (FOC): conoscere in tempo reale l'angolo elettrico del rotore. Nella guida di un PMSM la posizione del rotore (θr) viene rilevata in continuo; il FOC rende possibile gestire velocità e coppia in modo fluido, preciso e reciprocamente indipendente. Se la sincronizzazione si altera, il prezzo si paga subito: se la commutazione avviene troppo presto o troppo tardi, il campo dello statore e la posizione del rotore perdono sincronia e la coppia cala. Per quanto sofisticato sia il software dell'inverter, se i dati di posizione che riceve sono errati, anche l'uscita sarà errata.
Confronto tra Resolvers, Encoder e Sensori Hall
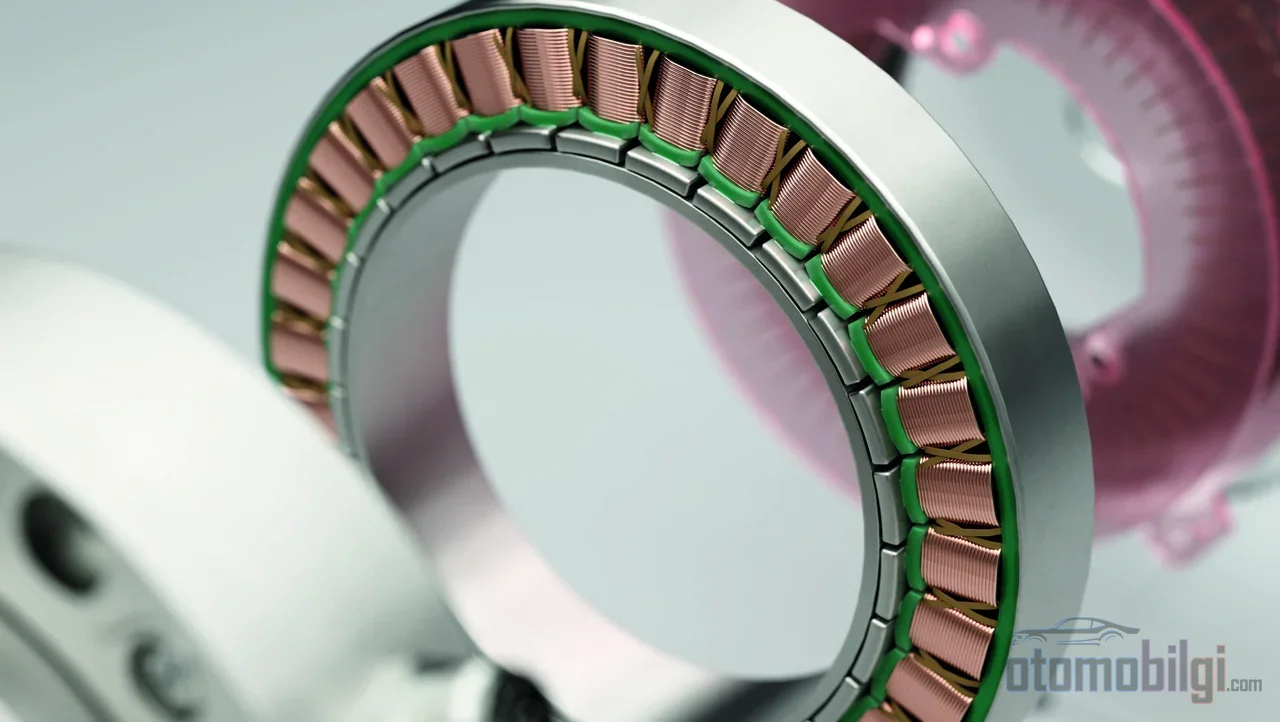
Tutti e tre i sensori svolgono lo stesso compito: convertire il movimento meccanico di rotazione in un segnale elettrico, producendo dati di posizione e velocità. La differenza sta nella natura del segnale e nel profilo di robustezza. Gli encoder generano sequenze di impulsi digitali o parole digitali; i resolver offrono un accoppiamento induttivo analogico sinuso/coseno. I sensori Hall forniscono la posizione assoluta del rotore, ma con una risoluzione grossolana: funzionano a passi di 60 gradi elettrici e sono sufficienti per schemi di controllo semplici come la guida six-step. E i limiti di temperatura sono il meno.
L'encoder, grazie all'alta risoluzione, è la scelta tipica delle applicazioni servo di precisione; tuttavia fornisce una posizione relativa. La risoluzione degli encoder rotativi ottici e magnetici è inoltre limitata dal diametro del disco e dalla larghezza delle linee. In sintesi: l'encoder o è robusto o è economico, raramente entrambe le cose; il resolver, pur apparendo costoso, è ciò che sopravvive negli ambienti più difficili.
| Caratteristica | Resolver | Encoder | Sensore Hall |
|---|---|---|---|
| Tipo di segnale | Sinuso/coseno analogico | Impulso/parola digitali | Digitale |
| Informazione di posizione | Assoluta (in un giro) | Relativa | Assoluta |
| Risoluzione | Molto alta (aumenta con il numero di poli) | Alta, limitata dal disco | 60 gradi elettrici |
| Resistenza alla temperatura | Fino a 210 °C | Fino a 120 °C | Limitata dalla temperatura |
| Resistenza alle vibrazioni | Molto alta | Media | Media |
| Hardware aggiuntivo | Driver di eccitazione + convertitore R/D | Generalmente non necessario | Non necessario |
Il punto debole del resolver stesso
Per essere onesti, nemmeno il resolver è perfetto. Richiede un driver di eccitazione separato e un convertitore R/D; inoltre, poiché quando la tensione di eccitazione è vicina allo zero anche le uscite sinuso e coseno sono pari a zero, resta cieco per una parte del ciclo elettrico. Per colmare questa lacuna si utilizzano convertitori R/D a inseguimento (tracking) - ma questo può influire negativamente sulla quota di fase.
Le soluzioni di nuova generazione stanno reinterpretando questo limite fisico. Gli encoder induttivi che utilizzano schede a circuito stampato al posto degli avvolgimenti in rame applicano lo stesso principio del resolver in modo più economico, leggero e compatto. Un approccio ancora più interessante è il design che incorpora le bobine di rilevamento direttamente nel motore: in questa soluzione, che genera segnali seno/coseno dal segnale PWM, sono stati misurati una risoluzione di 32.000 conteggi/giro, un rumore di fondo di 1,6 conteggi RMS e un campionamento della posizione ogni 40 µs (25 kHz) nell'intervallo 0-4.000 rpm.
Perché l'Ambiente dei Veicoli Elettrici Sceglie il Resolver?
Descrivere l'ambiente in cui opera un motore di trazione è semplice: temperature tra -40 °C e 150 °C, vibrazioni continue, umidità, contatto con olio e refrigerante. Il resolver interamente metallico è naturalmente resistente a questo profilo. Guardando ai numeri, la differenza diventa chiara: il resolver 210 °C può funzionare a una temperatura di, mentre gli encoder sono tipicamente limitati a 120 °C ; inoltre il resolver può resistere a vibrazioni circa 5 volte superiori rispetto all'encoder. Per questo la regola pratica di scelta è semplice: in ogni applicazione che richiede temperature superiori a 110 °C, vibrazioni intense, contatto con olio o refrigerante oppure una lunga durata di servizio, il resolver prevale.
La robustezza sul fronte delle vibrazioni non è un caso. Gli attuali sensori di posizione per motori di trazione sono progettati per elaborare e filtrare i segnali errati causati dalle vibrazioni. In sintesi, la preferenza del costruttore di veicoli elettrici per il resolver non è una scelta di eleganza, ma una necessità ingegneristica imposta dalla realtà termica e meccanica del vano motore. Anche nelle applicazioni safety-critical, poiché il feedback di posizione deve essere assoluto e continuo, il resolver è di fatto la scelta predefinita.
Come si Manifesta un Guasto al Resolver Durante la Guida?
Un guasto al resolver incide direttamente sulla guida anche se il motore stesso è integro; infatti l'inverter ha ormai "chiuso gli occhi" sul rotore. I sintomi tipici sono i seguenti:
- Lettura errata del regime motore sul display con il veicolo fermo - visualizzazione di un valore mentre la velocità reale è zero.
- Impossibilità di ottenere potenza dal motore nonostante la alta tensione sia normale e si prema l'acceleratore.
- Guasti da sovracorrente e guasti del modulo IGBT nelle apparecchiature trifase.
- Fluttuazioni del regime motore, stalling, vibrazioni o rumori anomali.
Nella diagnosi, l'indizio più rivelatore è la curva del regime. Il regime motore varia in modo fluido e lineare in condizioni normali; un guasto al resolver produce invece curve del regime appuntite, frastagliate e irregolari. È noto che in un caso i rumori di ticchettio anomali e le letture di velocità negative rilevati nei test NVH dipendevano da un design errato del cablaggio del resolver - non solo il sensore, ma anche il suo collegamento può essere fonte di guasto.
Fascio a sei fili e metodo di misura
Il fascio di cavi del resolver contiene tipicamente sei fili: ref± (eccitazione), sin± e cos±. Lo stato di guasto può essere individuato misurando la resistenza delle tre coppie di segnali nell'unità di controllo del motore o nel connettore del motore. Scollegando il connettore è possibile effettuare una prova di continuità; se la resistenza è normale ma vi è il sospetto di un allentamento, il fascio viene agitato e si osserva l'oscillazione della velocità sul cruscotto. Dopo la sostituzione del sensore si esegue una procedura denominata calibrazione dell'angolo zero: viene determinato l'offset angolare tra la posizione zero del resolver e quella del motore. Nei veicoli moderni si stanno sviluppando anche approcci diagnostici basati su modello; i metodi basati sui dati e sul modello mirano a identificare i guasti del resolver attraverso due tipologie di guasto tipiche.
Può Andare Bene Anche Senza Sensore? Il Ruoto del Controllo Senza Sensori
L'alternativa esiste davvero: il controllo del motore senza sensori (sensorless) è una tecnica che fornisce il controllo in anello chiuso di velocità e posizione senza un sensore di posizione fisico. L'assenza di un sensore di velocità meccanico nei drive dei motori promette bassi costi e alta affidabilità; negli scenari con carico variabile è possibile monitorare la velocità e la posizione dell'albero. Proprio per questo è attuale anche il dibattito tra FOC con o senza sensori nei sistemi di trazione dei veicoli elettrici: alcuni approcci proposti puntano a essere più compatti e competitivi nei costi, offrendo al contempo la stessa robustezza del resolver.
Nonostante ciò, la posizione del resolver appare sicura. L'assolutezza dell'informazione di posizione a velocità zero e a velocità molto basse resta ancora la base più affidabile per una partenza dolce e un controllo preciso della coppia in un motore sincrono a magneti permanenti. L'evoluzione del controllo senza sensori è una questione ingegneristica da seguire; ma oggi, quando aprite il motore di un veicolo elettrico, all'estremità dell'albero molto probabilmente continua a girare ancora questo trasformatore silenzioso con avvolgimenti in rame.
Fonti
- Resolver (elettrico)
- Come funziona un Resolver | Zettlex | Celera Motion
- Resolver | Funzione e utilizzo in un motore elettrico
- Misure di rotazione con i resolver
- Guasti comuni del resolver del motore dei veicoli elettrici
- Una nuova opzione per il feedback della posizione del motore: design del resolver integrato
- Dispositivi di feedback: esplorazione dei sensori a effetto Hall e dei resolver
- Resolver vs encoder: scelta del sensore giusto per il controllo del movimento
- Resolver vs encoder: confronto tecnico del feedback di posizione
- Requisiti dei motori di trazione EV e soluzioni per sensori di velocità
- Resolver vs encoder per il controllo del movimento
- Controllo del motore senza sensori: scelta dell'algoritmo
- Che cos'è il closed loop senza sensori?