Mi az a resolver? Honnan tudja az elektromos motor a saját helyzetét?
Az oldal megosztása
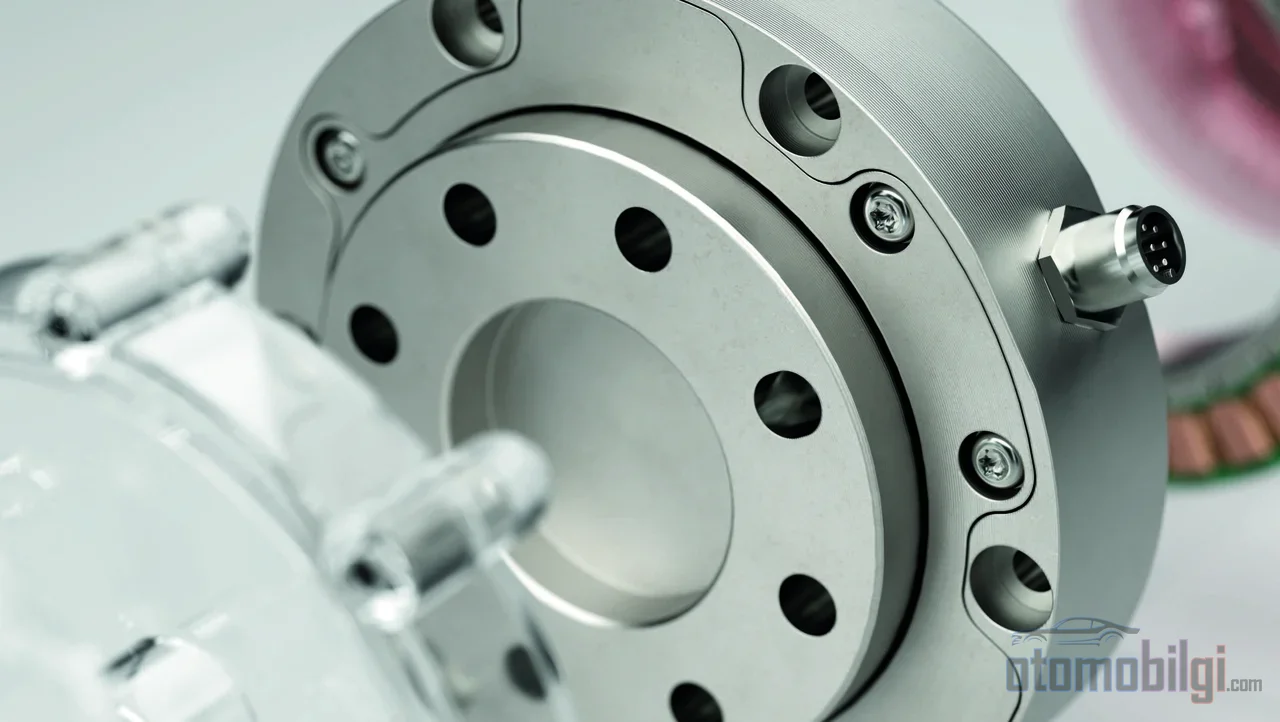
A resolver induktív helyzetérzékelő, amely transzformátor-elven működik, és az elektromos motor rotorjának pillanatnyi szögpozícióját méri. Az inverter úgy tud nyomatékot termelni, hogy az állórész mágneses mezőjét a rotor 90 fokos előtt tartja; ehhez feltétlenül tudnia kell, hol van a rotor, és ezt az adatot a resolver szolgáltatja. Ugyanazt a feladatot végzi, mint a Hall-érzékelő és az enkóder, de a hőmérséklet- és rezgésállósága teszi az elektromos járműmotorok alapértelmezett választásává.
Kiemelt tényezők
- A resolver analóg helyzetérzékelő, amely a transzformátorral azonos induktív elven működik.
- Tipikus gerjesztési frekvencia 2 kHz körüli; légi közlekedési alkalmazásokban 10 kHz-ig emelkedik.
- A resolver 210 °C-ig működhet; az enkóderek általában 120 °C -ra korlátozódnak.
- Egy kétpólusú resolver ±5 perc szög-pontosságot érhet el.
- Hibajelei: nyomaték hiánya a gázadás ellenére, sebességingadozás és rendellenes rezgés.
Mi az a resolver és hogyan működik?
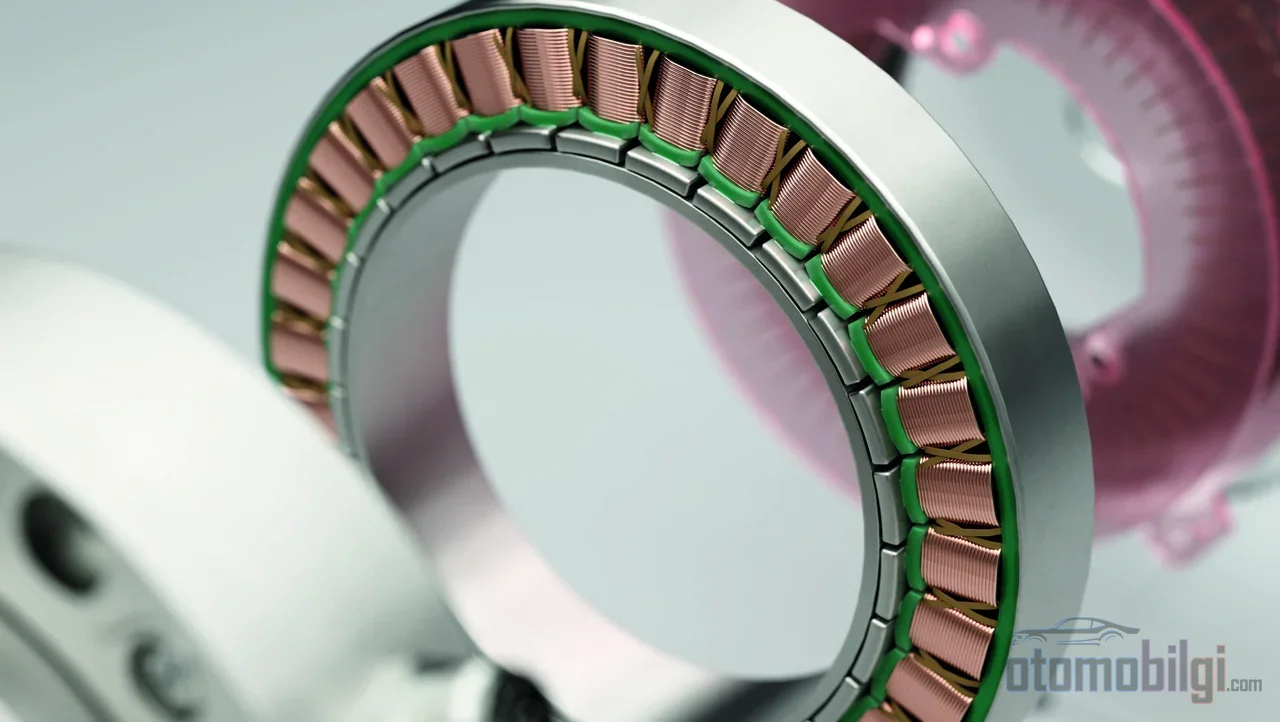
A resolver lényegében egy forgó elektromos transzformátor. Közvetlenül az elektromos motor tengelyére szerelik; a rotor helyzete a resolverban egy az egyben megfelel a motorban lévő szögpozíciónak. A fizika nem tér el egy lakóövezeti transzformátorétól: az állórész primer tekercsére nagyfrekvenciás szinuszos gerjesztési jelet alkalmaznak, és ez a jel induktív csatolás útján a forgó fém rotorra továbbítódik. A kulcspont az, hogy a tekercsek és a megmunkált fém rotor közötti induktív csatolás a rotor szögéhez képest változik.
Az elterjedt típusban - a kefe nélküli adó (brushless transmitter) resolverban - az állórészen három tekercs található: egy gerjesztő tekercs és két, egymáshoz képest 90 fokos szögben elhelyezkedő tekercs. Ez a két szekunder tekercs a rotor helyzetétől függően eltérő nagyságú feszültséget indukál; az egyikből szinuszos, a másikból koszinuszos karakterű visszacsatolási jel keletkezik. A vezérlő e két jel relatív nagyságát összehasonlítva kiszámítja a rotor állórészhez viszonyított szögét. Teljes fordulat alatt a jelek megismétlik hullámformáit, így a szöginformáció minden fordulatnál megújul.
Gerjesztési jel és jelfeldolgozás
A gerjesztési jel a teljes jel-lánc időreferenciája; ebben a referenciában minden torzítás közvetlenül helyzethibaként olvasódik le. Földi alkalmazásokban 50-60 Hz, tengerészeti és légi közlekedésben 400 Hz, vezérlőrendszerekben pedig 5 kHz körüli magas frekvenciákat részesítenek előnyben. A tekercseket tápláló teljesítmény nem termel valódi munkát, ezért a feszültségek alacsonyak: 24 VAC alatt.
A szinusz- és koszinuszjelek közvetlenül nem használhatók fel a vezérlő számára; ezeket resolver-to-digitális (R/D) átalakítókkal alakítják 10-16 bites digitális helyzetadattá. A pontosság oldala is az adatokra épül: egy kétpólusú (egyszeres sebességű) resolver egy fordulaton belül abszolút szögpozíciót ad, és körülbelül ±5 perces szög-pontosságot ér el. A többpólusú tervek ezt a határt tolják ki - 16 pólusos megoldásoknál 10 másodpercig, 128 pólusos megoldásoknál 1 másodpercig terjedő pontosság lehetséges.
Miért kell az inverternek ismernie a rotor helyzetét?
Elektromos járművekben a permamens mágneses szinkronmotorban a nyomaték az állórész forgó mágneses mezője és a forgórész saját mágneses mezője közötti kölcsönhatásból ered. A hatékony kommutáció célja, hogy a két mező közötti 90 fokos szöget fenntartsa. A kefe nélküli motoroknál ezt a feladatot mechanikai kommutátor végzi; a kefe nélküli motorban viszont semmilyen mechanikus elem nem vállalja ezt a munkát. Az áramnak az állórész fázisai közötti átbocsátását az inverter végzi, és ehhez a forgórész helyzetét egy érzékelőről olvassa ki.
A térvektoros vezérlés (FOC) magja pontosan ez: a forgórész elektromos szögének azonnali ismerete. A PMSM meghajtásban a forgórész helyzete (θr) folyamatosan érzékelésre kerül; az FOC lehetővé teszi a sebesség és a nyomaték sima, precíz és egymástól független kezelését. Ha az időzítés hibás, a következménye azonnal látható: ha a kommutáció túl korán vagy túl későn történik, az állórész mezője és a forgórész helyzete eltér egymástól, és a nyomaték csökken. Vagyis nem számít, mennyire fejlett az inverter szoftvere, ha a kapott helyzetadat hibás, a kimenet is hibás lesz.
A resolver, az enkóderről és a Hall-érzékelő összehasonlítása
Mindhárom érzékelő ugyanazt a feladatot végzi: a mechanikai forgó mozgást elektromos jellé alakítva helyzet- és sebességadatot állít elő. A különbség a jel jellegében és a tartóssági profilban rejlik. Az enkóderek digitális impulzussorozatokat vagy digitális szavakat állítanak elő; a resolverek analóg szinusz/koszinusz induktív csatolást nyújtanak. A Hall-érzékelők abszolút forgórész-helyzetet adnak, de durva felbontással: 60 elektromos fokos lépésekben működnek, és olyan egyszerű vezérlési sémákhoz elegendőek, mint a hatlépéses (six-step) meghajtás. A hőmérsékleti határok is csak bónusz.
Az enkóderről a nagy felbontásnak köszönhetően a precíziós szervoalkalmazások tipikus választása; azonban relatív helyzetet ad. Az optikai és mágneses forgó enkóderek felbontása emellett a tárcsa átmérője és a vonalszélesség korlátozza. Röviden összefoglalva: az enkóderről vagy tartós, vagy olcsó, mindkettő ritkán egyszerre; a resolver pedig, bár drágának tűnik, a legmostohább környezetben is megbízható.
| Jellemző | Resolver | Enkóderről | Hall-érzékelő |
|---|---|---|---|
| Jeltípus | Analóg szinusz/koszinusz | Digitális impulzus/szó | Digitális |
| Helyzetinformáció | Abszolút (egy fordulatban) | Relatív | Abszolút |
| Felbontás | Nagyon magas (a pólusszámmal nő) | Magas, tárcsára korlátozott | 60 elektromos fok |
| Hőmérséklet-állóság | 210 °C-ig | 120 °C-ig | Hőmérsékletre korlátozott |
| Rezgésállóság | Nagyon magas | Közepes | Közepes |
| Kiegészítő hardver | Gerjesztés-vezérlő + R/D átalakító | Általában nem szükséges | Nem szükséges |
A resolver saját gyengesége
Ahhoz, hogy fair legyünk, a resolver sem tökéletes. Külön gerjesztés-vezérlőre és R/D átalakítóra van szüksége; továbbá, mivel a meghajtási feszültség nulla közelében a szinusz és koszinusz kimenetek is nulla értékűek, az elektromos kör egy részében vak marad. Ennek a hiányosságnak a pótlására követő (tracking) R/D átalakítókat használnak - de ez negatívan befolyásolhatja a fázismenetet is.
Az új generációs megoldások újraértelmezik ezt a fizikai korlátot. A rézhuzaltekercsek helyett nyomtatott áramköri lapot használó induktív enkóderek ugyanazt az elvet alkalmazzák, mint a resolver, csak olcsóbban, könnyebben és kompaktebb formában. Egy érdekesebb megközelítés az érzékelőtekercseknek a motorba való beépítése: ez a megoldás PWM jelből szinusz/koszinusz jeleket állít elő, és 32.000 számolat/fordulat felbontást, 1,6 számolat RMS háttérzajt, valamint 0-4.000 rpm tartományban 40 µs-onkénti pozíciómintavételt (25 kHz) mértek.
Miért választja a resolvert az elektromos jármű környezete?
Egy villamosmotort érintő környezet leírása egyszerű: -40 °C és 150 °C közötti hőmérséklet, folyamatos rezgés, nedvesség, olaj és hűtőfolyadék-érintkezés. A teljesen fémből készült rezisztens felbontó természetes módon ellenálló az ilyen profillal szemben. Számokban kifejezve a különbség egyértelművé válik: a rezisztens felbontó 210 °C hőmérsékleten is képes működni, míg az enkóderek jellemzően 120 °C korlátozottak; a rezisztens felbontó emellett az enkódernél körülbelül 5-ször nagyobb rezgésnek is ellenáll. Ezért a gyakorlati választási szabály egyszerű: minden olyan alkalmazásnál, ahol 110 °C feletti hőmérséklet, erős rezgés, olaj- vagy hűtőfolyadék-érintkezés, illetve hosszú élettartam szükséges, a rezisztens felbontó kerül előtérbe.
A rezgéssel szembeni robosztusság nem véletlen. A mai villamosmotort pozícióérzékelői úgy lettek tervezve, hogy feldolgozzák és kiszűrjék a rezgésből eredő hibás jeleket. Röviden: az elektromos járműgyártó rezisztens felbontó preferálása nem esztétikai választás, hanem a motortér hő- és mechanikai valósága által diktált mérnöki kötelezettség. A biztonságkritikus alkalmazásokban is abszolút és folyamatos pozícióvisszacsatolásra van szükség, ezért a rezisztens felbontó gyakorlatilag alapértelmezett választás.
Hogyan mutatkozik meg vezetés közben a rezisztens felbontó meghibásodása?
A rezisztens felbontó meghibásodása közvetlenül érinti a vezetést, még akkor is, ha maga a motor ép; mert az inverter már nem látja a rotort. A tipikus tünetek a következők:
- Álló jármű esetén a műszerfalon hibás motorfordulatszág kiolvasása - valós álló helyzetben érték megjelenése.
- Nagyfeszültség normál volta és a gázadás ellenére nem érkezik fordulatszág-kimenet a motortól.
- Háromfázisú berendezésnél túláram hibák és IGBT modul hibák.
- Motorfordulatszág-ingadozások, leállás, rezgés vagy rendellenes zaj.
A diagnosztikában a leginkább informatív nyom a fordulatszággörbe. A motorfordulatszág normális körülmények között lágyan és lineárisan változik; a rezisztens felbontó meghibásodása viszont csúcsos, bevagdalt és szabálytalan fordulatszággörbéket produkál. Ismert, hogy egy esetben az NVH tesztek során észlelt rendellenes kattogó hangok és negatív fordulatszág-értékek hibás rezisztens felbontó kábelköteg-tervezésre vezethetők vissza - nem maga az érzékelő, hanem annak csatlakozása is lehet a hiba forrása.
Hatvezetékes köteg és mérési módszer
A resolver kábelkötege jellemzően hat vezetéket tartalmaz: ref± (gerjesztés), sin± és cos±. A három jel pár ellenállásának mérésével a motovezérlőnél vagy a motortelekonnál hibát lehet diagnosztizálni. A telekon leválasztásával folytonosságmérés végezhető; ha az ellenállás normális, de laza csatlakozás gyanúja merül fel, a köteget megrázzák, és a műszeren sebességingadozást figyelnek. Az érzékelő cseréje után nullszög-kalibrációnak nevezett műveletet hajtanak végre: meghatározzák a resolver nullpozíciója és a motor nullpozíciója közötti szögelfeszést. Modern járművekben a modellalapú diagnosztikai megközelítések is fejlődnek; az adatalapú és modellalapú módszerek arra törekednek, hogy a resolver hibáit két tipikus hibatípus mentén azonosítsák.
Kell-e egyáltalán érzékelő? Az érzékelő nélküli vezérlés helye
Valóban létezik alternatíva: az érzékelő nélküli (sensorless) motorvezérlés egy olyan technika, amely fizikai pozícióérzékelő nélkül biztosít zárt hurkú sebesség- és pozíciószabályozást. A motorhajtásokban a mechanikus fordulatérzékelő hiánya alacsony költséget és magas megbízhatóságot ígér; változó terhelési forgatókönyvekben a tengely fordulatszámát és pozícióját követheti nyomon. Az elektromos járművek hajtásaiban ezért időszerű az érzékelős vagy érzékelő nélküli FOC vitája is - a javasolt megközelítések egy része a resolverhez hasonló robosztusság mellett kompaktabb és költségversenyképesebb megoldást céloz.
Mindennek ellenére a resolver pozíciója biztonságosnak tűnik. A nulla fordulatszámon és nagyon alacsony fordulatszámokon a pozícióinformáció abszolút volta továbbra is a legbiztosabb alap a permanens mágneses szinkronmotor puhindítása és pontos nyomatékszabályozása szempontjából. Az érzékelő nélküli vezérlés fejlődése követendő mérnöki kérdés; de ma, ha beindít egy elektromos jármű motorját, a tengely végén valószínűleg még mindig ez a csendes, réztekercselésű transzformátor forog tovább.
Források
- Resolver (villamos)
- Hogyan működik a resolver | Zettlex | Celera Motion
- Resolver | Funkciója és használata elektromos motorban
- Forgásmérések resolverrel
- Gyakori hibák az EV-motor resolverében
- Új lehetőség a motorpozíció visszacsatolására: beépített resolver kialakítás
- Visszacsatolási eszközök: Hall-effektus érzékelők és resolverek
- Resolverek vagy enkóderek: a megfelelő érzékelő kiválasztása mozgásvezérléshez
- Resolver vs. enkóder - a pozícióvisszacsatolás műszaki összehasonlítása
- EV hajtómotor követelmények és fordulatszám-érzékelő megoldások
- Resolverek vs. enkóderek a mozgásvezérlésben
- Érzékelő nélküli motorvezérlés: az algoritmus kiválasztása
- Mi az érzékelő nélküli zárt hurkú vezérlés?