Resolver Nədir? Elektrik Mühərriki Öz Mövqeyini Haradan Bilir?
Bu Səhifəni Paylaşın
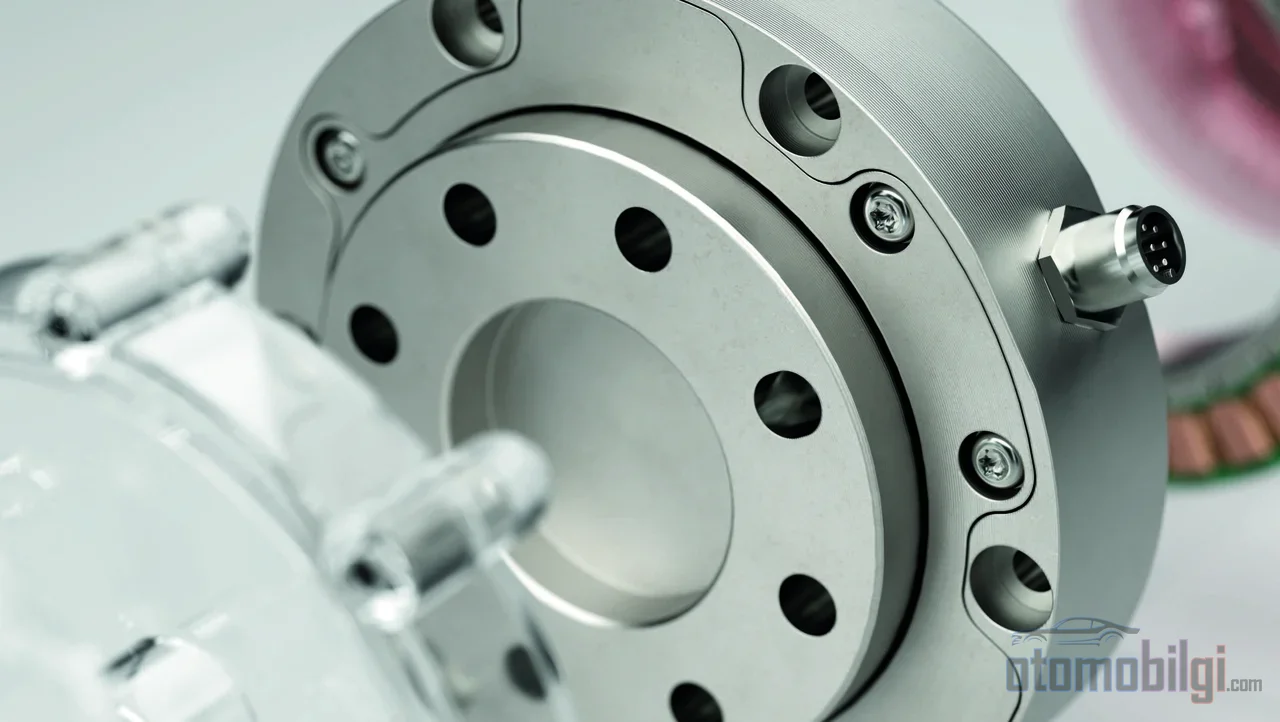
Resolver, elektrikli motorun rotorunun anlık açısal konumunu ölçen, transfo prensibiyle çalışan endüktif bir konum sensörüdür. İnvertör, stator manyetik alanını rotorun 90 dərəcə önündə saxlayaraq momet yarada bilir; bunun üçün rotorun harada olduğunu bilməsi şərtdir və resolver bu məlumatı təmin edir. Hall sensoru və enkoder ilə eyni işi görür, amma temperatur və titrəmə davamlılığı onu elektrikli avtomobil mühərriklərinin standart seçiminə çevirir.
Əsas Məqamlar
- Resolver, transfo ilə eyni induktiv prinsiplə işləyən analoq mövqe sensorudur.
- Tipik qıcıqlandırma tezliyi 2 kHz ətrafındadır; aviasiya tətbiqlərində 10 kHz qədər çatır.
- Resolver 210 °C qədər işləyə bilir; enkoderlər adətən 120 °C ilə məhdudlaşır.
- İki qütblü bir resolver ±5 dəqiqə bucaq dəqiqliyinə nail ola bilir.
- Xəta əlamətləri: sürətə basılmasına baxmayaraq momentin olmaması, sürət dalğalanması və anormal titrəmə.
Resolver Nədir və Necə İşləyir?
Resolver, mahiyyətcə dönen bir elektrik transformatörüdür. Elektrikli mühərrikin şaftına birbaşa monte edilir; rotorun resolverdakı mövqeyi, mühərrikdəki bucaq mövqeyinə birebir uyğun gəlir. Fizika ev transformatorundan fərqlənmir: statordakı birinci sarğıca yüksək tezlikli sinusoidal qıcıqlandırma siqnalı tətbiq edilir və bu siqnal induktiv əlaqə yolu ilə dönan metal rotorad ötürülür. Kritik məqam, sarğıclar ilə emal edilmiş metal rotor arasındakı induktiv əlaqənin rotorun bucağına görə dəyişməsidir.
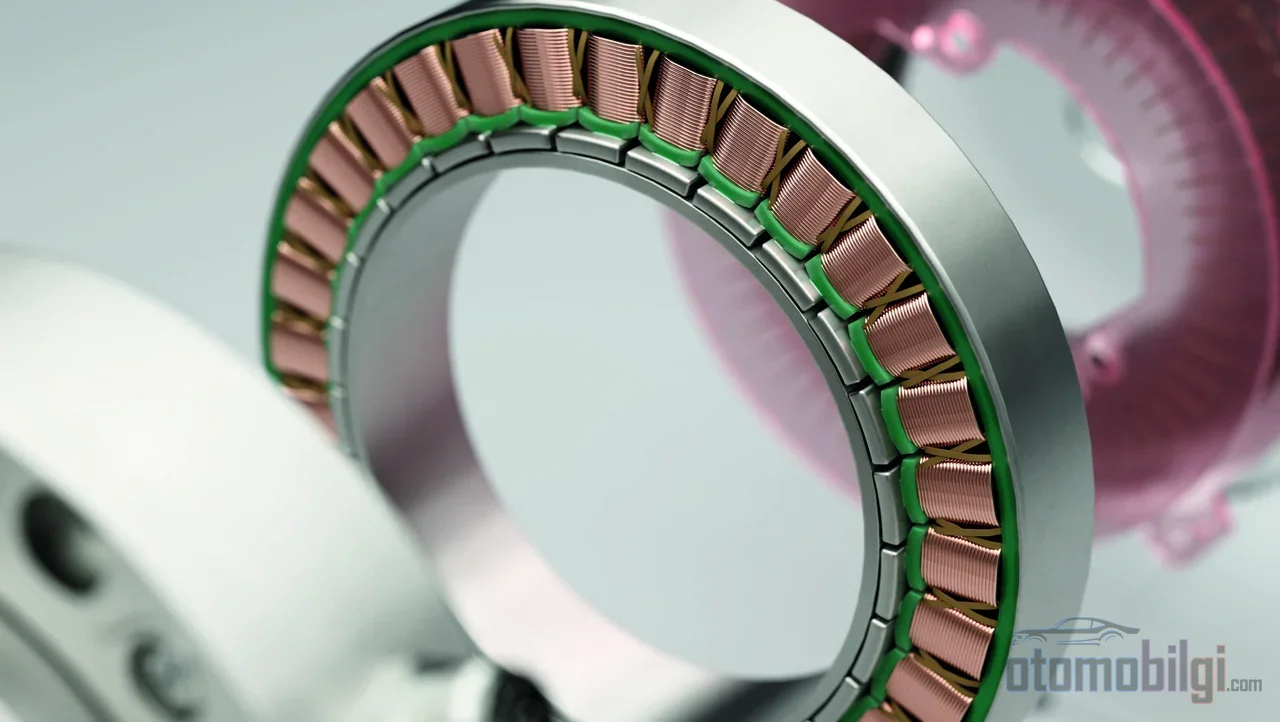
Yayılan tipdə - fırçasız verici (brushless transmitter) resolverda - statorda üç sarğı var: bir qıcıqlandırma sarğısı və aralarında 90 dərəcə bucaq olan iki sarğı. Bu iki sekundar sarğı, rotorun mövqeyinə görə fərqli böyüklüklərdə gərginlik qıcıqlandırır; birindən sinus, digərindən kosinus xarakterli geri bildirim siqnalı çıxır. İdarəetməçi bu iki siqnalın nisbi böyüklüklərini müqayisə edərək rotorun statora görə bucağını hesablayır. Tam bir turda siqnallar dalğa formalarını təkrarlayır, buna görə də bucaq məlamatı hər dövrdə yenilənir.
Qıcıqlandırma siqnalı və siqnal emalı
Qıcıqlandırma siqnalı bütün siqnal zəncirinin zaman referansıdır; bu referansdakı hər bir pozuntu birbaşa mövqe xətası kimi oxunur. Quru tətbiqlərdə 50-60 Hz, dənizçilik və aviasiyada 400 Hz, idarəetmə sistemlərində isə 5 kHz kimi yüksək tezliklər üstün tutulur. Sarğıcları qidalandıran güc real iş yaratmır, buna görə də gərginliklər aşağıdır: 24 VAC altı.
Sinus və kosinus siqnalları idarəetməçi üçün birbaşa istifadə edilə bilməz; bunları 10-16 bitlik rəqəmsal mövqe məlumatına çevirən resolver-to-digital (R/D) çeviricilər istifadə edilir. Dəqiqlik tərəfi də məlumata əsaslanır: iki qütblü (bir sürətli) resolver bir dövr içində mütləq bucaq mövqeyi verir və təxminən ±5 dəqiqəlik bucaq dəqiqliyinə nail olur. Çox qütblü dizaynlar bu sərhədi irəliyə atır - 16 qütblü həllərdə 10 saniyəyə, 128 qütblü həllərdə 1 saniyəyə qədər dəqiqlik mümkündür.
İnvertör Rotor Mövqeyini Niyə Bilməlidir?
Elektrikli avtomobildəki daimi maqnitli sinxron mühərrikdə moment, statorun fırlanma maqnit sahəsi ilə rotorun öz maqnit sahəsi arasındakı qarşılıqlı təsirdən yaranır. Səmərəli kommutasiyanın məqsədi bu iki sahə arasındakı 90 dərəcəli bucağı qorumaqdır. Fırçalı mühərriklərdə bu vaxtlamı mexaniki kommutator yerinə yetirir; fırçasız mühərrikdə isə heç bir mexaniki element bu işi öz üzərinə götürmür. Cərəyanın stator fazaları arasında ötürülməsini invertor həyata keçirir və bunun üçün rotorun vəziyyətini sensordan oxuyur.
Sahəyönümlü idarəetmənin (FOC) nüvəsi məhz budur: rotorun elektrik bucağını anında bilmək. PMSM idarəetməsində rotorun vəziyyəti (θr) davamlı müəyyən edilir; FOC, sürəti və momenti yumşaq, dəqiq və bir-birindən müstəqil idarə etməyə imkan verir. Vaxtlama səhv olarsa, bəahası dərhal görünür: kommutasiya çox erkən və ya çox gec yerinə yetirilərsə, stator sahəsi ilə rotorun vəziyyəti uyğunsuzlaşır və moment düşür. Yəni invertorun proqram təminatı nə qədər inkişaf etmiş olsa da, bəslədiyi vəziyyət məlumatı yanlışdırsa, çıxış da yanlış olar.
Resolver, Enkoder və Holl Sensorunun Müqayisəsi
Üç sensor da eyni işi görür: mexaniki fırlanma hərəkətini elektrik siqnalına çevirib vəziyyət və sürət məlumatı istehsal edir. Fərq, siqnalın keyfiyyətində və davamlılıq profilindədir. Enkoderlər rəqəmsal impuls ardıcıllığı və ya rəqəmsal sözlər istehsal edir; resolverlər analog sinus/kosinus induktiv əlaqə təklif edir. Holl sensorları isə mütləq rotor vəziyyətini verir, lakin kobud dəqiqliklədir: 60 elektrik dərəcəli addımlarla işləyir və altı addımlı (six-step) idarəetmə kimi sadə sxemlər üçün kifayətdir. İstilik hədləri də ayrıca üstünlükdür.
Enkoder, yüksək dəqiqliyi sayəsində dəqiq servo tətbiqlərinin tipik seçimidir; lakin nisbi vəziyyət verir. Optik və maqnit fırlanan enkoderlərin dəqiqliyi əlavə olaraq disk diametri və xətt eni ilə məhdudlaşır. Kobud xülasə ilə: enkoder ya davamlıdır, ya ucuzdur, hər ikisi birlikdə nadir hallarda olur; resolver isə bahalı görünsə də, ən çətin şəraitdə ayaqda qalandır.
| Xüsusiyyət | Resolver | Enkoder | Holl Sensoru |
|---|---|---|---|
| Siqnal növü | Analog sinus/kosinus | Rəqəmsal impuls/söz | Rəqəmsal |
| Vəziyyət məlumatı | Mütləq (bir dövrdə) | Nisbi | Mütləq |
| Dəqiqlik | Çox yüksək (qütb sayı ilə artır) | Yüksək, disk ilə məhdud | 60 elektrik dərəcə |
| İstilik davamlılığı | 210 °C-yə qədər | 120 °C-yə qədər | İstiliklə məhdud |
| Titrəmə davamlılığı | Çox yüksək | Orta | Orta |
| Əlavə avadanlıq | Qıcıqlandırma sürücüsü + R/D çevirici | Adətən lazım deyil | Lazım deyil |
Resolverin öz zəif nöqtəsi
Ədalətli olmaq lazımdırsa, resolver də mükəmməl deyil. Ayrı bir qıcıqlandırma sürücüsünə və R/D çeviriciyə ehtiyac duyar; əlavə olaraq, sürüş gərginliyi sıfıra yaxın olduqda sinus və kosinus çıxışları da sıfır olduğu üçün elektrik dövranının bir hissəsində kor qalır. Bu boşluğu bağlamaq üçün izləyən (tracking) R/D çeviricilər istifadə olunur - lakin bu da faz payına mənfi təsir göstərə bilər.
Yeni nəsil həllər bu fiziki sərhədi yenidən şərh edir. Bakır sarımlar əvəzinə çap dövrə lövhəsindən istifadə edən induktiv enkoderlər, resolverslə eyni prinsipi daha ucuz, yüngül və kompakt şəkildə tətbiq edir. Daha maraqlı yanaşma isə aşkarlama sarğılarını motorun özünə qoymaqdır: PWM siqnalından sinus/kosinus siqnalları istehsal edən bu həlldə 32.000 say/dövr dəqiqliyi, 1,6 say RMS fon səs-küyü və 0-4.000 rpm aralığında hər 40 µs-də mövqe nümunələməsi (25 kHz) ölçülmüşdür.
Elektrikli Avtomobil Mühiti Niyə Resolverı Seçir?
Traksiyon motorunun yaşadığı mühiti təsvir etmək asandır: -40 °C ilə 150 °C arası temperatur, davamlı titrəmə, rütubət, yağ və soyuducu təması. Tam metal strukturlu resolver bu profilə təbii olaraq davamlıdır. Rəqəmlərlə baxdıqda fərq aydınlaşır: resolver 210 °C temperatunda işləyərkən enkoderlər tipik olaraq 120 °C ilə məhduddur; resolver əlavə olaraq enkoderdən təxminən 5 dəfə daha yüksək titrəməyə davam gətirə bilir. Buna görə praktiki seçim qaydası sadədir: 110 °C-dən yuxarı temperatur, ağır titrəmə, yağ və ya soyuducu təması və ya uzun xidmət ömrü tələb edən hər tətbiqdə resolver öndədir.
Titrəmə tərəfindəki möhkəmlik təsadüfi deyil. Müasir traksiyon motoru mövqe sensyorları, titrəmədən yaranan səhv siqnalları emal edib ayıracaq şəkildə hazırlanır. Qısaca, elektrikli avtomobil istehsalçısının resolverı üstün tutması zəriflik seçimi deyil; motor bölməsindəki termal və mexaniki reallığın qoyduğu mühəndislik zərurətidir. Təhlükəsizlik-kritik tətbiqlərdə də mövqe geri əlaqəsinin mütləq və davamlı olması lazım olduğundan resolver faktiki olaraq standart seçimdir.
Resolver Xətası Sürüşdə Necə Bilinir?
Resolver xətası, motorun özü sağlam olsa belə sürüşü birbaşa təsir edir; çünki invertor artıq rotora gözünü qapamışdır. Tipik əlamətlər bunlardır:
- Avtomobil dayanmış halda göstəricidə səhv motor sürətinin oxunması - əslində sürət sıfır ikən bir dəyərin görünməsi.
- Yüksək gərginlik normal olmasına və gaza basılmasına baxmayaraq motordan sürət çıxışının alına bilməməsi.
- Üç fazlı avadanlıqda həddindən artıq cərəyan xətaları və IGBT modul xətaları.
- Motor sürət dalğalanmaları, dayanma (stalling), titrəmə və ya anormal səs.
Diaqnostikada ən işıqlandırıcı ipucu sürət əyrisidir. Motor sürəti normal şərtlərdə yumşaq və lineer dəyişir; resolver xətası isə iti uclu, çentikli və qeyri-sabit sürət əyriləri yaradır. NVH testlərində aşkarlanan anormal cingilti səsləri və mənfi sürət oxumalarının bir hallarda səhv resolver kablo dəstəsi dizaynına əsaslandığı məlumdur - sensörün özü deyil, bağlantısı da xətanın mənbəyi ola bilir.
Altı telli dəstə və ölçmə üsulu
Resolver kabel dəstəsi adətən altı məftildən ibarətdir: ref± (uyğartma), sin± və cos±. Üç siqnal cütünün müqaviməti mətor nəzarətçisində və ya mətor konnektorunda ölçülməklə nasazlıq aşkarlana bilər. Konnektor sökülərək davamlılıq ölçməsi aparıla bilər; müqavimət normaldırsa, amma boş bağlantı şübhəsi varsa, dəstə yellədilir və göstəricidə sürət dalğalanması izlənilir. Sensor dəyişdirildikdən sonra sıfır bucaq kalibrləməsi adlanan əməliyyat həyata keçirilir: resolverın sıfır vəziyyəti ilə matorun sıfır vəziyyəti arasındakı bucaq ofseti müəyyən edilir. Müasir avtomobillərdə model əsaslı diaqnostika yanaşmaları da inkişaf edir; verilənlərə əsaslanan və model əsaslı üsullar resolver nasazlıqlarını iki tipik nasazlık növü üzərindən müəyyən etməyi hədəfləyir.
Sensor Olmasa Olmazmı? Sensuzsuz Nəzarətin Yeri
Alternativ həqiqətən mövcuddur: sensorsuz (sensorless) mator nəzarəti, fiziki mövqe sensoru olmadan qapalı dövrə sürət və mövqe nəzarəti təmin edən bir texnikadır. Mator ötürmələrində mexaniki sürət sensorunun olmaması aşağı maya dəyəri və yüksək etibarlılıq vəd edir; dəyişkən yükləmə ssenarilərində şaftın sürətini və mövqeyini izləyə bilər. Elektrikli avtomobil ötürmə sistemlərində sensorlu yoxsa sensorsuz FOC müzakirəsi də bu səbəbdən aktualdır - təklif olunan bəzi yanaşmalar, resolver qədər davamlılıq təqdim etdiyi halda daha kompak və maya baxımından rəqabətli olmağa hədəfləyir.
Buna baxmayaraq resolverın mövqeyi təhlükəsiz görünür. Sıfır sürətdə və çox aşağı sürətlərdə mövqe məlumatının mütləqliyi, daimi maqnitli sinxron matorda yumşaq yürüyüş və dəqiq moment nəzarəti üçün hələ də ən təhlükəsiz əsasdır. Sensorsuz nəzarətin inkişafı izləniləcək bir mühəndislik məsələsidir; amma bu gün bir elektrikli avtomobilin matorunu işə saldığınızda, şaftın ucunda böyük ehtimalla hələ də bu səssiz, mis sarımlı transfo dönməyə davam edir.
Mənbələr
- Rezolver (elektrik)
- Rezolver Necə İşləyir | Zettlex | Celera Motion
- Rezolver | Elektrik mühərrikində funksiyası və istifadəsi
- Rezolverlərlə Fırlanma Ölçmələri
- EV Mühərriki Rezolverinin Ümumi Xətaları
- Mühərrikin mövqe geri əlaqəsi üçün yeni seçim: Daxili rezolver dizaynı
- Geri əlaqə cihazları: Hall-effekt sensorları və rezolverlərin tədqiqi
- Rezolverlər və Enkodrlar: Hərəkət idarəetməsi üçün düzgün sensorun seçilməsi
- Rezolver və Enkodr: Mövqe geri əlaqəsinin texniki müqayisəsi
- EV Traksion Mühərriki Tələbləri və Sürət Sensoru Həlləri
- Hərəkət idarəetməsi üçün Rezolverlər və Enkodrlar
- Sensorsuz Mühərrik İdarəetməsi: Alqoritm Seçimi
- Sensorsuz Qapalı Dövrə Nədir?