Resolver是什么?电机如何知道自己的位置?
分享此页面
Resolver是一种通过变压器原理工作的电感式位置传感器,用于测量电机转子在某一瞬间的角位置.逆变器通过使定子磁场始终保持在转子前方90度的位置来产生扭矩;要做到这一点,逆变器必须知道转子的位置,而resolver正是提供这一数据的部件.它与霍尔传感器和编码器完成相同的工作,但其耐温性和抗振动性使其成为电动汽车电机系统的默认选择.
要点速览
- Resolver是一种采用与变压器相同电感原理工作的模拟位置传感器.
- 典型激磁频率 2 kHz 左右;在航空航天应用中可达 10 kHz.
- Resolver 210 °C下仍能正常工作;而编码器通常仅限于 120 °C 以内.
- 两极resolver可达到 ±5分 的角度精度.
- 故障症状:踩下加速踏板却无扭矩输出、速度波动以及异常振动.
什么是Resolver,它如何工作?
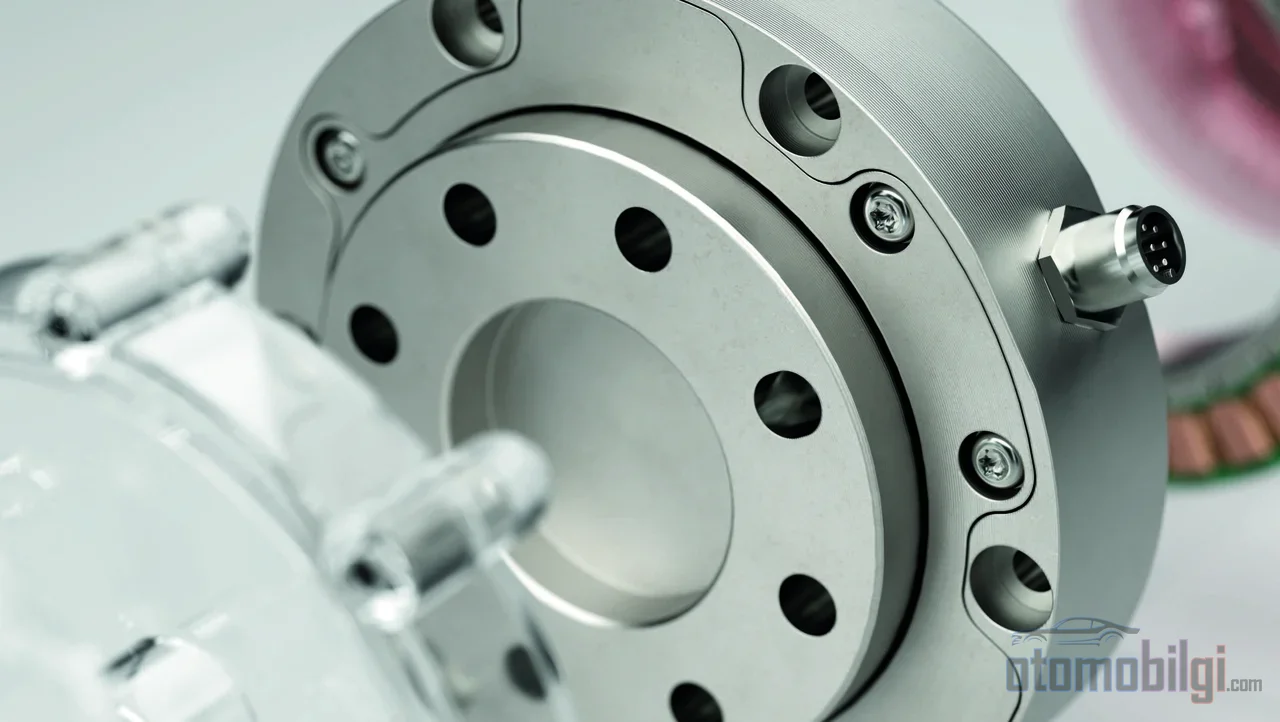
Resolver本质上就是一个旋转的电力变压器.它直接安装在电动汽车电机的轴上;转子在resolver中的位置与电机中的角位置一一对应.其物理原理与家用变压器并无不同:在定子的一次绕组上施加高频正弦激磁信号,该信号通过电感耦合传递到旋转的金属转子上.关键之处在于,绕组与加工过的金属转子之间的电感耦合会随转子的角度而变化.
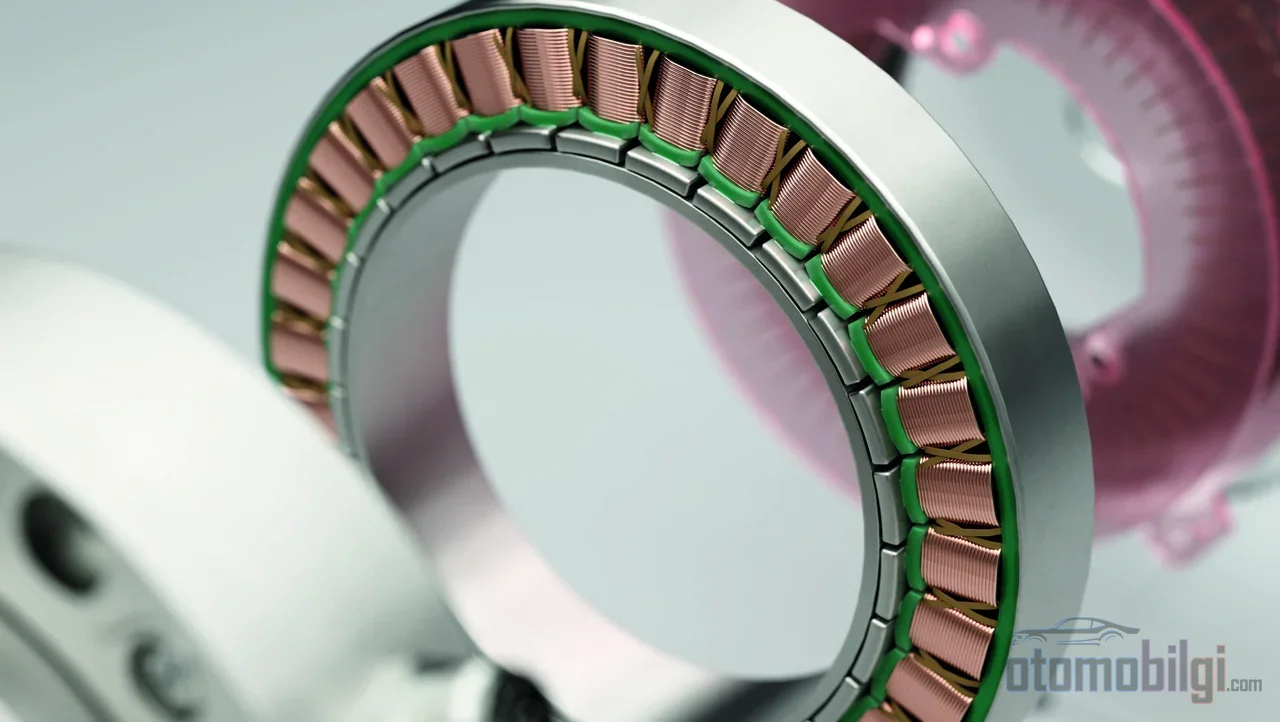
在常见的类型——无刷旋变(brushless transmitter)resolver中,定子上有三个绕组:一个激磁绕组和两个彼此相差90度的绕组.这两个次级绕组根据转子的位置感应出不同幅值的电压;一个输出正弦特性的反馈信号,另一个输出余弦特性的反馈信号.控制器通过比较这两个信号的相对幅值,计算出转子相对于定子的角度.每转一圈,信号波形重复一次,因此角度信息在每个旋转周期内都会更新.
激磁信号与信号处理
激磁信号是整个信号链的时间基准;该基准中的任何失真都会直接被读取为位置误差.陆基应用中采用50–60 Hz,船舶和航空领域采用400 Hz,而控制系统中则优选5 kHz等较高频率.为绕组供电的功率并不产生实际做功,因此电压较低,通常在 24 VAC以下.
正弦和余弦信号无法被控制器直接使用;因此需要使用resolver-to-digital(R/D)转换器将它们转换为10–16位的数字位置数据.精度方面也有数据支撑:两极(单速)resolver在一个旋转周期内提供绝对角位置,角度精度可达约±5分.多极设计可以突破这一限制——16极方案可实现10角秒的精度,128极方案则可实现高达1角秒的精度.
逆变器为什么必须知道转子位置?
电动汽车中的永磁同步电机,其转矩来源于定子旋转磁场与转子自身磁场之间的相互作用.高效换向的目的就是保持这两个磁场之间的 90度夹角.在有刷电机中,这种时序由机械换向器完成;而在无刷电机中,没有任何机械部件承担这项工作.电流在定子各相之间的切换由逆变器实现,为此它需要通过传感器读取转子位置.
这正是磁场定向控制(FOC)的核心:实时掌握转子的电角度.在PMSM驱动中,转子位置(θr)被持续检测;FOC使速度和转矩能够实现平滑、精确且相互独立的控制.如果时序出现偏差,代价立即可见:如果换向过早或过晚,定子磁场与转子位置就会失配,转矩随之下降.也就是说,无论逆变器的软件多么先进,只要其读取的位置数据有误,输出也会出错.
旋转变压器、编码器与霍尔传感器的比较
三种传感器做的都是同一件事:将机械旋转运动转换为电信号,从而产生位置和速度数据.区别在于信号的性质和耐用性特征.编码器输出数字脉冲序列或数字字;旋转变压器提供模拟正弦/余弦感应耦合;霍尔传感器则给出绝对转子位置,但分辨率较粗糙:以60电角度的步进工作,对于六步换向(six-step)驱动等简单控制方案已经足够.温度限制就更不用说了.
编码器凭借高分辨率成为精密伺服应用的典型选择,但它给出的是相对位置.光学和磁性旋转编码器的分辨率还受盘径和刻线宽度的限制.粗略总结一下:编码器要么耐用要么便宜,两者兼得的情况很少;旋转变压器虽然看起来昂贵,却是最严苛环境下能够存活的那个.
| 特性 | 旋转变压器 | 编码器 | 霍尔传感器 |
|---|---|---|---|
| 信号类型 | 模拟正弦/余弦 | 数字脉冲/字 | 数字 |
| 位置信息 | 绝对(单圈范围内) | 相对 | 绝对 |
| 分辨率 | 非常高(随极对数增加) | 高,受编码盘限制 | 60电角度 |
| 耐温能力 | 高达 210 °C | 高达 120 °C | 受温度限制 |
| 抗振能力 | 非常高 | 中等 | 中等 |
| 额外硬件 | 励磁驱动器 + R/D转换器 | 通常不需要 | 不需要 |
旋转变压器自身的弱点
公平地说,旋转变压器也并非完美.它需要单独的励磁驱动器和R/D转换器;此外,当驱动电压接近零时,其正弦和余弦输出也为零,因此在电周期的部分区间内会"失明".为了弥补这一缺陷,人们使用跟踪型(tracking)R/D转换器——但这也可能对相位裕度产生不利影响.
新一代解决方案正在重新诠释这一物理极限.采用印刷电路板取代铜绕组的电感式编码器,以更廉价、更轻量、更紧凑的方式实现了与旋转变压器相同的原理.一种更有趣的方案是将检测线圈直接嵌入电机本体的设计:该方案基于PWM信号生成正弦/余弦信号,实测达到每转32,000计数的分辨率、1.6计数RMS的背景噪声,以及在0-4,000 rpm范围内每40 µs进行一次位置采样(25 kHz).
电动汽车环境为何选择旋转变压器?
牵引电机所处的工作环境不难描述:-40 °C至150 °C的温度、持续振动、湿气、机油以及冷却液接触.全金属结构的旋转变压器天然耐受力这种工况.从数据上看差距更加清晰:旋转变压器可在 210 °C 温度下工作,而编码器通常受限于 120 °C 以内;此外,旋转变压器可承受的振动约为编码器的 5倍 .因此实用的选择规则很简单:凡温度超过110 °C、振动剧烈、接触机油或冷却液、或要求长使用寿命的应用场合,旋转变压器都是首选.
旋转变压器在振动方面的坚固性并非偶然.当今的牵引电机位置传感器在设计上就是为了处理并剔除振动导致的错误信号.简而言之,电动汽车制造商选择旋转变压器并非出于优雅的偏好,而是电机舱内热学与力学现实所决定的工程必然.在安全关键应用中,位置反馈必须绝对且连续,因此旋转变压器实际上是默认之选.
旋转变压器故障在行驶中如何表现?
旋转变压器故障会直接影响行驶,即使电机本身完好无损;因为逆变器此时已对转子"闭目".典型症状如下:
- 车辆静止时仪表读取到错误的电机转速 - 实际转速为零时却显示某一数值.
- 高压正常、踩下加速踏板,但电机无法输出转速.
- 三相硬件中出现过流故障及IGBT模块故障.
- 电机转速波动、熄火停转、振动或异常噪声.
诊断中最有启发性的线索是转速曲线.正常情况下电机转速平滑而线性地变化;旋转变压器故障则会产生带尖峰、有锯齿且不规则的转速曲线.已知在一个案例中,NVH测试中发现的异常咔嗒声和负转速读数源于错误的旋转变压器线束设计 - 故障源可能不是传感器本身,而是其连接部分.
六线线束及测量方法
旋转变压器线束通常包含六根导线:ref±(励磁)、sin±和cos±.通过在电机控制器或电机连接器处测量三对信号线的电阻,可以检测故障.可以断开连接器进行通断测量;如果电阻正常但怀疑有接触不良,可晃动线束并观察仪表上的转速波动.更换传感器后,需要进行零位校准:确定旋转变压器零位与电机零位之间的角度偏移.在现代车辆中,基于模型的诊断方法也在发展;基于数据和基于模型的方法旨在通过两种典型的故障类型来识别旋转变压器故障.
没有传感器行不行?无传感器控制的位置
确实存在替代方案:无传感器电机控制是一种无需物理位置传感器即可实现闭环转速和位置控制的技术.电机驱动器中不使用机械转速传感器,意味着低成本和高可靠性;在变载荷工况下可以监测轴的转速和位置.因此,电动汽车驱动系统中采用有传感器还是无传感器FOC的讨论也很热门——一些提出的方法旨在提供与旋转变压器相当的鲁棒性,同时更加紧凑并具成本竞争力.
尽管如此,旋转变压器的地位看起来依然稳固.在零转速和极低转速下位置信息的绝对性,仍是永磁同步电机实现平稳起步和精确扭矩控制的最可靠基础.无传感器控制的发展是一个值得关注的工程课题;但今天当你启动一辆电动汽车的电机时,轴端大概率仍有这个安静的、带铜绕组的变压器在继续旋转.