Was ist ein Resolver? Woher weiß der Elektromotor seine eigene Position?
Diese Seite teilen
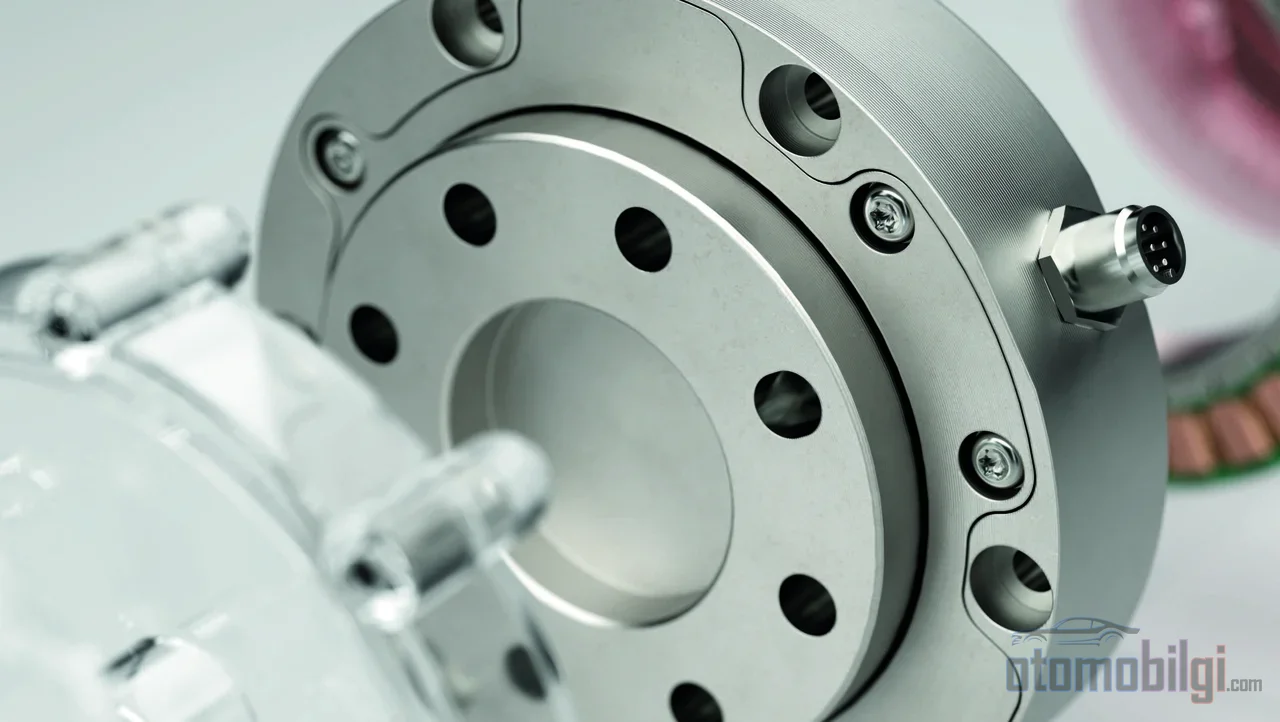
Ein Resolver ist ein induktiver Positionssensor, der nach dem Transformatorprinzip arbeitet und die momentane Winkelposition des Rotors eines Elektromotors misst. Der Wechselrichter kann Drehmoment erzeugen, indem er das magnetische Statorfeld 90 Grad vor dem Rotor hält; dafür ist es zwingend erforderlich, dass er weiß, wo sich der Rotor befindet, und diese Daten liefert der Resolver. Er erledigt dieselbe Aufgabe wie ein Hallsensor und ein Encoder, aber seine Beständigkeit gegen Temperatur und Vibration macht ihn zur Standardwahl für Elektrofahrzeugmotoren.
Highlights
- Ein Resolver ist ein analoger Positionssensor, der nach demselben induktiven Prinzip wie ein Transformator arbeitet.
- Typische Erregerfrequenz 2 kHz beträgt; in Luftfahrtanwendungen steigt sie auf bis zu 10 kHz.
- Resolver 210 °C arbeiten; Encoder sind typischerweise auf 120 °C begrenzt.
- Ein zweipoliger Resolver erreicht eine Winkelgenauigkeit von ±5 Minuten .
- Fehlersymptome: fehlendes Drehmoment trotz Gasgeben, Geschwindigkeitsschwankungen und ungewöhnliche Vibrationen.
Was ist ein Resolver und wie funktioniert er?
Ein Resolver ist im Kern ein rotierender Transformator. Er wird direkt auf die Welle eines Elektromotors montiert; die Position des Rotors im Resolver entspricht exakt seiner Winkelposition im Motor. Die Physik unterscheidet sich nicht von einem Haushaltstrafo: Auf eine Primärwicklung im Stator wird ein hochfrequentes sinusförmiges Erregungssignal gegeben, und dieses Signal wird über die induktive Kopplung auf den rotierenden Metallrotor übertragen. Der entscheidende Punkt ist, dass sich die induktive Kopplung zwischen den Wicklungen und dem bearbeiteten Metallrotor entsprechend dem Winkel des Rotors ändert.
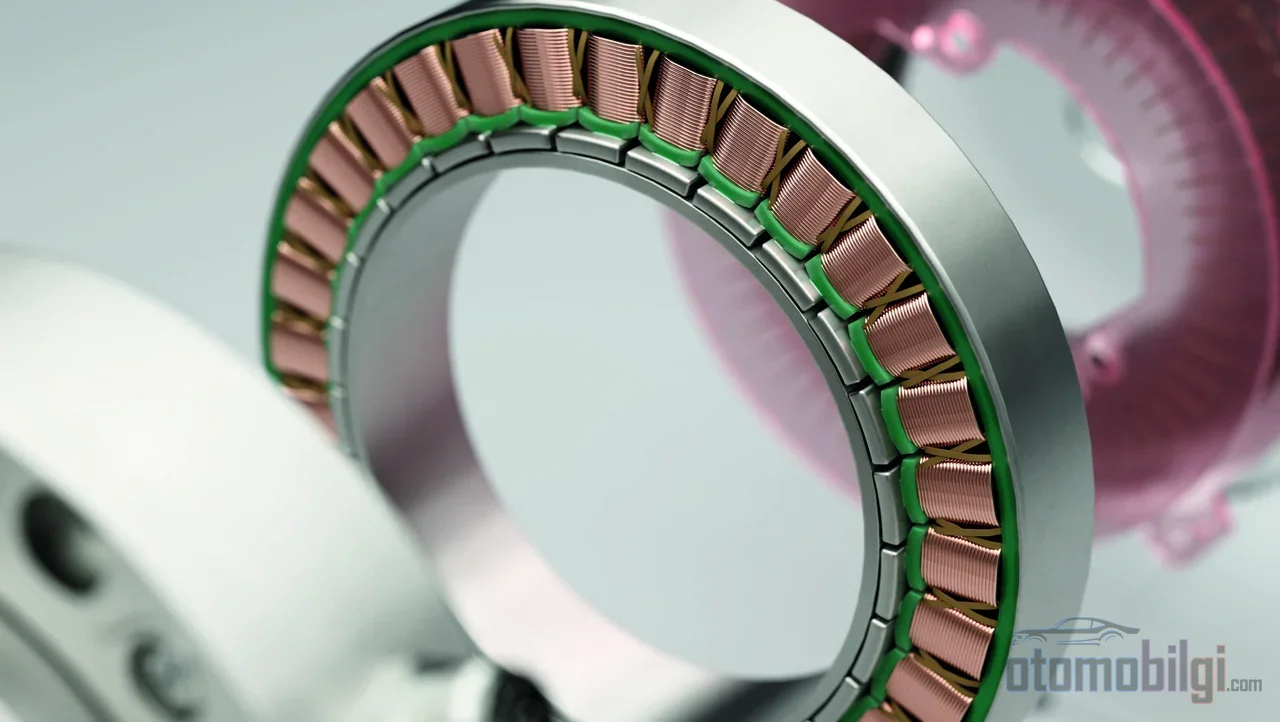
Beim verbreiteten Typ - dem bürstenlosen Transmitter-Resolver - befinden sich drei Wicklungen im Stator: eine Erregerwicklung und zwei Wicklungen mit einem Winkelabstand von 90 Grad. Diese beiden Sekundärwicklungen induzieren je nach Rotorposition Spannungen unterschiedlicher Größe; aus der einen entsteht ein sinuskennzeichnendes, aus der anderen ein cosinuskennzeichnendes Rückführsignal. Der Controller berechnet den Winkel des Rotors relativ zum Stator, indem er die relativen Amplituden dieser beiden Signale vergleicht. Bei einer vollen Umdrehung wiederholen die Signale ihre Wellenformen, sodass die Winkelinformation bei jedem Umlauf erneuert wird.
Erregungssignal und Signalverarbeitung
Das Erregungssignal ist die Zeitreferenz der gesamten Signalkette; jede Störung dieser Referenz wird direkt als Positionsfehler interpretiert. Bei terrestrischen Anwendungen werden 50-60 Hz bevorzugt, in der Schifffahrt und Luftfahrt 400 Hz, und in Steuerungssystemen hohe Frequenzen wie 5 kHz. Die Leistung, die die Wicklungen speist, erzeugt keine echte Arbeit, daher sind die Spannungen niedrig: unter 24 VAC.
Sinus- und Kosinussignale können vom Controller nicht direkt verwendet werden; dazu werden Resolver-to-Digital (R/D)-Wandler eingesetzt, die sie in 10-16 Bit digitale Positionsdaten umwandeln. Auch bei der Genauigkeit stützt man sich auf Daten: Ein zweipoliger (einpolumiger) Resolver liefert innerhalb einer Umdrehung die absolute Winkelposition und erreicht eine Winkelgenauigkeit von etwa ±5 Minuten. Mehrpolige Designs verschieben diese Grenze - bei 16-poligen Lösungen ist eine Präzision bis zu 10 Bogensekunden möglich, bei 128-poligen bis zu 1 Bogensekunde.
Warum muss der Wechselrichter die Rotorposition kennen?
Beim permanenterregten Synchronmotor im Elektrofahrzeug entsteht das Drehmoment aus der Wechselwirkung zwischen dem rotierenden Magnetfeld des Stators und dem eigenen Magnetfeld des Rotors. Ziel der effizienten Kommutierung ist es, den 90-Grad-Winkel zwischen diesen beiden Feldern beizubehalten. Bei Bürstenmotoren übernimmt ein mechanischer Kommutator dieses Timing; bei einem bürstenlosen Motor übernimmt kein mechanisches Element diese Aufgabe. Die Weiterleitung des Stroms zwischen den Statorphasen realisiert der Inverter, der dafür die Rotorposition von einem Sensor ausliest.
Genau das ist der Kern der feldorientierten Regelung (FOC): den elektrischen Winkel des Rotors in Echtzeit zu kennen. Beim PMSM-Antrieb wird die Rotorposition (θr) kontinuierlich erfasst; FOC ermöglicht es, Drehzahl und Drehmoment weich, präzise und voneinander unabhängig zu steuern. Verschiebt sich das Timing, ist der Preis sofort sichtbar: Erfolgt die Kommutierung zu früh oder zu spät, geraten Statorfeld und Rotorposition außer Takt und das Drehmoment sinkt. So fortschrittlich die Software des Inverters auch sein mag - sind die Position falsch, ist auch die Ausgabe falsch.
Vergleich von Resolver, Encoder und Hallsensor
Alle drei Sensoren leisten dieselbe Arbeit: Sie wandeln die mechanische Drehbewegung in ein elektrisches Signal um und erzeugen Positions- und Drehzahldaten. Der Unterschied liegt in der Art des Signals und im Robustheitsprofil. Encoder erzeugen digitale Impulsfolgen oder digitale Wörter; Resolver bieten eine analoge Sinus/Kosinus-induktive Kopplung. Hallsensoren liefern die absolute Rotorposition, haben jedoch eine grobe Auflösung: Sie arbeiten in Schritten von 60 elektrischen Grad und genügen für einfache Regelungsschemata wie den Six-Step-Antrieb. Die Temperaturgrenzen kommen noch hinzu.
Der Encoder ist dank seiner hohen Auflösung die typische Wahl für präzise Servoanwendungen; er liefert jedoch nur eine relative Position. Die Auflösung optischer und magnetischer Drehgeber ist zudem durch Scheibendurchmesser und Strichbreite begrenzt. Grob zusammengefasst: Der Encoder ist entweder robust oder günstig, beides zusammen selten; der Resolver wirkt zwar teuer, hält aber unter härtesten Bedingungen durch.
| Merkmal | Resolver | Encoder | Hallsensor |
|---|---|---|---|
| Signaltyp | Analoger Sinus/Kosinus | Digitaler Impuls/Wort | Digital |
| Positionsinformation | Absolut (pro Umdrehung) | Relativ | Absolut |
| Auflösung | Sehr hoch (steigt mit der Polzahl) | Hoch, durch die Scheibe begrenzt | 60 elektrische Grad |
| Temperaturbeständigkeit | Bis 210 °C | Bis 120 °C | Durch die Temperatur begrenzt |
| Vibrationsbeständigkeit | Sehr hoch | Mittel | Mittel |
| Zusätzliche Hardware | Erregertreiber + R/D-Wandler | In der Regel nicht erforderlich | Nicht erforderlich |
Die eigene Schwachstelle des Resolvers
Um fair zu sein: Auch der Resolver ist nicht perfekt. Er benötigt einen separaten Erregertreiber und einen R/D-Wandler; da die Sinus- und Kosinusaustgänge nahe null liegen, wenn die Anregungsspannung nahe null ist, ist er in einem Teil des elektrischen Umlaufs blind. Um diese Lücke zu schließen, werden nachführende (Tracking-)R/D-Wandler eingesetzt - was jedoch die Phasenreserve beeinträchtigen kann.
Lösungen der neuen Generation interpretieren diese physikalische Grenze neu. Induktive Encoder, die anstelle von Kupferwicklungen eine gedruckte Schaltung verwenden, setzen dasselbe Prinzip wie ein Resolver günstiger, leichter und kompakter um. Ein noch interessanterer Ansatz ist ein Design, bei dem die Erfassungsspulen direkt in den Motor eingebettet werden: In dieser Lösung, die aus dem PWM-Signal Sinus-/Kosinussignale erzeugt, wurden eine Auflösung von 32.000 Schritten/Umdrehung, ein Hintergrundrauschen von 1,6 Schritten RMS und eine Positionsabtastung alle 40 µs im Bereich von 0-4.000 rpm (25 kHz) gemessen.
Warum wählt die EV-Umgebung den Resolver?
Die Umgebung, in der ein Traktionsmotor arbeitet, lässt sich leicht beschreiben: Temperaturen zwischen -40 °C und 150 °C, dauerhafte Vibrationen, Feuchtigkeit, Öl und Kontakt mit Kühlmittel. Der Resolver in Vollmetallbauweise ist diesem Profil naturgemäß gewachsen. Betrachtet man die Zahlen, wird der Unterschied klar: Der Resolver kann bei 210 °C arbeiten, während Encoder typischerweise auf 120 °C begrenzt sind; außerdem hält der Resolver etwa 5-mal höhere Vibrationen aus als ein Encoder. Daher lautet die praktische Faustregel einfach: Bei jeder Anwendung, die Temperaturen über 110 °C, starke Vibrationen, Öl- oder Kühlmittelkontakt oder eine lange Servicelebensdauer erfordert, ist der Resolver im Vorteil.
Die Robustheit bei Vibrationen ist kein Zufall. Die heutigen Positionssensoren für Traktionsmotoren werden so ausgelegt, dass sie vibrationsbedingte fehlerhafte Signale verarbeiten und herausfiltern können. Kurz gesagt: Dass der Hersteller eines Elektrofahrzeugs den Resolver bevorzugt, ist keine Geschmacksfrage, sondern eine ingenieurtechnische Notwendigkeit, die von der thermischen und mechanischen Realität im Motorraum diktiert wird. Auch in sicherheitskritischen Anwendungen muss die Positionsrückmeldung absolut und kontinuierlich sein, weshalb der Resolver faktisch die Standardwahl ist.
Wie zeigt sich ein Resolverdefekt während der Fahrt?
Ein Resolverdefekt beeinträchtigt die Fahrt direkt, selbst wenn der Motor selbst intakt ist; denn der Wechselrichter hat dem Rotor buchstäblich die Augen verschlossen. Typische Symptome sind:
- Ablesung einer falschen Motordrehzahl im Armaturenbrett, während das Fahrzeug steht - Anzeige eines Wertes, obwohl die Drehzahl tatsächlich null ist.
- Ausbleiben der Drehzabgabe des Motors, obwohl die Hochvoltwerte normal sind und Gas gegeben wird.
- Überstromfehler und IGBT-Moduldefekte in der Dreiphasen-Hardware.
- Motordrehzahlschwankungen, Stehenbleiben (Stalling), Vibrationen oder ungewöhnliche Geräusche.
Der aufschlussreichste Hinweis bei der Diagnose ist die Drehzahlkurve. Die Motordrehzahl verläuft unter normalen Bedingungen weich und linear; ein Resolverdefekt erzeugt hingegen spitze, ausgekerbte und unregelmäßige Drehzahlkurven. Bekannt ist ein Fall, in dem die bei NVH-Tests festgestellten abnormen Klackergeräusche und negativen Drehzahlablesungen auf einen fehlerhaften Resolver-Kabelbaum-Design zurückzuführen waren - nicht der Sensor selbst, sondern seine Verbindung kann die Fehlerquelle sein.
Sechsadriger Kabelbaum und Messmethode
Der Resolver-Kabelbaum enthält typischerweise sechs Adern: ref± (Erregung), sin± und cos±. Der Widerstand der drei Signalpaare kann am Motorsteuergerät oder am Motorstecker gemessen werden, um den Fehler zu diagnostizieren. Durch Abziehen des Steckers kann eine Durchgangsmessung durchgeführt werden; ist der Widerstand normal, besteht aber der Verdacht auf eine lose Verbindung, wird der Kabelbaum bewegt und am Tacho auf Drehzahlschwankungen geachtet. Nach dem Austausch des Sensors erfolgt ein als Nullwinkel-Kalibrierung bezeichneter Vorgang: Der Winkelversatz zwischen der Nullposition des Resolvers und der Nullposition des Motors wird bestimmt. In modernen Fahrzeugen entwickeln sich auch modellbasierte Diagnoseansätze; datenbasierte und modellbasierte Methoden zielen darauf ab, Resolver-Fehler anhand zweier typischer Fehlerarten zu identifizieren.
Geht es auch ohne Sensor? Die Bedeutung sensork-loser Regelung
Die Alternative existiert tatsächlich: Sensorlose Motorregelung ist eine Technik, die eine geregelte Drehzahl- und Lageregelung ohne physischen Positionssensor ermöglicht. Das Fehlen eines mechanischen Drehzahlsensors im Motorantrieb verspricht geringe Kosten und hohe Zuverlässigkeit; bei variablen Lastszenarien können Wellendrehzahl und -position überwacht werden. Deshalb ist die Debatte, ob in Elektrofahrzeug-Antriebssystemen FOC mit oder ohne Sensor eingesetzt werden soll, aktuell - einige der vorgeschlagenen Ansätze zielen darauf ab, kompakter und kostengünstiger zu sein und gleichzeitig eine ähnliche Robustheit wie ein Resolver zu bieten.
Trotzdem scheint die Position des Resolvers sicher. Die Absolutheit der Positionsinformation bei null und sehr niedrigen Drehzahlen ist nach wie vor die sicherste Grundlage für weiches Anfahren und präzise Drehmomentregelung bei permanentmagnet-erregten Synchronmotoren. Die Weiterentwicklung der sensorlosen Regelung ist eine zu beobachtende ingenieurtechnische Frage; aber wenn man heute den Motor eines Elektrofahrzeugs öffnet, dreht sich am Ende der Welle höchstwahrscheinlich immer noch dieser stille, mit Kupferwicklungen versehene Wandler weiter.
Quellen
- Resolver (elektrisch)
- Wie ein Resolver funktioniert | Zettlex | Celera Motion
- Resolver | Funktion und Einsatz in einem Elektromotor
- Rotationsmessungen mit Resolvern
- Häufige Fehler beim Resolver des EV-Motors
- Eine neue Option für die Motorpositions-Rückmeldung: Integrierter Resolver-Entwurf
- Rückmeldegeräte: Hall-Effekt-Sensoren und Resolver im Überblick
- Resolver vs. Encoder: Die richtige Sensorik für Motion Control wählen
- Resolver vs. Encoder: Technischer Vergleich der Positions-Rückmeldung
- Anforderungen an EV-Traktionsmotoren und Lösungen für Drehzahlsensoren
- Resolver vs. Encoder für Motion Control
- Sensorlose Motorsteuerung: Auswahl des Algorithmus
- Was ist eine sensorlose geschlossene Regelung?