Resolver Nedir? Elektrikli Motor Kendi Konumunu Nereden Bilir?
Bu Sayfayı Paylaşın
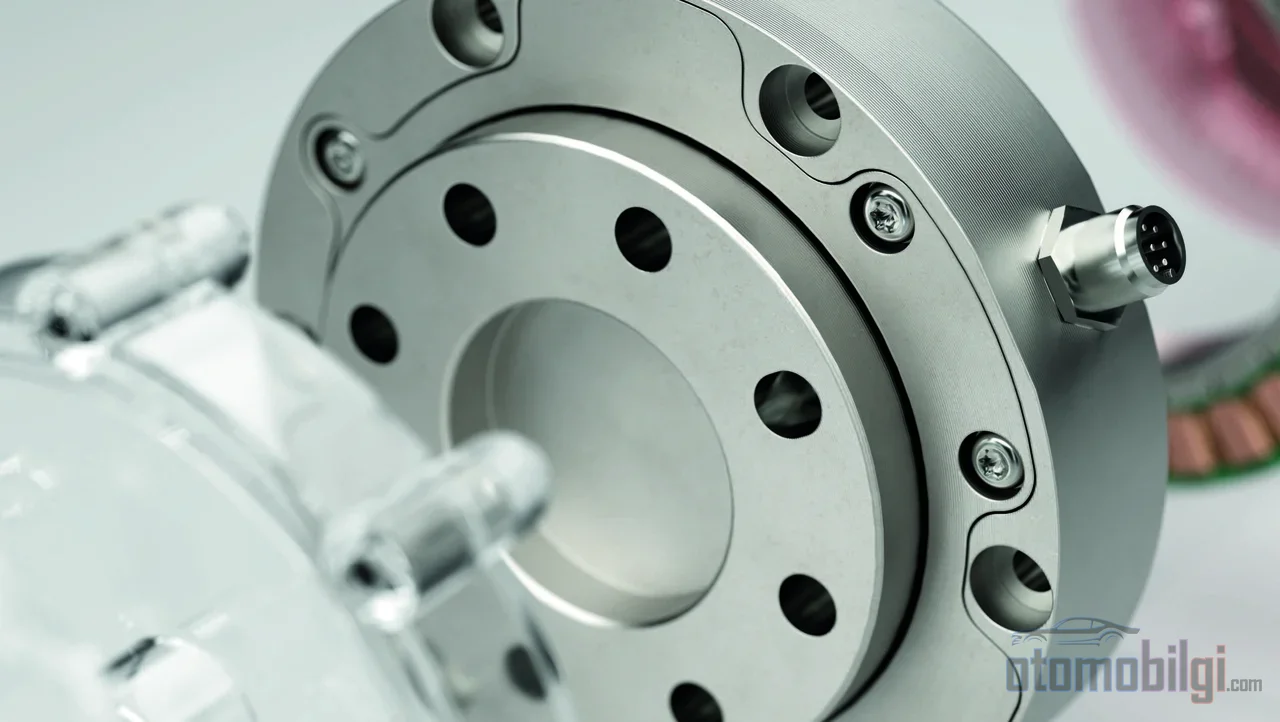
Resolver, elektrikli motorun rotorunun anlık açısal konumunu ölçen, transfo prensibiyle çalışan endüktif bir konum sensörüdür. İnvertör, stator manyetik alanını rotorun 90 derece önünde tutarak tork üretebilir; bunun için rotorun nerede olduğunu bilmesi şarttır ve resolver bu veriyi sağlar. Hall sensörü ve enkoderle aynı işi yapar, ama sıcaklık ve titreşim dayanıklılığı onu elektrikli araç motorlarının varsayılan tercihi yapar.
Öne Çıkanlar
- Resolver, transfo ile aynı endüktif prensiple çalışan analog bir konum sensörüdür.
- Tipik uyartım frekansı 2 kHz civarındadır; havacılık uygulamalarında 10 kHz'e kadar çıkar.
- Resolver 210 °C'ye kadar çalışabilir; enkoderler genellikle 120 °C ile sınırlıdır.
- İki kutuplu bir resolver ±5 dakika açısal doğruluğa ulaşabilir.
- Arıza belirtileri: hıza basılmasına rağmen tork yokluğu, hız dalgalanması ve anormal titreşim.
Resolver Nedir ve Nasıl Çalışır?
Resolver, özünde dönen bir elektrik trafosudur. Bir elektrikli motorun şaftına doğrudan monte edilir; rotorun resolverdaki konumu, motordaki açısal konumuna birebir karşılık gelir. Fizik, bir ev trafofosundan farklı değildir: stataki bir birincil sargıya yüksek frekanslı sinüzoidal bir uyartım sinyali uygulanır ve bu sinyal, endüktif bağlantı yoluyla dönen metal rotora aktarılır. Kritik nokta, sargılar ile işlenmiş metal rotor arasındaki endüktif bağın rotorun açısına göre değişmesidir.
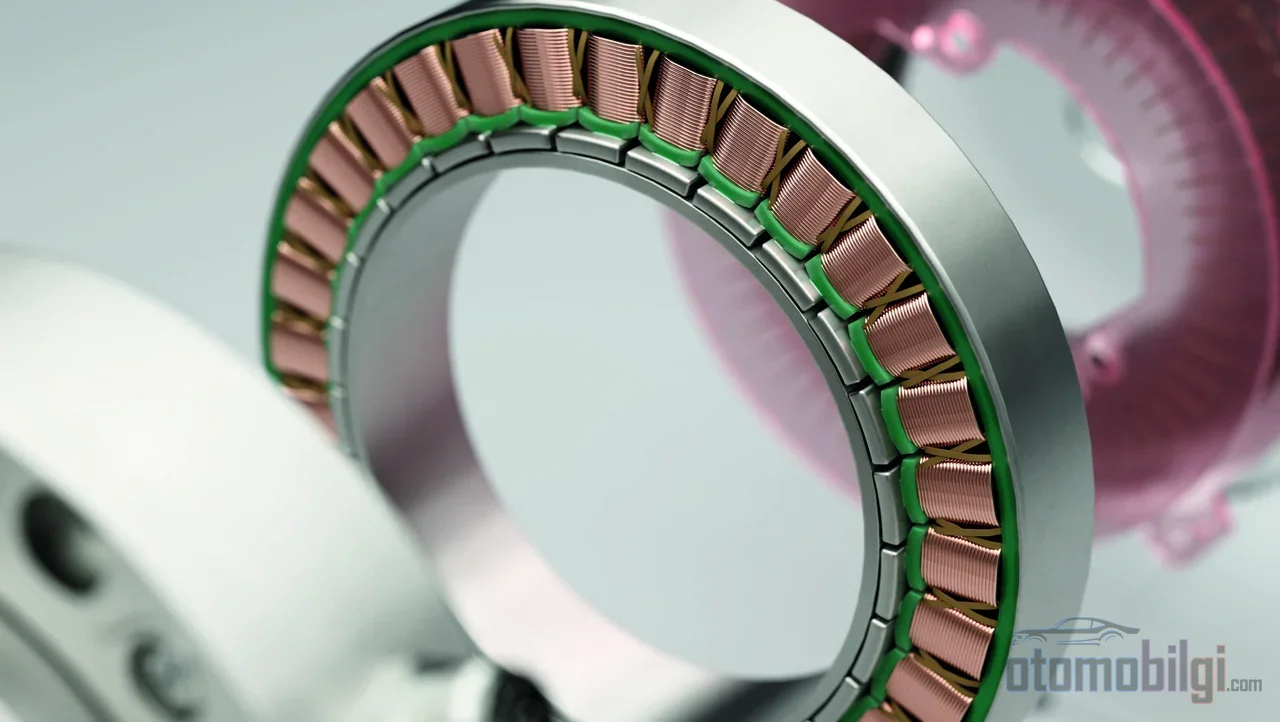
Yaygın tipte - fırçasız verici (brushless transmitter) resolverda - stata üç sargı bulunur: bir uyartım sargısı ve aralarında 90 derece açı olan iki sargı. Bu iki sekonder sargı, rotorun konumuna göre farklı büyüklüklerde gerilim uyarır; birinden sinüs, diğerinden kosinüs karakterli geri besleme sinyali çıkar. Kontrolcü bu iki sinyalin bağıl büyüklüklerini karşılaştırarak rotorun stata göre açısını hesaplar. Tam bir turda sinyaller dalga formlarını tekrar eder, dolayısıyla açı bilgisi her devirde yenilenir.
Uyartım sinyali ve sinyal işleme
Uyartım sinyali tüm sinyal zincirinin zaman referansıdır; bu referanstaki her bozulma doğrudan konum hatası olarak okunur. Karasal uygulamalarda 50–60 Hz, denizcilik ve havacılıkta 400 Hz, kontrol sistemlerinde ise 5 kHz gibi yüksek frekanslar tercih edilir. Sargıları besleyen güç gerçek iş üretmez, bu yüzden gerilimler düşüktür: 24 VAC altı.
Sinüs ve kosinüs sinyalleri kontrolcü için doğrudan kullanılamaz; bunları 10–16 bitlik dijital konum verisine çeviren resolver-to-digital (R/D) dönüştürücüler kullanılır. Doğruluk tarafı da veriye dayanır: iki kutuplu (tek hız) bir resolver bir devir içinde mutlak açısal konum verir ve yaklaşık ±5 dakikalık açısal doğruluğa ulaşır. Çok kutuplu tasarımlar bu sınırı iter - 16 kutuplu çözümlerde 10 saniyeye, 128 kutuplu çözümlerde 1 saniyeye kadar hassasiyet mümkündür.
İnvertör Rotor Konumunu Neden Bilmek Zorundadır?
Elektrikli araçtaki kalıcı mıknatıslı senkron motorda tork, statorun döner manyetik alanı ile rotorun kendi manyetik alanı arasındaki etkileşimden doğar. Verimli komütasyonun amacı bu iki alan arasındaki 90 derecelik açıyı korumaktır. Fırçalı motorlarda bu zamanlamayı mekanik komütatör yapar; fırçasız bir motorda ise hiçbir mekanik öğe bu işi üstlenmez. Akımın stator fazları arasında geçirilmesini invertör gerçekleştirir ve bunun için rotor konumunu bir sensörden okur.
Alan yönelimli kontrolün (FOC) çekirdeği de tam olarak budur: rotorun elektriksel açısını anlık olarak bilmek. PMSM sürüşünde rotor konumu (θr) sürekli tespit edilir; FOC, hız ve torku yumuşak, hassas ve birbirinden bağımsız yönetmeyi mümkün kılar. Zamanlama şaşarsa bedeli hemen görünür: komütasyon çok erken veya çok geç yapılırsa stator alanı ile rotor konumu uyumsuzlaşır ve tork düşer. Yani invertörün yazılımı ne kadar gelişmiş olursa olsun, beslediği konum verisi yanlışsa çıktı da yanlış olur.
Resolver, Enkoder ve Hall Sensörü Karşılaştırması
Üç sensör de aynı işi yapar: mekanik dönme hareketini elektrik sinyaline çevirip konum ve hız verisi üretir. Fark, sinyalin niteliğinde ve dayanıklılık profilinde yatar. Enkoderler dijital darbe dizileri veya dijital kelimeler üretir; resolverlar analog sinüs/kosinüs endüktif bağlantı sunar. Hall sensörleri ise mutlak rotor konumu verir ama kaba çözünürlüktedir: 60 elektriksel derecelik adımlarla çalışır ve altı adım (six-step) sürüş gibi basit kontrol şemaları için yeterlidir. Sıcaklık sınırları da cabası.
Enkoder, yüksek çözünürlüğü sayesinde hassas servo uygulamalarının tipik tercihidir; ancak göreli konum verir. Optik ve manyetik döner enkoderlerin çözünürlüğü ayrıca disk çapı ve çizgi genişliğiyle sınırlıdır. Kaba bir özetle: enkoder ya dayanıklıdır ya ucuzdur, ikisi birden nadiren; resolver ise pahalı görünse de en zorlu ortamda ayakta kalandır.
| Özellik | Resolver | Enkoder | Hall Sensörü |
|---|---|---|---|
| Sinyal tipi | Analog sinüs/kosinüs | Dijital darbe/kelime | Dijital |
| Konum bilgisi | Mutlak (tek devirde) | Göreli | Mutlak |
| Çözünürlük | Çok yüksek (kutup sayısıyla artar) | Yüksek, diskle sınırlı | 60 elektriksel derece |
| Sıcaklık dayanımı | 210 °C'ye kadar | 120 °C'ye kadar | Sıcaklıkla sınırlı |
| Titreşim dayanımı | Çok yüksek | Orta | Orta |
| Ek donanım | Uyartım sürücüsü + R/D dönüştürücü | Genelde gerekmez | Gerekmez |
Resolver'ın kendi zayıf noktası
Adil olmak gerekirse resolver da kusursuz değil. Ayrı bir uyartım sürücüsüne ve R/D dönüştürücüye ihtiyaç duyar; ayrıca sürüş gerilimi sıfıra yakınken sinüs ve kosinüs çıkışları da sıfır olduğu için elektriksel çevrimin bir kısmında kör kalır. Bu açığı kapatmak için takip eden (tracking) R/D dönüştürücüler kullanılır - ama bu da faz payını olumsuz etkileyebilir.
Yeni nesil çözümler bu fiziksel sınırı yeniden yorumluyor. Bakır sargılar yerine baskılı devre kartı kullanan endüktif enkoderler, resolver ile aynı prensibi daha ucuz, hafif ve kompakt biçimde uyguluyor. Daha ilginç bir yaklaşım ise algılama bobinlerini motorun kendisine gömen tasarım: PWM sinyalinden sinüs/kosinüs sinyalleri üreten bu çözümde 32.000 sayım/devir çözünürlük, 1,6 sayım RMS arka plan gürültüsü ve 0–4.000 rpm aralığında her 40 µs'de konum örnekleme (25 kHz) ölçülmüştür.
Elektrikli Araç Ortamı Neden Resolverı Seçiyor?
Bir traksiyon motorunun yaşadığı ortamı tarif etmek kolaydır: -40 °C ile 150 °C arası sıcaklık, sürekli titreşim, nem, yağ ve soğutucu teması. Tüm metal yapılı resolver bu profile doğal olarak dayanıklıdır. Sayılarla bakıldığında fark netleşir: resolver 210 °C sıcaklıkta çalışabilirken enkoderler tipik olarak 120 °C ile sınırlıdır; resolver ayrıca enkoderden yaklaşık 5 kat daha yüksek titreşime dayanabilir. Bu yüzden pratik seçim kuralı basittir: 110 °C üzeri sıcaklık, ağır titreşim, yağ veya soğutucu teması ya da uzun servis ömrü gerektiren her uygulamada resolver öne çıkar.
Titreşim tarafındaki sağlamlık tesadüf değil. Günümüz traksiyon motoru konum sensörleri, titreşimden kaynaklanan hatalı sinyalleri işleyip ayıklayacak biçimde tasarlanıyor. Kısacası elektrikli araç üreticisinin resolverı tercih etmesi bir zarafet tercihi değil; motor bölmesindeki termal ve mekanik gerçekliğin dayattığı bir mühendislik zorunluluğu. Güvenlik-kritik uygulamalarda da konum geri beslemesinin mutlak ve sürekli olması gerektiğinden resolver fiilen varsayılan seçimdir.
Resolver Arızası Sürüşte Nasıl Belli Olur?
Resolver arızası, motorun kendisi sağlam olsa bile sürüşü doğrudan etkiler; çünkü invertör artık rotora gözünü kapatmıştır. Tipik belirtiler şunlardır:
- Araç durgun haldeyken göstergede yanlış motor hızı okunması - gerçekte hız sıfırken bir değer görülmesi.
- Yüksek voltaj normal olmasına ve gaza basılmasına rağmen motordan hız çıkışı alınamaması.
- Üç fazlı donanımda aşırı akım arızaları ve IGBT modül arızaları.
- Motor hız dalgalanmaları, duraklama (stalling), titreşim veya anormal gürültü.
Teşhiste en aydınlatıcı ipucu hız eğrisidir. Motor hızı normal koşullarda yumuşak ve lineer değişir; resolver arızası ise sivri uçlu, çentikli ve düzensiz hız eğrileri üretir. NVH testlerinde saptanan anormal tıkırtı sesleri ve negatif hız okumalarının bir vakada yanlış resolver kablo demeti tasarımına dayandığı biliniyor - sensörün kendisi değil, bağlantısı da arıza kaynağı olabiliyor.
Altı telli demet ve ölçüm yöntemi
Resolver kablo demeti tipik olarak altı tel içerir: ref± (uyartım), sin± ve cos±. Üç sinyal çiftinin direnci motor kontrolcüsünde veya motor konektöründe ölçülerek arıza tespit edilebilir. Konektör sökülerek devamlılık ölçümü yapılabilir; direnç normalse ama gevşek bağlantı şüphesi varsa demet sallanır ve göstergede hız dalgalanması izlenir. Sensör değişiminin ardından sıfır açı kalibrasyonu denen işlem yapılır: resolverın sıfır konumu ile motorun sıfır konumu arasındaki açısal ofset belirlenir. Modern araçlarda model bazlı teşhis yaklaşımları da gelişiyor; veriye dayalı ve model bazlı yöntemler, resolver arızalarını iki tipik arıza türü üzerinden tanımlamayı hedefliyor.
Sensör Olmazsa Olur mu? Sensörsüz Kontrolün Yeri
Alternatif gerçekten var: sensörsüz (sensorless) motor kontrolü, fiziksel bir konum sensörü olmadan kapalı çevrim hız ve konum kontrolü sağlayan bir tekniktir. Motor tahriklerinde mekanik hız sensörünün bulunmaması düşük maliyet ve yüksek güvenilirlik vaat eder; değişken yük senaryolarında şaft hızını ve konumunu izleyebilir. Elektrikli araç tahrik sistemlerinde sensörlü mü sensörsüz FOC tartışması da bu yüzden güncel - önerilen bazı yaklaşımlar, resolver kadar dayanıklılık sunarken daha kompakt ve maliyet rekabetçi olmayı hedefliyor.
Buna rağmen resolverın konumu güvenli görünüyor. Sıfır hızda ve çok düşük hızlarda konum bilgisinin mutlaklığı, kalıcı mıknatıslı senkron motorda yumuşak kalkış ve hassas tork kontrolü için hâlâ en güvenli temel. Sensörsüz kontrolün gelişmesi izlenecek bir mühendislik meselesi; ama bugün bir elektrikli aracın motorunu açtığınızda, şaftın ucunda büyük olasılıkla hâlâ bu sessiz, bakır sargılı transfo dönmeye devam ediyor.
Kaynaklar
- Resolver (electrical)
- How a Resolver Works | Zettlex | Celera Motion
- Resolver | Function and use in an electric motor
- Rotational Measurements with Resolvers
- EV Motor Resolver Common Faults
- A new option for motor-position feedback: Built-in resolver design
- Feedback Devices: Exploring Hall-Effect Sensors and Resolvers
- Resolvers vs. Encoders: Choosing the Right Sensor for Motion Control
- Resolver vs Encoder Technical Comparison of Position Feedback
- EV Traction Motor Requirements and Speed Sensor Solutions
- Resolvers Vs Encoders for Motion Control
- Sensorless Motor Control: Choosing the Algorithm
- What is Sensorless Closed Loop?