Qu'est-ce qu'un resolver ? Comment un moteur électrique connaît-il sa propre position ?
Partagez cette page
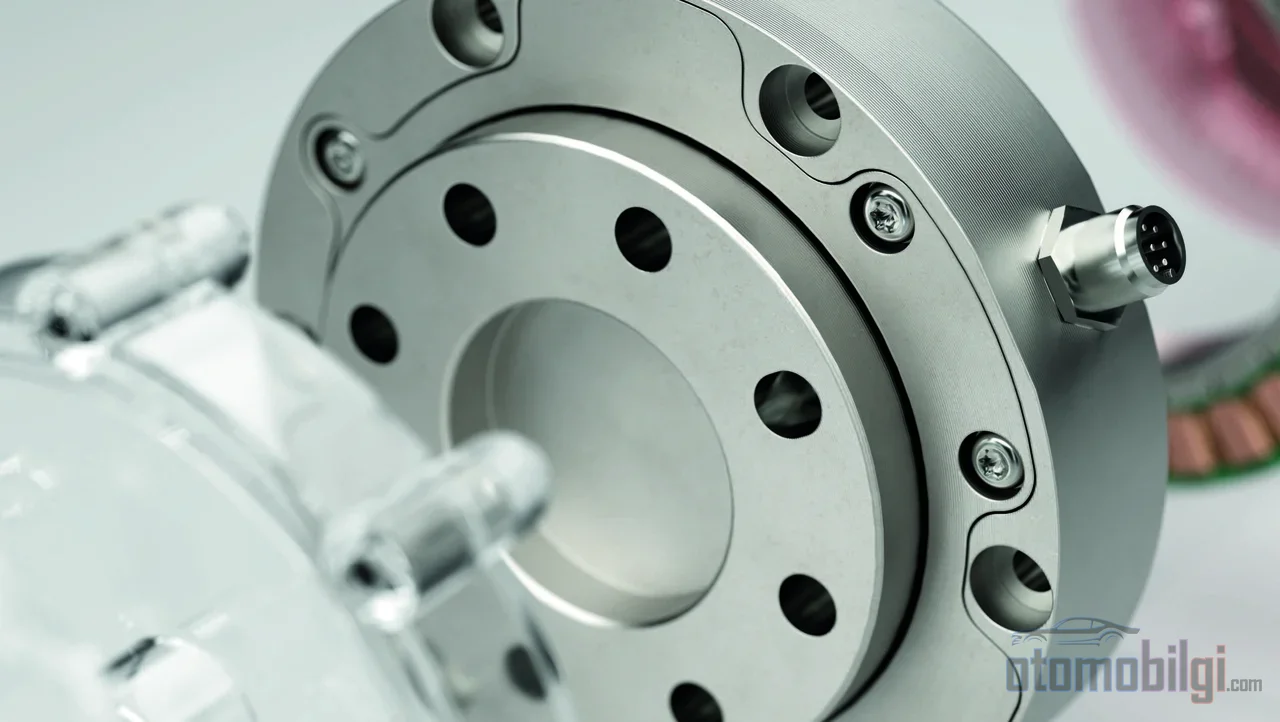
Le resolver est un capteur de position inductif fonctionnant sur le principe du transformateur, qui mesure la position angulaire instantanée du rotor du moteur électrique. L'onduleur peut produire du couple en maintenant le champ magnétique du stator 90 degrés devant le rotor ; pour cela, il doit impérativement connaître la position du rotor, et le resolver fournit cette donnée. Il fait le même travail qu'un capteur à effet Hall et qu'un codeur, mais sa résistance à la température et aux vibrations en fait le choix par défaut pour les moteurs de véhicules électriques.
Points clés
- Le resolver est un capteur de position analogique fonctionnant sur le même principe inductif que le transformateur.
- Fréquence d'excitation typique 2 kHz environ ; dans les applications aéronautiques, elle monte jusqu'à 10 kHz.
- Resolver 210 °C; les codeurs sont généralement limités à 120 °C .
- Un resolver à deux pôles peut atteindre une précision angulaire de ±5 minutes .
- Symptômes de panne : absence de couple malgré l'appui sur l'accélérateur, fluctuations de vitesse et vibrations anormales.
Qu'est-ce qu'un resolver et comment fonctionne-t-il ?
Le resolver est, dans l'essence, un transformateur électrique rotatif. Il est monté directement sur l'arbre d'un moteur électrique ; la position du rotor dans le resolver correspond exactement à sa position angulaire dans le moteur. La physique ne diffère pas de celle d'un transformateur domestique : un signal d'excitation sinusoïdal haute fréquence est appliqué à un enroulement primaire au stator, et ce signal est transmis par couplage inductif au rotor métallique rotatif. Le point critique est que le lien inductif entre les enroulements et le rotor métallique usiné varie en fonction de l'angle du rotor.
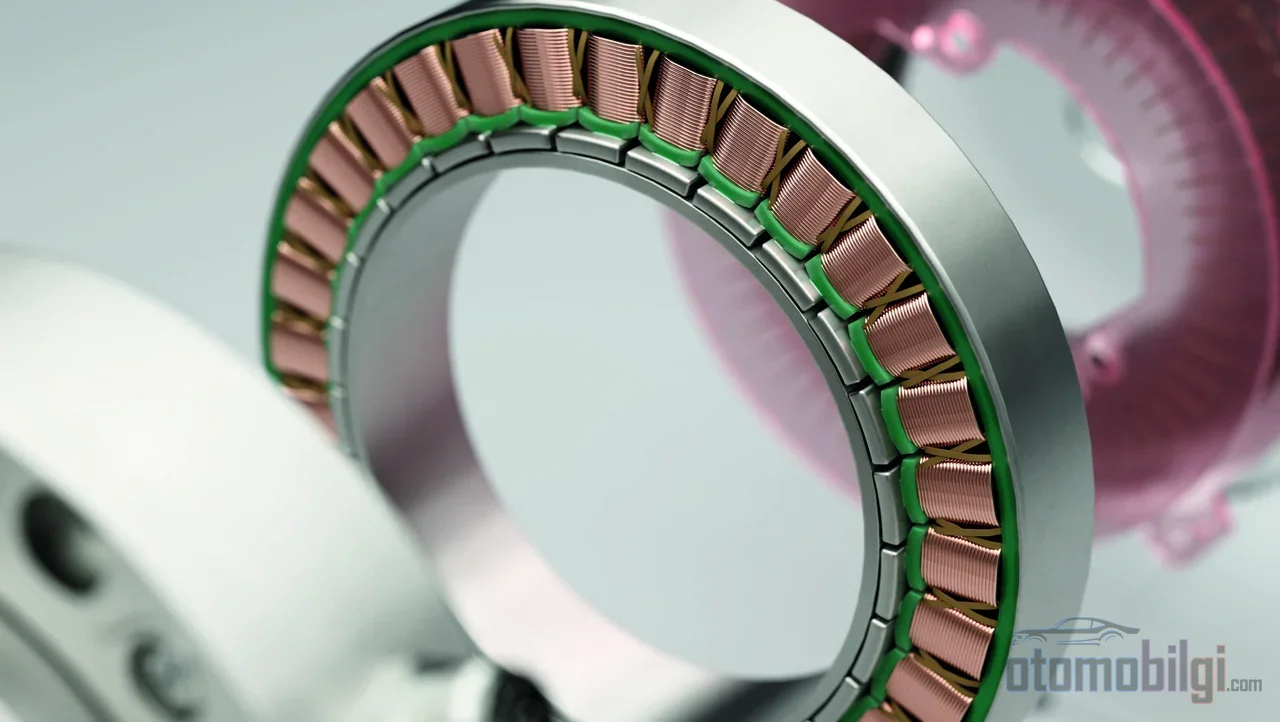
Dans le type courant - le resolver sans balais (brushless transmitter) - le stator comporte trois enroulements : un enroulement d'excitation et deux enroulements décalés de 90 degrés entre eux. Ces deux enroulements secondaires induisent des tensions d'amplitudes différentes selon la position du rotor ; l'un fournit un signal de retour en sinus, l'autre en cosinus. Le contrôleur compare les amplitudes relatives de ces deux signaux pour calculer l'angle du rotor par rapport au stator. Sur un tour complet, les signaux répètent leurs formes d'onde, si bien que l'information d'angle est renouvelée à chaque rotation.
Signal d'excitation et traitement du signal
Le signal d'excitation est la référence temporelle de toute la chaîne de signal ; toute dégradation de cette référence se lit directement comme une erreur de position. Dans les applications terrestres, on privilégie 50-60 Hz, dans le maritime et l'aéronautique 400 Hz, et dans les systèmes de contrôle des fréquences élevées comme 5 kHz. La puissance alimentant les enroulements ne produit aucun travail réel, c'est pourquoi les tensions sont faibles : moins de 24 VAC.
Les signaux sinusoïdaux et cosinusoïdaux ne sont pas directement utilisables par le contrôleur ; on utilise des convertisseurs resolver-to-digital (R/D) qui les transforment en données de position numériques de 10 à 16 bits. Côté précision, les données parlent : un resolver à deux pôles (mono-vitesse) donne la position angulaire absolue sur un tour et atteint une précision angulaire d'environ ±5 minutes. Les conceptions multipolaires repoussent cette limite - avec 16 pôles, une précision de 10 secondes est possible, et jusqu'à 1 seconde avec 128 pôles.
Pourquoi l'onduleur doit-il absolument connaître la position du rotor ?
Dans un moteur synchrone à aimants permanents d'un véhicule électrique, le couple naît de l'interaction entre le champ magnétique tournant du stator et le propre champ magnétique du rotor. L'objectif d'une commutation efficace est de maintenir entre ces deux champs un angle de 90 degrés. Dans les moteurs à balais, c'est le commutateur mécanique qui assure cette synchronisation ; dans un moteur sans balais, aucun élément mécanique n'assume cette tâche. Le passage du courant entre les phases du stator est réalisé par l'onduleur, qui pour cela lit la position du rotor via un capteur.
C'est précisément là le cœur de la commande orientée champ (FOC) : connaître en temps réel l'angle électrique du rotor. Dans l'entraînement PMSM, la position du rotor (θr) est détectée en continu ; la FOC permet de gérer la vitesse et le couple de manière douce, précise et indépendante l'une de l'autre. Si la synchronisation dérive, la conséquence est immédiatement visible : si la commutation est effectuée trop tôt ou trop tard, le champ du stator et la position du rotor deviennent désynchronisés et le couple chute. Autrement dit, aussi sophistiqué que soit le logiciel de l'onduleur, si les données de position qu'il reçoit sont erronées, la sortie le sera aussi.
Comparaison entre le résolveur, l'encodeur et le capteur à effet Hall
Les trois capteurs font le même travail : convertir le mouvement de rotation mécanique en signal électrique pour produire des données de position et de vitesse. La différence réside dans la nature du signal et le profil de robustesse. Les encodeurs produisent des séquences d'impulsions numériques ou des mots numériques ; les résolveurs offrent un couplage inductif analogique sinusoïdal/cosinusoïdal. Les capteurs à effet Hall, quant à eux, donnent la position absolue du rotor mais avec une résolution grossière : ils fonctionnent par pas de 60 degrés électriques et suffisent pour des schémas de commande simples comme l'entraînement six-step (six pas). Sans compter leurs limites de température.
Grâce à sa haute résolution, l'encodeur est le choix typique des applications servomoteurs de précision ; mais il donne une position relative. La résolution des encodeurs rotatifs optiques et magnétiques est en outre limitée par le diamètre du disque et la largeur des lignes. En résumé de façon grossière : l'encodeur est soit robuste, soit bon marché, rarement les deux à la fois ; le résolveur, s'il paraît cher, est celui qui survit dans les environnements les plus rudes.
| Caractéristique | Résolveur | Encodeur | Capteur à effet Hall |
|---|---|---|---|
| Type de signal | Analogique sinus/cosinus | Numérique impulsion/mot | Numérique |
| Information de position | Absolue (sur un tour) | Relative | Absolue |
| Résolution | Très élevée (augmente avec le nombre de pôles) | Élevée, limitée par le disque | 60 degrés électriques |
| Résistance à la température | Jusqu'à 210 °C | Jusqu'à 120 °C | Limitée par la température |
| Résistance aux vibrations | Très élevée | Moyenne | Moyenne |
| Matériel supplémentaire | Excitatrice + convertisseur R/D | Généralement inutile | Inutile |
Le propre point faible du résolveur
Pour être juste, le résolveur n'est pas parfait non plus. Il nécessite une excitatrice distincte et un convertisseur R/D ; de plus, comme les sorties sinus et cosinus sont nulles lorsque la tension d'excitation est proche de zéro, il devient aveugle sur une partie du cycle électrique. Pour combler cette lacune, on utilise des convertisseurs R/D suiveurs (tracking) - mais cela peut aussi pénaliser la marge de phase.
Les solutions de nouvelle génération réinterprètent cette limite physique. Les encodeurs inductifs utilisant un circuit imprimé au lieu de bobinages en cuivre appliquent le même principe que le resolver de manière moins coûteuse, plus légère et plus compacte. Une approche encore plus intéressante est la conception qui intègre les bobines de détection directement dans le moteur lui-même : dans cette solution générant des signaux sinus/cosinus à partir du signal PWM, une résolution de 32 000 comptages/tour, un bruit de fond RMS de 1,6 comptage et un échantillonnage de position toutes les 40 µs (25 kHz) dans la plage 0-4 000 tr/min ont été mesurés.
Pourquoi le milieu du véhicule électrique choisit-il le resolver ?
Il est facile de décrire l'environnement dans lequel vit un moteur de traction : une température entre -40 °C et 150 °C, des vibrations continues, l'humidité, le contact avec l'huile et le liquide de refroidissement. Le resolver tout en métal est naturellement résistant à ce profil. Vue en chiffres, la différence devient claire : le resolver 210 °C peut fonctionner à une température tandis que les encodeurs sont généralement limités à 120 °C ; le resolver peut en outre supporter environ 5 fois plus de vibrations que l'encodeur. C'est pourquoi la règle de choix pratique est simple : dans toute application nécessitant une température supérieure à 110 °C, de fortes vibrations, un contact avec l'huile ou le liquide de refroidissement, ou une longue durée de vie en service, le resolver s'impose.
La robustesse face aux vibrations n'est pas un hasard. Les capteurs de position des moteurs de traction actuels sont conçus pour traiter et filtrer les signaux erronés dus aux vibrations. En bref, la préférence du constructeur de véhicules électriques pour le resolver n'est pas un choix d'élégance ; c'est une nécessité d'ingénierie imposée par la réalité thermique et mécanique du compartiment moteur. Dans les applications critiques pour la sécurité également, le resolver est de facto le choix par défaut, car le retour de position doit être absolu et continu.
Comment une défaillance du resolver se manifeste-t-elle en conduite ?
Une défaillance du resolver affecte directement la conduite, même si le moteur lui-même est intact ; car l'onduleur a désormais fermé les yeux sur le rotor. Les symptômes typiques sont les suivants :
- Lecture incorrecte du régime moteur au tableau de bord lorsque le véhicule est à l'arrêt - affichage d'une valeur alors que la vitesse est en réalité nulle.
- Impossibilité d'obtenir une puissance du moteur malgré une haute tension normale et une pression sur l'accélérateur.
- Défaillances de surintensité et défaillances du module IGBT dans les équipements triphasés.
- Fluctuations du régime moteur, calage (stalling), vibrations ou bruit anormal.
L'indice le plus révélateur pour le diagnostic est la courbe de vitesse. Le régime moteur varie de manière douce et linéaire dans des conditions normales ; une défaillance du resolver produit en revanche des courbes de vitesse pointues, dentelées et irrégulières. On sait que les bruits de claquement anormaux et les lectures de vitesse négatives détectés lors des tests NVH reposaient, dans un cas, sur une conception erronée du faisceau de câbles du resolver - ce n'est pas seulement le capteur lui-même, mais aussi sa connexion qui peut être source de défaillance.
Faisceau à six fils et méthode de mesure
Le faisceau de câbles du resolver contient typiquement six fils : ref± (excitation), sin± et cos±. En mesurant la résistance des trois paires de signaux au niveau du contrôleur moteur ou du connecteur du moteur, une panne peut être diagnostiquée. Une mesure de continuité peut être réalisée en débranchant le connecteur ; si la résistance est normale mais qu'un mauvais contact est suspecté, on fait osciller le faisceau tout en observant les fluctuations de vitesse sur le tableau de bord. Après le remplacement du capteur, on procède à une opération appelée calibration de l'angle zéro : le décalage angulaire entre la position zéro du resolver et la position zéro du moteur est déterminé. Dans les véhicules modernes, les approches de diagnostic basées sur des modèles progressent également ; les méthodes fondées sur les données et sur des modèles visent à identifier les défaillances du resolver à travers deux types de pannes typiques.
Peut-on Se Passer de Capteur ? La Place du Contrôle Sans Capteur
Il existe bel et bien une alternative : le contrôle moteur sans capteur (sensorless), une technique qui assure une régulation fermée de la vitesse et de la position sans capteur de position physique. L'absence de capteur de vitesse mécanique dans les entraînements de moteur promet un coût réduit et une fiabilité élevée ; dans des scénarios de charge variable, elle permet de suivre la vitesse et la position de l'arbre. C'est pourquoi le débat sur le FOC avec ou sans capteur dans les systèmes de propulsion des véhicules électriques est d'actualité : certaines approches proposées visent à être plus compactes et compétitives en termes de coûts tout en offrant une robustesse comparable à celle du resolver.
Malgré tout, la position du resolver semble sûre. Le caractère absolu de l'information de position à vitesse nulle et à très basses vitesses reste la base la plus fiable pour un démarrage en douceur et un contrôle précis du couple dans un moteur synchrone à aimants permanents. L'évolution du contrôle sans capteur est une question d'ingénierie à suivre ; mais aujourd'hui, lorsque vous ouvrez le moteur d'un véhicule électrique, il y a de fortes chances que ce transformateur silencieux à enroulements de cuivre continue toujours de tourner au bout de l'arbre.
Sources
- Résolveur (électrique)
- Fonctionnement d'un résolveur | Zettlex | Celera Motion
- Résolveur | Fonction et utilisation dans un moteur électrique
- Mesures de rotation avec des résolveurs
- Pannes courantes des résolveurs de moteurs de véhicules électriques
- Une nouvelle option pour la mesure de position du moteur : conception de résolveur intégré
- Dispositifs de retour d'information : exploration des capteurs à effet Hall et des résolveurs
- Résolveurs et encodeurs : choisir le bon capteur pour la commande de mouvement
- Résolveur ou encodeur : comparaison technique de la mesure de position
- Exigences des moteurs de traction de véhicules électriques et solutions de capteurs de vitesse
- Résolveurs et encodeurs pour la commande de mouvement
- Commande de moteur sans capteur : choisir l'algorithme
- Qu'est-ce que la boucle fermée sans capteur ?