Resolver क्या है? इलेक्ट्रिक मोटर अपनी स्थिति कहाँ से जानता है?
इस पेज को साझा करें
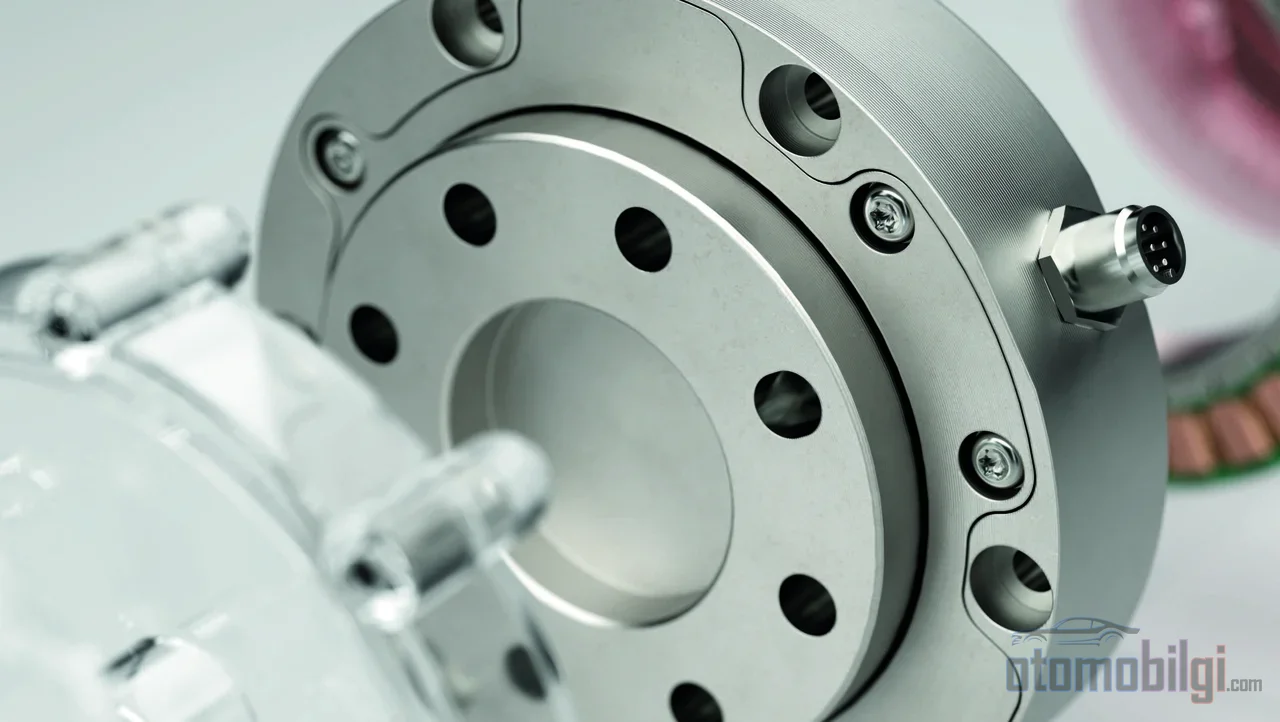
Resolver, विद्युत मोटर के रोटर की तात्क्षणिक कोणीय स्थिति को मापने वाला, ट्रांसफॉर्मर के सिद्धांत पर कार्य करने वाला एक प्रेरक स्थिति सेंसर है। इन्वर्टर, स्टेटर के चुंबकीय क्षेत्र को रोटर से 90 डिग्री आगे रखकर टॉर्क उत्पन्न कर सकता है; इसके लिए रोटर की स्थिति जानना आवश्यक है और resolver यह डेटा प्रदान करता है। यह हॉल सेंसर और एनकोडर के समान कार्य करता है, लेकिन तापमान और कंपन के प्रति सहनशीलता इसे इलेक्ट्रिक वाहन मोटरों की डिफ़ॉल्ट पसंद बनाती है।
मुख्य बातें
- Resolver, ट्रांसफॉर्मर के समान प्रेरक सिद्धांत पर कार्य करने वाला एक एनालॉग स्थिति सेंसर है।
- सामान्य उद्दीपन आवृत्ति 2 kHz के आसपास होती है; विमानन अनुप्रयोगों में यह 10 kHz तक पहुंचती है।
- Resolver 210 °C तक काम कर सकता है; एनकोडर आमतौर पर 120 °C तक सीमित होते हैं।
- दो ध्रुव वाला एक resolver ±5 मिनट कोणीय सटीकता प्राप्त कर सकता है।
- खराबी के लक्षण: गति दबाने के बावजूद टॉर्क की कमी, गति में उतार-चढ़ाव और असामान्य कंपन।
Resolver क्या है और कैसे काम करता है?
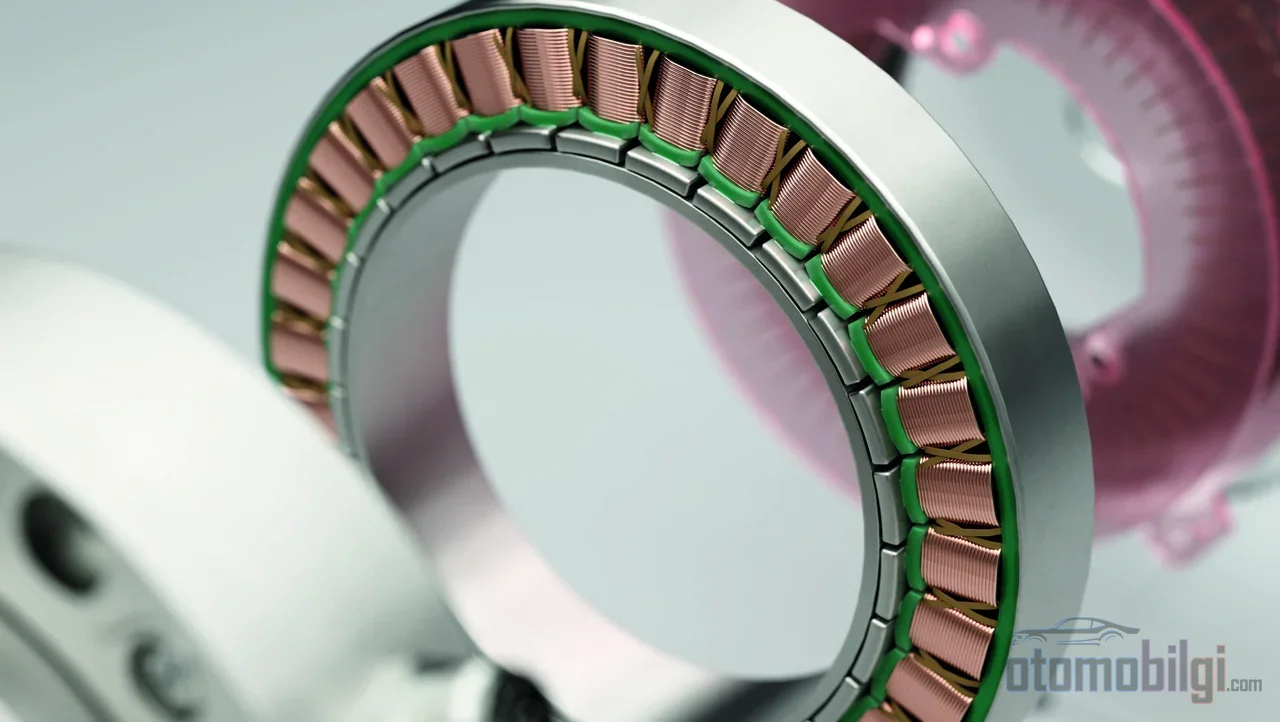
Resolver, अनिवार्य रूप से एक घूर्णन शक्ति ट्रांसफॉर्मर है। इसे सीधे एक विद्युत मोटर के शाफ्ट पर लगाया जाता है; resolver में रोटर की स्थिति, मोटर की कोणीय स्थिति के सटीक अनुरूप होती है। भौतिकी घर के ट्रांसफॉर्मर से अलग नहीं है: स्टेटर पर एक प्राथमिक कुंडली पर उच्च आवृत्ति वाला साइनसॉइडल उद्दीपन सिग्नल लगाया जाता है और यह सिग्नल प्रेरक संबंध के माध्यम से घूर्णन करने वाली धातु के रोटर तक पहुंचाया जाता है। महत्वपूर्ण बिंदु यह है कि कुंडलियों और मशीन की गई धातु रोटर के बीच प्रेरक संबंध रोटर के कोण के अनुसार बदलता है।
सामान्य प्रकार में - ब्रशलेस ट्रांसमीटर resolver में - स्टेटर पर तीन कुंडलियाँ होती हैं: एक उद्दीपन कुंडली और उनके बीच 90 डिग्री के कोण पर दो कुंडलियाँ। ये दो माध्यमिक कुंडलियाँ, रोटर की स्थिति के अनुसार अलग-अलग परिमाणों में वोल्टेज प्रेरित करती हैं; एक से साइन, दूसरे से कोसाइन प्रकृति का फीडबैक सिग्नल प्राप्त होता है। कंट्रोलर इन दो सिग्नलों के सापेक्ष परिमाणों की तुलना करके रोटर का स्टेटर के सापेक्ष कोण की गणना करता है। एक पूर्ण चक्कर में सिग्नल अपने तरंग रूप दोहराते हैं, इसलिए कोण की जानकारी हर चक्कर में नवीनीकृत होती है।
उद्दीपन सिग्नल और सिग्नल प्रोसेसिंग
उद्दीपन सिग्नल पूरे सिग्नल श्रृंखला का समय संदर्भ है; इस संदर्भ में प्रत्येक विकृति सीधे स्थिति त्रुटि के रूप में पढ़ी जाती है। थल अनुप्रयोगों में 50-60 Hz, समुद्री और विमानन में 400 Hz, और नियंत्रण प्रणालियों में 5 kHz जैसी उच्च आवृत्तियाँ पसंद की जाती हैं। कुंडलियों को ऊर्जा देने वाली शक्ति कोई वास्तविक कार्य उत्पन्न नहीं करती, इसलिए वोल्टेज कम होते हैं: 24 VAC से कम.
साइन और कोसाइन सिग्नल कंट्रोलर के लिए सीधे उपयोग योग्य नहीं होते; इन्हें 10-16 बिट के डिजिटल स्थिति डेटा में बदलने के लिए resolver-to-digital (R/D) कनवर्टर का उपयोग किया जाता है। सटीकता का पक्ष भी डेटा पर आधारित है: दो ध्रुव (एकल गति) वाला resolver एक चक्कर में पूर्ण कोणीय स्थिति देता है और लगभग ±5 मिनट की कोणीय सटीकता प्राप्त करता है। बहु-ध्रुव डिज़ाइन इस सीमा को आगे बढ़ाते हैं - 16 ध्रुव वाले समाधानों में 10 सेकंड तक और 128 ध्रुव वाले समाधानों में 1 सेकंड तक की सटीकता संभव है।
इन्वर्टर को रोटर की स्थिति जानना क्यों आवश्यक है?
इलेक्ट्रिक वाहन के परमानेंट मैग्नेट सिंक्रोनस मोटर में टॉर्क, स्टेटर के घूर्णन चुंबकीय क्षेत्र और रोटर के अपने चुंबकीय क्षेत्र के बीच की अंतरक्रिया से उत्पन्न होता है। कुशल कम्यूटेशन का उद्देश्य इन दोनों क्षेत्रों के बीच 90 डिग्री का कोण बनाए रखना है. ब्रश्ड मोटरों में यह टाइमिंग यांत्रिक कम्यूटेटर करता है; जबकि ब्रशलेस मोटर में कोई यांत्रिक तत्व यह काम नहीं करता। स्टेटर फेज़ों के बीच धारा प्रवाहित करने का कार्य इन्वर्टर करता है और इसके लिए वह रोटर की स्थिति एक सेंसर से पढ़ता है।
फील्ड ओरिएंटेड कंट्रोल (FOC) का मूल भी ठीक यही है: रोटर के विद्युत कोण को क्षणिक रूप से जानना। PMSM ड्राइव में रोटर की स्थिति (θr) लगातार निर्धारित की जाती है; FOC गति और टॉर्क को सहज, सटीक और एक-दूसरे से स्वतंत्र रूप से प्रबंधित करना संभव बनाता है। यदि टाइमिंग चूकती है तो इसकी कीमत तुरंत दिखती है: यदि कम्यूटेशन बहुत जल्दी या बहुत देर से किया जाए तो स्टेटर क्षेत्र और रोटर की स्थिति असंगत हो जाती है और टॉर्क गिर जाता है। अर्थात इन्वर्टर का सॉफ़्टवेयर चाहे कितना भी उन्नत हो, यदि उसे मिलने वाला स्थिति डेटा गलत है तो आउटपुट भी गलत होगा।
रिज़ॉल्वर, एनकोडर और हॉल सेंसर की तुलना
तीनों सेंसर एक ही काम करते हैं: यांत्रिक घूर्णन गति को विद्युत संकेत में बदलकर स्थिति और गति का डेटा उत्पन्न करते हैं। अंतर संकेत की प्रकृति और टिकाऊपन प्रोफ़ाइल में है। एनकोडर डिजिटल पल्स अनुक्रम या डिजिटल शब्द उत्पन्न करते हैं; रिज़ॉल्वर एनालॉग साइन/कोसाइन अधिष्ठापन युग्मन प्रदान करते हैं। हॉल सेंसर परम स्थिति देते हैं लेकिन उनका विभेदन खुरदुरा होता है: वे 60 विद्युत डिग्री के चरणों में काम करते हैं और सिक्स-स्टेप ड्राइव जैसी सरल नियंत्रण योजनाओं के लिए पर्याप्त होते हैं। तापमान सीमाएँ तो ऊपर से और हैं।
एनकोडर, अपने उच्च विभेदन के कारण सटीक सर्वो अनुप्रयोगों की विशिष्ट पसंद है; लेकिन वह आपेक्षिक स्थिति देता है। ऑप्टिकल और चुंबकीय रोटरी एनकोडर का विभेदन इसके अतिरिक्त डिस्क व्यास और रेखा चौड़ाई तक सीमित है। मोटे तौर पर कहें तो: एनकोडर या तो टिकाऊ होता है या सस्ता, दोनों एक साथ शायद ही कभी; जबकि रिज़ॉल्वर महंगा दिखने के बावजूद सबसे कठिन परिस्थितियों में भी टिका रहता है।
| विशेषता | रिज़ॉल्वर | एनकोडर | हॉल सेंसर |
|---|---|---|---|
| संकेत प्रकार | एनालॉग साइन/कोसाइन | डिजिटल पल्स/शब्द | डिजिटल |
| स्थिति की जानकारी | परम (एक चक्कर में) | आपेक्षिक | परम |
| विभेदन | अत्यंत उच्च (ध्रुव संख्या के साथ बढ़ता है) | उच्च, डिस्क तक सीमित | 60 विद्युत डिग्री |
| तापमान सहनशीलता | 210 °C तक | 120 °C तक | तापमान तक सीमित |
| कंपन सहनशीलता | अत्यंत उच्च | मध्यम | मध्यम |
| अतिरिक्त हार्डवेयर | उद्दीपन ड्राइवर + R/D कनवर्टर | सामान्यतः आवश्यक नहीं | आवश्यक नहीं |
रिज़ॉल्वर की अपनी कमज़ोरी
ईमानदारी से कहें तो रिज़ॉल्वर भी अपूर्ण है। इसे एक अलग उद्दीपन ड्राइवर और R/D कनवर्टर की आवश्यकता होती है; साथ ही, जब ड्राइव वोल्टेज शून्य के निकट होता है तो साइन और कोसाइन आउटपुट भी शून्य हो जाते हैं, इसलिए विद्युत चक्र के एक हिस्से में यह अंधा हो जाता है। इस कमी को पूरा करने के लिए ट्रैकिंग R/D कनवर्टर का उपयोग किया जाता है - लेकिन इससे फेज़ भी नकारात्मक रूप से प्रभावित हो सकता है।
नई पीढ़ी के समाधान इस भौतिक सीमा को नए सिरे से परिभाषित कर रहे हैं। तांबे की कुंडलियों के स्थान पर प्रिंटेड सर्किट बोर्ड का उपयोग करने वाले इंडक्टिव एनकोडर, रिज़ॉल्वर के उसी सिद्धांत को अधिक सस्ते, हल्के और कॉम्पैक्ट रूप में लागू करते हैं। एक और अधिक रोचक दृष्टिकोण है सेंसिंग कॉइल्स को मोटर के भीतर ही एम्बेड करने वाला डिज़ाइन: PWM सिग्नल से साइन/कोसाइन सिग्नल उत्पन्न करने वाले इस समाधान में 32.000 गिनती/चक्कर रेज़ॉल्यूशन, 1,6 गिनती RMS पृष्ठभूमि शोर और 0-4.000 rpm रेंज में हर 40 µs पर स्थिति सैंपलिंग (25 kHz) मापी गई है।
इलेक्ट्रिक वाहन वातावरण रिज़ॉल्वर को क्यों चुनता है?
ट्रैक्शन मोटर के वातावरण का वर्णन करना आसान है: -40 °C से 150 °C के बीच तापमान, लगातार कंपन, नमी, तेल और कूलेंट का संपर्क। पूर्ण धातु निर्मित रिज़ॉल्वर इस प्रोफ़ाइल के प्रति स्वाभाविक रूप से प्रतिरोधी होता है। आंकड़ों से देखने पर अंतर स्पष्ट हो जाता है: रिज़ॉल्वर 210 °C तापमान पर काम कर सकता है, जबकि एनकोडर आमतौर पर 120 °C तक सीमित होते हैं; रिज़ॉल्वर एनकोडर की तुलना में लगभग 5 गुना अधिक कंपन सह सकता है। इसलिए व्यावहारिक चयन नियम सरल है: 110 °C से अधिक तापमान, भारी कंपन, तेल या कूलेंट का संपर्क, या लंबी सेवा जीवन की आवश्यकता वाले हर अनुप्रयोग में रिज़ॉल्वर आगे आता है।
कंपन के मामले में यह मजबूती संयोग नहीं है। आज के ट्रैक्शन मोटर पोज़िशन सेंसर को कंपन से उत्पन्न गलत सिग्नल को संसाधित और अलग करने के लिए डिज़ाइन किया जाता है। संक्षेप में, इलेक्ट्रिक वाहन निर्माता का रिज़ॉल्वर को प्राथमिकता देना कोई सौंदर्यप्रिय विकल्प नहीं है; यह मोटर कंपार्टमेंट की थर्मल और यांत्रिक वास्तविकता द्वारा थोपी गई एक इंजीनियरिंग आवश्यकता है। सुरक्षा-महत्वपूर्ण अनुप्रयोगों में भी स्थिति फीडबैक का निरपेक्ष और निरंतर होना आवश्यक होता है, इसलिए रिज़ॉल्वर व्यावहारिक रूप से डिफ़ॉल्ट विकल्प है।
रिज़ॉल्वर की खराबी ड्राइविंग में कैसे प्रकट होती है?
रिज़ॉल्वर की खराबी, मोटर स्वयं स्वस्थ होने पर भी ड्राइविंग को सीधे प्रभावित करती है; क्योंकि इन्वर्टर अब रोटर की ओर देखना बंद कर चुका होता है। इसके विशिष्ट लक्षण इस प्रकार हैं:
- वाहन के स्थिर अवस्था में डिस्प्ले पर गलत मोटर गति का पढ़ा जाना - वास्तव में गति शून्य होने पर भी कोई मान दिखाई देना।
- उच्च वोल्टेज के सामान्य होने और एक्सलेरेटर दबाए जाने के बावजूद मोटर से गति आउटपुट प्राप्त न होना।
- तीन-फेज़ उपकरणों में ओवरकरंट खराबी और IGBT मॉड्यूल खराबी।
- मोटर गति में उतार-चढ़ाव, रुकना (स्टॉलिंग), कंपन या असामान्य शोर।
निदान में सबसे उपयोगी संकेत गति वक्र है। सामान्य परिस्थितियों में मोटर की गति सहज और रैखिक रूप से बदलती है; जबकि रिज़ॉल्वर की खराबी नुकीले, खांचेदार और अनियमित गति वक्र उत्पन्न करती है। NVH परीक्षणों में पाए गए असामान्य खटखटाहट की आवाज़ें और नकारात्मक गति रीडिंग एक मामले में गलत रिज़ॉल्वर वायर हार्नेस डिज़ाइन पर आधारित पाई गईं - सेंसर स्वयं नहीं, बल्कि उसका कनेक्शन भी खराबी का स्रोत हो सकता है।
छह तारों वाला हार्नेस और मापन विधि
रिज़ॉल्वर केबल हार्नेस में आमतौर पर छह तार होते हैं: ref± (उत्तेजना), sin± और cos±। तीन सिग्नल जोड़ियों का प्रतिरोध मोटर कंट्रोलर या मोटर कनेक्टर पर मापकर दोष का पता लगाया जा सकता है। कनेक्टर हटाकर निरंतरता मापन किया जा सकता है; यदि प्रतिरोध सामान्य है लेकिन ढीले कनेक्शन का संदेह है, तो हार्नेस को हिलाया जाता है और डिस्प्ले पर गति में उतार-चढ़ाव देखा जाता है। सेंसर बदलने के बाद जीरो एंगल कैलिब्रेशन कहा जाने वाला ऑपरेशन किया जाता है: रिज़ॉल्वर की शून्य स्थिति और मोटर की शून्य स्थिति के बीच कोणीय ऑफसेट निर्धारित किया जाता है। आधुनिक वाहनों में मॉडल-आधारित निदान दृष्टिकोण भी विकसित हो रहे हैं; डेटा-आधारित और मॉडल-आधारित विधियाँ, दो सामान्य दोष प्रकारों के आधार पर रिज़ॉल्वर दोषों की पहचान करने का लक्ष्य रखती हैं।
क्या सेंसर के बिना भी काम चल जाता है? सेंसर-रहित नियंत्रण की भूमिका
विकल्प वास्तव में मौजूद है: सेंसर-रहित (sensorless) मोटर नियंत्रण, एक भौतिक स्थिति सेंसर के बिना क्लोज्ड-लूप गति और स्थिति नियंत्रण प्रदान करने वाली एक तकनीक है। मोटर ड्राइव में यांत्रिक गति सेंसर का न होना कम लागत और उच्च विश्वसनीयता का वादा करता है; परिवर्तनीय भार परिदृश्यों में शाफ्ट की गति और स्थिति की निगरानी की जा सकती है। इसीलिए इलेक्ट्रिक वाहन ड्राइव सिस्टम में सेंसर वाले या सेंसर-रहित FOC की बहस भी प्रासंगिक है - कुछ प्रस्तावित दृष्टिकोण, रिज़ॉल्वर जितनी मजबूती प्रदान करते हुए अधिक संकुचित और लागत-प्रतिस्पर्धी होने का लक्ष्य रखते हैं।
फिर भी रिज़ॉल्वर की स्थिति सुरक्षित दिखती है। शून्य गति और बहुत कम गति पर स्थिति जानकारी की पूर्णता, स्थायी चुंबक वाले सिंक्रोनस मोटर में सहज स्टार्ट और सटीक टॉर्क नियंत्रण के लिए अब भी सबसे विश्वसनीय आधार है। सेंसर-रहित नियंत्रण का विकास देखने योग्य एक इंजीनियरिंग विषय है; लेकिन आज जब आप किसी इलेक्ट्रिक वाहन की मोटर खोलते हैं, तो शाफ्ट के सिरे पर संभावना बहुत अधिक है कि यह शांत, तांबे की कुंडली वाला ट्रांसफार्मर अब भी घूम रहा हो।
स्रोत
- रिज़ॉल्वर (विद्युत)
- रिज़ॉल्वर कैसे काम करता है | Zettlex | Celera Motion
- रिज़ॉल्वर | विद्युत मोटर में कार्य और उपयोग
- रिज़ॉल्वर से घूर्णन मापन
- ईवी मोटर रिज़ॉल्वर की सामान्य खराबियाँ
- मोटर-पोज़िशन फीडबैक के लिए एक नया विकल्प: इनबिल्ट रिज़ॉल्वर डिज़ाइन
- फीडबैक डिवाइस: हॉल-इफ़ेक्ट सेंसर और रिज़ॉल्वर की समझ
- रिज़ॉल्वर बनाम एनकोडर: मोशन कंट्रोल के लिए सही सेंसर का चुनाव
- रिज़ॉल्वर बनाम एनकोडर: पोज़िशन फीडबैक की तकनीकी तुलना
- ईवी ट्रैक्शन मोटर की आवश्यकताएँ और स्पीड सेंसर समाधान
- मोशन कंट्रोल के लिए रिज़ॉल्वर बनाम एनकोडर
- सेंसरलेस मोटर कंट्रोल: एल्गोरिथम का चुनाव
- सेंसरलेस क्लोज़्ड लूप क्या है?