Что такое резольвер? Как электродвигатель узнаёт своё положение?
Поделиться этой страницей
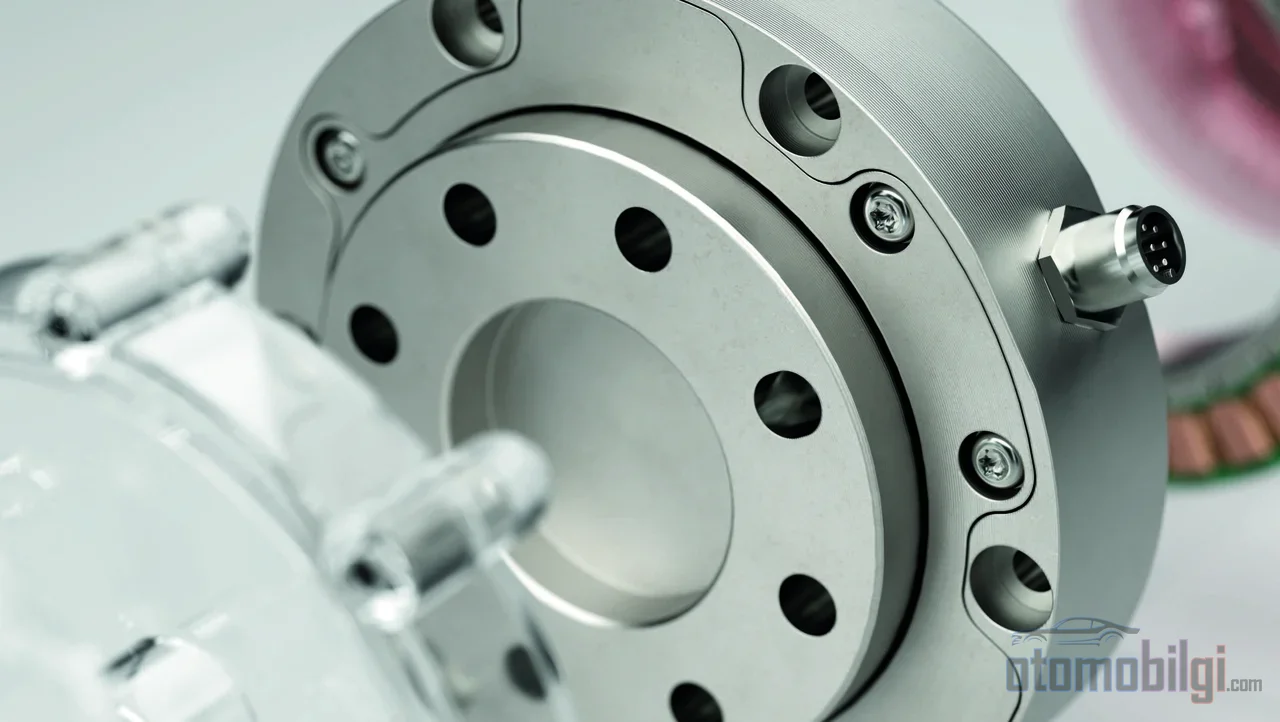
Резольвер - это индуктивный датчик положения, работающий по принципу трансформатора и измеряющий мгновенное угловое положение ротора электродвигателя. Инвертор может создавать крутящий момент, удерживая магнитное поле статора на 90 градусов впереди ротора; для этого ему необходимо знать, где находится ротор, и именно эту информацию предоставляет резольвер. Он выполняет ту же функцию, что датчик Холла и энкодер, однако устойчивость к температуре и вибрациям делает его стандартным выбором для двигателей электромобилей.
Ключевые моменты
- Резольвер - это аналоговый датчик положения, работающий по тому же индуктивному принципу, что и трансформатор.
- Типичная частота возбуждения 2 кГц примерно; в авиационных приложениях 10 кГц и выше.
- Резольвер 210 °C может работать вплоть до; энкодеры обычно ограничены 120 °C .
- Двухполюсный резольвер ±5 угловых минут может достичь угловой точности.
- Признаки неисправности: отсутствие крутящего момента несмотря на нажатие педали газа, колебания скорости и аномальная вибрация.
Что такое резольвер и как он работает?
Резольвер по своей сути - это вращающийся электрический трансформатор. Он устанавливается непосредственно на вал электродвигателя; положение ротора в резольвере точно соответствует его угловому положению в двигателе. Физика здесь не отличается от домашнего трансформатора: на первичную обмотку статора подаётся высокочастотный синусоидальный сигнал возбуждения, и этот сигнал передаётся вращающемуся металлическому ротору посредством индуктивной связи. Ключевой момент заключается в том, что индуктивная связь между обмотками и обработанным металлическим ротором изменяется в зависимости от угла поворота ротора.
В распространённом типе - бесконтактном (brushless transmitter) резольвере - на статоре расположены три обмотки: одна обмотка возбуждения и две обмотки, расположенные под углом 90 градусов друг к другу. Эти две вторичные обмотки наводят напряжения разной величины в зависимости от положения ротора; с одной снимается сигнал синусоидального характера, с другой - косинусоидального. Контроллер, сравнивая относительные величины этих двух сигналов, вычисляет угол ротора относительно статора. За полный оборот сигналы повторяют свои формы волны, поэтому информация об угле обновляется при каждом обороте.
Сигнал возбуждения и обработка сигналов
Сигнал возбуждения является временной опорой всей сигнальной цепи; любое искажение этой опоры считывается напрямую как ошибка положения. В наземных приложениях предпочтительны частоты 50–60 Гц, в морской и авиационной технике - 400 Гц, а в системах управления - высокие частоты, например 5 кГц. Мощность, питающая обмотки, не производит полезной работы, поэтому напряжения низкие: до 24 В перем. тока.
Синусоидальный и косинусоидальный сигналы нельзя использовать контроллеру напрямую; для их преобразования в 10–16-разрядные цифровые данные о положении применяются преобразователи резольвер-в-цифру (R/D). Точность также подтверждается данными: двухполюсный (односкоростной) резольвер выдаёт абсолютное угловое положение в пределах одного оборота и достигает угловой точности около ±5 угловых минут. Многополюсные конструкции расширяют этот предел - в 16-полюсных решениях возможна точность до 10 угловых секунд, а в 128-полюсных - до 1 угловой секунды.
Почему инвертору обязательно знать положение ротора?
В синхронном двигателе с постоянными магнитами электрического автомобиля крутящий момент возникает в результате взаимодействия вращающегося магнитного поля статора с собственным магнитным полем ротора. Цель эффективной коммутации - поддерживать между этими двумя полями угол в 90 градусов. В двигателях со щётками эту синхронизацию выполняет механический коммутатор; в бесщёточном же двигателе ни один механический элемент эту задачу не выполняет. Переключение тока между фазами статора осуществляет инвертор, для чего он считывает положение ротора с датчика.
Именно в этом заключается суть векторного управления (FOC): мгновенное знание электрического угла ротора. При управлении PMSM положение ротора (θr) определяется непрерывно; FOC позволяет управлять скоростью и крутящим моментом плавно, точно и независимо друг от друга. Если синхронизация сбивается, цена видна сразу: если коммутация происходит слишком рано или слишком поздно, поле статора перестаёт соответствовать положению ротора и крутящий момент падает. Иными словами, каким бы развитым ни было программное обеспечение инвертора, при неверных данных о положении результат тоже будет неверным.
Сравнение резольвера, энкодера и датчика Холла
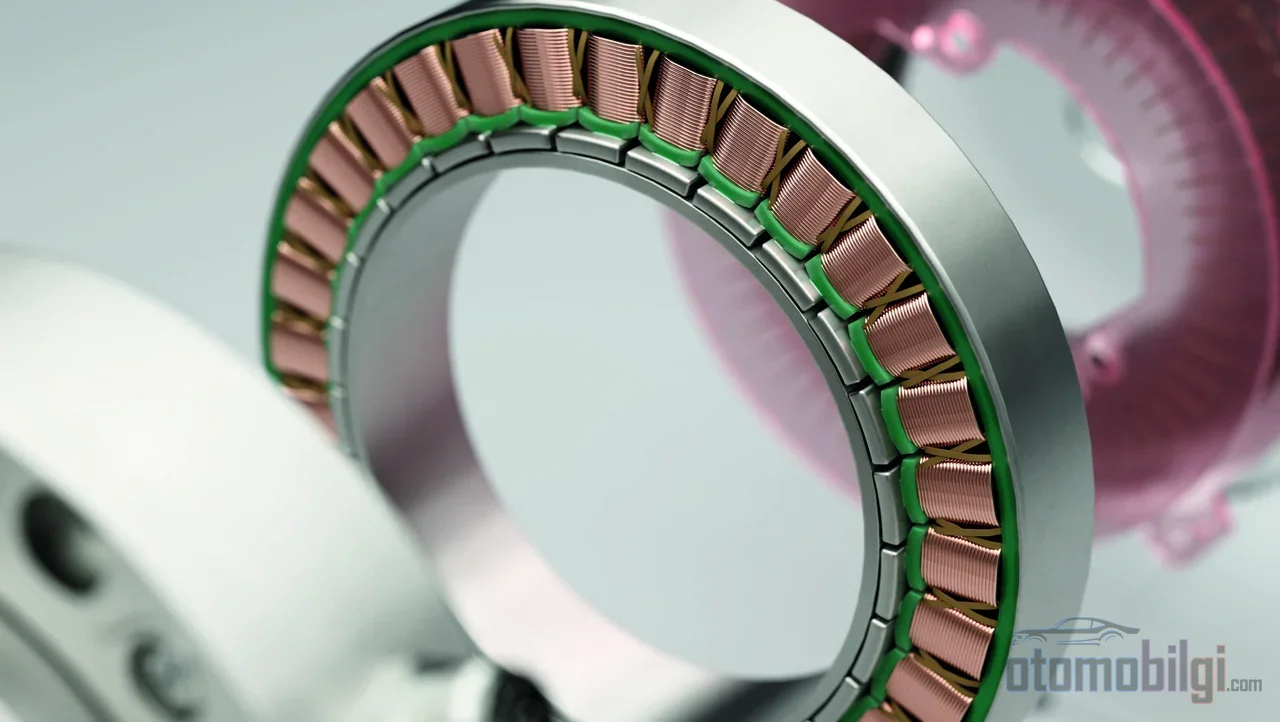
Все три датчика выполняют одну и ту же задачу: преобразуют механическое вращательное движение в электрический сигнал, вырабатывая данные о положении и скорости. Различие заключается в характере сигнала и профиле прочности. Энкодеры вырабатывают последовательности цифровых импульсов или цифровые слова; резольверы предоставляют аналоговую синусоидальную/косинусоидальную индуктивную связь. Датчики Холла выдают абсолютное положение ротора, но с грубым разрешением: они работают шагами по 60 электрических градусов и достаточны для простых схем управления вроде шестиступенчатого (six-step) управления. Стойкость к температуре - тоже их плюс.
Благодаря высокому разрешению энкодер является типичным выбором для точных сервоприменений; однако он даёт относительное положение. Разрешение оптических и магнитных инкрементальных энкодеров дополнительно ограничено диаметром диска и шириной штрихов. Грубо говоря: энкодер либо прочный, либо дешёвый, и то и другое одновременно бывает редко; резольвер же, хотя и кажется дорогим, выживает в самых суровых условиях.
| Характеристика | Резольвер | Энкодер | Датчик Холла |
|---|---|---|---|
| Тип сигнала | Аналоговый синус/косинус | Цифровой импульс/слово | Цифровой |
| Данные о положении | Абсолютное (за один оборот) | Относительное | Абсолютное |
| Разрешение | Очень высокое (растёт с числом полюсов) | Высокое, ограничено диском | 60 электрических градусов |
| Термостойкость | До 210 °C | До 120 °C | Ограничен температурой |
| Вибростойкость | Очень высокая | Средняя | Средняя |
| Дополнительное оборудование | Возбуждающий драйвер + R/D преобразователь | Обычно не требуется | Не требуется |
Собственные слабые стороны резольвера
Справедливости ради стоит сказать, что резольвер тоже не безупречен. Он требует отдельного возбуждающего драйвера и R/D преобразователя; кроме того, поскольку при напряжении возбуждения, близком к нулю, синусные и косинусные выходы также равны нулю, он на части электрического цикла оказывается «слепым». Для устранения этого недостатка используются следящие (tracking) R/D преобразователи - но это может негативно влиять на фазовый запас.
Решения нового поколения по-новому интерпретируют это физическое ограничение. Индуктивные энкодеры, использующие печатную плату вместо медных обмоток, реализуют тот же принцип, что и резольвер, но дешевле, легче и компактнее. Более интересный подход - конструкция со встроенными в сам двигатель измерительными катушками: в этом решении, генерирующем сигналы синуса/косинуса из ШИМ-сигнала, достигнуты разрешение 32 000 отсчетов/оборот, фоновый шум 1,6 отсчета RMS и выборка положения каждые 40 мкс (25 кГц) в диапазоне 0–4 000 об/мин.
Почему в электромобилях выбирают резольвер?
Описать условия, в которых работает тяговый двигатель, несложно: температура от -40 °C до 150 °C, постоянная вибрация, влага, контакт с маслом и охлаждающей жидкостью. Полностью металлический резольвер естественно устойчив к таким условиям. Цифры делают разницу наглядной: резольвер 210 °C может работать при температуре, тогда как энкодеры обычно ограничены 120 °C ; кроме того, резольвер выдерживает примерно в 5 раз более высокие вибрации, чем энкодер. Поэтому практическое правило выбора просто: резольвер предпочтителен во всех случаях, когда требуется работа при температуре выше 110 °C, при сильных вибрациях, в контакте с маслом или охлаждающей жидкостью, а также при длительном сроке службы.
Устойчивость к вибрациям - не случайность. Современные датчики положения тягового двигателя проектируются так, чтобы обрабатывать и отфильтровывать ошибочные сигналы, вызванные вибрацией. Иными словами, предпочтение резольверу со стороны производителя электромобилей - не вопрос элегантности, а инженерная необходимость, продиктованная термическими и механическими реалиями моторного отсека. В критически важных для безопасности приложениях резольвер фактически является выбором по умолчанию, поскольку обратная связь по положению должна быть абсолютной и непрерывной.
Как неисправность резольвера проявляется при езде?
Неисправность резольвера напрямую влияет на движение, даже если сам двигатель исправен: инвертор больше «не видит» ротор. Типичные симптомы таковы:
- Считывание неверной частоты вращения двигателя на приборной панели при неподвижном автомобиле - отображение значения при фактической нулевой скорости.
- Отсутствие оборотов на выходе двигателя, несмотря на нормальное высокое напряжение и нажатие педали газа.
- Отказы по перегрузке по току и отказы модулей IGBT в трехфазном оборудовании.
- Колебания частоты вращения двигателя, остановка (stalling), вибрация или аномальный шум.
Самый показательный диагностический признак - кривая скорости. В нормальных условиях частота вращения двигателя изменяется плавно и линейно; неисправность резольвера же порождает острые, изрезанные и нерегулярные кривые скорости. Известно, что аномальные щелкающие звуки и отрицательные показания скорости, зафиксированные в ходе NVH-тестов, в одном случае были связаны с неправильной конструкцией жгута проводов резольвера - источником неисправности может быть не сам датчик, а его соединение.
Жгут из шести проводов и метод измерения
Кабельный жгут резольвера обычно содержит шесть проводов: ref± (возбуждение), sin± и cos±. Неисправность можно обнаружить, измерив сопротивление трёх сигнальных пар в контроллере двигателя или в разъёме двигателя. Измерение целостности цепи можно выполнить, отсоединив разъём; если сопротивление в норме, но есть подозрение на ослабленное соединение, жгут покачивают и наблюдают за колебаниями скорости на дисплее. После замены датчика выполняется процедура, называемая калибровкой нулевого угла: определяется угловое смещение между нулевым положением резольвера и нулевым положением двигателя. В современных автомобилях также развиваются подходы диагностики на основе модели; методы, основанные на данных и на модели, направлены на выявление неисправностей резольвера через два типичных вида отказов.
Можно ли обойтись без датчика? Место управления без датчиков
Альтернатива действительно существует: управление двигателем без датчиков (sensorless) - это техника, обеспечивающая замкнутое управление скоростью и положением без физического датчика положения. Отсутствие механического датчика скорости в приводах двигателей обещает низкую стоимость и высокую надёжность; в сценариях с переменной нагрузкой можно отслеживать скорость и положение вала. Именно поэтому в тяговых системах электромобилей актуален спор о FOC с датчиком или без датчика - некоторые из предлагаемых подходов стремятся быть более компактными и конкурентоспособными по стоимости, сохраняя при этом надёжность на уровне резольвера.
Тем не менее позиция резольвера выглядит прочной. Абсолютность информации о положении при нулевой и очень низкой скорости по-прежнему остаётся самым надёжным фундаментом для плавного старта и точного управления моментом в синхронном двигателе с постоянными магнитами. Развитие управления без датчиков - это инженерная задача, за которой стоит следить; но сегодня, когда вы открываете двигатель электромобиля, на конце вала, скорее всего, всё ещё продолжает вращаться этот тихий трансформатор с медными обмотками.
Источники
- Резольвер (электрический)
- Как работает резольвер | Zettlex | Celera Motion
- Резольвер | Функция и применение в электродвигателе
- Измерение вращения с помощью резольверов
- Распространённые неисправности резольвера двигателя электромобиля
- Новый вариант обратной связи по положению двигателя: встроенная конструкция резольвера
- Устройства обратной связи: датчики Холла и резольверы
- Резольверы и энкодеры: выбор подходящего датчика для управления движением
- Резольвер и энкодер: техническое сравнение обратной связи по положению
- Требования к тяговому двигателю электромобиля и решения для датчиков скорости
- Резольверы и энкодеры для управления движением
- Безенсорное управление двигателем: выбор алгоритма
- Что такое бездатчиковая замкнутая система управления?