Kétmotoros EV-logika: Miért permanentmágneses motor az elején, és aszinkron motor a hátulján?
Az oldal megosztása
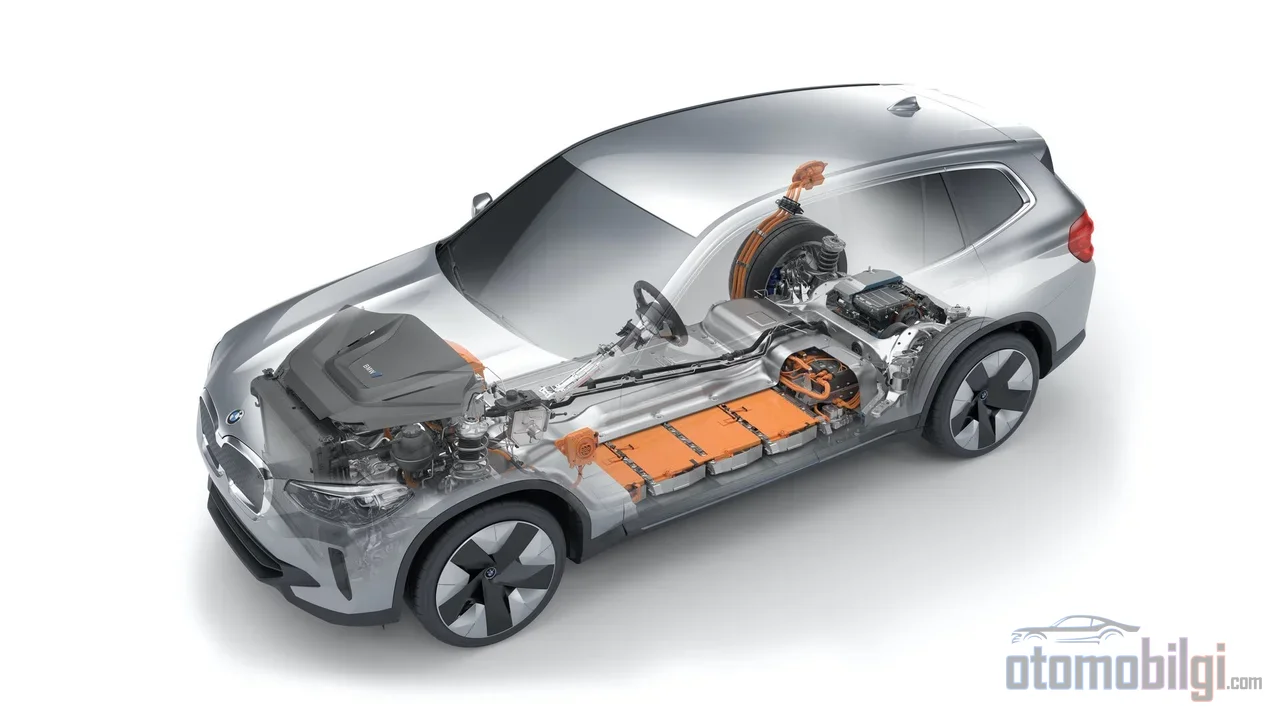
A kéthajtóműves elektromos járművekben az elöl és hátul két különböző motortípus alkalmazásának oka egyszerű mérnöki egyensúly: a állandó mágneses szinkronmotor csúcshatásfoka magas, ezért a folyamatosan terhelt tengelyen, az aszinkronmotor pedig szinte veszteségmentesen, szabadon tud forogni áramellátás nélkül, ezért a tartalék tengelyen dolgozik. Egy AWD-s elektromos autó így cruise módban is hatékony marad, és rugalmassággal rendelkezik ahhoz, hogy nyomatékszükséglet esetén mind a négy kerékről vegye fel az erőt.
Kiemeltek
- Állandó mágneses motorok 95-97% csúcshatásfokot érnek el; az aszinkronmotorok jellemzően 90-93% tartományban maradnak.
- Az aszinkronmotor sztatortáplálásának megszakadásakor a forgórész szabadon forog; ez teszi ideális tartalék tengellyé a kéthajtóműves felépítésben.
- Azonos teljesítményű aszinkronmotor 45-60 kg súlyú, míg a PMSM körülbelül 22 kg; a nyomatéksűrűség 2-3-szorosára magasabb.
- A Tesla Model 3 Dual Motor esetében elöl indukciós, hátul belső állandó mágneses (IPM) motort használ; a Mercedes-Benz EQ modellek viszont az ellenkezőjét választják.
Miért nem készülnek a két motor azonos kivitelben?
Mindkét tengely állandó mágneses motorral való felszerelése papíron logikusnak tűnik: végső soron hatékonyabb, könnyebb és kompaktabb motor. A probléma az, hogy a PM motor mágneses tere soha nem szűnik meg. Ezeknek a motoroknak a forgórészében lévő mágnesek minden pillanatban teret generálnak; amikor a jármű coast módban van, azaz a motor áramtalanítva van, a forgó mágneses forgórész nem kívánt áramokat és magveszteségeket hoz létre a sztator tekercseiben. Röviden: a PM motor szó szerint "elaltathatatlan".
Az aszinkron (indukciós) motorban viszont a forgórész áramát a sztator közvetve gerjeszti. Ha a sztator táplálása megszakad, a forgórész mágneses tér nélkül mechanikusan szabadká válik, és a csúszási veszteség közel nullára csökken. Ez az egyetlen tulajdonság magyarázza a kéthajtóműves architektúra alapvető logikáját: a használaton kívüli tengelynek ingyen kell forognia, és ezt csak az aszinkronmotor biztosítja.
A két motortípus jellege: hatásfok, tömeg, nyomatéksűrűség
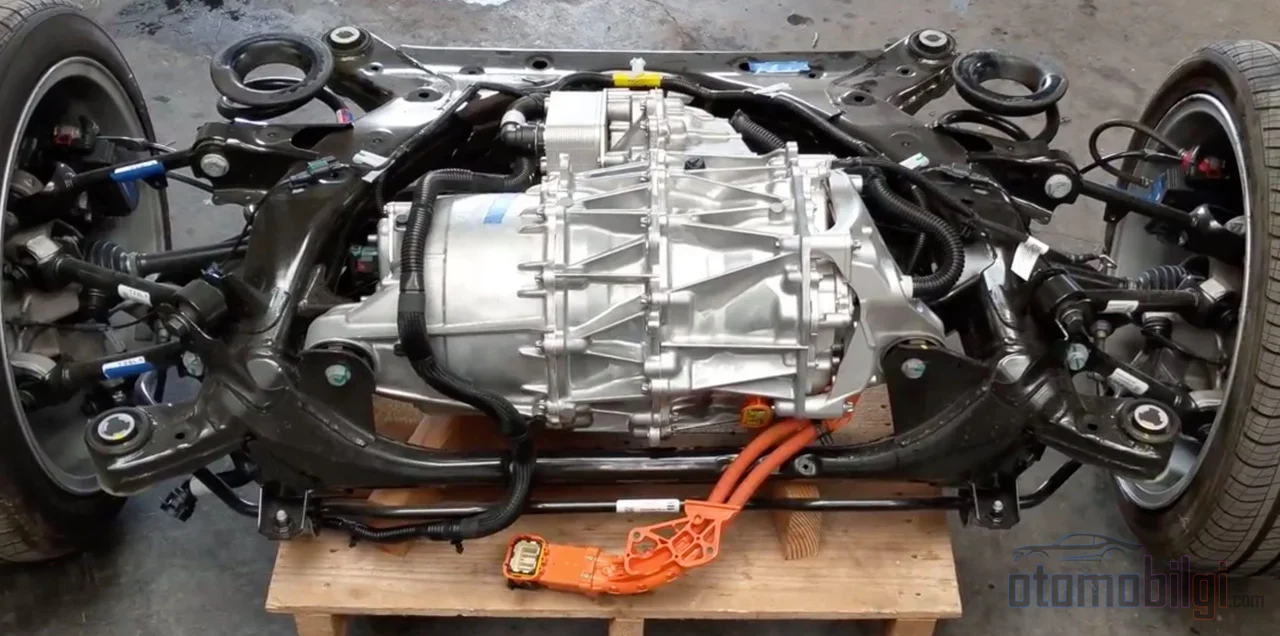
Az állandó mágneses szinkronmotor (PMSM) fölénye nemcsak a csúcshatásfokban, hanem a hatásfok eloszlásában rejlik. Mivel nincs forgórész-áramveszteség, széles sebesség- és nyomatéktartományban hatékony marad; ez a mindennapi használatban gyakran értékesebb, mint egy fix ponton lévő csúcshatásfok. Az aszinkronmotornál a veszteségek egy része teljesen strukturális: ahogy a forgórész a sztator teréhez képest a csúszás (slip) mértékében lemarad, áram, következésképpen hő keletkezik a forgórészben. Ugyanazon fluxus előállításához az aszinkronmotor több vasat és rezet igényel - egy 50 kW-os aszinkronmotor 45-60 kg, míg az azonos teljesítményű PMSM 22 kg. A PM motor nyomatéksűrűsége is 2-3-szorosára magasabb, azaz ugyanaz a teljesítmény kompaktabb csomagba fér bele.
| Tulajdonság | Állandó mágneses szinkron (PMSM) | Aszinkron (indukciós) |
|---|---|---|
| Csúcshatásfok | 95-97% | 90-93% |
| Szabadforgás vesztesége | Alacsony, de nem nulla (állandó mágneses tér) | Nagyon alacsony, gyakorlatilag szabadon forog |
| 50 kW-os motor tömege | Körülbelül 22 kg | 45-60 kg |
| Nyomatéksűrűség | Magas (2-3-szoros) | Alacsonyabb |
| Hatásfok a terhelési tartományban | Széles tartományban hatékony | Változó terhelésnél gyorsabban csökken |
| Mágnesigény | Ritkaföldfém elemek szükségesek | Nem szükséges |
| Tipikus szerep | Folyamatosan terhelt tengely | Tartalék tengely / kiegészítő teljesítmény |
Illesztési logika a hatásfoktérképen
Minden villanymotorral rendelkezik hatásfoktérképpel: egy kontúrdiagrammal, amely a sebesség-nyomaték síkon mutatja, mely tartományban mennyire hatékony. A veszteségek három fő csoportból származnak - a tekercsellenállásból eredő ohmikus veszteségek, a vasban változó mágneses fluxusból származó vasteszteségek, valamint a PM motoroknál a mágnesek által okozott további veszteségek. Egy jó kétmotoros elrendezés ezen térképek leghatékonyabb tartományait a jármű tipikus használati profiljában legtöbb időt töltő pontjaihoz igazítja.
A stratégia így működik: állandó sebességgel való haladáskor (cruise) csak a PM motor működik, és méreteit pontosan úgy választják meg, hogy ebben az alacsony terhelésű forgatókönyvben a hatásfoktérkép leghatékonyabb szigetére essen. Az aszinkron motort egy inverterparanccsal kikapcsolják; a rotor szabadon forog, a fékezőerő szinte nulla. Amikor gyorsítás, lejtő vagy vontatási veszteség lép fel, a második motor nyomatékot kezd termelni. A jármű szoftvere folyamatosan úgy állítja be az első és a hátsó tengely közötti nyomatékmegosztást, hogy optimalizálja a fogyasztást; ezek a nyomatékelosztó algoritmusok egyben az alapvető nyomatékvektorolás infrastruktúráját is megteremtik, és igyekeznek kiegyensúlyozni minden tengely oldalirányú erőkapacitását.
A rekuperatív fékezésben is van aszimmetria: a PM motor természetes módon átáll generátor módba, mert a mezője mindig készen áll. Az aszinkron motor generátorként való használata valamivel bonyolultabb; mivel a rotormező közvetett gerjesztéssel jön létre, a vezérlőrétegnek először fel kell építenie ezt a mezőt. Ennek ellenére a modern kétmotoros járművekben mindkét tengely részt vehet az energiavisszanyerésben.
Miért választják a gyártók ezt vagy azt az illesztést?
Tesla: elöl indukciós, hátul IPM
Tesla Model 3 A Dual Motor ennek az architektúrának a legtöbbet vitatott példája: az első tengelyen háromfázisú, négypólusú indukciós motor; a hátsó tengelyen háromfázisú, hatszázusú belső állandó mágneses (IPM) motor. A cég történelmi görbéje is tanulságos - az első Roadster és a Model S teljesen indukciós volt; a Model 3-mal és az Y-nal együtt a fő hajtóegység PMSM alapra állt át. Az ok világos: a PM motor magasabb költsége megéri az általa nyújtott hatásfoknyereséget. A Tesla emellett az állandó mágneseket a reluctancia (mágneses ellenállási nyomaték) tervezéssel kombinálva egy lépéssel tovább viszi a hatásfokot. A PMSR-nek nevezett motorgenerációban az IPM-SynRM hibrid architektúra nyomai fedezhetők fel.
Mercedes-Benz: tükörkép
A Mercedes-Benz EQ modellek ugyanezt a logikát fordítva alkalmazzák: a hátsó tengelyen állandó gerjesztésű szinkron motor, az első tengelyen indukciós motor. Ez azt mutatja, hogy a "melyik tengelyen legyen a PM" kérdésének nincs egyetlen helyes válasza; a döntést a jármű súlyeloszlása, a tipikus vezetési terhelés és a hőkezelési architektúra alapján hozzák meg. Mivel a hátsó tengely a legtöbb EV-ben nagyobb folyamatos teljesítményt hordoz, a PM motor hátulra helyezése biztosítja, hogy a cruise terhelés a leghatékonyabb motorra jusson - a Teslánál is lényegében ugyanez a logika működik.
Ágazati általánosság
A BYD, Toyota, Hyundai és Volkswagen márkák elsősorban PMSM rendszerekre támaszkodnak a magas nyomatéksűrűség és a széles fordulatszám-tartománybeli hatékonyság miatt. A BEV-ek túlnyomó többsége permanens mágneses motort használ; a Renault Zoe és a korai Tesla Model S ennek a szabálynak ismert kivételei. Az iparági kutatások szerint a PM motorok maradnak az uralkodó motortípus a belátható jövőben; a Bosch alkatrészóriás is bemutatta az új generációs sorozatgyártású permanens mágneses szinkron e-motorcsaládját.
A PM minden esetben felülmúlja őket? Ahol az aszinkron motor még mindig nyer
Az összehasonlítás nem egyirányú. Az aszinkron motor három konkrét előnyt hordoz: mivel nincs benne permanens mágnes, nem függ a ritkaföldfém elemektől, a motorköltsége jellemzően 20-30%-kal alacsonyabb, és ellenáll a mágnes demagnetizációjának - még 120°C feletti környezetben sincs térvesztési probléma. PM motoroknál viszont a magas hőmérsékletet a mágnesek élettartamát veszélyeztető kockázatként kell számításba venni. Emellett a PM rotor forgása a kapcsolt feszültséggel ellentétes feszültséget (back-EMF) termel; ez teszi lehetővé, hogy a motor a terhelésének megfelelő áramot vegye fel, de magas fordulatszámon a feszültség- és veszteségmenedzsment a tervezés kritikus kérdésévé válik.
A hatásfokkültség nagysága sem abszolút: bár az 5-7%-os sáv általánosan elfogadott, a különbség a terhelési pont szerint szűkül és nyílik. A PM előnye különösen változó terheléseknél szembetűnő; folyamatos és állandó terhelésnél a különbség jelentősen csökken. A jelöltek között szerepel az elektromos gerjesztésű szinkronmotor (EESM) is: mágnesmentes, és a gerjeszthetőség szabályozási rugalmasságot ad, de a részterheléses hatásfok jellemzően a PMSM alatt marad, mert folyamatos gerjesztőáramot igényel a rotor tér táplálásához.
Gyakran ismételt kérdések: növeli a dupla motor a hatótávot?
A kérdés válasza a motortól függ. Egyetlen PM motoros járművet a PM + aszinkron párosítású AWD járművel összehasonlítva a kétmotoros elrendezés nem veszít hatótávot - mert a nem használt aszinkron tengely szabadon forog, és alig érinti a hatásfokot. A nyereség pedig abból származik, hogy a nyomaték a szükséges tengely felé oszlik el, és minden motor a saját hatásfoktérképének leghatékonyabb tartományában működik. Ha mindkét tengely permanens mágneses lett volna, a rövidzárlaton folyamatosan átfolyó magveszteségek valóban felemésztették volna a hatótávot; a párosítás pontosan e veszteség kiküszöbölésére létezik.
Akkor miért nem használják minden gyártók ugyanazt az elrendezést? A PM tengely pozíciója modellenként és gyártónként változik; míg egyes értékelések az első motort írják le hatékonyabb PM-ként, a karosszériabontási elemzések a Model 3/Y-nél megerősítik, hogy a hátsó motor a tipikus vezetési terheléseknél a hatékonyabb PM-típus. Nem a szabály állandó, hanem az elv: a menetterhelést a leghatékonyabb motornak kell vinnie, a másik pedig csak szükség esetén kapcsoljon be.
Következtetés: tudatos aszimmetria
Elöl állandó mágneses, hátul aszinkron (vagy fordítva) elrendezés; ez nem az egyik motortechnológia fölényét hirdeti a másikkal szemben, hanem két különböző karakter munkamegosztását. A PM motor a széles terhelési tartományban nyújtott 95-97%-os hatásfokával a folyamatos terhet viseli, az aszinkron motor pedig szabad forgási képességével veszteségmentesen tartja a tartótengelyt. A mágnesköltség, a hőállóság és a ritkaföldfémektől való függetlenség olyan tényezők, amelyek gazdaságilag is megszilárdítják ezt a párosítást. Aki négykerékhajtást szeretne hatótávveszteség nélkül,annak a mérnök számára ez az aszimmetria a jelenlegi technológiában a legkiegyensúlyozottabb válasznak bizonyul.
Források
- PMSM vszinkronmotor vs indukciós motor: 3 döntés, amivel megmentheted az EV-építésedet
- Összehasonlítás: indukciós vs permanens mágneses motorok villamos autókhoz
- Indukciós vs permanens mágneses motorok | Hatásfok és nyomaték
- Egy AWD Tesla Model 3-ben miért különbözik az első és a hátsó motor
- Tesla Model Y vs Model 3: Villanymotor-technológia összehasonlítás
- Villamos járművek hatásfoktérképeiben jelentkező veszteségek: Áttekintés
- Regeneratív fékezés: Közelebbről a rendszerek módszereiről és korlátairól
- Indukciós motorok az EV-hajtásláncokban
- Villamos motorok villamos járművekhez 2026-2036
- Bosch új generációs permanens mágneses e-motorok