رزالور چیست؟ موتور الکتریکی موقعیت خود را از کجا میداند؟
این صفحه را به اشتراک بگذارید
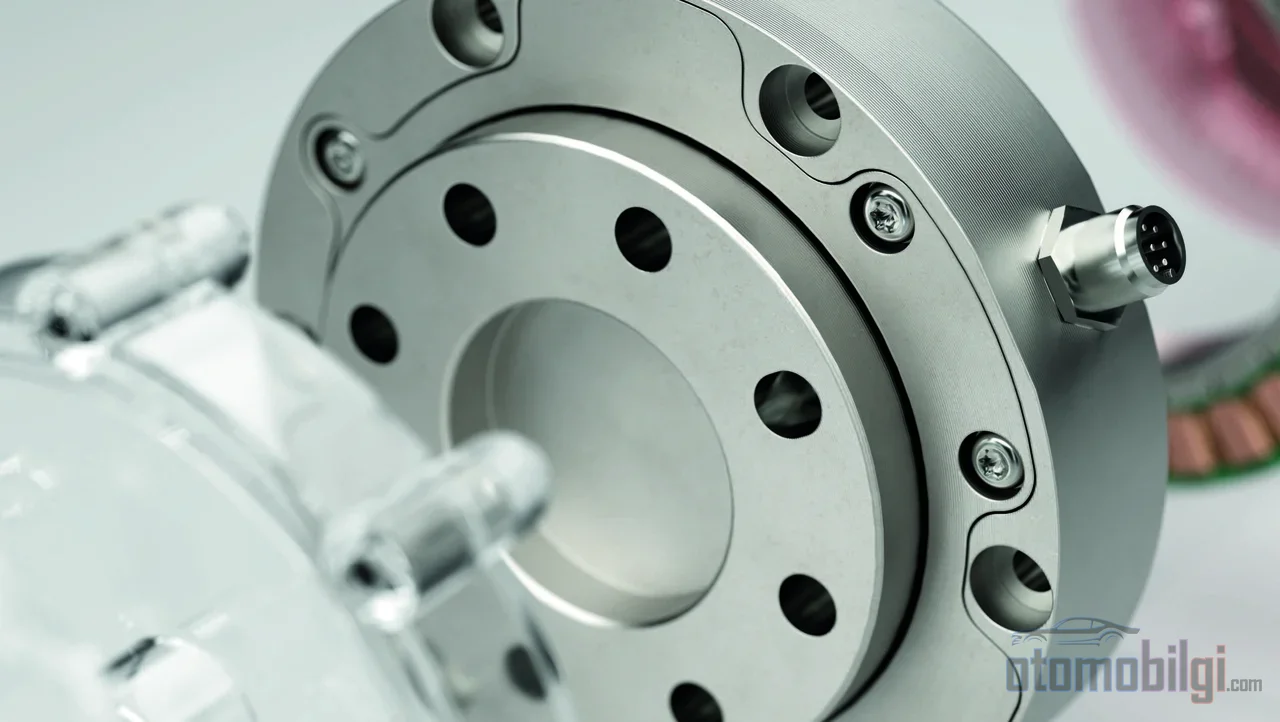
رزولور، یک سنسور موقعیت القایی است که با اصل ترانسفورماتور کار می کند و موقعیت زاویه ای لحظه ای روتور موتور الکتریکی را اندازه می گیرد. اینورتر می تواند با نگه داشتن میدان مغناطیسی استاتور 90 درجه جلوتر از روتور، گشتاور تولید کند؛ برای این کار دانستن موقعیت روتور ضروری است و رزولور این داده را فراهم می کند. همان کاری را که سنسور هال و انکودر انجام می دهند انجام می دهد، اما مقاومت در برابر دما و ارتعاش آن را به انتخاب پیش فرض موتورهای خودروهای الکتریکی تبدیل کرده است.
نکات برجسته
- رزولور، یک سنسور موقعیت آنالوگ است که با همان اصل القایی ترانسفورماتور کار می کند.
- فرکانس تحریک معمولی 2 kHz حدود است؛ در کاربردهای هوافضا 10 kHz تا می رسد.
- رزولور 210 °C تا قابل کار است؛ انکودرها معمولا به 120 °C محدود هستند.
- یک رزولور دوقطبی ±5 دقیقه دقت زاویه ای می تواند به دست آورد.
- علائم خرابی: نبود گشتاور با وجود فشار دادن پدال گاز، نوسان سرعت و ارتعاش غیرعادی.
رزولور چیست و چگونه کار می کند؟
رزولور، در اصل یک ترانسفورماتور الکتریکی چرخان است. مستقیما روی شفت یک موتور الکتریکی نصب می شود؛ موقعیت روتور در رزولور دقیقا با موقعیت زاویه ای آن در موتور مطابقت دارد. فیزیک آن با ترانسفورماتور یک خانه تفاوتی ندارد: به یک سیم پیچ اولیه در استاتور، سیگنال تحریک سینوسی با فرکانس بالا اعمال می شود و این سیگنال از طریق اتصال القایی به روتور فلزی چرخان منتقل می شود. نکته حیاتی، تغییر اتصال القایی میان سیم پیچ ها و روتور فلزی ماشینکاری شده بر اساس زاویه روتور است.
در نوع رایج - رزولور فرستنده بدون جاروبک (brushless transmitter) - سه سیم پیچ روی استاتور وجود دارد: یک سیم پیچ تحریک و دو سیم پیچ با زاویه 90 درجه نسبت به یکدیگر. این دو سیم پیچ ثانویه بسته به موقعیت روتور، ولتاژهایی با دامنه های متفاوت القا می کنند؛ از یکی سیگنال بازخورد سینوسی و از دیگری سیگنال کسینوسی به دست می آید. کنترلر با مقایسه دامنه های نسبی این دو سیگنال، زاویه روتور نسبت به استاتور را محاسبه می کند. در یک دور کامل، سیگنال ها شکل موج خود را تکرار می کنند، بنابراین اطلاعات زاویه در هر دور تجدید می شود.
سیگنال تحریک و پردازش سیگنال
سیگنال تحریک مرجع زمانی تمام زنجیره سیگنال است؛ هرگونه اعوجاج در این مرجع مستقیما به عنوان خطای موقعیت خوانده می شود. در کاربردهای زمینی 50–60 هرتز، در دریانوردی و هوافضا 400 هرتز و در سیستم های کنترل فرکانس های بالا مانند 5 کیلوهرتز ترجیح داده می شود. توانی که سیم پیچ ها را تغذیه می کند کار واقعی تولید نمی کند، به همین دلیل ولتاژها پایین هستند: زیر 24 ولت AC.
سیگنال های سینوسی و کسینوسی برای کنترلر مستقیما قابل استفاده نیستند؛ از مبدل های رزولور به دیجیتال (R/D) که آن ها را به داده موقعیت دیجیتال 10–16 بیتی تبدیل می کنند، استفاده می شود. دقت نیز مبتنی بر داده است: یک رزولور دوقطبی (تک سرعته) در یک دور، موقعیت زاویه ای مطلق می دهد و به دقت زاویه ای حدود ±5 دقیقه می رسد. طرح های چندقطبی این مرز را جلو می برند - در راهکارهای 16 قطبی دقت تا 10 ثانیه و در راهکارهای 128 قطبی تا 1 ثانیه ممکن است.
چرا اینورتر باید موقعیت روتور را بداند؟
در موتور سنکرون مغناطیس دائم خودروی برقی، گشتاور از برهمکنش میان میدان مغناطیسی چرخان استاتور و میدان مغناطیسی خود روتور پدید می آید. هدف از کاموتیشن کارآمد، حفظ زاویه 90 درجه میان این دو میدان است حفظ زاویه 90 درجه است. در موتورهای براش دار، این زمان بندی را کاموتاتور مکانیکی انجام می دهد؛ اما در موتور بدون براش هیچ عنصر مکانیکی این کار را بر عهده ندارد. عبور جریان میان فازهای استاتور را اینورتر انجام می دهد و برای این کار موقعیت روتور را از یک سنسور می خواند.
این دقیقا هسته کنترل جهت دهی میدان (FOC) است: دانستن آنی زاویه الکتریکی روتور. در سیستم محرکه PMSM موقعیت روتور (θr) به طور پیوسته تشخیص داده می شود؛ FOC امکان مدیریت سرعت و گشتاور را به شکلی نرم، دقیق و مستقل از یکدیگر فراهم می کند. اگر زمان بندی به هم بریزد، هزینه اش بلافاصله دیده می شود: اگر کاموتیشن خیلی زود یا خیلی دیر انجام شود، میدان استاتور با موقعیت روتور ناهماهنگ می شود و گشتاور افت می کند. یعنی هر چقدر هم نرم افزار اینورتر پیشرفته باشد، اگر داده موقعیتی که دریافت می کند غلط باشد، خروجی هم غلط خواهد بود.
مقایسه رزالور، انکودر و سنسور هال
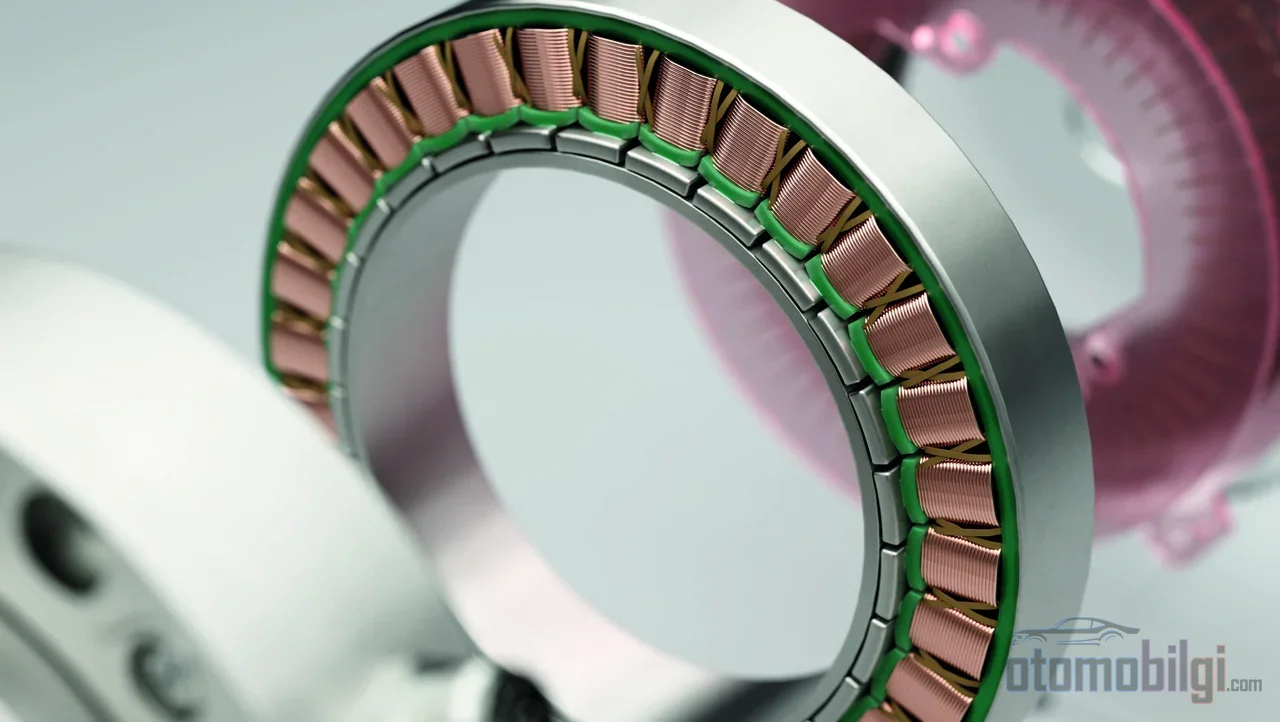
هر سه سنسور یک کار را انجام می دهند: تبدیل حرکت مکانیکی چرخش به سیگنال الکتریکی و تولید داده موقعیت و سرعت. تفاوت در ماهیت سیگنال و پروفایل دوام است. انکودرها دنباله پالس های دیجیتال یا کلمات دیجیتال تولید می کنند؛ رزالورها اتصال القایی آنالوگ سینوس/کسینوس ارائه می دهند. سنسورهای هال موقعیت مطلق روتور را می دهند اما با وضوح خام: با گام های 60 درجه الکتریکی کار می کنند و برای طرح های کنترلی ساده مانند درایو شش مرحله ای (six-step) کافی هستند. محدودیت دمایی هم که بر این است افزونه.
انکودر به لطف وضوح بالا، انتخاب معمول کاربردهای حساس سروو است؛ اما موقعیت نسبی می دهد. وضوح انکودرهای چرخان اپتیکی و مغناطیسی علاوه بر این با قطر دیسک و عرض خطوط محدود می شود. خلاصه ای ساده: انکودر یا بادوام است یا ارزان، و هر دو ندرتا با هم؛ رزالور اما با آنکه گران به نظر می رسد، همان است که در سخت ترین شرایط هم پابرجا می ماند.
| ویژگی | رزالور | انکودر | سنسور هال |
|---|---|---|---|
| نوع سیگنال | سینوس/کسینوس آنالوگ | پالس/کلمه دیجیتال | دیجیتال |
| اطلاعات موقعیت | مطلق (در یک دور) | نسبی | مطلق |
| وضوح | بسیار بالا (با تعداد قطب افزایش می یابد) | بالا، محدود به دیسک | 60 درجه الکتریکی |
| تحمل دما | تا 210 درجه سانتی گراد | تا 120 درجه سانتی گراد | محدود به دما |
| تحمل ارتعاش | بسیار بالا | متوسط | متوسط |
| سخت افزار جانبی | درایور تحریک + مبدل R/D | معمولا لازم نیست | لازم نیست |
نقطه ضعف خود رزالور
برای انصاف باید گفت رزالور هم بی نقص نیست. به درایور تحریک جداگانه و مبدل R/D نیاز دارد؛ همچنین چون وقتی ولتاژ درایو نزدیک به صفر است، خروجی های سینوس و کسینوس هم صفر هستند، در بخشی از هر دوره الکتریکی کور می شود. برای پوشش این نقطه کور از مبدل های R/D ردیاب (tracking) استفاده می شود - اما این هم می تواند به فاز توالی براین تاثیر منفی بگذارد.
نسل جدید راهحلها این مرز فیزیکی را دوباره تفسیر میکنند. انکودرهای القایی که بهجای سیمپیچهای مسی از برد مدار چاپی استفاده میکنند، همان اصل رزولور را ارزانتر، سبکتر و فشردهتر به کار میگیرند. رویکرد جالبتر اما طراحیای است که کویلهای آشکارساز را در خود موتور مدفون میکند: در این راهحل که از سیگنال PWM سیگنالهای سینوس/کسینوس تولید میکند، توان تفکیک 32.000 شمارش/دور، نویز پسزمینه 1,6 شمارش RMS و نمونهبرداری موقعیت در هر 40 µs در بازه 0 تا 4.000 دور در دقیقه (25 kHz) اندازهگیری شده است.
چرا محیط خودروی برقی رزولور را انتخاب میکند؟
توصیف محیطی که موتور کشش در آن کار میکند آسان است: دمای بین 40- و 150 درجه سانتیگراد، ارتعاش مداوم، رطوبت، تماس با روغن و مایع خنککننده. رزولور تمامفلزی بهطور ذاتی در برابر این شرایط مقاوم است. با نگاه به اعداد، تفاوت روشن میشود: رزولور در دمای 210 درجه سانتیگراد کار میکند، در حالی که انکودرها معمولاً محدود به 120 درجه سانتیگراد هستند؛ رزولور همچنین حدوداً 5 برابر ارتعاش بیشتر از انکودر را تحمل میکند. به همین دلیل قاعده انتخاب عملی ساده است: در هر کاربردی که دمای بالای 110 درجه سانتیگراد، ارتعاش شدید، تماس با روغن یا مایع خنککننده یا عمر سرویس طولانی مطرح باشد، رزولور برتری مییابد.
استحکام در برابر ارتعاش تصادفی نیست. حسگرهای موقعیت موتور کشش امروزی بهگونهای طراحی میشوند که سیگنالهای خطای ناشی از ارتعاش را پردازش و تفکیک کنند. خلاصه اینکه ترجیح رزولور از سوی سازنده خودروی برقی یک انتخاب ظرافتی نیست، بلکه الزامی مهندسی است که توسط واقعیت حرارتی و مکانیکی محفظه موتور دیکته میشود. در کاربردهای بحرانی از نظر ایمنی نیز چون بازخورد موقعیت باید مطلق و پیوسته باشد، رزولور عملاً انتخاب پیشفرض است.
خرابی رزولور در حین رانندگی چگونه خود را نشان میدهد؟
خرابی رزولور حتی وقتی خود موتور سالم است، رانندگی را مستقیماً تحت تأثیر قرار میدهد؛ زیرا اینورتر دیگر چشمی به روتور ندارد. علائم معمول عبارتند از:
- خوانده شدن سرعت اشتباه موتور روی صفحه نشانگر در حالت سکون خودرو - نمایش مقداری در حالی که سرعت واقعی صفر است.
- ناتوانی در گرفتن خروجی سرعت از موتور، با وجود نرمال بودن ولتاژ بالا و فشار دادن گاز.
- خطاهای اتصال کوتاه اضافهجریان و خرابی ماژول IGBT در تجهیزات سهفاز.
- نوسان سرعت موتور، ریپ زدن (توقف موتور)، ارتعاش یا صدای غیرعادی.
راهنمایی گویاترین در تشخیص، منحنی سرعت است. سرعت موتور در شرایط عادی بهنرمی و خطی تغییر میکند؛ اما خرابی رزولور منحنیهای سرعت تیز، دندانهدار و نامنظم تولید میکند. میدانیم که صدای تقتق غیرعادی و قرائت سرعت منفی که در تستهای NVH مشاهده شده، در یک مورد به طراحی اشتباه دسته سیم رزولور مربوط بوده است - نه خود حسگر، بلکه اتصال آن هم میتواند منشأ خرابی باشد.
دسته سیم ششسیمه و روش اندازهگیری
دسته سیم رزولور معمولا شش سیم شامل میشود: ref± (تحریک)، sin± و cos±. عیبیابی با اندازهگیری مقاومت سه جفت سیگنال در کنترلر موتور یا کانکتور موتور امکانپذیر است. با جدا کردن کانکتور میتوان آزمون پیوستگی انجام داد؛ اگر مقاومت نرمال باشد اما به اتصال شل مشکوک باشیم، دسته تکان داده میشود و نوسان سرعت در نمایشگر پایش میشود. پس از تعویض سنسور، عملیاتی به نام کالیبراسیون زاویه صفر انجام میشود: آفست زاویهای بین موقعیت صفر رزولور و موقعیت صفر موتور تعیین میگردد. در خودروهای امروزی رویکردهای تشخیص مبتنی بر مدل نیز در حال توسعه هستند؛ روشهای دادهمحور و مبتنی بر مدل هدفشان شناسایی خرابیهای رزولور از طریق دو نوع رایج خرابی است.
آیا بدون سنسور هم میشود؟ جای کنترل بدون سنسور
جایگزین واقعا وجود دارد: کنترل موتور بدون سنسور (sensorless) تکنیکی است که کنترل حلقهبسته سرعت و موقعیت را بدون سنسور موقعیت فیزیکی فراهم میکند. نبودن سنسور سرعت مکانیکی در درایوهای موتور، هزینه پایین و قابلیت اطمینان بالا را وعده میدهد؛ در سناریوهای بار متغیر میتوان سرعت و موقعیت شفت را رصد کرد. به همین دلیل بحث FOC با سنسور یا بدون سنسور در سیستمهای پیشرانه خودروهای برقی هم به روز است - برخی رویکردهای پیشنهادی در عین ارائه دوام همتراز رزولور، هدفشان فشردهتر بودن و رقابتپذیری هزینه است.
با این حال موقعیت رزولور امن به نظر میرسد. مطلق بودن اطلاعات موقعیت در سرعت صفر و سرعتهای بسیار پایین، همچنان مطمئنترین پایه برای راهاندازی نرم و کنترل دقیق گشتاور در موتور سنکرون آهنربای دائم است. پیشرفت کنترل بدون سنسور موضوع مهندسیای است که باید دنبال کرد؛ اما امروز وقتی موتور یک خودروی برقی را باز میکنید، به احتمال زیاد در انتهای شفت هنوز همین ترانس آرمین با سیمپیچ مسی و ساکت در حال چرخش است.
منابع
- رزالوور (الکتریکی)
- رزالوور چگونه کار میکند | Zettlex | Celera Motion
- رزالوور | عملکرد و کاربرد در موتور الکتریکی
- اندازهگیری دورانی با رزالوورها
- خطاهای رایج رزالوور موتور خودروهای برقی
- گزینهای جدید برای بازخورد موقعیت موتور: طراحی رزالوور داخلی
- دستگاههای بازخورد: بررسی سنسورهای اثر هال و رزالوورها
- رزالوور در برابر انکودر: انتخاب سنسور مناسب برای کنترل حرکت
- مقایسه فنی رزالوور و انکودر در بازخورد موقعیت
- الزامات موتور کشش خودروهای برقی و راهکارهای سنسور سرعت
- رزالوورها در برابر انکودرها برای کنترل حرکت
- کنترل موتور بدون سنسور: انتخاب الگوریتم
- حلقه بسته بدون سنسور چیست؟