چرا موتور برقی صدای سوت (اوی) میدهد؟
این صفحه را به اشتراک بگذارید
نتایج موتور برقی ترکیبی از دو منبع فیزیکی است: نواهای الکترومغناطیسی ناشی از نیروهای مغناطیسی درون موتور و صدای کلیدزنی فرکانس بالای اینورتر؛ و به اینها سهم مکانیکی گیربکس کاهشدهنده و بلبرینگها نیز اضافه میشود. با افزایش سرعت، زیر و بمیِ نتایج بالا میرود، زیرا این نواها متناسب با دور موتور جابهجایی فرکانسی مییابند. تولیدکنندگان این صدا را با کلیدزنی با طیف گسترده، حذف فعال نویز و طراحی صوتی ملایم میکنند یا آگاهانه شکل میدهند.
نکات برجسته
- نویز ناشی از کلیدزنی معمولاً در بازهٔ 5 تا 15 کیلوهرتز یعنی دقیقاً حساسترین ناحیهٔ گوش انسان ایجاد میشود.
- یک محاسبهٔ نمونه: در 4500 دور در دقیقه، 24. یک هارمونیک مرتبه تُنی با فرکانس 1800 هرتز تولید میکند.
- کلیدزنی با طیف گسترده، انرژی نویز تُنال را در طیف فرکانسی پخش میکند و سطح قله را کاهش میدهد.
- در اتحادیه اروپا از سال 2014 استفاده از سامانه هشدار صوتی خودرو (AVAS) در سرعتهای پایین الزامی است.
انفجارها، اگزوز، حرکت مکانیکی. اما وقتی سوار یک خودروی برقی میشوید، بیشتر سر و صداهای آشنا ناپدید میشوند و جای خود را به نتیجهای تیز، تُنال و بهسرعت اوجگیرنده میدهند. اما وقتی سوار یک خودروی برقی میشوید، آوای آشنای سر و صداها ناپدید میشود و جای خود را به نوعی صدای تیز، تُنال و بهسرعت اوجگیرنده میدهد. صدایی که بسیاری تصور میکنند از خودِ موتور میآید. تا حدی حق با اوست؛ از دید مهندسی، این نتیجه در واقع نشانهٔ شنیداریِ خرابی نیست، بلکه سند درستیِ کارکرد سیستم است. از منظر مهندسی، این صدای تقتق در واقع نشانهٔ شنیداریِ درست کار کردن سیستم است، نه خرابی آن.
صدای ویزویز در خودروی برقی از کجا میآید؟
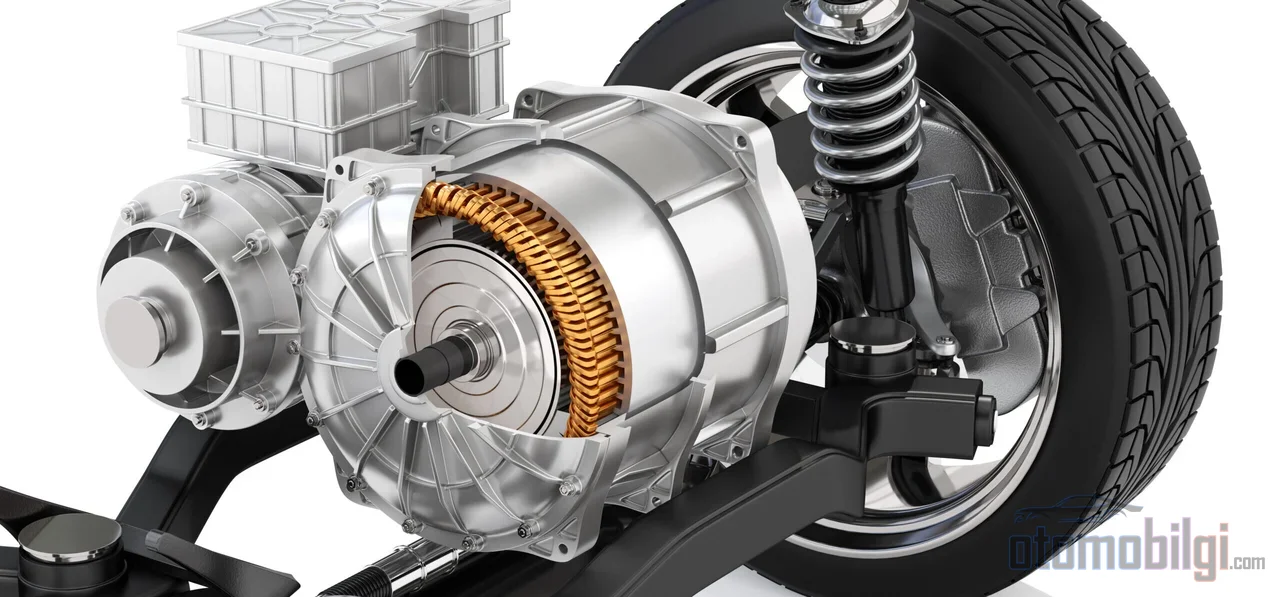
{media_wp_383930_3930" class="mb-3"}نخست، نویز الکترومغناطیسی: نخست، نویز الکترومغناطیسی: پسکوییدها به صورت گاز انتقالیافته یک میدان مغناطیسی میان روتور و استاتور ایجاد میکنند؛ این میدان باعث نوسان نیروها در فاصله هوایی میشود؛ این نیروها بدنه موتور را به لرزش درمیآورند. هر ساختاری که ارتعاش کند صدا تولید میکند. ویژگی این نویز یکنواخت و تُنالی است، زیرا به وسیلهی فرکانس برق تغذیه و مضارب آن - یعنی هارمونیکهایش - تعیین میشود.
الکترونیک قدرتی که جریان مستقیم باتری را به جریان متناوب مناسب موتور تبدیل میکند، با باز و بسته کردن ترانزیستورها با سرعتی بسیار بالا کار میکند. فرایند کلیدزنی، نویزی در فرکانس کلیدزنی و مضارب آن تولید میکند؛ این فرایند کلیدزنی، نویزی در فرکانس کلیدزنی و مضارب آن تولید میکند؛ اندازهگیریها نشان میدهد که این بازه معمولاً در باند 5-15 کیلوهرتز قرار میگیرد. نوسان نیروهای ناشی از کلیدزنی همزمان لرزشهای سازهای هم ایجاد میکند؛ و در کنار صدا، حس لمسشدنیای به آن میافزاید. (این حس در واقع به داخل کابین هم نفوذ میکند: (این ظرافت در واقع به داخل کابین هم راه مییابد: تأثیرات سه تکنیک PWM متفاوت بر نویز و لرزش بهصورت جداگانه در سطح قابل اندازهگیری قرار دارد.)
گیربکس کاهشدهنده و بلبرینگها. گیربکس کاهشدهنده دندهای و بلبرینگها. موتورهای برقی برخلاف موترهای احتراق داخلی میتوانند به دهها هزار دور برسند، به همین دلیل این اجزا با دورهای بسیار بالا میچرخند. در درایوهای آهنربای دائم، منبع صدای الکترونیکی هموار همراه با سرعت معمولاً اعمال موج سوئیچینگ اینورتر به موتور است؛ در برخی درایوها یک تُن الکترومغناطیسی مرتبه 8 شناختهشده دیده میشود و شکل ملایم آن کاملاً طبیعی است.
فرکانس سوئیچینگ چگونه صدا را تعیین میکند؟
برای درک امضای صوتی اینورتر باید به منطق PWM - مدولاسیون پهنای پالس - نگاه کرد. ترانزیستورها با فرکانسی ثابت باز و بسته میشوند و با تغییر زمان روشن ماندن در هر دوره (duty cycle)، ولتاژ میانگین اعمالی به موتور تنظیم میشود. آنچه به گوش میرسد همین فرایند سوییچ است: صدای «ایایای» با زیر و بمی ثابت و ماهیت الکترونیکی. این تُن کوتاه و ثابتی که در بسیاری از خودروهای برقی پیش از شروع شتابگیری شنیده میشود، دقیقاً صدای عملکرد عادی مدار PWM است؛ سپس هنگام شتاب گرفتن خودرو، تُن بالاتر میرود.
جابهجایی تُن همراه با دور موتور، نتیجهای حسابی است. فرکانس الکتریکی اعمالی به موتور متناسب با دور موتور افزایش مییابد و نیروهای الکترومغناطیسی در هارمونیکهای این فرکانس ارتعاش میکنند. بیایید با یک مثال ملموس پیش برویم: یک هارمونیک مرتبه 24 در 4500 rpm معادل یک هارمونیک مرتبه با تُن 1800 هرتز معادل است. این اجزای تُنال، از نیروهای مغناطیسی در فاصله هوایی هم نویز تُنال و هم نویز پهنباند تولید میکنند. یعنی بالاتر رفتن زیر و بمی صدای شنیدهشده با افزایش سرعت، نقصی نیست بلکه ضرورتی فیزیکی است.
از منظر مهندسی، میان ثابت نگهداشتن فرکانس سوئیچینگ و متغیر نگهداشتن آن یک کشمکش وجود دارد. فرکانس ثابت، فیلترکردن تداخل الکترومغناطیسی (EMI) را قابل پیشبینی میکند؛ اما باعث میشود نویز تُنال، زیر و بمی و آزاردهنده همیشه در یک نقطه باقی بماند. راهبردهای PWM با فرکانس سوئیچینگ متغیر نیز برای کاهش همزمان تلفات سوئیچینگ اینورتر و نویز سیستم به کار میروند. این توازن همچنان حوزهای فعال در توسعه است؛ روشهای جدیدی که فرکانسهای سوئیچینگ اینورتر را برای بهبود کیفیت صدا بهصورت پویا کنترل میکنند، اخیراً در میان راهحلهای فنی ثبتشده جای گرفتهاند.
چرخدندهها و بلبرینگها: کالبدشکافی انتقال مکانیکی
گیربکس در خودروی برقی معمولاً یک سیستم تکمرحلهای کاهنده است، اما از نظر نویز کاملاً پیچیده است. چرخدندهها سازوکار نویز خود را دارند: خطای انتقال و ارتعاش اصطکاکی ناشی از سطوح چرخدندهها. هنگامی که دندهها با هم تماس پیدا میکنند، تماس فلز با فلز با انحرافهای ریزمقیاس تحت بار همراه میشود و ارتعاش حاصل از بدنه گیربکس به کابین منتقل میشود. روغن، صدای ناشی از این تماس را تا حدی ماسک میکند؛ به همین دلیل تعجبآور نیست که در هوای سرد، چون گرانروی روغن تغییر میکند، صدا صبحها واضحتر باشد.
در سمت طراحی، مؤثرترین سلاح چرخدندههای حلزونی هستند. برخلاف چرخدندههای ساده، دندههای حلزونی تماس پلهای و پیوسته برقرار میکنند و این نرمی گذار، نویز را بهطور محسوسی کاهش میدهد؛ یکی از روشهای استاندارد کاهش نویز در گیربکسهای خودروهای برقی است.
بلبرینگها اما به دو دلیل بخشی از صدا هستند. از نظر مکانیکی، منبع آن تیزER صدای زیر میتواند بلبرینگهای موتور یا مجموعه دنده کاهنده باشد؛ افزایش سطح صدا یا تغییر کاراکتر آن، نشانگر هشدار اولیه خوبی برای سلامت بلبرینگها است. از نظر الکتریکی، در موتورهای اینورتری، کلیدزنی با فرکانس بالا میتواند به آسیب الکتریکی در یاتاقانها منجر شود - یعنی این قطعات هم منبع صدا هستند و هم موضوع داستانی که صدا روایت میکند. زمزمه مشخصهای که موتورهای زیر بار مستقل از میزان بار تولید میکنند نیز در همین سهم مکانیکی جای میگیرد؛ نویز فن خنککننده نیز به سرعت موتور وابسته است اما مستقل از بار است.
آیا نوع موتور کاراکتر صدا را تغییر میدهد؟
پاسخ کوتاه: بله، در سطح قابل اندازهگیری. میدان مغناطیسی روتور موتورهای سنکرون آهنربای دائم مستقل از اندوکتانس استاتور و مبتنی بر آهنرباها از قبل برقرار است؛ این موضوع بازده و تراکم گشتاور بالاتری را فراهم میکند. به لطف توانایی تولید گشتاور ثابت بدون نوسان در چرخه گشتاور، این موتورها را میتوان بسیار کمصدا و با ارتعاش پایین طراحی کرد. از سوی دیگر، کارکرد موتورهای آهنربای دائم با اینورتر اجباری است - یعنی صدای کلیدزنی همیشه در مدار است. در این موتورها دو عامل اصلی ارتعاش و نویز، عوامل الکترونیکی و مکانیکی هستند؛ ترکیب قطب و شیار، یعنی تطابق تعداد قطبهای روتور با تعداد شیارهای استاتور، کانون پژوهشهای NVH است.
موتورهای آسنکرون اما میدان مغناطیسی روتور را با القا تولید میکنند؛ به طور کلی بزرگتر، سنگینتر و کمبازدهترند اما هزینه آنها پایین است. کاراکتر صدای آنها نیز متناسب با این تفاوت است: اجزای اضافی وابسته به فرکانس لغزش قابل شنیدناند. تأثیر طراحی موتور بر صدا تنها به نوع موتور محدود نمیشود؛ پارامترهای طراحی مانند شیب روتور، شیارهای استاتور و روتور و عرض دهانه شیار، شکل موج نیرو در فاصله هوایی را مستقیماً تعیین میکنند و در میان روشهای کلاسیک کاهش نویز به شمار میآیند.
طیف گسترده: تکنیکی که صدا را میشکند
یکی از ظریفترین راهحلها برای نویز تونالی ناشی از کلیدزنی، تکنیک کلیدزنی با طیف گسترده است که مبانی نظری آن به سال 1992 بازمیگردد. منطق ساده است: شما فرکانس کلیدزنی اینورتر را به طور عامدانه درون یک بازه مدوله میکنید. انرژی نویز انباشته شده در باند باریک در طیف پخش میشود و انرژی هر فرکانس منفرد کاهش مییابد. گوش یک تُن باریکباند را بسیار آزاردهندهتر درک میکند؛ اما یک همهمه ملایم و پهنباند را به راحتی تحمل میکند. این تکنیک در کاهش EMI در منابع تغذیه کلیدزنی نیز اثبات شده است؛ میتواند نویز قابل شنیدن در خروجی را حذف و آن را در ورودی تا حد زیادی کاهش دهد.
جایگاه این تکنیک در دنیای خودروهای برقی در حال رشد است. در خودروهای برقی، ولتاژهای بالا و تعداد زیاد چیپها، سیستم را بهویژه در برابر تداخل الکترومغناطیسی حساس میکند؛ فناوریهای سنسور هوشمندی نیز توسعه یافتهاند که این حساسیت را تشخیص داده و کاهش میدهند. روشهای کیفیت صدا که فرکانس سوییچینگ را بهصورت دینامیکی کنترل میکنند، امتداد همان فلسفهی طیف گسترده هستند: بهجای یک تن ثابت و قابل پیشبینی، نویزی که در طیف پخش شده یا بهصورت دینامیکی موقعیتیابی میشود.
پیشگیری فعال از نویز و طراحی صوتی آگاهانه
فناوریهایی هم وجود دارند که تلاش میکنند صدا را بهکلی حذف کنند. اصل پیشگیری فعال از نویز کلاسیک است: امواج صوتی با دامنهی برابر اما فاز مخالف نسبت به منبع نویز تولید میشوند و دو موج یکدیگر را حذف میکنند. کار این رویکرد در خودروی برقی با خودروی احتراق داخلی متفاوت است. نویز موتور کلاسیک اساساً وجود ندارد؛ انرژی آکوستیک نویز با فرکانس بالای موتورهای برقی نسبتاً پایین است. به همین دلیل سیستمهای مدرن نویز محیطی جاده، باد و لاستیک را که وارد کابین میشود بهطور مداوم رصد کرده و موج مقابل تولید میکنند. بسیاری از تولیدکنندگان در این حوزه راهحلهای پکیجی ارائه میکنند؛ در برخی مدلها، طراحی صوتی فعال نهتنها نویز را سرکوب میکند بلکه یک کاراکتر صوتی آگاهانه نیز به کابین میافزاید.
اما صدای بیرون چه؟ چون نویز موتور برقی پایین است، عابران در سرعتهای پایین ممکن است حضور خودرو را نشنوند. به همین دلیل صداهای هشدار مصنوعی - AVAS - که برای اطلاعرسانی حضور خودروهای هیبریدی و برقی به عابران طراحی شدهاند، استاندارد شدهاند: صدای hovering تولیدشده با بلندگوها در سرعتهای پایین، شبیه به حرکت هوا. اتحادیهی اروپا این صداها را به تصمیم خود که در 2014 آنها را الزامی کرد، نسبت داده است؛ در آمریکا نیز صدای مصنوعی زیر سرعتهای مشخصی الزامی است. طراحی صوتی بهعنوان رشتهای که این الزام ایمنی را با تجربهی کاربری پیوند میدهد در حال توسعه است - هر برند اینجا فرصت خلق امضای آکوستیک خود را نیز مییابد.
سوت کشیدن چه زمانی طبیعی است و چه زمانی مشکل؟
یک قاعدهی تقریبی: سوت کشیدنی پیوسته، هماهنگ و تُنال که سرعت را دنبال میکند طبیعی است. افزایش تُن با سرعت، جابهجایی فرکانس طبیعی هارمونیکهای الکترومغناطیسی است؛ اویز الکترونیکی با زیر و بمی ثابت، صدای کار اینورتر است. موارد زیر اما شایستهی گوش سپردن هستند:
- اگر سوت کشیدن تازه ظاهر شده یا نسبت به گذشته بهطور محسوس افزایش یافته باشد،
- اگر صدای لرزش یا کاهش توان همراه آن باشد،
- اگر کاراکتر صدا با سرعت و بار بهشکلی غیرمنتظره تغییر کند.
این علائم به بخش مکانیکی - بهویژه بلبرینگها و گروه دندهی کاهنده - اشاره دارند. سطح نویز، روشی عملی و بدون هزینه برای پایش سلامت بلبرینگها است؛ کنترل هنگام تغییر صدا، فرصت مداخله پیش از رشد خرابی را فراهم میکند.
| منبع صدا | کاراکتر | رابطه با سرعت |
|---|---|---|
| نیروهای الکترومغناطیسی | تُنال، هارمونیکدار | فرکانس با دور موتور جابهجا میشود |
| سوییچینگ اینورتر | اویز الکترونیکی، باند 5-15 کیلوهرتز | وابسته به فرکانس سوییچینگ |
| دنده کاهنده | زمزمهی دنده | با نسبت دنده مقیاس میشود |
| بلبرینگها | زیر و بمی بالا، گاهی با آسیب الکتریکی | با دور موتور افزایش مییابد، تغییر آن نشانهی خرابی است |
| فن خنککننده | هیس فن / هم | با سرعت افزایش مییابد، مستقل از بار |
اُوت (öz) یک عیب نیست، یک حوزه طراحی است
اُوت موتور الکتریکی خطای یک قطعه واحد نیست؛ همپوشانی سهم نیروهای الکترومغناطیسی، سوییچینگ اینورتر، چرخدندهها و بلبرینگها است. هر گامی که در مهندسی برداشته میشود - spread spectrum، فرکانسهای سوییچ متغیر، چرخدندههای حلزونی، حذف نویز فعال - فشار این صدا را در داخل کابین کاهش میدهد یا آن را آگاهانه شکل میدهد. وقتی در خودروی الکتریکی بعدیتان شتاب میگیرید و به صدای شنیدهشده گوش میدهید، دیگر میدانید چه میشنوید: موتور نیست، امضای صوتی یک سیستم کامل است.
منابع
- EV Motor Noise, Whine & Overheating: Causes & Fixes
- NVH Electric Vehicles
- Vibration and noise characteristics of an inverter for electric vehicle application
- New Inverter Switching Control Method to Enhance Sound Quality in Electric Vehicles
- Inverter Acoustic Noise: PWM Strategy, Magnetostriction and Cabin Perception in EVs
- Understanding the Operating Noise of Electric Motors
- Noise in Electric Motors: A Comprehensive Review
- Tackling EV noise reduction
- Noise Reduction Techniques for EV Transmissions
- Low noise modulation technique for PWM inverter drives
- The pros and cons of spread-spectrum implementation
- Researchers Develop Technology To Protect EVs from Chip Noise
- J.K. Sound Design
- What Is Active Sound Design On The EV6 & EV9
- Vehicle Electrification and Active Noise Cancellation
- Electric vehicle warning sounds
- Induction vs. Permanent Magnet Motors
- What Does Noise Tell You About Your Electric Motor?