アダプティブクルーズコントロールはレーダーでどう車間距離を保っているのか?
このページを共有する
アダプティブクルーズコントロール(ACC)は、設定した速度を維持するだけでなく、レーダーとカメラで前方の車両を監視し、自動的なアクセルとブレーキの操作によって車間距離を保つ運転支援システムです.つまり、クラシックなクルーズコントロールの「話がわかる」バージョンと言えます.では、車は前方のクルマをどのように「見て」、距離をどう計算しているのでしょうか?順を追って見ていきましょう.
注目ポイント
- ACCは距離をメートルではなく 時間間隔で 維持します: 距離 = 速度 × 選択したギャップ
- レーダーは距離と接近速度を、カメラは車線と車両の分類を測定し、センサーフュージョンが両者を統合します
- ACC単体では SAEレベル1、車線維持と組み合わせると レベル2であり、責任を負うのは常にドライバーです
- 2023年時点で、新車の60%以上にACCが搭載されていました
- 汚れたレーダーセンサーや雨により、システムが一時的に無効になることがあります
アダプティブクルーズコントロールは具体的に何をするのか?
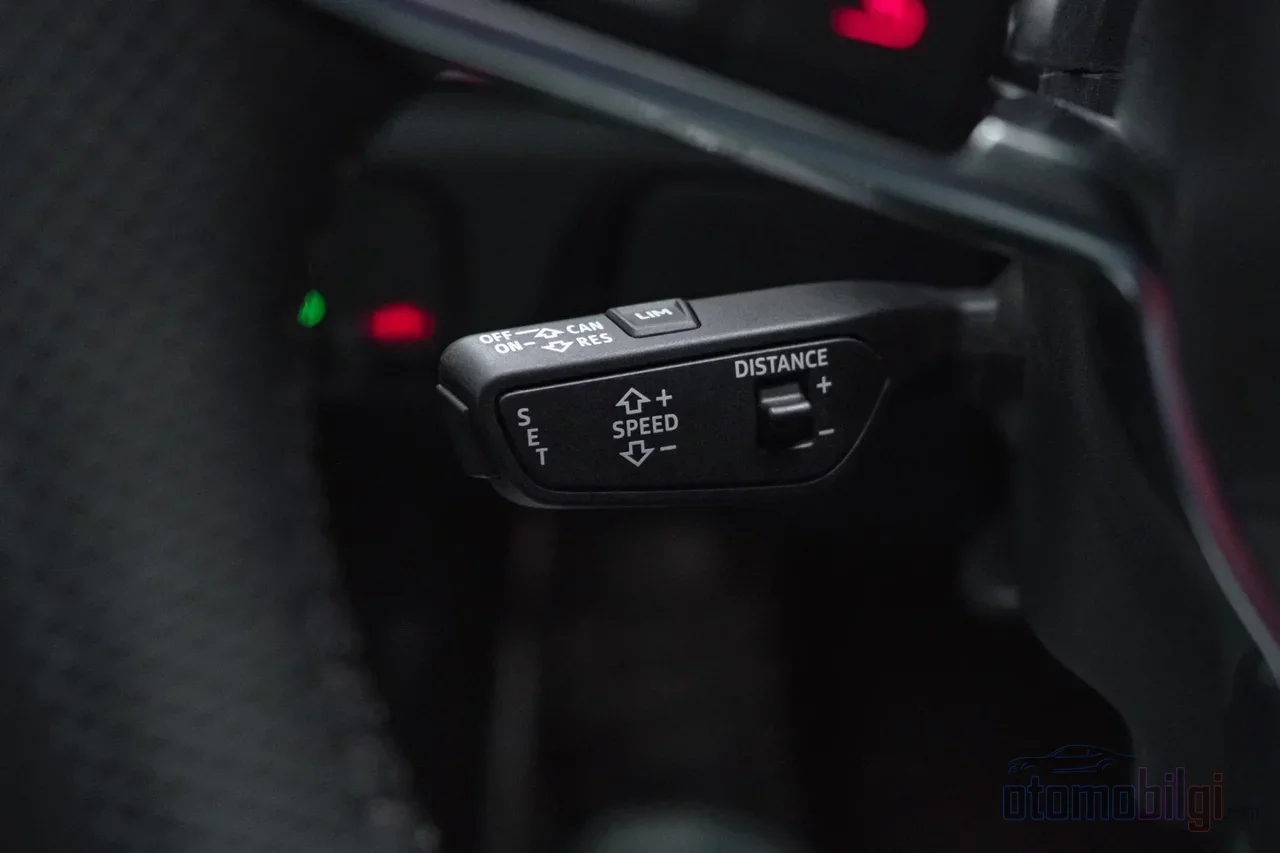
従来のクルーズコントロールでは、速度を指定すればアクセルを代わりに踏んでくれます.前方に車が入ってきたら、あなたが操作してブレーキをかけます.ACCはこれを一歩先へ進めます: 前方の車両を継続的に監視し、相手が減速すればこちらも減速し、道が開けると再び設定速度に戻ります.NHTSAの定義もまさにこれです: システムは、前方の車両とのあらかじめ設定された距離を維持するために、車両の速度を自動的に調整します.
このプロセスはフィードバックループと考えることができます - 自転車でバランスを保つのと同じように、継続的に測定し、継続的に修正します.ループは4つのステップで構成されます:
- 検知: レーダーとカメラが、前方車両との距離、方向、接近速度を測定します.
- 判断: システムは目標速度を決定します.これは、設定速度と選択した時間間隔を維持するのに十分な速度のうち、低い方です.
- 制御: スロットルとブレーキシステムがそれに応じて調整されます.
- 復帰: 道が開けると、システムはスムーズに設定速度へ戻ります.
注意すべき微妙な点があります: ACCが正しく機能するには、自車の車線がどのように曲がっているかを把握し、「リードカー」、つまり同じ車線内の最も近い前方車両を正しく特定する必要があります.そうでなければ、カーブで隣の車線の車をターゲットにして、無駄にブレーキをかけてしまうことがあります.そのため車線情報は非常に重要で、センサーフュージョンを採用しないとこの仕組みは完全には機能しません.
レーダーとカメラはなぜ協働するのか?
両方のセンサーには長所と短所があります.レーダーはミリ波帯で動作するセンサーで、通常はフロントバンパーやグリルの裏に隠されています.距離と接近速度の測定に非常に強く、昼夜を問わず機能します.しかし視野が狭いため、カーブや坂道でターゲットを見失うことがあります.カメラはミラー付近に取り付けられ、車線の線を検出し、見た物体が車両かどうかを分類し、横方向の位置測定はレーダーよりも正確です.その引き換えに、暗闇、反射、レンズの汚れなどの問題に弱い面があります.ライダーは非常に精密な距離データを提供しますが、雨、霧、雪では性能が低下し、量産型ACCではレーダーより採用例が少なくなっています.
まさにこの理由から、現代のシステムの多くは センサーフュージョン 行っています: レーダーは確実な距離と速度の測定を提供し、カメラは物体を分類してどの車線にいるかを判別します.2つの異なる測定原理が同じ物体を確認するため、測定の信頼性と距離精度の両方が向上します.フュージョンの利点は特に2つ挙げられます: カメラが得意とする横方向の位置/速度情報と、レーダーの距離・接近速度情報の組み合わせ.そしてカメラが車線を検出し、車両を自車線との相対位置に配置すること.この組み合わせは、カットイン(隣の車線から急に割り込んでくる車両)の検出も改善します.
それだけではありません: ACCは単独では動作しません.フロントレーダーとカメラに加えて、エンジン制御、ブレーキ制御、トランスミッション制御、ステアリングアングルデータ、車輪速度、そしてメインのADASモジュールがすべて同じデータライン上で通信しています.レーダー側の物理的基盤は一般的にFMCW(周波数変調連続波)方式で、レーダーは自車両と前方車両との距離を常に推定し、車両間の相対速度などの測定も行うことができます.
車間距離はどのように計算されるのか: タイムギャップのロジック
あなたへの役立つ質問: ACCは固定のメートル数を保ちますか? いいえ! 車間距離は車両の台数ではなく、 タイムギャップで (time gap)維持されます.式はシンプル: 車間距離 = 速度 × 選択したタイムギャップ.つまり120 km/hで選択したギャップは長い車間距離を与えますが、市街地の50 km/hでは同じ設定がはるかに短い距離に相当します.これはいわば、自動車教習所の「3秒ルール」を自動化したようなものです.
システムは通常、短・中・長のギャップ設定を提供し、ほとんどの走行には長い設定が推奨されます.一部の車両ではこの設定を恒久のデフォルトにすることができず、あるブランドのユーザーガイドには設定を変更できないことが明記されており、使用のたびに再選択する必要があります.実際、これは安全のために理にかなっています: ドライバーに毎回ギャップを意識的に選択させているのです.
興味のある方へ面白い詳細: エンジニアリングの世界では、タイムギャップは固定であるべきか可変であるべきかが今も議論されています.古典的な設計は固定ギャップを使用しますが、最近の学術研究の一つは、タイムギャップ自体を制御信号として使用する可変ギャップ戦略が、非線形H∞制御技術によってより良い結果をもたらしうると主張しています.別の研究では、ACC車両の反応時間は人間のドライバーと同等であるものの、コントローラーが使用するタイムギャップは人間のものより大きいことを示しています.つまり、システムは私たちより少し「慎重に」追随するのです.
速度とブレーキ介入の限界はどこにあるのか?
ここで最も重要な部分です: ACCの能力には限界があります.システムはタイムギャップをアクセルと 軽いブレーキで 保護する.緊急対応を要する状況では、視覚的・聴覚的な警告を発する.つまりACCは緊急ブレーキシステムではなく、そこでAEBが登場する.役割は次のように分担される.ACCは縦方向の制御(速度と車間距離)を担当し、車線中央維持は軽微なステアリング支援を行い、AEBは衝突リスクが高まった際により強くブレーキをかける.割り込みや急停止の際にはまずACCが減速し、接近速度が急増すればAEBが強力なブレーキで作動する可能性がある.
一部のシステムは約40 km/h以下で作動しなくなるか、停止後にRESUMEボタンを押すかアクセルを踏むよう求めてくる.渋滞追従(stop-and-go)機能は車種によって異なり、0 km/hから作動できるシステムもある.さらに忘れてはならないのは: ドライバーが常に最優先であること. ブレーキかアクセルを踏んだ瞬間、ACCは即座に解除されること.
SAEレベルで見るとこうなる.ACC単体では縦方向の制御のみを担うためLevel 1とされ、車線中央維持と組み合わさるとLevel 2の「部分自動運転」になる.どちらの場合もステアリングと責任はドライバーにある.そのため、部分自動運転はあくまで快適装備と捉えるべきで、衝突防止を保証するものではないというのが有力な見解だ.
| システム | 役割 | 何をする? |
|---|---|---|
| ACC | 速度と車間距離の管理 | アクセルと軽いブレーキで時間車間ギャップを維持する |
| 車線中央維持 | 横方向の制御 | 軽微なステアリング支援を行う |
| AEB | 緊急ブレーキのバックアップ | 衝突リスクが高まると強くブレーキをかける |
ACCはなぜ勝手に解除されるのか?
雨の日に運転中に「ACC not available」という警告に出くわしたことがあるなら、あなたは一人ではないし、それには完全に技術的な理由がある.激しい雨の中では、レーダー信号が空気中の水の密度によって遮断されていると感知し、システムが自らオフになるか、性能が低下した(degraded)モードに移行する.カメラ側でもフロントガラスの前面が塞がれていると同じことが起こる.要するに、雨、雪、濃霧、明るい直射光は、車両が周囲を認識するために信頼しているセンサーを妨げたり、誤認させたりしうるのだ.
センサーの詰まりとキャリブレーション
レーダーセンサーは雨だけでなく、汚れ、雪、バンパーコーティング、ナンバープレートブラケット、衝撃による損傷によっても遮断されることがある.この警告が出て整備工場に行くと、最初に確認されるのがフロントグリル奥にあるレーダーの物理的状態だ.多くの場合、問題は布と5分で解決する.
あまり知られていないが重要なのがキャリブレーションだ.フロントガラスを交換すればカメラに、フロントバンパーやグリルを交換すればレーダーの位置に影響し、サスペンションやアライメント調整でさえセンサーの照準を狂わせることがある.これらの作業の後はOEMの手順に従ったキャリブレーションが必須だ.センサーの「見ている」方向が間違っていれば、システムの計算はすべて狂ってしまう.
視野の物理的限界
天気がどれほど良くても、レーダーの視野には限界がある.カーブでは隣の車線の車を目標に含めてしまったり、本来の先行車(lead car)を見落としたりすることがある.また、坂の頂上では前方の交通がレーダーにとって「頂上の下」に隠れてしまう.そのため、ACCはカーブや起伏の多い道路では、最もよく機能する平坦な道路よりもはるかに予測しにくい挙動を示す.予期しない減速や加速を経験することがあるだろう.
ACCに関するよくある質問
雨でなぜターゲットを見失うのか? 上で説明したセンサーの遮蔽のためです.レーダー信号は雨の中で弱まり、カメラもレンズの濡れや反射に悩まされます.システムが安全だと感じない場合、自ら停止します.これは故障ではなく、設計上の予防策です.
ACCは運転全体を引き継ぐのか? 絶対にいいえ.ACCは縦方向の制御を引き継ぎます.ハンドルはあなたが握り続け、システムは決して自律走行ではありません.長い停車の後、自動で再開しない場合もあります.そのため「過信」の罠に陥らないことが重要です.
最短の車間距離はどこでも選べるのか? 技術的には可能ですが、実際には最もよくある間違いの一つです.汚れたセンサーでの使用、カーブや坂道での過信、割り込みしてくる車への準備不足も頻繁に見られるミスです.
価格はいくら? ベーシックなACCオプションは約 500 USDから始まり、フル装備のドライバーサポートパッケージは 2,000~2,500 USD の帯域に達することがあります.普及率については状況が急速に変化しています.2023年時点で車両の60%以上にACCが搭載されており、これは2017年と比較してほぼ3倍の増加で、モデルラインの89%がこのシステムを提供していました.
ドライバーとしてACCを最大限に活用するには?
ACCは正しく使用すれば、特に混雑した高速道路の交通において疲労を大幅に軽減するシステムです.しかし魔法のような運転手ではなく、あくまでアシスタントです.長めの車間距離設定をほとんどの走行で選び、センサー(バンパーのレーダーとフロントガラスのカメラ)が清潔であることを確認し、雨や雪の条件ではシステムが作動しなくなる可能性を受け入れ、割り込みしてくる車に反応が遅れる事態に備えられないまま運転しないでください.要するに、システムを理解し、限界を知り、ハンドルを握る本当の主役は依然としてあなた自身であることを忘れないでください.この技術が数年以内にすべての車で標準になると思いますか?私はかなり近いと思います.
参考文献
- アダプティブクルーズコントロールとは? 仕組み・メリットとデメリット
- センサーデータフュージョン
- センサーフュージョンによるアダプティブクルーズコントロール
- FMCW技術を用いた自動車用アダプティブクルーズコントロール
- 運転支援技術
- クルーズコントロールの種類
- 雨天時に運転支援システムは故障するのか?
- さまざまな走行条件下における車間距離の比較分析
- アダプティブクルーズコントロールのための可変車間時間戦略
- GNSSが利用しにくい環境におけるアダプティブクルーズコントロールのレーダーベース測位
- ACC警告: レーダー、カメラ、またはキャリブレーション
- ホンダACCの使い方: 2026年版ガイド
- AAAによる先進自動車安全機能ガイド