Adaptif Hız Sabitleyici Radarla Mesafeyi Nasıl Tutuyor?
Bu Sayfayı Paylaşın
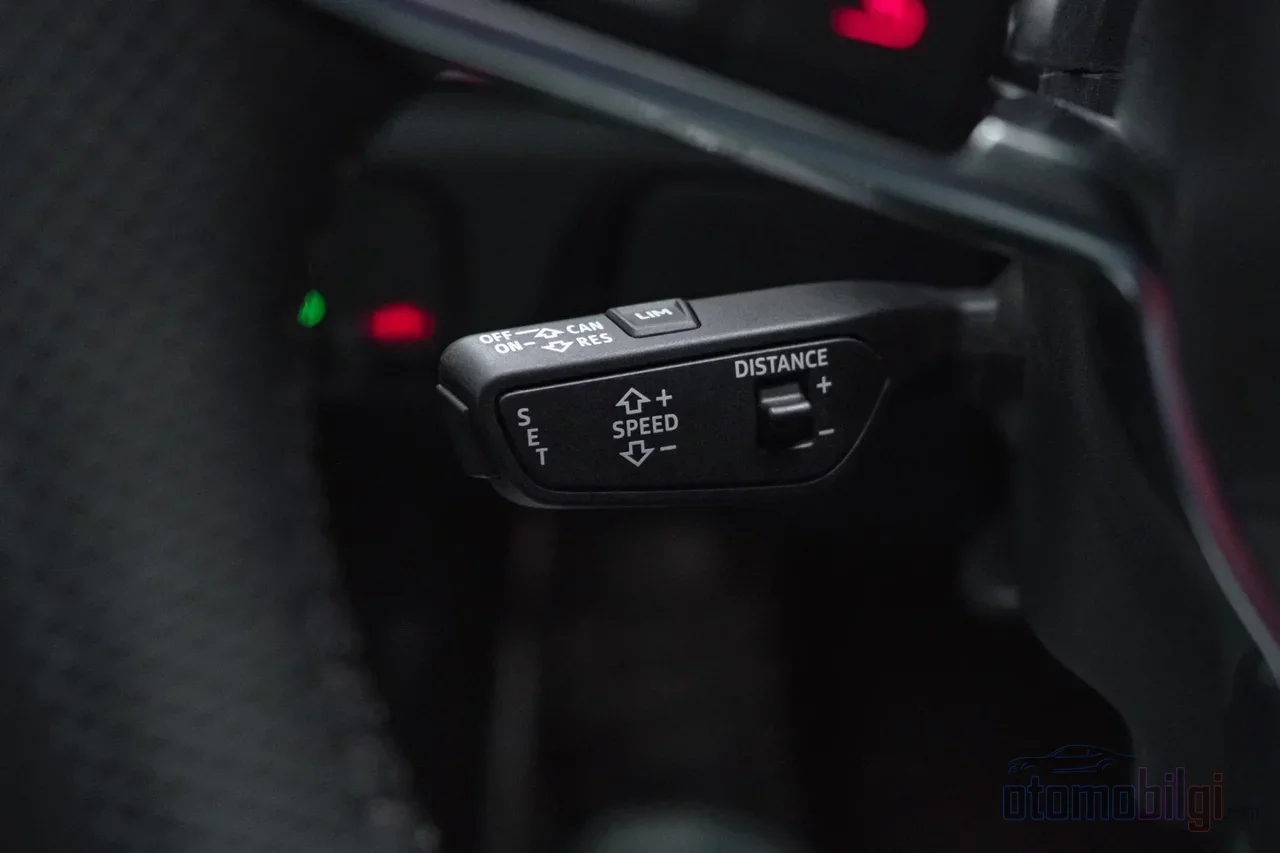
Adaptif hız sabitleyici (ACC), sabitlediğin hızı korumakla kalmayıp radar ve kamerayla öndeki aracı da izleyen, aradaki mesafeyi otomatik gaz ve fren müdahalesiyle tutan bir sürücü destek sistemidir. Yani klasik cruise control'ün laf anlayan hali diyebiliriz. Peki bir araç önündeki arabayı nasıl 'görüyor' ve mesafeyi nasıl hesaplıyor? Hadi adım adım bakalım.
Öne Çıkanlar
- ACC mesafeyi metreyle değil zaman aralığıyla korur: mesafe = hız × seçilen gap
- Radar menzil ve kapanış hızını, kamera şerit ve araç sınıflandırmasını ölçer; füzyon ikisini birleştirir
- Tek başına ACC SAE Level 1, şerit merkezlemeyle birlikte Level 2'dir; sorumlu her zaman sürücüdür
- 2023 itibarıyla yeni araçların %60'ından fazlasında ACC vardı
- Kirli radar sensörü veya yağmur, sistemi geçici olarak devre dışı bırakabilir
Adaptif Hız Sabitleyici Tam Olarak Ne Yapar?
Klasik hız sabitleyiciye hızı söylersin, o da gaza senin yerına basar. Öne bir araç girince sen devreye girip frenlersin. ACC ise aynı işi bir adım öteye götürür: öndeki aracı sürekli izler, o yavaşlarsa sen de yavaşlar, yol açılınca tekrar set hızına döner. NHTSA'nın tanımı da tam bu: sistem, öndeki araca önceden ayarlanmış mesafeyi korumak için aracın hızını otomatik olarak ayarlar.
Süreci bir geri besleme döngüsü gibi düşünebilirsin - tıpkı bisiklette dengede kalmak gibi, sürekli ölçüp sürekli düzeltirsin. Döngü dört adımdan oluşur:
- Algılama: Radar ve kamera, öndeki aracın mesafesini, yönünü ve kapanış hızını ölçer.
- Karar: Sistem hedef hızı belirler; bu, set hızın ile seçtiğin zaman aralığını korumana yetecek hızdan daha düşük olanıdır.
- Kontrol: Gaz kelebeği ve fren sistemi buna göre modüle edilir.
- Geri dönüş: Yol açılınca sistem yumuşakça set hızına geri döner.
Dikkat edilmesi gereken ince bir nokta var: ACC'nin doğru çalışması için aracın kendi şeridinin nasıl kıvrıldığını bilmesi ve 'lead car'ı, yani aynı şeritteki en yakın öndeki aracı doğru belirlemesi gerekir. Yoksa virajda yan şeritteki aracı hedef alıp boş yere frenleyebilir. Bu yüzden şerit bilgisi o kadar kritik ki, sensör füzyonuna geçmeden bu iş tam oturmuyor.
Radar ve Kamera Neden Birlikte Çalışıyor?
İki sensörün de güçlü ve zayıf yanları var. Radar, milimetre dalga bandında çalışan bir sensör; genellikle ön tamponun ya da ızgaranın arkasına gizlenir. Mesafe ve kapanış hızı ölçümünde çok güçlü, gece gündüz demeden çalışır. Ama görüş alanı dar olduğu için viraj ve eğimlerde hedefi kaçırabilir. Kamera ise aynanın yakınına monte edilir; şerit çizgisini bulur, gördüğü nesnenin araç olup olmadığını sınıflandırır ve yan konum ölçümü radardan daha isabetlidir. Karşılığında karanlık, parlama ve kirli lens gibi sorunlara açıktır. Lidar çok hassas mesafe verir ama yağmur, sis ve karda performansı düşer; seri üretim ACC'lerde radardan daha az karşımıza çıkar.
İşte bu yüzden modern sistemlerin çoğu sensör füzyonu yapıyor: radar sağlam menzil ve hız ölçümünü verirken, kamera nesneyi sınıflandırıp hangi şeritte olduğunu söylüyor. İki farklı ölçüm prensibi aynı nesneyi teyit ettiği için hem ölçüm güvenilirliği hem de menzil doğruluğu artıyor. Füzyonun özellikle iki kazancını saymak mümkün: kameranın iyi olan yan (lateral) konum/hız bilgisiyle radarın menzil ve kapanış hızı bilgisinin birleşmesi; ve kameranın şeritleri tespit edip araçları kendi şeridimize göre konumlandırması. Bu kombinasyon aynı zamanda 'cut-in' tespitini, yani şeridine ani giren bir aracı fark etmeyi de iyileştiriyor.
Sadece bu da değil: ACC tek başına çalışmaz. Ön radar ve kamerayla birlikte motor kontrolü, fren kontrolü, şanzıman kontrolü, direksiyon açısı verisi, tekerlek hızları ve ana ADAS modülü hep aynı veri hattında konuşur. Radar tarafında işin fiziksel temeli genellikle FMCW (frekans modülasyonlu sürekli dalga) tekniği; radar, kendi aracı ile öndeki araç arasındaki mesafeyi sürekli tahmin eder ve araçlar arası bağıl hız gibi ölçümleri de yapabilir.
Takip Mesafesi Nasıl Hesaplanıyor: Zaman Aralığı Mantığı
Sana lazımlı bir soru: ACC arkanda sabit bir metre bırakır mı? Hayır! Mesafeyi araç boylarıyla değil, zaman aralığıyla (time gap) korur. Formül basit: takip mesafesi = hız × seçtiğin zaman aralığı. Yani 120 km/s'de seçtiğin gap sana uzun bir tampon arası verirken, şehir içi 50 km/s'de aynı ayar çok daha kısa bir mesafeye denk gelir. Bu aslında sürücü kurslarındaki '3 saniye kuralı'nın otomatikleştirilmiş hali gibi bir şey.
Sistemler genellikle kısa, orta ve uzun gap ayarları sunar; çoğu sürüş için uzun ayar önerilir. Bazı araçlarda bu ayarı kalıcı varsayılan yapmak mümkün değil - bir markanın kullanıcı rehberinde bunun ayarlanamadığı açıkça belirtiliyor; her kullanımda tekrar seçmen gerekiyor. Aslında bu, güvenlik için mantıklı: sürücünün her seferinde gap'i bilinçli seçmesi isteniyor.
Merak edenler için ilginç bir detay: mühendislik dünyasında zaman aralığının sabit mi değişken mi olması gerektiği hâlâ tartışılıyor. Klasik tasarımlar sabit gap kullanırken, güncel akademik çalışmalardan biri, zaman aralığının kendisinin kontrol sinyali olarak kullanıldığı değişken bir gap stratejisinin doğrusal olmayan H∞ kontrol tekniğiyle daha iyi sonuç verebileceğini öne sürüyor. Bir başka araştırma da ACC araçlarının tepki sürelerinin insan sürücülerle karşılaştırılabilir olduğunu ama kontrolcünün kullandığı zaman aralığının insanınkinden büyük olduğunu gösteriyor; yani sistem bizden biraz daha 'temkinli' takip ediyor.
Hız ve Fren Müdahalesinin Sınırları Nerede?
Şimdi işin en kritik kısmı: ACC'nin gücü sınırlı. Sistem zaman gap'ini gaz ve hafif frenlemeyle korur; acil müdahale gerektiren bir durumda ise görsel ve işitsel uyarı verir. Yani ACC bir acil fren sistemi değil - orada AEB sahneye çıkar. Roller şöyle dağılır: ACC boyuna kontrolü (hız ve mesafe) yönetir, şerit merkezleme hafif direksiyon desteği verir, AEB ise çarpışma riski yükseldiğinde daha sert fren uygular. Cut-in ve ani duruşlarda önce ACC yavaşlar; kapanış hızı fırlarsa AEB güçlü frenlemeyle devreye girebilir.
Bazı sistemler yaklaşık 40 km/h altında devre dışı kalır ya da durduktan sonra RESUME tuşu veya gaza dokunmanı ister. Stop-and-go yeteneği modele göre değişir; bazı sistemler 0 km/h'den aktive olabiliyor. Ayrıca unutma: sürücü her zaman öncelikli. Frene ya da gaza bastığın an ACC anında devre dışı kalır.
SAE seviyeleri açısından durum şu: ACC tek başına sadece boyuna kontrolü yönettiği için Level 1 sayılır; şerit merkezlemeyle birleşince Level 2 'kısmi otomasyon' olur. İki durumda da direksiyonun ve sorumluluğun sende. Bu yüzden kısmi otomasyonu bir konfor özelliği olarak görmek gerektiği, çarpışma önleme garantisi olmadığı yönünde güçlü bir görüş var.
| Sistem | Görev | Ne yapar? |
|---|---|---|
| ACC | Hız ve mesafe yönetimi | Gaz ve hafif frenlemeyle zaman gap'ini korur |
| Şerit merkezleme | Yatay kontrol | Hafif direksiyon desteği verir |
| AEB | Acil fren yedeği | Çarpışma riski yükselirse sert frenler |
ACC Neden Kendi Kendine Devre Dışı Kalıyor?
Yağmurda direksiyon başında 'ACC not available' uyarısıyla karşılaştıysan yalnız değilsin ve bunun tamamen teknik nedenleri var. Şiddetli yağmurda radar sinyali, havadaki su yoğunluğundan sinyal blokajı hissedebilir; sistem kendini kapatır ya da bozulmuş (degraded) moda geçer. Kamera tarafında da ön camın önü tıkalıysa aynı şey olur. Kısacası yağmur, kar, yoğun sis ve parlak direkt ışık, aracın çevresini anlamak için güvendiği sensörleri engelleyebilir ya da şaşırtabilir.
Sensör tıkanması ve kalibrasyon
Radar sensörü sadece yağmurdan değil, kirden, kardan, tampon kaplamalarından, plaka braketlerinden veya darbe hasarından da bloke olabilir. Bu uyarıyla servis gidince ilk kontrol edilen şey de zaten ön ızgara arkasındaki radarın fiziksel durumudur - çoğu zaman sorun bir bez ve beş dakikayla çözülür.
Daha az bilinen ama önemli bir konu: kalibrasyon. Ön camı değiştirirsen kameranın, ön tampon ya da ızgarayı değiştirirsen radarın konumu etkilenir; hatta süspansiyon ve rot ayarı bile sensör nişanını bozabilir. Bu işlemlerden sonra OEM prosedürüne göre kalibrasyon şart. Sensörlerin 'bakmadığı' yönü yanlışsa, sistemin tüm hesapları şaşar.
Görüş alanının fiziksel sınırları
Hava ne kadar temiz olursa olsun radarın görüş alanı sınırlı. Virajlarda bitişik şeritteki bir aracı hedefe dahil edebilir ya da asıl lead car'ı kaçırabilir; tepe üstünde öndeki trafik radar için 'tepesinin altında' kalır. Bu yüzden ACC virajlı ve engebeli yollar en iyi çalıştığı düz yollardan çok daha az öngörülebilir davranır - beklenmedik yavaşlamalar ya da hızlanmalar yaşayabilirsin.
ACC ile İlgili Sık Sorulan Sorular
Yağmurda hedef neden kaybediyor? Yukarıda anlattığım sensör blokajı yüzünden; radar sinyali yağmurda zayıflar, kamera da ıslak lens ve parlama ile boğuşur. Sistem güvenli hissetmediğinde kendini kapatır - bu bir hata değil, tasarım gereği bir önlem.
ACC tüm sürüşü devralır mı? Kesinlikle hayır. ACC boyuna kontrolü devralır; direksiyonu sen tutarsın ve sistem hiçbir zaman otonom değildir. Uzun duruşlardan sonra her zaman otomatik devam da etmeyebilir - bu yüzden 'yanlış güven' tuzağına düşmemek önemli.
En kısa gap'i her yerde seçebilir miyim? Teknik olarak evet ama pratikte en sık yapılan hatalardan biri bu. Kirli sensörle kullanmak, viraj ve eğimde aşırı güvenmek ve cut-in yapan araca hazırlıksız yakalanmak da sık karşılaşılan hatalar arasında.
Fiyatı ne kadar? Temel ACC opsiyonu yaklaşık 500 USD'den başlarken, tam donanımlı sürücü destek süitleri 2.000–2.500 USD bandına çıkabiliyor. Yaygınlık tarafında ise tablo hızla değişiyor: 2023 itibarıyla araçların %60'ından fazlasında ACC vardı; bu 2017'ye göre neredeyse üç kat artış ve model hatlarının %89'u sistemi sunuyordu.
Sürücü Olarak ACC'den En İyisini Nasıl Alırsın?
ACC, doğru kullanıldığında özellikle yoğun otoyol trafiğinde yorgunluğu ciddi biçimde azaltan bir sistem. Ama sihirli bir şoför değil, bir asistan. Uzun gap ayarını çoğu sürüş için seç, sensörlerin (tampondaki radar ve ön camdaki kamera) temiz olduğundan emin ol, yağmur ve kar koşullarında sistemin kapanabileceğini kabul et ve asla cut-in yapan bir araca geç tepki vermeye hazır olmadan yola çıkma. Kısacası: sistemi tanı, sınırlarını bil ve direksiyondaki asıl kişinin hâlâ sen olduğunu unutma. Sence bu teknoloji birkaç yıl içinde tüm araçlarda standart olur mu? Bence çok yakın.
Kaynaklar
- What Is Adaptive Cruise Control? How It Works, Pros & Cons
- Sensor data fusion
- Adaptive Cruise Control with Sensor Fusion
- Automotive Adaptive Cruise Control Using FMCW Technology
- Driver Assistance Technologies
- Different Types of Cruise Control
- Will Your Driver Assistance Systems Fail in the Rain?
- Comparative Analysis of Following Distances in Different Driving Conditions
- A variable time gap strategy for Adaptive Cruise Control
- Adaptive cruise control radar-based positioning in GNSS-challenged environments
- ACC Warning: Radar, Camera, Or Calibration
- How to Use Honda ACC: 2026 Guide
- AAA's Guide to Advanced Auto Safety Features