Hogyan tartja a távolságot radarral az adaptív tempomat?
Az oldal megosztása
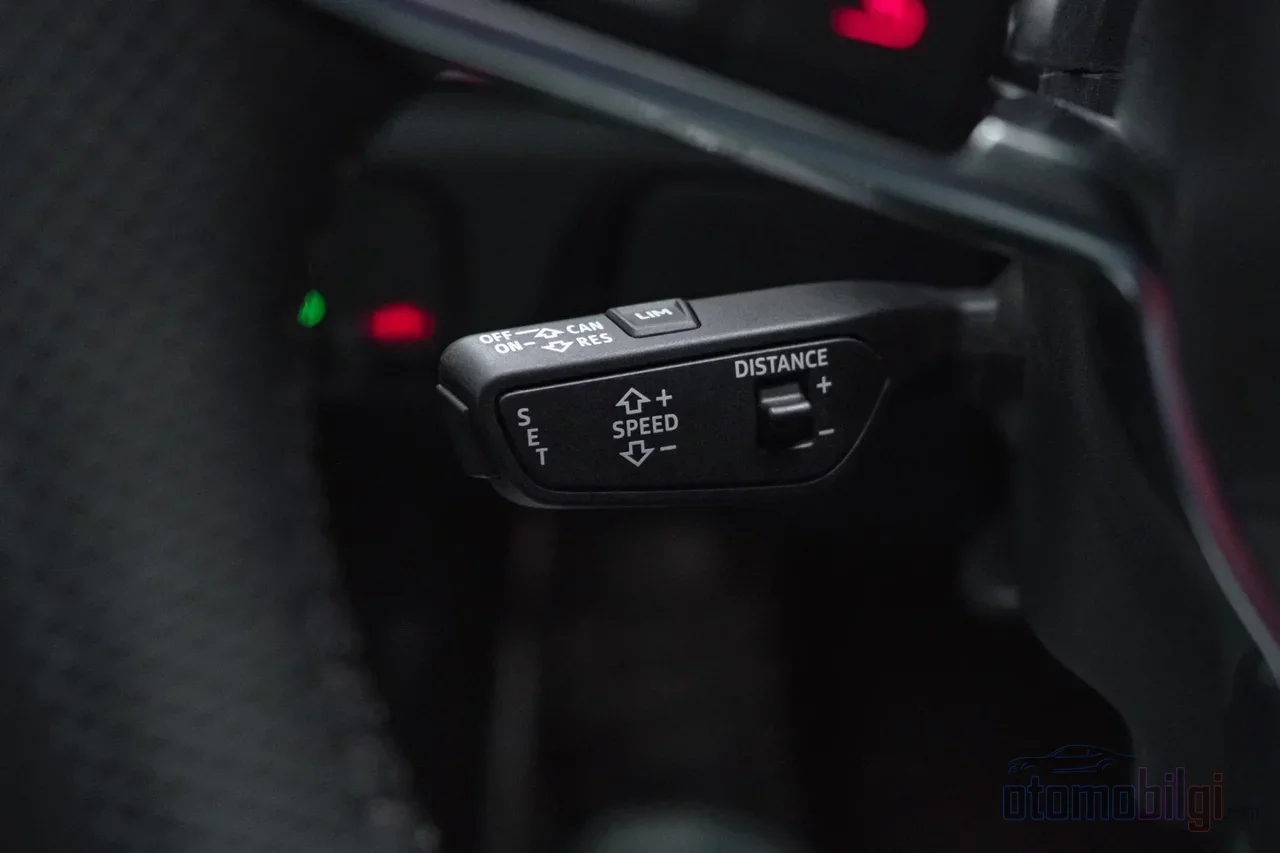
Az adaptív tempomat (ACC) egy vezetőtámogató rendszer, amely nemcsak a beállított sebességet tartja, hanem radar és kamera segítségével az előtte haladó járművet is figyeli, és a távolságot automatikus gáz- és fékbeavatkozással tartja. Tehát elmondhatjuk, hogy a klasszikus cruise control érteni tudó változata. De hogyan "látja" a jármű az előtte lévő autót, és hogyan számítja ki a távolságot? Nézzük meg lépésről lépésre.
Kiemelt tudnivalók
- Az ACC a távolságot nem méterben, hanem időintervallumban tartja: távolság = sebesség × választott hézag
- A radar a hatótávot és a közeledési sebességet, a kamera a sávot és a járműosztályozást méri; a fúzió a kettőt egyesíti
- Önmagában az ACC SAE Level 1, sávtartó középre igazítással együtt pedig Level 2, a felelősség pedig mindig a vezetőé
- 2023-ban az új járművek több mint 60%-ában volt ACC
- A koszos radarkuplung vagy az eső ideiglenesen kikapcsolhatja a rendszert
Mit csinál pontosan az adaptív tempomat?
A klasszikus tempomatnak megmondod a sebességet, és az helyetted nyomja a gázt. Ha elé autosz kerül, te lépsz be és fékezel. Az ACC ugyanezt egy lépéssel tovább viszi: folyamatosan figyeli az elötte haladó járművet, ha az lassít, te is lassítasz, ha az út kiürül, visszatér a beállított sebességre. A NHTSA definíciója pontosan ez: a rendszer automatikusan szabályozza a jármű sebességét, hogy megtartsa az előzetesen beállított távolságot az előtte haladó járműtől.
A folyamatot egy visszacsatolási hurokként képzelheted el - akárcakkor egyensúlyban maradsz a biciklin, folyamatosan mérsz és folyamatosan korrigálsz. A hurok négy lépésből áll:
- Észlelés: A radar és a kamera méri az elötte haladó jármű távolságát, irányát és a közeledési sebességét.
- Döntés: A rendszer meghatározza a célsebességet; ez a beállított sebessed és a választott időintervallum megtartásához elegendő alacsonyabb sebesség.
- Szabályozás: A fojtószelepet és a fékrendszert ennek megfelelően modulálják.
- Visszatérés: Ha az út kiürül, a rendszer finoman visszatér a beállított sebességre.
Van egy finomság, amire figyelni kell: ahhoz, hogy az ACC helyesen működjön, a járműnek tudnia kell, hogyan kanyarog a saját sávja, és helyesen kell azonosítania a "lead car"-t, vagyis az ugyanazon sávon lévő legközelebbi előtte haladó járművet. Ellenkező esetben egy kanyarban oldalcsíkon lévő autót vehet célba, és feleslegesen fékezhet. Ezért olyan kritikus a sávinformáció, hogy szenzorfüzió nélkül ez a dolog nem működik teljesen.
Miért működik együtt a radar és a kamera?
Mindkét szenzornak vannak erősségei és gyengeségei. A radar milliméterhullámú sávban működő szenzor; általában az első lökhárító vagy a rács mögé rejtik. Távolság- és közeledési sebességmérésben nagyon erős, éjjel-nappal működik. De mivel látómezeje szűk, kanyarokban és lejtőkön elveszítheti a célt. A kamera a tükör közelébe van szerelve; megtalálja a sávot, osztályozza, hogy a látott objektum jármű-e, és az oldalsó pozíció mérése pontosabb, mint a radaré. Cserébe érzékeny a sötétségre, a tükröződésre és a koszos objektívre. A lidar nagyon pontos távolságot ad, de esőben, ködben és hóban romlik a teljesítménye; sorozatgyártott ACC-kben ritkábban találkozunk vele, mint a radarral.
Ezért a modern rendszerek többsége szenzorfüziót végzi: a radar megbízható távolság- és sebességmérést ad, a kamera pedig osztályozza az objektumot, és megmondja, melyik sávban van. Mivel két különböző mérési elv erősíti meg ugyanazt az objektumot, mind a mérés megbízhatósága, mind a távolságpontosság nő. A fúziónak különösen két nyereségét lehet említeni: a kamera erőssége, az oldalsó (laterális) pozíció-/sebességadat egyesül a radar távolság- és közelítési sebesség-adataival; valamint a kamera érzékeli a sávokat, és a járműveket a mi sávunkhoz képest pozicionálja. Ez a kombináció a 'cut-in' észlelését, azaz a sávunkba hirtelen behúzó jármű észlelését is javítja.
Csak ez nem minden: az ACC önmagában nem működik. Az elülső radarral és kamerával együtt a motorkontroll, a fékvezérlés, a sebességváltó-vezérlés, a kormányszög adata, a keréksebességek és a fő ADAS modul mind ugyanazon az adatvonalon beszélget. A radar oldalán a fizikai alap általában az FMCW (frekvenciamodulált folyamatos hullám) technika; a radar folyamatosan becsüli a saját jármű és az előtte haladó jármű közötti távolságot, és a járművek közötti relatív sebességhez hasonló méréseket is el tud végezni.
Hogyan számítják ki a követési távolságot: az időintervallum logikája
Egy érdekes kérdés neked: az ACC fix métert hagy mögötted? Nem! A távolságot nem járműhosszakban, hanem időintervallumban (time gap) tartja. A képlet egyszerű: követési távolság = sebesség × általad választott időintervallum. Vagyis 120 km/s sebességnél a választott gap hosszú biztonsági távolságot ad, míg városon belül 50 km/s-nél ugyanaz a beállítás sokkal rövidebb távolságnak felel meg. Ez valójában a vezetőiskolák '3 másodperces szabályának' automatizált változata.
A rendszerek általában rövid, közepes és hosszú gap beállításokat kínálnak; a legtöbb vezetéshez a hosszú beállítás ajánlott. Néhány járműben ez a beállítás nem tehető állandó alapértelmezetté - egy márka felhasználói kézikönyve kifejezetten megemlíti, hogy ez nem állítható be; minden használatkor újra ki kell választanod. Valójában ez a biztonság szempontából logikus: elvárják, hogy a vezető minden alkalommal tudatosan válassza meg a gap-et.
A kíváncsik számára érdekesség: a mérnöki világban még mindig vitatják, hogy az időintervallumnak állandónak vagy változónak kellene lennie. A klasszikus tervek állandó gap-et használnak, míg az egyik friss tudományos tanulmány szerint a változó gap stratégia, amelyben magát az időintervallumot használják vezérlési jelként, jobb eredményt adhat a nemlineáris H∞ vezérlési technikával. Egy másik kutatás pedig azt mutatja, hogy az ACC járművek reakcióideje összemérhető az emberi vezetőkkel, de a vezérlő által használt időintervallum nagyobb az emberiénél; vagyis a rendszer nálunk egy kicsit 'óvatosabban' követ.
Hol vannak a sebesség- és fékbeavatkozás határai?
Most jön a dolog legkritikusabb része: az ACC ereje korlátozott. A rendszer az idő-gap-et a gáz és a enyhe fékezéssel korur; acil beavatkozást igénylő helyzetben pedig vizuális és hangos figyelmeztetést ad. Vagyis az ACC nem vészfékező rendszer - ott az AEB lép színre. A szerepek így oszlanak meg: az ACC a hosszirányú szabályozást (sebesség és távolság) kezeli, a sávtartó enyhe kormányzási támogatást ad, az AEB pedig erősebben fékez, ha nő az ütközés veszélye. Beszorálásnál és hirtelen megállásoknál először az ACC lassít; ha a megközelítési sebesség hirtelen megnő, az AEB erős fékezéssel bekapcsolódhat.
Egyes rendszerek kb. 40 km/h alatt kikapcsolnak, vagy a megállás után RESUME gomb megnyomását vagy gázadását kérik. A stop-and-go képesség modellenként eltérő; egyes rendszerek 0 km/h-ról is aktiválhatók. Ne feledd továbbá: a vezető mindig az első. A fék- vagy gázpedál lenyomásának pillanatában az ACC azonnal kikapcsol.
Az SAE szintek szempontjából a helyzet így néz ki: az ACC önmagában csak a hosszirányú szabályozást kezeli, ezért Level 1-nek számít; sávtartóval kombinálva Level 2 'részleges automatizálás' lesz. Mindkét esetben a kormány és a felelősség a tiéd. Ezért erős vélemény van arról, hogy a részleges automatizálást komfortfunkcióként kell kezelni, és nem nyújt ütközésvédelmi garanciát.
| Rendszer | Feladat | Mit csinál? |
|---|---|---|
| ACC | Sebesség- és távolságkezelés | Gázadással és enyhe fékezéssel tartja az időbeli hézagot |
| Sávtartó | Oldirányú szabályozás | Enyhe kormányzási támogatást ad |
| AEB | Vészfék tartalék | Erősen fékez, ha nő az ütközés veszélye |
Miért Kapcsol Ki az ACC Magától?
Ha esőben már találkoztál az 'ACC not available' figyelmeztetéssel a volánnál, nem vagy egyedül, és ennek teljesen technikai okai vannak. Heves esőben a radarjel jelzészavarhat a levegő vízsűrűségétől; a rendszer kikapcsolja magát, vagy degraded (romlott) módba vált. A kamera oldalán ugyanez történik, ha a szélvédő elülső része eltömődött. Röviden: az eső, a hó, a sűrű köd és a fényes közvetlen fény blokkolhatja vagy megtévesztheti azokat az érzékelőket, amelyekre a jármű a környezete megértésében támaszkodik.
Érzékelő eltömődés és kalibráció
A radarérzékelőt nemcsak az eső, hanem a szennyeződés, a hó, a lökhárító bevonatok, a rendszertartók vagy az ütés sérülései is blokkolhatják. Amikor ezzel a figyelmeztetéssel szervizbe mész, az első dolog, amit ellenőriznek, a hűtőrács mögötti radar fizikai állapota - a legtöbb esetben a probléma egy ronggyal és öt perccel megoldható.
Egy kevésbé ismert, de fontos téma: a kalibráció. Ha kicseréled a szélvédőt, a kamera, ha az első lökhárítót vagy a rácsot, a radar pozíciója változik; még a futómű és a kerékbeállás is eltérítheti az érzékelő irányzását. Ezek után az OEM eljárás szerinti kalibráció kötelező. Ha az érzékelők 'nemmegtett' iránya rossz, a rendszer összes számítása felborul.
A látómező fizikai korlátai
Bármilyen tiszta is a levegő, a radar látómezője korlátos. Kanyarokban egy szomszédos sávban lévő járművet is bevehet célként, vagy éppen elszalaszthatja a tényleges előtte haladó járművet; egy dombtetőn az előtti forgalom a radar számára 'a tetővonala alá' esik. Ezért az ACC kanyaros és dombos utakon sokkal kiszámíthatatlanabbul viselkedik, mint a sík utakon, ahol a legjobban működik - váratlan lassulásokat vagy gyorsulásokat tapasztalhatsz.
GYIK az ACC-ről
Miért veszít el célt esőben? A fent említett érzékelő-blokkozás miatt; a radársignal gyengül esőben, a kamera pedig a nedves lencsével és a visszavirággal küzd. A rendszer kikapcsolja magát, ha nem érzi magát biztonságban - ez nem hiba, hanem tervezett óvintézkedés.
Átveszi az ACC a teljes vezetést? Egyáltalán nem. Az ACC a hosszirányú vezérlést veszi át; a kormányt te tartod, és a rendszer soha nem autonóm. Hosszú megállások után előfordulhat, hogy nem is folytatódik automatikusan - ezért fontos, hogy ne ess bele a "hamis bizalom" csapdájába.
Választhatom a legkisebb távolságot mindenhol? Technikailag igen, de a gyakorlatban ez az egyik leggyakoribb hiba. Szennyezett érzékelővel használni, kanyarban és lejtőn túlzottan megbízni benne, és felkészületlenül megkapni a besoroló (cut-in) járművet - ezek is gyakori hibák.
Mennyibe kerül? Az alap ACC opció körülbelül 500 USD értéktől indul, míg a teljesen felszerelt vezetőtámogató csomagok 2.000-2.500 USD sávba is beleérhetnek. Az elterjedtség terén pedig gyorsan változik a kép: 2023-tól a járművek több mint 60%-ában volt ACC; ez közel háromszoros növekedés 2017-hez képest, és a modellvonallak 89%-a kínálta a rendszert.
Hogyan hozod ki a legtöbbet az ACC-ből vezetőként?
Az ACC helyes használat esetén különösen a sűrű autópálya-forgalomban jelentősen csökkenti a fáradtságot. De nem varázslatos sofőr, hanem asszisztens. Válaszd a nagyobb távolságot a legtöbb úthoz, győződj meg róla, hogy az érzékelők (a lökhárítóban lévő radar és a szélvédőben lévő kamera) tiszták, fogadd el, hogy esőben és hóban a rendszer kikapcsolhat, és soha ne indulj el anélkül, hogy készen állnál egy besoroló járműre gyorsan reagálni. Röviden: ismerd meg a rendszert, tudd a határait, és ne felejtsd el, hogy a kormánynál a fő személy továbbra is te vagy. Szerinted ez a technológia néhány éven belül minden járműben alap lesz? Szerintem nagyon közel van.
Források
- Mi az adaptív tempomat? Hogyan működik, előnyei és hátrányai
- Érzékelőadat-fúzió
- Adaptív tempomat érzékelőfúzióval
- Autóipari adaptív tempomat FMCW technológiával
- Vezetőtámogató technológiák
- A tempomat különböző típusai
- Meghibásodhatnak az esőben a vezetőtámogató rendszereid?
- Összehasonlító elemzés a követési távolságokról különböző vezetési körülmények között
- Változó időközű stratégia az adaptív tempomathoz
- GNSS-szempontból kihívást jelentő környezetekben alkalmazott, radaron alapuló adaptív tempomat pozicionálás
- ACC figyelmeztetés: radar, kamera vagy kalibráció
- Honda ACC használata: útmutató 2026-ra
- AAA útmutató a fejlett autóbiztonsági funkciókhoz