A hőképet olvasó éjjellátó rendszerek hogyan értelmezik az utat?
Az oldal megosztása
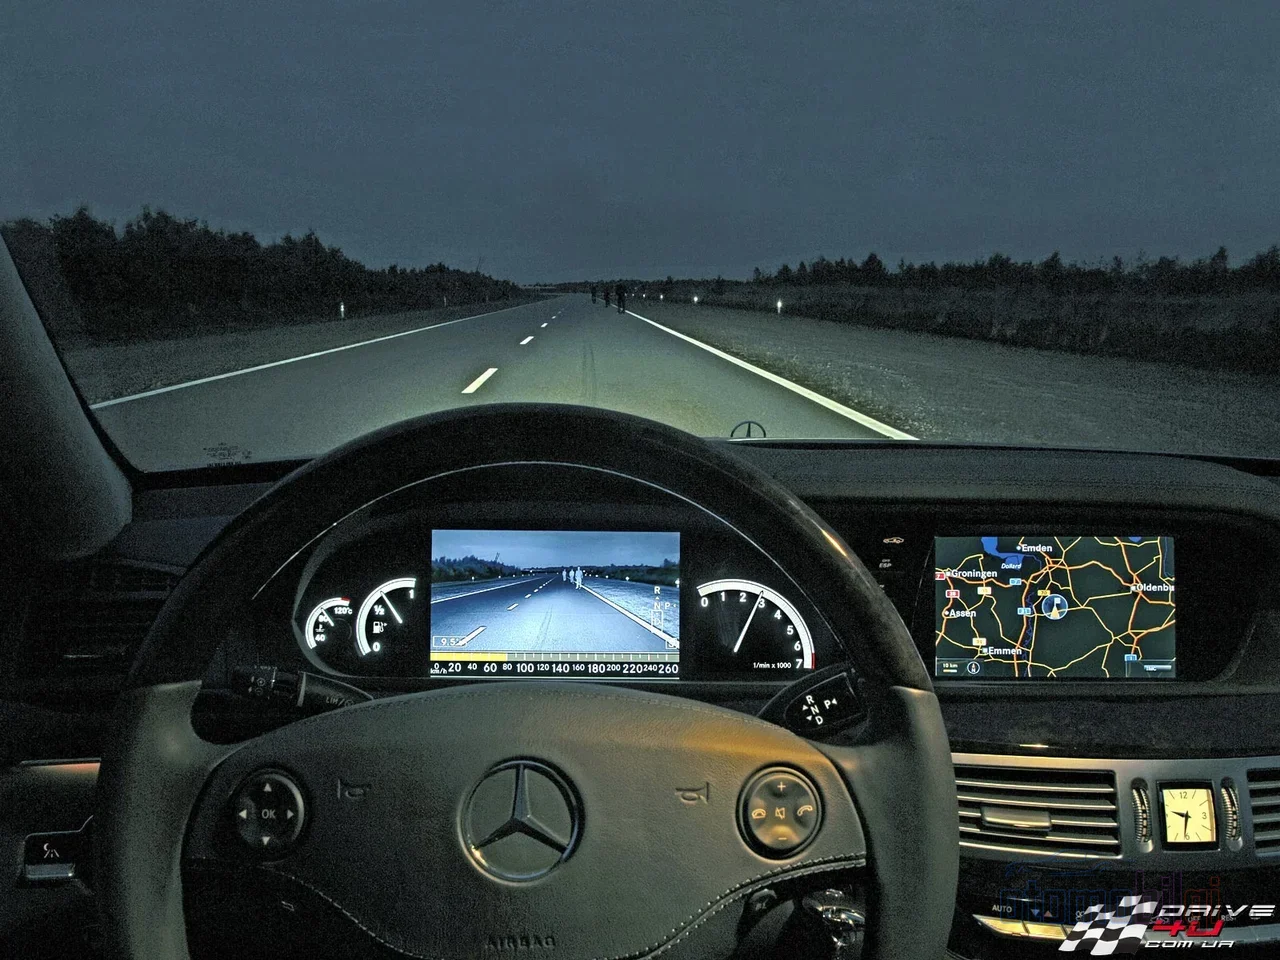
Az éjjellátó rendszerek két különböző módon érzékelik a gyalogosokat és az állatokat a fényszóró fényének hatótáván túl: a termikus (LWIR) kamerák a tárgyak által kibocsátott saját hőt olvassák ki, az aktív infravörös (NIR) rendszerek pedig egy láthatatlan infravörös projektor visszaverődését alakítják képpé. Mindkettő szoftverrel végzi a gyalogosok, állatok és járművek osztályozását, így a vezetőt a fényszóró hatótáván túlmenően is figyelmezteti. De hogyan is működnek pontosan ezek a rendszerek? Nézzük meg lépésről lépésre - mert az úton éjjel a domb mögül előbukkanó tehénnek inkább ez a kamera lehet a barátja, mint a fényszóród!
Kiemelt tények
- A termikus kamerák 8-14 µm (LWIR) sávban működnek, és teljes sötétben sem igényelnek fényforrást.
- Az automotiv termikus kamerák a hőnyomokat akár 300 m ig terjed, azaz a fényszórók hatótávjánál messze tovább észlel.
- A NIR rendszerek megvilágítási hatótávja jellemzően 100-150 m közötti.
- A IIHS adatai szerint a gyalogos AEB nappal 32-33%-kal csökkenti az ütközés kockázatát; sötétben viszont a hatása nem mérhető.
- A Euro NCAP 2026-os protokollja előtérbe helyezi az éjszakai védtelen közlekedő forgatókönyveket.
Hogyan alakul a hő képpé? A termikus kamerák elve
A termikus képalkotás teljesen passzív technológia: nem küld a környezetbe fényt, csak érzékeli. Minden abszolút nulla fok feletti tárgy hőmérséklete miatt infravörös energiát sugároz ki. Az emberi test, egy épület vagy éppen frissen beparkolt autó - mindegyik a saját hőjét terjeszti körbe láthatatlan sugárzásként. A termikus kamera ezt a sugárzást fogja fel, és a hőmérséklet-különbségeket szürkeárnyalatokká (egyes megjelenítéseknél színekké) alakítva állít elő képet. Hasonlatként: a normál kamera szeme a visszaverődő fényt látja, a termikus kamera szeme pedig minden tárgy testéből kisugárzódó hőt olvassa ki. Éppen ezért működik teljes sötétben is - nincs szüksége fényre, mert nem a fényt méri!
Egy kicsi, de lenyűgöző részlet: a modern termikus kamerák 0,01 °C ekkora hőmérséklet-különbséget is képesek megkülönböztetni. Vagyis egy sötét kabátba öltözött ember szinte világít a hideg aszfalt hátterében. A vizuális álcázás nem tudja becsapni a termikus kamerát; ruházattól függetlenül az emberi test hője kiemelkedik a hideg talajon.
Az LWIR sáv és a mikrobolométer-érzékelők
Mielőtt belemerülnénk a technikai részletekbe, mondjuk el ezt: nem minden infravörös egyforma. A földi hőmérsékletű tárgyak - ember, állat, gép - a hősugárzás legerősebb csúcspontját 8-14 µm tartományban elhelyezkedő LWIR (hosszúhullámú infravörös) sávban bocsátják ki. A motorblokkok és a kipufogók mint sokkal forróbb források a MWIR (3-5 µm) sávban izzanak. Az automotiv termikus kamerák éppen ezért választják az LWIR-t: az ember és az állat hőnyoma pontosan ebben a sávban van.
Az LWIR-rendszerek jellemzően hűtés nélküli mikrobolométer-érzékelőket használnak (VOx vagy a-Sz anyagúakat). Ezek rendkívül érzékeny, apró hőmérséklet-változásra megváltozó ellenállású miniatűr érzékelők. A hűtés nélküli kialakítás azt jelenti, hogy a rendszer alacsony áramfelvételű, kompakt és elfogadható áron gyártható - az automobilához mindhárom feltétel egyszerre szükséges. Az érzékenyebb MWIR-detektorok drága Stirling-hűtést igényelnek; ezért az autókban nem gyakorlati megoldás. Következtetés: az LWIR költség és méret szempontjából egyaránt az autóhoz illő ideális pont.
Aktív NIR Éjszakai Látás: Hogyan Működik a Láthatatlan Fényszóró?
Míg a hőkamera a hőt olvassa, a NIR (közeli infravörös) rendszerek sokkal ismerősebb logikával működnek: küldj fényt, és gyűjtsd be a visszavertet. A jármű speciális projektorral közeli infravörös fényt vet az útra, amelyet az emberi szem nem lát; a kamera érzékeli ezt a visszaverődést, és egy fekete-fehér, részletgazdag képet állít elő. Röviden: a rendszer saját, láthatatlan fényszórót hordoz magával. Képzelje el úgy, mint egy testvért, aki a sötétben kézzel világít Önnek - de a fényszóró fénye nem látható a szemünknek.
Ennek a módszernek az erőssége a vizuális részletgazdagság: olyan részletek, mint a táblák, rendszámok, a jármű felülete, olvashatók a NIR-képen. A gyengesége viszont a hatótávolság. Mivel a megvilágítás erejétől függ, a NIR tipikus automobilási hatótávja 100-150 m körül marad; jó körülmények között a személyazonosítás körülbelül 50-100 m re csökkenhet. Ráadásul a szembejövő fényszórók átmenetileg zavarhatják a képet, a köd vagy a por pedig szétszórja a projektor fényét, elmosva a képet. Van egy adatvédelmi oldala is: a NIR-sugárzást más infravörös-érzékeny eszközök érzékelhetik.
Termikus vagy NIR? Hatótávolság és Részlet Összehasonlítás
Most tegyük a két technológiát egymás mellé. A "melyik jobb" kérdése valójában rossz kérdés; a helyes kérdés a "mihez?". Ha a gyalogosok és állatok felismerése a távolságban az elsődleges, a termikus előrébb van; ha a vizuális részlet fontos, a NIR előnyös. A gyártói oldalon a BMW és a Mercedes-Benz termikus alapú rendszereket használt; egyes gyártók viszont NIR-alapú megoldásokat részesítettek előnyben.
| Tulajdonság | Termikus (LWIR) | Aktív NIR | |
|---|---|---|---|
| Működési elv | Passzív: a tárgy saját hősugárzása | Aktív: a projektor fényének visszaverődése | |
| Tipikus hatótávolság | Gyalogos/állat/jármű esetén akár 200-300 m | Megvilágítás 100-150 m, személyfelismerés ~50-100 m | |
| Teljes sötétség | Zavartalanul működik | Működik (saját fényt hordoz) | |
| Szembejövő fényszórók hatása | Nem érintett | Ideiglenesen zavarhatja a képet | |
| Vizuális részletesség | Nincs szín, rendszám/tábla nem olvasható | Magas részletesség, a táblák olvashatók | |
| Ködben nyújtott teljesítmény | Enyhe ködben jobb, sűrű ködben gyengül | Ködben a projektor fénye szétszóródik |
Megjegyzés a hatótávolsági számokhoz: különböző összefüggésekben különböző számokat hallani természetes. A gyártói bemutatókban az automobilási hőkamerák esetében a 200-300 m észlelési hatótávolság emelkedik ki; a védelmi szektorra vonatkozó általános termikus adatoknál a személyek esetében 500 m+, a járművek esetében 1000 m+ távolságból észlelhető. Az autóba szerelt kamera esetében az óvatos, az autóipari szempontból reális értékek az első csoportban szereplő számok. Vagyis amikor a reklámban hallott "kilométereken átívelő látótávolság" állítását mérlegeljük, érdemes rákérdezni a kontextusra.
A szoftveres oldal: hogyan alakítja a kamera képet gyalogosokká és állatokká?
A kamera nyers hőtérképet mutat; ezt az "a penumbra előtt gyalogos van" információvá alakító dolog a szoftver. A modern ADAS-rendszerekben ezt a feladat konvolúciós neurális hálózatok (CNN) végzik: a termális videofolyamot képkockánként elemezve nagy állatokat, gyalogosokat és járműveket észlelnek, hasonlóan, mint a hagyományos képeken. A klasszikus számítógépes látásalgoritmusok közül kiemelkednek a Haar cascades és a HOG (Histogram of Oriented Gradients) módszerek; a gépi tanuláson alapuló rendszerek pedig túllépnek az észlelésen, követik a célt, és megpróbálják előrejelezni az irányát, sőt még a szándékát is. Vagyis a rendszer nem csak annyit mond, hogy "ott valami van"; azt is tudja mondani, hogy "az a valami éppen indulni készül az útra".
Infravörös képeken történő gyalogos-jármű észlelésre több jellemzőt egyesítő fúziót és támogató vektorgépeket (SVM) alkalmazó gyors salience-alapú algoritmusokat is javasoltak. Beágyazott platformokon pedig a hardver és a szoftver közös tervezésével készülő termális IR + mély tanulás architektúrák kerülnek előtérbe; egy egyetemi projektben éjszakai gyalogos-észlelésre fejlesztettek olyan mesterséges intelligencia alapú észlelő és kikerülő rendszert, amelyben az IR-kamera együttműködik az RGB kamerával. A figyelmeztetési logika pedig egyszerű és okos: a szoftver osztályozza a célt, kiszámítja a távolságát és a közeledési sebességét, ha a veszély nő, először vizuális/hangfigyelmeztetést ad, és ha a rendszer az AEB-vel integrált, egészen a fékezésig megy el. Amit kíváncsian szeretnék tudni: elég gyors lesz-e ez a figyelmeztetés ahhoz, hogy utolérjen minket? Általában utolér - de pontosan ezért kritikus ilyen mértékben a hatótávolság.
Mit lát a fényszóró hatótávja, mit lát a kamera? A különbség a féktávolságban
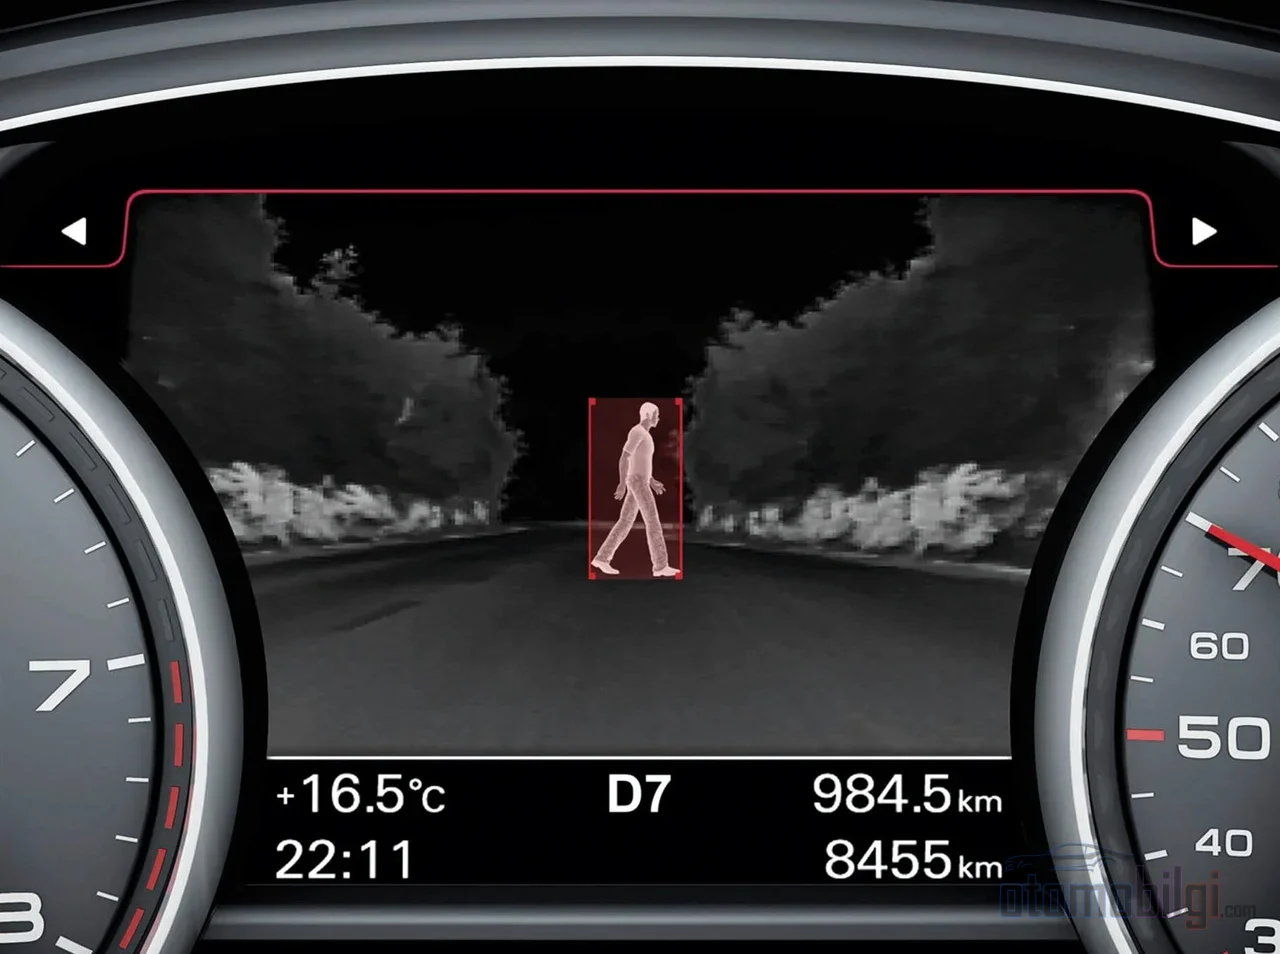
Éjszakára van egy durva egyenlet: féktávolság = reakciótávolság + féktávolság. Mivel a fényszórók a fényt csak egy bizonyos távolságig viszik, az azon túli minden tárgy a reakcióidődetek emészti fel. Itt lép be a képbe a termális kamera: az automotív termális rendszerek a hőjeleket 300 m távolságra, vagyis a fényszórók hatótávján messze túl is észlelik. Az olyan, másodpercekkel korábban észrevett szarvas pontosan az a plusz távolság, amire a fékezés megkezdéséhez szükséged van. Az időben történő látás többet ér, mint a fékezés - mert egyik fék sem tudja megállítani a nem látó vezetőt.
Ezért kérte az IIHS, hogy az éjszakai gyalogos AEB alkalmazását kötelezővé kellene tenni. Az éjszakai tesztek komoly hiányosságokat tártak fel a jelenlegi érzékelőcsomagokban; a hosszú hatótávú, minden időjárási körülményt tűrő radarok is azok közé a megoldások közé tartoznak, amelyek ezt a rést hivatottak betölteni.
Köd, eső és egyéb korlátok: nem marketing, hanem valóság
Az interneten bőven keringenek az olyan állítások, hogy "a hőkamera áthatol a ködön, tökéletesen működik esőben". A technikai valóság árnyaltabb. A FLIR saját közlése szerint a köd és az eső a vízcseppek infravörös jel szórása miatt jelentősen korlátozhatja a termikus rendszer hatótávolságát. A sűrű köd és az heves eső gyengíti a kamerát elérő jelet; egy lektorált tanulmányban definiálták a "nagymértékben zavart köd" állapotát, amelyben a termikus kamera megbízhatatlanná válik. Vagyis a termikus nem nyeri meg a harcot a köddel - csak csökkenti a veszteséget.
Másrészt a enyhe-közepes erősségű eső nem befolyásolja jelentősen a termikus érzékelést, mert az esőcseppek nem szórják az infravörös sugárzást úgy, mint a látható fényt. Enyhe ködben a termikus jobban teljesít, mint a szórt fénnyel működő NIR; nagyon sűrű ködben viszont mindkét technológia teljesítménye csökken. Egy széles körben elterjedt mítoszt is tisztázzunk: a termikus kamera nem lát át a falon vagy a ruha anyagán; csak a felületről áradó hőt érzékeli, szilárd testeken nem hatol át. És ha rendszámot szeretne olvasni, a termikus nem segít - a szöveg és a szín nem szerepel a hőképben. Ráadásul az "éjszakai látás" címke néha zavart okoz: a NIR-megvilágítású rendszerek és a valódi termikus képalkotás nem ugyanaz; érdemes ellenőrizni a vásárlási oldalon, melyik technológiáról van szó.
AEB integráció és az éjszakai biztonság 2026-as táblázata
A kamera kimenete nem ér véget egy kijelzőn; az igazi érték akkor mutatkozik meg, amikor a fékrendszerrel kommunikál. Ez a táblázat érdekes: a gyalogos AEB nappali körülmények között 32-33%-kal csökkenti a gyalogos ütközés kockázatát; azonban sötétben a kockázatcsökkentés nem mérhető. Az NHTSA is az éjszakai gyalogos érzékelést az AEB egyik legnehezebb problémájaként említette, és lépéseket tett az AEB kötelezővé tétele irányába. Az optimista oldal ez: az AAA 2025 októberi tanulmánya szerint az éjszakai gyalogos érzékelő rendszerek az ütközéseket 2019-ben 0%-ban akadályozták meg, 2025-ben viszont már 60%-ban akadályozták meg. Vagyis rövid idő alatt nagy utat tettek meg - de a célt nem érték el teljesen.
A 2026 mérföldkőnek számító év ezen a területen. Az Euro NCAP 2026-ban vezeti be a legnagyobb protokoll-felülvizsgálatot 2009 óta: az új "Four Stages of Safety" struktúrával előtérbe kerülnek az éjszakai sebezhető közlekedő (VRU) forgatókönyvek, és a 2026-2028 tesztforgatókönyvek a nappali mellett éjszakai körülményeket is tartalmaznak. A vezetőfigyelő rendszerek kibővített értékelése is szerepel a frissítésben. Ez a fejlemény az éjszakai látási és hőkamera-technológiákat kiveti a margóális funkció státuszból, és a csillagos tesztek napirendjének középpontjába helyezi. A hőkamera oldalon az első ASIL-B tanúsítvánnyal rendelkező autóipari LWIR kameraként bemutatott termékek is példák erre a lendületre.
Összefoglalva: A hőt olvasó szem korán felébreszti Önt
Röviden összefoglalva: a termikus (LWIR) kamera fény nélkül, közvetlenül érzékeli a tárgyak természetes hősugárzását, és nem csupán száz méterre, 200-300 méterre néz; a NIR rendszer viszont láthatatlan saját fényszórót visz magával, és rövidebb távon részletgazdagabb fekete-fehér képet ad. Mindkettőt nem a nyers kép, hanem a mögötte álló szoftver teszi értékessé: a CNN és hasonló modellek a gyalogosok, állatok és járművek osztályozásával kritikus másodperceket nyernek a sofőrnek - és integrálás esetén az AEB-nek. A határok ismerete ugyanilyen fontos: a sűrű köd és a heves eső minden szenzort megpróbáltat, a termikus kamera nem olvassa le a rendszámokat. Ha éjszakai utakon egy kicsit szélesebb látómezőt szeretne, a válasz a hőben és az azt értelmező szoftverben rejlik. Ön melyik rendszert választaná a járművébe - távolságot vagy részletgazdagságot?
Források
- Az infravörös képalkotás és az éjjellátás ugyanaz?
- Hogyan működnek a termikus kamerák?
- Lát-e a termikus képalkotás a ködön és az esőn át?
- Különbségek a SWIR, MWIR és LWIR kamerák között
- Éjjellátó vagy termikus képalkotó autókhoz - melyik a jobb?
- Az Euro NCAP bejelenti a 2026-os protokollváltozásokat
- Az Euro NCAP 2026 emeli a lécet az éjszakai VRU terén
- Euro NCAP tesztforgatókönyvek 2026-2028
- A mesterséges intelligencia felszabadítja a termikus éjjellátó kamerák biztonsági potenciálját
- Az NHTSA kötelező automatikus vészfékezést szeretne
- IIHS: A szabályozóknak sötétben is működő gyalogos AEB-t kell előírniuk
- Az éjszakai gyalogosdetektáló rendszerek fejlődnek
- Vigyázzunk a szenzorhiányra: miért van az AEB-nek percepcióradarra szüksége
- A termikus képalkotás teljesítményének elemzése extrém ködben
- Lát-e a termikus kamera a ködön, esőn és füstön át?
- Gyalogosdetektálás gépi tanulással
- AI-alapú gyalogosdetektálás és elkerülés éjszaka
- Éjszakai gyalogos- és járműdetektálás gyors szaliencia és többjellemzős fúziós algoritmussal