Jak nocne systemy widzenia odczytują drogę, widząc ciepło?
Udostępnij tę stronę
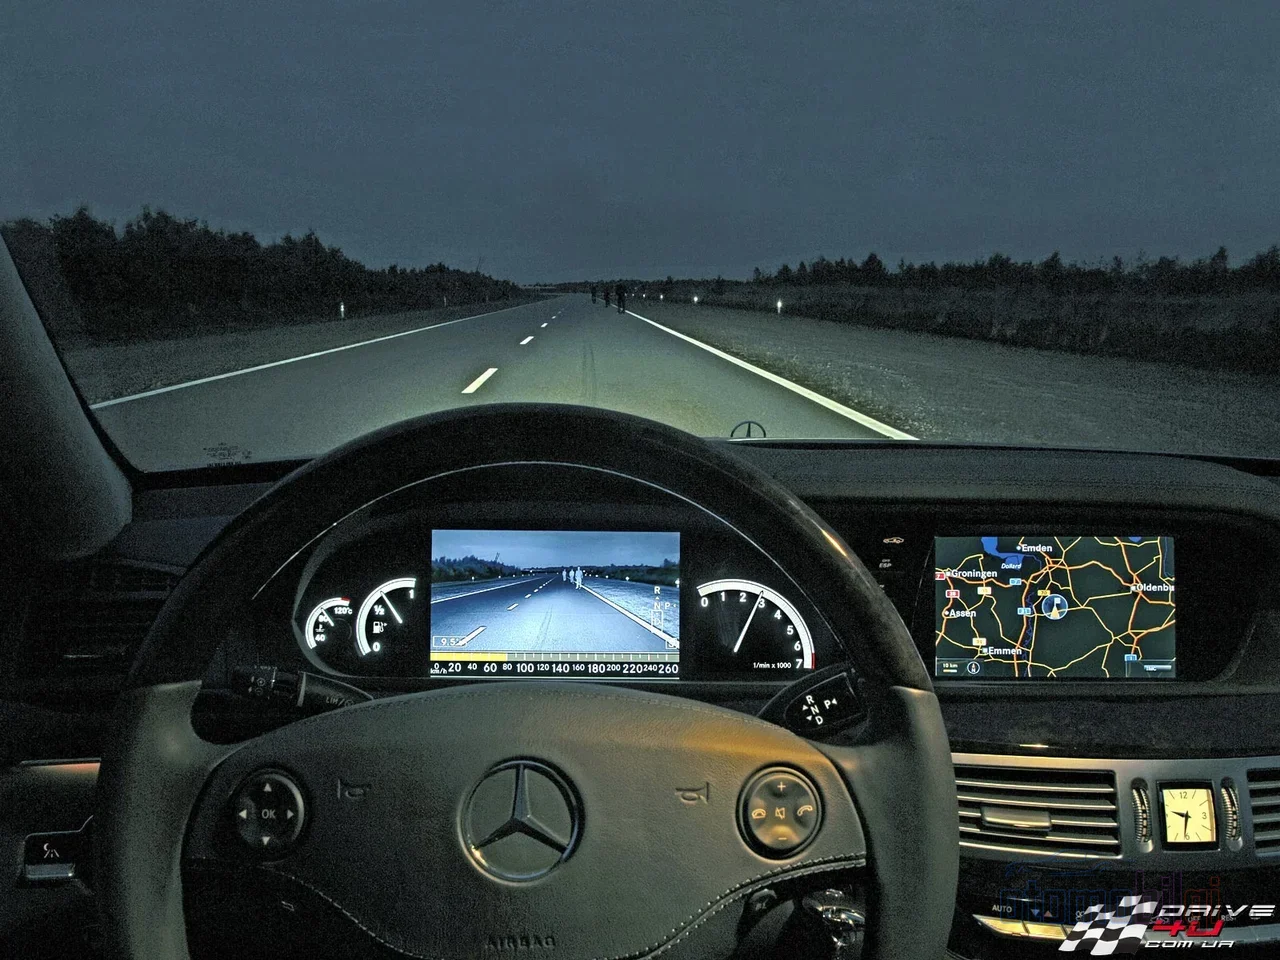
Systemy widzenia nocnego wykrywają pieszych i zwierzęta poza zasięgiem światła reflektorów na dwa różne sposoby: kamery termiczne (LWIR) odczytują ciepło emitowane przez same obiekty, a aktywne systemy podczerwieni (NIR) przetwarzają odbicie niewidzialnego projektora podczerwieni na obraz. Oba systemy klasyfikują pieszych, zwierzęta i pojazdy za pomocą oprogramowania, ostrzegając kierowcę poza zasięgiem reflektorów. Jak więc dokładnie działają te systemy? Przyjrzyjmy się krok po kroku - bo krowa wysuwająca się zza wzniesienia nocą na drodze może być bardziej wdzięczna tej kamerze niż Twoim reflektorom!
Najważniejsze informacje
- Kamery termiczne działają w paśmie 8-14 µm (LWIR) i nie wymagają źródła światła nawet w zupełnej ciemności.
- Motoryzacyjne kamery termiczne mogą wykrywać sygnatury cieplne do 300 m, czyli znacznie poza zasięgiem reflektorów.
- Zasięg oświetlenia systemów NIR jest zazwyczaj ograniczony do 100-150 m.
- Według danych IIHS pieszy AEB zmniejsza ryzyko kolizji w dzień o 32-33%; w ciemności natomiast jego skuteczności nie udało się zmierzyć.
- Protokół Euro NCAP na 2026 rok wysuwa na pierwszy plan scenariusze z nocnymi bezbronnymi użytkownikami dróg.
Jak ciepło zamienia się w obraz? Zasada działania kamer termicznych
Obrazowanie termiczne to w pełni pasywna technologia: nie wysyła do otoczenia żadnego światła, jedynie je odbiera. Każdy obiekt o temperaturze powyżej zera bezwzględnego emituje energię w podczerwieni ze względu na swoją temperaturę. Ludzkie ciało, budynek czy świeżo zaparkowany samochód - wszystko rozprasza wokół siebie własne ciepło jako niewidzialne promieniowanie. Kamera termiczna wychwytuje to promieniowanie i przetwarza różnice temperatur w odcienie szarości (w niektórych wyświetleniach kolory), tworząc obraz. Żeby użyć porównania: zwykła kamera widzi odbite światło, a kamera termiczna odczytuje ciepło emitowane z ciała każdego obiektu. Właśnie dlatego działa nawet w zupełnej ciemności - nie potrzebuje światła, bo go nie mierzy!
Mały, ale imponujący szczegół: nowoczesne kamery termiczne potrafią rozróżnić różnice temperatur tak małe jak 0,01 °C. Czyli ktoś ubrany w ciemną kurtkę wręcz lśni na tle zimnego asfaltu. Kamuflaż wizualny nie able oszukać kamery termicznej; niezależnie od odzieży ciepło ludzkiego ciała wyraźnie odcina się od chłodnego podłoża.
Pasmo LWIR i sensory mikrobolometryczne
Zanim wchodzimy w szczegóły techniczne, powiedzmy sobie: każdy obiekt w podczerwieni... Obiekt o temperaturze zbliżonej do otoczenia - człowiek, zwierzę, maszyna - emituje maksimum promieniowania cieplnego w paśmie LWIR (podczerwień długofalowa) w zakresie 8-14 µm. Źródła znacznie cieplejsze, takie jak bloki silników i układy wydechowe, świecą natomiast w paśmie MWIR (3-5 µm). Właśnie dlatego motoryzacyjne kamery termiczne wybierają LWIR: sygnatura cieplna człowieka i zwierzęcia mieści się dokładnie w tym paśmie.
Systemy LWIR zazwyczaj wykorzystują niechłodzone sensory mikrobolometryczne (na bazie materiałów VOx lub a-Si). To niezwykle czułe, miniaturowe detektory, których rezystancja zmienia się pod wpływem niewielkich zmian ciepła. Brak potrzeby chłodzenia oznacza niskie zużycie energii przez system, kompaktowe rozmiary i możliwość produkcji w rozsądnej cenie - dla motoryzacji to aż trzy zalety naraz. Czulsze detektory MWIR wymagają natomiast drogiego chłodzenia Stirlinga; dlatego nie stanowią praktycznego rozwiązania w samochodach. Wniosek: LWIR to złoty środek, który pod względem kosztów i rozmiarów pasuje do samochodu.
Aktywne widzenie nocne NIR: Jak działa niewidzialny reflektor?
Podczas gdy kamera termiczna odczytuje ciepło, systemy NIR (bliska podczerwień) działają na znacznie bardziej znajomej logice: wyślij światło i zbierz to, które wróci. Pojazd wypuszcza na drogę bliską podczerwień, niewidoczną dla ludzkiego oka, za pomocą specjalnego projektora; kamera wykrywa to odbicie i generuje czarno-biały, bogaty w szczegóły obraz. Krótko mówiąc, system niesie ze sobą własny, niewidzialny reflektor. Możesz to sobie wyobrazić jako kumpla, który w ciemności oświetla ci drogę rękami - tylko że światło reflektora jest dla naszych oczu niewidoczne.
Siłą tej metody jest szczegółowość obrazu: takie detale jak znaki drogowe, tablice rejestracyjne czy powierzchnia pojazdu są czytelne na obrazie NIR. Słabą stroną jest natomiast zasięg. Ponieważ zależy od mocy oświetlenia, typowy motoryzacyjny zasięg NIR utrzymuje się w okolicach 100-150 m; w dobrych warunkach wykrycie osoby może spaść do około 50-100 m. Co więcej, nadjeżdżające reflektory mogą chwilowo zakłócić obraz, a mgła lub pył, rozpraszając światło projektora, rozmywają obraz. Jest jeszcze kwestia prywatności: promieniowanie NIR może być wykryte przez inne urządzenia wrażliwe na podczerwień.
Termowizja czy NIR? Porównanie zasięgu i szczegółowości
Postawmy teraz obie technologie obok siebie. Pytanie, który jest "lepszy", to w istocie pytanie źle postawione; właściwe pytanie brzmi: "do czego?". Jeśli priorytetem jest wykrywanie pieszych i zwierząt na odległość, na czele jest termowizja; jeśli liczy się szczegółowość obrazu, przewagę ma NIR. Po stronie fabryk BMW i Mercedes-Benz stosowały systemy oparte na termowizji; niektórzy producenci wybrali natomiast rozwiązania oparte na NIR.
| Cecha | Termowizja (LWIR) | Aktywny NIR | |
|---|---|---|---|
| Zasada działania | Pasywna: własne promieniowanie cieplne obiektu | Aktywna: odbicie światła projektora | |
| Typowy zasięg | do 200-300 m dla pieszych/zwierząt/pojazdów | Oświetlenie 100-150 m, wykrywanie osób ~50-100 m | |
| Całkowita ciemność | Działa bez problemu | Działa (niesie własne światło) | |
| Wpływ przeciwnej jazdy | Nie jest zakłócona | Może chwilowo zakłócić obraz | |
| Szczegółowość obrazu | Brak kolorów, tablice/znaki nieczytelne | Wysoka szczegółowość, znaki czytelne | |
| Wydajność w mgle | Lepsza w lekkiej mgle, słabnie w gęstej | Światło projektora rozprasza się w mgle |
Uwaga o liczbach dotyczących zasięgu: w różnych kontekstach słyszy się różne liczby. W materiałach producentów dla kamer motoryzacyjnych wysuwa się na pierwszy plan zasięg wykrywania 200-300 m; w ogólnych danych termicznych dla sektora obronnego osoby można wykryć z odległości 500 m+, a pojazdy z 1000 m+. Dla kamery montowanej w samochodzie ostrożną, realistyczną dla motoryzacji liczbą są wartości z pierwszej grupy. Więc przy rozliczaniu obietnicy "kilkukilometrowej widoczności", którą słyszysz w reklamie, warto zapytać o kontekst.
Strona oprogramowania: Jak Kamera Przekształca Obraz w Pieszych i Zwierzęta?
Kamera pokazuje surową mapę cieplną; to oprogramowanie przekształca ją w informację "na cieniu przed nami znajduje się pieszy". We współczesnych systemach ADAS zadanie to wykonują splotowe sieci neuronowe (CNN): analizując strumień wideo termalnego klatka po klatce, wykrywają duże zwierzęta, pieszych i pojazdy tak jak na obrazie konwencjonalnym. Wśród klasycznych algorytmów wizji komputerowej wyróżniają się metody Haar cascades oraz HOG (Histogram of Oriented Gradients); systemy oparte na uczeniu maszynowym idą jednak dalej niż sama detekcja - śledzą obiekt i starają się przewidzieć jego kierunek, a nawet zamiary. Czyli system nie mówi jedynie "coś tam jest"; może powiedzieć "to coś być może zamierza wyjechać na drogę".
Do detekcji pieszych i pojazdów na obrazach w podczerwieni zaproponowano również szybkie algorytmy oparte na salience, wykorzystujące fuzję wielocechową i maszyny wektorów nośnych (SVM). Na platformach wbudowanych pojawiają się z kolei architektury termalnej IR + uczenia głębokiego, w których sprzęt i oprogramowanie projektowane są wspólnie; w jednym z projektów uniwersyteckich opracowano oparty na sztucznej inteligencji system detekcji i unikania, w którym kamera IR współpracuje z kamerą RGB do nocnej detekcji pieszych. Logika ostrzegania jest prosta i przemyślana: oprogramowanie klasyfikuje obiekt, oblicza jego odległość i prędkość zbliżania, a gdy zagrożenie rośnie, najpierw wydaje ostrzeżenie wizualne/dźwiękowe, a jeśli jest zintegrowane z AEB, sięga aż po interwencję hamulcową. Zastanawiam się nad jednym: czy to ostrzeżenie dotrze do nas wystarczająco szybko? Zazwyczaj tak - ale właśnie dlatego zasięg jest tak krytyczny.
Co Widzi Zasięg reflektorów, a Co Widzi Kamera? Różnica w Dystansie Zatrzymania
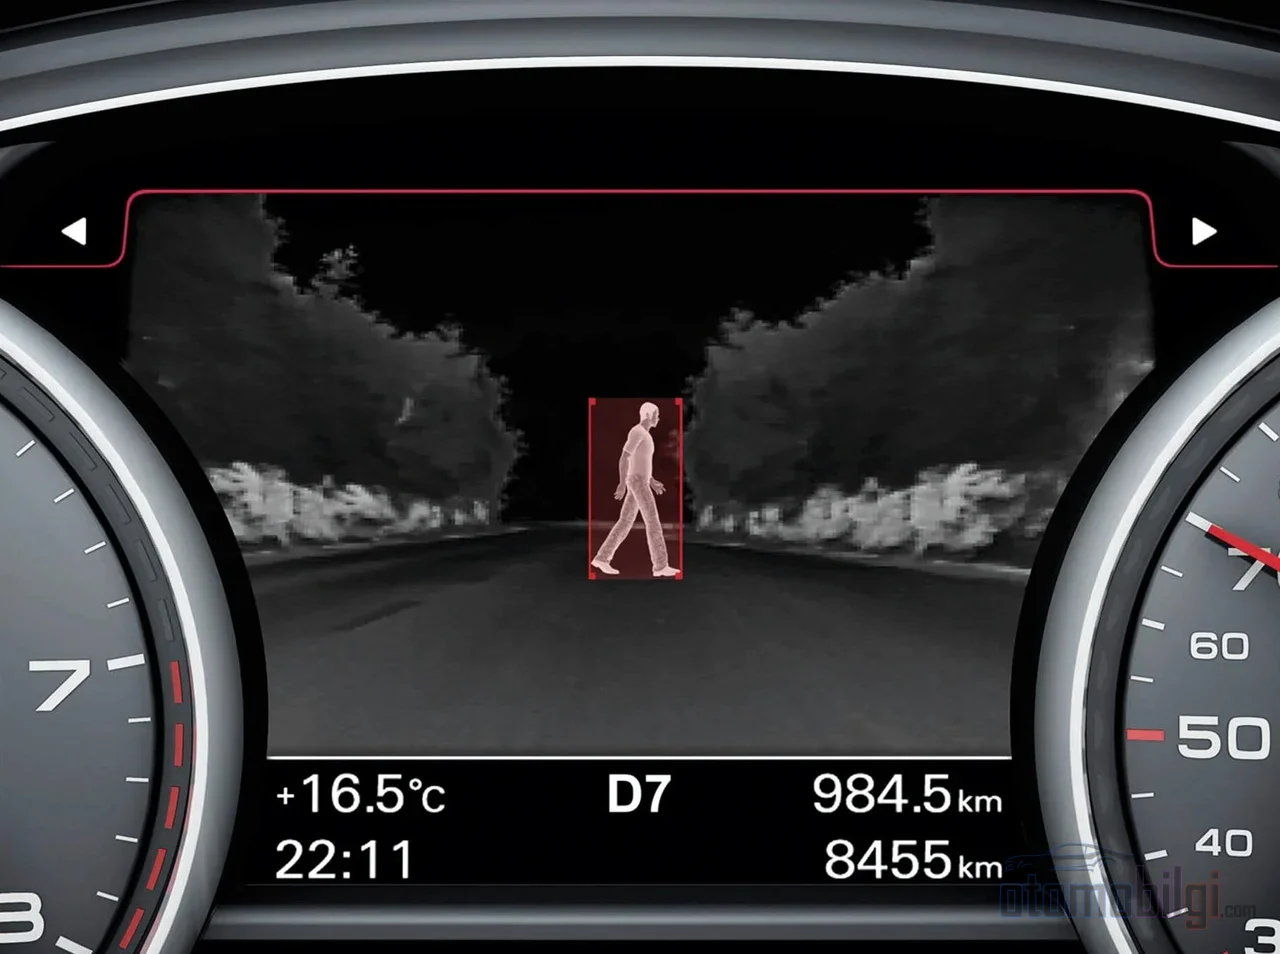
Na noc istnieje proste równanie: droga zatrzymania = droga reakcji + droga hamowania. Ponieważ reflektory przenoszą światło tylko do określonej odległości, każdy obiekt widoczny poza tym zasięgiem "zjada" Twój czas reakcji. Właśnie tutaj wchodzi do gry kamera termalna: automotive'owe systemy termalne mogą wykrywać sygnatury cieplne z odległości 300 m, czyli daleko poza zasięgiem reflektorów. Sarna dostrzeżona kilka sekund wcześniej to dokładnie te dodatkowe metry, których potrzebujesz, aby rozpocząć hamowanie. Wczesne zobaczenie jest cenniejsze niż hamowanie - bo żaden hamulec nie zatrzyma kierowcy, który nie widzi.
Dlatego też IIHS zażądał, aby nocna detekcja pieszych stała się obowiązkowa. Testy nocne ujawniły poważne luki w obecnych pakietach czujników; radary dalekiego zasięgu, działające w każdych warunkach pogodowych, należą do rozwiązań mających na celu wypełnienie tej luki.
Mgła, Deszcz i Inne Ograniczenia: Nie Marketing, lecz Rzeczywistość
W internecie krąży mnóstwo twierdzeń w stylu "kamera termalna przebija mgłę, w deszczu działa bez zarzutu". Fakty techniczne są bardziej niuansowane. Według własnych wyjaśnień FLIR mgła i deszcz mogą znacząco ograniczyć zasięg systemu termalnego, ponieważ kropelki wody rozpraszają sygnał w podczerwieni. Gęsta mgła i ulewny deszcz osłabiają sygnał docierający do kamery; w recenzowanej pracy zdefiniowano warunek "bardzo mętnej mgły", w którym kamera termalna staje się zawodna. Czyli termowizja nie wygrywa walki z mgłą - jedynie zmniejsza straty.
Z kolei deszcz o lekkim i umiarkowanym nasileniu nie wpływa znacząco na detekcję termiczną, ponieważ krople deszczu nie rozpraszają promieniowania podczerwonego tak jak światło widzialne. W lekkiej mgle kamera termalna działa lepiej niż NIR rozpraszany przez światło reflektorów; w bardzo gęstej mgle wydajność obu technologii spada. Przy okazji obalmy popularny mit: kamera termalna nie widzi przez ścianę ani metalowe nadwozie; wykrywa jedynie ciepło emitowane z powierzchni, nie przenika przez ciała stałe. A jeśli chcesz odczytać tablicę rejestracyjną, termowizja ci nie pomoże - tekst i kolor nie występują na obrazie cieplnym. Ponadto etykieta "nocnego widzenia" czasami wprowadza zamieszanie: systemy z podświetleniem NIR a prawdziwe obrazowanie termiczne to nie to samo; warto sprawdzić na stronie zakupowej, o którą technologię chodzi.
Integracja AEB i stan na rok 2026 w bezpieczeństwie nocnym
Wyjście kamery nie kończy się jedynie na ekranie wskaźników; prawdziwa wartość pojawia się wtedy, gdy mówi do układu hamulcowego. Tabela tutaj jest ciekawa: AEB dla pieszych zmniejsza ryzyko zderzenia z pieszym w warunkach dziennych o 32-33%; jednak w ciemności nie udało się zmierzyć redukcji ryzyka. NHTSA uznała również nocną detekcję pieszych za jeden z najtrudniejszych problemów dla AEB i podjęła kroki w kierunku uczynienia AEB obowiązkowym. Strona optymistyczna wygląda tak: według badania AAA z października 2025 roku systemy nocnej detekcji pieszych zapobiegały zderzeniom w 2019 roku w 0%, podczas gdy w 2025 roku już w 60%. Czyli w krótkim czasie wykonano ogromną drogę - ale celu w pełni nie osiągnięto.
Rok 2026 będzie przełomowy w tej dziedzinie. Euro NCAP wprowadza w 2026 roku największą rewizję protokołu od 2009 roku: nowa struktura "Four Stages of Safety" wysuwa na pierwszy plan scenariusze z nocnymi niechronionymi użytkownikami dróg (VRU), a scenariusze testowe na lata 2026-2028 obejmują warunki nocne obok dziennych. Rozszerzona ocena systemów monitorowania kierowcy również znajduje się w aktualizacji. Ten rozwój wykracza poza rolę funkcji marginalnej dla technologii noktowizji i kamer termalnych, przenosząc je na środek sceny najważniejszych testów. Po stronie kamer termalnych przykładem tego rozpędu są również kamery LWIR, jako pierwsze motoryzacyjne kamery z certyfikatem ASIL-B.
Podsumowując: Oko czytające ciepło obudzi cię wcześniej
Podsumujmy krótko: kamera termiczna (LWIR) odczytuje naturalne rozpraszanie ciepła obiektów bez żadnej potrzeby światła i spogląda nie na dziesiątki, lecz na 200-300 metrów; system NIR natomiast zabiera ze sobą niewidzialną własną latarkę i oferuje bardziej szczegółowy obraz czarno-biały na krótszym dystansie. Tym, co czyni obie cennymi, nie jest surowy obraz, lecz oprogramowanie za nim: modele CNN i podobne, klasyfikując pieszych, zwierzęta i pojazdy, zdobywają dla kierowcy - a w przypadku integracji dla AEB - kluczowe sekundy. Znać granice jest równie ważne: gęsta mgła i ulewny deszcz wystawiają każdy czujnik na próbę, a termografia nie czyta tablic rejestracyjnych. Jeśli chcesz nieco szerszego pola widzenia na nocnych drogach, odpowiedź kryje się w cieple i w oprogramowaniu, które je odczytuje. A jaki system wybralibyście w swoim samochodzie - zasięg czy szczegółowość obrazu?
Źródła
- Czy obrazowanie w podczerwieni i noktowizja to to samo?
- Jak działają kamery termowizyjne?
- Czy obrazowanie termiczne widzi przez mgłę i deszcz?
- Różnice między kamerami SWIR, MWIR i LWIR
- Noktowizja czy obrazowanie termiczne w samochodach - co jest lepsze?
- Euro NCAP ogłasza zmiany protokołu na 2026 rok
- Euro NCAP 2026 podnosi poprzeczkę dla ochrony pieszych (VRU) w nocy
- Scenariusze testowe Euro NCAP 2026-2028
- Sztuczna inteligencja uwalnia potencjał bezpieczeństwa termowizyjnych kamer noktowizyjnych
- NHTSA chce obowiązkowego automatycznego hamowania awaryjnego
- IIHS: Regulatorzy powinni wymagać systemu AEB dla pieszych działającego po ciemku
- Systemy wykrywania pieszych w nocy się poprawiają
- Uważaj na lukę w czujnikach: dlaczego AEB potrzebuje radaru percepcyjnego
- Analiza obrazowania termicznego
- Czy kamery termowizyjne widzą przez mgłę, deszcz i dym?
- Wykrywanie pieszych z wykorzystaniem uczenia maszynowego
- Wykrywanie i unikanie pieszych w nocy w oparciu o sztuczną inteligencję
- Wykrywanie pieszych i pojazdów w nocy w oparciu o szybki algorytm saliency i fuzję wielu cech