كيف تقرأ أنظمة الرؤية الليلية الطريق من خلال رؤية الحرارة؟
شارك هذه الصفحة
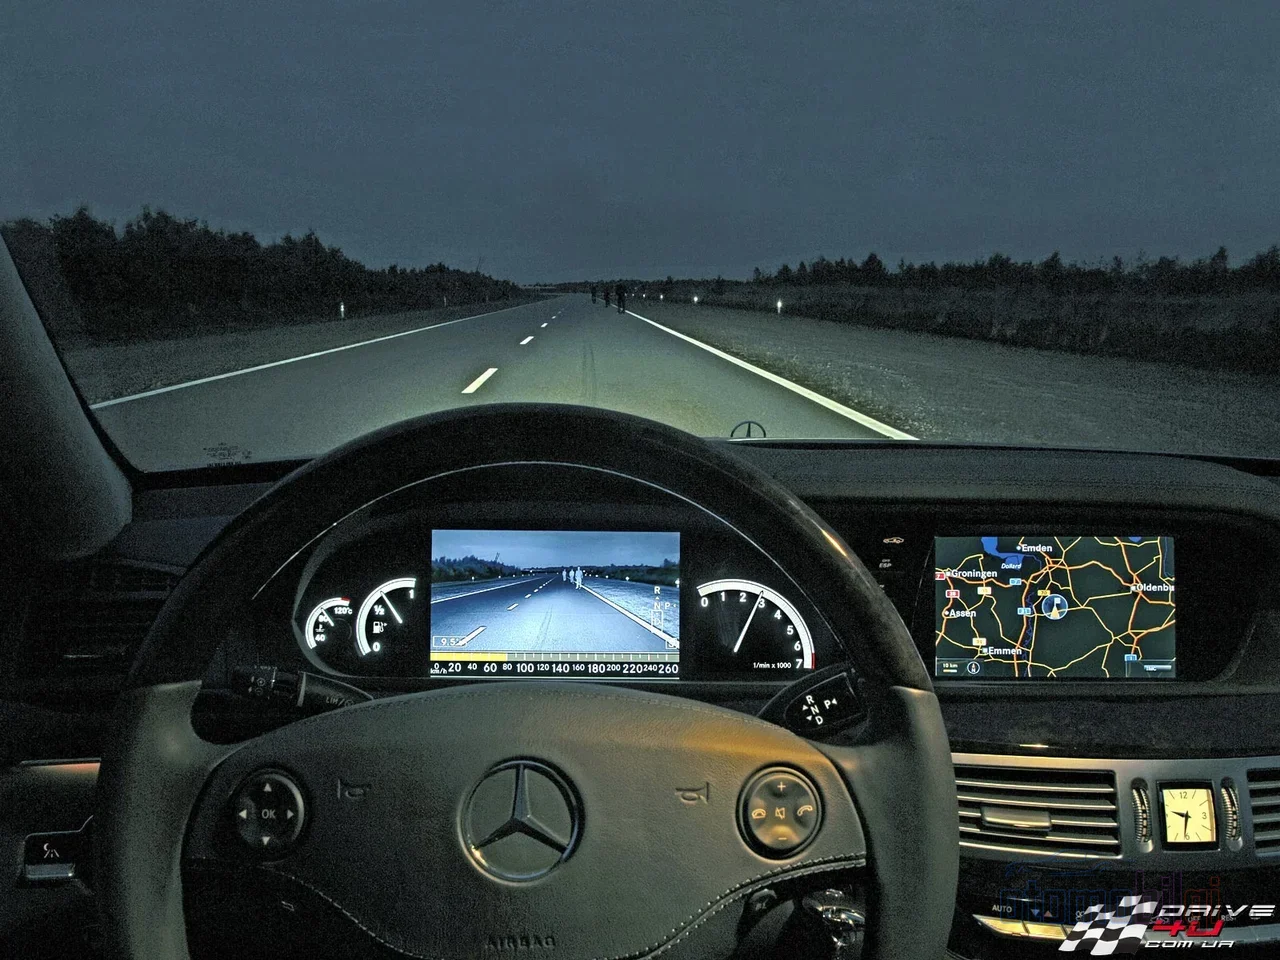
تكتشف أنظمة الرؤية الليلية المشاة والحيوانات على المسافة التي لا يصل إليها ضوء المصابيح الأمامية بطريقتين مختلفتين: الكاميرات الحرارية (LWIR) تقرأ الحرارة التي تنبعث منها الأجسام نفسها، بينما تحول أنظمة الأشعة تحت الحمراء النشطة (NIR) انعكاس عرض إشعاعي غير مرئي غير مرئي إلى صورة. وكلاهما يصنف المشاة والحيوانات والمركبات بواسطة البرمجيات لتنبيه السائق إلى ما هو أبعد من مدى المصابيح الأمامية. فكيف تعمل هذه الأنظمة تحديداً؟ دعونا نلقي نظرة خطوة بخطوة - لأن البقرة التي تظهر فجأة من خلف منحنى في الطريق ليلاً قد تكون صديقة لهذه الكاميرا أكثر من كونها صديقة لمصابيحك الأمامية!
أبرز النقاط
- الكاميرات الحرارية تعمل في نطاق 8–14 ميكرومتر (LWIR) ولا تحتاج إلى مصدر ضوء حتى في الظلام التام.
- الكاميرات الحرارية automotive تكتشف البصمات الحرارية على مسافة تصل إلى 300 متر أي ما هو أبعد بكثير من مدى المصابيح الأمامية.
- يقتصر مدى إضاءة أنظمة NIR عادةً على 100–150 متر فقط.
- وفقاً لبيانات IIHS، يقلل نظام AEB للمشاة من خطر التصادمات النهارية بنسبة 32–33% أما في الظلام فلا يمكن قياس تأثيره.
- وتركز نسخة 2026 من بروتوكول Euro NCAP على سيناريوهات مستخدمي الطريق المعرضين للخطر ليلاً.
كيف تتحول الحرارة إلى صورة؟ مبدأ عمل الكاميرات الحرارية
التصوير الحراري تقنية سلبية تماماً: فهو لا يرسل أي ضوء إلى البيئة، بل يكتشف فقط. كل جسم يقع فوق الصفر المطلق ينبعث منه طاقة تحت حمراء بسبب حرارته. جسم الإنسان، أو مبنى، أو سيارة ركنت للتو - جميعها تشع حرارتها إلى المحيط كإشعاع غير مرئي. تلتقط الكاميرا الحرارية هذا الإشعاع وتحول فروقات درجات الحرارة إلى تدرجات رمادية (أو ألوان في بعض العروض) لإنتاج صورة. وللتشبيه: عين الكاميرا العادية ترى الضوء المنعكس، بينما عين الكاميرا الحرارية تقرأ الحرارة المنبعثة من جسم كل شيء. ولهذا السبب تحديداً تعمل حتى في الظلام التام - فهي لا تحتاج إلى الضوء لأنها لا تقيسه!
وهناك تفصيل صغير لكنه مبهر: الكاميرات الحرارية الحديثة تستطيع التمييز بين فروقات درجات الحرارة التي تصل إلى 0.01 درجة مئوية فقط. أي أن شخصاً يرتدي معطفاً داكناً يبدو وكأنه متوهج على خلفية الإسفلت البارد. ولا يمكن للتمويه البصري أن يخدع الكاميرا الحرارية؛ فمهما كان نوع الملابس، تبرز حرارة جسم الإنسان على السطح البارد.
نطاق LWIR وحساسات الميكروبولومتر
قبل الغوص في التفاصيل التقنية، دعونا نقول أولاً: ليست كل الأشعة تحت الحمراء واحدة. الأجسام ذات درجة حرارة الأرض - الإنسان والحيوان والآلة - تنتج ذروة انبعاث الحرارة الأقوى في نطاق 8–14 ميكرومتر أي نطاق LWIR (الأشعة تحت الحمراء ذات الموجة الطويلة). أما المصادر الأكثر حرارة بكثير مثل كتل المحركات وأنظمة العادم فتتوهج في نطاق MWIR (3–5 ميكرومتر). ولهذا السبب تحديداً تختار الكاميرات الحرارية automotive نطاق LWIR: فالبصمة الحرارية للإنسان والحيوان تقع تماماً في هذا النطاق.
تستخدم أنظمة LWIR عادةً مستشعرات ميكروبولومتر غير مبردة (بمواد VOx أو a-Si). وهي عبارة عن مستشعرات دقيقة جداً تتغير مقاومتها مع تغيرات حرارية صغيرة، شديدة الحساسية. وكونها غير مبردة يعني استهلاكاً منخفضاً للطاقة وحجماً مدمجاً وإنتاجاً بسعر معقول - وهي ثلاثة شروط معاً لقطاع السيارات. أما كواشف MWIR الأكثر حساسية فتتطلب تبريد Stirling المكلف؛ ولذلك فهي ليست حلاً عملياً في السيارات. الخلاصة: LWIR هي النقطة المثلى التي تناسب السيارة من حيث التكلفة والحجم معاً.
الرؤية الليلية النشطة NIR: كيف يعمل المنارة غير المرئية؟
بينما تقرأ الكاميرا الحرارية الحرارة، تعمل أنظمة NIR (الأشعة تحت الحمراء القريبة) بمنطق أكثر ألفة: أرسل الضوء واجمع ما ينعكس. يقذف السيارة ضوء الأشعة تحت الحمراء القريبة الذي لا تراه العين البشرية على الطريق عبر كاشف خاص؛ وتلتقط الكاميرا هذا الانعكاس وتنتج صورة بالأبيض والأسود عالية التفاصيل. باختصار، يحمل النظام منارة خاصة به غير مرئية. يمكنك تخيله كأخ أكبر ينير طريقك بيديه في الظلام - لكن ضوء المنارة غير مرئي لعيوننا.
الجانب القوي في هذه الطريقة هو التفاصيل البصرية: تفاصيل مثل اللافتات ولوحات الأرقام وأسطح المركبات يمكن قراءتها في صورة NIR. أما الجانب الضعيف فهو المدى. بما أنه يعتمد على قوة الإضاءة، فإن المدى النموذجي لـ NIR في تطبيقات السيارات 100-150 متراً يبقى حوالي؛ وفي الظروف الجيدة يمكن أن ينخفض اكتشاف الأشخاص إلى حوالي 50-100 متر كما يمكن لأضواء السيارات القادمة من الاتجاه المعاكس أن تشوش الصورة مؤقتاً، ويجعل الضباب أو الغبار ضوء الكاشف منتشراً فيشوش الصورة. وهناك أيضاً جانب الخصوصية: إشعاع NIR يمكن أن تكتشفه أجهزة أخرى حساسة للأشعة تحت الحمراء.
حرارية أم NIR؟ مقارنة المدى والتفاصيل
الآن لنضع التقنيتين جنباً إلى جنب. سؤال "أيهما أفضل" هو في الواقع سؤال خاطئ؛ السؤال الصحيح هو "لأي غرض؟". إذا كان اكتشاف المشاة والحيوانات على مسافات بعيدة هو الأولوية فالحرارية متقدمة، وإذا كانت التفاصيل البصرية مهمة فـ NIR لها الأفضلية. على مستوى المصنعين، استخدمت BMW وMercedes-Benz أنظمة قائمة على التصوير الحراري؛ بينما فضل بعض المصنعين حلولاً قائمة على NIR.
| الخاصية | حرارية (LWIR) | NIR نشطة | |
|---|---|---|---|
| مبدأ العمل | سلبية: الإشعاع الحراري الذاتي للجسم | نشطة: انعكاس ضوء الكاشف | |
| المدى النموذجي | حتى 200-300 متر للمشاة/الحيوانات/المركبات | إضاءة 100-150 متراً، اكتشاف الأشخاص حوالي 50-100 متر | |
| الظلام التام | يعمل دون مشاكل | يعمل (يحمل ضوءه الخاص) | |
| تأثير الأضواء المعاكسة | لا يتأثر | قد يشوش الصورة مؤقتاً | |
| التفاصيل البصرية | بدون ألوان، لا يمكن قراءة اللوحات واللافتات | تفاصيل عالية، يمكن قراءة اللافتات | |
| الأداء في الضباب | أفضل في الضباب الخفيف، يضعف في الضباب الكثيف | في الضباب ينتشر ضوء الكاشف |
ملاحظة حول أرقام المدى: من الطبيعي سماع أرقام مختلفة في سياقات مختلفة. في العروض الترويجية للمصنعين، يبرز مدى اكتشاف 200-300 متر لكاميرات السيارات الحرارية؛ بينما في البيانات الحرارية العامة الموجهة لقطاع الدفاع، الأشخاص 500 متر فأكثر والمركبات 1000 متر فأكثر يمكن اكتشافها من مسافة. الأرقام الواقعية والحصيفة بالنسبة لكاميرا تُركّب على السيارة هي القيم في المجموعة الأول. أي أنّه عند الحقيقة مع ادّعاء "الرؤية لعدة كيلومترات" الذي تسمعونه في الإعلانات، من المفيد أن تسألوا عن السياق.
الجانب البرمجي: كيف تحوّل الكاميرا الصورة إلى مشاة وحيوانات؟
تعرض الكاميرا خريطة حرارية خام؛ وما يحوّلها إلى معلومة "هناك مشاة في الظل الأمامي" هو البرمجيات. في أنظمة ADAS الحديثة تقوم الشبكات العصبية الالتفافية (CNN) بهذه المهمة: تحلل بث الفيديو الحراري إطارًا بإطار لاكتشاف الحيوانات الكبيرة والمشاة والمركبات كما في الصور التقليدية. ومن بين خوارزميات الرؤية الحاسوبية الكلاسيكية تبرز طرق Haar cascades وHOG (المدرج التكراري للتدرجات الموجهة)؛ أما الأنظمة القائمة على تعلّم الآلة فتتجاوز الاكتشاف إلى تتبع الهدف ومحاولة التنبؤ باتجاهه بل وبنيّته. أي أن النظام لا يقول فقط "هناك شيء ما"؛ بل يستطيع أن يقول "قد يكون ذلك الشيء على وشك الخروج إلى الطريق".
كما اقتُرحت خوارزميات سريعة قائمة على السمة البارزة (salience) تستخدم الدمج متعدد الخصائص وآلات المتجهات الداعمة (SVM) لاكتشاف المشاة والمركبات في الصور بالأشعة تحت الحمراء. وفي المنصات المدمجة، برزت معماريات IR الحراري + التعلم العميق التي تُصمَّم فيها المكونات المادية والبرمجية معًا؛ وفي مشروع جامعي طُوّر نظام اكتشاف وتفادٍ قائم على الذكاء الاصطناعي يُشغّل فيه كاميرا الأشعة تحت الحمراء بالتعاون مع كاميرا RGB لاكتشاف المشاة ليلًا. أما منطق التحذير فهو بسيط وذكي: صنّف البرنامج الهدف، وحسب المسافة وسرعة الاقتراب، وعندما يزداد الخطر يصدر تحذيرًا بصريًا/سمعيًا أولًا، وإذا كان النظام متكاملًا مع AEB فقد يصل إلى التدخل بالفرملة. والسؤال الذي يثير فضولي: هل يلحق بنا هذا التحذير بالسرعة الكافية؟ عادةً يلحق - ولكن لهذا السبب تحديدًا فإن المدى بالغ الأهمية.
ماذا ترى مدى الأضواء وماذا ترى الكاميرا؟ الفرق في مسافة التوقف
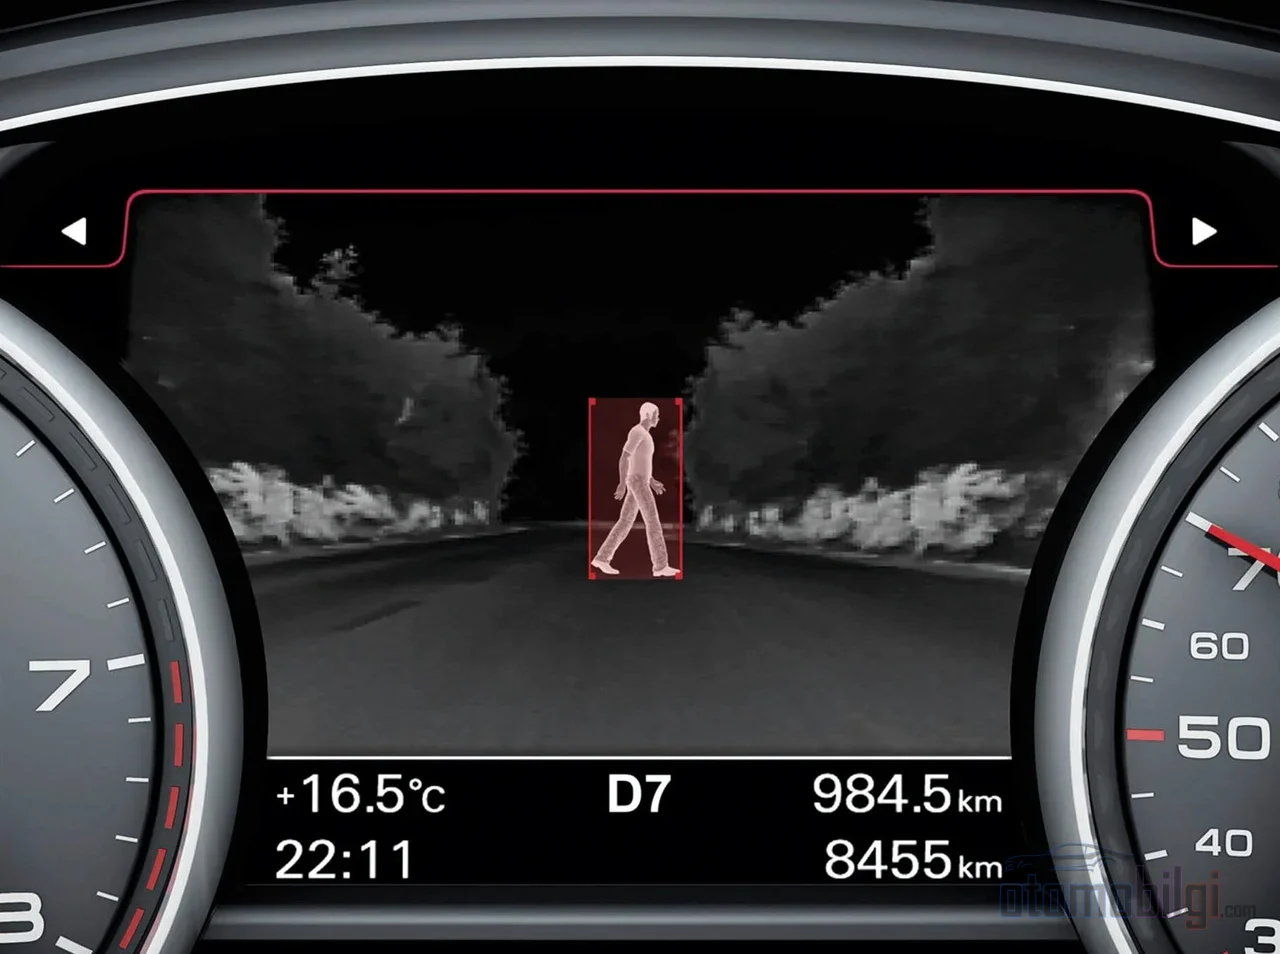
هناك معادلة تقريبية لليل: مسافة التوقف = مسافة رد الفعل + مسافة الفرملة. ولأن الأضواء تحمل الضوء حتى مسافة معينة، فإن كل جسم يُرى أبعد من تلك المسافة يستهلك من وقت رد فعلكم. وهنا يدخل القمر الحراري على المسرح: أنظمة السيارات الحرارية تستطيع اكتشاف البصمات الحرارية من 300 م أي أبعد بكثير من مدى الأضواء. والغزال الذي يُرى قبل ثوانٍ هو المسافة الإضافية التي تحتاجونها بالضبط لبدء الفرملة. الرؤية المبكرة أثمن من الفرملة - لأنه لا فرامل توقف سائقًا لا يرى.
لهذا السبب طالبت IIHS بأن يكون اكتشاف المشاة عبر AEB في الظلام إلزاميًا. وقد كشفت الاختبارات الليلية عن فجوات جسيمة في حزم المستشعرات الحالية؛ ومن بين الحلول التي تستهدف سد هذه الفجوة رادارات طويلة المدى تعمل في جميع الأحوال الجوية.
الضباب والمطر وقيود أخرى: الواقع لا التسويق
تتداول على الإنترنت ادعاءات كثيرة من نوع "الكاميرا الحرارية تخترق الضباب وتعمل بشكل مثالي في المطر". الحقيقة التقنية أكثر دقة. وفقاً لبيان FLIR نفسها، يمكن للضباب والمطر أن يحدا بشكل كبير من مدى النظام الحراري بسبب تشتت قطرات الماء للإشارة تحت الحمراء. الضباب الكثيف والأمطار الغزيرة تضعف الإشارة التي تصل إلى الكاميرا؛ وفي دراسة محكّمة تم تعريف حالة "ضباب مشوّش للغاية" التي تصبح فيها الكاميرا الحرارية غير موثوقة. أي أن النظام الحراري لا يكسب الحرب ضد الضباب - بل يقلل الخسارة فقط.
من ناحية أخرى، فإن المطر الخفيف إلى المتوسط لا يؤثر بشكل كبير على الكشف الحراري، لأن قطرات المطر لا تشتت الإشعاع تحت الحمراء مثل الضوء المرئي. في الضباب الخفيف، يقدم النظام الحراري أداءً أفضل من نظام NIR القريب الذي يتشتت ضوءه؛ أما في الضباب الكثيف جداً فتنخفض_performance كلتا التقنيتين. ودعونا ننفي خرافة شائعة: الكاميرا الحرارية لا ترى الجدران أو هياكل السيارات؛ إنها تستشعر الحرارة المنبعثة من السطح فقط، ولا تخترق الأجسام الصلبة. وإذا كنت تريد قراءة لوحات الترخيص، فلن يساعدك النظام الحراري - فالنص والألوان لا تظهر في الصورة الحرارية. كما أن تسمية "الرؤية الليلية" تسبب أحياناً الالتباس: الأنظمة المضاءة بـ NIR والتصوير الحراري الحقيقي ليسا الشيء نفسه؛ ومن المفيد التحقق من التقنية المستخدمة في صفحة الشراء.
تكامل AEB وجدول 2026 في السلامة الليلية
لا تنتهي قيمة مخرجات الكاميرا عند شاشة العرض فقط؛ فالقيمة الحقيقية تظهر عندما تتحدث مع نظام الفرامل. الجدول هنا مثير للاهتمام: نظام AEB للمشاة يقلل في ظروف النهار من خطر اصطدام المشاة بنسبة 32-33% لكن في الظلام لم يمكن قياس انخفاض الخطر. وقد أشارت NHTSA إلى كشف المشاة ليلاً كأحد أصعب المشكلات بالنسبة لـ AEB، واتخذت خطوات نحو إلزام أنظمة AEB. الجانب المتفائل هو أن أنظمة كشف المشاة ليلاً كانت تمنع الاصطدامات في عام 2019 بنسبة 0% بينما أصبحت في عام 2025 تمنعها بنسبة 60% أي أنه تم قطع شوط كبير في وقت قصير - لكن لم يتم الوصول إلى الهدف كاملاً.
عام 2026 عام مفصلي في هذا المجال. تنفذ Euro NCAP في 2026 أكبر مراجعة لبروتوكولاتها منذ عام 2009: مع هيكل "Four Stages of Safety" الجديد تتصدر سيناريوهات مستخدمي الطريق المعرضين للخطر (VRU) ليلاً، وتشمل سيناريوهات الاختبار 2026-2028 ظروف الليل إلى جانب النهار. كما يشمل التحديث تقييماً موسعاً لأنظمة مراقبة السائق. هذا التطور ينقل تقنيات الرؤية الليلية والكاميرات الحرارية من كونها ميزات هامشية إلى صميم جدول الاختبارات النجمية. وعلى جبهة الكاميرات الحرارية، فإن المنتجات التي قُدمت كأول كاميرا سيارات LWIR معتمدة بـ ASIL-B هي مثال على هذا الزخم.
باختصار: العين التي تقرأ الحرارة تنبهك مبكراً
باختصار لنلخص: الكاميرا الحرارية (LWIR) تقرأ الإشعاع الحراري الطبيعي للأجسام دون أي حاجة للضوء، ولا تنظر إلى عشرات الأمتار فقط، بل إلى مسافات 200-300 متر؛ أما نظام NIR فيحمل فانوسه الخاص غير المرئي ويقدم صورة بالأبيض والأسود أكثر تفصيلاً على مسافات أقصر. ما يجعل كليهما ذا قيمة ليس الصورة الخام، بل البرمجيات خلفها: نماذج CNN وما شابهها تقوم بتصنيف المشاة والحيوانات والمركبات، مما يكسب السائق - ونظام AEB إن كان مدمجاً - ثوانٍ حاسمة. معرفة الحدود مهمة بنفس القدر: الضباب الكثيف والأمطار الغزيرة تجهد كل مستشعر، والكاميرا الحرارية لا تقرأ لوحات الأرقام. إذا كنت تريد مجال رؤية أوسع قليلاً في الطرق الليلية، فإن الإجابة مخفية في الحرارة وفي البرمجيات التي تقرأها. لو كنت مكانك، أي نظام تفضل في سيارتك - المدى أم التفاصيل؟ المصادر هل التصوير بالأشعة تحت الحمراء والرؤية الليلية شيء واحد؟
كيف تعمل الكاميرات الحرارية؟
- هل يمكن للتصوير الحراري الرؤية عبر الضباب والمطر؟
- الفروقات بين كاميرات SWIR وMWIR وLWIR
- الرؤية الليلية مقابل التصوير الحراري للسيارات - أيهما أفضل؟
- Euro NCAP تعلن تغييرات بروتوكول 2026
- Euro NCAP 2026 ترفع سقف حماية مستخدمي الطريق الضعفاء (VRU) ليلاً
- سيناريوهات اختبارات Euro NCAP 2026-2028
- الذكاء الاصطناعي يطلق إمكانات السلامة للكاميرات الحرارية للرؤية الليلية
- NHTSA تريد الفرملة التلقائية الطارئة الإلزامية
- IIHS: على المنظمين اشتراط نظام AEB للمشاة يعمل في الظلام
- تحسن أنظمة كشف المشاة ليلاً
- انتبهوا لفجوة المستشعرات: لماذا يحتاج AEB إلى رادار الإدراك
- تحليل أداء التصوير الحراري في الضباب الكثيف
- هل يمكن للكاميرات الحرارية الرؤية عبر الضباب والمطر والدخان؟
- كشف المشاة باستخدام تعلم الآلة
- الكشف عن المشاة وتجنبهم ليلاً بالاعتماد على الذكاء الاصطناعي
- كشف المشاة والمركبات ليلاً استناداً إلى خوارزمية سريعة للبروز ودمج متعدد السمات
- الكشف عن المشاة وتجنبهم ليلاً بالاعتماد على الذكاء الاصطناعي
- الكشف عن المشاة والمركبات ليلاً استناداً إلى خوارزمية سريعة للبروز ودمج متعدد السمات