ナイトビジョンシステムは熱を見てどう道路上の情報を読み取っているのか?
このページを共有する
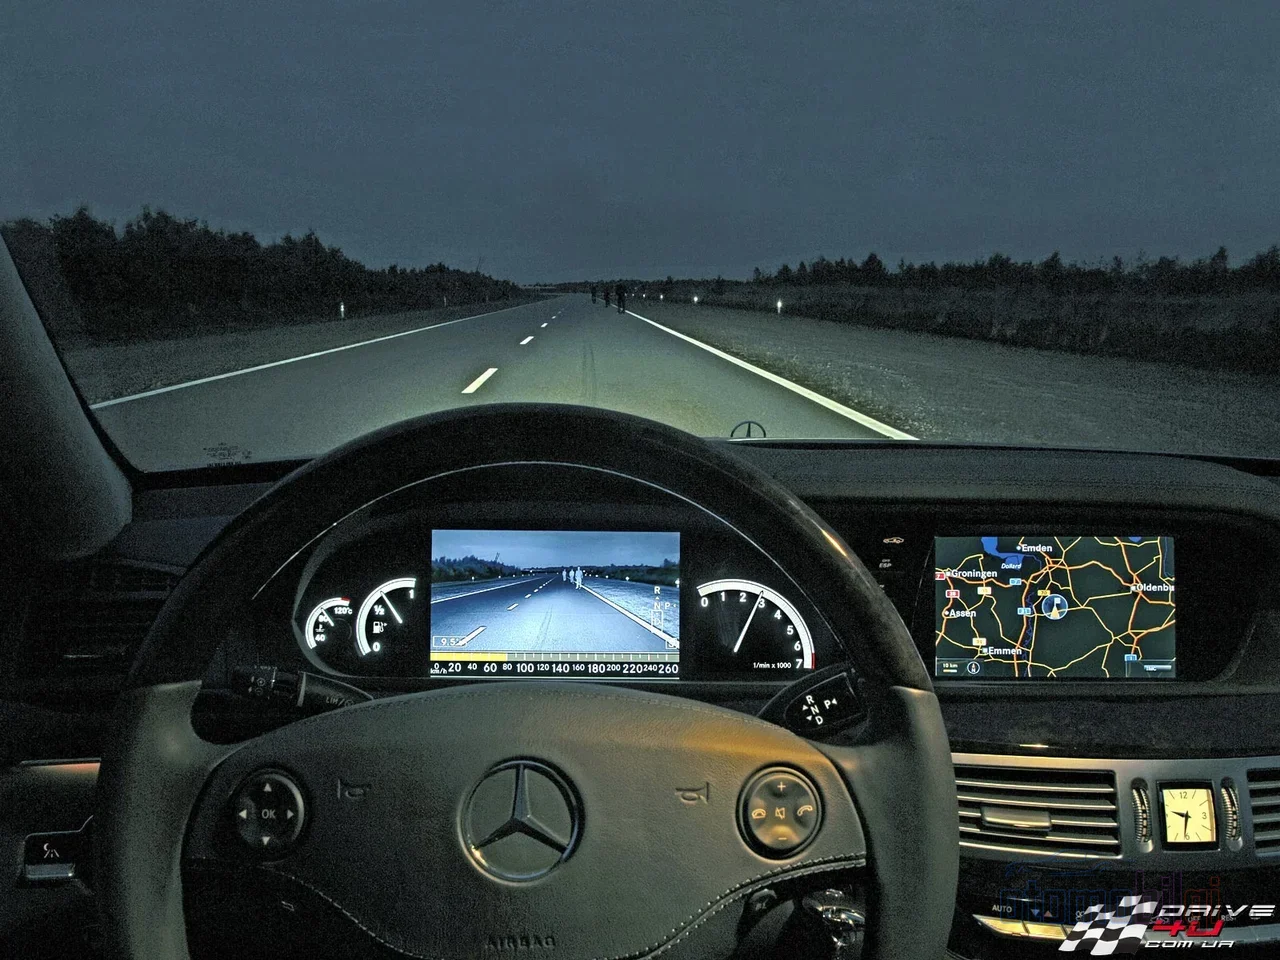
ナイトビジョンシステムは、ヘッドライトの光が届かない距離にいる歩行者や動物を2つの異なる方法で検知します.サーマル(LWIR)カメラは物体自体が発する熱を読み取り、アクティブ赤外線(NIR)システムは不可視の赤外線プロジェクターの反射を画像に変換します.どちらもソフトウェアによって歩行者、動物、車両の分類を行い、ヘッドライトの照射範囲を超えた先でドライバーに警告します.では、これらのシステムは一体どのように機能しているのでしょうか?段階を追って見ていきましょう.夜道で丘の後ろから現れる牛にとっては、あなたのヘッドライトよりもこのカメラの方が友好的な存在になるかもしれないのですから!
注目ポイント
- サーマルカメラは 8~14 µm (LWIR)帯域で動作し、完全な暗闇でも光源を必要としません.
- 自動車用サーマルカメラは熱シグネチャーを 300 mまで、つまりヘッドライトの照射範囲をはるかに超えた距離で検知できます.
- NIRシステムの照射範囲は典型的には 100~150 m に限定されます.
- IIHSのデータによると、歩行者AEBは日中の衝突リスクを 32~33% 削減しますが、暗闇ではその効果は測定できていません.
- Euro NCAPの 2026年 プロトコルでは、夜間の脆弱な道路利用者のシナリオが重視されています.
熱はどのように画像に変わるのか? サーマルカメラの原理
サーマルイメージングは完全に受動的なテクノロジーです.周囲に一切の光を送らず、ただ検知するだけです.絶対零度より上のすべての物体は、その温度ゆえに赤外線エネルギーを放出します.人体、建物、あるいは駐車して間もない車も、それぞれの熱を不可視の放射として周囲に放っています.サーマルカメラはこの放射を捉え、温度差をグレーの階調(表示によっては色)に変換して画像を生成します.例えるなら、通常のカメラの「目」は反射した光を見ますが、サーマルカメラの「目」はあらゆる物体の体から放たれる熱を読み取るのです.だからこそ完全な暗闇でも機能します.光を測定しているわけではないので、光は必要ないのです!
小さいながらも驚くべき詳細があります.最新のサーマルカメラは 0.01 °C ものわずかな温度差さえ判別できるのです.つまり、暗いジャケットを着た人は、冷たいアスファルトを背景にまるで光り輝いているかのように見えるのです.視覚的なカモフラージュはサーマルカメラを欺くことはできません.どんな服装であろうと、人体の熱は冷たい地面上で際立って映ります.
LWIR帯域とマイクロボロメーターセンサー
技術的な詳細に入る前に、ひとつだけ申し上げておきます.すべての赤外線が同じというわけではありません.地球の気温程度の物体、つまり人、動物、機械は、熱放射が最も強くなるピークを 8~14 µm の範囲にあるLWIR(長波長赤外線)帯域で放出します.エンジンブロックや排気系のようなはるかに高温の熱源は、MWIR(3~5 µm)帯域で輝きます.自動車用サーマルカメラがLWIRを選ぶのはまさにこのためです.人と動物の熱シグネチャーはちょうどこの帯域にあるのです.
LWIRシステムは一般に非冷却マイクロボロメーターセンサー(VOxまたはa-Si材料)を使用します.これらは非常に敏感で、わずかな温度変化で抵抗が変化する極小の検出素子です.非冷却であることは、システムの低消費電力、コンパクトさ、そして妥当な価格での生産を意味し、自動車にとっては三つとも必須条件です.より感度の高いMWIR検出器は高価なスターリング冷却を必要とするため、自動車では実用的なソリューションではありません.結論: LWIRはコストとサイズの両面で自動車に適したスイートスポットです.
アクティブNIRナイトビジョン: 見えないサーチライトはどう機能するのか?
サーマルカメラが熱を読み取るのに対し、NIR(近赤外)システムははるかに馴染みのある原理で動作します: 光を送り、反射光を集めるのです.車両は、人間の目に見えない近赤外光を専用のプロジェクターで道路に照らし出し、カメラがその反射を検知して高精細な白黒画像を生成します.要するに、このシステムは自分専用の見えないサーチライトを搭載しているのです.暗闇の中で手で照らしてくれる兄のような存在と思ってもいいでしょう.ただし、サーチライトの光は私たちの目には見えません.
この方式の強みは視覚的ディテールです: 標識、ナンバープレート、車体表面などの細部がNIR画像で読み取れます.弱点は距離です.照明出力に依存するため、NIRの典型的な自動車用途の距離は 100~150 m 程度にとどまり、良好な条件下での人物検出は約 50~100 mまで落ちる可能性があります.さらに、対向車のヘッドライトが一時的に画像を乱すことがあり、霧や埃はプロジェクターの光を散乱させて画像をぼかします.プライバシーの問題もあります: NIR放射は、赤外線に感度を持つ他のデバイスによって検知される可能性があります.
サーマルか、NIRか? 距離とディテールの比較
ここで2つの技術を並べてみましょう.「どちらが優れているか」という問いは実は誤りで、正しい問いは「何のためにか」です.距離での歩行者や動物の検出が優先ならサーマルが有利、視覚的ディテールが重要ならNIRが有利です.メーカー側では、BMWとMercedes-Benzがサーマルベースのシステムを採用し、一部のメーカーはNIRベースのソリューションを選択しています.
| 特徴 | サーマル(LWIR) | アクティブNIR | |
|---|---|---|---|
| 動作原理 | パッシブ: 対象自体の熱放射 | アクティブ: プロジェクター光の反射 | |
| 典型的な距離 | 歩行者/動物/車両で最大200~300 m | 照明100~150 m、人物検出約50~100 m | |
| 完全な暗闇 | 問題なく動作 | 動作(自分の光を搭載) | |
| 対向ヘッドライトの影響 | 影響を受けない | 一時的に画像を乱す可能性あり | |
| 視覚的ディテール | 色なし、ナンバープレート/標識は読めない | 高精細、標識も読み取れる | |
| 霧での性能 | 薄い霧ではより良好、濃霧では低下 | 霧でプロジェクター光が散乱 |
距離数値についての注記: 異なる文脈で異なる数値を耳にするのは正常です.メーカーのプロモーションでは自動車用サーマルカメラの 200~300 m という検出距離が前面に出ますが、防衛分野向けの一般的なサーマルデータでは人物は 500 m+、車両は 1000 m+ 距離で検知可能です.車に取り付けるカメラについては、慎重な見方をすれば、自動車にとって現実的な数値は最初のグループの値です.つまり、広告で耳にする「数km先まで見える」という主張の実態を見極める際には、文脈を確認することが重要です.
ソフトウェアの側面: カメラ映像を歩行者や動物としてどう認識するか?
カメラは生のサーマルマップを表示するだけです.それを「前方の影に歩行者がいる」という情報に変換するのはソフトウェアです.現代のADASシステムでは、この処理を畳み込みニューラルネットワーク(CNN)が担当します.サーマルビデオのストリームをフレームごとに解析し、大型動物、歩行者、車両を通常の画像と同様に検出します.古典的なコンピュータビジョンアルゴリズムとしてはHaar cascadesやHOG(Histogram of Oriented Gradients)方式が有名ですが、機械学習ベースのシステムは検出にとどまらずターゲットを追跡し、その進路、さらには意図までも予測しようとします.つまり、システムは単に「何かがある」と言うだけでなく、「その何かは道路に出ようとしているかもしれない」と判断できるのです.
赤外線映像における歩行者・車両検出には、多特徴量フュージョンとサポートベクターマシン(SVM)を用いた高速な顕著性ベースのアルゴリズムも提案されています.組み込みプラットフォームでは、ハードウェアとソフトウェアを共同設計したサーマルIR+ディープラーニングのアーキテクチャが注目されており、ある大学プロジェクトでは、夜間の歩行者検出のためにIRカメラとRGBカメラを連携させたAIベースの検出・回避システムが開発されました.警告ロジックはシンプルかつ賢明です.ソフトウェアがターゲットを分類し、距離と接近速度を計算し、危険が大きくなればまず視覚/聴覚の警告を出し、システムがAEBと統合されていればブレーキ介入まで行います.気になるのは、この警告が私たちに届くのが十分に速いかどうかです.通常は間に合います.だからこそ、検知距離がこれほど重要なのです.
ヘッドライトの照射距離は何を見て、カメラは何を見る? 制動距離の違い
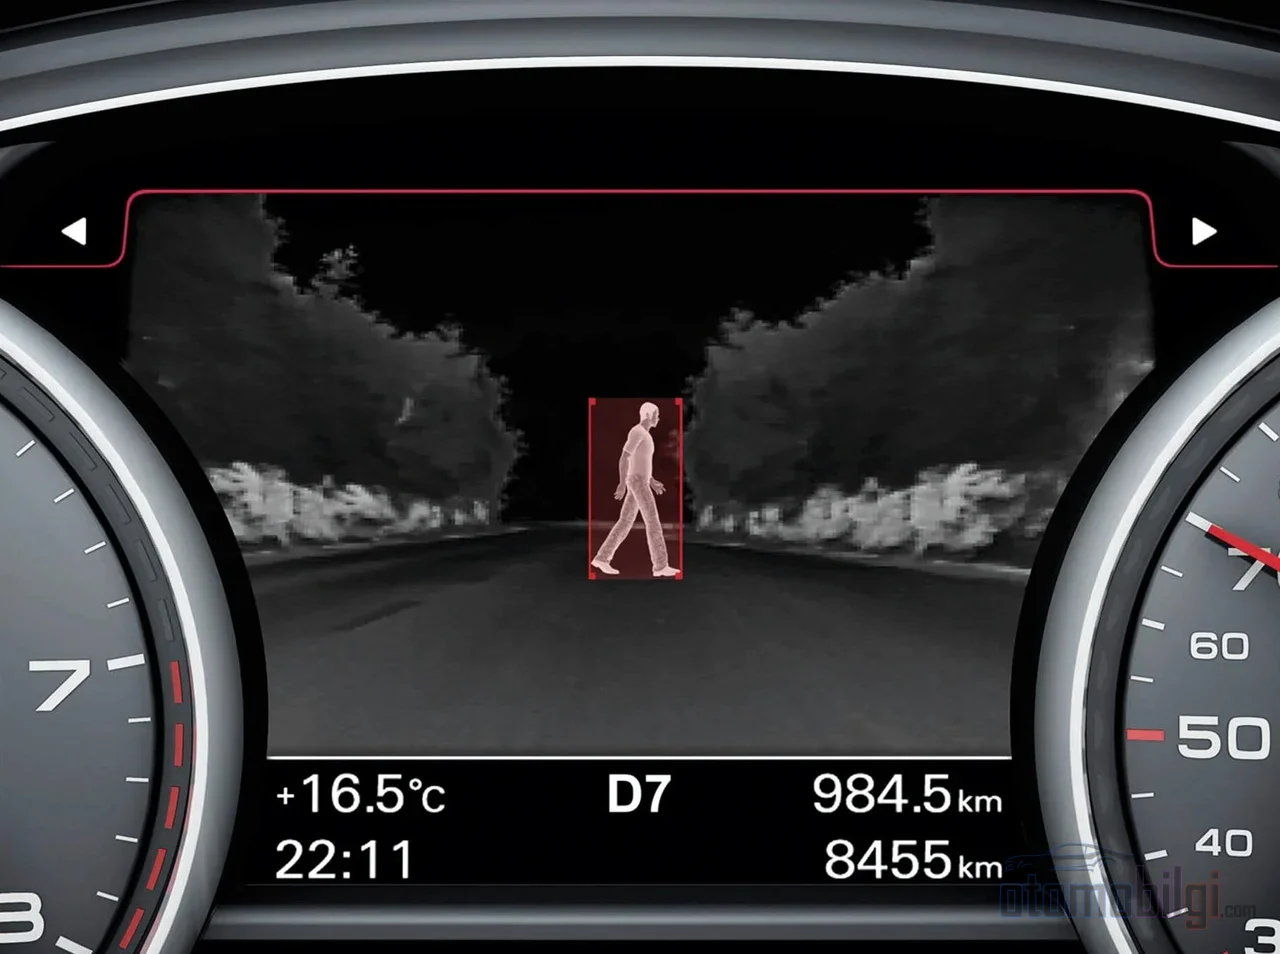
夜間にはおおよその式があります.制動距離=反応距離+ブレーキ距離.ヘッドライトは光を一定の距離までしか届かせられないため、その距離を超えて見えるすべての物体は反応時間を食いつぶします.ここでサーマルカメラが登場します.自動車用サーマルシステムは熱シグネチャーを 300 m の距離で、つまりヘッドライトの照射範囲をはるかに超えた先で検知できます.数秒前に見えたシカは、ブレーキを踏み始めるためにまさに必要としている余分な距離なのです. 早く見ることが、ブレーキをかけることよりも価値があります.なぜなら、どのブレーキも、見えていないドライバーを止めることはできないからです.
このため、IIHSは夜間に作動する歩行者AEBの義務化を要求してきました.夜間テストでは、現行のセンサーパッケージに重大な欠落があることが明らかになり、長距離・全天候型レーダーもこのギャップを埋めることを目指すソリューションの一つです.
霧、雨、その他の限界: マーケティングではなく現実
インターネット上では「サーマルカメラは霧を貫通し、雨の中でも完璧に機能する」といった主張が数多く流通しています.しかし技術的な真実はもっとニュアンスがあります.FLIR自身の説明によれば、水滴が赤外線信号を散乱させるため、霧や雨はサーマルシステムの範囲を大幅に制限する可能性があります.濃霧や激しい雨はカメラに届く信号を弱め、査読付きの研究ではサーマルカメラが信頼できなくなる「高度に乱れた霧」の条件が定義されています.つまりサーマルは霧との戦いに勝つのではなく、損失を減らすだけなのです.
一方で、軽度から中程度の雨はサーマル検知に大きな影響を与えません.雨粒は可視光のように赤外線を散乱しないからです.薄い霧の中では、サーマルは投影光を散乱するNIRよりも良い性能を発揮しますが、非常に濃い霧では両技術の性能とも低下します.もう一つ、広く信じられている誤解を解いておきましょう:サーマルカメラは壁や車体を見透かすことはできません.表面から放射される熱を感知するだけで、固体を透過することはありません.また、ナンバーの読み取りをしたいなら、サーマルは役に立ちません.テキストや色は熱画像には現れないからです.さらに「ナイトビジョン」というラベルは時々混乱を招きます.NIR照明式システムと本物のサーマルイメージングは同じものではありません.購入ページでどの技術なのかを確認することをおすすめします.
AEB統合と夜間安全における2026年の状況
カメラの出力は単に表示画面で終わるものではありません.真の価値はブレーキシステムと連携したときに発揮されます.ここでのデータは興味深いものです.歩行者AEBは昼間の条件下で歩行者との衝突リスクを 32〜33% 低減しますが、暗闇ではリスク低減効果が測定されていません.NHTSAも夜間の歩行者検知をAEBにとって最も困難な課題の一つとして挙げ、AEBの義務化に向けた一歩を踏み出しました.楽観できる点はこうです.AAAの2025年10月の調査によれば、夜間歩行者検知システムは2019年には衝突を 0% しか防止できなかったのが、2025年には 60% の割合で防止できるようになりました.つまり短い期間で大きな進歩を遂げたものの、目標には完全には届いていないのです.
2026年はこの分野で画期的な年となります.Euro NCAPは2009年以来最大となるプロトコル改訂を2026年に導入します.新しい「Four Stages of Safety」の構造により、夜間の脆弱な道路利用者(VRU)シナリオが前面に出てきており、2026〜2028年のテストシナリオには昼間に加えて夜間の条件も含まれています.ドライバーモニタリングシステムの拡張評価もこの改訂に含まれています.この動きは、ナイトビジョンとサーマルカメラ技術を周辺的な機能から主要な安全性試験の議題の中心へと引き上げています.サーマルカメラの分野では、ASIL-B認証を取得した最初の自動車用LWIRカメラとして紹介された製品も、この勢いの一例です.
まとめ:熱を読む目は、あなたを早めに警告してくれます
手短にまとめると、サーマル(LWIR)カメラは光を一切必要とせず、物体が自然に放出する熱を捉えます.その視距離は100メートル級ではなく、 200~300メートル に達します.一方、NIRシステムは目に見えない自前のライトを搭載し、より短い距離でより詳細な白黒画像を提供します.この2つの価値を高めているのは生の映像ではなく、その背後にあるソフトウェアです.CNNなどのモデルが歩行者、動物、車両を分類することで、ドライバーに(そして統合されていればAEBに)重要な数秒をもたらします.限界を知ることも同様に重要です.濃霧や激しい雨はあらゆるセンサーを苦しめ、サーマルではナンバーを読み取れません.夜の道路でもう少し広い視野をお望みなら、その答えは熱の中、そしてそれを読み取るソフトウェアの中に隠されています.あなたならどちらのシステムを選びますか.距離か、それとも詳細さか?
参考文献
- 赤外線イメージングとナイトビジョンは同じものか?
- サーマルカメラはどのように動作するのか?
- サーマルイメージングは霧や雨を透視できるか?
- SWIR、MWIR、LWIRカメラの違い
- 自動車向けナイトビジョンとサーマルイメージング、どちらが優れているか?
- Euro NCAPが2026年プロトコル変更を発表
- Euro NCAP 2026が夜間VRUの基準を引き上げ
- Euro NCAPテストシナリオ2026~2028
- AIがサーマルナイトビジョンカメラの安全性の可能性を解き放つ
- NHTSAが自動緊急ブレーキの義務化を求める
- IIHS:暗闇で機能する歩行者AEBを規制当局が義務付けるべき
- 夜間歩行者検知システムの改善
- センサーギャップに注意を:AEBになぜ知覚レーダーが必要なのか
- 極端な濃霧下におけるサーマルイメージング性能の分析
- サーマルカメラは霧、雨、煙を透視できるか?
- 機械学習による歩行者検知
- 夜間におけるAIベースの歩行者検知と回避
- 高速顕著性およびマルチ特徴融合アルゴリズムに基づく夜間歩行者・車両検知