Как системы ночного видения считывают дорогу, видя тепло?
Поделиться этой страницей
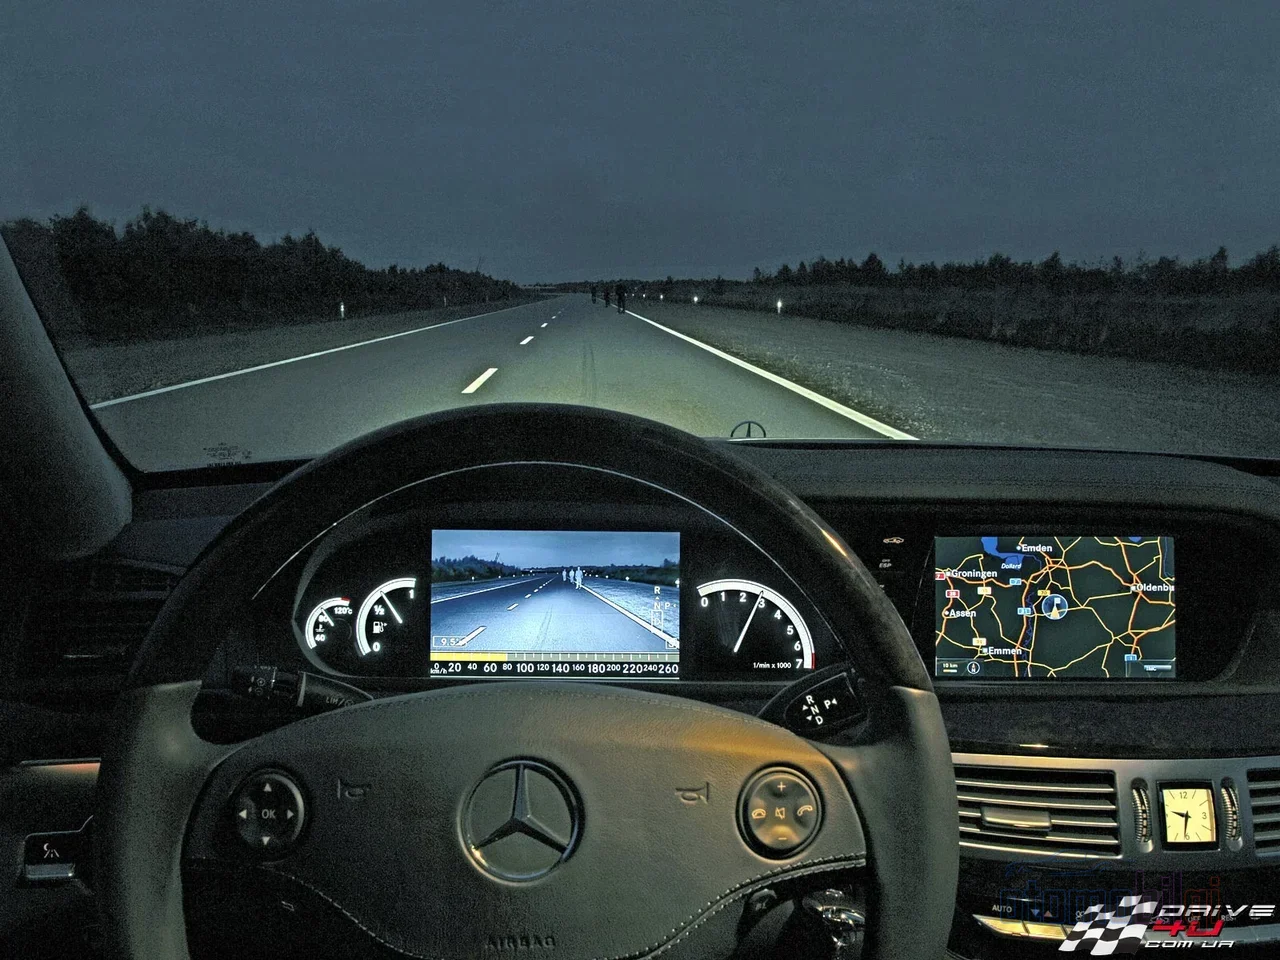
Системы ночного видения обнаруживают пешеходов и животных за пределами досягаемости света фар двумя способами: тепловизионные (LWIR) камеры считывают тепло, излучаемое самими объектами, а активные инфракрасные (NIR) системы преобразуют отражение от невидимого инфракрасного прожектора в изображение. Оба варианта с помощью программного обеспечения классифицируют пешеходов, животных и автомобили, предупреждая водителя за пределами дальности фар. Так как же именно работают эти системы? Давайте разберёмся шаг за шагом - ведь корова, вышедшая из-за поворота ночью, скорее подружится с этой камерой, чем с вашими фарами!
Ключевые моменты
- Тепловизионные камеры работают в диапазоне 8-14 мкм
- (LWIR) и не требуют источника света даже в полной темноте. Автомобильные тепловизионные камеры могут обнаруживать тепловые сигнатуры на расстоянии до 300 м
- то есть далеко за пределами дальности фар. Дальность подсветки NIR-систем обычно ограничена 100-150 м
- По данным IIHS, пешеходный AEB снижает риск дневных наездов на 32-33% однако в темноте его эффективность измерить не удаётся.
- Протокол Euro NCAP 2026 года выдвигает на первый план сценарии с уязвимыми участниками дорожного движения в ночное время.
Как тепло превращается в изображение? Принцип работы тепловизионных камер
Тепловизионная съёмка - полностью пассивная технология: она не посылает в окружающую среду никакого света, а лишь воспринимает его. Каждый объект с температурой выше абсолютного нуля излучает инфракрасную энергию за счёт своей температуры. Человеческое тело, здание или недавно припаркованный автомобиль - всё излучает собственное тепло в виде невидимого излучения. Тепловизионная камера улавливает это излучение и, преобразуя разницу температур в оттенки серого (в некоторых режимах - в цвета), формирует изображение. Если провести аналогию: глаз обычной камеры видит отражённый свет, а глаз тепловизионной камеры считывает тепло, излучаемое каждым объектом. Именно поэтому она работает даже в полной темноте - свет ей не нужен, ведь она его не измеряет!
Небольшая, но впечатляющая деталь: современные тепловизионные камеры различают разницу температур до 0,01 °C То есть человек в тёмной куртке буквально светится на фоне холодного асфальта. Визуальная маскировка не может обмануть тепловизионную камеру; независимо от одежды, тепло человеческого тела выделяется на прохладной поверхности.
Диапазон LWIR и микроболометрические сенсоры
Прежде чем углубляться в технические детали, отметим: не всякий инфракрасный излучение одинаково. Объекты с температурой, характерной для земной среды - человек, животное, машина - излучают пик теплового излучения в диапазоне 8-14 мкм LWIR (инфракрасное длинноволновое излучение). Гораздо более горячие источники, такие как блоки двигателей и выхлопные системы, светятся в диапазоне MWIR (3-5 мкм). Вот почему автомобильные тепловизионные камеры выбирают LWIR: тепловой сигнатуры человека и животного приходятся именно на этот диапазон.
Системы LWIR обычно используют неохлаждаемые микроболометрические сенсоры (на основе материала VOx или a-Si). Это крошечные датчики, чрезвычайно чувствительные и меняющие своё сопротивление при малейших изменениях температуры. Отсутствие охлаждения означает низкое энергопотребление, компактность и разумную цену производства - три условия, которые для автомобильной отрасли обязательны одновременно. Более чувствительные детекторы MWIR требуют дорогого охлаждения Стирлинга; поэтому для автомобилей это непрактичное решение. Вывод: LWIR - это золотая середина для автомобиля как по стоимости, так и по размерам.
Активное ночное видение NIR: как работает невидимый фонарь
Пока тепловизор считывает тепло, системы NIR (ближний инфракрасный диапазон) работают по куда более знакомой логике: отправь свет, собери отражение. Автомобиль с помощью специального прожектора заливает дорогу ближним инфракрасным светом, невидимым для человеческого глаза; камера улавливает это отражение и формирует чёрно-белое изображение с высокой детализацией. Проще говоря, система несёт собственный невидимый фонарь. Можно представить это как друга, который освещает вам путь в темноте руками - только свет фонаря нашим глазам не виден.
Сильная сторона этого метода - визуальная детализация: такие детали, как таблички, номера и поверхности автомобиля, читаемы на NIR-изображении. Слабая сторона - дальность. Поскольку она зависит от мощности подсветки, типичная автомобильная дальность NIR 100–150 м оставляется в районе; в хороших условиях обнаружение человека примерно 50–100 м может снижаться. Более того, встречные фары могут временно искажать изображение, а туман или пыль, рассеивая свет прожектора, размывают картинку. Есть и вопрос приватности: NIR-излучение может быть обнаружено другими устройствами, чувствительными к инфракрасному излучению.
Тепловизор или NIR? Сравнение дальности и детализации
Теперь поставим две технологии рядом. Вопрос «что лучше» на самом деле некорректен; правильный вопрос - «для чего?». Если приоритет - обнаружение пешеходов и животных на расстоянии, впереди тепловизор; если важна визуальная детализация, преимущество у NIR. На заводском уровне BMW и Mercedes-Benz использовали системы на базе тепловизоров; некоторые производители отдали предпочтение решениям на основе NIR.
| Характеристика | Тепловизор (LWIR) | Активный NIR | |
|---|---|---|---|
| Принцип работы | Пассивный: собственное тепловое излучение объекта | Активный: отражение света прожектора | |
| Типичная дальность | До 200–300 м для пешеходов/животных/автомобилей | Подсветка 100–150 м, обнаружение человека ~50–100 м | |
| Полная темнота | Работает без проблем | Работает (несёт собственный свет) | |
| Эффект встречных фар | Не подвержен | Может временно искажать изображение | |
| Визуальная детализация | Нет цвета, номера/таблички не читаются | Высокая детализация, таблички читаются | |
| Работа в тумане | Лучше в лёгком тумане, слабеет в густом | В тумане свет прожектора рассеивается |
Замечание о цифрах дальности: слышать разные числа в разных контекстах - нормально. В презентациях производителей для автомобильных тепловизоров на первый план выходит дальность обнаружения 200–300 м ; в общих тепловизионных данных для оборонной отрасли люди 500 м+, автомобили 1000 м+ обнаруживаются с расстояния. Для камеры, устанавливаемой на автомобиль, реалистичными цифрами являются значения из первой группы, а осторожными - из второй. Поэтому, когда вы оцениваете заявленное в рекламе «километры обзора», стоит задать вопрос о контексте.
Программная часть: Как камера превращает изображение в пешехода и животное?
Камера показывает сырую тепловую карту; перевести её в информацию «в тени впереди находится пешеход» призвано программное обеспечение. В современных системах ADAS эту работу выполняют свёрточные нейронные сети (CNN): анализируя тепловой видеопоток кадр за кадром, они обнаруживают крупных животных, пешеходов и автомобили так же, как на обычном изображении. Среди классических алгоритмов компьютерного зрения выделяются методы Haar cascades и HOG (гистограммы ориентированных градиентов); системы на основе машинного обучения идут дальше обнаружения - они отслеживают цель и пытаются предсказать её направление и даже намерение. То есть система не просто говорит «там что-то есть»; она может сказать «этот предмет, возможно, собирается выйти на дорогу».
Для обнаружения пешеходов и автомобилей на инфракрасных изображениях также предлагались быстрые алгоритмы на основе salience с использованием многомодального слияния признаков и метода опорных векторов (SVM). На встраиваемых платформах на первый план выходят архитектуры теплового ИК + глубокого обучения, где аппаратное и программное обеспечение проектируются совместно; в одном университетском проекте для ночного обнаружения пешеходов была разработана система обнаружения и уклонения на основе искусственного интеллекта, в которой ИК-камера работала совместно с RGB-камерой. Логика предупреждения проста и разумна: программное обеспечение классифицирует цель, рассчитывает расстояние и скорость сближения, при возрастании опасности сначала подаёт визуальное/звуковое предупреждение, а если система интегрирована с AEB - вплоть до тормозного вмешательства. Меня интересует вот что: успеет ли это предупреждение дойти до нас? Обычно успевает - и именно поэтому дальность обзора так критична.
Что видит дальний свет фар, а что видит камера? Разница в тормозном пути
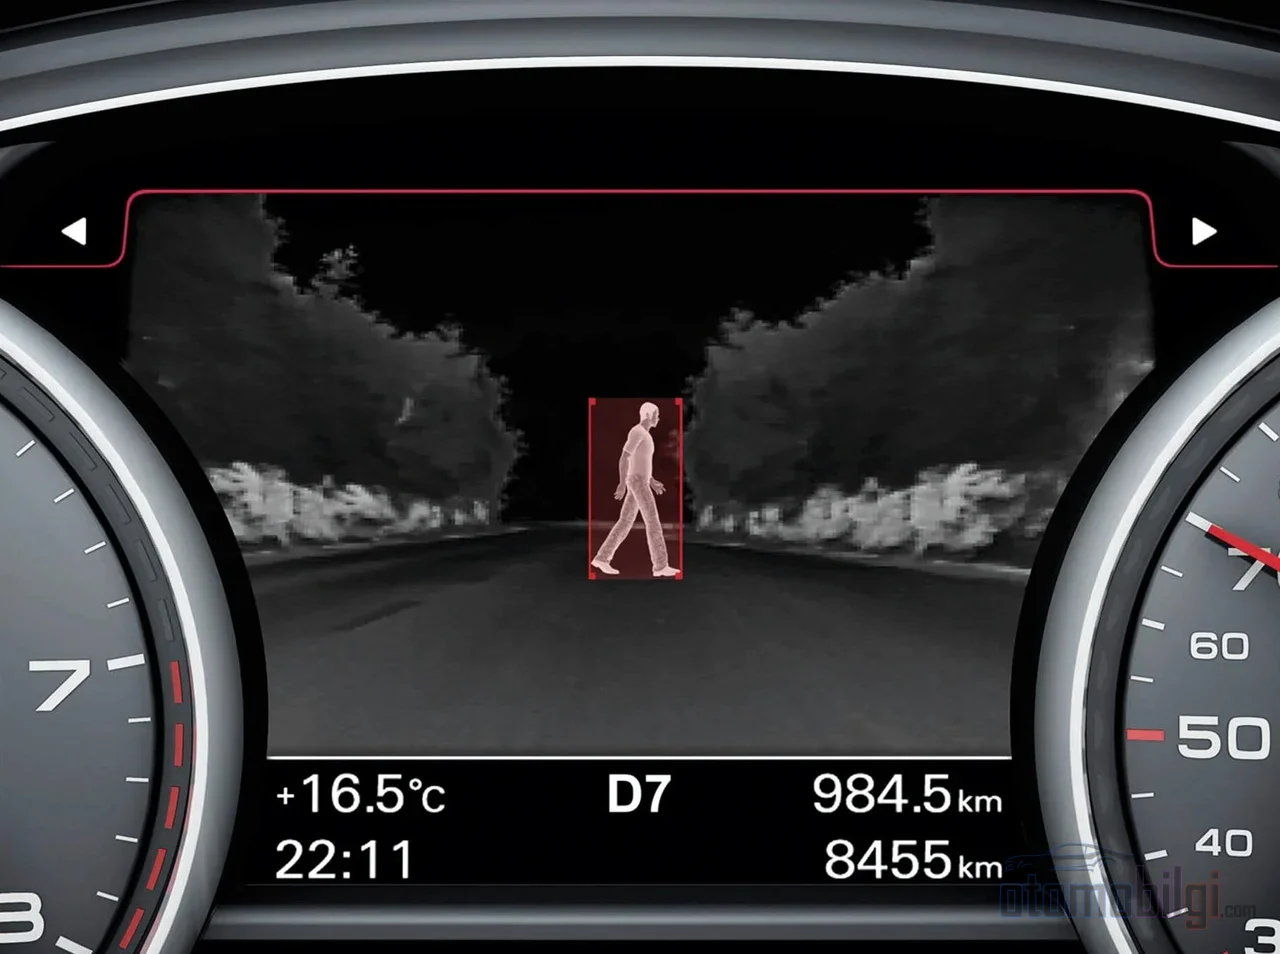
Для ночного времени есть грубое уравнение: тормозной путь = путь реакции + тормозной путь. Поскольку фары несут свет лишь на определённое расстояние, любой объект, замеченный за пределами этого расстояния, съедает ваше время реакции. Здесь в дело вступает тепловая камера: автомобильные тепловые системы способны обнаруживать тепловые сигнатуры на 300 м - то есть далеко за пределами дальности света фар. Олень, замеченный за секунды до этого, - это именно то дополнительное расстояние, которое вам нужно, чтобы начать торможение. Увидеть заранее ценнее, чем затормозить - потому что ни один тормоз не остановит водителя, который не видит.
Именно поэтому IIHS потребовал сделать обязательной работу пешеходного AEB в темноте. Ночные тесты выявили серьёзные пробелы в существующих сенсорных пакетах; дальнобойные всепогодные радары также входят в число решений, нацеленных на устранение этого пробела.
Туман, дождь и другие ограничения: реальность, а не маркетинг
В интернете широко гуляют утверждения вроде «тепловизор пробивает туман, безупречно работает в дождь». Техническая реальность куда более нюансирована. Согласно собственным заявлениям FLIR, туман и дождь могут серьёзно ограничивать дальность действия тепловой системы из-за того, что капли воды рассеивают инфракрасный сигнал. Густой туман и сильный дождь ослабляют сигнал, достигающий камеры; в рецензируемом исследовании определено условие «сильно искажённого тумана», при котором тепловизор становится ненадёжным. Иными словами, тепловизор не выигрывает битву с туманом - он лишь уменьшает потери.
С другой стороны, дождь слабой и средней интенсивности существенно не влияет на тепловое обнаружение, поскольку капли дождя рассеивают инфракрасное излучение не так, как видимый свет. При слабом тумане тепловизор показывает лучшие результаты, чем NIR с рассеиваемым светом прожектора; при очень густом тумане падает производительность обеих технологий. Развеем и распространённый миф: тепловизор не видит сквозь стену или любой корпус; он улавливает только тепло, излучаемое поверхностью, и не проходит сквозь твёрдые тела. А если вы хотите считывать номера, тепловизор вам не поможет - текста и цвета на тепловом изображении нет. Кроме того, ярлык «ночное видение» порой создаёт путаницу: системы с NIR-подсветкой и настоящая тепловизионная съёмка - не одно и то же; на странице покупки стоит проверить, какая именно технология используется.
Интеграция AEB и положение дел в ночной безопасности к 2026 году
Выход камеры не ограничивается индикатором на экране; настоящая ценность проявляется, когда он взаимодействует с тормозной системой. Таблица здесь любопытна: AEB для пешеходов снижает риск наезда на пешехода в дневных условиях на 32-33% но в темноте снижение риска измерить не удалось. NHTSA также назвала ночное обнаружение пешеходов одной из самых сложных проблем для AEB и сделала шаг к обязательному внедрению AEB. Оптимистичная сторона такова: по исследованию AAA от октября 2025 года, системы ночного обнаружения пешеходов в 2019 году предотвращали 0% столкновений, а к 2025 году стали предотвращать 60% То есть за короткое время пройден большой путь - но цель полностью не достигнута.
2026 год станет переломным в этой области. Euro NCAP вводит в 2026 году крупнейшую ревизию протокола с 2009 года: с новой структурой "Four Stages of Safety" на первый план выходят сценарии с уязвимыми участниками дорожного движения (VRU) в ночное время, а тестовые сценарии 2026-2028 годов включают ночные условия наряду с дневными. В обновление также входит расширенная оценка систем мониторинга водителя. Эта разработка выводит технологии ночного видения и тепловизоров из разряда второстепенных функций в центр повестки звёздных краш-тестов. На стороне тепловизоров примером этому импульсу служат продукты, представленные как первые автомобильные LWIR-камеры с сертификацией ASIL-B.
Короче говоря: Глаз, читающий тепло, разбудит вас заранее
Кратко подытожим: тепловизионная (LWIR) камера считывает естественное тепловое излучение объектов, вообще не нуждаясь в свете, и смотрит не на сто метров, а на 200-300 метров; система NIR несёт собственный невидимый фонарь и на меньшем расстоянии даёт более детальное чёрно-белое изображение. Ценность обоих определяется не сырым изображением, а программным обеспечением за ним: модели типа CNN классифицируют пешеходов, животных и автомобили, выигрывая для водителя - а если интегрирована, то и для AEB - критически важные секунды. Не менее важно знать границы: густой туман и сильный дождь испытывают любой сенсор, а тепловизор не читает таблички. Если вы хотите несколько более широкое поле зрения на ночных дорогах, ответ скрыт в тепле и в программном обеспечении, которое его считывает. А что бы выбрали вы для своего автомобиля - дальность или детализацию?
Источники
- Одинаковы ли инфракрасное изображение и ночное видение?
- Как работают тепловизионные камеры?
- Видит ли тепловизионное изображение сквозь туман и дождь?
- Различия между камерами SWIR, MWIR и LWIR
- Ночное видение против тепловизионного изображения для автомобилей - что лучше?
- Euro NCAP объявляет об изменениях протокола на 2026 год
- Euro NCAP 2026 повышает планку ночного обнаружения VRU
- Сценарии испытаний Euro NCAP 2026-2028
- ИИ раскрывает потенциал безопасности тепловизионных камер ночного видения
- NHTSA требует обязательного автоматического аварийного торможения
- IIHS: регуляторы должны требовать пешеходный AEB, работающий в темноте
- Системы ночного обнаружения пешеходов совершенствуются
- Учитывайте разрыв сенсоров: почему AEB нужен радар восприятия
- Анализ работы тепловизионного изображения в условиях экстремального тумана
- Видят ли тепловизионные камеры сквозь туман, дождь и дым?
- Обнаружение пешеходов с помощью машинного обучения
- Обнаружение и обход пешеходов ночью на основе ИИ
- Ночное обнаружение пешеходов и автомобилей на основе быстрого алгоритма заметности и слияния множественных признаков