Автоматическое торможение (AEB): как оно защищает вас от столкновения?
Поделиться этой страницей
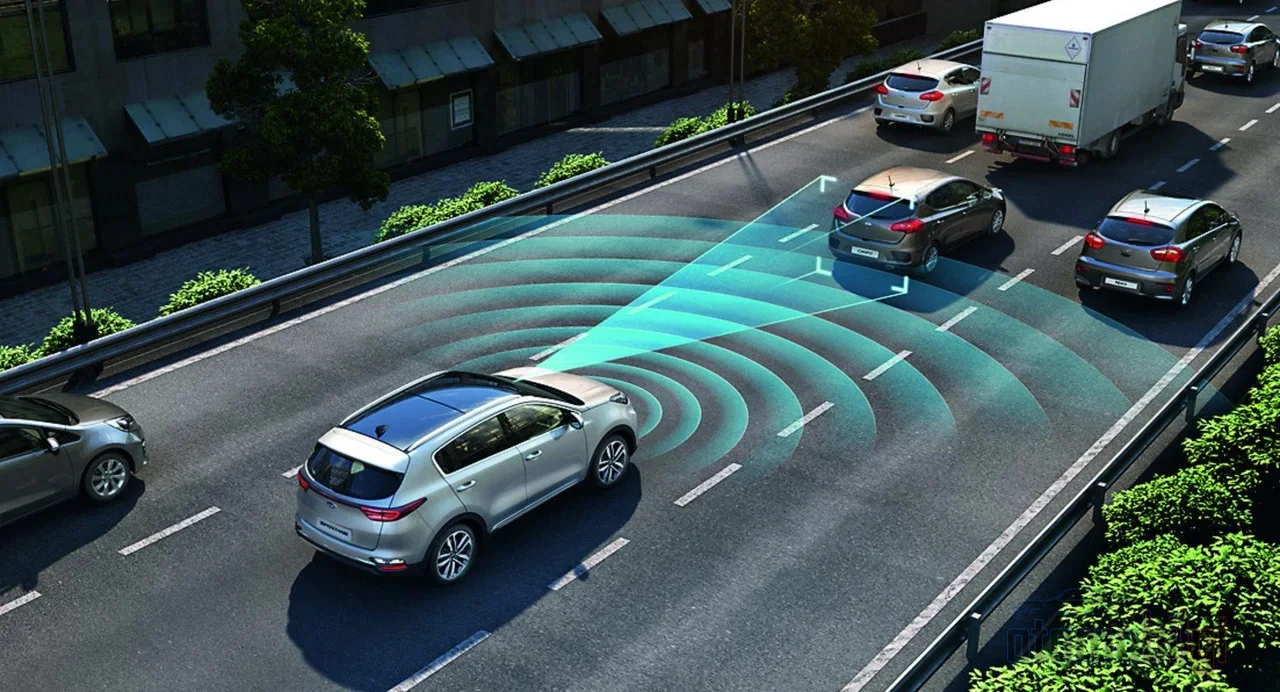
Автономное аварийное торможение (AEB) - это активная система безопасности, которая объединяет данные с датчиков, таких как радар, камера и лидар, вычисляет риск столкновения за миллисекунды и, если водитель не реагирует вовремя, сама берёт на себя торможение. То есть она вступает в действие не в момент аварии, а до того, как она произойдёт. Так как же именно работает этот молчаливый помощник в автомобиле? Давайте окунёмся в мир датчиков!
Ключевые моменты
- Euro NCAP включает системы AEB в с 2014 года оценку безопасности.
- Большинство систем AEB работают в диапазоне примерно 10–80 км/ч ; обнаружение пешеходов обычно ограничено более низкими скоростями.
- Правило NHTSA США с 2024 года обязывает автомобили автоматически тормозить перед столкновением с транспортным средством на скорости до 145 км/ч и с пешеходом на скорости до 72 км/ч.
- Системы нового поколения в тестах смогли предотвратить 56 км/ч все передние столкновения на скорости до.
- Эффективность AEB у старых поколений составляла около 46% , а у новых поколений выросла до 52%- то есть простора для совершенствования всё ещё предостаточно.
Разница между пассивной и активной безопасностью: каково место AEB?
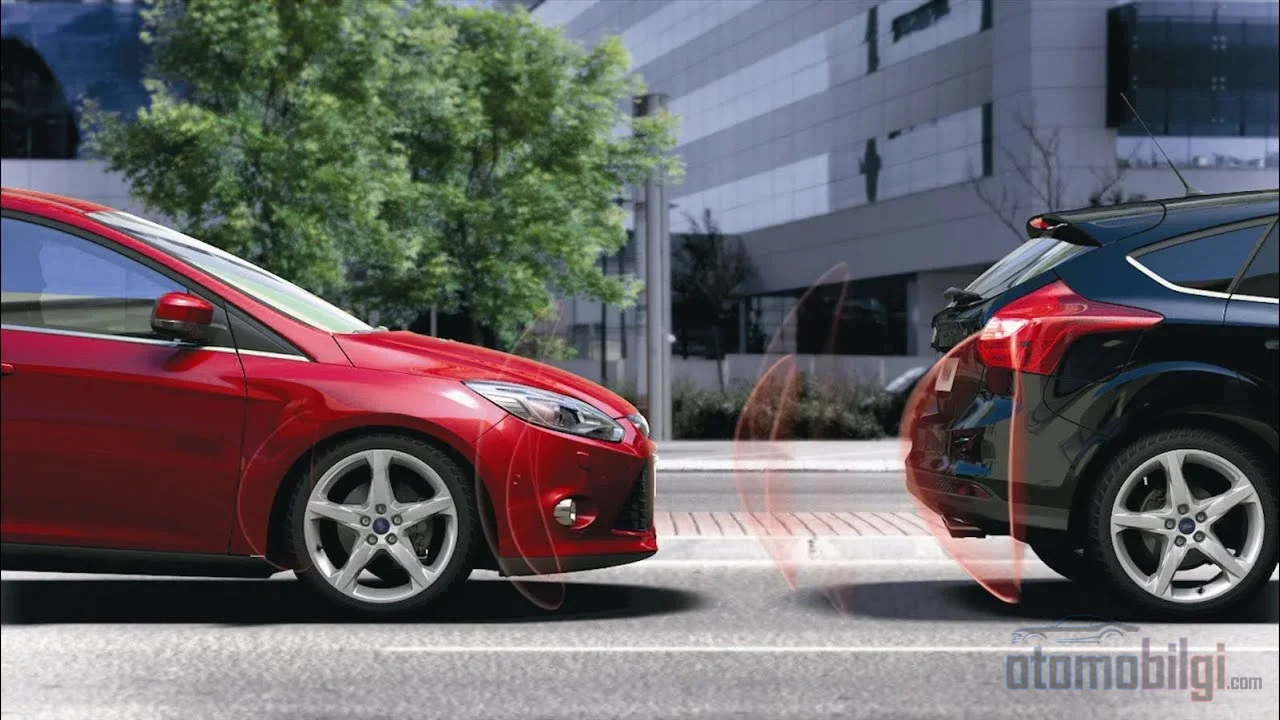
Начнём с такого вопроса: подушка безопасности помогает тебе, когда ты уже попал в аварию, верно? Подушка безопасности, ремень безопасности и зоны деформации относятся к миру пассивной безопасности . Они защищают тебя в момент столкновения и после него. AEB же работает по совершенно иной логике: её цель - чтобы столкновение вообще не произошло. Поэтому она принадлежит к семье активной безопасности и играет в одной команде с такими системами, как ABS, ESP и контроль тяги.
Разницу можно представить и так: пассивные системы ADAS лишь предупреждают водителя об опасности, но не вмешиваются. AEB же, если предупреждения недостаточно, сама садится за руль - прошу прощения, за педаль. Именно поэтому Euro NCAP относится к AEB очень серьёзно: с 2014 года она включает городские (city) и загородные (interurban) системы AEB в звёздную оценку. То есть, если сегодня ты покупаешь автомобиль с 5 звёздами, ты знаешь, что в нём есть как минимум одна система AEB.
Важна и ещё одна деталь: AEB - это крайняя мера, предусмотренная на случай, когда водитель отвлёкся или неправильно затормозил. Это не система, которая всегда водит машину за тебя и от твоего имени; она вмешивается лишь тогда, когда порог риска превышен.
Глаза AEB: как работают радар, камера и лидар?
Суперсила AEB - не отдельный датчик, а объединение трёх. Это называется сенсорным слиянием , и у каждого датчика есть своя суперсила и свой недостаток.
- Радар: Отправляет радиоволны и по возвращённому сигналу вычисляет расстояние, относительную скорость (благодаря эффекту Доплера!) и направление движения. Ему не страшны туман, снег и темнота, он обладает большой дальностью действия. Но у него низкое пространственное разрешение, и он не может сказать, что за объект он видит (пешеход или дорожный конус?). На металлических поверхностях могут даже возникать отражения «призрачных объектов».
- Камера: Чемпион по распознаванию визуальных объектов. Он распознаёт линии разметки, дорожные знаки, пешеходов и велосипедистов с помощью моделей глубокого обучения (таких как YOLO, Faster R-CNN). Но у него возникают проблемы при слабом освещении, в туман и дождь; моно-камера по своей природе не может измерять глубину.
- Лидар: Отправляет импульсные лазерные лучи, измеряет время их возврата и строит трёхмерную карту окружающей среды в виде «облака точек». Обеспечивает точность измерения расстояния до сантиметра и работает даже в полной темноте. К сожалению, у него нет информации о цвете, и он подвержен влиянию плохих погодных условий.
Видишь? По отдельности ни один из них не идеален. Радар говорит «там что-то есть и приближается», камера говорит «это пешеход», лидар говорит «он находится ровно на таком расстоянии». Когда ответы всех трёх объединяются, получается надёжное и прочное восприятие - именно это объединение сводит к минимуму ложные срабатывания. Одно из актуальных новшеств - это 4D-радар: он добавляет к классическому радару данные о высоте, обеспечивая более богатое восприятие сцены.
Как рассчитывается риск столкновения за миллисекунды?
Датчики собрали данные, но что происходит дальше? Типичную архитектуру AEB можно представить как цепочку: датчики и восприятие среды → слияние данных датчиков и сопровождение объектов (объединение и постоянное отслеживание объектов) → логика принятия решений → контроллер AEB → динамика автомобиля. На этапе слияния все обнаружения объединяются в единый список, а многогозамеренный трекер (multi-object tracker) отслеживает каждый объект в реальном времени; для оценки положения обычно используется расширенный фильтр Калмана (EKF). Звучит как научная фантастика, но всё это происходит за доли секунды!
TTC: время до столкновения
Ключевое понятие в сердце системы TTC - то есть «time to collision», время, оставшееся до столкновения. Система непрерывно рассчитывает это время, используя расстояние до впереди идущего автомобиля и относительную скорость. Логика очень проста: если TTC меньше, чем время, необходимое тебе для реакции, плюс время, необходимое тормозам для полной остановки, то вступает в действие первая ступень: FCW, то есть предупреждение о фронтальном столкновении. Не гудком, а звуковым сигналом автомобиль говорит тебе: «Проснись уже!»
Если ты всё ещё не реагируешь, ситуация становится серьёзной. AEB применяет ступенчатое торможение : сначала многоступенчатые частичные торможения, затем полное торможение. Представь пример моделирования: датчики не видят пешехода - ребёнка, выбежавшего на дорогу, в первые 2,3 секунды; на 2,4-й секунде включается первое частичное торможение, на 4,1-й секунде автомобиль полностью останавливается, и столкновение полностью предотвращается примерно в 2,1 метра от пешехода. Вот в чём заключается магия, которую инженерия совершает за считанные секунды!
Есть и интересная техническая дискуссия: классический расчёт TTC предполагает, что относительная скорость двух автомобилей остаётся постоянной. Но в реальной жизни тормоза нажимают внезапно! Поэтому инженеры разрабатывают более умные модели, такие как ETTC и TTC второго порядка, учитывающие относительное ускорение. Короче говоря, алгоритмы, как и мы, учатся и совершенствуются.
Что произойдёт, если водитель не отреагирует на предупреждение?
Вот и настоящий момент AEB. Если водитель не реагирует на предупреждение вовремя, система действует независимо от него: когда риск столкновения возрастает и автомобиль не замедляется, непосредственно перед столкновением применяется автоматическое экстренное торможение. Система может замедлить автомобиль, а в некоторых сценариях даже полностью остановить его. Кроме того, существуют системы, которые при резком замедлении мигают стоп-сигналами, чтобы предупредить водителей сзади - умно, не правда ли?
Ключевой момент здесь таков: когда AEB берёт на себя торможение, она не позволяет водителю вмешиваться. Цель - компенсировать невнимательность или момент паники. Поэтому считать AEB "автопилотом" - большая ошибка; это лишь резервный сигнал в самые критические секунды.
Работает ли AEB на любой скорости? Пороговые скорости и ограничения системы
Нет - и ответ на этот вопрос, возможно, самая удивительная часть. Большинство систем AEB рассчитаны на низкие и средние скорости и обычно работают в диапазоне примерно 10-80 км/ч Системы AEB для высоких скоростей 80-100 км/ч рассчитаны на предотвращение или смягчение серьёзных аварий на скоростях около этих значений. Обнаружение пешеходов обычно ограничено более низкими скоростями; в автомобилях старых поколений этот предел мог оставаться в диапазоне 40-60 км/ч.
Таблица выглядит примерно так:
| Охват системы | Типичный предел скорости |
|---|---|
| Рабочий диапазон большинства систем AEB | Примерно 10-80 км/ч |
| Системы AEB для высоких скоростей | Примерно 80-100 км/ч |
| Верхний предел, предотвращаемый системами нового поколения (тест) | Все столкновения на скорости до 56 км/ч |
| Требование NHTSA: столкновение с впереди идущим автомобилем | До 145 км/ч |
| Требование NHTSA: наезд на пешехода | До 72 км/ч |
| Верхний предел правила испытаний AEB для тяжёлых транспортных средств | 80 км/ч |
Самая впечатляющая строка в этой таблице - окончательное правило, опубликованное NHTSA в апреле 2024 года: в США лёгкие транспортные средства обязаны выполнять автоматическое торможение при приближении столкновения с впереди идущим автомобилем на скорости до 145 км/ч а при наездах на пешеходов - на скорости до 72 км/ч Ведомство также предлагало запретить ручное отключение системы на скоростях выше 10 км/ч. То есть AEB больше не опциональная опция, а официально становится обязательным оборудованием.
Есть и конкретный прогресс в эффективности: если эффективность систем AEB старого поколения составляла примерно 46% то в новых поколениях этот показатель вырос до 52% В тестах системы нового поколения смогли предотвратить все лобовые столкновения на скорости до 56 км/ч Но будем честны: это также означает, что почти каждый второй риск по-прежнему не удаётся предотвратить. Технология не волшебная, а развивающаяся инженерная область.
Тесты Euro NCAP: как проверяются пешеходы и велосипедисты?
Euro NCAP тестирует AEB не только в сценариях автомобиль-автомобиль, но и как часть защиты уязвимых участников дорожного движения (VRU) Актуальный протокол охватывает сценарии автомобиль-пешеход, автомобиль-велосипедист и автомобиль-мотоциклист. Тесты по обнаружению и предотвращению наездов на велосипедистов начались в 2018 году; впервые Nissan LEAF с велосипедом был протестирован автоматический торможения, и автомобиль получил 5 звёзд. В оценке защиты пешеходов одновременно используются как ударные тесты headform, upper legform и lower legform, так и данные тестов AEB. То есть отдельно измеряется, что произойдёт с твоей головой, тазом и ногами - жестоко, но реалистично!
Тестовые сценарии невероятно детализированы. Например, в сценарии "ребёнок-пешеход, переходящий у обочины" ступени постепенного торможения отслеживаются по цветовым кодам: серый (система отключена), жёлтый (1-я ступень частичного торможения), оранжевый (2-я ступень частичного торможения) и красный (полное торможение). В сценариях "автомобиль-автомобиль" также отдельно проверяются разные ситуации, такие как приближение к замедляющемуся впереди или остановившемуся автомобилю. Всего существуют десятки сценариев; производители должны по-настоящему хорошо отработать свои системы, чтобы пройти эти тесты.
Phantom Braking: почему AEB тормозит без причины?
Теперь перейдём к неприятной стороне вопроса. Phantom braking, то есть фантомное торможение: это когда AEB или адаптивный круиз-контроль внезапно тормозит при отсутствии реального риска столкновения. Когда ты сидишь посередине автомобиля и без причины срабатывает торможение, ты удивляешься, а водитель позади может еще и выругаться в твой адрес!
Почему это происходит? Есть несколько виновников:
- Экологические факторы: Затенённые участки, низко стоящее солнце, плохие погодные условия могут привести к тому, что система посчитает несуществующее препятствие реальным.
- Неверное считывание сцены: Надземный пешеходный переход или канализационный люк на дороге могут быть приняты за твёрдый объект.
- Грязные или неправильно откалиброванные датчики: Камера и радар требуют очень точной калибровки; если датчик загрязнён или разъюстирован, система становится подвержена ошибкам.
Вот здесь и проявляется ещё одна ценность сенсорного слияния: уменьшение ложных срабатываний за счёт компенсации ошибки одного датчика другими. Это и есть главная цель, на которой сосредоточены разработчики - оптимизировать алгоритмы торможения так, чтобы свести ложные срабатывания к минимуму, и проводить всесторонние испытания в реальных условиях. Кроме того, обсуждается, что phantom braking создаёт серьёзную нагрузку с точки зрения ответственности (liability) для операторов автопарков.
Будущее AEB: куда движутся сенсоры и алгоритмы?
В области радаров есть интересные новинки: добавляющие данные о высоте 4D-радары, радарные решётки высокого разрешения, радары с программным определением и интеграция машинного обучения. Также появляются патентные заявки на системы, объединяющие лидар, радар и камеру - производители серьёзно инвестируют в тройной набор сенсоров. Есть даже университетские проекты с радарными устройствами, размещёнными на придорожной инфраструктуре, которые собирают рассеянные сигналы и определяют направления целей гораздо быстрее традиционных радаров.
И последний важный момент: ни одна система сама по себе не является достаточной. Совместная оценка активных и пассивных функций безопасности даёт больше пользы, чем каждая из них в отдельности. То есть именно комбинация AEB + прочный кузов + подушки безопасности + ремни безопасности - настоящий победитель. На экзамене мы получаем высокую оценку как команда, а не в одиночку!
Подводя итог: AEB - самый умный сосед по парте, старающийся предотвратить столкновение. Радар сообщает расстояние и скорость, камера - что это за объект, лидар - точное положение; расчёт TTC оценивает риск, а если ты опоздаешь, тормоз берёт на себя работу. У него всё ещё есть ограничения, он всё ещё иногда видит фантомы - но с каждым новым поколением становится лучше. А есть ли AEB у твоей машины? Не забудь задать этот вопрос при выборе следующего автомобиля!
Источники
- Autonomous Emergency Braking with Sensor Fusion
- Euro NCAP AEB LSS VRU Test Protocol - v4.4
- NHTSA Final Rule - Automatic Emergency Braking Systems, Light Vehicles
- Out with the Old AEB, In with the New - AAA
- Automatic Emergency Braking - Transports Canada
- Intelligent Emergency Braking - Nissan Global
- New LEAF charging ahead with 5 star result - Euro NCAP
- Sensor Suite: How Cameras, LiDAR, and RADAR Work
- Second-Order Time to Collision With Non-Static Acceleration
- The Evaluation of Safety Benefits of Combined Passive and Active Safety
- Safety Systems May Cause 'Phantom Braking' - Automotive Fleet
- Automatic Emergency Braking in Cars - NCSR Safety