자동 긴급 제동(AEB)은 충돌로부터 어떻게 당신을 보호할까요?
이 페이지 공유하기
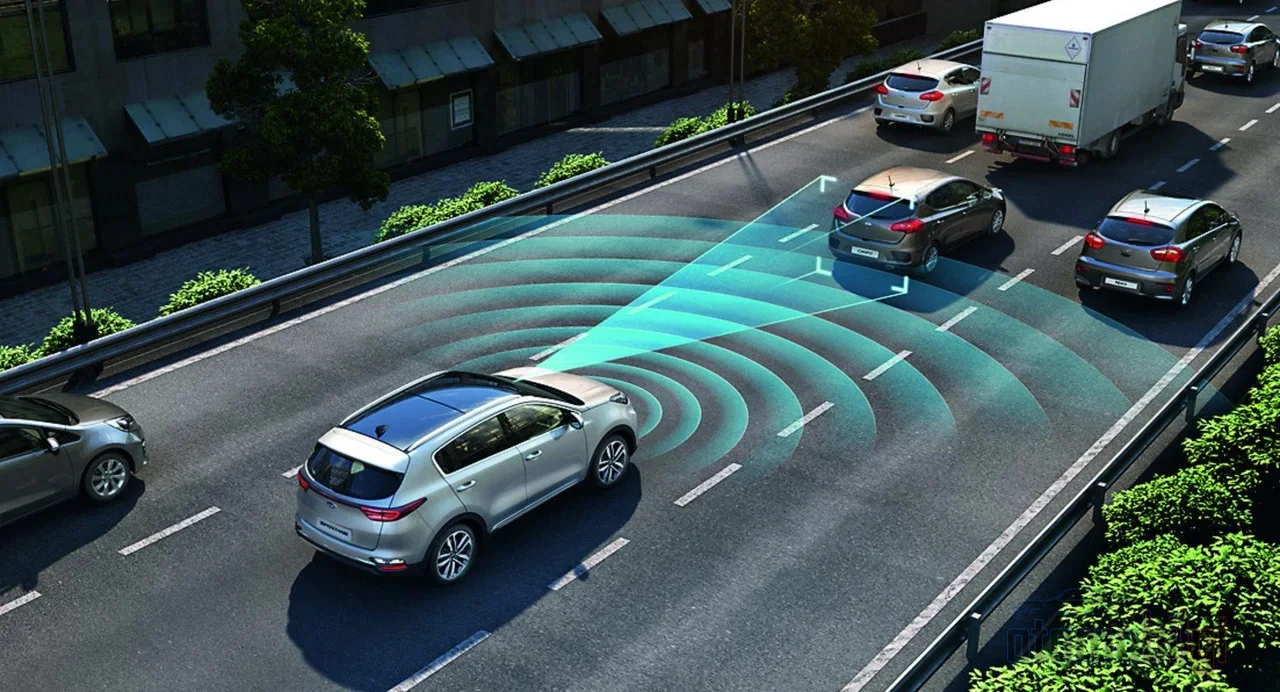
자율 긴급 제동(AEB)은 레이더, 카메라, 라이다 같은 센서에서 오는 데이터를 결합하여 충돌 위험을 밀리초 안에 계산하고, 운전자가 제때 반응하지 않으면 브레이크를 직접 대신 밟는 능동 안전 시스템입니다. 즉, 사고가 발생한 순간이 아니라 사고가 일어나기 전에 현장에 나서는 것입니다. 그렇다면 차 안의 이 조용한 조수는 정확히 어떻게 작동할까요? 센서의 세계로 빠져들어 봅시다!
주요 내용
- Euro NCAP는 AEB 시스템을 2014년부터 안전 등급 평가에 포함하고 있습니다.
- 대부분의 AEB 시스템은 약 10-80 km/h 범위에서 작동하며, 보행자 감지는 일반적으로 더 낮은 속도로 제한됩니다.
- 미국 NHTSA 규정에 따라 2024년부터 차량은 145 km/h 까지의 차량 간 충돌, 72 km/h 까지의 보행자 및 차량 충돌에 대해 자동 제동을 수행하도록 의무화됩니다.
- 차세대 시스템은 테스트에서 56 km/h 까지의 모든 정면 충돌을 방지할 수 있었습니다.
- AEB 효과는 이전 세대에서 약 46% 였지만 새로운 세대에서는 52% 로 상승했습니다. 즉, 아직 발전할 여지가 많습니다.
수동 안전과 능동 안전의 차이: AEB는 어디에 속할까?
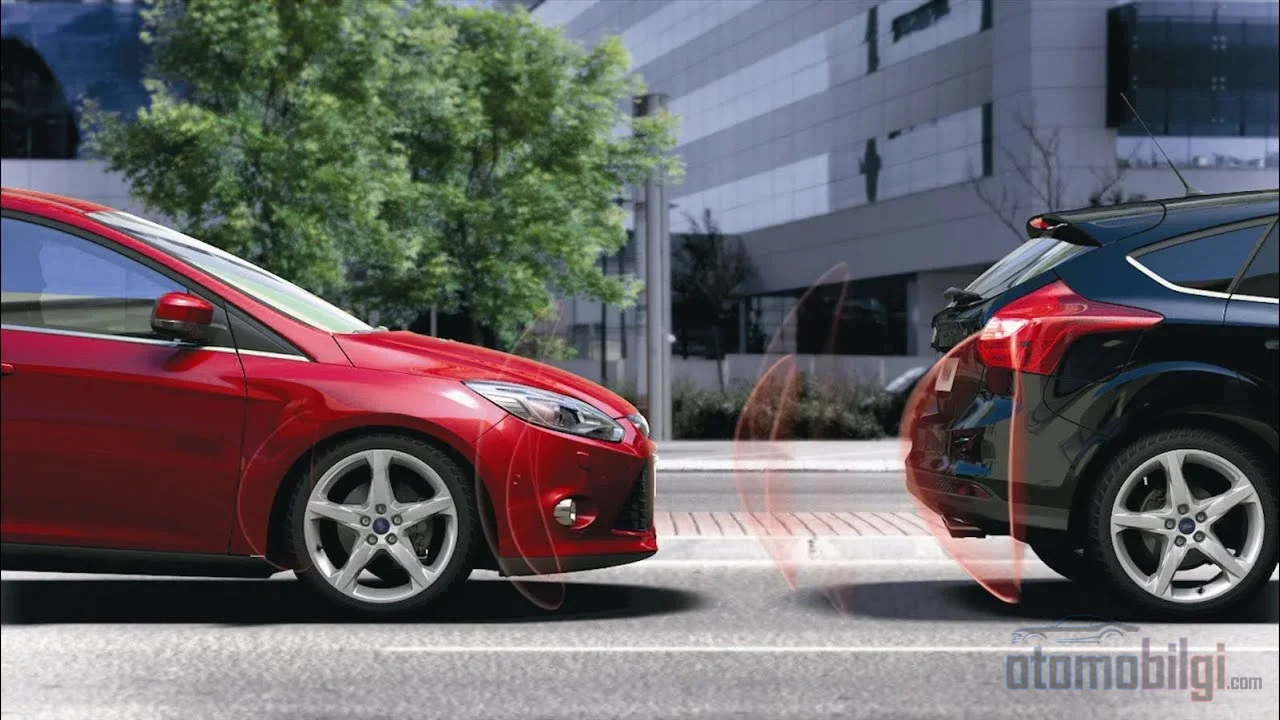
이 질문으로 시작해 봅시다: 에어백이 당신을 도와줄 때 이미 사고를 겪은 후인 것이죠? 에어백, 안전벨트, 변형 구역은 수동 안전 세계에 속합니다. 이들은 충돌 시점과 그 이후에 당신을 보호합니다. 반면 AEB는 정반대의 논리로 작동합니다. 그 목적은 그 충돌이 아예 일어나지 않도록 하는 것입니다. 그렇기 때문에 능동 안전 계열에 속하며, ABS, ESP, 트랙션 컨트롤 같은 시스템들과 같은 팀에서 뛰는 셈입니다.
이 차이를 이렇게 생각할 수도 있습니다: 수동 ADAS 시스템은 운전자를 위험에 대해 경고만 할 뿐 개입하지 않습니다. AEB는 경고만으로 부족하면 직접 핸들 아니, 페달 앞에 나서는 것입니다. Euro NCAP는 이런 이유로 AEB를 매우 중요하게 여깁니다. 2014년부터 도심형(city)과 도간형(interurban) AEB 시스템을 별점 평가에 포함하고 있습니다. 즉, 오늘 5점짜리 별을 받은 차를 산다면, 그 안에 최소 하나의 AEB 시스템이 있다는 것을 알 수 있습니다.
그리고 한 가지 세부 사항이 중요합니다: AEB는 운전자가 주의를 산만하게 하거나 잘못 브레이크를 밟는 상황에서 최후의 수단으로 설계되었습니다. 항상 당신 대신 당신 이름으로 차를 운전하는 시스템이 아니라, 위험 임계값이 초과되었을 때만 개입합니다.
AEB의 눈: 레이더, 카메라, 라이다는 어떻게 작동할까?
AEB의 초능력은 단 하나의 센서가 아니라 세 가지가 하나로 모이는 것입니다. 이를 센서 융합 이라고 하며, 각 센서에는 하나의 초능력과 하나의 약점이 있습니다.
- 레이더: 전파를 보내고 되돌아오는 신호로부터 거리, 상대 속도(도플러 효과 덕분입니다!), 이동 방향을 계산합니다. 안개, 눈, 어둠은 아무래도 상관없으며, 긴 감지 거리를 자랑합니다. 하지만 공간 해상도가 낮고, 감지한 물체가 무엇인지(보행자인지, 교통 콘인지?)는 말할 수 없습니다. 금속 표면에서는 "유령 물체" 반사가 발생할 수도 있습니다.
- 카메라: 시각적 객체 인식의 챔피언입니다. 차선, 교통 표지판, 보행자, 자전거 타는 사람을 딥러닝 모델(YOLO, Faster R-CNN 등)로 인식합니다. 하지만 저조도, 안개, 비에서는 문제를 겪으며, 단안(mono) 카메라는 깊이를 자연스럽게 측정할 수 없습니다.
- 라이다(Lidar): 펄스 레이저 빔을 쏘아 되돌아오는 시간을 측정하고 주변 환경의 3D "포인트 클라우드" 지도를 만들어냅니다. 센티미터 단위의 정밀도로 거리를 측정하며, 완전한 어둠 속에서도 작동합니다. 안타깝게도 색상 정보는 없고, 악천후의 영향을 받습니다.
보셨나요? 어떤 것 하나만으로도 완벽하지 않습니다. 레이더는 "무언가가 있고 다가오고 있다"고 말하고, 카메라는 "그것은 보행자다"라고 말하며, 라이다는 "정확히 그만큼 떨어져 있다"고 말합니다. 세 가지의 답을 결합하면 신뢰할 수 있고 견고한 인식이 탄생합니다 - 잘못된 경보를 최소화하는 것도 바로 이 결합입니다. 최근 발전 중 하나는 4D 레이더 로, 기존 레이더에 높이 데이터를 추가해 더 풍부한 장면 인식을 제공합니다.
충돌 위험은 어떻게 밀리초 안에 계산될까?
센서가 데이터를 수집했다면, 그다음은 무엇일까요? 전형적인 AEB 아키텍처를 사슬처럼 생각할 수 있습니다: 센서 및 환경 인식 → 센서 퓨전 및 추적(객체들을 통합해 지속적으로 모니터링) → 판단 로직 → AEB 컨트롤러 → 차량 동역학. 퓨전 단계에서는 모든 감지 결과가 하나의 목록으로 통합되고 멀티 객체 트래커(multi-object tracker)가 각 객체를 실시간으로 추적하며, 위치 추정에는 일반적으로 확장 칼만 필터(EKF)가 사용됩니다. SF 영화 같지만 이 모든 것이 1초의 몇 분의 1 안에 이루어집니다!
TTC: 충돌까지 남은 시간
시스템의 심장부에 있는 핵심 개념 TTC - 즉 "time to collision", 충돌까지 남은 시간입니다. 시스템은 앞 차와의 거리와 상대 속도를 이용해 이 시간을 지속적으로 계산합니다. 논리는 매우 간단합니다: 만약 TTC가 운전자가 반응해야 하는 시간에 브레이크가 완전히 정지하기까지 필요한 시간을 더한 것보다 짧다면, 첫 단계가 작동합니다: FCW, 즉 전방 충돌 경고입니다. 경적이 아니라 삑삑 소리로 차량이 당신에게 "이제 정신 차려!"라고 말합니다.
여전히 반응하지 않으면 상황은 심각해집니다. AEB는 단계적 제동 을 적용합니다: 먼저 여러 단계의 부분 제동, 그다음 완전 제동입니다. 시뮬레이션 예시를 상상해 보세요: 도로로 뛰어든 어린이 보행자를 센서가 처음 2.3초 동안은 전혀 보지 못합니다; 2.4초에 첫 부분 제동이 작동하고, 4.1초에 차량이 완전히 멈춰 충돌이 보행자 약 2.1미터 전에 완전히 방지됩니다. 이것이 바로 엔지니어링이 몇 초 만에 만들어내는 마법입니다!
흥미로운 기술적 논쟁도 있습니다: 고전적인 TTC 계산은 두 차량의 상대 속도가 일정하다고 가정합니다. 하지만 현실에서는 브레이크가 갑자기 밟히곤 하죠! 그래서 엔지니어들은 상대 가속도까지 고려하는 ETTC 같은 모델과 2차 TTC 같은 더 똑똑한 모델을 개발하고 있습니다. 요컨대 알고리즘도 우리처럼 공부하며 스스로 발전하는 것입니다.
운전자가 경고에 반응하지 않으면 어떻게 될까?
바로 여기가 AEB의 진정한 순간입니다. 경고에 제때 반응이 없으면 시스템은 운전자와 독립적으로 작동합니다: 충돌 위험이 높아지고 차량이 감속하지 않을 때, 충돌 직전에 자동 긴급 제동이 적용됩니다. 시스템은 차량을 감속시킬 수 있고, 일부 시나리오에서는 완전히 정지시킬 수도 있습니다. 또한 급격한 감속 시 뒤따르는 운전자들에게 경고하기 위해 브레이크등을 깜빡이는 시스템도 있습니다 - 영리하지 않나요?
여기서 중요한 점은 이것입니다: AEB가 제동을 인수하면 운전자 개입을 허용하지 않습니다. 목적은 부주의나 패닉 순간을 보완하는 것입니다. 그렇기 때문에 AEB를 "오토파일럿"이라고 생각하는 것은 큰 오류입니다. AEB는 가장 중요한 순간의 백업 신호일 뿐입니다.
AEB는 모든 속도에서 작동할까요? 속도 임계값과 시스템 한계
아니요 - 그리고 이 질문에 대한 답이 아마 가장 놀라운 부분일 것입니다. 대부분의 AEB 시스템은 저-중속용으로 설계되었으며 일반적으로 약 10-80 km/h 범위에서 작동합니다. 고속 AEB 시스템은 80-100 km/h 정도의 속도에서 심각한 사고를 예방하거나 완화하기 위해 설계되었습니다. 보행자 감지는 일반적으로 더 낮은 속도로 제한됩니다; 구형 차량에서는 이 한계가 40-60 km/h 범위에 머물렀습니다.
표는 정확히 다음과 같이 보입니다:
| 시스템 범위 | 일반적인 속도 한계 |
|---|---|
| 대부분의 AEB 시스템의 작동 범위 | 약 10-80 km/h |
| 고속 AEB 시스템 | 약 80-100 km/h |
| 신형 시스템이 예방하는 상한 (테스트) | 56 km/h까지 모든 충돌 |
| NHTSA 의무: 전방 차량과의 충돌 | 145 km/h까지 |
| NHTSA 의무: 보행자 충돌 | 72 km/h까지 |
| 중차량 AEB 테스트 규칙의 상한 | 80 km/h |
이 표에서 가장 눈에 띄는 항목은 NHTSA가 2024년 4월에 발표한 최종 규칙입니다: 미국에서 경차량은 전방 차량과의 충돌이 임박할 때 145 km/h 까지, 보행자 충돌 시에는 72 km/h 까지 자동 제동을 해야 합니다. 또한 이 기관은 10 km/h를 초과하는 속도에서 시스템을 수동으로 비활성화하는 것을 금지할 것을 제안했습니다. 즉, AEB는 이제 선택 사양이 아니라 공식적으로 필수 장비가 되는 것입니다.
효과 측면에서도 구체적인 진전이 있습니다: 구형 AEB 시스템의 효과는 약 46% 였지만, 신형 세대에서는 이 비율이 52% 로 상승했습니다. 테스트에서 신형 시스템은 56 km/h 까지 모든 정면 충돌을 예방할 수 있었습니다. 하지만 솔직히 말하자면: 이것은 동시에 거의 2건 중 1건의 위험이 여전히 예방되지 못하고 있음을 보여줍니다. 이 기술은 마법이 아니라 발전하는 공학 분야입니다.
Euro NCAP 테스트: 보행자와 자전거 이용자는 어떻게 시험되나요?
Euro NCAP는 AEB를 차량 간 시나리오뿐만 아니라 취약 도로 사용자 (VRU) 보호의 일부로도 테스트합니다. 최신 프로토콜은 차량-보행자, 차량-자전거 이용자 및 차량-오토바이 이용자 시나리오를 다룹니다. 자전거 이용자 감지 및 예방 테스트는 2018년에 시작되었으며, 처음으로 Nissan LEAF 자전거 탄 사람을 대상으로 한 자동 긴급 제동 테스트가 실시되었고 차량은 5성급을 받았습니다. 보행자 보호 평가에서는 headform, upper legform, lower legform 충돌 테스트와 AEB 테스트 데이터가 모두 함께 사용됩니다. 즉, 머리, 골반, 다리에 무슨 일이 일어날지 각각 따로 측정되는 것입니다 - 잔인하지만 현실적이죠!
테스트 시나리오는 놀라울 정도로 상세합니다. 예를 들어 "어린이 보행자, 도로 근처에서 횡단" 시나리오에서는 단계별 제동 단계가 색상 코드로 표시됩니다: 회색(시스템 비활성), 노란색(1단계 부분 제동), 주황색(2단계 부분 제동), 빨간색(완전 제동). 차량 간 시나리오에서도 앞차가 감속하는 상황, 정지한 차량에 접근하는 상황 등 다양한 상황이 각각 테스트됩니다. 총 수십 가지 시나리오가 있어서 제조사들은 이 테스트를 통과하려면 시스템을 정말 완벽하게 만들어야 합니다.
팬텀 브레이킹: AEB는 왜 이유 없이 브레이크를 밟을까?
이제 이 문제의 짜증나는 측면으로 넘어가 보겠습니다. 팬텀 브레이킹(Phantom braking), 즉 유령 제동이란 AEB 또는 어댑티브 크루즈 컨트롤이 실제 충돌 위험이 없는데도 갑자기 브레이크를 밟는 것을 말합니다. 차 안에서 조수석에 앉아 있다가 이유 없이 급브레이크가 작동하면 깜짝 놀랄 뿐만 아니라 뒤따라오던 차량 운전자에게 욕을 들을 수도 있습니다!
그럼 왜 이런 일이 발생할까요? 몇 가지 원인이 있습니다:
- 환경적 요인: 그늘진 구역, 낮은 각도로 비추는 햇빛, 악천후는 시스템이 존재하지 않는 장애물이 있다고 판단하게 만들 수 있습니다.
- 상황 오판: 고가교 아래 통과 구간이나 도로 위 맨홀 뚜껑이 단단한 물체로 오인될 수 있습니다.
- 오염되거나 정렬이 틀어진 센서: 카메라와 레이더는 매우 정밀한 캘리브레이션에 의존합니다. 센서가 오염되었거나 정렬이 흐트러지면 시스템이 오작동하기 쉬워집니다.
바로 여기서 센서 퓨전의 또 다른 가치가 드러납니다: 단일 센서의 오판을 다른 센서들로 보완하여 오탐(False Positive)을 줄이는 것입니다. 개발자들의 주요 목표도 바로 이것입니다 - 제동 알고리즘을 오탐을 최소화하도록 최적화하고 포괄적인 실제 도로 테스트를 수행하는 것. 또한 팬텀 브레이킹이 책임(liability) 측면에서 플릿 운영자에게 심각한 부담이 된다는 점도 논의되고 있습니다.
AEB의 미래: 센서와 알고리즘은 어디로 향하는가?
레이더 쪽에서는 흥미로운 혁신이 등장하고 있습니다: 고도 데이터를 추가하는 4D 레이더, 고해상도 레이더 배열, 소프트웨어 정의 레이더, 그리고 머신러닝 통합이 그렇습니다. 라이다, 레이더, 카메라를 결합한 시스템에 대한 특허 출원도 확인되고 있습니다 - 제조사들은 삼중 센서 세트에 진지하게 투자하고 있습니다. 심지어 도로변 인프라에 설치된 레이더 장치로 산란 신호를 수집하여 기존 레이더보다 훨씬 빠르게 목표 방향을 파악하는 대학 프로젝트도 있습니다.
마지막으로 중요한 한 가지: 어떤 시스템도 단독으로는 충분하지 않습니다. 능동 및 수동 안전 기능을 함께 평가하면 각각 단독으로 제공하는 것보다 더 큰 안전 효과를 얻을 수 있습니다. 즉, AEB + 강력한 차체 구조 + 에어백 + 안전벨트의 조합이 진정한 승자입니다. 시험에서 팀으로 높은 점수를 받는 셈이죠, 혼자서가 아니라요!
요약하자면: AEB는 충돌을 막으려 애쓰는 가장 똑똑한 옆자리 친구입니다. 레이더는 거리와 속도를, 카메라는 무엇인지를, 라이다는 정밀한 위치를 알려주고, TTC 계산이 위험도를 측정하며, 당신이 늦으면 브레이크를 대신 밟아 줍니다. 아직 한계가 있고, 아직도 가끔 유령을 보기도 합니다 - 하지만 새로운 세대가 나올 때마다 더 좋아지고 있습니다. 그런데 당신 차에는 AEB가 있나요? 다음 차량 선택 때 이 질문을 하는 것을 잊지 마세요!
참고 자료
- Autonomous Emergency Braking with Sensor Fusion
- Euro NCAP AEB LSS VRU Test Protocol - v4.4
- NHTSA Final Rule - Automatic Emergency Braking Systems, Light Vehicles
- Out with the Old AEB, In with the New - AAA
- Automatic Emergency Braking - Transports Canada
- Intelligent Emergency Braking - Nissan Global
- New LEAF charging ahead with 5 star result - Euro NCAP
- Sensor Suite: How Cameras, LiDAR, and RADAR Work
- Second-Order Time to Collision With Non-Static Acceleration
- The Evaluation of Safety Benefits of Combined Passive and Active Safety
- Safety Systems May Cause 'Phantom Braking' - Automotive Fleet
- Automatic Emergency Braking in Cars - NCSR Safety