Bagaimana Pengereman Otomatis (AEB) Melindungi Anda dari Tabrakan?
Bagikan Halaman Ini
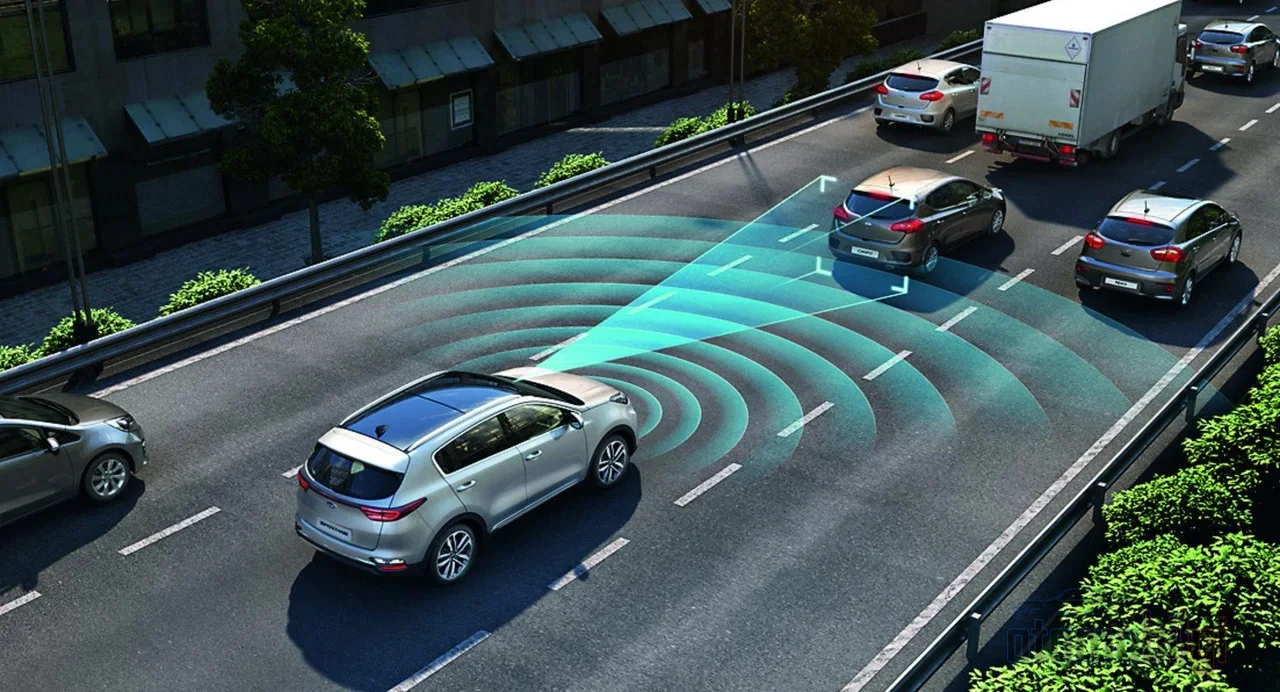
Pengereman darurat otonom (AEB) adalah sistem keselamatan aktif yang menggabungkan data dari sensor seperti radar, kamera, dan lidar untuk menghitung risiko tabrakan dalam hitungan milidetik, dan mengambil alih pengereman sendiri jika pengemudi tidak merespons tepat waktu. Artinya, ia tidak muncul saat kecelakaan terjadi, melainkan sebelum kecelakaan itu terjadi. Lalu, bagaimana sebenarnya cara kerja pembantu senyap di dalam mobil ini? Ayo kita menyelam ke dunia sensor!
Sorotan
- Euro NCAP memasukkan sistem AEB ke dalam penilaian keselamatan sejak 2014.
- Sebagian besar sistem AEB bekerja pada rentang sekitar 10-80 km/jam; deteksi pejalan kaki umumnya terbatas pada kecepatan yang lebih rendah.
- Aturan NHTSA Amerika Serikat mewajibkan mulai 2024 kendaraan melakukan pengereman otomatis terhadap tabrakan dengan kendaraan hingga 145 km/jam dan dengan pejalan kaki hingga 72 km/jam.
- Sistem generasi baru dalam pengujian mampu mencegah seluruh tabrakan dari depan hingga kecepatan 56 km/jam.
- Efektivitas AEB pada generasi lama sekitar 46%, sementara pada generasi baru naik menjadi 52% - artinya masih ada ruang pengembangan yang besar.
Perbedaan Keselamatan Pasif dan Aktif: Di Mana Posisi AEB?
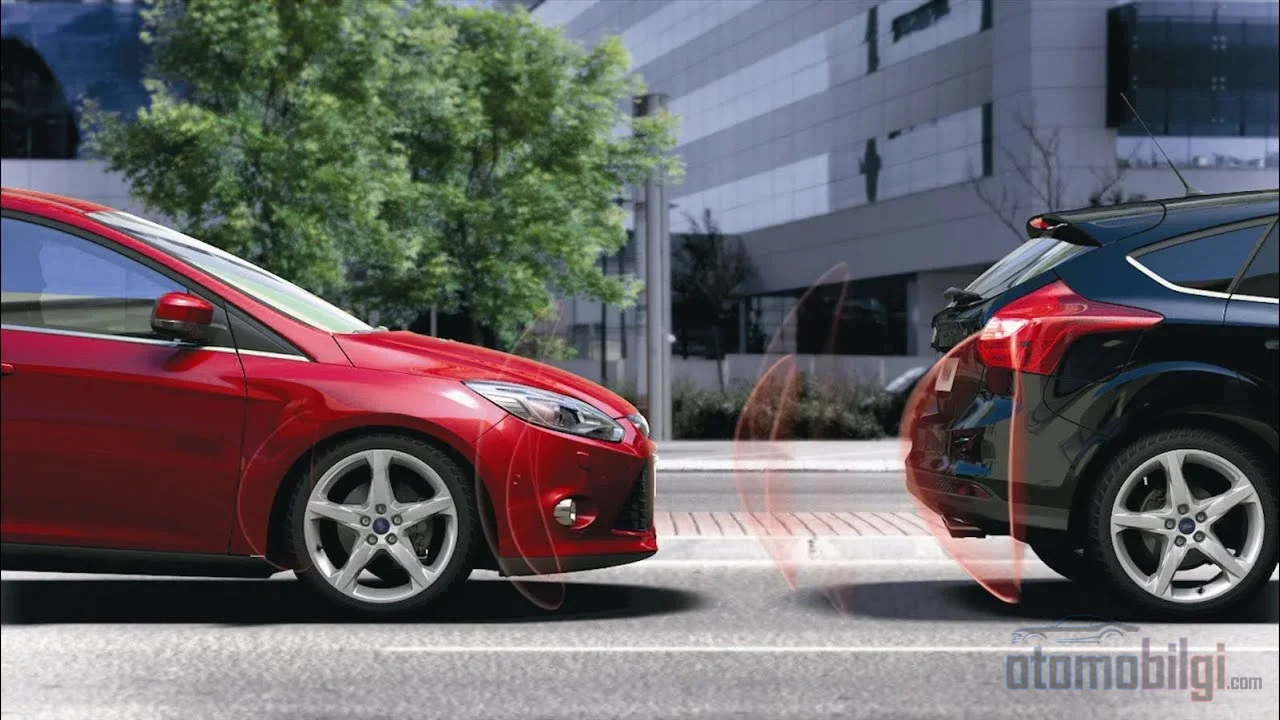
Mari kita mulai dengan pertanyaan ini: Saat airbag membantumu, kamu sudah mengalami kecelakaan, bukan? Airbag, sabuk pengaman, dan zona deformasi termasuk dalam dunia keselamatan pasif. Semua itu melindungimu saat dan setelah tabrakan terjadi. AEB bekerja dengan logika yang sebaliknya: tujuannya adalah agar tabrakan itu tidak pernah terjadi. Karena itu, AEB termasuk dalam keluarga keselamatan aktif; ia bermain dalam satu tim dengan sistem seperti ABS, ESP, dan kontrol traksi.
Perbedaannya bisa kamu lihat seperti ini juga: sistem ADAS pasif hanya memperingatkan pengemudi akan bahaya tetapi tidak ikut campur. AEB, jika peringatan tidak cukup, ia sendiri yang mengambil alih - maaf, bukan setir, melainkan pedalnya. Karena itulah Euro NCAP sangat memperhatikan AEB: sejak 2014, sistem AEB dalam kota (city) dan luar kota (interurban) dimasukkan ke dalam penilaian bintang. Artinya, jika hari ini kamu membeli mobil berbintang 5, kamu tahu di dalamnya setidaknya ada satu sistem AEB.
Satu detail lagi yang penting: AEB adalah upaya terakhir yang dirancang untuk situasi ketika pengemudi teralihkan perhatiannya atau salah mengerem. Ia bukan sistem yang selalu mengemudi untukmu atas namamu; ia hanya turun tangan ketika ambang risiko terlampaui.
Mata AEB: Bagaimana Cara Kerja Radar, Kamera, dan Lidar?
Kekuatan super AEB bukanlah satu sensor tunggal, melainkan gabungan dari ketiganya. Ini disebut fusi sensor, dan setiap sensor punya satu kekuatan super sekaligus satu kelemahan.
- Radar: Mengirimkan gelombang radio dan dari sinyal yang kembali menghitung jarak, kecepatan relatif (berkat efek Doppler!), dan arah gerakan. Ia tidak peduli pada kabut, salju, atau kegelapan, dan memiliki jangkauan yang jauh. Namun resolusi spasialnya rendah dan ia tidak bisa menjelaskan apa objek yang dilihatnya (pejalan kaki atau kerucut lalu lintas?). Pada permukaan metalik bahkan bisa muncul pantulan "objek hantu".
- Kamera: Juara dalam pengenalan objek visual. Mengenali garis lajur, rambu lalu lintas, pejalan kaki, dan pesepeda dengan model deep learning (seperti YOLO, Faster R-CNN). Tapi mengalami masalah dalam cahaya redup, kabut, dan hujan; kamera tunggal (mono) secara alami tidak dapat mengukur kedalaman.
- Lidar: Memancarkan sinar laser berdenyut dan mengukur waktu kembaliannya, lalu menghasilkan peta "titik awan" 3D lingkungan sekitar. Memberikan jarak dengan presisi sentimeter, dan bekerja bahkan dalam kegelapan total. Sayangnya tidak memiliki informasi warna dan terpengaruh oleh cuaca ekstrem.
Kamu lihat kan? Tak satu pun sempurna jika berdiri sendiri. Radar berkata "ada sesuatu dan itu mendekat", kamera berkata "itu seorang pejalan kaki", lidar berkata "tepat sejauh itu jaraknya". Ketika jawaban ketiganya digabungkan, lahirlah persepsi yang andal dan kokoh - dan justru kombinasi inilah yang meminimalkan alarm palsu. Salah satu perkembangan terkini adalah radar 4D: menambahkan data ketinggian pada radar klasik sehingga menghadirkan persepsi skenario yang lebih kaya.
Bagaimana Risiko Tabrakan Dihitung dalam Milidetik?
Sensor sudah mengumpulkan data, lalu apa yang terjadi selanjutnya? Kamu bisa membayangkan arsitektur AEB tipis seperti sebuah rantai: Sensor dan persepsi lingkungan → fusi sensor dan pelacakan (objek-objek digabungkan dan dipantau terus-menerus) → logika keputusan → pengendali AEB → dinamika kendaraan. Pada tahap fusi, semua deteksi digabungkan dalam satu daftar dan pelacak multi-objek (multi-object tracker) memantau setiap objek secara real-time; untuk estimasi posisi biasanya digunakan filter Kalman yang diperluas (EKF). Kedengarannya seperti fiksi ilmiah, tapi semuanya berlangsung dalam pecahan detik!
TTC: Waktu yang Tersisa hingga Tabrakan
Konsep kunci di jantung sistem ini adalah TTC - yaitu "time to collision", waktu yang tersisa hingga tabrakan. Sistem terus-menerus menghitung waktu ini menggunakan jarak ke kendaraan di depan dan kecepatan relatifnya. Logikanya sangat sederhana: jika TTC lebih pendek daripada waktu yang kamu butuhkan untuk bereaksi ditambah waktu yang dibutuhkan rem untuk berhenti sepenuhnya, tahap pertama aktif: FCW, yaitu peringatan tabrakan maju. Bukan klakson, kendaraan menyapamu dengan bunyi bip: "bangun, sana!"
Jika kamu masih belum bereaksi, keadaan menjadi serius. AEB menerapkan pengereman bertahap: terlebih dahulu pengereman parsial bertahap, kemudian pengereman penuh. Bayangkan sebuah contoh simulasi: pada 2,3 detik pertama, sensor bahkan belum bisa melihat seorang anak yang tiba-tiba melompat ke jalan; pada detik ke-2,4 pengereman parsial pertama aktif, pada 4,1 detik kendaraan berhenti sepenuhnya dan tabrakan berhasil dihindari sepenuhnya saat jaraknya hanya sekitar 2,1 meter dari pejalan kaki. Begitulah keajaiban yang dilakukan rekayasa dalam hitungan detik!
Ada juga perdebatan teknis yang menarik: perhitungan TTC klasik mengasumsikan kecepatan relatif kedua kendaraan tetap konstan. Tapi dalam kenyataannya, rem bisa diinjak mendadak! Karena itu para insinyur mengembangkan model yang lebih cerdas seperti ETTC yang memperhitungkan percepatan relatif, dan TTC orde kedua. Singkatnya, algoritma juga belajar dan mengembangkan diri seperti kita.
Apa yang Terjadi Jika Pengemudi Tidak Bereaksi terhadap Peringatan?
Inilah momen sejati AEB. Jika tidak ada respons terhadap peringatan tepat waktu, sistem bertindak tanpa bergantung pada pengemudi: ketika risiko tabrakan meningkat dan kendaraan tidak melambat, pengereman darurat otomatis diterapkan sesaat sebelum tabrakan. Sistem dapat memperlambat kendaraan, bahkan menghentikannya sepenuhnya dalam beberapa skenario. Selain itu, ada juga sistem yang membuat lampu rem berkedip untuk memperingatkan pengemudi di belakang saat pengereman mendadak terjadi - cerdas, bukan?
Poin krusial di sini adalah: Saat AEB mengambil alih pengereman, kontrol pengemudi tidak diizinkan. Tujuannya adalah mengkompensasi kelalaian atau momen kepanikan. Karena itu, menganggap AEB sebagai "autopilot" adalah kesalahan besar; ia hanyalah seruan cadangan pada detik-detik paling kritis.
Apakah AEB Bekerja di Semua Kecepatan? Ambang Batas Kecepatan dan Batasan Sistem
Tidak - dan jawaban atas pertanyaan ini mungkin bagian yang paling mengejutkan. Sebagian besar sistem AEB dirancang untuk kecepatan rendah-menengah dan biasanya bekerja pada rentang sekitar 10-80 km/h. Sementara sistem AEB kecepatan tinggi dirancang untuk mencegah atau mengurangi keparahan kecelakaan serius pada kecepatan sekitar 80-100 km/h. Deteksi pejalan kaki umumnya terbatas pada kecepatan yang lebih rendah; pada kendaraan generasi lama, batas ini masih berada di rentang 40-60 km/h.
Tabelnya tampak persis seperti ini:
| Cakupan sistem | Batas kecepatan tipikal |
|---|---|
| Rentang kerja sebagian besar sistem AEB | Sekitar 10-80 km/h |
| Sistem AEB kecepatan tinggi | Sekitar 80-100 km/h |
| Batas atas yang dicegah sistem generasi baru (pengujian) | Semua tabrakan hingga 56 km/h |
| Kewajiban NHTSA: tabrakan dengan kendaraan di depan | hingga 145 km/h |
| Kewajiban NHTSA: tabrakan dengan pejalan kaki | hingga 72 km/h |
| Batas atas aturan pengujian AEB kendaraan berat | 80 km/h |
Baris paling mencolok dalam tabel ini adalah aturan final yang diterbitkan NHTSA pada april 2024: Di AS, kendaraan ringan wajib melakukan pengereman otomatis hingga 145 km/h untuk tabrakan dengan kendaraan di depan, dan hingga 72 km/h untuk tabrakan dengan pejalan kaki. Lembaga itu juga mengusulkan larangan penonaktifan sistem secara manual pada kecepatan di atas 10 km/h. Jadi AEB kini bukan lagi fitur tambahan opsional, melainkan resmi menjadi peralatan wajib.
Di sisi efektivitas juga ada kemajuan nyata: efektivitas sistem AEB generasi lama sekitar 46%, sementara pada generasi baru angka ini naik menjadi 52%. Dalam pengujian, sistem generasi baru mampu mencegah semua tabrakan dari depan hingga 56 km/h. Tetapi mari jujur: ini juga menunjukkan bahwa hampir satu dari dua risiko masih belum dapat dicegah. Teknologi ini bukan sihir, melainkan bidang rekayasa yang terus berkembang.
Pengujian Euro NCAP: Bagaimana Pejalan Kaki dan Pesepeda Diuji?
Euro NCAP menguji AEB bukan hanya dalam skenario mobil-mobil, tetapi juga sebagai bagian dari perlindungan Pengguna Jalan Rentan (VRU). Protokol terbaru mencakup skenario Kendaraan-Pejalan Kaki, Kendaraan-Pesepeda, dan Kendaraan-Pemotor. Sementara itu, pengujian deteksi dan pencegahan pesepeda dimulai pada 2018; untuk pertama kalinya pengereman otomatis untuk pesepeda diuji pada Nissan LEAF dan kendaraan tersebut meraih 5 bintang. Dalam evaluasi perlindungan pejalan kaki, baik uji tabrak headform, upper legform, dan lower legform maupun data uji AEB digunakan secara bersamaan. Jadi apa yang akan terjadi pada kepala, pinggul, dan kakimu diukur secara terpisah - kejam tapi realistis!
Skenario pengujian sangatlah detail. Misalnya pada skenario "pejalan kaki anak-anak, menyeberang dekat pinggir jalan", tahapan pengereman bertahap dipantau dengan kode warna: abu-abu (sistem nonaktif), kuning (tahap 1 pengereman parsial), oranye (tahap 2 pengereman parsial) dan merah (pengereman penuh). Pada skenario mobil-ke-mobil juga diuji berbagai situasi secara terpisah, seperti mendekati kendaraan di depan yang melambat atau berhenti. Secara total ada puluhan skenario; para produsen harus benar-benar mengoptimalkan sistem mereka dengan sangat baik untuk lulus tes-tes ini.
Phantom Braking: Mengapa AEB Mengerem Tanpa Alasan?
Sekarang mari kita bahas sisi yang menyebalkan. Phantom braking alias pengereman hantu: yaitu saat AEB atau cruise control adaptif mengerem mendadak padahal tidak ada risiko tabrakan nyata. Saat kamu duduk di tengah kendaraan dan rem diinjak tanpa alasan, kamu pasti kaget dan pengemudi di belakangmu bisa saja memaki-mu!
Lalu mengapa ini terjadi? Ada beberapa penyebabnya:
- Faktor lingkungan: Area bayangan, matahari yang datang dari sudut rendah, dan cuaca buruk bisa membuat sistem mengira ada hambatan yang sebenarnya tidak ada.
- Kesalahan membaca situasi: Flyover atau penutup lubang got di jalan bisa dianggap sebagai benda padat.
- Sensor yang kotor atau tidak sejajar: Kamera dan radar sangat bergantung pada kalibrasi yang presisi; jika sensor kotor atau posisinya bergeser, sistem menjadi rentan terhadap kesalahan.
Di sinilah nilai lain dari sensor fusion terlihat: mengurangi positif palsu dengan menyeimbangkan kesalahan satu sensor dengan sensor lainnya. Ini juga menjadi target utama para pengembang - mengoptimalkan algoritma pengereman sedemikian rupa sehingga meminimalkan positif palsu dan melakukan pengujian dunia nyata secara komprehensif. Selain itu, juga dibahas bahwa phantom braking menimbulkan beban serius dari sisi tanggung jawab hukum (liability) bagi operator armada.
Masa Depan AEB: Ke Mana Sensor dan Algoritma Arahnya?
Ada inovasi menarik di sisi radar: radar 4D yang menambahkan data ketinggian, susunan radar resolusi tinggi, radar berbasis perangkat lunak, dan integrasi machine learning. Patent-patent juga diajukan untuk sistem yang menggabungkan lidar, radar, dan kamera - para produsen berinvestasi serius pada set sensor rangkap tiga. Bahkan ada proyek universitas yang memasang perangkat radar di infrastruktur pinggir jalan untuk mengumpulkan sinyal tersebar dan menentukan arah target jauh lebih cepat daripada radar konvensional.
Satu poin kritis terakhir: tidak ada sistem yang cukup berdiri sendiri. Mengevaluasi fungsi keselamatan aktif dan pasif secara bersamaan menghasilkan manfaat keselamatan yang lebih besar daripada masing-masing fungsi yang berdiri sendiri. Jadi kombinasi AEB + struktur bodi yang kuat + airbag + sabuk pengaman itulah pemenang sebenarnya. Dalam ujian, kita mendapat nilai tinggi sebagai tim, bukan perorangan!
Ringkasnya: AEB adalah teman sebangku paling cerdas yang berusaha mencegah tabrakan. Radar melaporkan jarak dan kecepatan, kamera melaporkan apa benda itu, lidar melaporkan posisi yang presisi; Perhitungan TTC mengukur risikonya, dan jika kamu terlambat, sistem mengambil alih pengereman. Masih ada batasannya, masih kadang-kadang melihat hantu - tapi ia semakin baik di setiap generasi baru. Jadi, apakah mobil kamu punya AEB? Jangan lupa menanyakan hal ini saat memilih kendaraan berikutnya!
Sumber
- Autonomous Emergency Braking with Sensor Fusion
- Protokol Uji AEB LSS VRP Euro NCAP - v4.4
- Putusan Final NHTSA - Sistem Pengereman Darurat Otomatis, Kendaraan Ringan
- Out with the Old AEB, In with the New - AAA
- Pengereman Darurat Otomatis - Transports Canada
- Intelligent Emergency Braking - Nissan Global
- New LEAF charging ahead with 5 star result - Euro NCAP
- Sensor Suite: How Cameras, LiDAR, and RADAR Work
- Second-Order Time to Collision With Non-Static Acceleration
- The Evaluation of Safety Benefits of Combined Passive and Active Safety
- Sistem Keselamatan Dapat Menyebabkan 'Phantom Braking' - Automotive Fleet
- Automatic Emergency Braking in Cars - NCSR Safety