Bagaimana Adaptive Cruise Control Menjaga Jarak dengan Radar?
Bagikan Halaman Ini
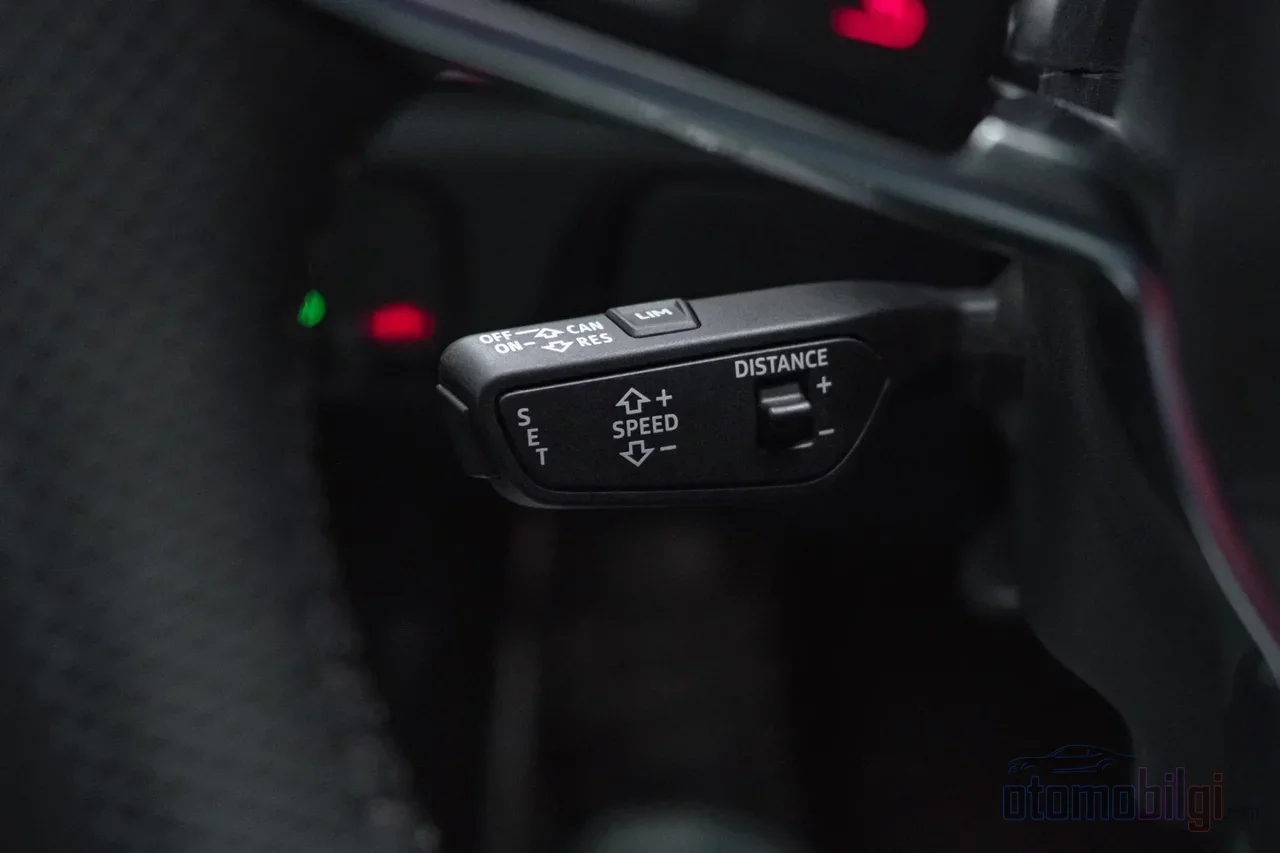
Adaptif cruise control (ACC) adalah sistem bantuan pengemudi yang tidak hanya menjaga kecepatan yang kamu tetapkan, tetapi juga memantau kendaraan di depan dengan radar dan kamera, serta menjaga jarak melalui intervensi gas dan rem secara otomatis. Jadi bisa kita sebut sebagai versi cruise control klasik yang mengerti maksud. Lalu bagaimana sebuah kendaraan 'melihat' mobil di depannya dan bagaimana cara menghitung jaraknya? Mari kita bahas langkah demi langkah.
Sorotan
- ACC menjaga jarak bukan dengan meter, melainkan dengan selang waktu: jarak = kecepatan x gap yang dipilih
- Radar mengukur jangkauan dan kecepatan mendekat, kamera mengukur lajur dan klasifikasi kendaraan; fusi menggabungkan keduanya
- ACC saja adalah SAE Level 1, dengan pengaturan tengah lajur menjadi Level 2; yang bertanggung jawab selalu adalah pengemudi
- Per 2023, lebih dari 60% kendaraan baru sudah dilengkapi ACC
- Sensor radar yang kotor atau hujan dapat menonaktifkan sistem sementara
Apa Sebenarnya yang Dilakukan Adaptif Cruise Control?
Pada cruise control klasik, kamu memberitahu kecepatannya, lalu ia menekan gas menggantikanmu. Ketika ada kendaraan masuk di depan, kamu harus turun tangan mengeremkan. ACC membawa tugas yang sama lebih jauh: ia terus memantau kendaraan di depan, melambat saat kendaraan itu melambat, dan kembali ke kecepatan yang ditetapkan saat jalan kembali kosong. Definisi NHTSA persis seperti itu: sistem secara otomatis menyesuaikan kecepatan kendaraan untuk menjaga jarak yang telah ditetapkan sebelumnya terhadap kendaraan di depan.
Kamu bisa membayangkan prosesnya seperti loop umpan balik - mirip dengan menjaga keseimbangan di sepeda, kamu terus mengukur dan terus mengoreksi. Loop ini terdiri dari empat langkah:
- Deteksi: Radar dan kamera mengukur jarak, arah, dan kecepatan mendekat dari kendaraan di depan.
- Keputusan: Sistem menentukan kecepatan target; ini adalah kecepatan yang lebih rendah dari kecepatan yang kamu tetapkan, cukup untuk menjaga selang waktu yang kamu pilih.
- Kontrol: Torak gas dan sistem rem dimodulasi sesuai hal tersebut.
- Kembali: Saat jalan kosong, sistem dengan halus kembali ke kecepatan yang ditetapkan.
Ada satu detail penting yang perlu diperhatikan: Agar ACC bekerja dengan benar, kendaraan harus mengetahui bagaimana lajurnya sendiri berkelok dan mengidentifikasi 'lead car' dengan benar, yaitu kendaraan terdekat di lajur yang sama. Jika tidak, di tikungan sistem bisa mengunci kendaraan di lajur sebelah sebagai target dan mengerem tanpa alasan. Karena itu informasi lajur begitu krusial, pekerjaan ini tidak akan benar-benar sempurna tanpa fusi sensor.
Mengapa Radar dan Kamera Bekerja Bersama?
Kedua sensor memiliki kekuatan dan kelemahan masing-masing. Radar adalah sensor yang bekerja pada pita gelombang milimeter; biasanya tersembunyi di balik bumper depan atau gril. Sangat kuat dalam mengukur jarak dan kecepatan mendekat, bekerja siang maupun malam. Tetapi karena area pandangnya sempit, ia bisa kehilangan target di tikungan dan tanjakan-turunan. Kamera dipasang di dekat kaca spion; ia menemukan garis lajur, mengklasifikasikan apakah objek yang terlihat adalah kendaraan, dan pengukuran posisi lateralnya lebih akurat daripada radar. Sebagai gantinya, ia rentan terhadap masalah seperti kegelapan, silau, dan lensa kotor. Lidar memberikan data jarak yang sangat presisi tetapi performanya menurun dalam hujan, kabut, dan salju; ia lebih jarang kita temui pada ACC produksi massal dibandingkan radar.
İşte bu yüzden modern sistemlerin çoğu sensör füzyonu yapıyor: radar sağlam menzil ve hız ölçümünü verirken, kamera nesneyi sınıflandırıp hangi şeritte olduğunu söylüyor. İki farklı ölçüm prensibi aynı nesneyi teyit ettiği için hem ölçüm güvenilirliği hem de menzil doğruluğu artıyor. Füzyonun özellikle iki kazancını saymak mümkün: kameranın iyi olan yan (lateral) konum/hız bilgisiyle radarın menzil ve kapanış hızı bilgisinin birleşmesi; ve kameranın şeritleri tespit edip araçları kendi şeridimize göre konumlandırması. Bu kombinasyon aynı zamanda 'cut-in' tespitini, yani şeridine ani giren bir aracı fark etmeyi de iyileştiriyor.
Sadece bu da değil: ACC tek başına çalışmaz. Ön radar ve kamerayla birlikte motor kontrolü, fren kontrolü, şanzıman kontrolü, direksiyon açısı verisi, tekerlek hızları ve ana ADAS modülü hep aynı veri hattında konuşur. Radar tarafında işin fiziksel temeli genellikle FMCW (frekans modülasyonlu sürekli dalga) tekniği; radar, kendi aracı ile öndeki araç arasındaki mesafeyi sürekli tahmin eder ve araçlar arası bağıl hız gibi ölçümleri de yapabilir.
Takip Mesafesi Nasıl Hesaplanıyor: Zaman Aralığı Mantığı
Sana lazımlı bir soru: ACC arkasında sabit bir metre bırakır mı? Hayır! Mesafeyi araç boylarıyla değil, zaman aralığıyla (time gap) korur. Formül basit: takip mesafesi = hız × seçtiğin zaman aralığı. Yani 120 km/s'de seçtiğin gap sana uzun bir tampon arası verirken, şehir içi 50 km/s'de aynı ayar çok daha kısa bir mesafeye denk gelir. Bu aslında sürücü kurslarındaki '3 saniye kuralı'nın otomatikleştirilmiş hali gibi bir şey.
Sistemler genellikle kısa, orta ve uzun gap ayarları sunar; çoğu sürüş için uzun ayar önerilir. Bazı araçlarda bu ayarı kalıcı varsayılan yapmak mümkün değil - bir markanın kullanıcı rehberinde bunun ayarlanamadığı açıkça belirtiliyor; her kullanımda tekrar seçmen gerekiyor. Aslında bu, güvenlik için mantıklı: sürücünün her seferinde gap'i bilinçli seçmesi isteniyor.
Merak edenler için ilginç bir detay: mühendislik dünyasında zaman aralığının sabit mi değişken mi olması gerektiği hâlâ tartışılıyor. Klasik tasarımlar sabit gap kullanırken, güncel akademik çalışmalardan biri, zaman aralığının kendisinin kontrol sinyali olarak kullanıldığı değişken bir gap stratejisinin doğrusal olmayan H∞ kontrol tekniğiyle daha iyi sonuç verebileceğini öne sürüyor. Bir başka araştırma da ACC araçlarının tepki sürelerinin insan sürücülerle karşılaştırılabilir olduğunu ama kontrolcünün kullandığı zaman aralığının insanınkinden büyük olduğunu gösteriyor; yani sistem bizden biraz daha 'temkinli' takip ediyor.
Hız ve Fren Müdahalesinin Sınırları Nerede?
Şimdi işin en kritik kısmı: ACC'nin gücü sınırlı. Sistem zaman gap'ini gaz ve hafif frenlemeyle korur; acil müdahale gerektiren bir durumda ise görsel ve işitsel uyarı verir. Yani ACC bir acil fren sistemi değil - orada AEB sahneye çıkar. Peran terbagi sebagai berikut: ACC mengendalikan kontrol longitudinal (kecepatan dan jarak), perataan lajur memberikan bantuan kemudi ringan, sedangkan AEB menerapkan pengereman lebih kuat saat risiko tabrakan meningkat. Pada situasi cut-in dan pengereman mendadak, ACC yang lebih dulu melambatkan; jika kecepatan mendekat melonjak, AEB dapat aktif dengan pengereman kuat.
Beberapa sistem nonaktif di bawah sekitar 40 km/jam atau meminta kamu menekan tombol RESUME atau menginjak gas setelah berhenti. Kemampuan stop-and-go bervariasi tergantung model; beberapa sistem dapat aktif dari 0 km/jam. Selain itu, jangan lupa: pengemudi selalu menjadi prioritas utama. Begitu kamu menekan rem atau gas, ACC langsung nonaktif.
Dari sisi level SAE, situasinya seperti ini: ACC sendirian hanya mengelola kontrol longitudinal sehingga tergolong Level 1; begitu digabungkan dengan perataan lajur, menjadi Level 2 atau 'otomasi parsial'. Pada kedua kondisi tersebut, kemudi dan tanggung jawab tetap ada padamu. Karena itu ada pandangan kuat bahwa otomasi parsial harus dipandang sebagai fitur kenyamanan dan tidak menjamin pencegahan tabrakan.
| Sistem | Tugas | Apa yang dilakukan? |
|---|---|---|
| ACC | Pengelolaan kecepatan dan jarak | Menjaga jarak waktu dengan gas dan pengereman ringan |
| Perataan lajur | Kontrol lateral | Memberikan bantuan kemudi ringan |
| AEB | Cadangan pengereman darurat | Mengerem kuat jika risiko tabrakan meningkat |
Mengapa ACC Nonaktif dengan Sendirinya?
Jika kamu pernah menemui peringatan 'ACC not available' di kemudi saat hujan, kamu tidak sendiri dan ada alasan teknis yang sepenuhnya menjelaskannya. Saat hujan deras, sinyal radar dapat merasakan pemblokiran akibat kepadatan air di udara; sistem mematikan dirinya atau masuk ke mode terdegradasi (degraded). Di sisi kamera, hal yang sama terjadi jika bagian depan kaca depan terhalang. Singkatnya, hujan, salju, kabut tebal, dan cahaya langsung yang menyilaukan dapat menghalangi atau membingungkan sensor yang diandalkan kendaraan untuk memahami lingkungannya.
Penyumbatan sensor dan kalibrasi
Sensor radar tidak hanya terblokir karena hujan, tetapi juga karena kotoran, salju, pelat bumper, braket pelat nomor, atau kerusakan akibat benturan. Saat datang ke servis dengan peringatan ini, hal pertama yang diperiksa memang kondisi fisik radar di belakang gril depan - sering kali masalahnya selesai dengan selembar kain dan lima menit.
Topik yang kurang dikenal tetapi penting: kalibrasi. Jika kamu mengganti kaca depan, posisi kamera terpengaruh; jika mengganti bumper depan atau gril, posisi radar terpengaruh; bahkan pengaturan suspensi dan wheel alignment pun dapat mengacaukan bidikan sensor. Setelah prosedur-prosedur tersebut, kalibrasi sesuai prosedur OEM wajib dilakukan. Jika arah 'pandangan' sensor salah, seluruh perhitungan sistem menjadi kacau.
Batas fisik area pandangan
Sebersih apa pun udara, area pandangan radar terbatas. Di tikungan, radar dapat memasukkan kendaraan di lajur sebelah sebagai target atau justru melewatkan lead car yang sebenarnya; di puncak tanjakan, lalu lintas di depan berada 'di bawah puncak' bagi radar. Karena itu ACC berperilaku jauh lebih tidak dapat diprediksi di jalan berliku dan bergelombang dibanding jalan lurus tempatnya bekerja paling baik - kamu bisa mengalami perlambatan atau percepatan yang tak terduga.
Pertanyaan yang Sering Diajukan tentang ACC
Mengapa target hilang saat hujan? Karena penyumbatan sensor yang saya jelaskan di atas; sinyal radar melemah saat hujan, dan kamera juga berjuang dengan lensa yang basah serta silau. Sistem akan mematikan dirinya saat merasa tidak aman - ini bukan kesalahan, melainkan tindakan pencegahan yang memang dirancang demikian.
Apakah ACC mengambil alih seluruh berkendara? Sama sekali tidak. ACC mengambil alih kendali longitudinal; kemudi tetap di tanganmu dan sistem tidak pernah bersifat otonom. Setelah berhenti lama, sistem juga mungkin tidak selalu melanjutkan secara otomatis - karena itu penting untuk tidak terjebak dalam jebakan 'percaya diri yang salah'.
Bolehkah saya memilih gap terpendek di mana saja? Secara teknis boleh, tetapi secara praktis ini salah satu kesalahan yang paling sering dilakukan. Menggunakannya dengan sensor kotor, terlalu percaya diri di tikungan dan tanjakan/turunan, serta tidak siap menghadapi kendaraan yang cut-in juga termasuk kesalahan yang umum terjadi.
Berapa harganya? Opsi ACC dasar dimulai dari sekitar 500 USD, sementara paket lengkap sistem bantuan pengemudi bisa mencapai kisaran 2.000-2.500 USD. Dari sisi persebarannya, situasinya berubah dengan cepat: per 2023, lebih dari 60% kendaraan sudah dilengkapi ACC; ini hampir tiga kali lipat dibanding 2017, dan 89% lini model menawarkan sistem ini.
Sebagai Pengemudi, Bagaimana Cara Mendapatkan yang Terbaik dari ACC?
ACC adalah sistem yang secara signifikan mengurangi kelelahan saat digunakan dengan benar, terutama dalam lalu lintas jalan tol yang padat. Namun ia bukan sopir ajaib, melainkan seorang asisten. Pilih pengaturan gap yang panjang untuk sebagian besar perjalanan, pastikan sensor (radar di bumper dan kamera di kaca depan) bersih, terima bahwa sistem bisa mati dalam kondisi hujan dan salju, serta jangan pernah berangkat tanpa kesiapan untuk merespons kendaraan yang cut-in. Singkatnya: kenali sistemnya, pahami batasannya, dan jangan lupa bahwa orang yang sebenarnya memegang kemudi tetaplah kamu. Menurutmu, apakah teknologi ini akan menjadi standar di semua kendaraan dalam beberapa tahun ke depan? Menurut saya sangat dekat.
Sumber
- What Is Adaptive Cruise Control? How It Works, Pros & Cons
- Sensor data fusion
- Adaptive Cruise Control with Sensor Fusion
- Automotive Adaptive Cruise Control Using FMCW Technology
- Driver Assistance Technologies
- Different Types of Cruise Control
- Will Your Driver Assistance Systems Fail in the Rain?
- Comparative Analysis of Following Distances in Different Driving Conditions
- A variable time gap strategy for Adaptive Cruise Control
- Adaptive cruise control radar-based positioning in GNSS-challenged environments
- ACC Warning: Radar, Camera, Or Calibration
- How to Use Honda ACC: 2026 Guide
- AAA's Guide to Advanced Auto Safety Features