अनुकूली क्रूज़ कंट्रोल रडार से दूरी कैसे बनाए रखता है?
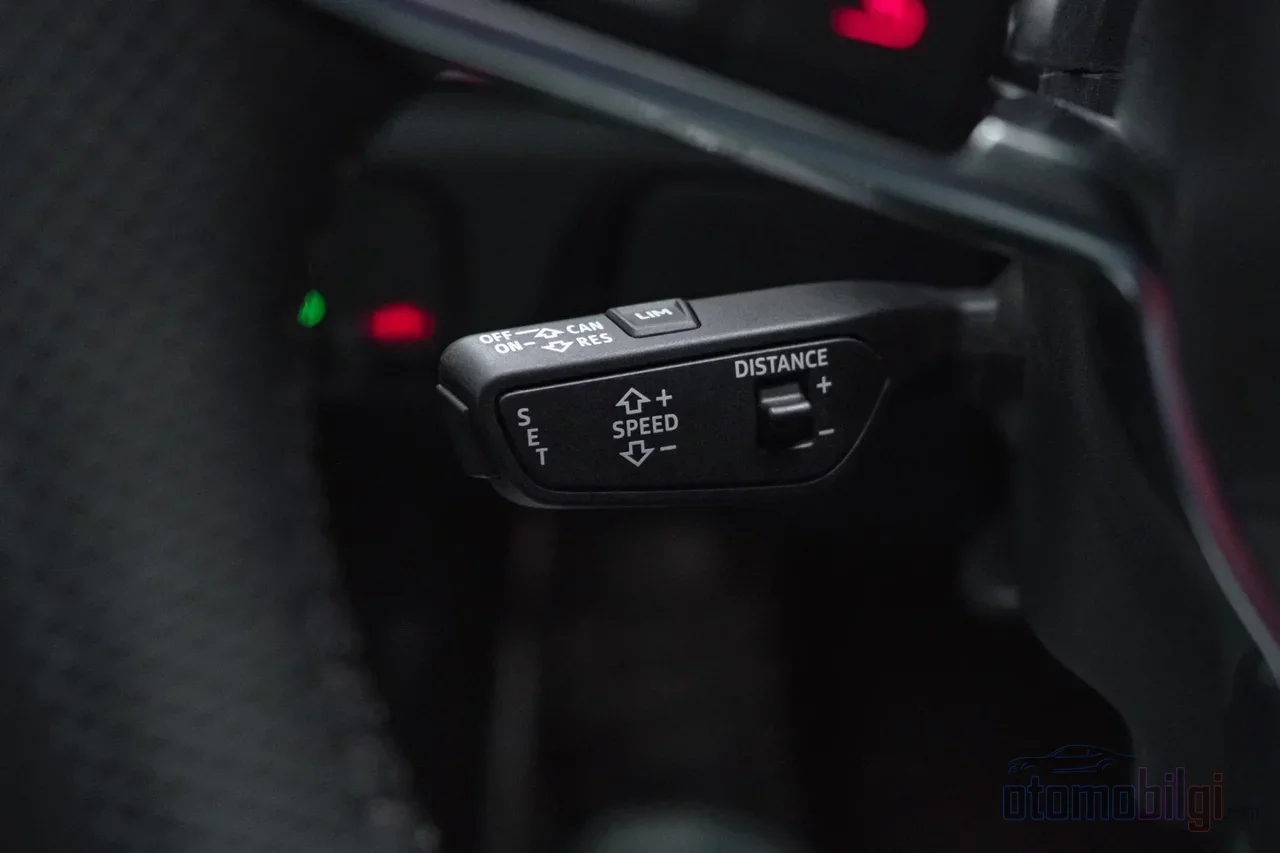
इस पेज को साझा करें
अनुकूली क्रूज़ कंट्रोल (ACC) एक ऐसा ड्राइवर सहायता सिस्टम है जो न केवल आपके द्वारा निर्धारित गति बनाए रखता है, बल्कि रडार और कैमरे से आगे की गाड़ी को भी ट्रैक करता है और स्वचालित थ्रॉटल तथा ब्रेक हस्तक्षेप के साथ बीच की दूरी बनाए रखता है। यानी हम कह सकते हैं कि यह क्लासिक क्रूज़ कंट्रोल का समझदार रूप है। लेकिन एक वाहन अपने सामने की गाड़ी को कैसे 'देखता' है और दूरी की गणना कैसे करता है? आइए कदम दर कदम देखें।
मुख्य बातें
- ACC दूरी को मीटर से नहीं समय अंतराल से बनाए रखता है: दूरी = गति × चुना गया गैप
- रडार रेंज और क्लोज़िंग स्पीड मापता है, कैमरा लेन और वाहन वर्गीकरण; फ्यूजन दोनों को जोड़ता है
- अकेले ACC SAE Level 1 है, लेन सेंटरिंग के साथ मिलकर Level 2 होता है; जिम्मेदार हमेशा ड्राइवर होता है
- 2023 तक नए वाहनों में से 60% से अधिक में ACC था
- गंदा रडार सेंसर या बारिश सिस्टम को अस्थायी रूप से अक्षम कर सकती है
अनुकूली क्रूज़ कंट्रोल वास्तव में क्या करता है?
क्लासिक क्रूज़ कंट्रोल में आप गति बताते हैं, और वह आपकी जगह एक्सेलरेटर दबाता है। सामने कोई गाड़ी आने पर आप हस्तक्षेप करके ब्रेक लगाते हैं। ACC यही काम एक कदम आगे ले जाता है: यह आगे की गाड़ी को लगातार ट्रैक करता है, वह धीमी होने पर आप भी धीमे हो जाते हैं, और रास्ता खाली होने पर फिर से निर्धारित गति पर लौट आता है। NHTSA की परिभाषा बिल्कुल यही है: सिस्टम, आगे की गाड़ी से पूर्व-निर्धारित दूरी बनाए रखने के लिए वाहन की गति को स्वचालित रूप से समायोजित करता है।
इस प्रक्रिया को आप एक फीडबैक लूप की तरह सोच सकते हैं - बिल्कुल साइकिल पर संतुलन बनाए रखने की तरह, आप लगातार मापते हैं और लगातार सुधार करते हैं। लूप चार चरणों से बना है:
- पहचान: रडार और कैमरा आगे की गाड़ी की दूरी, दिशा और क्लोज़िंग स्पीड मापते हैं।
- निर्णय: सिस्टम लक्ष्य गति निर्धारित करता है; यह निर्धारित गति और आपके द्वारा चुने गए समय अंतराल को बनाए रखने के लिए पर्याप्त गति में से कम वाली होती है।
- नियंत्रण: थ्रॉटल और ब्रेक सिस्टम इसके अनुसार समायोजित किए जाते हैं।
- वापसी: रास्ता खाली होने पर सिस्टम सहजता से निर्धारित गति पर लौट आता है।
ध्यान देने योग्य एक बारीक बात है: ACC के सही ढंग से काम करने के लिए यह जानना ज़रूरी है कि वाहन की अपनी लेन कैसे मुड़ रही है और 'lead car' यानी उसी लेन में सबसे नज़दीक की आगे की गाड़ी को सही ढंग से पहचानना ज़रूरी है। अन्यथा मोड़ पर यह पास की लेन में जाती गाड़ी को लक्ष्य बनाकर बेवजह ब्रेक लगा सकता है। इसीलिए लेन की जानकारी इतनी महत्वपूर्ण है कि सेंसर फ्यूजन पर जाए बिना यह काम पूरी तरह नहीं होता।
रडार और कैमरा साथ क्यों काम करते हैं?
दोनों सेंसरों की अपनी खूबियाँ और कमज़ोरियाँ हैं। रडार मिलीमीटर वेव बैंड में काम करने वाला एक सेंसर है; यह आमतौर पर सामने के बंपर या ग्रिल के पीछे छिपा होता है। दूरी और क्लोज़िंग स्पीड मापने में बहुत मज़बूत, यह दिन-रात बिना देखे काम करता है। लेकिन इसका व्यू एंगल संकरा होने के कारण यह मोड़ों और ढलानों पर लक्ष्य चूक सकता है। कैमरा आईने के पास माउंट किया जाता है; यह लेन की लाइन ढूंढता है, देखी गई वस्तु का वाहन होना या न होना वर्गीकृत करता है और पार्श्व स्थिति का मापन रडार से अधिक सटीक होता है। बदले में यह अंधेरे, चमक और गंदे लेंस जैसी समस्याओं के प्रति संवेदनशील है। लिडार बहुत सटीक दूरी का डेटा देता है लेकिन बारिश, कोहरे और बर्फ में इसका प्रदर्शन गिर जाता है; सीरियल प्रोडक्शन ACC में यह रडार से कम ही दिखाई देता है।
इसीलिए आधुनिक सिस्टमों में से अधिकांश सेंसर फ्यूजन करता है: रडार मजबूत रेंज और गति माप प्रदान करता है, जबकि कैमरा वस्तु का वर्गीकरण करके बताता है कि वह किस लेन में है। चूंकि दो अलग-अलग माप सिद्धांत एक ही वस्तु की पुष्टि करते हैं, इसलिए माप की विश्वसनीयता और रेंज सटीकता दोनों बढ़ जाती है। फ्यूजन के विशेष रूप से दो लाभ गिनना संभव है: कैमरे की अच्छी पार्श्व (लेटरल) स्थिति/गति की जानकारी और रडार की रेंज तथा क्लोजिंग स्पीड की जानकारी का संयोजन; और कैमरे द्वारा लेन का पता लगाकर वाहनों को हमारे अपने लेन के अनुसार स्थिति देना। यह संयोजन 'कट-इन' का पता लगाने, यानी लेन में अचानक घुसने वाले वाहन को पहचानने की क्षमता को भी बेहतर बनाता है।
सिर्फ इतना ही नहीं: ACC अकेले काम नहीं करता। सामने के रडार और कैमरे के साथ मिलकर इंजन नियंत्रण, ब्रेक नियंत्रण, ट्रांसमिशन नियंत्रण, स्टीयरिंग कोण डेटा, पहियों की गति और मुख्य ADAS मॉड्यूल सभी एक ही डेटा लाइन पर संवाद करते हैं। रडार की ओर काम का भौतिक आधार आमतौर पर FMCW (फ्रीक्वेंसी मॉड्यूलेटेड कंटीन्यूअस वेव) तकनीक है; रडार अपने वाहन और सामने के वाहन के बीच की दूरी का निरंतर अनुमान लगाता है और वाहनों के बीच सापेक्ष गति जैसे माप भी कर सकता है।
फॉलोइंग डिस्टेंस कैसे गणना की जाती है: टाइम गैप का तर्क
आपके लिए एक दिलचस्प सवाल: क्या ACC आपके पीछे एक निश्चित मीटर की दूरी छोड़ता है? नहीं! दूरी को वाहनों की लंबाई से नहीं, समय अंतराल से (टाइम गैप) मापा जाता है। सूत्र सरल है: फॉलोइंग डिस्टेंस = गति × चयनित समय अंतराल। यानी 120 किमी/घंटा पर आपके चुने हुए गैप से आपको लंबा बफर अंतर मिलता है, जबकि शहर के भीतर 50 किमी/घंटा पर वही सेटिंग बहुत कम दूरी के बराबर होती है। यह वास्तव में ड्राइविंग स्कूलों में सिखाए जाने वाले '3 सेकंड नियम' का स्वचालित रूप जैसा है।
सिस्टम आमतौर पर छोटा, मध्यम और लंबा गैप सेटिंग प्रदान करते हैं; अधिकांश ड्राइविंग के लिए लंबी सेटिंग की सिफारिश की जाती है। कुछ वाहनों में इस सेटिंग को स्थायी डिफ़ॉल्ट बनाना संभव नहीं है - एक ब्रांड के उपयोगकर्ता गाइड में स्पष्ट रूप से बताया गया है कि यह सेट नहीं किया जा सकता; आपको हर उपयोग पर इसे फिर से चुनना होगा। दरअसल यह सुरक्षा के लिए तर्कसंगत है: ड्राइवर से हर बार गैप का जानबूझकर चयन करने की अपेक्षा की जाती है।
उत्सुक लोगों के लिए एक दिलचस्प विवरण: इंजीनियरिंग की दुनिया में यह अभी भी बहस का विषय है कि समय अंतराल स्थिर होना चाहिए या परिवर्तनीय। जहां क्लासिक डिज़ाइन स्थिर गैप का उपयोग करते हैं, वहीं हालिया अकादमिक अध्ययनों में से एक यह सुझाव देता है कि समय अंतराल के स्वयं को नियंत्रण संकेत के रूप में उपयोग करने वाली परिवर्तनीय गैप रणनीति गैर-रैखिक H∞ नियंत्रण तकनीक के साथ बेहतर परिणाम दे सकती है। एक अन्य शोध यह भी दिखाता है कि ACC वाहनों की प्रतिक्रिया समय मानव ड्राइवरों की तुलना योग्य है, लेकिन कंट्रोलर द्वारा उपयोग किया जाने वाला समय अंतराल मानव की तुलना में बड़ा होता है; यानी सिस्टम हमसे थोड़ा अधिक 'सतर्क' पीछा करता है।
गति और ब्रेक हस्तक्षेप की सीमाएं कहां हैं?
अब बात करते हैं सबसे महत्वपूर्ण हिस्से की: ACC की शक्ति सीमित है। सिस्टम टाइम गैप को गैस और हल्की ब्रेकिंग से korur; acil müdahale gerektiren bir durumda ise görsel ve işitsel uyarı verir. Yani ACC bir acil fren sistemi değil - orada AEB sahneye çıkar. Roller şöyle dağılır: ACC boyuna kontrolü (hız ve mesafe) yönetir, şerit merkezleme hafif direksiyon desteği verir, AEB ise çarpışma riski yükseldiğinde daha sert fren uygular. Cut-in ve ani duruşlarda önce ACC yavaşlar; kapanış hızı fırlarsa AEB güçlü frenlemeyle devreye girebilir.
Bazı sistemler yaklaşık 40 km/h altında devre dışı kalır ya da durduktan sonra RESUME tuşu veya gaza dokunmanı ister. Stop-and-go yeteneği modele göre değişir; bazı sistemler 0 km/h'den aktive olabiliyor. Ayrıca unutma: sürücü her zaman öncelikli. Frene ya da gaza bastığın an ACC anında devre dışı kalır.
SAE seviyeleri açısından durum şu: ACC tek başına sadece boyuna kontrolü yönettiği için Level 1 sayılır; şerit merkezlemeyle birleşince Level 2 'kısmi otomasyon' olur. İki durumda da direksiyonun ve sorumluluğun sende. Bu yüzden kısmi otomasyonu bir konfor özelliği olarak görmek gerektiği, çarpışma önleme garantisi olmadığı yönünde güçlü bir görüş var.
| Sistem | Görev | Ne yapar? |
|---|---|---|
| ACC | Hız ve mesafe yönetimi | Gaz ve hafif frenlemeyle zaman gap'ini korur |
| Şerit merkezleme | Yatay kontrol | Hafif direksiyon desteği verir |
| AEB | Acil fren yedeği | Çarpışma riski yükselirse sert frenler |
ACC Neden Kendi Kendine Devre Dışı Kalıyor?
Yağmurda direksiyon başında 'ACC not available' uyarısıyla karşılaştıysan yalnız değilsin ve bunun tamamen teknik nedenleri var. Şiddetli yağmurda radar sinyali, havadaki su yoğunluğundan sinyal blokajı hissedebilir; sistem kendini kapatır ya da bozulmuş (degraded) moda geçer. Kamera tarafında da ön camın önü tıkalıysa aynı şey olur. Kısacası yağmur, kar, yoğun sis ve parlak direkt ışık, aracın çevresini anlamak için güvendiği sensörleri engelleyebilir ya da şaşırtabilir.
Sensör tıkanması ve kalibrasyon
Radar sensörü sadece yağmurdan değil, kirden, kardan, tampon kaplamalarından, plaka braketlerinden veya darbe hasarından da bloke olabilir. Bu uyarıyla servis gidince ilk kontrol edilen şey de zaten ön ızgara arkasındaki radarın fiziksel durumudur - çoğu zaman sorun bir bez ve beş dakikayla çözülür.
Daha az bilinen ama önemli bir konu: kalibrasyon. Ön camı değiştirirsen kameranın, ön tampon ya da ızgarayı değiştirirsen radarın konumu etkilenir; hatta süspansiyon ve rot ayarı bile sensör nişanını bozabilir. Bu işlemlerden sonra OEM prosedürüne göre kalibrasyon şart. Sensörlerin 'bakmadığı' yönü yanlışsa, sistemin tüm hesapları şaşar.
Görüş alanının fiziksel sınırları
Hava ne kadar temiz olursa olsun radarın görüş alanı sınırlı. Virajlarda bitişik şeritteki bir aracı hedefe dahil edebilir ya da asıl lead car'ı kaçırabilir; tepe üstünde öndeki trafik radar için 'tepesinin altında' kalır. Bu yüzden ACC virajlı ve engebeli yollar en iyi çalıştığı düz yollardan çok daha az öngörülebilir davranır - beklenmedik yavaşlamalar ya da hızlanmalar yaşayabilirsin.
ACC से संबंधित अक्सर पूछे जाने वाले सवाल
बारिश में लक्ष्य क्यों खो जाता है? ऊपर बताई गई सेंसर ब्लॉकेज के कारण; रडार सिग्नल बारिश में कमजोर हो जाता है, और कैमरा गीले लेंस और चमक से जूझता है। जब सिस्टम को सुरक्षित महसूस नहीं होता, तो वह स्वयं को बंद कर लेता है - यह कोई गड़बड़ी नहीं, बल्कि डिज़ाइन द्वारा एक सावधानी है।
क्या ACC पूरी ड्राइविंग संभाल लेता है? बिल्कुल नहीं। ACC अनुदैर्ध्य नियंत्रण संभालता है; स्टीयरिंग आपके हाथ में रहती है और सिस्टम कभी भी स्वायत्त नहीं होता। लंबे ठहराव के बाद यह हमेशा स्वतः जारी भी नहीं रह सकता - इसलिए 'गलत भरोसे' के जाल में न फंसना महत्वपूर्ण है।
क्या मैं सबसे छोटा गैप हर जगह चुन सकता हूँ? तकनीकी रूप से हाँ लेकिन व्यावहारिक रूप से यह सबसे आम गलतियों में से एक है। गंदे सेंसर के साथ इस्तेमाल करना, मोड़ और ढलान में अत्यधिक भरोसा करना और cut-in करने वाले वाहन के लिए तैयारी के बिना पकड़े जाना भी आम गलतियों में शामिल हैं।
इसकी कीमत कितनी है? बेसिक ACC विकल्प लगभग 500 USD से शुरू होता है, जबकि पूरी तरह सुसज्जित ड्राइवर सहायता सूट 2,000-2,500 USD की सीमा तक जा सकते हैं। लोकप्रियता के मामले में तस्वीर तेजी से बदल रही है: 2023 तक 60% से अधिक वाहनों में ACC था; यह 2017 की तुलना में लगभग तीन गुना वृद्धि है और 89% मॉडल लाइनों ने यह सिस्टम पेश किया था।
ड्राइवर के रूप में ACC से सर्वोत्तम कैसे प्राप्त करें?
ACC, सही उपयोग करने पर विशेष रूप से घने हाईवे ट्रैफिक में थकान को काफी कम करने वाला एक सिस्टम है। लेकिन यह कोई जादुई ड्राइवर नहीं, बल्कि एक सहायक है। अधिकांश ड्राइव के लिए लंबा गैप सेटिंग चुनें, सुनिश्चित करें कि सेंसर (बंपर में रडार और विंडशील्ड का कैमरा) साफ हों, बारिश और बर्फ की स्थिति में सिस्टम के बंद हो सकने को स्वीकार करें और cut-in करने वाले वाहन पर देर से प्रतिक्रिया देने के लिए तैयार रहे बिना कभी सड़क पर न निकलें। संक्षेप में: सिस्टम को समझें, उसकी सीमाएं जानें और यह न भूलें कि स्टीयरिंग पर असली व्यक्ति अभी भी आप ही हैं। आपके अनुसार क्या यह तकनीक कुछ ही वर्षों में सभी वाहनों में मानक हो जाएगी? मेरी राय में बहुत करीब है।
स्रोत
- अनुकूली क्रूज़ कंट्रोल क्या है? यह कैसे काम करता है, फायदे और नुकसान
- सेंसर डेटा फ्यूजन
- सेंसर फ्यूजन के साथ अनुकूली क्रूज़ कंट्रोल
- FMCW तकनीक का उपयोग करके ऑटोमोटिव अनुकूली क्रूज़ कंट्रोल
- ड्राइवर सहायता तकनीकें
- क्रूज़ कंट्रोल के विभिन्न प्रकार
- क्या बारिश में आपके ड्राइवर सहायता सिस्टम विफल हो जाएंगे?
- विभिन्न ड्राइविंग परिस्थितियों में अनुसरण दूरी का तुलनात्मक विश्लेषण
- अनुकूली क्रूज़ कंट्रोल के लिए परिवर्तनीय समय अंतराल रणनीति
- GNSS-चुनौतीपूर्ण वातावरण में रडार-आधारित अनुकूली क्रूज़ कंट्रोल पोजिशनिंग
- ACC चेतावनी: रडार, कैमरा, या कैलिब्रेशन
- Honda ACC का उपयोग कैसे करें: 2026 गाइड
- AAA की उन्नत ऑटो सुरक्षा सुविधाओं की गाइड