自适应定速巡航如何通过雷达保持车距?
分享此页面
自适应巡航控制(ACC)是一种驾驶辅助系统,它不仅能保持你设定的车速,还通过雷达和摄像头监测前方车辆,并借助自动的油门和制动干预来保持车距.可以说,它就是会"听懂人话"的传统定速巡航.那么车辆究竟是如何"看到"前方汽车并计算距离的呢?我们一步步来看.
要点速览
- ACC不是用米来保持距离, 而是用时间间隔: 距离 = 车速 × 所选间隔
- 雷达测量距离和接近速度,摄像头识别车道并对车辆分类;传感器融合将两者结合
- 单独的ACC属于 SAE Level 1,配合车道居中则属于 Level 2;责任始终在驾驶员
- 截至2023年,超过60%的新车配备了ACC
- 雷达传感器脏污或下雨可能会使系统暂时失效
自适应巡航控制到底做什么?
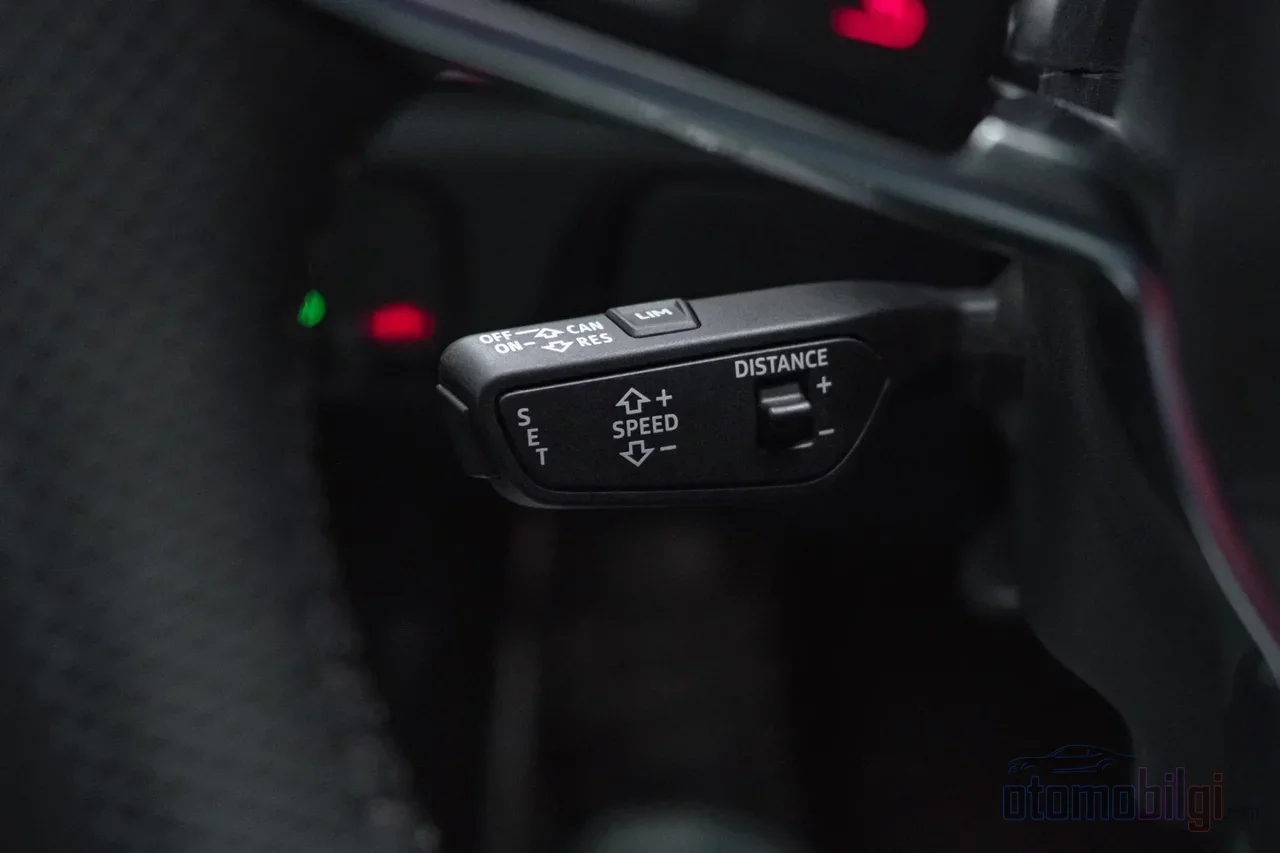
传统定速巡航是告诉它车速,它替你踩油门.前方出现车辆时,需要你来踩刹车.而ACC则更进一步:它持续监测前车,前车减速你也减速,道路畅通后又回到设定速度.NHTSA的定义正是如此:该系统为保持与前车的预设距离而自动调节车速.
你可以把这个过程想象成一个反馈循环——就像骑自行车保持平衡一样,不断地测量、不断地修正.这个循环包含四个步骤:
- 感知: 雷达和摄像头测量前车的距离、方向和接近速度.
- 决策: 系统确定目标车速,即设定车速与保持所选时间间隔所需车速中较低的那个.
- 控制: 节气门和制动系统据此进行调节.
- 恢复: 道路畅通后,系统平顺地回到设定速度.
有一个需要留意的细节:ACC要正常工作,必须知道本车道如何弯曲,并正确识别"前车",也就是同一车道上最近的前方车辆.否则在弯道中可能误把旁边车道的车辆当作目标而无谓刹车.正因如此,车道信息才如此关键——在引入传感器融合之前,这件事根本做不完善.
雷达和摄像头为什么要协同工作?
两种传感器各有优劣.雷达是工作在毫米波波段的传感器,通常隐藏在前保险杠或进气格栅后面.它在测量距离和接近速度方面非常强大,不分昼夜都能工作.但由于视野较窄,在弯道和坡道上可能会丢失目标.摄像头则安装在后视镜附近,能找到车道线,对所看到的物体进行是否为车辆的分类,横向位置测量也比雷达更精准.作为代价,它容易受黑暗、眩光和镜头脏污等问题影响.激光雷达能提供非常精确的距离数据,但在雨、雾和雪中性能下降;在量产ACC系统中比雷达更少见.
正因如此,大多数现代系统都采用 传感器融合 doing: radar provides solid range and speed measurement, while the camera classifies the object and tells which lane it is in. Since two different measurement principles confirm the same object, both measurement reliability and range accuracy improve. Two gains of fusion can be counted especially: the combination of the camera's good lateral position/speed information with the radar's range and closing speed information; and the camera detecting lanes and positioning vehicles relative to our own lane. This combination also improves 'cut-in' detection, that is, noticing a vehicle that suddenly cuts into your lane.
That's not all: ACC doesn't work alone. Together with the front radar and camera, engine control, brake control, transmission control, steering angle data, wheel speeds and the main ADAS module all talk on the same data line. On the radar side, the physical basis of the work is usually the FMCW (frequency modulated continuous wave) technique; the radar continuously estimates the distance between your vehicle and the vehicle ahead, and can also take measurements such as the relative speed between vehicles.
How Is the Following Distance Calculated: The Time Gap Logic
Here's a good question for you: does ACC leave a fixed number of meters behind? No! It maintains the distance not in car lengths but with a time gap (time gap). The formula is simple: following distance = speed × your chosen time interval. So at 120 km/h your chosen gap gives you a long buffer distance, while in city traffic at 50 km/h the same setting corresponds to a much shorter distance. This is essentially an automated version of the '3-second rule' from driving schools.
Systems usually offer short, medium and long gap settings; the long setting is recommended for most driving. In some vehicles it is not possible to make this setting a permanent default - one brand's user manual explicitly states that this cannot be adjusted; you have to select it again each time you use it. Actually this makes sense for safety: the driver is asked to consciously choose the gap every time.
An interesting detail for the curious: in the engineering world, whether the time gap should be constant or variable is still being debated. While classic designs use a constant gap, one recent academic study suggests that a variable gap strategy, where the time gap itself is used as the control signal, could give better results with the nonlinear H∞ control technique. Another study shows that ACC vehicles' reaction times are comparable to human drivers, but the time gap the controller uses is larger than a human's; that is, the system follows a bit more 'cautiously' than we do.
Where Are the Limits of Speed and Braking Intervention?
Now the most critical part: ACC's power is limited. The system maintains the time gap with the throttle and light braking 保护;在需要紧急干预的情况下会发出视觉和听觉警报.也就是说ACC不是紧急制动系统——这时AEB才会登场.角色分工如下:ACC负责纵向控制(车速和距离),车道居中提供轻微的转向辅助,AEB则在碰撞风险升高时施加更大力度的制动.在切入车辆和突然停车的情况下,首先由ACC减速;如果接近速度急剧上升,AEB可以通过强力制动介入.
某些系统在约40 km/h以下会停用,或者在停车后要求你按下RESUME键或踩一下油门.走走停停功能因车型而异;有些系统可以从0 km/h激活.另外别忘了: 驾驶员永远是最优先的. 当你踩下刹车或油门的那一刻,ACC会立即停用.
从SAE等级来看,情况是这样的:由于ACC单独只能管理纵向控制,所以属于Level 1;与车道居中结合后就成为Level 2'部分自动化'.在这两种情况下,方向盘和责任都在你身上.因此,有一种强烈的观点认为,部分自动化应被视为一项舒适功能,并不提供碰撞预防保证.
| 系统 | 任务 | 做什么? |
|---|---|---|
| ACC | 车速和距离管理 | 通过油门和轻微制动保持时间间隔 |
| 车道居中 | 横向控制 | 提供轻微的转向辅助 |
| AEB | 紧急制动后备 | 碰撞风险升高时大力制动 |
ACC为什么会自行停用?
如果你在雨天驾驶时遇到过'ACC not available'警告,你并不孤单,这完全有技术原因.在大雨中,雷达信号可能因空气中水密度而感到信号阻塞;系统会自行关闭或进入降级(degraded)模式.摄像头方面也一样,如果前挡风玻璃前方被遮挡,也会出现同样的情况.简而言之,雨、雪、浓雾和明亮的直射光线,可能会阻挡或干扰车辆用来感知周围环境的传感器.
传感器堵塞与校准
雷达传感器不仅会被雨水阻挡,还可能被污垢、雪、保险杠涂层、牌照支架或碰撞损坏所阻塞.带着这个警告去维修时,首先检查的就是前格栅后面雷达的物理状态——大多数时候,问题用一块布和五分钟就能解决.
一个鲜为人知但很重要的问题:校准.更换前挡风玻璃会影响摄像头,更换前保险杠或格栅会影响雷达的位置;甚至悬架和四轮定位也可能干扰传感器的瞄准.这些操作之后必须按照OEM程序进行校准.如果传感器'注视'的方向不对,系统的所有计算都会出错.
感知范围的物理限制
无论空气多么干净,雷达的感知范围都是有限的.在弯道中,它可能把相邻车道的车辆纳入目标,或者漏掉真正的前车;在坡顶,前方的交通对雷达来说会'低于其视线'.因此,ACC在弯道和起伏路段上的表现远不如其最佳工作状态的平直道路可预测——你可能会遇到意想不到的减速或加速.
关于ACC的常见问题
为什么下雨时目标会丢失? 这是由于我在上面提到的传感器受阻;雨天雷达信号会变弱,摄像头也会因镜头湿滑和反光而 struggling.系统在感觉不安全时会自行关闭——这不是故障,而是设计上的预防措施.
ACC会接管全部驾驶吗? 绝对不会.ACC只接管纵向控制;方向盘仍由你掌握,系统任何时候都不是自动驾驶.长时间停车后,系统也可能不会自动恢复——因此避免陷入"错误信任"的陷阱很重要.
我可以在任何地方选择最短的车距吗? 技术上可以,但实际上这是最常见的错误之一.在传感器脏污的情况下使用、在弯道和坡道上过度信任系统,以及面对cut-in(强行插入)的车辆措手不及,也都是常见的错误.
价格是多少? 基础ACC选装件大约从 500美元起,而全配置的驾驶辅助套件则可能达到 2,000-2,500美元 的区间.普及率方面,情况正在迅速变化:截至2023年,超过60%的车辆配备了ACC;相比2017年增长了近三倍,89%的车型系列都提供该系统.
作为驾驶员,如何充分发挥ACC的作用?
ACC在正确使用时,尤其是在繁忙的高速公路交通中,能显著减轻疲劳.但它不是神奇的司机,只是一个助手.大多数驾驶情况选择较长的车距设置,确保传感器(保险杠内的雷达和前挡风玻璃上的摄像头)保持清洁,接受雨雪天气下系统可能会关闭的事实,并且绝不做好准备不足就上路,以免对强行插入的车辆反应过慢.简而言之:了解系统,清楚它的局限,并记住方向盘后的主角依然是你.你认为这项技术会在几年内成为所有车辆的标准配置吗?我认为已经非常近了.